Oppdag våre løsninger for krevende miljøer ↓



DDIL – Forringet, avvist, periodisk og lav båndbredde
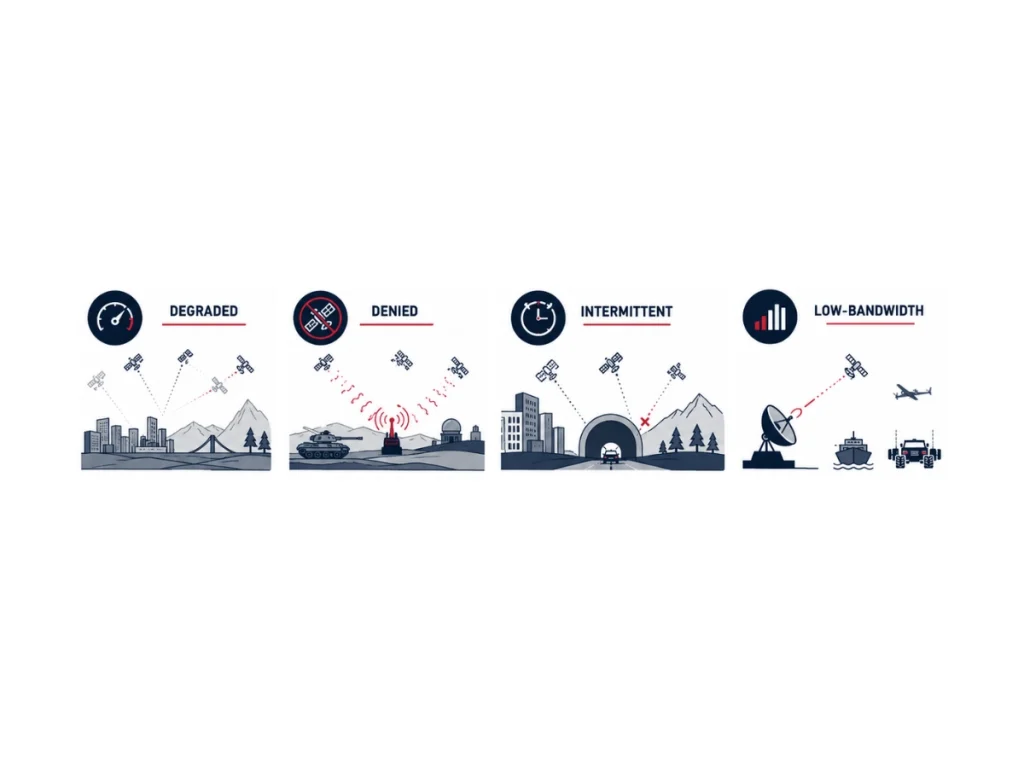
DDIL – «Degraded, Denied, Intermittent, and Low-bandwidth» (forringet, blokkert, periodisk og med lav båndbredde) – beskriver driftsforhold der posisjonering, navigasjon, tidsbestemmelse (PNT), kommunikasjon eller sensorfunksjoner blir delvis eller fullstendig utilgjengelige. DDIL-forholdene reduserer situasjonsforståelsen, øker usikkerheten ved navigasjon og utfordrer autonom beslutningstaking.
Moderne navigasjonssystemer demper disse effektene ved å kombinere høytytende treghetssensorer med flere hjelpekilder gjennom avanserte sensorfusjonsalgoritmer.
Ødelagt miljø
Et forringet miljø oppstår når navigasjon eller kommunikasjon fortsatt er tilgjengelig, men med redusert ytelse. Signaldemping, flerveisutbredelse, atmosfæriske forstyrrelser, løvverk, bykanjoner, tunneler, ugunstige værforhold, elektromagnetisk interferens eller delvise sensorfeil reduserer nøyaktigheten uten å forårsake et fullstendig utfall.
Systemene fortsetter å fungere, men gir større usikkerhet i posisjonsbestemmelsen.
Et avvisende miljø
Et avskjermet miljø hindrer bruk av én eller flere viktige navigasjons- eller kommunikasjonstjenester. GNSS Støysending, spoofing, underjordiske operasjoner, undervannsoppdrag, tettbebyggede innendørsområder, elektronisk krigføring eller bevisst radiotaushet hindrer eksterne posisjonsoppdateringer.
I slike situasjoner beregner treghetsnavigasjonssystemer posisjon, hastighet og orientering uavhengig inntil hjelpesensorene igjen blir tilgjengelige.
Et miljø med periodiske svingninger
Etintermitterende miljø tilbyr navigasjons- eller kommunikasjonstjenester kun i korte eller uforutsigbare intervaller. UAV-er som flyr mellom bygninger, autonome bakkekjøretøy som kjører inn i tunneler, maritime plattformer som opererer nær klipper, eller satellitter som opplever periodisk synlighet, mister og gjenvinner gjentatte ganger eksterne målinger.
Sensorfusjonsalgoritmer må raskt validere og integrere hver nye observasjon, samtidig som de opprettholder kontinuiteten i navigasjonen under avbrudd.
Et miljø med periodiske svingninger
Et miljø med lav båndbredde setter begrensninger på mengden eller hyppigheten av data som overføres. Taktiske radionettverk, satellittkommunikasjon, undervannsmodemer, avsidesliggende industrianlegg og ubemannede systemer med lang rekkevidde opererer ofte med begrenset gjennomstrømning.
Navigasjonssystemer prioriterer derfor viktige målinger, komprimerer telemetri, reduserer oppdateringsfrekvensen og utfører de fleste beregningene lokalt for å opprettholde driftsytelsen.
Virkelige scenarier og dagens teknologi
Flere DDIL-scenarier kombinerer flere forhold samtidig. Eksempler på dette er situasjoner der tilgang til « GNSS » er nektet og kommunikasjonen er svekket, periodisk « GNSS » med telemetri med lav båndbredde, miljøer med elektromagnetisk forstyrrelse, miljøer med GPS-forstyrrelse, operasjoner uten kommunikasjon, oppdrag uten sensortilgang og miljøer for elektronisk krigføring på flere domener. Disse hybridscenariene representerer de mest krevende operative forholdene, fordi de samtidig påvirker navigasjon, kommunikasjon og situasjonsforståelse.
Moderne arkitekturer for « INS » håndterer DDIL-miljøer ved å integrere IMU-er med « GNSS », odometre, LiDAR, kameraer, Doppler-hastighetslogger (DVL), «Ultra-Short Baseline» (USBL)-systemer, hjulkodere, radar, magnetometre, barometre og andre hjelpesensorer. Extended Kalman Filters (EKF), faktor-grafoptimalisering ogSLAM-algoritmer(Simultaneous Localization and Mapping) utnytter alle tilgjengelige observasjoner for å begrense inertiavdrift og opprettholde robust posisjonering til tross for usikre driftsforhold.
Høyytelses-MEMS og taktiske inerti-navigasjonssystemer har blitt grunnleggende teknologier for å sikre robust PNT i DDIL-miljøer. Deres uavhengighet av ekstern infrastruktur muliggjør kontinuerlig navigasjon når satellittsignaler, kommunikasjon eller eksterne referanser blir upålitelige eller utilgjengelige.
