Roboter räumen mit unseren Sensoren zahlreiche Auszeichnungen ab
„Die Produkte von SBG Systems sind erstklassig und bieten all die Genauigkeit und Präzision, die wir benötigen. Wichtig ist auch, dass die Dokumentation und der Support hervorragend sind, was besonders für Studenten wie uns von Vorteil ist. Ein großes Dankeschön geht an Herrn Jérémy Colombel und Herrn Nicolas Michel hier in Singapur, die uns sehr geholfen haben.“ | Isabella Lu, Elektroingenieurin, Team Bumblebee
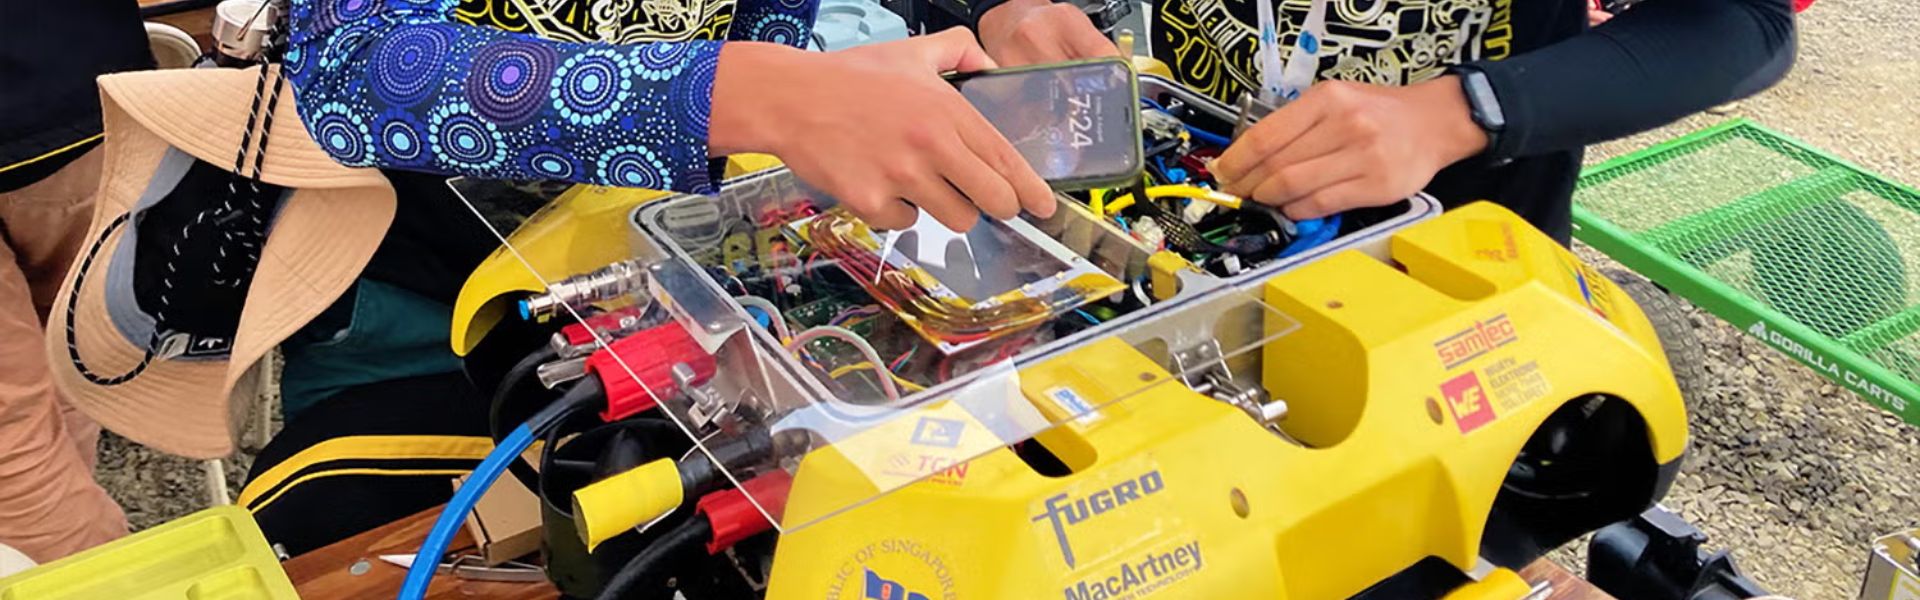
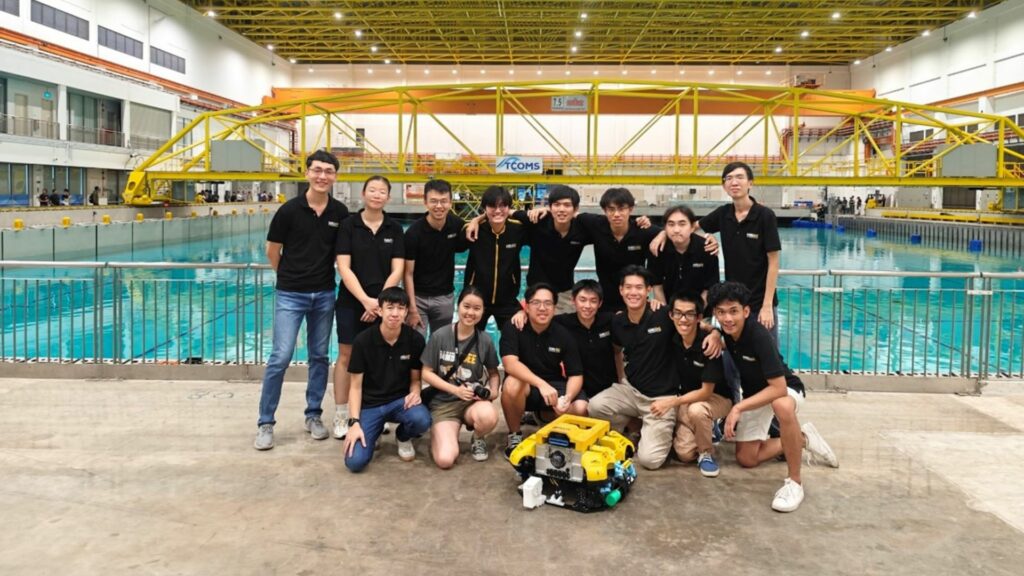
Das Team „ Bumblebee “ vereint innovative Studierende des CDE, des SoC und der NUS Business School an der National University of Singapore. Darüber hinaus haben sie die Vision, die autonomen Systeme der Zukunft zu entwickeln. Tatsächlich entwirft und baut das Team Wasserfahrzeuge, die sowohl unter Wasser als auch an der Oberfläche navigieren. Darüber hinaus liegt ihr Schwerpunkt auf der Weiterentwicklung der Autonomie in anspruchsvollen maritimen Umgebungen.
Schließlich bringen Studierende der Fachrichtungen Maschinenbau, Elektrotechnik, Informatik und Betriebswirtschaftslehre vielfältiges Fachwissen in das Team ein.
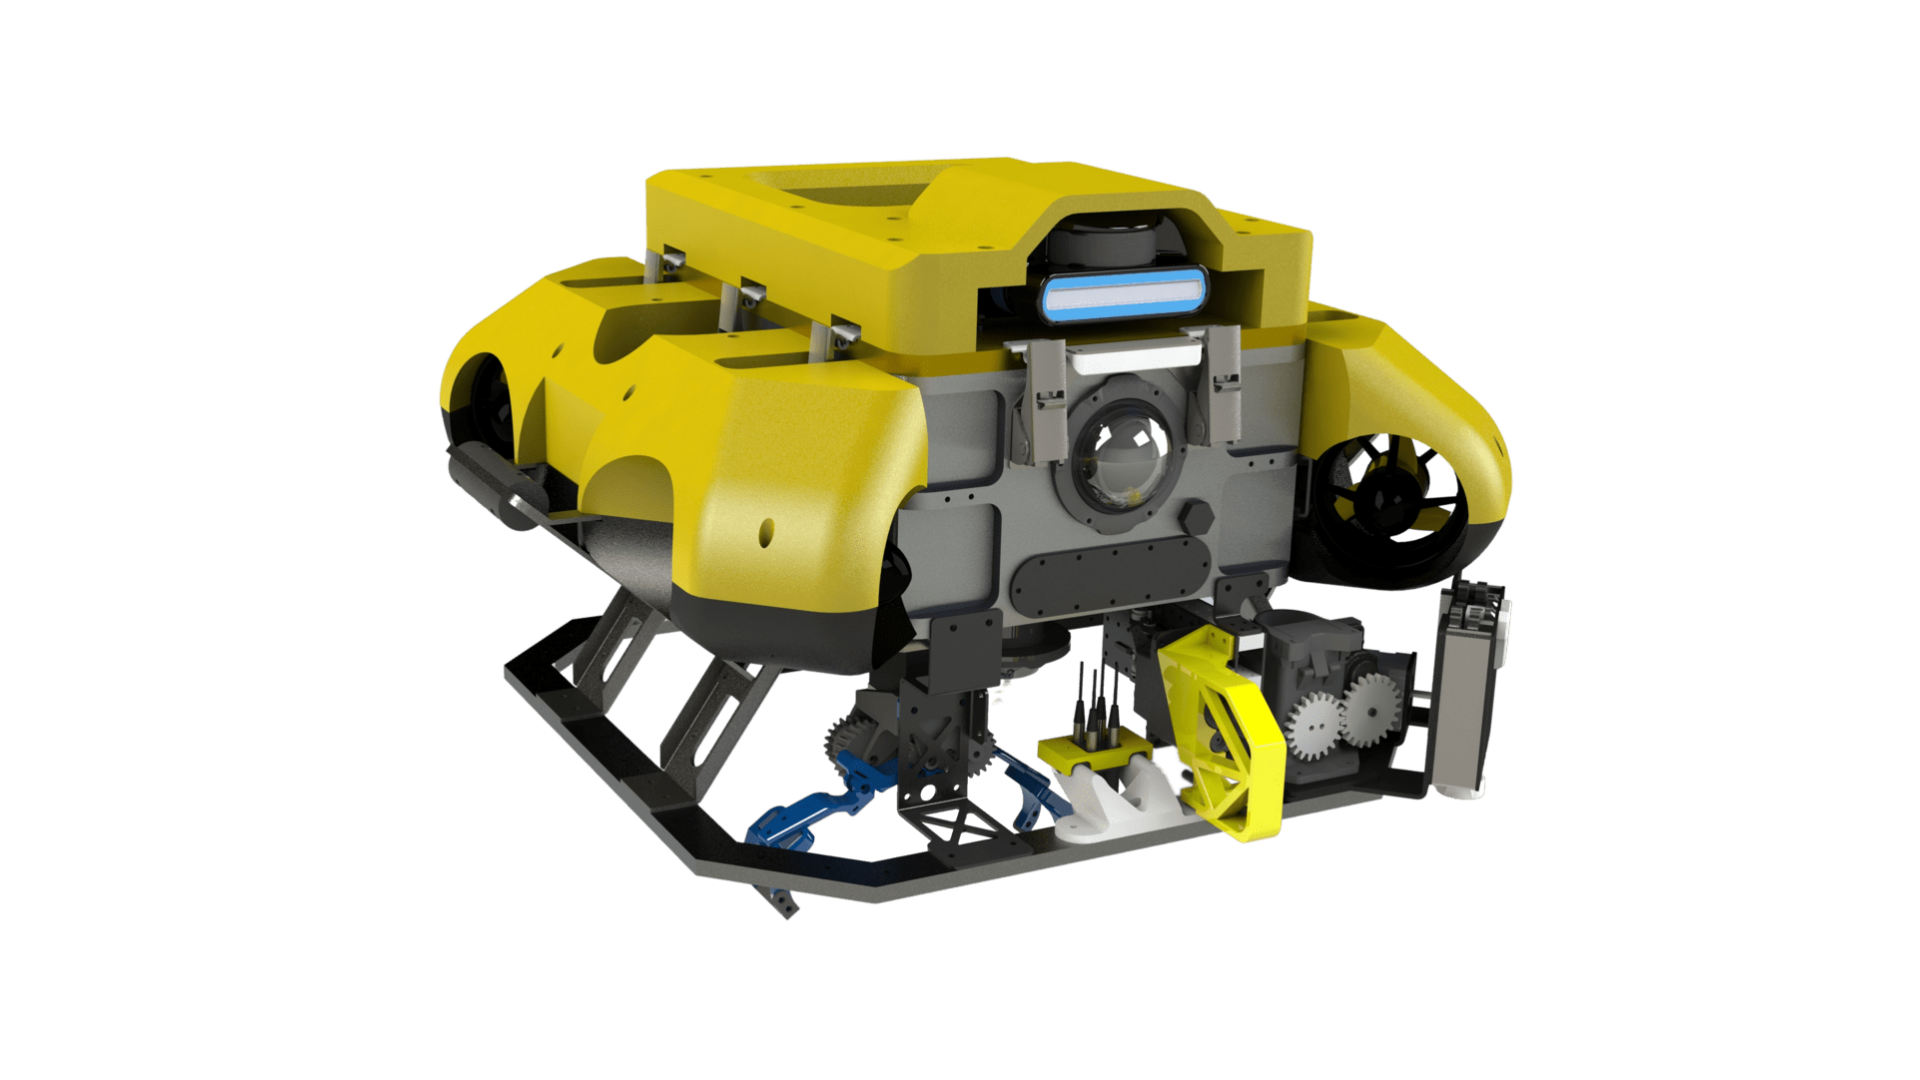
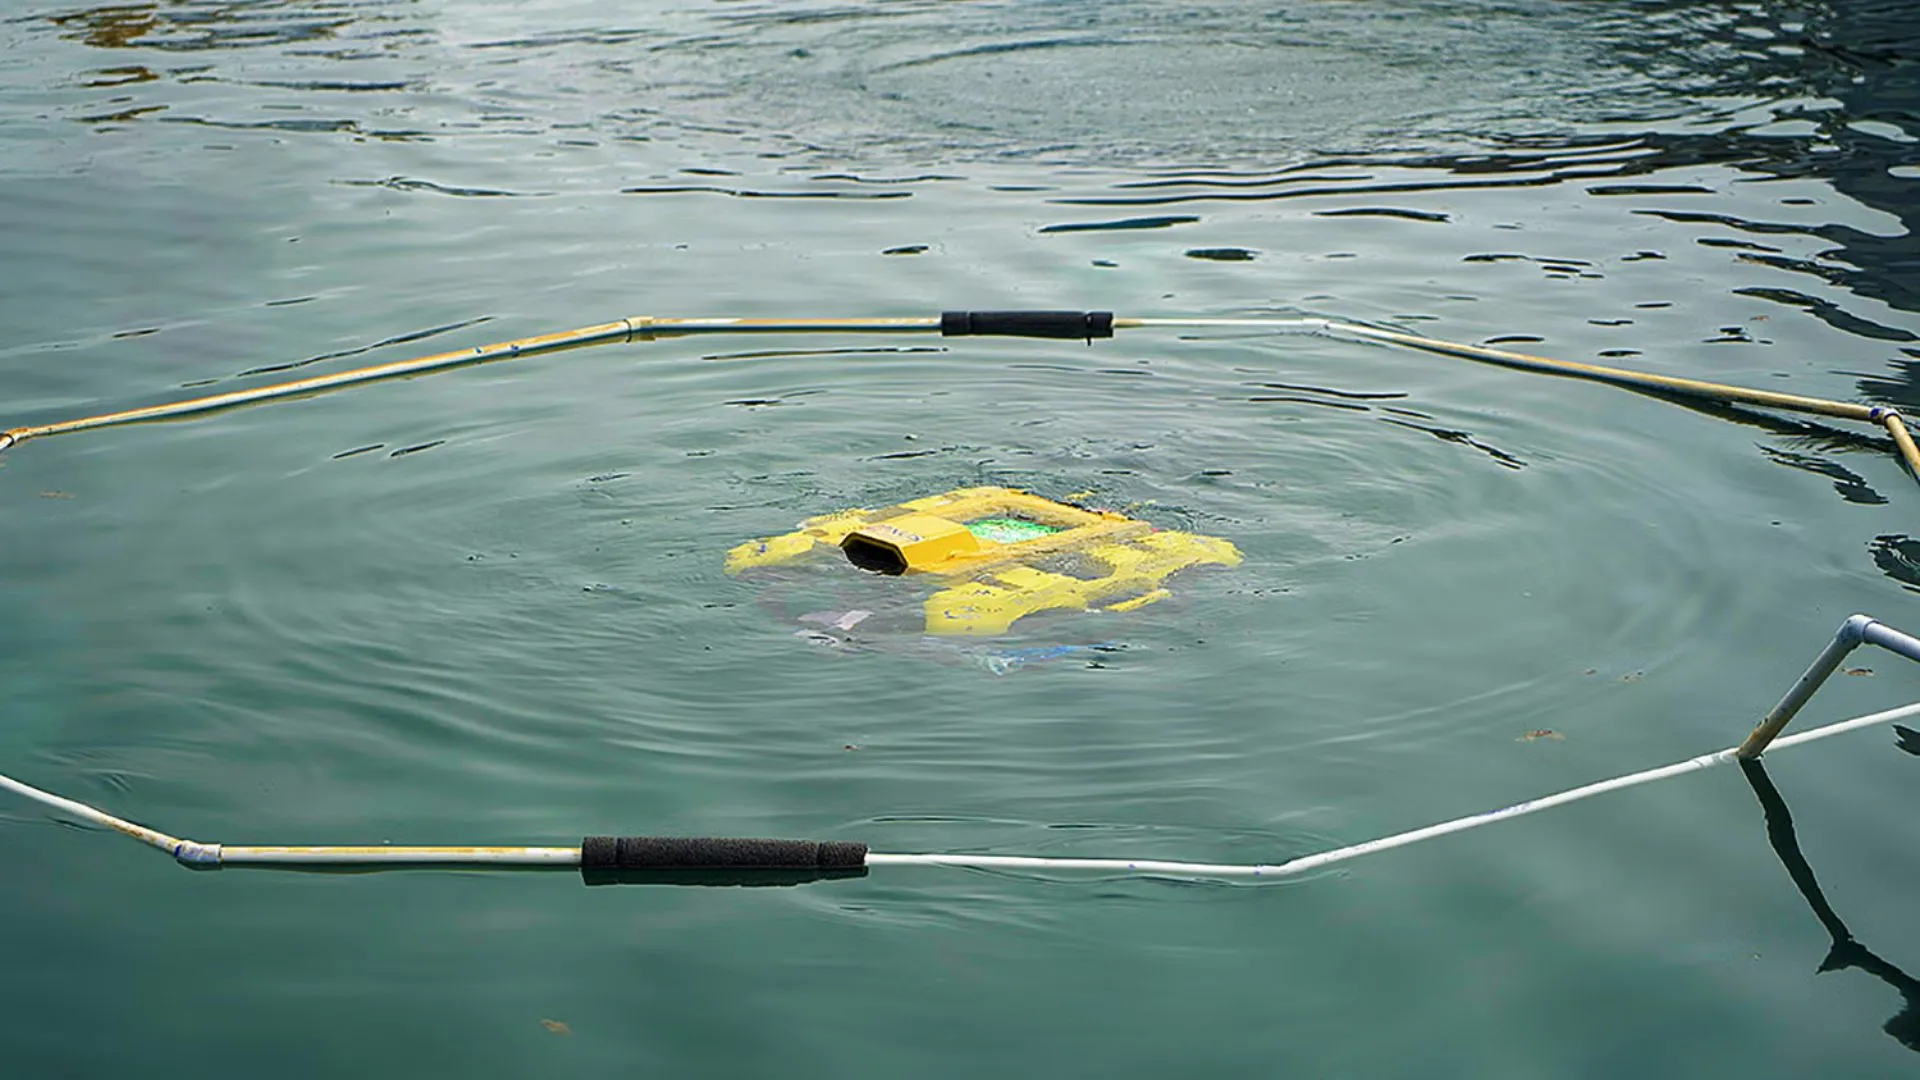
Das aktuelle System des Teams „ Bumblebee“ umfasst drei Fahrzeuge mit autonomer Fahrfähigkeit: BBAUV4.1 (autonomes Unterwasserfahrzeug), ASV 3.0 (autonomes Oberflächenfahrzeug) und Jellyfish (unbemanntes Luftfahrzeug).
Diese Fahrzeuge haben bei internationalen Wettbewerben wie der RoboSub Challenge und RobotX bemerkenswerte Erfolge erzielt.
Der Bedarf an präzisen und robusten INS
Team Bumblebee benötigte eine hochpräzise, robuste IMU mit geringer Latenz und integrierter GPS-Einheit, um eine präzise Lokalisierung und Navigation in maritimer Umgebung zu erreichen. Zu ihren Hauptanforderungen gehörten:
- Genauigkeit bei Roll- und Nickbewegung von weniger als 1 Grad.
- Kompatibilität mit Ubuntu, vorzugsweise mit einem ROS-Treiber oder einem leicht verfügbaren Treiber eines Drittanbieters.
- Ausreichende integrierte magnetische Abschirmung zur Vermeidung von Störungen.
- Robuste und standardisierte Steckverbinder.
- Unterstützung für RTK-Positionierung (Real-Time Kinematic).
Diese Sensoren würden auf einer modifizierten WAM-V-Plattform montiert, die für autonome Missionen im maritimen Umfeld eingesetzt wird, und würden Navigation, Hindernisvermeidung, Objekterkennung und Missionsplanung ermöglichen.
Warum sich das Team Bumblebee für SBG Systems entschieden hat
Das Team Bumblebee führte eine gründliche Evaluierung verschiedener IMU-Anbieter durch. Letztendlich fiel die Entscheidung für eine Partnerschaft mit SBG Systems aufgrund mehrerer Schlüsselfaktoren:
1 – Wetterfestes Gehäuse: Die Sensoren von SBG Systems verfügen über IP-68-wetterfeste Gehäuse, wodurch sie sich ideal für maritime Anwendungen eignen.
2 – Glaubwürdigkeit des Herstellers: Der Ruf von SBG Systems im Bereich der Trägheitssensoren und Navigationssysteme spielte eine wesentliche Rolle bei ihrer Entscheidung.
3 – Technische Weiterentwicklungen: Der Sensor Ellipse-D von SBG Systems bot fortschrittliche Funktionen, darunter Dual-Antennen-GPS und verbesserte Kursdaten, wodurch der Bedarf an Magnetometer-Kalibrierungen reduziert wurde.
4 – Experten-Support: Das Team Bumblebee erhielt wertvolle technische Beratung von den Experten, die stets zur Unterstützung bereitstanden.
Präzise Ausrichtung und stabile Abstützung
Nach der Integration des Ellipse-D von SBG Systems in ihre Systeme verzeichnete das Team Bumblebee deutliche Verbesserungen:
- Dual-Antennen-GNSS: Das Hinzufügen eines Dual-Antennen-GNSS eliminierte den Einfluss magnetischer Interferenzen und lieferte genaue Orientierungsdaten sowie absolute Gierwinkel-Messwerte (Yaw), die für die Navigation über Gewässern unerlässlich sind.
- Gyro-Kalibrierung: Das Team wurde von den Ingenieuren von SBG Systems unterstützt, um Probleme mit dem Kreiselbias zu beheben und eine stabile Leistung sicherzustellen.
Eine perfekte Kombination
Ellipse-D passte perfekt zu den Anforderungen der ASV-Anwendung von Team Bumblebee und lieferte die erforderliche Präzision, Robustheit und einfache Integration.
Das Team Bumblebee schätzte mehrere Vorteile der Produkte von SBG Systems:
✦ Schneller Support: Das Support-Team leistete bei Bedarf rechtzeitig Hilfe.
✦ Detaillierte Dokumentation: Es standen umfassende Datenblätter und Anwendungsleitfäden zur Verfügung, die bei der Integration und Fehlerbehebung halfen.
✦ Einfache Integration: Die Sensoren von SBG Systems wurden mit Befestigungslöchern und Plug-and-Play-USB-Konnektivität entwickelt, was die Integration vereinfachte.
✦ Attraktive Preiskonditionen: Die kostengünstige Preisgestaltung war für ein studentisches Projekt von Vorteil.
✦ Wasserdichtes und langlebiges Gehäuse: Die wetterfesten Gehäuse der Sensoren von SBG Systems trugen zu ihrer Langlebigkeit in maritimen Umgebungen bei.
Drei Dinge, die das Team von „ Bumblebee “ an uns schätzt
1 – Aufrichtigkeit und Engagement: SBG Systems zeigte ein außergewöhnliches Engagement bei der Unterstützung des Teams Bumblebee, das über eine typische Lieferanten-Kunden-Beziehung hinausging, und tat das Extra, um den Erfolg des Teams zu unterstützen.
2 – Leidenschaft und Hingabe der Ingenieure: Die Leidenschaft und das Fachwissen der Support-Ingenieure von SBG Systems stimmten mit der Begeisterung des Teams Bumblebee für Robotik und Technologie überein.
3 – Umfangreiche Dokumentation und Support: Die umfassende Dokumentation und Unterstützung sowie die Hilfe des Vertriebsteams machten den Integrationsprozess für das Studententeam reibungsloser.
Bumblebee Sie nahmen kürzlich an der „Maritime Robosub Challenge 2023“ teil, die in der US-Marineeinrichtung „Naval Transdec“ in San Diego, Kalifornien, stattfand und an der insgesamt 35 Teams aus 5 Ländern teilnahmen. Sie gingen als Sieger hervor und konnten darüber hinaus die unten aufgeführten Erfolge verbuchen.
RoboSub 2023-Auszeichnungen:
- 1. Platz bei der Autonomy Challenge
- Bewertung des 1st-Place-Systems
- Website auf Platz 1
- Dokumentation zum Entwurf, der den 2. Platz belegt hat
SBG Systems wünscht dem Team Bumblebee viel Erfolg bei all ihren zukünftigen Vorhaben.
Ellipse-D
Das Ellipse-D ist ein Inertiales Navigationssystem mit integriertem Dual-Antennen- und Dual-Frequenz-RTK-GNSS, das mit unserer Post-Processing-Software Qinertia kompatibel ist.
Es wurde für Roboter- und Geodäsie-Anwendungen entwickelt und kann Odometriedaten mit Pulse oder CAN OBDII kombinieren, um die Koppelungsnavigation (Dead Reckoning) zu präzisieren.

Angebot für Ellipse-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Was ist das Trägheitsnavigationssystem (Inertial Guidance System) eines USV?
Ein Trägheitsnavigationssystem für unbemannte Überwasserschiffe (USV) ist für eine präzise Navigation und Steuerung von entscheidender Bedeutung, insbesondere wenn GNSS nicht verfügbar ist. Trägheitssensoren erfassen Bewegung und Ausrichtung und ermöglichen so eine effiziente Navigation in anspruchsvollen Umgebungen.
Inertial Navigation Systems (INS) integrieren IMU-Daten zur Erhöhung der Genauigkeit mit anderen Systemen wie GNSS oder Doppler Velocity Logs. Sie nutzen zudem Navigationsalgorithmen wie die Kalman-Filterung zur Berechnung von Position und Geschwindigkeit.
Trägheitssensoren unterstützen den autonomen Betrieb und liefern präzise Kurs- und Positionsdaten für verschiedene Anwendungen. Sie gewährleisten einen zuverlässigen Betrieb unter GNSS-reduzierten Bedingungen und ermöglichen Echtzeitanpassungen für eine verbesserte Manövrierfähigkeit.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
