Analyse der Beschleunigung beim Rollen und Neigen von Motorrädern
Geschwindigkeit, Querbeschleunigung und Schräglage des Motorrads (Moto Roll).
„Sie schätzen die kompakte Größe des Ellipse-N, die beeindruckende Positionsrobustheit in Verbindung mit dem CAN-Kommunikationsprotokoll und die hohe Präzision selbst unter vibrierenden Bedingungen.“ | Ashish S., Director von Zen Microsystems
Reifentests
Reifenqualität und -leistung sind entscheidende Faktoren für das sichere Fahrverhalten und den Komfort eines Motorrads. Zweiradhersteller achten bei der Auswahl ihrer Zulieferer sehr genau auf die Reifenleistung.
Ein indischer Reifenhersteller kontaktierte Zen Microsystems, um die gute Bodenhaftung ihrer Reifen sowie das Kurvenverhalten im Vergleich zu den Reifen des Marktführers zu testen.
Zen Microsystems ist ein renommierter indischer Distributor für Testgeräte. Das Unternehmen lieferte eine vollständige Reifenanalyse unter Verwendung des Attitude and Heading Reference Systems (AHRS) Ellipse-A von SBG Systems.
Testergebnisse
Der Test fand auf einer Teststrecke statt. Das Team von Zen Microsystems installierte die Ellipse-A, die an einen CAN-Datenlogger mit integriertem GNSS-Empfänger angeschlossen war.
Das Motorrad wurde zunächst mit den Reifen eines Zen-Kunden und anschließend mit den Reifen des Marktführers ausgestattet, um eine Vergleichsanalyse durchzuführen. Bei beiden Tests wurde dieselbe Messausrüstung verwendet, um Geschwindigkeit, Querbeschleunigung und den Neigungswinkel des Motorrads (Neigung) zu erfassen.
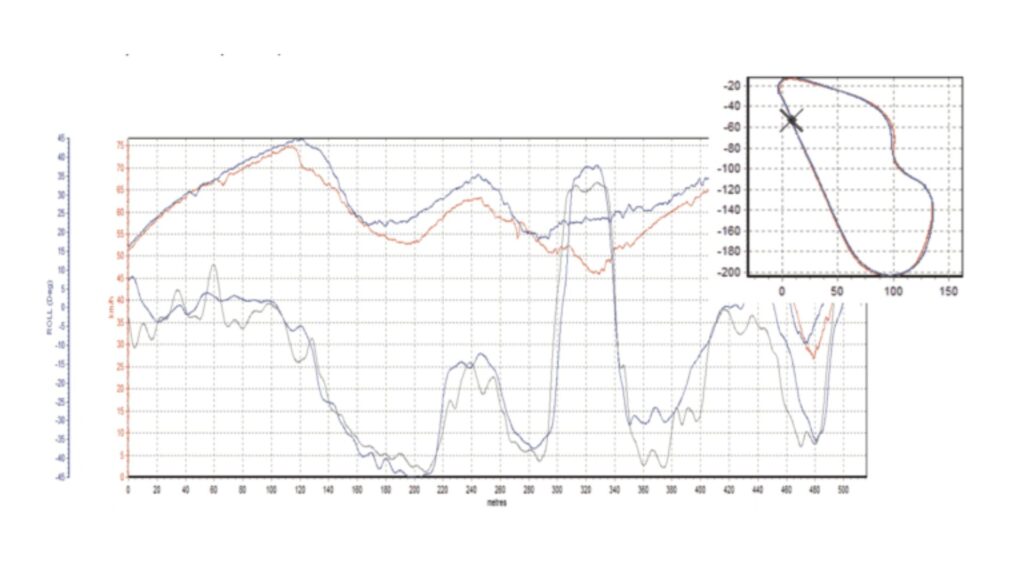
Die Analyse ergab, dass die Reifen des Kunden von Zen Microsystems bei gleicher Kurve (Kurvenlage) und höherer Geschwindigkeit ein stärkeres Abrollen des Motorrads in Kurven sowie höhere Querbeschleunigungen ermöglichten, was eine bessere Haftung der Reifen auf der Straße bedeutet (besserer Grip).
AHRS im Vergleich zu INS mit integriertem GNSS-Empfänger
Diese umfassende Analyse war ausschlaggebend für den Kunden, der die hohe Qualität seiner Produkte gegenüber dem Zweiradhersteller beweisen konnte.
Die für den Test verwendete Ellipse-A AHRS ist ein äußerst robuster miniaturisierter Inertialsensor, der Roll-, Nick- und magnetische Steuerkursdaten dank des integrierten Extended Kalman Filtering (EKF) liefert.
Die AHRS ist umfassend in Temperatur und Dynamik für Bias, Fehlausrichtung usw. kalibriert. Da der Platz auf einem Motorrad für Testgeräte begrenzt ist, empfahl Ashish Samant, Direktor von Zen Microsystems, seinem Kunden die Ellipse-N, das All-in-One-Miniatur-INS/GNSS von SBG Systems.
Die Ellipse-N ist ein miniaturisiertes inertiales Navigationssystem, das einen L1 GNSS-Empfänger integriert und die Position mit Inertialdaten für eine glatte Trajektorie fusioniert, selbst bei Ausfällen, die in der Nähe von Bäumen, Gebäuden usw. auftreten könnten.
Nach diesem erfolgreichen Test entschied sich der Kunde von Zen Microsystems für die Ellipse-N.
Ellipse-N
Die Ellipse-N ist ein kompaktes und leistungsstarkes RTK-Trägheitsnavigationssystem (INS) mit integriertem Dual-Band- und Quad-Konstellations-GNSS-Empfänger. Sie liefert Roll-, Nick- und Gierwinkel (Heading), Hebedaten (Heave) sowie eine zentimetergenaue GNSS-Position.
Der Ellipse-N Sensor zeigt seine beste Leistung in dynamischen Umgebungen und schwierigen GNSS-Bedingungen. Darüber hinaus lässt er sich bei geringeren Dynamikanforderungen auch mit magnetischem Kurs betreiben.

Angebot für Ellipse-N anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Akzeptiert „ INS “ Eingaben von externen Hilfsensoren?
Inertial Navigation Systems unseres Unternehmens akzeptieren Eingaben von externen Unterstützungssensoren wie Air-Data-Sensoren, Magnetometern, Odometern, DVL und anderen.
Diese Integration macht das INS äußerst vielseitig und zuverlässig, insbesondere in GNSS-Gegenständen nicht verfügbaren Umgebungen.
Diese externen Sensoren verbessern die Gesamtleistung und Genauigkeit des „ INS “, indem sie ergänzende Daten liefern.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
