自主车辆工程:苏黎世 UAS 赛车使用 Ellipse-D 进行导航
苏黎世 UAS 赛车解决了关键的位置漂移挑战,这些挑战以前使得他们无法进行无人驾驶操作。自主车辆工程的这一突破现在允许该团队开始在著名的学生方程式比赛中进军 autocross 项目。
Ellipse-D 使我们能够在赛道上获取赛车的绝对位置。精确的位置对于无人驾驶系统的运行至关有了关键作用。我们最大的问题之一是随时间推移的位置漂移。有了 Ellipse-D,我们将能够应对 autocross 项目,这在以前对我们来说是不可能的。| Finn Scheller,苏黎世 UAS 赛车团队 C 队长。
团队在自动驾驶汽车工程领域的背景
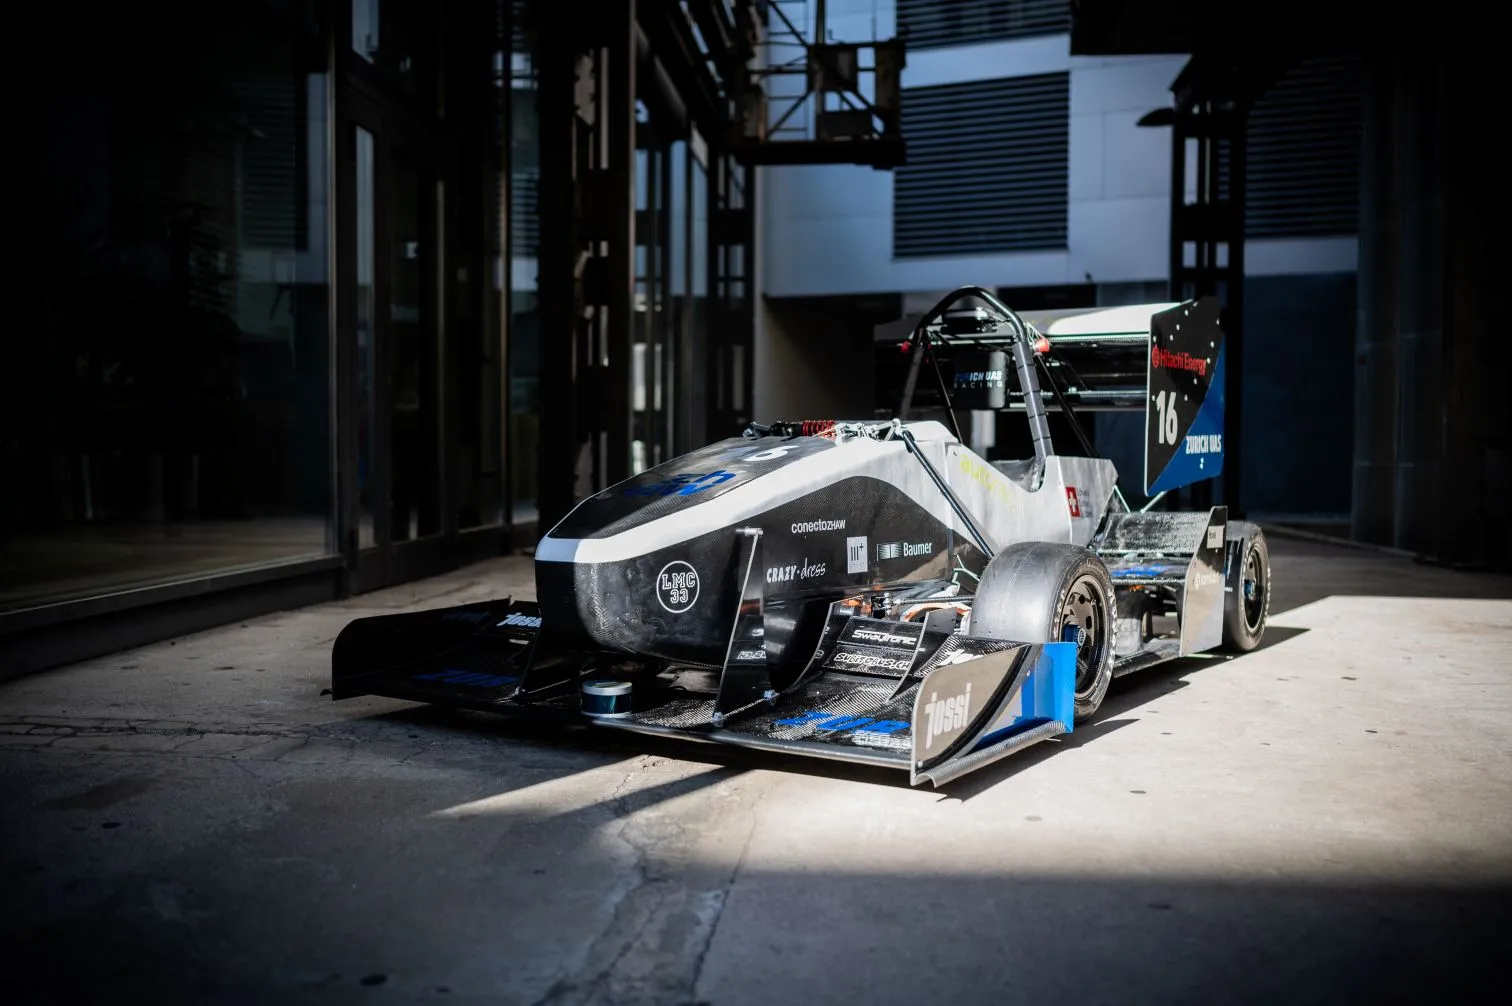
苏黎世应用科学大学赛车队(ZUR)是一支来自瑞士温特图尔苏黎世应用科学大学的充满激情的“大学生方程式”(Formula Student)车队。该车队成立于2019年,作为一支雄心勃勃的学生组织,他们参与全球规模最大的工程竞赛——“大学生方程式”,通过制造电动和自动驾驶赛车,与来自世界各地的大学展开竞技。
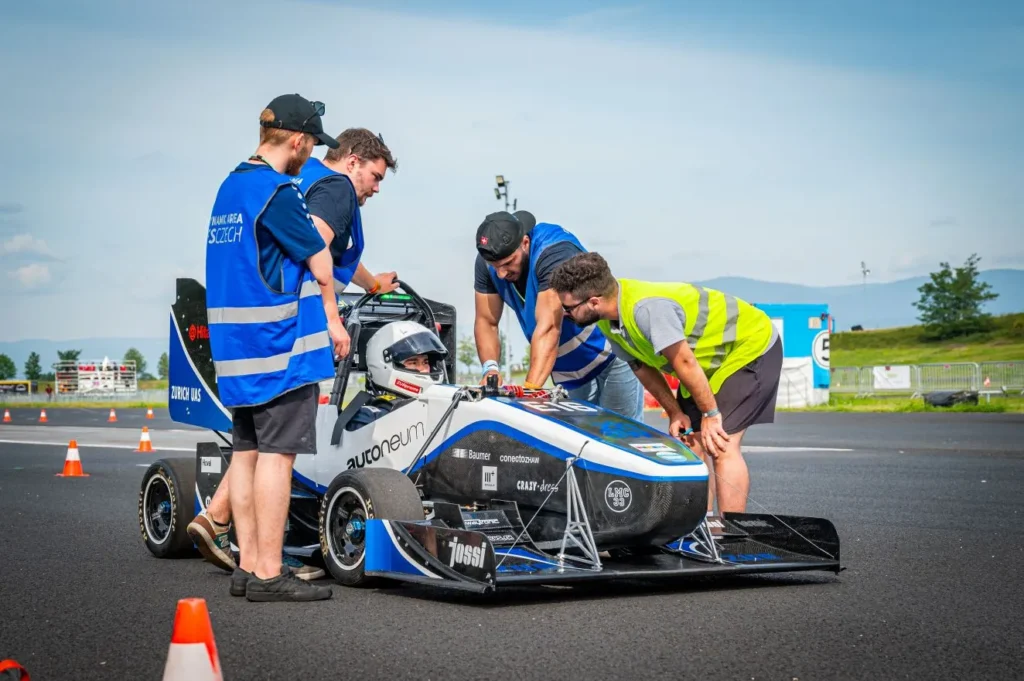
该团队现已发展到70多名来自不同专业、充满干劲的学生,他们都怀着同一个目标:优化赛车性能,推动自动驾驶汽车工程的发展。
大学生方程式赛车
国际上广受推崇的“大学生方程式”竞赛要求学生团队设计并制造方程式赛车,并在工程设计、成本分析以及动态赛道项目等多个领域展开角逐。
车辆:ZUR04
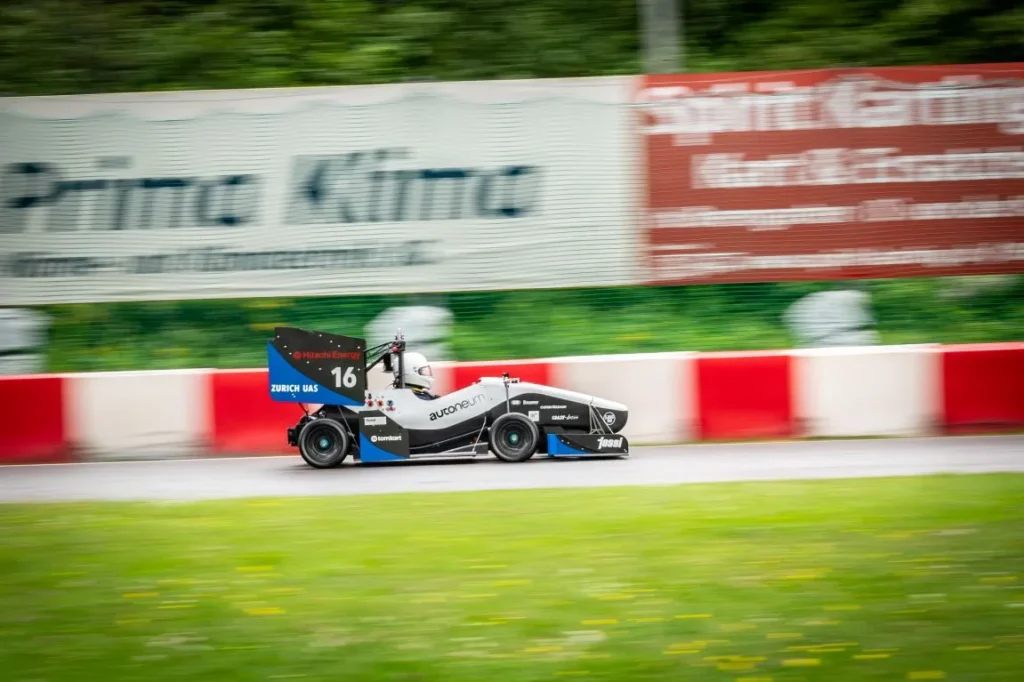
ZUR的征程始于2021年首辆可正常运行的赛车,自2022年起成功参与多项电动汽车(EV)赛事。其无人驾驶赛车ZUR04代表了学生自动驾驶汽车工程领域的最前沿技术,配备四台轮毂电机,总功率达140千瓦,仅需2.5秒即可实现0至100公里/小时的加速。
该赛车既可由人类驾驶,也可进行自动驾驶比赛,其性能可与专业赛车媲美。其自动驾驶系统目前正处于测试阶段。
苏黎世应用科学大学赛车队的技术要求
ZUR 需要一个先进的惯性导航系统 (INS),该系统能够与其自主赛车系统无缝集成,同时满足高速竞技的严苛要求。
他们的主要挑战是在赛车的动态环境中实现可靠的定位,在这种环境中,传统的定位系统往往由于随时间推移的位置漂移而失效。
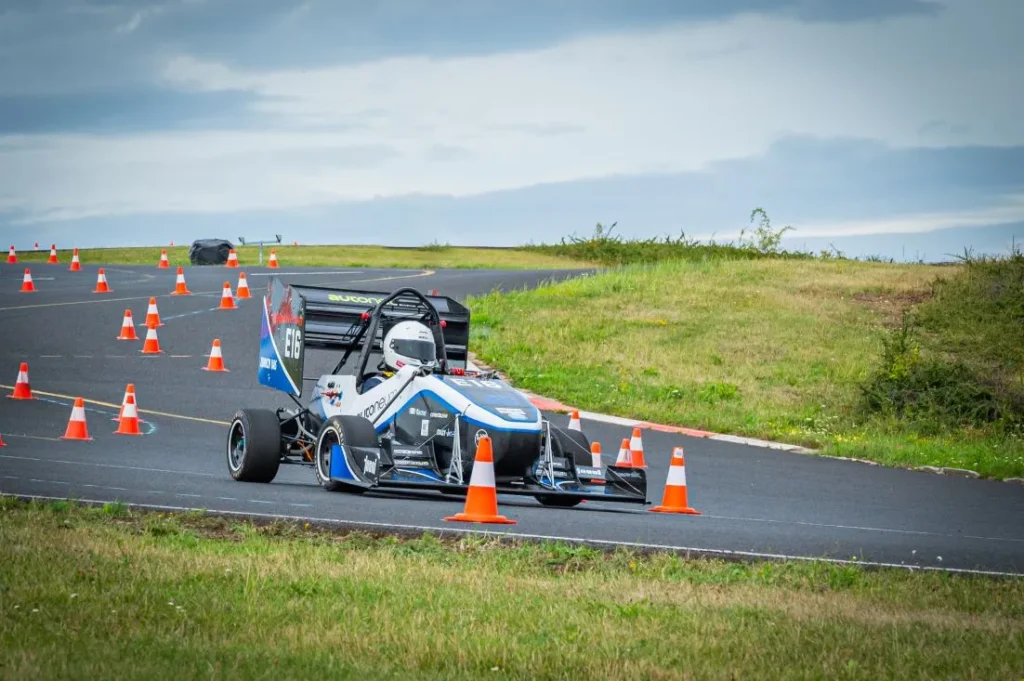
系统必须提供其无人驾驶系统运行所必需的绝对位置精度,特别是对于需要通过复杂锥桶排列进行精确导航的极具挑战性的 autocross(场地障碍赛)项目。
简而言之,这些是关键问题:
- 位置漂移:随时间推移出现的显著漂移,导致无法进行精确定位。
- 场地越野赛限制:因定位问题,无法参加场地越野赛项目。
- 数据洞察有限:用于软件优化的车辆动力学数据不足。
以下是核心要求:
- 精确定位:需要在轨道上确定绝对位置。
- ROS 集成:与现有的基于 ROS 的自主系统无缝集成。
- 紧凑型解决方案:重量轻且功率重量比高的设备。
- 开放文档:易于获取的技术资源。
- 高动态性能:能够应对极端赛道条件。
在评估了 ZUR 的方案后,我们推荐了我们的Ellipse-D,这是一款专为对精度和可靠性要求极高的严苛应用而设计的惯性导航系统 (INS)。
我们的自主赛车解决方案:Ellipse-D
Ellipse-D 是最小的双天线 RTK GNSS/INS 系统,可为动态赛车应用提供厘米级定位和精确航向。
这项技术代表了自主车辆工程解决方案的重大进步,为团队提供:
- 高精度:厘米级定位精度对于自动驾驶赛车中的精准赛道导航和避障至关重要。
- 双天线航向系统:在电动机和电子系统产生的磁干扰可能影响传统罗盘系统的严苛环境下,仍能展现卓越性能。
- 赛车级合规性:紧凑的设计和坚固的结构,非常适合高动态的赛车应用,具有出色的抗振动能力和耐高温性能。
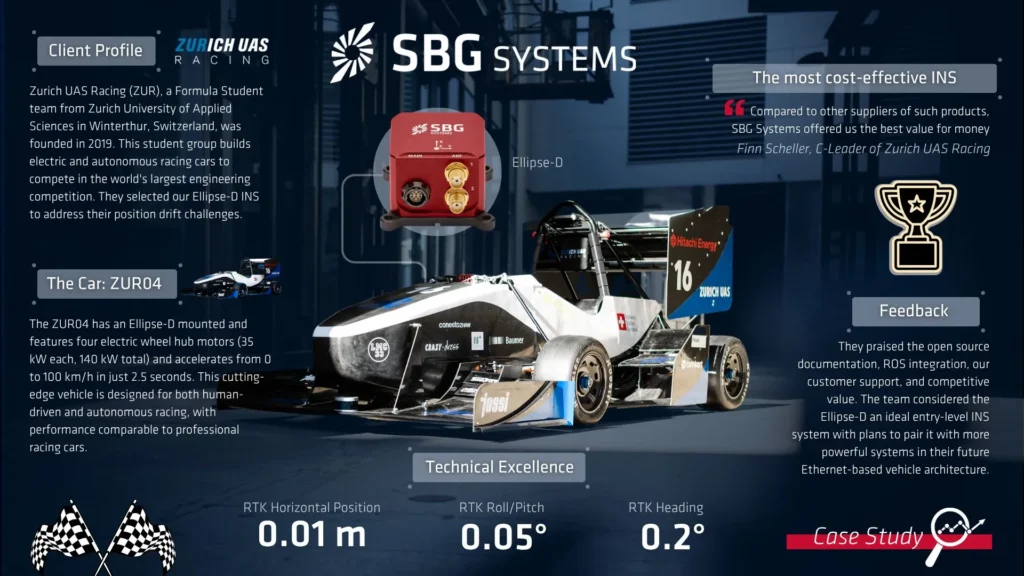
最后,对 ZUR 实现其目标至关重要的第四点是ROS集成。用他们自己的话来说,这一功能与其他特性相结合,使整个解决方案成为市场上最具成本效益的方案:
“对我们而言,最主要的卖点是开源文档和接口库。通过 ROS 提供的全面支持对我们来说也是一个巨大的优势,因为我们的赛车已经在运行 ROS。所以集成非常轻松。我们也非常感谢 SBG Systems 凭借其产品支持我们团队提升性能。与其他此类产品的供应商相比,SBG Systems 为我们提供了最具性价比的选择,”Scheller 强调说。
先进的集成与性能
集成过程证明了 Ellipse-D 的多功能性以及 SBG Systems 支持方法的有效性。连接到 RaspberryPi 和 NVIDIA Jetson 计算平台后,该系统同时利用 sbgECom 库和 ROS2 软件包来实现全面的数据访问和处理。
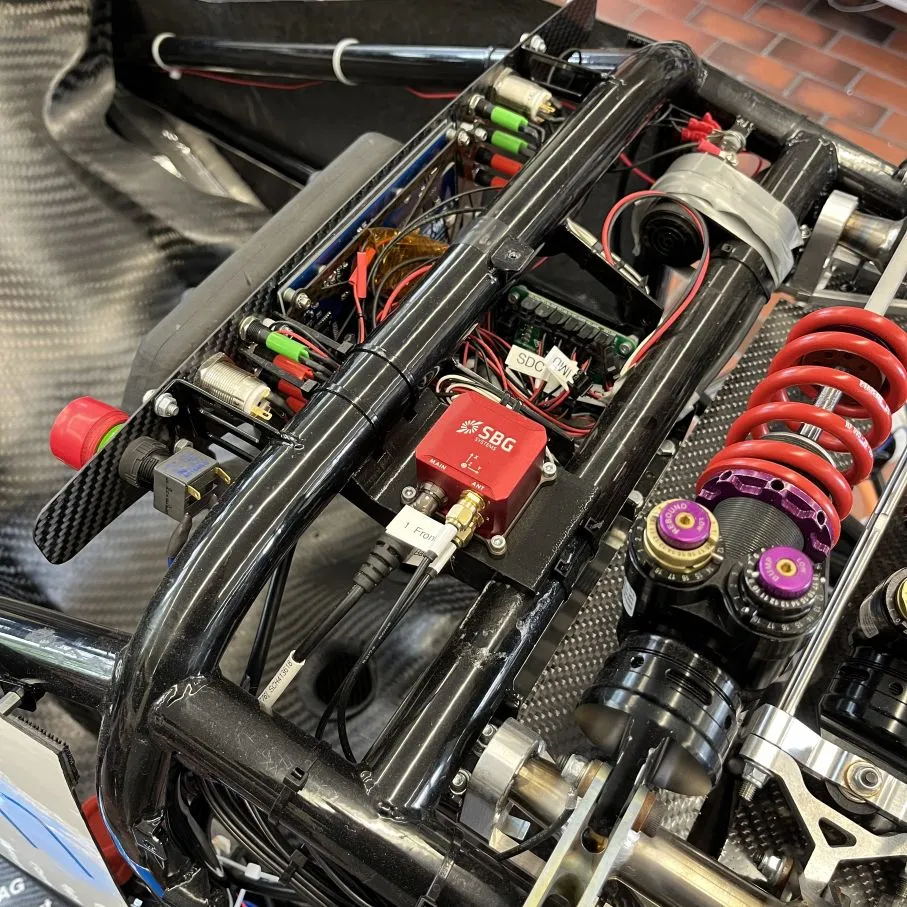
该架构实现了整个自主系统中实时导航数据的分发,同时保持了自定义算法开发所需的灵活性。
该团队还利用 Ellipse-D 的功能开发了利用 INS 数据的先进扭矩矢量分配算法。他们还构建了一个基于 GNSS RTK 的移动站和基站,以提供精确的赛道地面实测数据。
除了将 INS 集成到计划于今年夏天进行赛道测试的无人驾驶赛车 ZUR04 中外,该团队还将 INS 集成到了他们新构建的赛车 ZUR05 中。Ellipse-D 也将成为下一季无人驾驶车辆 ZUR06 的关键组件。
苏黎世应用科学大学赛车队的前三名人选
ZUR 强调了他们喜欢与 SBG Systems 合作的三个突出方面。
- 开源:首先,他们赞赏这种与自身教育使命和开发方法相契合的开源模式。透明的文档和接口库使学生能够理解并根据具体需求修改系统,从而为自动驾驶工程领域提供了宝贵的学习机会。
- 优秀的文档:该团队赞赏全面且公开可用的产品文档,这简化了他们的集成过程。与许多提供有限技术细节的商用系统不同,SBG Systems 的方法能够实现快速理解和实施。
- 良好的沟通:最后,他们特别强调了出色的沟通与支持,指出自己始终感到被倾听,并且所有问题都得到了解答。对于需要在紧迫的竞赛截止期限内工作的学生团队而言,这种响应迅速的支持至关重要。
结论
此次实施解决了 ZUR 最关键的挑战:之前曾阻止他们在自动越野(autocross)项目中竞争的位置漂移问题。凭借 Ellipse-D 的厘米级精度和双天线航向确定功能,该团队现在可以开始试运行,目标是在下一赛季(2026 年夏季)使用他们的下一代赛车参加无人驾驶比赛。
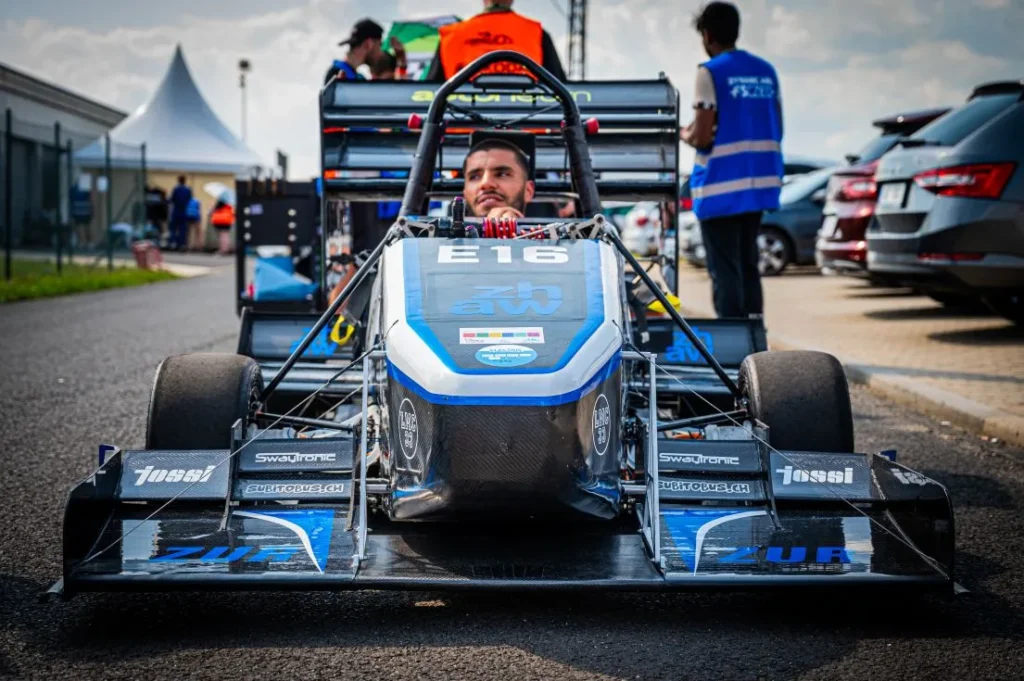
这次合作体现了产学研合作在推进自动驾驶技术方面的力量。
“Ellipse 是进入 INS 系统的完美切入点。未来,我们计划结合我们新开发的基于以太网的车辆系统使用功能更强大的系统,”Scheller 总结道。
我们对支持像 ZUR 这样的学生团队的承诺表明,提供对专业级导航技术的访问如何使新一代工程师能够突破自动驾驶赛车可能性的极限。
Ellipse-D
Ellipse-D 是一款紧凑型、高性能的 GNSS 辅助惯性导航系统,可提供可靠的姿态、位置和升沉测量。
它将 IMU 与双频 GNSS 接收机相结合,并使用传感器融合算法在充满挑战的环境中提供精确定位。
它提供双天线功能,可在静态条件下实现精确航向。

索取 Ellipse-D 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
自动驾驶汽车是如何工作的?
自动驾驶汽车是配备了先进系统的车辆,能够无需人工干预即可自主导航和控制。这类车辆通过结合自动驾驶传感器和算法,感知周围环境、做出决策并执行自动驾驶任务。其目标是实现完全自动驾驶,使车辆能够安全、高效地处理驾驶过程中的所有环节。
自动驾驶汽车依靠一系列关键技术来感知周围环境。这些技术包括:
- GNSS(全球导航卫星系统):用于实时获取自动驾驶汽车的位置、速度和方向更新。
- INS(惯性导航系统):用于在 GNSS 信号中断时保持精度。它提供有关自动驾驶汽车位置、速度和方向的实时更新。
- 激光雷达(LiDAR,Light Detection and Ranging):利用激光束生成车辆周围环境的详细三维地图。该技术有助于汽车检测和测量周围物体,包括其他车辆、行人以及交通标志。
- 雷达(无线电探测与测距):利用无线电波探测物体的速度、距离和方向。雷达在恶劣天气条件下以及探测远距离物体时特别有用。
- 摄像头:用于采集车辆周围环境的视觉信息,包括车道标线、交通信号灯和道路标志。它们对于解读复杂的视觉线索并基于视觉数据做出决策至关重要。
车辆的6个自动化等级分别是什么?
美国汽车工程师学会(SAE)在其J3016标准中定义的自动驾驶汽车6个等级,描述了车辆的自动化程度。具体划分如下:
- 0级:无自动化。仅提供警告或短暂辅助,例如自动紧急制动或盲点预警,但不具备持续的自动化功能。
- 1级:驾驶辅助。单一的自动化辅助系统,例如自适应巡航控制(保持车速和车距)或车道保持辅助。
- 第2级:部分自动化。系统之间相互配合,例如转向与加速/减速,但不涉及决策。
- 第3级:条件自动化。车辆在特定条件下(例如高速公路行驶)可处理大部分驾驶任务。该系统能够监测周围环境。
- 第4级:高度自动化。车辆可在预定义的情景下自主行驶。在这些区域内,无需驾驶员关注。
- 第5级:完全自动化。车辆能够处理人类驾驶员所能应对的任何环境下的所有任务。可能不配备方向盘或踏板。
这些级别展示了从人工操控的车辆到能够处理所有驾驶任务的完全自动驾驶系统的演进过程。
INS 是否支持接收来自外部辅助传感器的输入?
惯性导航系统(来自我们公司)可接收来自外部辅助传感器(如大气数据传感器、磁力计、里程计、DVL 等)的输入。
这种集成使 INS 具有极高的多功能性和可靠性,尤其是在 GNSS 禁用的环境中。
这些外部传感器通过提供补充数据,提升了INS 的整体性能和精度。
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
AHRS 和 INS 之间有什么区别?
姿态和航向参考系统 (AHRS) 与惯性导航系统 (INS) 之间的主要区别在于其功能和提供数据的范围。
AHRS 提供方位信息——具体而言是车辆或设备的姿态(俯仰角、横滚角)和航向(偏航角)。它通常使用传感器组合(包括陀螺仪、加速度计和磁力计)来计算和稳定方位。AHRS 输出三个轴(俯仰、横滚和偏航)上的角位置,使系统能够了解其在空间中的方位。它通常用于航空、无人机、机器人和海洋系统中,以提供准确的姿态和航向数据,这对于车辆控制和稳定至关重要。
INS 不仅提供方位数据(类似于 AHRS),还能随着时间推移跟踪车辆的位置、速度和加速度。它使用惯性传感器来估计 3D 空间中的运动,而不依赖于诸如 GNSS 等外部参考。它结合了 AHRS 中的传感器(陀螺仪、加速度计),但也可能包含用于位置和速度跟踪的更高级算法,通常与 GNSS 等外部数据集成以提高精度。
综上所述,AHRS 侧重于方位(姿态和航向),而 INS 则提供全套导航数据,包括位置、速度和方位。
