Роботи завойовують нагороди завдяки нашим датчикам
«Продукція SBG Systems — це найкраще рішення на ринку, що забезпечує всю необхідну нам точність. Важливо те, що документація та підтримка перебувають на найвищому рівні, що особливо корисно для таких студентів, як ми. Окрема подяка пану Жеремі Коломбелю та пану Ніколасу Мішелю тут, у Сінгапурі, які нам дуже допомогли». | Ізабелла Лу, інженер-електрик команди Bumblebee
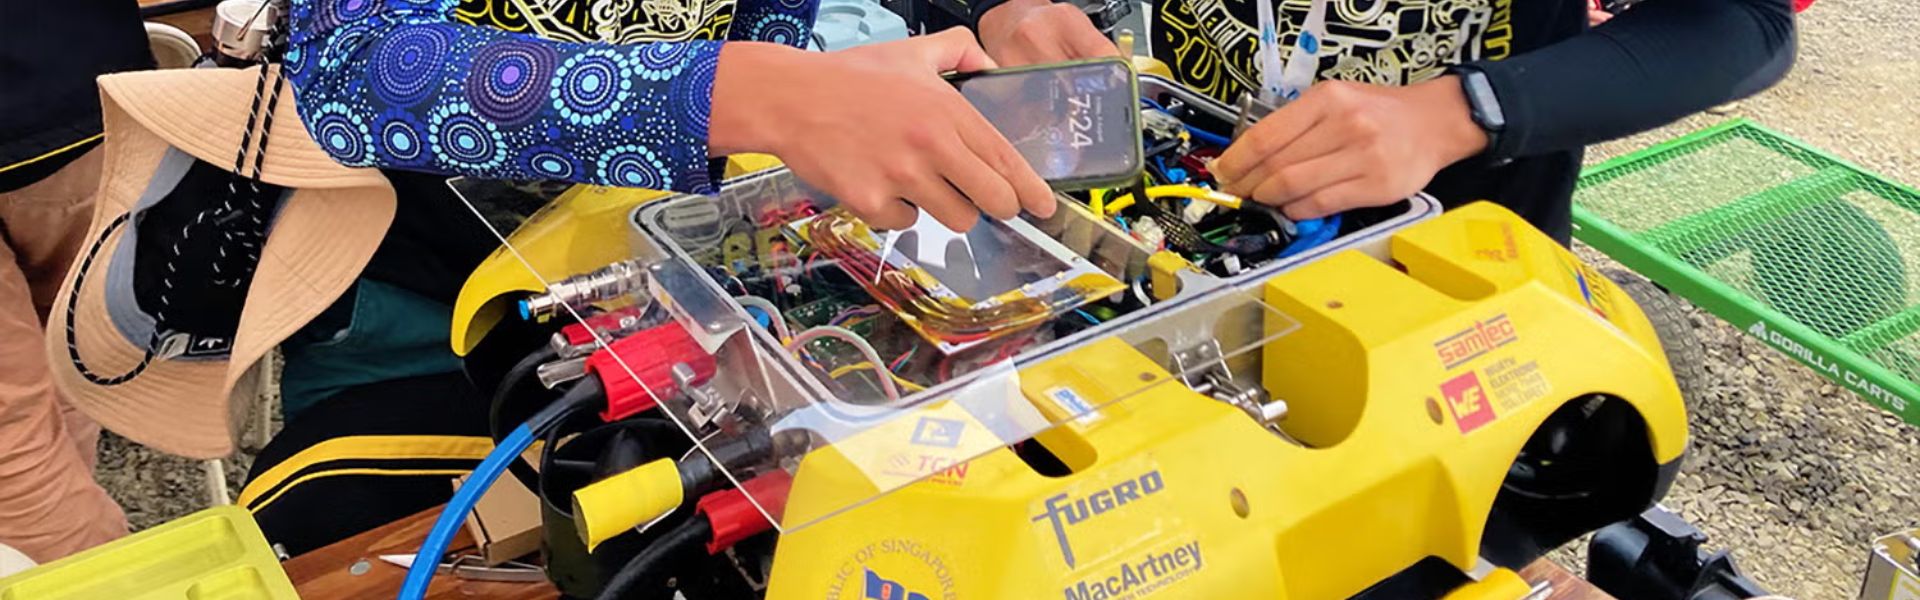
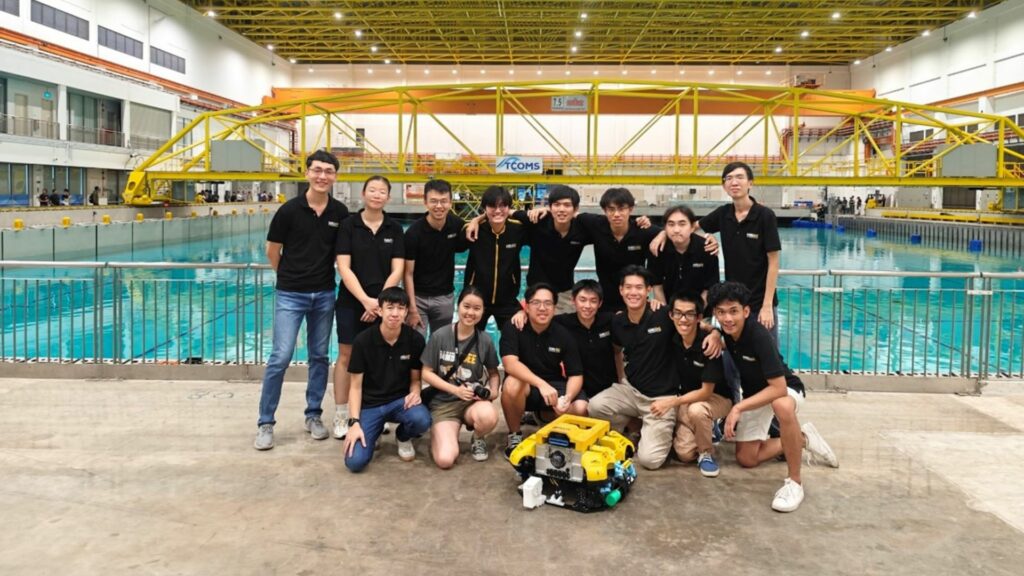
Команда « Bumblebee » об’єднує інноваційно мислячих студентів з факультетів CDE, SoC та Бізнес-школи НУС при Національному університеті Сінгапуру. Крім того, вони прагнуть створити автономні системи майбутнього. Зокрема, команда проектує та будує морські апарати, здатні пересуватися як під водою, так і на поверхні. Також основна увага приділяється вдосконаленню автономності в складних морських умовах.
Нарешті, студенти факультетів механічної, електричної та комп’ютерної інженерії, інформатики та бізнесу привносять у команду різноманітні фахові знання.
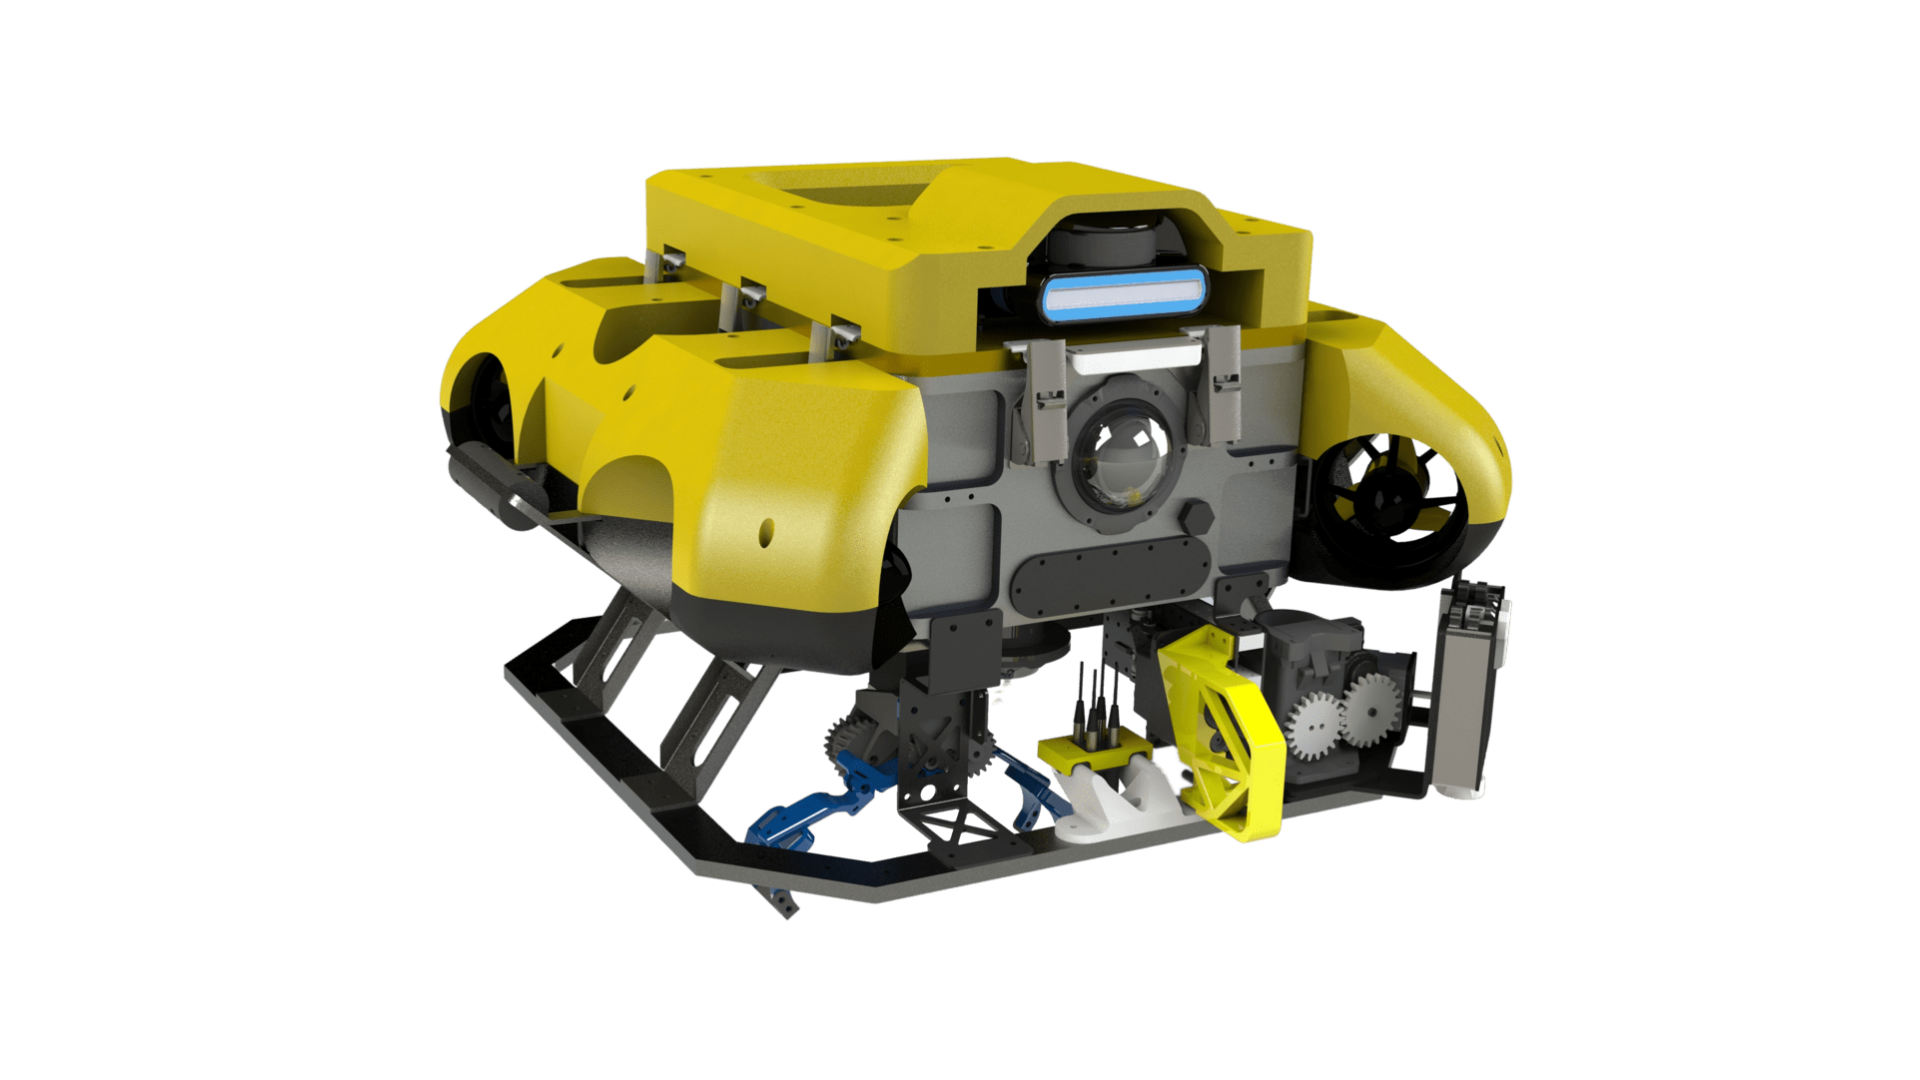
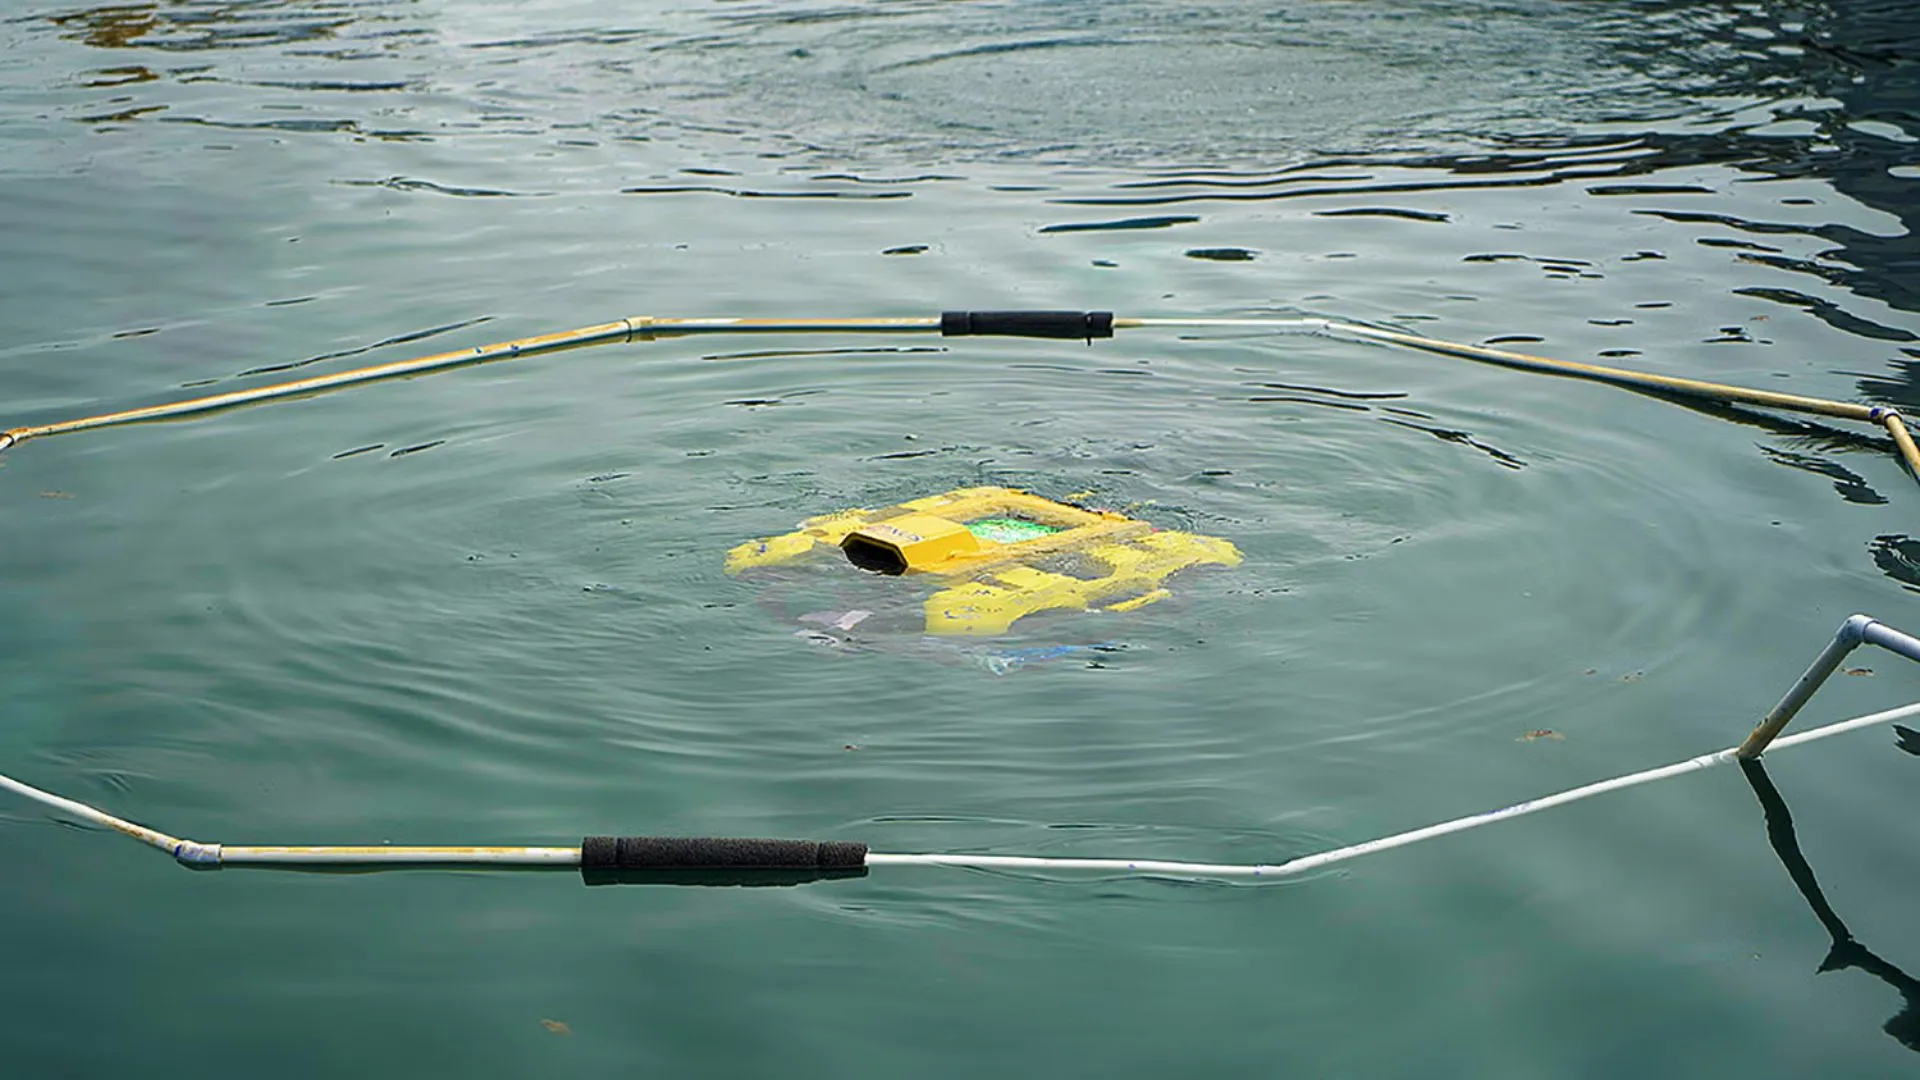
Нинішня система команди « Bumblebee» складається з трьох апаратів, здатних до автономної роботи: BBAUV4.1 (автономний підводний апарат), ASV 3.0 (автономне надводне судно) та Jellyfish (безпілотний літальний апарат).
Ці апарати досягли значних успіхів на міжнародних змаганнях, таких як RoboSub Challenge та RobotX.
Потреба у точних та надійних INS
Команді Bumblebee потрібен був високоточний, надійний IMU з низькою затримкою та GPS-модулем для досягнення точної локалізації та навігації в морському середовищі. Їхні основні вимоги включали:
- Точність вимірювання кута крену та нахилу менше 1 градуса.
- Сумісність з Ubuntu, бажано з драйвером ROS або легкодоступним драйвером стороннього виробника.
- Належне вбудоване магнітне екранування для запобігання перешкодам.
- Надійні та стандартні роз'єми.
- Підтримка позиціонування за технологією RTK (Real-Time Kinematic).
Ці датчики будуть встановлені на модифікованій платформі WAM-V, яка використовується для виконання автономних місій у морському середовищі, що забезпечить навігацію, уникнення перешкод, виявлення об’єктів та планування місій.
Чому команда Bumblebee обрала SBG Systems?
Команда Bumblebee провела ретельну оцінку різних постачальників IMU. Насправді вони вирішили співпрацювати з SBG Systems через кілька ключових факторів:
1 – Вологозахищений корпус: датчики SBG Systems постачаються в корпусах із захистом від погодних умов IP-68, що робить їх придатними для морських застосувань.
2 – Репутація виробника: авторитет SBG Systems у галузі інерціальних датчиків та навігаційних систем відіграв значну роль у їхньому рішенні.
3 – Технічні вдосконалення: датчик Ellipse-D від SBG Systems запропонував розширені функції, зокрема двоантенний GPS та покращені дані heading, що зменшило потребу в калібруванні магнітометра.
4 – Експертна підтримка: команда Bumblebee отримала цінну технічну консультацію від експертів, які завжди були готові допомогти.
Точне позиціонування та надійна опора
Після інтеграції Ellipse-D від SBG Systems у свої системи команда Bumblebee відчула значні покращення:
- GNSS з двома антенами: додавання GNSS з двома антенами усунуло вплив магнітних перешкод, забезпечивши точні дані орієнтації та абсолютні показники heading, що має вирішальне значення для навігації над водними поверхнями.
- Калібрування гіроскопа: команда отримала підтримку від інженерів SBG Systems для вирішення проблем із дрейфом нульового сигналу гіроскопа та забезпечення стабільної роботи.
Ідеальне поєднання
Ellipse-D ідеально відповідала обмеженням застосування ASV команди Bumblebee, забезпечуючи необхідну точність, надійність та простоту інтеграції.
Команда Bumblebee оцінила кілька переваг використання продукції SBG Systems:
✦ Оперативна підтримка: команда підтримки надавала своєчасну допомогу, коли це було потрібно.
✦ Детальна документація: були доступні вичерпні технічні паспорти та посібники з експлуатації, що допомогло в інтеграції та пошуку несправностей.
✦ Простота інтеграції: датчики SBG Systems були розроблені з монтажними отворами та підключенням Plug-and-Play через USB, що спростило інтеграцію.
✦ Знижені ціни: економічно ефективне ціноутворення було корисним для студентського проєкту.
✦ Водонепроникний і міцний корпус: погодостійкі корпуси датчиків SBG Systems сприяли їхній довговічності в морському середовищі.
Три речі, які команді Bumblebee подобаються в нас
1 – Щирість і відданість справі: SBG Systems продемонструвала видатну відданість підтримці команди Bumblebee, виходячи за рамки звичайних відносин постачальник-клієнт, докладаючи Extra зусиль задля успіху команди.
2 – Ентузіазм та відданість інженерів: пристрасть і знання інженерів підтримки SBG Systems перегукувалися з любов'ю команди Bumblebee до робототехніки та технологій.
3 – Достатня документація та підтримка: розширена документація та підтримка, а також допомога відділу продажів зробили процес інтеграції плавнішим для студентської команди.
Bumblebee Нещодавно вони взяли участь у змаганні Maritime Robosub Challenge 2023, яке відбулося на базі US Naval Transdec у Сан-Дієго, штат Каліфорнія, за участю загалом 35 команд із 5 країн. Вони стали чемпіонами, а також досягли інших успіхів, перелічених нижче.
Нагороди RoboSub 2023:
- 1-ше місце в конкурсі «Autonomy Challenge»
- Оцінка системи, що посіла 1-е місце
- Веб-сайт, що посів 1-е місце
- Документація щодо дизайну, що посіла 2-ге місце
SBG Systems бажає команді Bumblebee успіхів у всіх їхніх майбутніх починаннях.
Ellipse-D
Ellipse-D — це інерціальна навігаційна система з інтегрованою двоантенною та дводіапазонною системою RTK GNSS, сумісна з нашим програмним забезпеченням для постобробки Qinertia.
Розроблена для робототехнічних та геодезичних застосувань, вона може об'єднувати дані одометра з імпульсним сигналом або CAN OBDII для підвищення точності dead-reckoning.

Запросити ціну на Ellipse-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Яка інерціальна система навігації використовується в безпілотних надводних суднах (USV)?
Інерціальна навігаційна система для безпілотного надводного судна (USV) має вирішальне значення для точного судноводіння та управління, особливо коли GNSS недоступна. Інерціальні датчики відстежують рух і орієнтацію, забезпечуючи ефективну навігацію в складних умовах.
Інерціальні навігаційні системи (INS) інтегрують дані IMU з іншими системами, такими як GNSS або доплерівські лаги швидкості, для підвищення точності. Вони також використовують навігаційні алгоритми, такі як фільтрація Калмана, для обчислення положення та швидкості.
Інерціальні датчики підтримують автономну роботу, надаючи точні дані про heading і положення для різних застосувань. Вони забезпечують ефективну роботу в умовах із відсутністю сигналів GNSS (GNSS-denied) та дозволяють здійснювати коригування в реальному часі для покращеної маневреності.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
