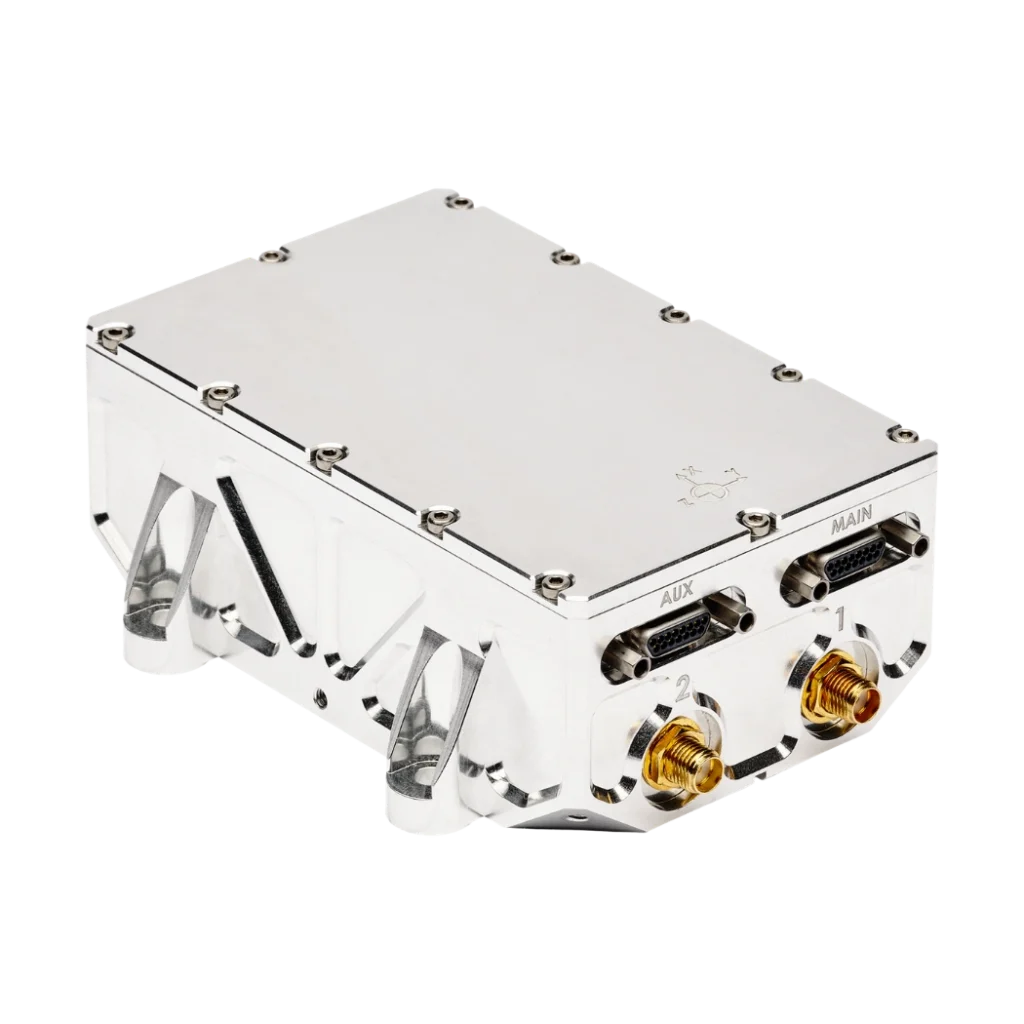
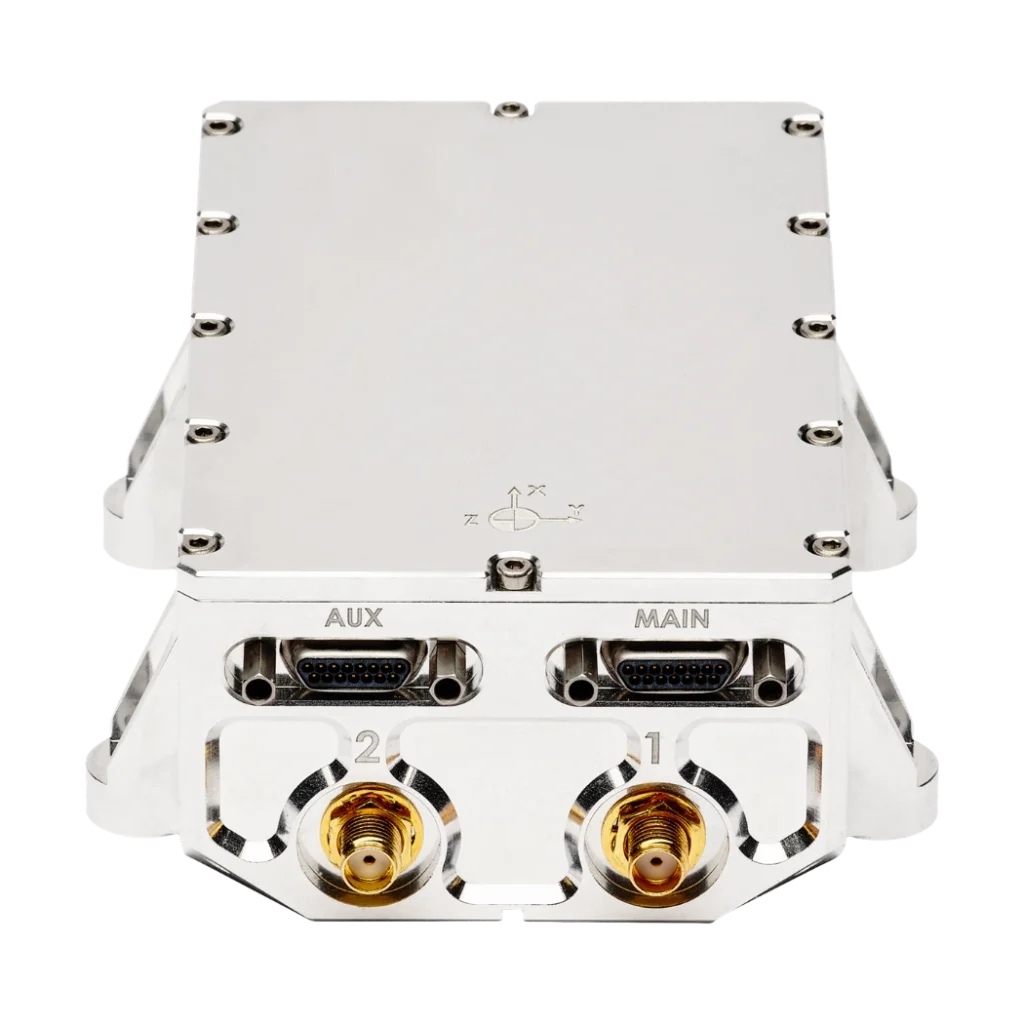
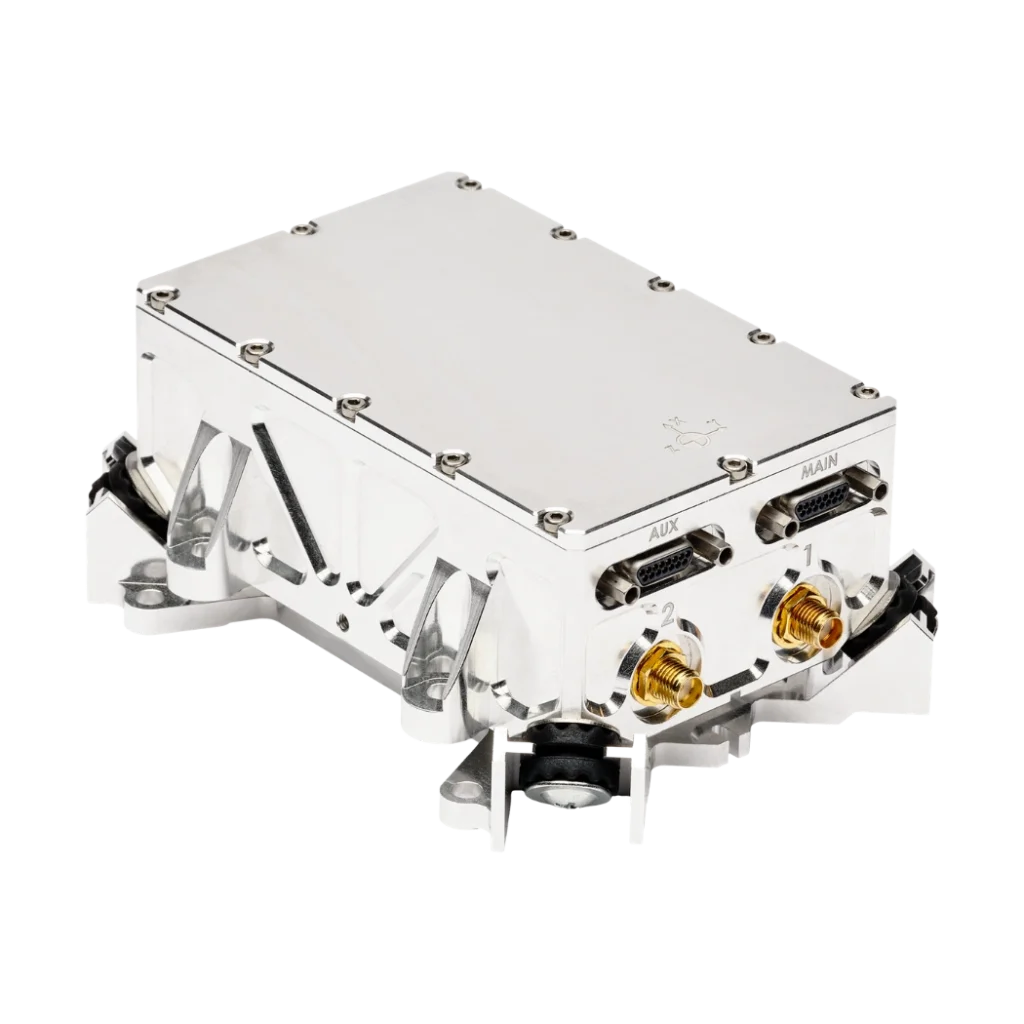
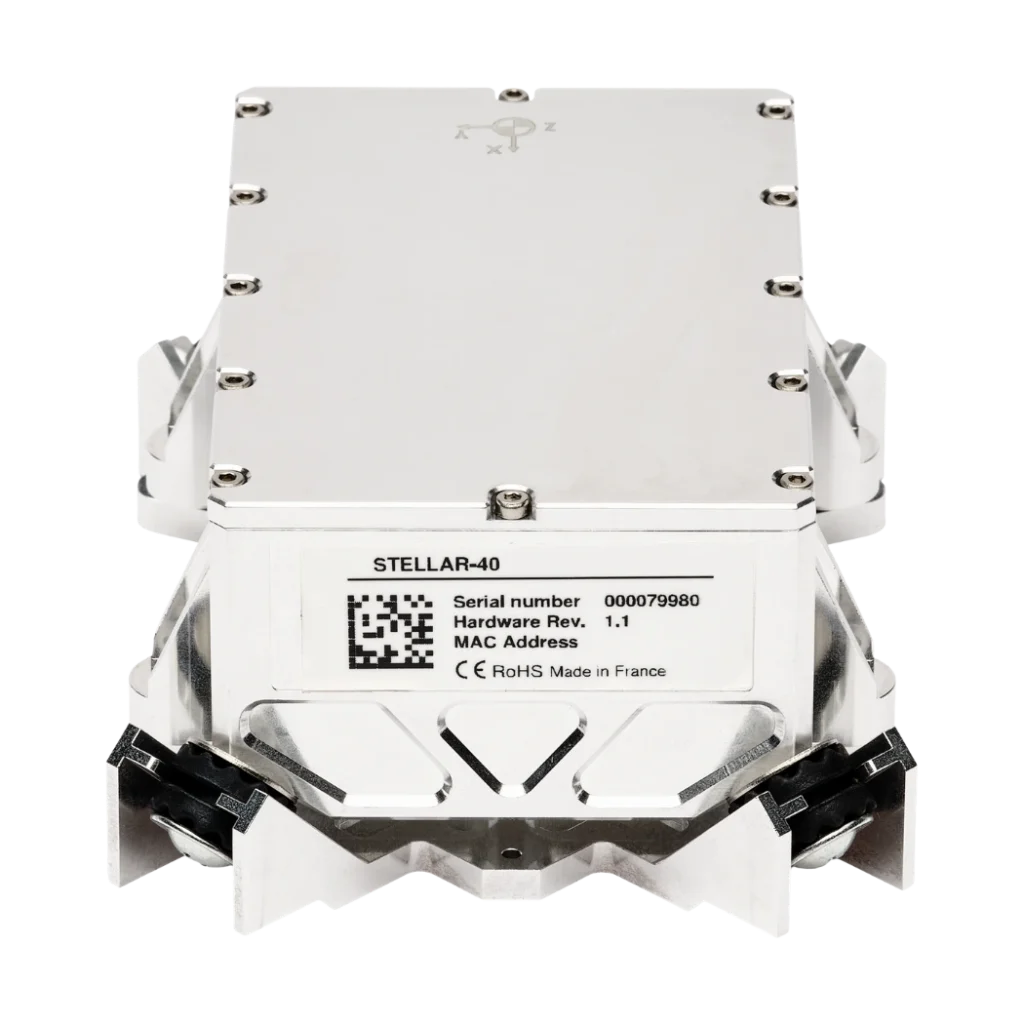
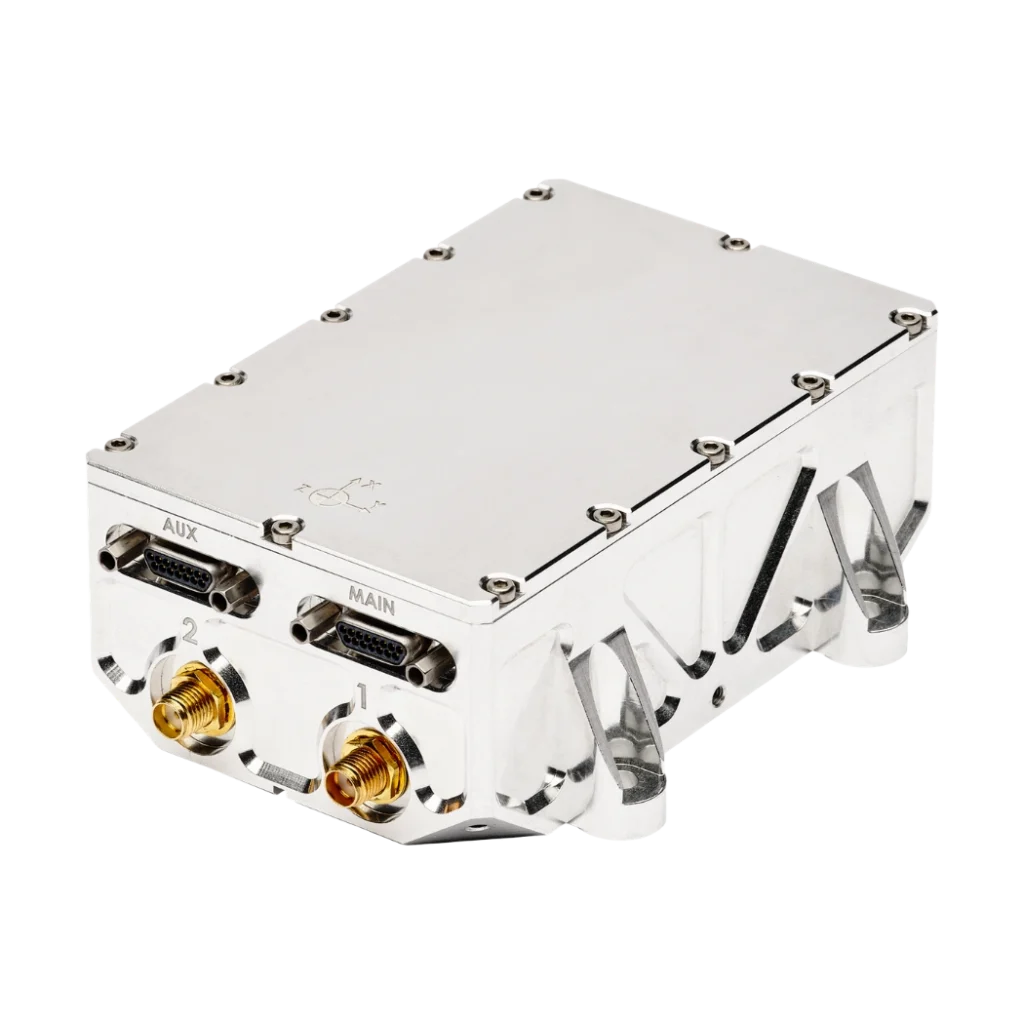
Stellar-40 Інерційна навігаційна система тактичного класу
Stellar-40 — це інерціальна навігаційна система з підтримкою GNSS тактичного рівня на базі стеку SAF2Nav для неперевершеної стійкості. Вона поєднує в собі IMU тактичного рівня, стійкий до перешкод та спуфінгу приймач GNSS і передові алгоритми злиття даних у міцному корпусі.
Поєднуючи висококласні характеристики з промисловою гнучкістю, Stellar-40 має унікальну тришарову архітектуру захисту від вібрацій у дизайні, оптимізованому для масштабування, що відповідає суворим вимогам серійного виробництва.
Цим запуском SBG Systems ще більше розширює портфоліо рішень інерціальної навігації, адаптованих для критично важливих застосувань. Stellar-40 не підпадає під дію норм ITAR (ITAR FREE).
Stellar-40
Наша Stellar — це перша модель нової Stellar , розроблена з урахуванням мінливих експлуатаційних вимог. Ця INS тактичного класу INS на досягнення двох основних цілей: підвищення стійкості до суворих умов експлуатації та забезпечення масштабованості без шкоди для продуктивності.
Щоб вирішити проблеми, пов’язані з сильними вібраціями, SBG Systems шедевр машинобудування — унікальну тришарову систему захисту від вібрацій. Було проведено повний модальний аналіз, щоб гарантувати міцність і надійність продукту, при цьому зберегти надзвичайно просту конструкцію.
Готовий до dead reckoning з двигуном SAF2Nav в основі, Stellar безперешкодно інтегрується у вашу платформу, щоб забезпечити стійку навігацію навіть у найсуворішихdenied .
Ознайомтеся з усіма функціями!


Stellar-40: Короткий огляд
Міцний. Точний. Бездоганний.
Ознайомтеся з основними функціями нижче, щоб дізнатися більше про Stellar-40.
Надійний навігаційний стек із SAF2Nav
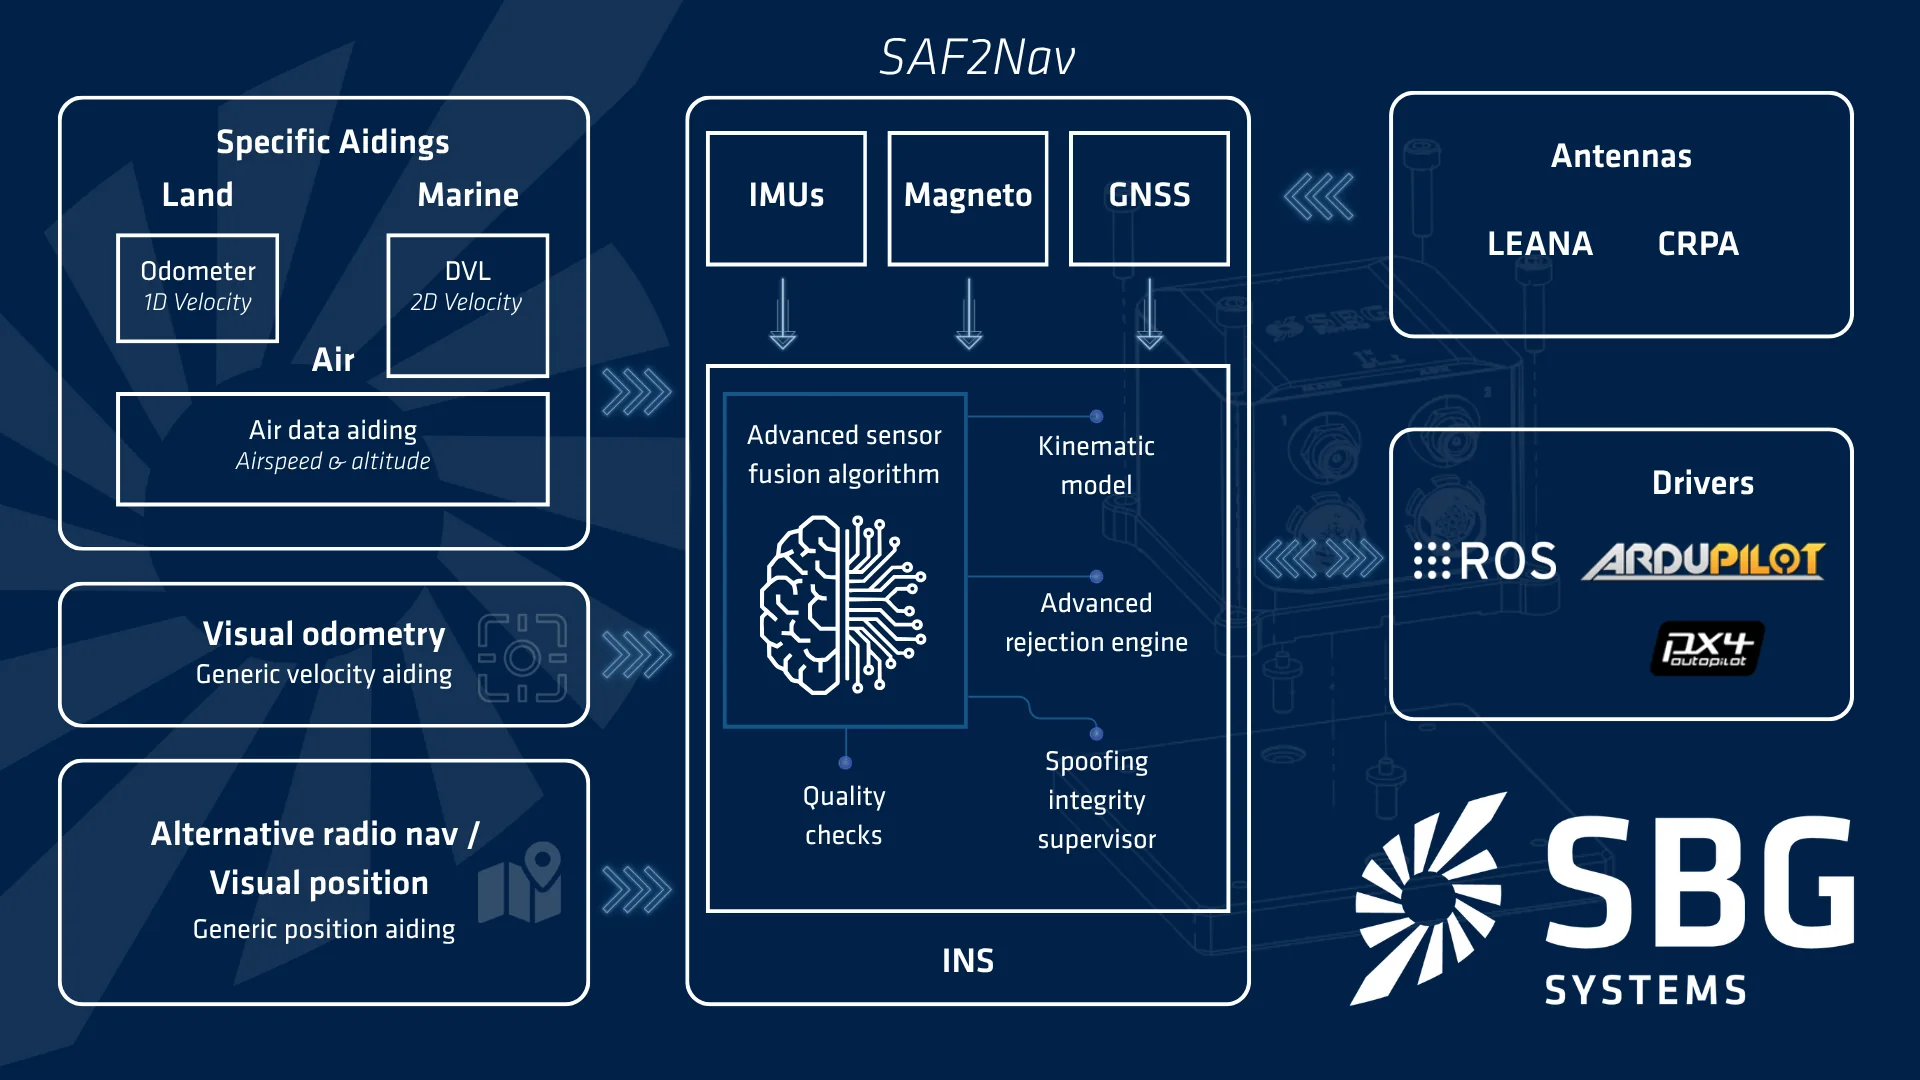
GNSS більше не сприймається як належне. Саме тому наш стек SAF2Nav лежить в основі нашої INS, забезпечуючи точність та безпеку, коли GNSS виходить з ладу або піддається атаці. Він базується на трьох ключових стовпах. По-перше, багатосенсорне злиття об'єднує дані GNSS, IMU, повітряні, радарні та візуальні дані в єдине узгоджене навігаційне рішення. По-друге, новий супервізор цілісності спуфінгу відстежує датчики для миттєвого виявлення аномалій, значно скорочуючи критичний час до оповіщення. Нарешті, адаптивні кінематичні моделі максимізують точність навігації, дозволяючи алгоритму злиття безшовно відповідати специфічній динаміці руху вашої платформи.
Вбудований інструмент моніторингу вібрацій
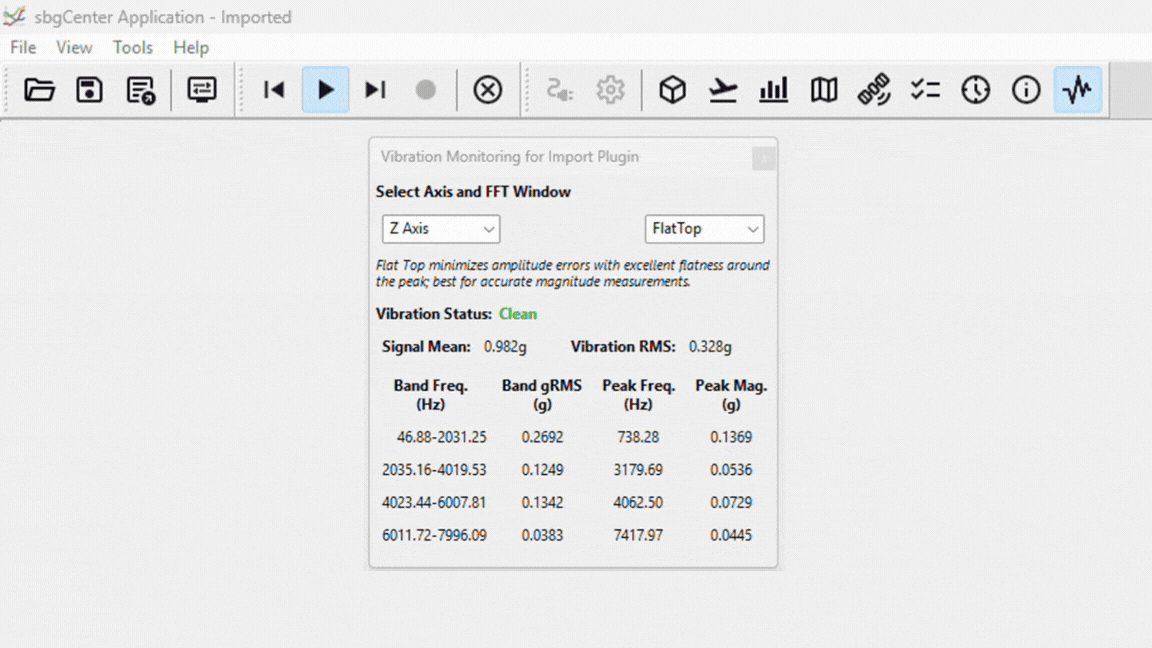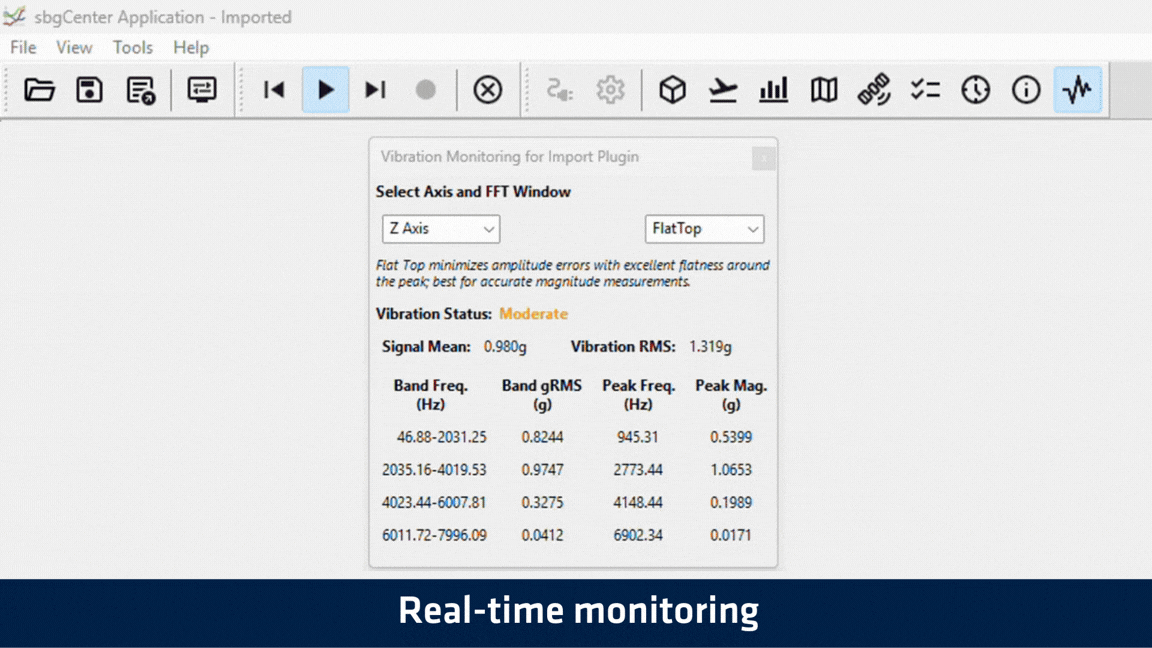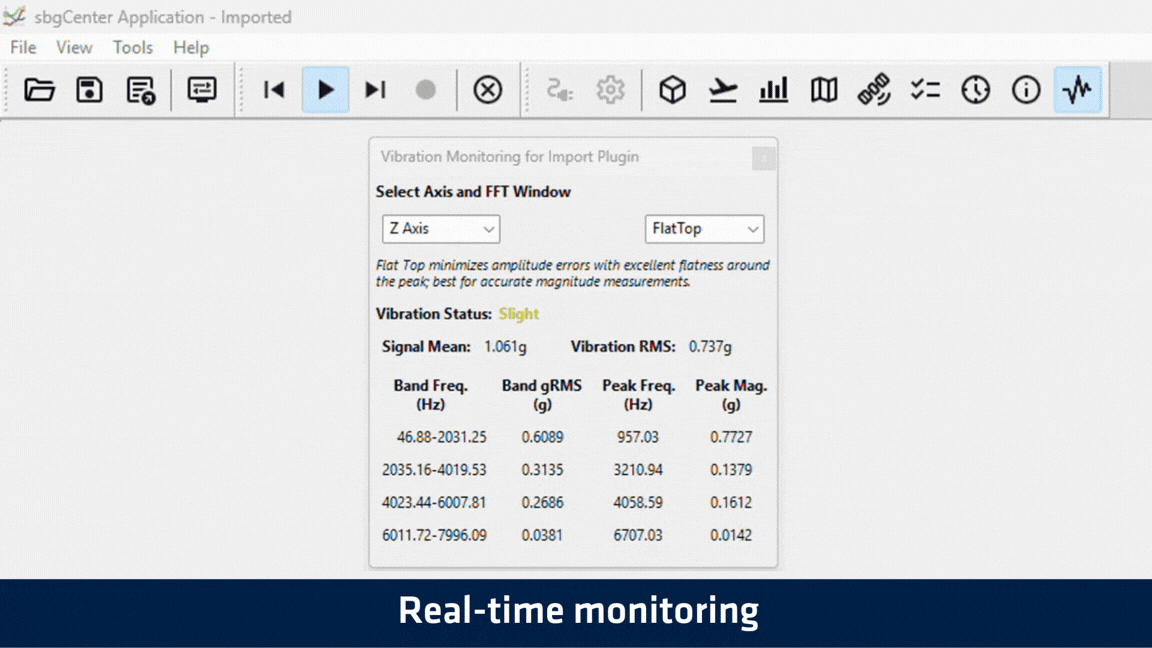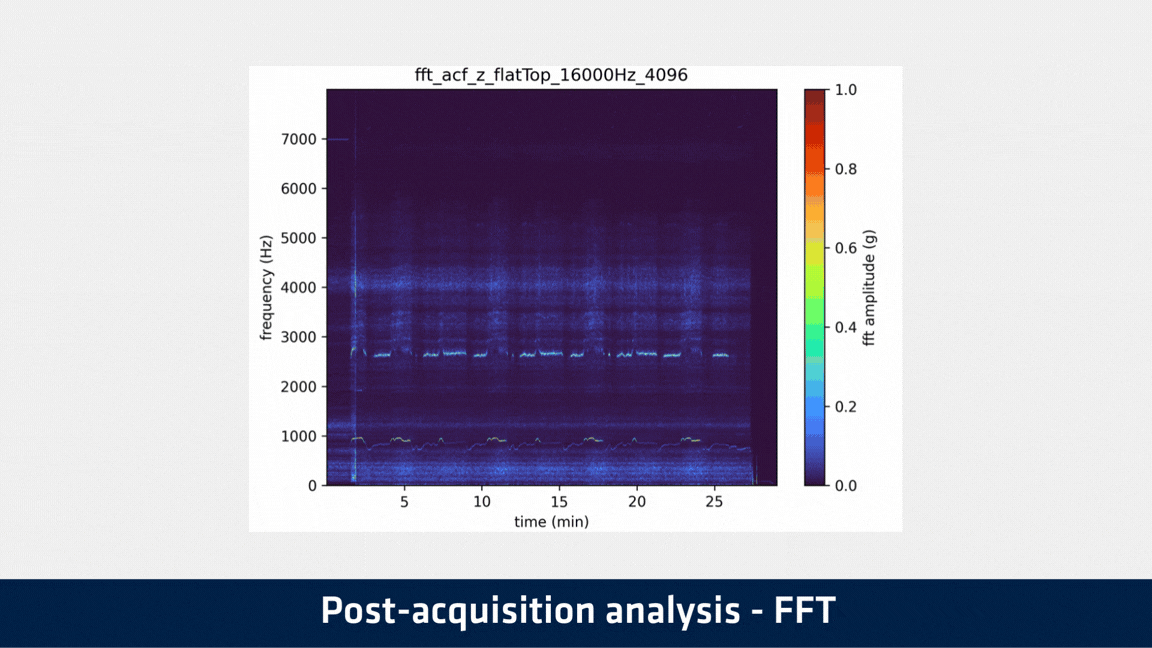
Моніторинг вібрацій для розуміння та пом'якшення структурних резонансів рідко буває простим і часто вимагає спеціального зовнішнього обладнання. Ось чому ми інтегрували комплексні інструменти моніторингу безпосередньо в INS Stellar-40. Система оснащена спеціальним широкосмуговим акселерометром, що працює на частоті до 16 кГц, у поєднанні з передовими можливостями бортової обробки. Вона забезпечує візуалізацію в реальному часі значень RMS, пікової амплітуди та пікової частоти в чотирьох різних частотних діапазонах, дозволяючи користувачам точно визначити, де виникають критичні вібрації. Крім того, ці цінні дані безперешкодно записуються та повторно використовуються для подальшого поглибленого FFT-аналізу.
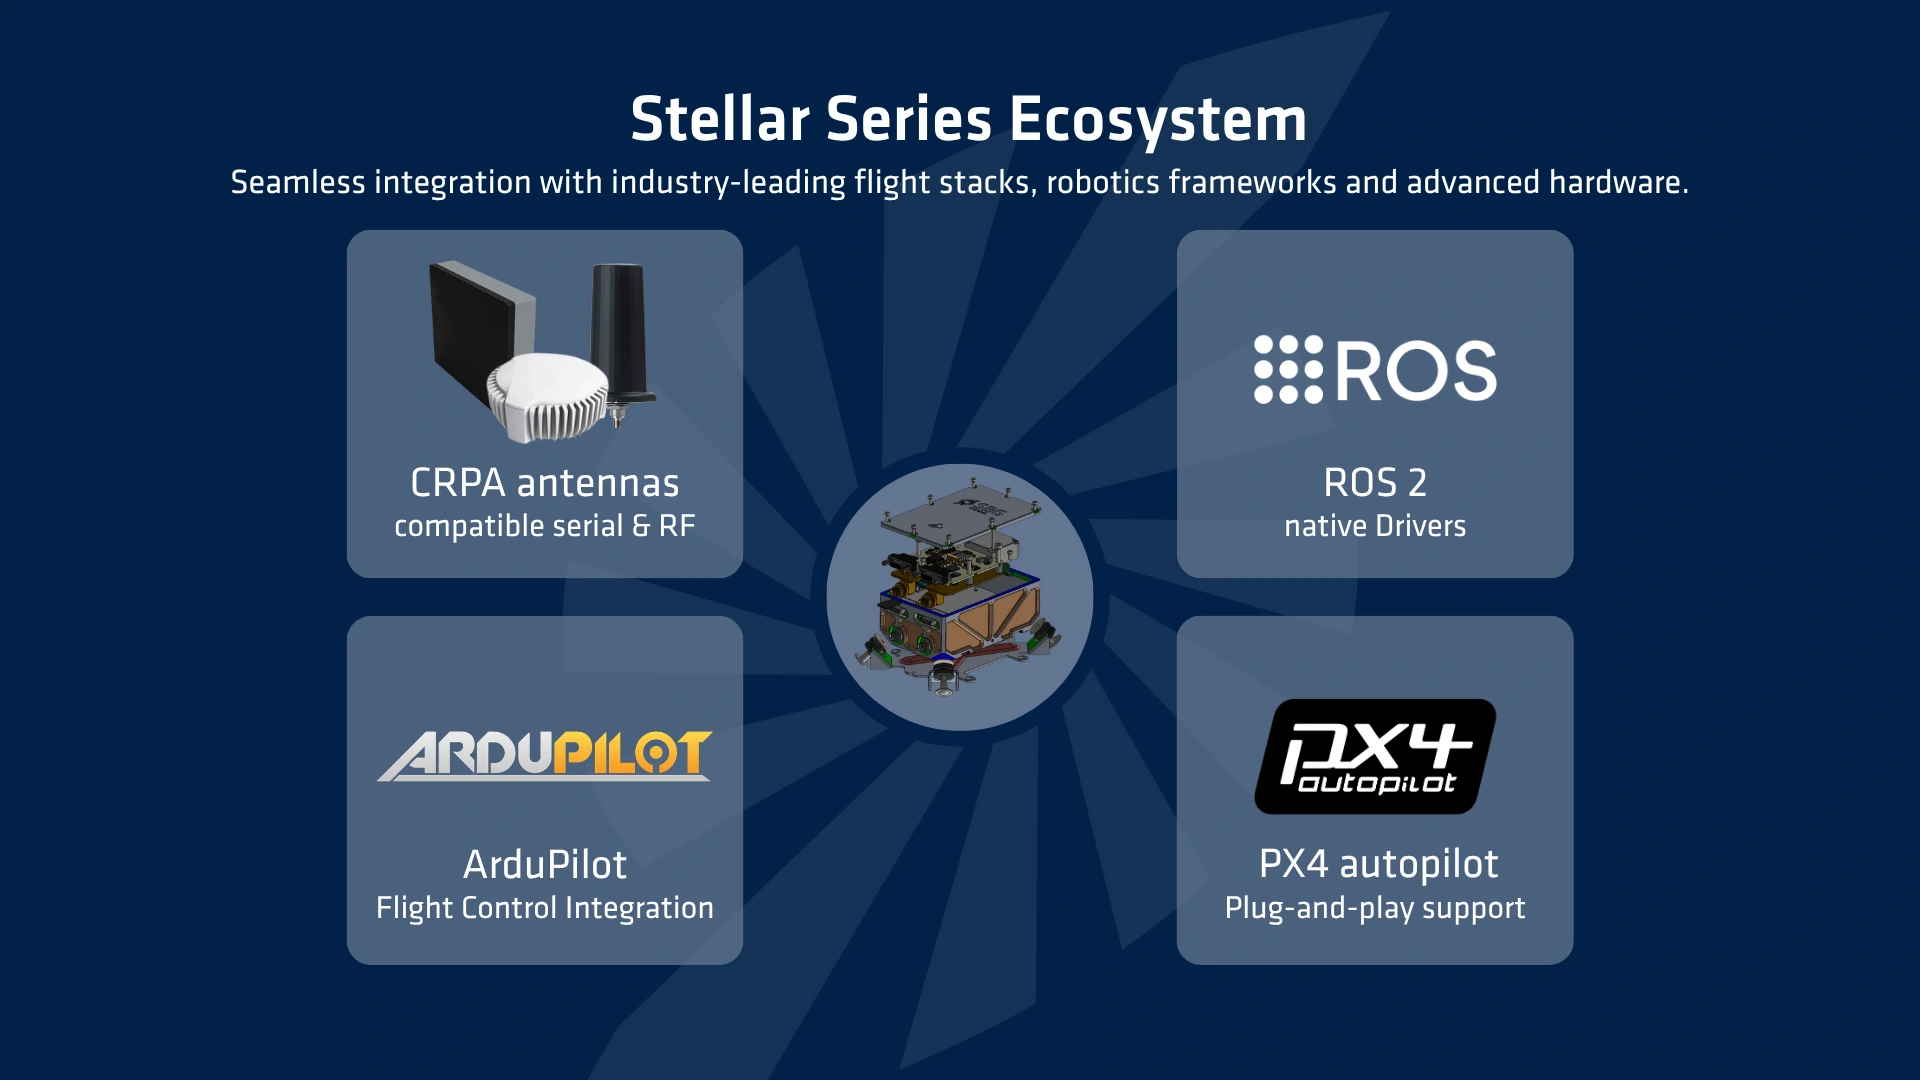
Сумісність з екосистемами
Потужна навігаційна система ефективна лише настільки, наскільки вона здатна безшовно інтегруватися у вашу архітектуру. Саме тому сумісність з екосистемами є фундаментальним стовпом нашої INS, розробленої для прискорення розгортання та усунення накладних витрат на інтеграцію. По-перше, система повністю оснащена готовими драйверами, що пропонують нативну підтримку стандартних для галузі автономних платформ, включаючи ROS2, ArduPilot та PX4. По-друге, для забезпечення максимальної стійкості в умовах протидії, вона забезпечує пряму сумісність за принципом plug-and-play з передовими антенами CRPA. Ця глибока сумісність забезпечує легке розгортання на всіх ваших критично важливих платформах.
Огляд можливостей місій та ЕФЕКТИВНОСТІ
Створено для будь-яких завдань
Дізнайтеся, як продукт працює в різних експлуатаційних умовах. У кожному розділі висвітлено переваги, що мають значення для виконання завдань, та основні технічні характеристики.
Ефективність виконання повітряних завдань
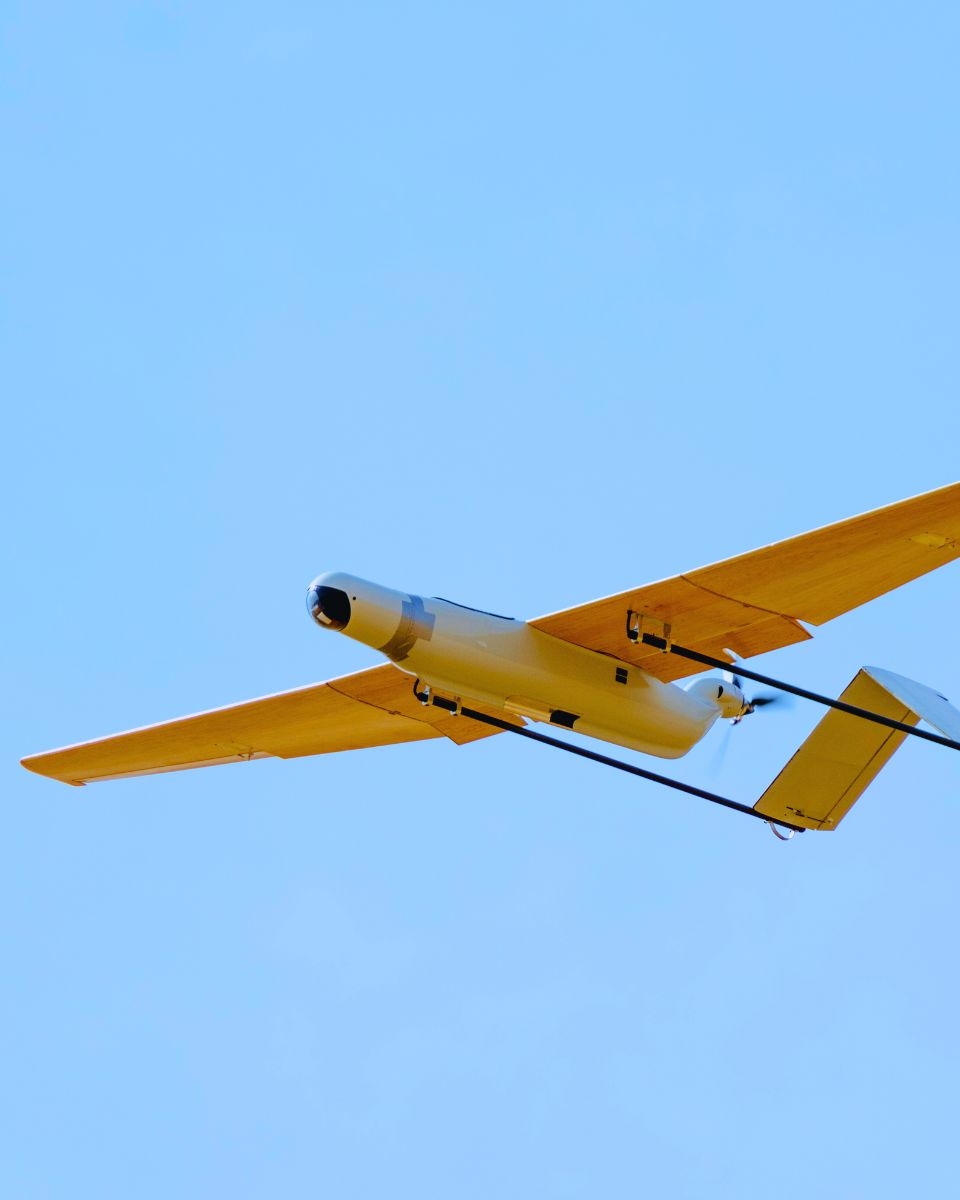
- Навігація безпілотних літальних апаратів: літальні апарати з нерухомим та обертовим крилом
- Навігація безпілотних літальних апаратів: літальні апарати з нерухомим та обертовим крилом
Опис функцій місії
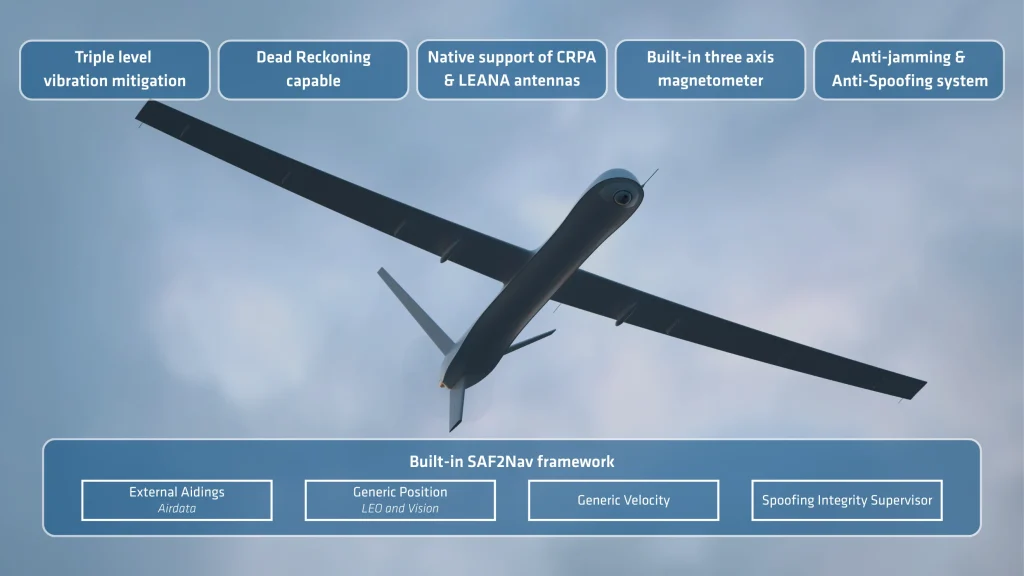
Ця система, розроблена для виконання складних завдань у повітрі, поєднує в собі надійність, точність та безперебійну інтеграцію з літаками та вертольотами.
- Спеціальні динамічні профілі, розроблені спеціально для літаків та вертольотів.
- Тришарова система віброізоляції для середовищ із високим рівнем повітряних вібрацій.
- Забезпечення точності визначення координат в умовах GNSS та підробки GNSS за допомогою стека SAF2Nav.
- Тактична dead reckoning стеку SAF2Nav для безперервної навігації під час GNSS .
- Автоматична оцінка швидкості вітру та компенсація інтеграції Піто.
- Безперебійна інтеграція автопілота за допомогою наших драйверів PX4 та ArduPilot.
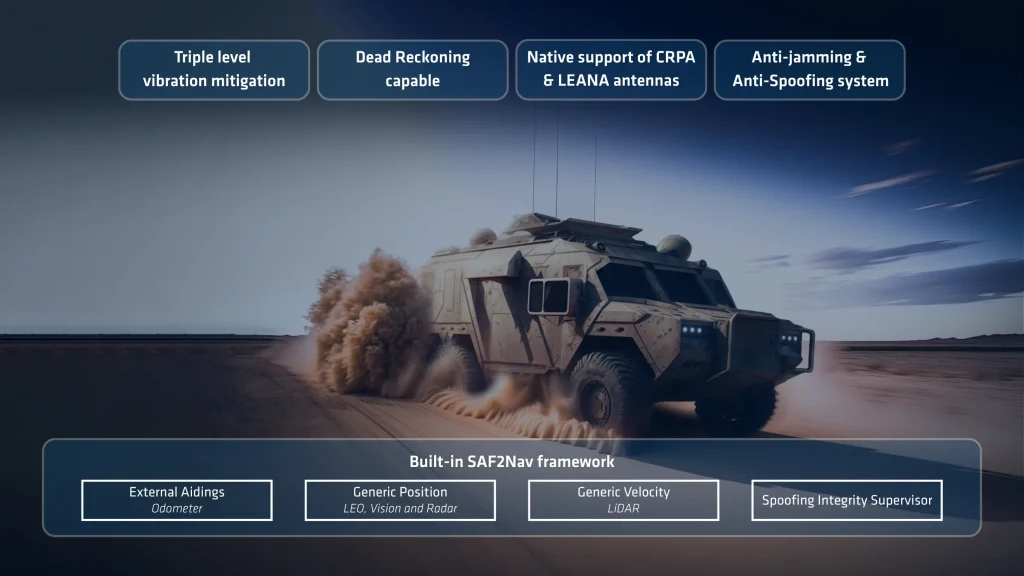
Результати наземних операцій
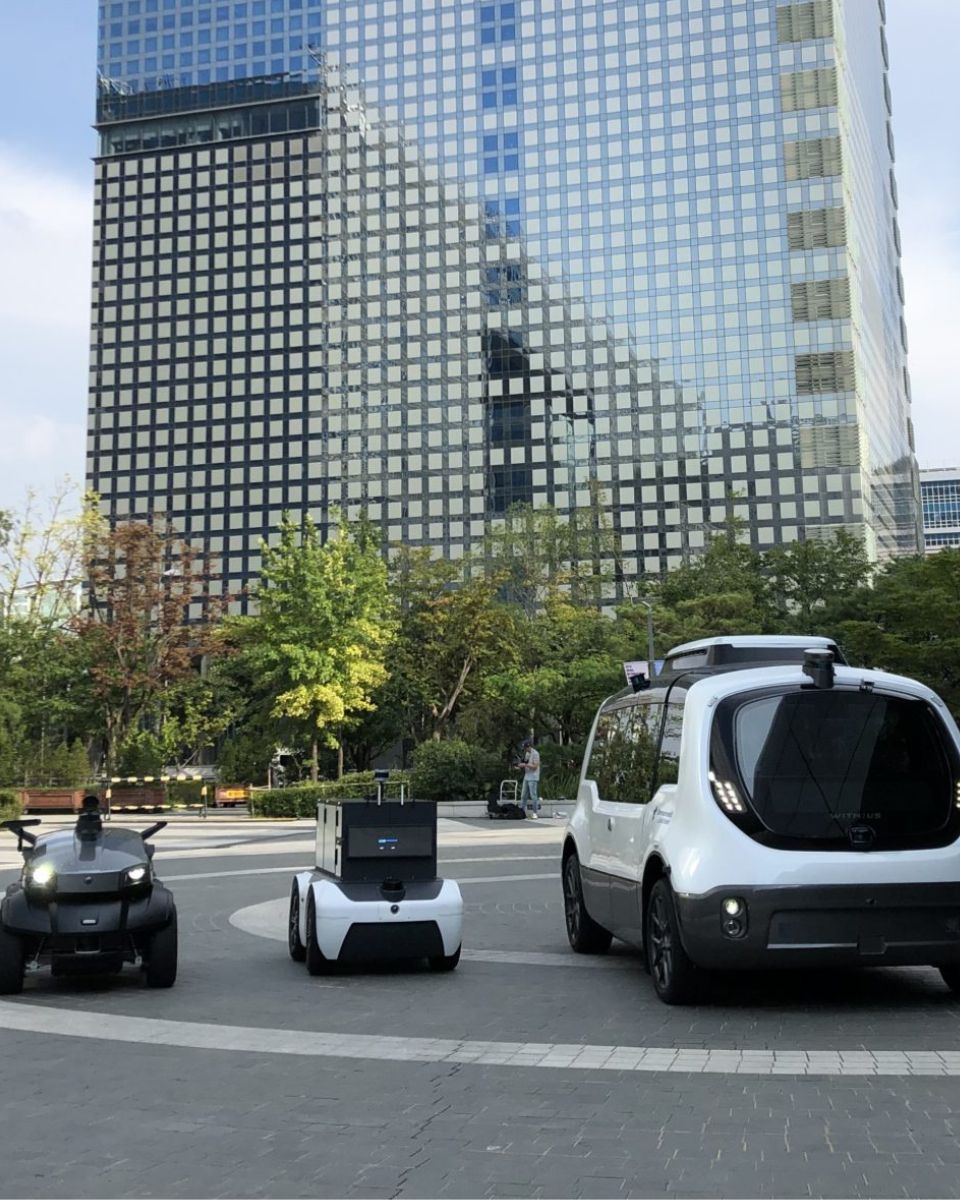
- Наземна навігація: дорожні та позашляхові транспортні засоби
- Наземна навігація: дорожні та позашляхові транспортні засоби
Опис функцій місії
Ця система, розроблена для виконання складних завдань на наземних транспортних засобах, поєднує в собі надійність, точність та можливість безпроблемної інтеграції на будь-який тип наземного транспортного засобу.
- Спеціальні динамічні профілі, розроблені спеціально для позашляховиків та дорожніх автомобілів.
- Тришарова система віброізоляції для умов з високим рівнем вібрації.
- Забезпечення точності визначення координат в умовах GNSS та підробки GNSS за допомогою стека SAF2Nav.
- Дані з одометра та датчика швидкості руху для підвищення dead reckoning
- Тактична dead reckoning стеку SAF2Nav для безперервної навігації під час GNSS .
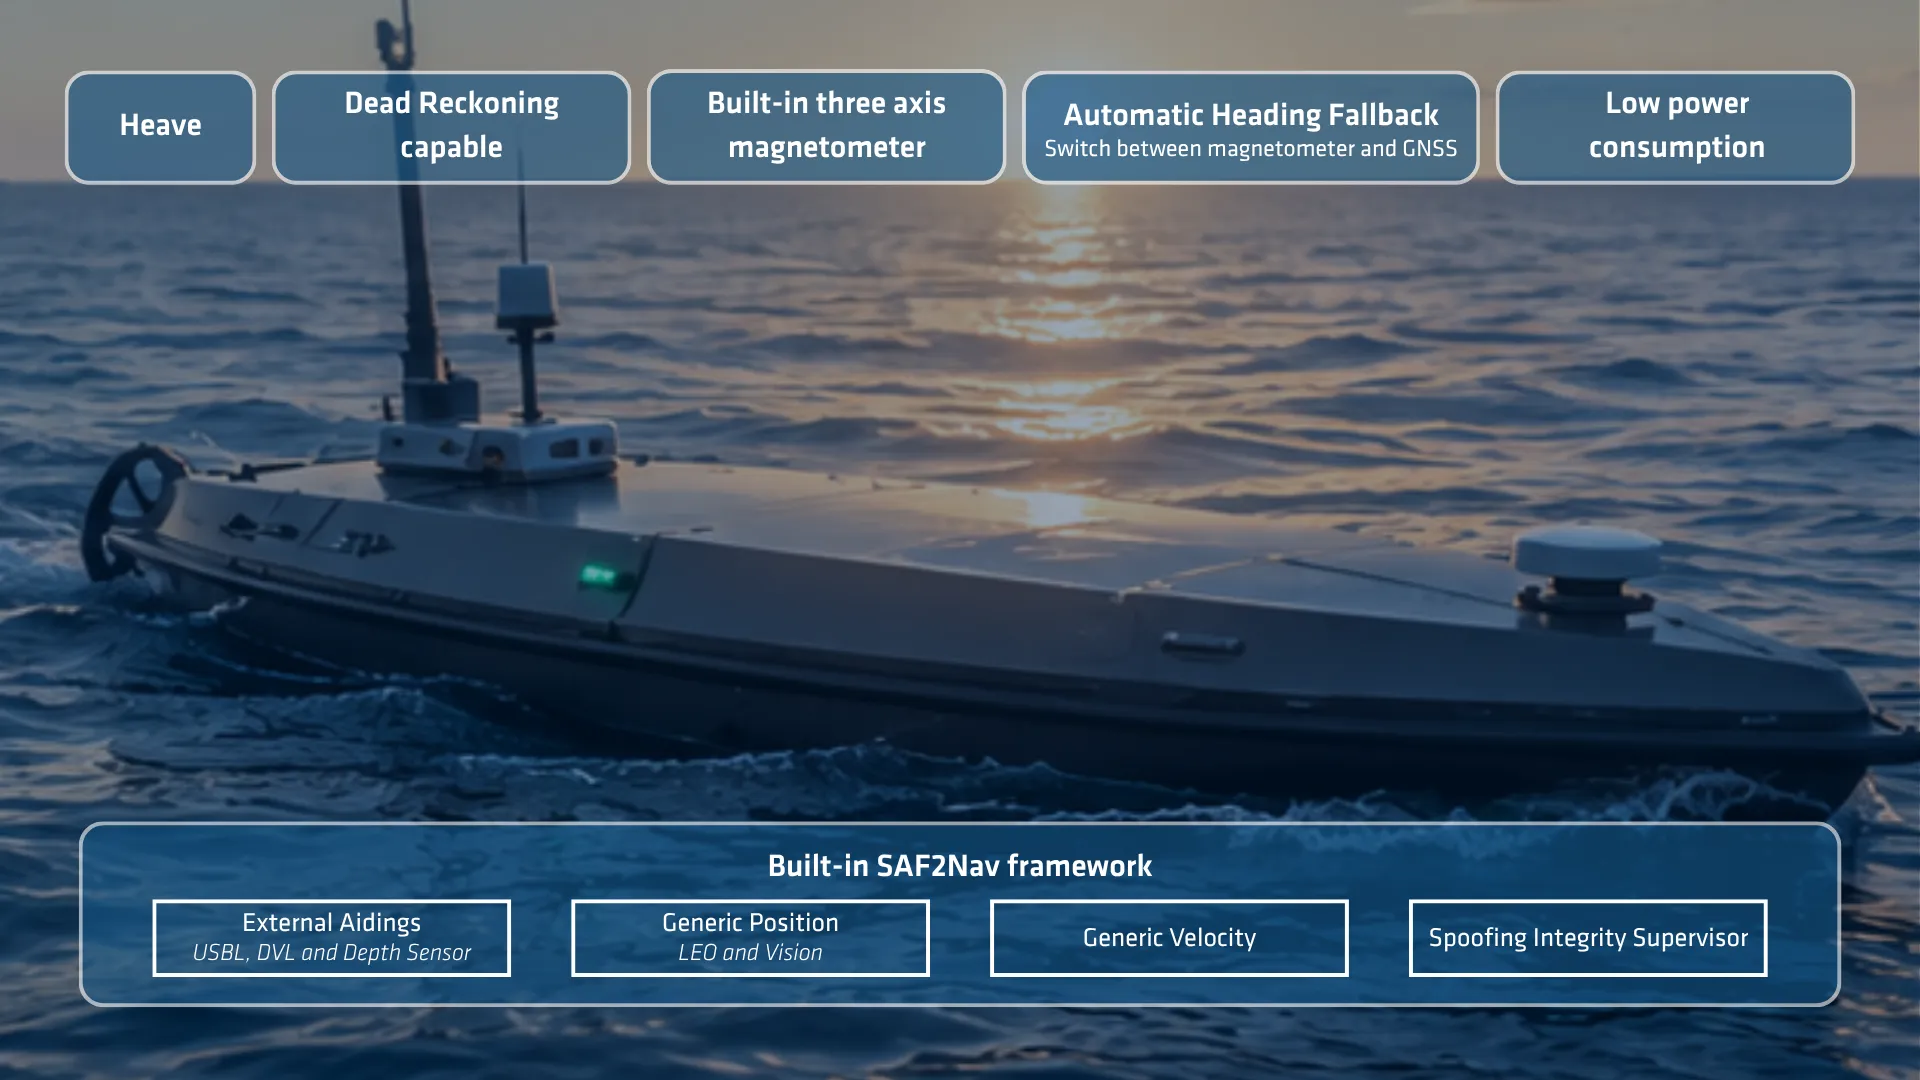
Характеристики навігації на поверхні
- Морська навігація: надводні судна будь-якого розміру, як пілотовані, так і безпілотні
- Морська навігація: надводні судна будь-якого розміру, як пілотовані, так і безпілотні
Опис функцій місії
Ця система, розроблена для виконання складних морських завдань, поєднує в собі надійність, точність та можливість безпроблемної інтеграції на будь-якому типі надводного корабля.
- Спеціальні динамічні профілі, розроблені спеціально для надводних суден.
- Тришарова система віброізоляції для умов з високим рівнем вібрації.
- Забезпечення точності визначення координат в умовах GNSS та підробки GNSS за допомогою стека SAF2Nav.
- Вхідні дані щодо швидкості за датчиком DVL або за швидкістю руху по озеру для підвищення dead reckoning
- Автоматична оцінка поточної швидкості та її компенсація для коригування швидкості руху по водному шляху.
- Тактична dead reckoning стеку SAF2Nav для безперервної навігації під час GNSS .
Технічні характеристики
Сумісність з транспортними засобами
Надводні судна, підводні апарати, морські дослідження, морські та складні морські умови Повітряний
Літаки, вертольоти, повітряні судна, БПЛА Суша
Автомобіль, автотранспорт, потяг/залізниця, вантажівка, двоколісні транспортні засоби, важка техніка, пішохід, рюкзак, бездоріжжя
Продуктивність GNSS
Подвійна антена, 789 каналів Діапазон GNSS
500 м/с та висота 80 км Діапазон частот
Багаточастотний Функції GNSS
SBAS, RTK, PPK, RAW Сигнали GPS
L1C/A, L1C, L2C, L2PY, L5 Сигнали Galileo
E1, E5a, E5b, E6BC Сигнали ГЛОНАСС
L1C/A, L2C/A, L2P, L3OC Сигнали Beidou
B1I, B1C, B2a, B2I, B3I, B2b Інші сигнали
NaviC L5, L-Band, QZSS Час першого фіксування GNSS
< 35 s Глушіння та спуфінг
Автоматичний захист від глушіння та спуфінгу, OSNMA, розширене автоматичне відхилення багатосенсорних даних
Експлуатаційні характеристики та діапазон роботи
-40 °C до 71 °C Вібрації
3 g RMS – від 20 Гц до 2 кГц Удари
500 g протягом 0,3 мс MTBF (розрахунковий)
246 000 годин Відповідає
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Інтерфейси
GNSS, RTCM, NTRIP, Авіадані, Одометр, Загальна швидкість та положення Вихідні протоколи
NMEA, ASCII, sbgECom (бінарний), REST API Вхідні протоколи
NMEA, ASCII, sbgECom (бінарний), REST API Реєстратор даних
8 ГБ або 48 год при 200 Гц Частота виведення
200 Гц (IMU, INS) Послідовні порти
4x послідовних I/O до 921 600 біт/с CAN
1x шина CAN 2.0 A/B, до 1 Мбіт/с Синхровихід
2x синхровихід (1x RS232 + 1x TTL рівні) Синхровхід
4x синхровходи (рівні RS232) Ethernet
1x Ethernet повний дуплекс (10/100 base T) PTP / NTP, NTRIP, веб-інтерфейс, FTP Роз'єми
2x Micro-D 15 (в/в) 2x роз'єми SMA (антени)
Механічні та електричні характеристики
9 до 36 В DC Споживана потужність
< 3 W without antennas Вага (г)
365 г / 443 г з кришкою Розміри (ДxШxВ)
107,7 мм × 85 мм × 40 мм
Характеристики синхронізації
< 200 ns Точність PTP
< 1 µs Точність PPS
< 1 µs (jitter < 1 µs) Дрейф у dead reckoning
1 ppm
Технічний опис Stellar-40
Отримайте всі характеристики та специфікації продукту прямо на вашу електронну пошту!
Порівняйте Stellar-40 з іншими продуктами
Продовжуйте порівнювати нашу найсучаснішу лінійку інерціальних датчиків для навігації, руху та вимірювання heave. Повні технічні характеристики можна знайти в посібнику з апаратного забезпечення, який надається за запитом.
-
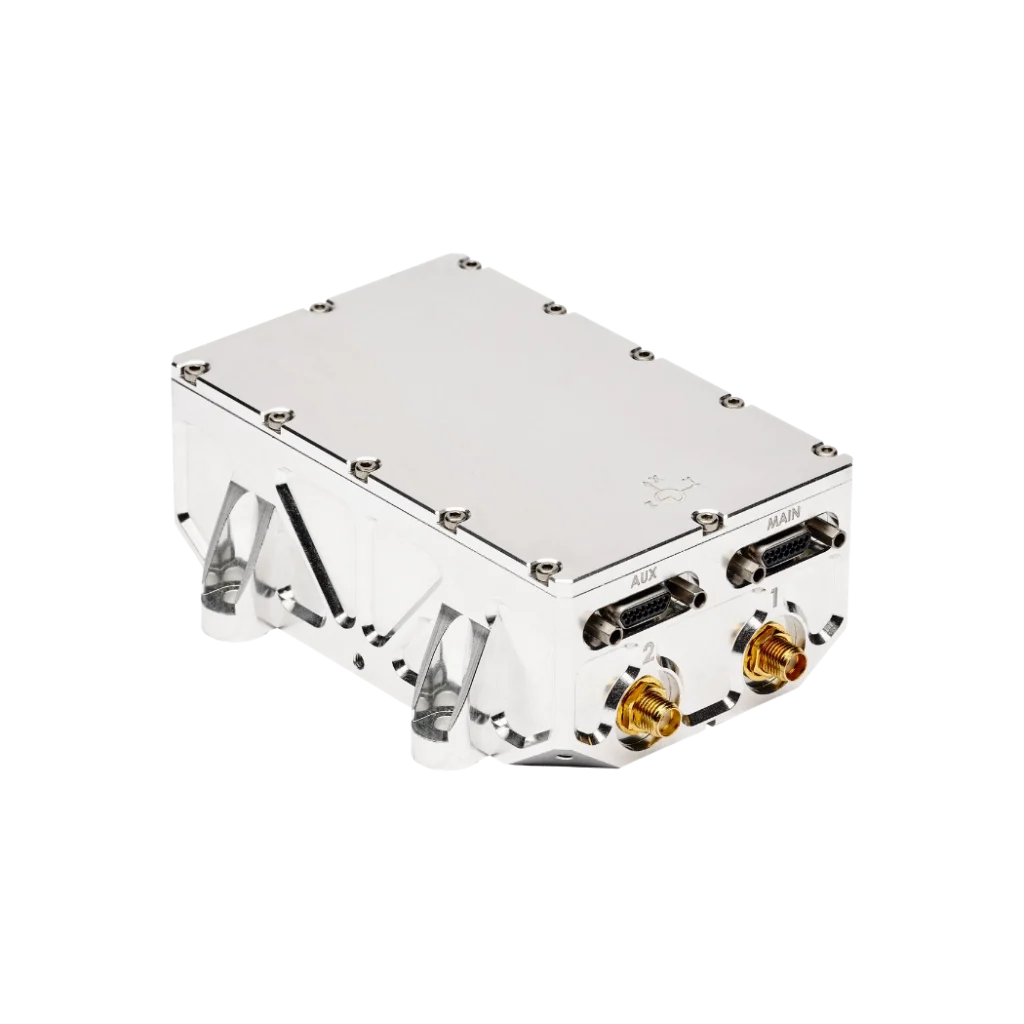
Stellar-40
- Одноточкове горизонтальне позиціонування
- 1.2 m
- Оцінка ефективності методів підробки та блокування
- ★★★★★
- Стійкість до спуфінгу та глушіння
- Усі конфігурації, повний діапазон, розширений моніторинг та заходи щодо мінімізації ризиків
- Стійкість до вібрацій
- Трирівневий
- Навігація за припущеннями
- Точність до 0,2 % DT (дорожній транспортний засіб, подвійна антена GNSS одометр)
- Вага (г)
- 365 g
- Розміри (ДxШxВ)
- 107,7 × 85 × 40 мм
-
- Одноточкове горизонтальне позиціонування
- 1.2 m
- Оцінка ефективності методів підробки та блокування
- ★★★☆☆
- Стійкість до спуфінгу та глушіння
- Усі сузір’я, дводіапазонний режим, моніторинг та запобіжні заходи
- Стійкість до вібрацій
- Один рівень
- Навігація за припущеннями
- Точність до 0,2 % DT (дорожній транспортний засіб, подвійна антена GNSS одометр)
- Вага (г)
- 165 g
- Розміри (ДxШxВ)
- 42 × 57 × 60 мм
-
- Одноточкове горизонтальне позиціонування
- 1.0 m
- Оцінка ефективності методів підробки та блокування
- ★★★☆☆
- Стійкість до спуфінгу та глушіння
- Усі конфігурації, тридіапазонний режим, розширений моніторинг та заходи щодо зменшення ризиків
- Стійкість до вібрацій
- Один рівень
- Навігація за припущеннями
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Вага (г)
- < 900 g
- Розміри (ДxШxВ)
- 130 × 100 × 75 мм
-
- Одноточкове горизонтальне позиціонування
- 1.2 m
- Оцінка ефективності методів підробки та блокування
- ★★★☆☆
- Стійкість до спуфінгу та глушіння
- Усі сузір’я, дводіапазонний режим, моніторинг та запобіжні заходи
- Стійкість до вібрацій
- Один рівень
- Навігація за припущеннями
- Точність до 0,5 % DT (дорожній транспортний засіб, подвійна антена GNSS одометр)
- Вага (г)
- 65 g
- Розміри (ДxШxВ)
- 46 × 45 × 32 мм


Сумісність


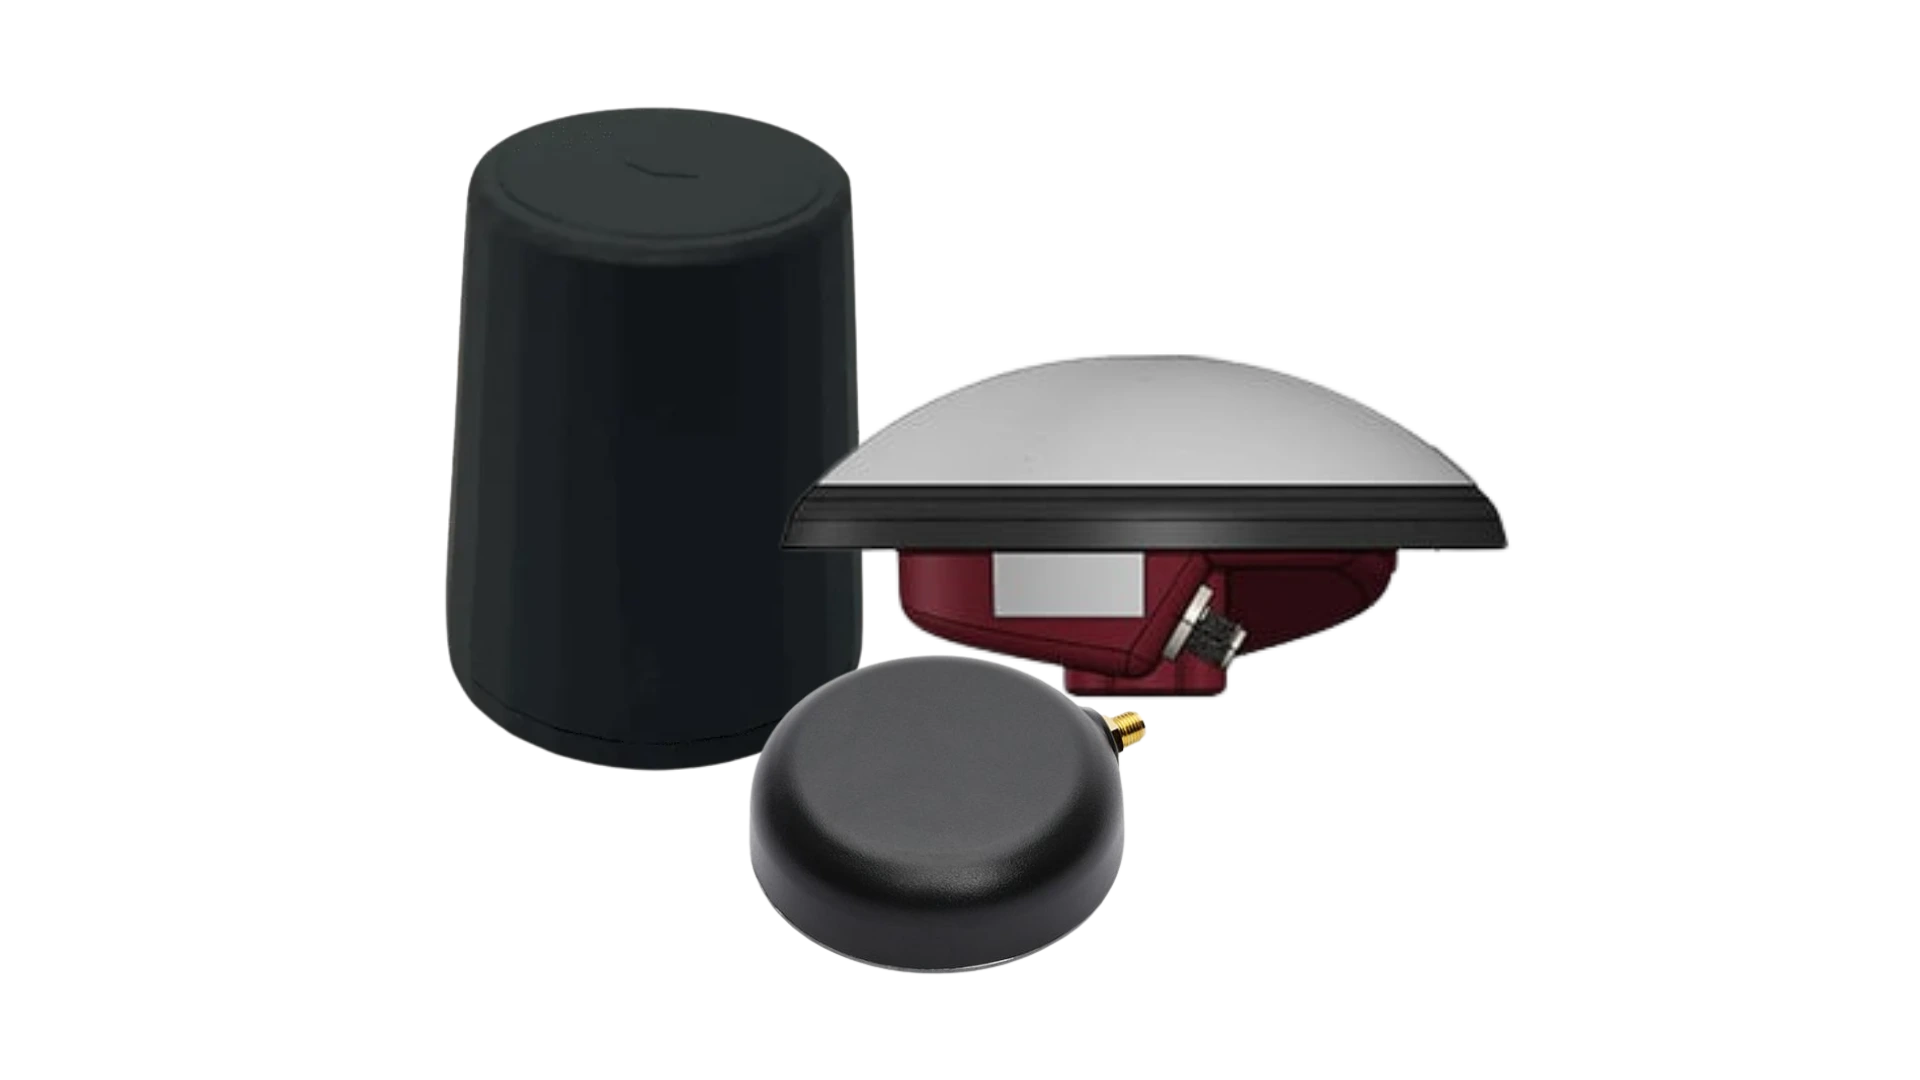
Сумісний вибір анти-глушильних та анти-спуфінгових антен
Ми підібрали оптимальний вибір анти-глушильних та анти-спуфінгових антен, повністю протестованих та перевірених на сумісність. Цей асортимент включає перевірені технології, такі як CRPA (антена з керованою діаграмою спрямованості) та LEANA (низьковисотна анти-глушильна навігаційна антена).
Ознайомтеся з нашими рекомендованими рішеннями!
Документація та ресурси
Stellar-40 постачається з повною онлайн-документацією, розробленою для підтримки користувачів на кожному кроці.
Від посібників з встановлення до розширеної конфігурації та усунення несправностей, наші чіткі та детальні посібники забезпечують безперебійну інтеграцію та роботу.
Наші кейси
Ознайомтеся з реальними прикладами використання, що демонструють, як наші рішення підвищують продуктивність, скорочують час простою та покращують операційну ефективність. Дізнайтеся, як наші передові сенсори та інтуїтивно зрозумілі інтерфейси забезпечують точність та контроль, необхідні для досягнення успіху у ваших застосуваннях.

Додаткові продукти та аксесуари
Дізнайтеся, як наші рішення можуть трансформувати ваші операції, досліджуючи наш різноманітний спектр застосувань. З нашими сенсорами руху та навігації та програмним забезпеченням ви отримуєте доступ до передових технологій, що сприяють успіху та інноваціям у вашій галузі.
Приєднуйтесь до нас у розкритті потенціалу інерційних навігаційних та позиційних рішень у різних галузях промисловості.

Qinertia GNSS-INS
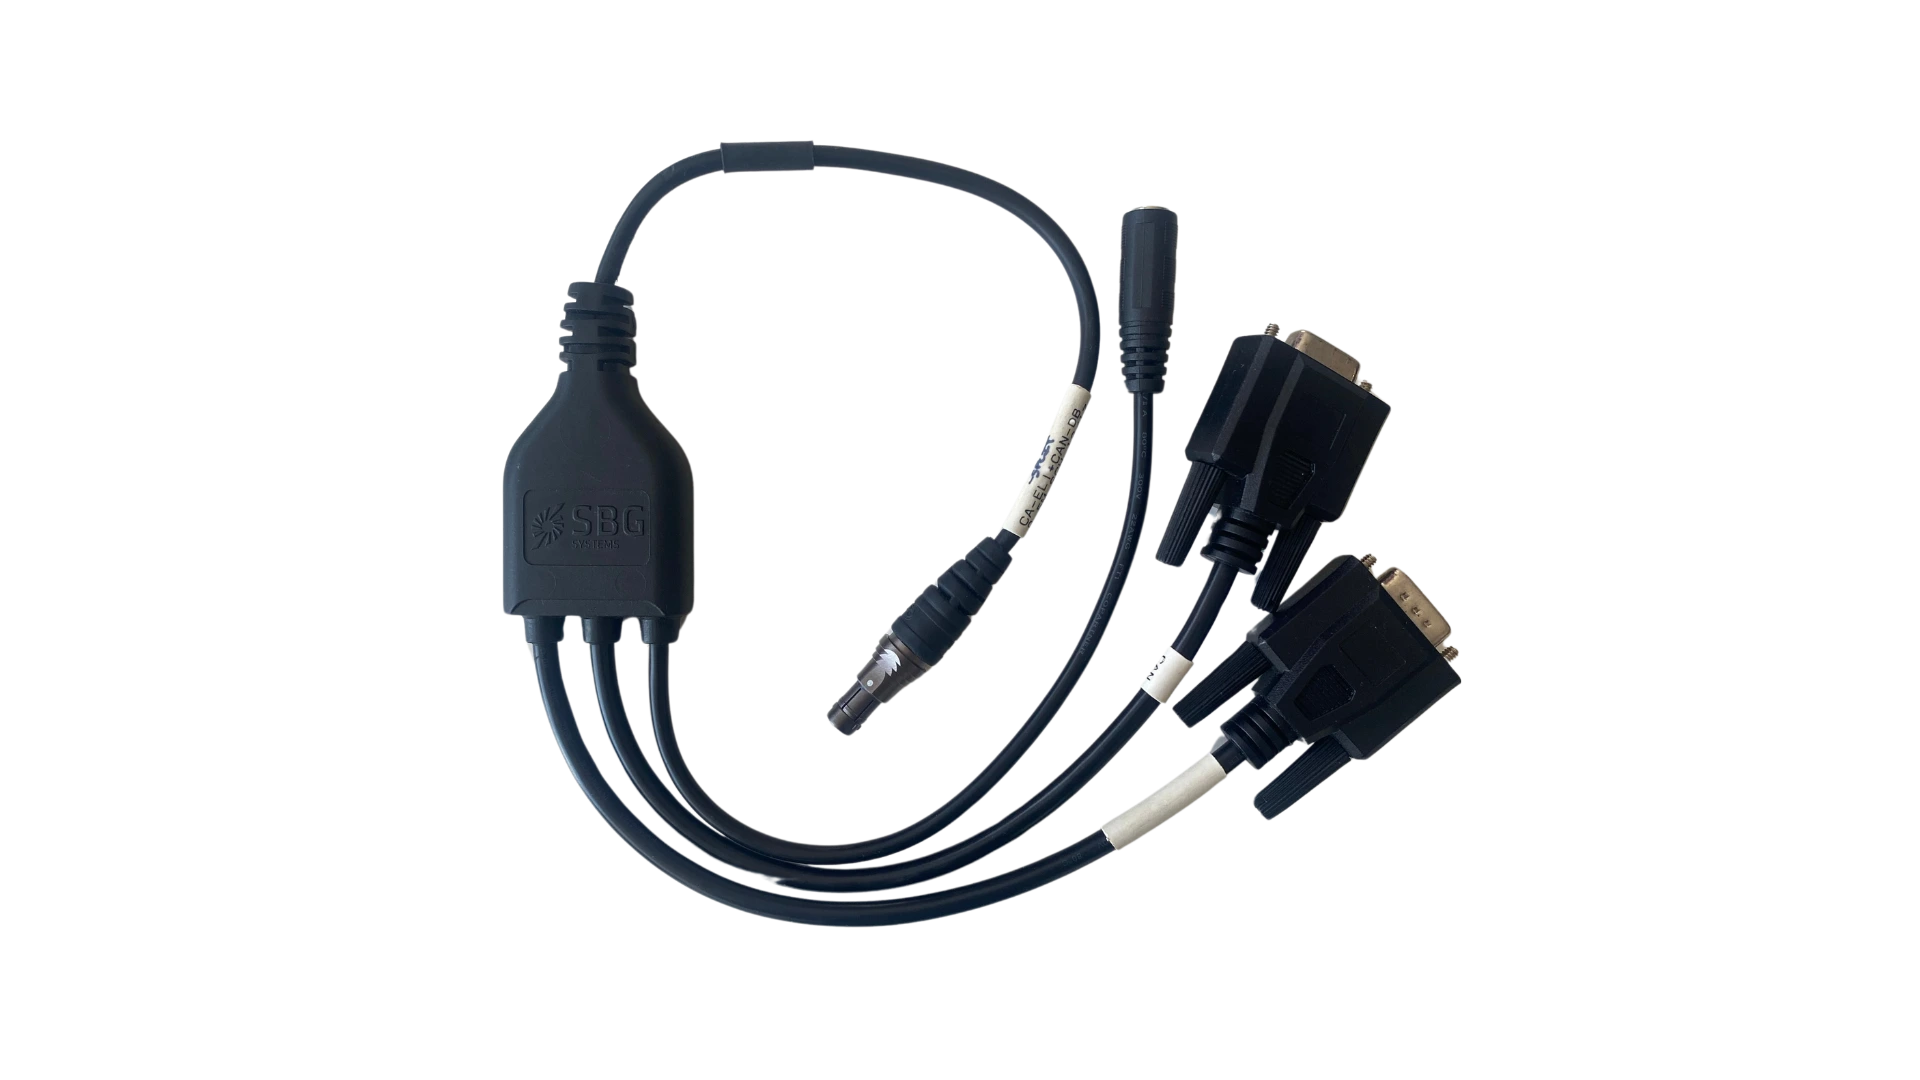
Кабелі
GNSS антени
Виробничий процес
Відкрийте для себе точність і професійний досвід, що стоять за кожним продуктом компанії « SBG Systems », зокрема за нашими інерційними вимірювальними блоками (IMU), AHRS та рішеннями INS . Спочатку дізнайтеся, як наші інженери розробляють кожну систему, орієнтуючись на точність і надійність. Потім подивіться, як ми виготовляємо та випробовуємо наші високопродуктивні інерційні навігаційні системи.
Протягом усього процесу ми застосовуємо суворий контроль якості, щоб забезпечити стабільну роботу. Крім того, наші передові інженерні методи допомагають кожному продукту відповідати високим стандартам точності та надійності.
Перегляньте відео вже зараз, щоб дізнатися, як ми створюємо високопродуктивні інерційні системи.
Замовити пропозицію
Про нас говорять
Ми представляємо досвід та відгуки фахівців галузі та клієнтів, які використовують наші продукти в реальних проектах. Їхні висновки підкреслюють якість та ефективність наших рішень « INS ». Крім того, вони демонструють, як наша технологія забезпечує роботу складних навігаційних додатків.
Дізнайтеся, як наша інноваційна технологія оптимізує робочі процеси, підвищує продуктивність та забезпечує надійні результати в різноманітних сферах застосування.


Розділ FAQ
Ласкаво просимо до нашого розділу поширених запитань, де ми відповідаємо на ваші найактуальніші запитання щодо наших передових технологій та їх застосувань. Тут ви знайдете вичерпні відповіді щодо функцій продукту, процесів встановлення, порад з усунення несправностей та найкращих практик для максимального використання можливостей нашої компактної INS. Незалежно від того, чи ви новий користувач, який шукає поради, чи досвідчений фахівець, який прагне отримати поглиблені знання, наші поширені запитання розроблені для надання необхідної інформації.
Знайдіть свої відповіді тут!
Що таке dead reckoning у навігації?
Dead reckoning — це метод навігації без сигналів GNSS, який покладається на інерцію та дані інших датчиків для підтримки безперервного відстеження. Зазвичай, коли сигнал GNSS втрачається, система повністю втрачає свою позицію. Завдяки dead reckoning система обчислює безперервну позицію, яка з часом повільно дрейфуватиме. Швидкість цього дрейфу залежить від якості внутрішнього IMU та наявності зовнішніх допоміжних датчиків.
Які формати ви підтримуєте для зовнішньої допомоги (наприклад, авіадані, візуальні дані)?
Stellar-40 використовує наш власний протокол sbgECom, який застосовує чітко визначені кадри повідомлень. Використовуючи ці попередньо визначені повідомлення, система може безперешкодно отримувати аеронавігаційні дані, швидкості тіла та дані про абсолютне положення від будь-якого зовнішнього датчика, здатного надавати таку інформацію.
Чи є окреме поле для ручного введення оцінки вітру?
Ні, оскільки це не потрібно. Удосконалений алгоритм злиття даних датчиків Stellar-40 автоматично розраховує та оцінює умови вітру в реальному часі, усуваючи необхідність ручного введення.
Які зовнішні допоміжні опції доступні для наземних застосувань?
Для наземних платформ Stellar-40 підтримує різноманітні допоміжні вхідні дані для підвищення точності навігації, особливо в умовах GNSS-denied. Вони включають апаратні одометри (колісна одометрія), допоміжні дані швидкості від зовнішніх датчиків (таких як LiDAR або оптичні датчики) та допоміжні дані абсолютної позиції.
Як вибрати між демпфованою та недемпфованою версіями Stellar-40?
Правильний вибір залежить від вашого робочого середовища. Ми настійно рекомендуємо демпфовану версію для платформ, що піддаються впливу суворих вібраційних середовищ, таких як ударні дрони великої дальності або безпілотні наземні транспортні засоби (UGV). Якщо ви не впевнені, яка версія підходить для вашого застосування, наша служба підтримки готова допомогти вам зробити правильний вибір.
Що таке SBAS?
Що таке SBAS?
Система доповнення на основі супутників (SBAS) — це технологія розширення GNSS, яка покращує точність, цілісність, доступність і безперервність супутникового позиціонування. Спочатку розроблена для підтримки авіації, SBAS стала цінним навігаційним помічником для таких застосувань, як БПЛА, морська навігація, точне землеробство, GIS-картографування, автономні транспортні засоби та інерціальні навігаційні системи (INS). На відміну від кінематики в реальному часі (RTK) або точного позиціонування в реальному часі (PPP), SBAS забезпечує безкоштовне позиціонування на рівні метрів без необхідності використання локальної базової станції чи підключення до Інтернету.
Автономний GNSS визначає своє місцезнаходження шляхом вимірювання псевдодальностей до супутників, що входять до таких супутникових систем, як GPS, Galileo, GLONASS або BeiDou. Однак на ці вимірювання впливають кілька джерел похибок, зокрема дрейф годинника супутника, похибки орбіти (ефемериди), іоносферна затримка, тропосферна затримка, шум приймача та багатопроменеві відбиття. Система SBAS постійно оцінює найбільші з цих похибок і транслює поправки в режимі реального часу, що значно покращують навігаційне рішення.
Архітектура SBAS базується на мережі ретельно виміряних опорних станцій, розташованих по всьому регіону. Ці станції безперервно відстежують GNSS і порівнюють виміряні відстані до супутників із їхніми відомими координатами, щоб оцінити похибки годинника супутника, орбіти та іоносфери. Вимірювання передаються до головних центрів управління, які об’єднують дані з усіх опорних станцій для формування корекційних повідомлень та інформації про цілісність. Потім ці повідомлення передаються на геостаціонарні супутники, які ретранслюють їх на GNSS з підтримкою GNSS . Приймач застосовує ці поправки перед обчисленням свого положення, що дозволяє ефективно зменшити вплив основних джерел похибок, які впливають на вимірювання псевдодальності.
З математичної точки зору скоригований псевдодальність можна виразити таким чином:
Pвиправлено = Pвиміряне − Δгодинник − Δорбіта − Δіоно
де Pвиміряне — це початкове значення псевдодальності, Δгодинник позначає поправку на годинник супутника, Δorbit — це орбітальна поправка, а Δiono — це поправка на іоносферну затримку.
Ці поправки, як правило, зменшують похибки GNSS позиціонування в автономному режимі GNSS з приблизно 3–10 метрів до близько 1–2 метрів. Хоча цей рівень точності нижчий за сантиметрову точність, що досягається за допомогою RTK або PPP, SBAS має важливу перевагу: моніторинг цілісності. Замість того, щоб просто підвищувати точність визначення положення, SBAS постійно оцінює стан кожного супутника, що перебуває під наглядом, і оперативно попереджає користувачів, якщо супутник стає ненадійним через аномалії годинника, орбітальні похибки або погіршення якості сигналу. Ця функція є надзвичайно важливою для застосувань, де безпека має вирішальне значення, і користувачі повинні знати, чи можна довіряти навігаційному рішенню.
У різних куточках світу функціонують кілька регіональних служб SBAS. До них належать WAAS у Північній Америці, EGNOS у Європі, MSAS у Японії, GAGAN в Індії, SDCM у Росії, KASS у Південній Кореї та SouthPAN в Австралії та Новій Зеландії. Сучасні багаточастотні приймачі GNSS, як правило, автоматично підтримують кілька служб SBAS залежно від свого географічного розташування.
Для інерціальних навігаційних систем SBAS забезпечує більш точне та надійне посилання GNSS, що покращує роботу злиття датчиків. Розширений фільтр Калмана (EKF) використовує скориговані вимірювання положення та швидкості GNSS для періодичного обмеження дрейфу, накопиченого інерціальними датчиками. Порівняно з автономною GNSS, SBAS зменшує шум вимірювань та похибки, пов'язані із супутниками, що призводить до більш стабільних оновлень положення та швидкості, забезпечуючи водночас цінну інформацію про цілісність для навігаційних алгоритмів. Однак SBAS не збільшує частоту оновлення GNSS і не може компенсувати перебої в роботі GNSS. Під час перебоїв у сигналах загальна ефективність навігації все одно залежить переважно від якості IMU та ефективності алгоритму оцінки INS.
Отже, SBAS є чудовим рішенням для застосувань, що вимагають безкоштовного, доступного в усьому світі позиціонування з точністю до метра, яке характеризується високою надійністю та цілісністю. Ця система особливо добре підходить для автономних транспортних засобів, безпілотних літальних апаратів (БПЛА), морської навігації, сільського господарства та промислових систем, де надійна навігація є важливішою, ніж досягнення точності на рівні сантиметра. У випадках, коли застосування вимагають позиціонування геодезичного класу, RTK або PPP залишаються кращими методами корекції, тоді як SBAS слугує надійним і широко доступним доповненням до традиційної GNSS .
Як інерційні навігаційні системи зберігають координати під час перебоїв у роботі системи « GNSS »
Як інерційні навігаційні системи підтримують визначення координат під час збою системи « GNSS »
1 – Інерційні навігаційні системи та інтеграція з системою « GNSS »
Інерційна навігаційна система (INS) визначає положення, швидкість та орієнтацію на основі даних інерційних вимірювань, отриманих на борту. В основі системи лежить інерційний вимірювальний блок (IMU), що поєднує три акселерометри та три гіроскопи. Акселерометри вимірюють питому силу, а гіроскопи — кутову швидкість вздовж трьох ортогональних осей.
Навігаційний комп'ютер обробляє ці вимірювання з високою швидкістю. Спочатку він інтегрує дані гіроскопа, щоб оцінити зміни положення літального апарата. Потім він перетворює виміряне прискорення в навігальну систему відліку та компенсує вплив гравітації та інших відомих факторів. Нарешті, він інтегрує прискорення, щоб оцінити швидкість і положення. Цей процес дозволяє системі « INS » отримувати безперервне навігаційне рішення без використання зовнішніх сигналів.
Коли доступна система « GNSS », система « INS » зазвичай працює як частина інтегрованого рішення «GNSS » / «INS ». Система « GNSS » забезпечує зовнішню систему відліку для визначення положення та швидкості, тоді як система « IMU » забезпечує вимірювання руху з високою частотою. Навігаційний фільтр поєднує обидва джерела для оцінки стану транспортного засобу та обмеження інерційних похибок.
Коли сигнали від системи « GNSS » стають недоступними, система переходить у режим інерційного поширення, який часто називають « dead reckoning ». Система « INS » продовжує інтегрувати дані гіроскопа та акселерометра, починаючи з останнього відомого стану навігації. Завдяки цьому вона може забезпечувати безперервне виведення даних про положення, швидкість та орієнтацію під час перебоїв у сигналі.
Однак інерційна навігація не усуває похибки визначення положення під час збою. Похибки зміщення датчиків, шум, похибки коефіцієнта масштабування, розбіжність осей та інші недоліки накопичуються в процесі інтегрування. Зокрема, похибки акселерометра впливають на швидкість, а відтак і на положення, тоді як похибки гіроскопа впливають на орієнтацію і можуть спричиняти додаткові похибки положення через неправильну компенсацію гравітації.
Отже, тривалість і масштаб перерви в роботі датчика « GNSS » безпосередньо впливають на ступінь невизначеності положення. Інерційні датчики з вищими технічними характеристиками зменшують зростання похибки та дозволяють системі витримувати триваліші перерви в роботі, перш ніж накопичений дрейф стане значним.
Маючи майже два десятиліття досвіду в розробці та виробництві інерційних датчиків, компанія « SBG Systems » розробляє технології IMU та INS , призначені для забезпечення надійної навігації у випадках, коли доступність GNSS обмежена або перервана.
2 – Фільтрація за Калманом та об’єднання даних датчиків
Фузія датчиків дозволяє системі GNSS/INS об’єднувати вимірювальні дані з різними характеристиками. IMU забезпечує безперервні вимірювання з високою частотою, але з часом накопичує похибки. GNSS надає абсолютну точку відліку положення, але може стати недоступним або оновлюватися рідше. Навігаційний фільтр поєднує ці взаємодоповнюючі характеристики для оцінки стану транспортного засобу.
Для такого типу оцінювання стану широко застосовується фільтр Калмана. У практичних додатках INS система зазвичай використовує розширений фільтр Калмана (EKF), оскільки рівняння, що описують рух і орієнтацію транспортного засобу, є нелінійними. EKF підтримує оцінку навігаційного стану та його невизначеності, обробляючи вимірювання від наявних датчиків.
Цей процес складається з двох основних етапів: прогнозування та оновлення вимірювань.
Під час прогнозування фільтр використовує попередній стан навігації та останні вимірювання IMU для оцінки наступного стану. Він також поширює пов’язану з цим невизначеність. Під час оновлення вимірювань фільтр порівнює наявні зовнішні вимірювання з прогнозованим станом. Потім він використовує різницю, або інновацію, для оновлення оцінки стану та зменшення її невизначеності.
У системі типу « GNSS » / «INS » вимірювання типу « GNSS » забезпечують зовнішні спостереження, що обмежують інерційний дрейф. Фільтр також може оцінювати такі параметри, як похибки акселерометра та гіроскопа, якщо модель системи та наявні вимірювання дозволяють визначити ці параметри.
Це важливе розрізнення: фільтр Калмана не просто усуває всі похибки з усіх бортових датчиків. Натомість він оцінює стан навігації та відповідні стани похибок на основі математичної моделі та наявних вимірювань. Залишкові похибки залишаються, оскільки недосконалості датчиків, неточності моделі та непомітні збурення неможливо повністю усунути.
Коли GNSS стає недоступним, фільтр може продовжувати поширення навігаційного рішення з використанням інерційних вимірювань. Однак без зовнішніх спостережень система має менше можливостей для обмеження своїх станів похибки. Відповідно, невизначеність зростає у міру продовження перебоїв у роботі. Коли вимірювання GNSS знову стають доступними, фільтр порівнює їх з інерційним рішенням і використовує отриману інновацію для коригування оціненого стану та накопичених похибок. Це дозволяє системі GNSS/INS плавно переходити між навігацією з використанням GNSS та інерційним поширенням.
