Ellipse-D забезпечує роботу безпілотної вантажівки
Безпілотна вантажівка з незалежним приводом коліс та системою кермування.
«Ellipse-D від SBG Systems виявився простим у використанні, дуже точним та стабільним, із невеликим формфактором — все це було критично важливим для розробки нашої WATonoTruck». | Амір К., професор та директор, Університет Ватерлоо
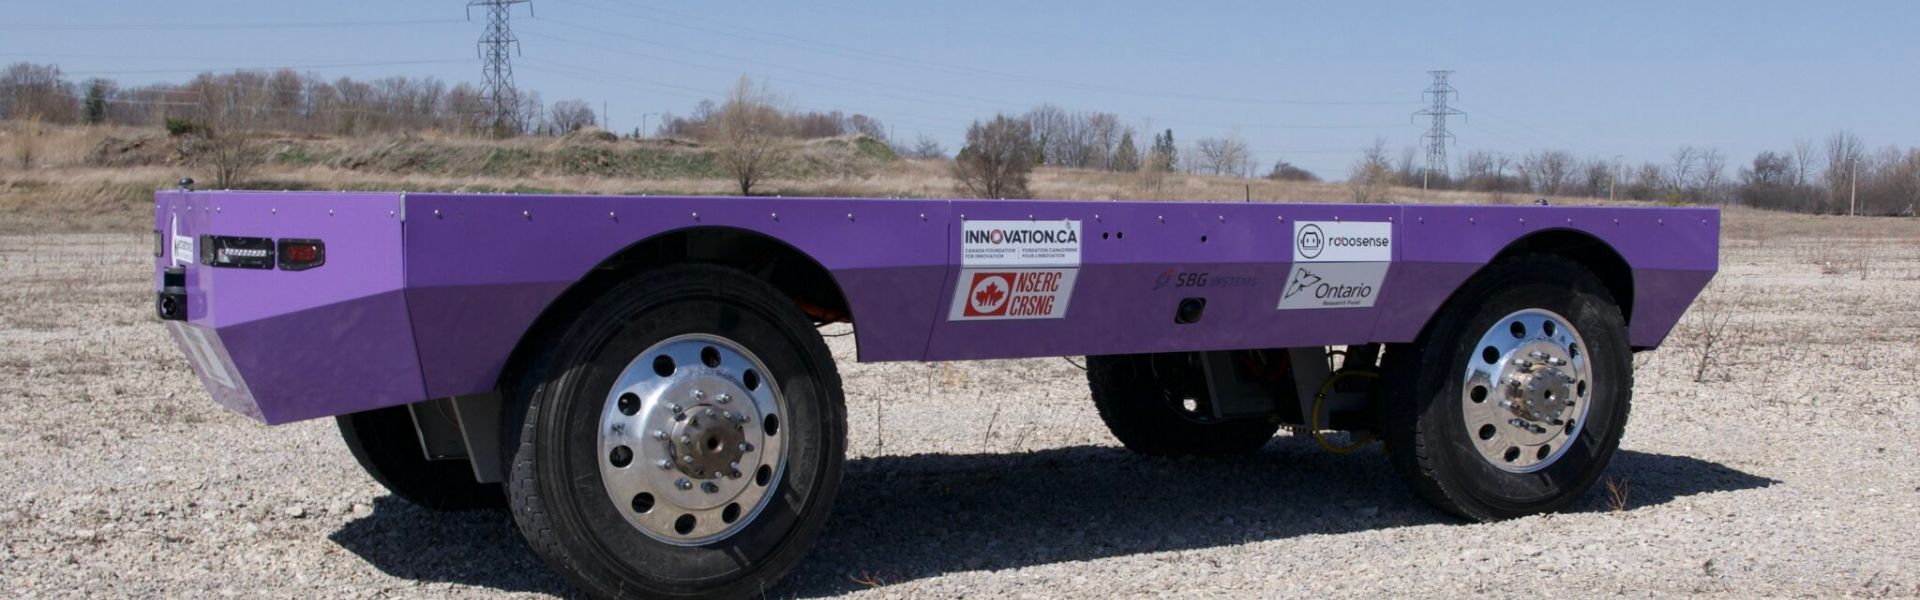
Всім відомо, що дорожньо-транспортні пригоди трапляються через помилки водіїв, несприятливі погодні умови або несправності транспортних засобів. Але що, якби ми могли змусити транспортні засоби їздити самостійно, уникаючи цих аварій? Наприклад, безпілотний вантажівка або автономний автомобіль.
Саме в цьому полягає ідея безпілотних транспортних засобів, і лабораторія мехатронних транспортних систем (MVS) Університету Ватерлоо працює над проектом під назвою WATonoTruck (WATerloo autonomous Truck).
Це безпілотний вантажний автомобіль з відкритою платформою, призначений для перевезення важких вантажів, сільського господарства та надання послуг. Він використовує передові методи керування для аналізу рухів автомобіля, особливо в небезпечних умовах або у разі несправностей, забезпечуючи безпеку та ефективність.
Лабораторія прагне розширити сферу застосування технології автономних транспортних засобів за межі пасажирських перевезень. Вони хочуть використовувати її в інших галузях, таких як сільське господарство, гірничодобувна промисловість та судноплавство, тим самим підвищуючи ефективність та скорочуючи час простою.
Зустрічайте WATonoTruck
Вантажівка, яка не потребує водія, — це WATonoTruck! Це безпілотна вантажівка з відкритим кузовом, оснащена незалежним приводом на колеса та системою керування. Вона створена на базі платформи «кутових модулів» (CM).
Модулі CM були розроблені з урахуванням модульної конструкції транспортного засобу і можуть встановлюватися на будь-яке шасі в будь-якій конфігурації.
Кожен модуль CM функціонує як одноколісний електромобіль, оснащений власним блоком управління. Це дозволяє йому працювати автономно, керуючи системами приводу, гальмування, рульового управління та підвіски.
Завдяки цьому вантажівка є надзвичайно «розумною» та пристосованою до будь-яких умов експлуатації та рельєфу місцевості.
WATonoTruck на базі Ellipse-D
Як лідер у сфері високоточних рішень для позиціонування та навігації, ми пишаємося співпрацею з Лабораторією мехатронних систем транспортних засобів Університету Ватерлоо.
Ми надаємо Ellipse-D, двантенну RTK INS, яка забезпечує неперевершену точність положення та heading.
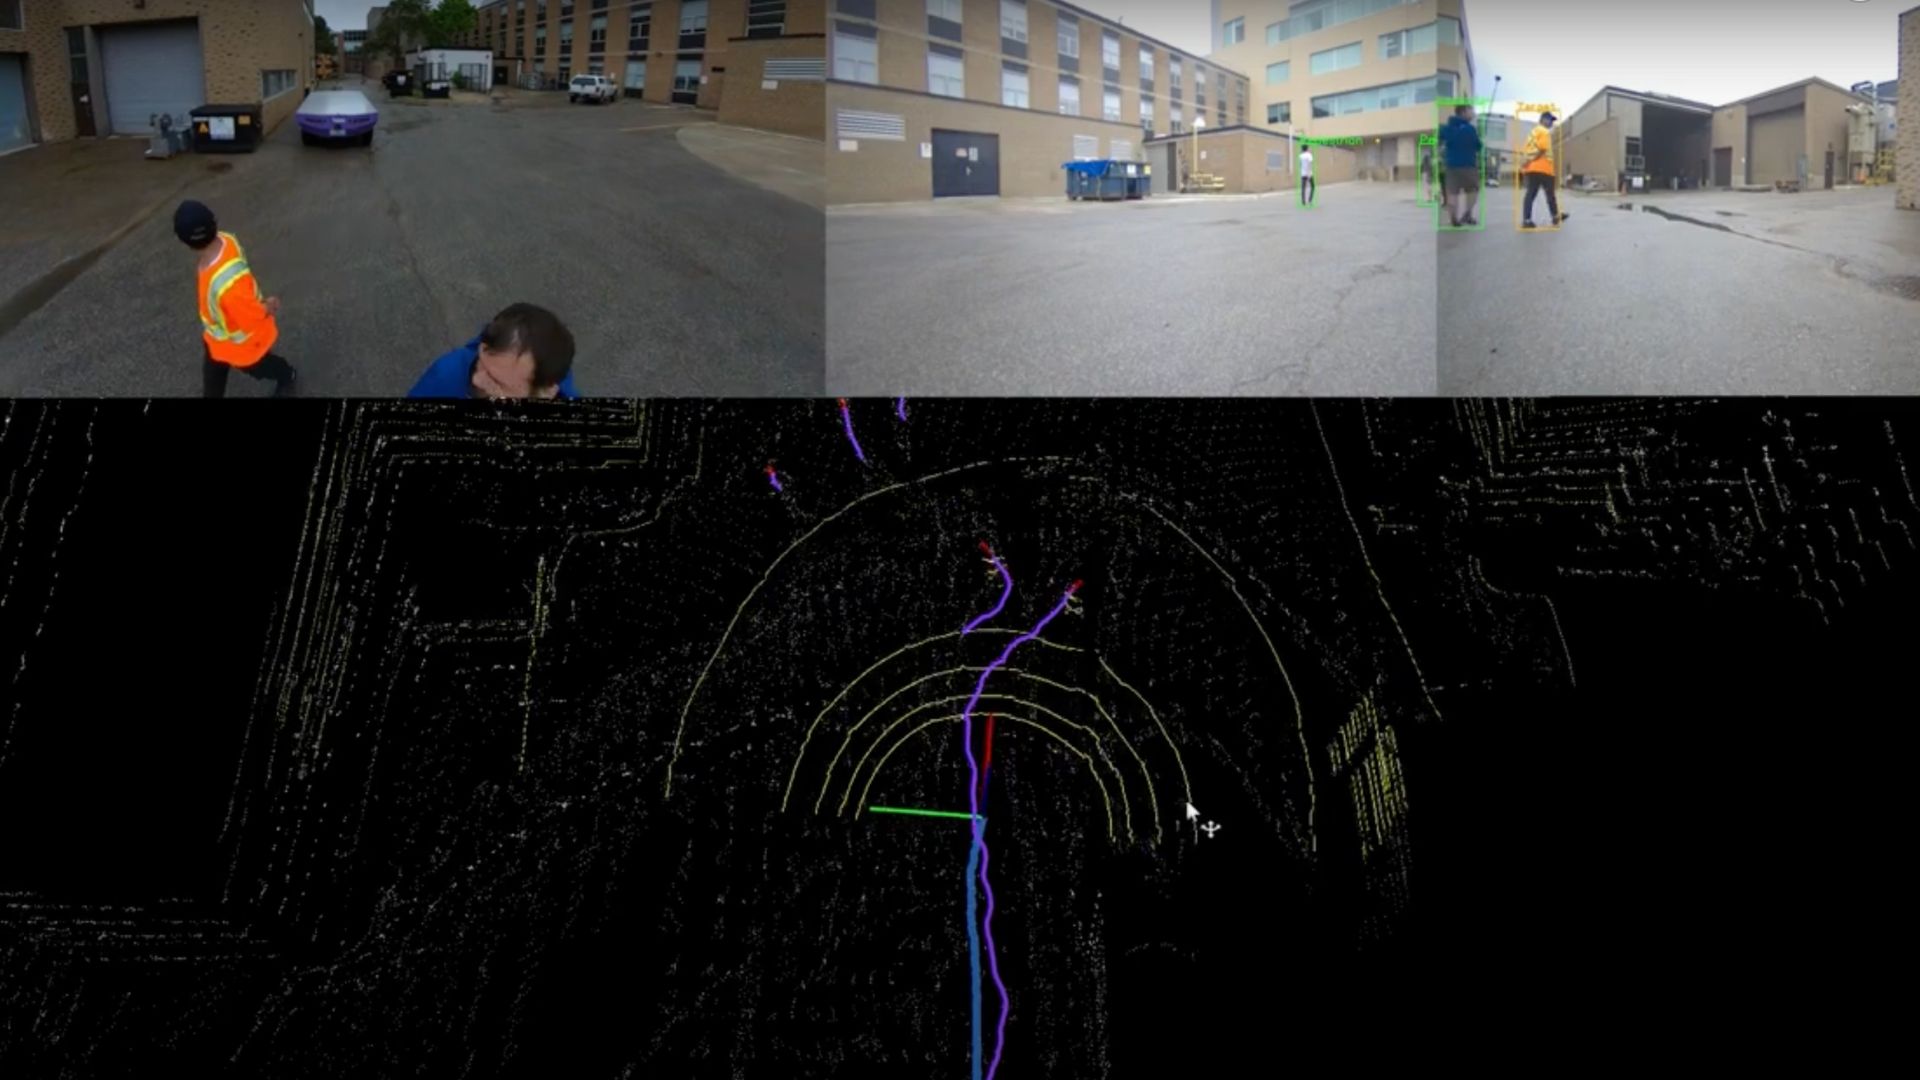
Цей рівень точності має вирішальне значення для автономної навігації, гарантуючи безпечний і точний рух WATonoTruck навіть у складних умовах.

Ellipse-D (3-го покоління), LiDAR-датчики та вдосконалені камери — цей комплексний набір датчиків забезпечує картування навколишнього середовища в реальному часі, виявлення перешкод і планування маршруту.
Завдяки нашому спонсорству розробка лабораторного WATonoTruck отримує життєво важливу підтримку з точки зору високої точності, що гарантує Motion and Navigation, яким можна довіряти.
Ця спільна ініціатива не лише сприяє успішній розробці WATonoTruck, а й стимулює поширення додатків автономних транспортних засобів у різних галузях, стимулюючи інновації та безпеку на транспорті й за його межами.
Ellipse-D
Ellipse-D — це інерціальна навігаційна система з інтегрованою двоантенною та дводіапазонною системою RTK GNSS, сумісна з нашим програмним забезпеченням для постобробки Qinertia.
Розроблена для робототехнічних та геодезичних застосувань, вона може об'єднувати дані одометра з імпульсним сигналом або CAN OBDII для підвищення точності dead-reckoning.

Запросити ціну на Ellipse-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
У чому полягає різниця між RTK і PPK?
Кінематика в реальному часі (RTK) — це метод позиціонування, за якого поривки GNSS-корекцій передаються майже в реальному часі, зазвичай за допомогою потоку корекцій у форматі RTCM. Проте можуть виникати труднощі із забезпеченням GNSS-корекцій, зокрема їхньої повноти, доступності, покриття та сумісності.
Головною перевагою PPK перед пост-обробкою RTK є те, що під час пост-обробки можна оптимізувати процеси обробки даних, включаючи пряму та зворотну обробку, тоді як під час обробки в режимі реального часу будь-яке переривання або несумісність поправок та їх передачі призведе до зниження точності позиціонування.
Перша ключова перевага пост-обробки GNSS (PPK) порівняно з реальним часом (RTK) полягає в тому, що система, яка використовується в полі, не потребує каналу передачі даних/радіозв'язку для передачі RTCM-корекцій від CORS до системи INS/GNSS.
Головним обмеженням для впровадження пост-обробки є необхідність того, щоб кінцевий додаток впливав на навколишнє середовище. З іншого боку, якщо ваш додаток може витримати додатковий час обробки, необхідний для отримання оптимізованої траєкторії, це значно покращить якість даних для всіх ваших кінцевих результатів.
Що таке точне позиціонування?
Точкове позиціонування з високою точністю (PPP) — це супутникова навігаційна техніка, яка забезпечує високоточне позиціонування шляхом виправлення помилок супутникового сигналу. На відміну від традиційних методів GNSS, які часто покладаються на наземні опорні станції (як-от в RTK), PPP використовує глобальні супутникові дані та вдосконалені алгоритми для надання точної інформації про місцеперебування.
PPP працює в будь-якій точці світу без потреби в локальних опорних станціях. Це робить його зручним для застосування у віддалених або складних умовах, де бракує наземної інфраструктури. Використовуючи точні дані про орбіти супутників і годинники, а також поправки на атмосферні ефекти та багатопроменевість, PPP мінімізує поширені помилки GNSS і може досягати точності на рівні сантиметрів.
Хоча PPP можна використовувати для пост-обробки позиціонування, що передбачає аналіз зібраних даних після завершення вимірювань, ця технологія також може забезпечувати рішення для позиціонування в режимі реального часу. Послуги PPP у режимі реального часу (RTPPP) стають дедалі доступнішими, що дозволяє користувачам отримувати поправки та визначати своє місцезнаходження в режимі реального часу.
