Американські військові кладовища оцифровано для виконання урочистої місії
«Ми обрали Ellipse-D через його комплексне GNSS- та інерціальне рішення, об'єднане в компактному пристрої з низьким енергоспоживанням». | Метью Р. Стейлі, вчений з військової інженерії та підтримки геодезичних робіт Геопросторового центру армії США
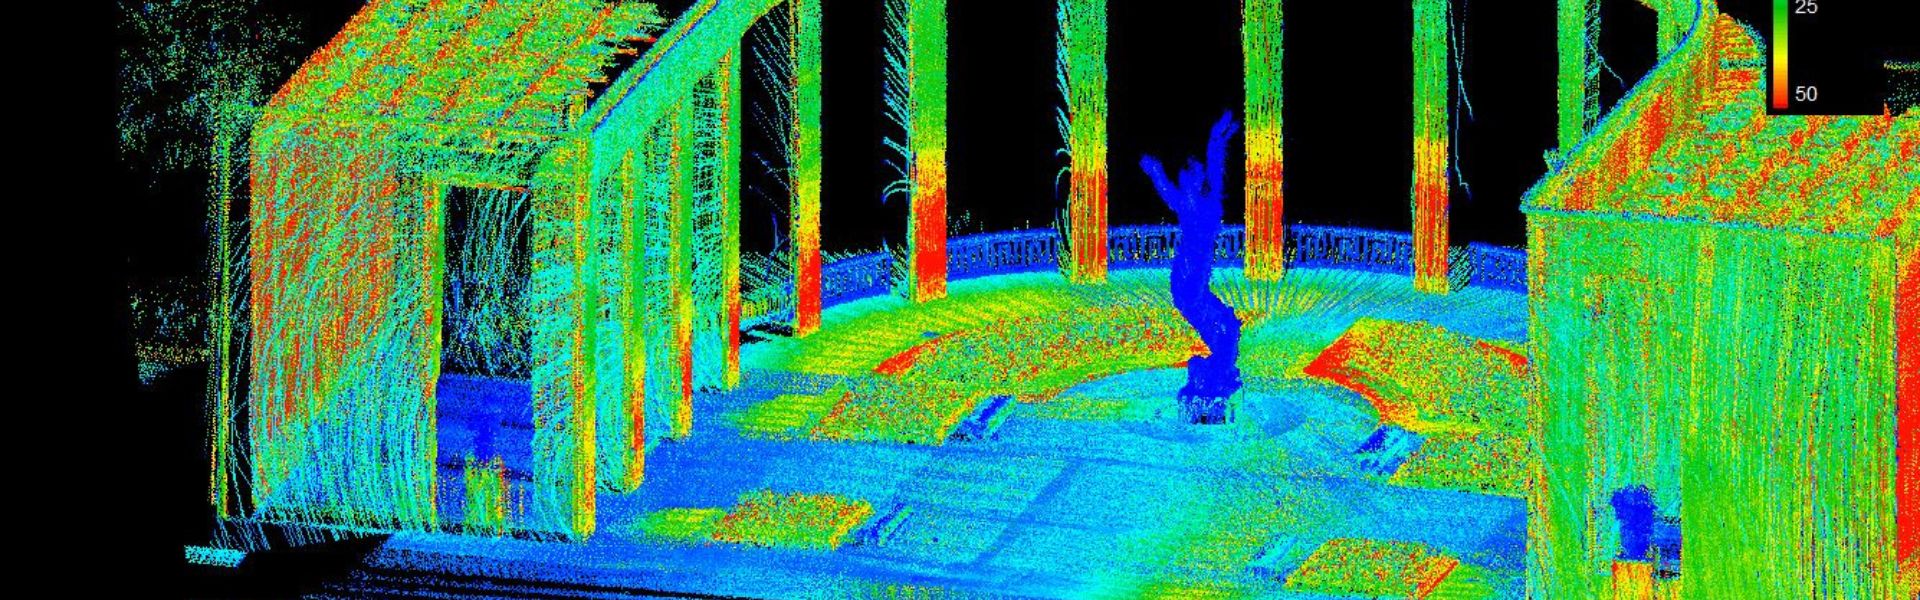
Центр геопространствених досліджень армії США (AGC) застосував інноваційні рішення, щоб допомогти відвідувачам американського військового кладовища знаходити своїх рідних.
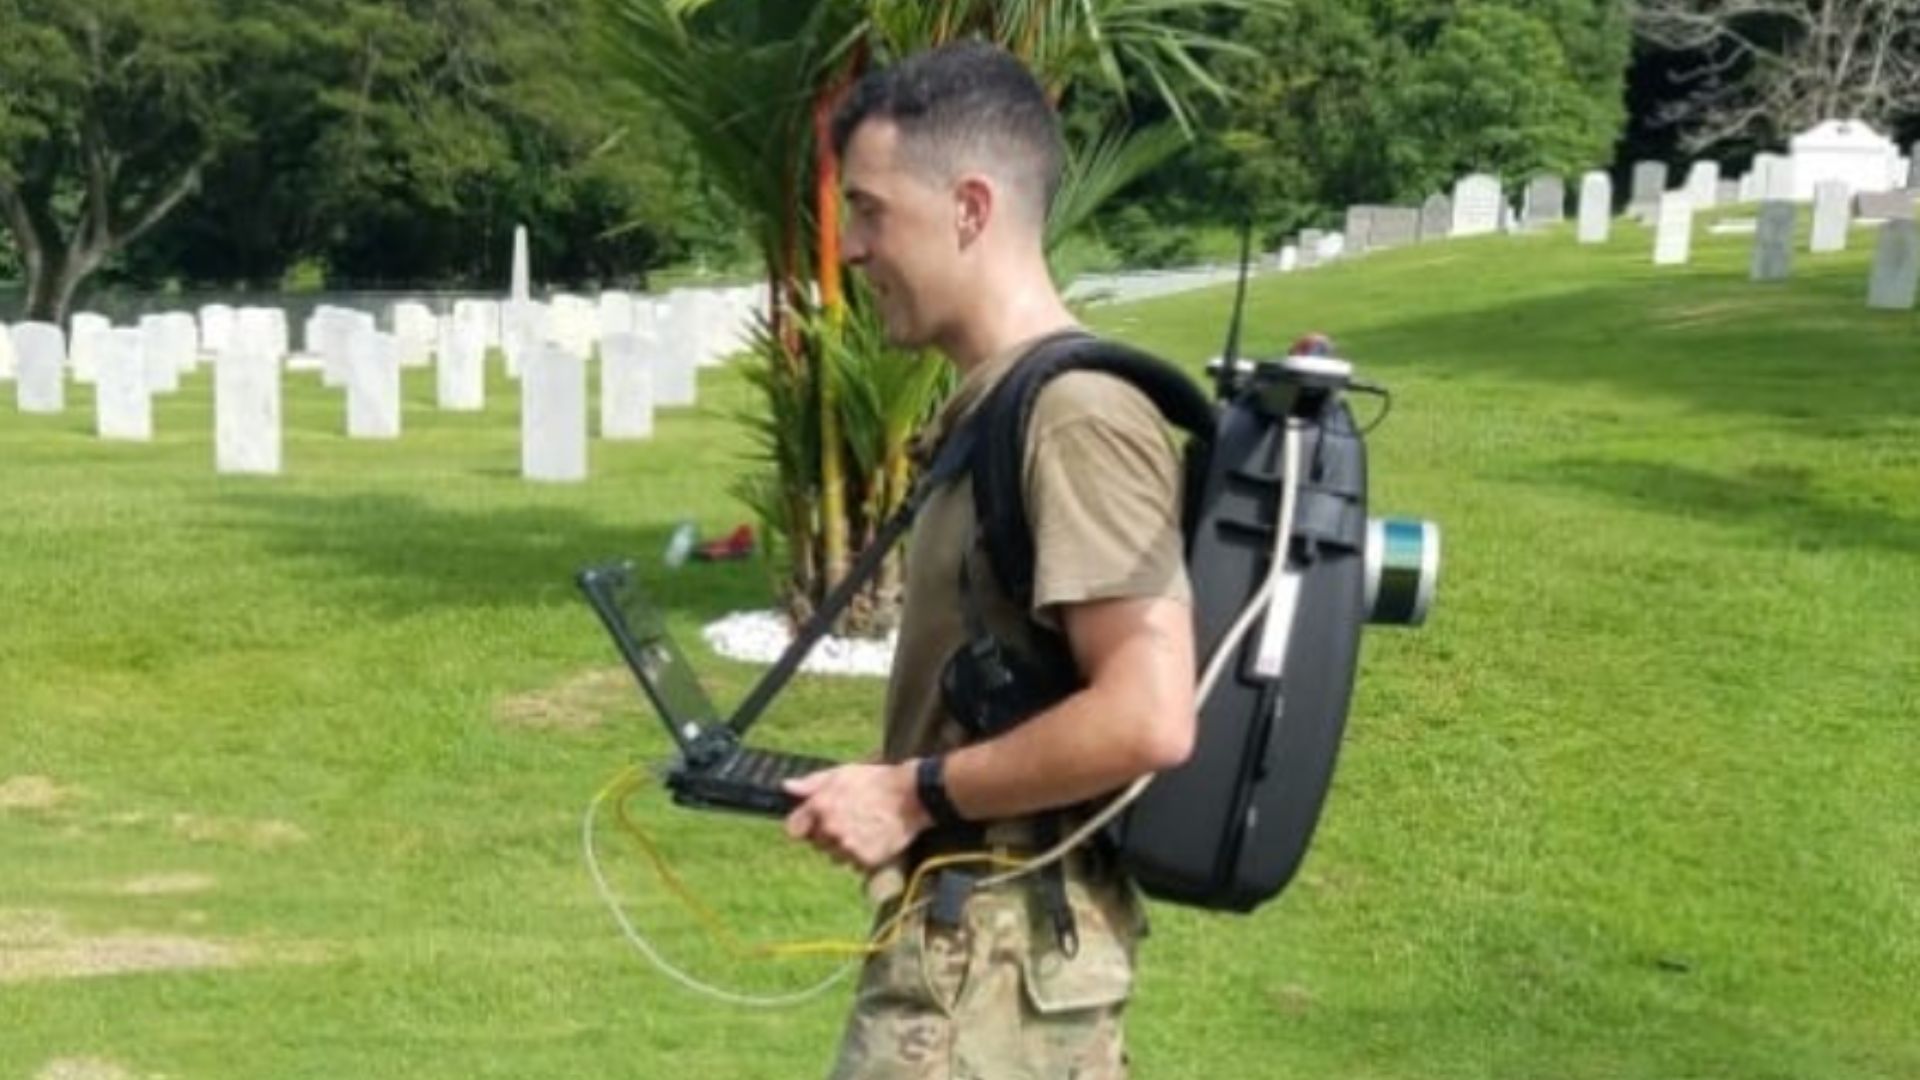
Традиційні методи зйомки GPS та цифровізація 3D-картографування були інтегровані та закріплені на спеціально створеному рюкзаку для етапу збору даних цього проєкту.
Вебінтерфейс, який слугує фронтендом для зібраних даних, забезпечує простий інтерфейс для відвідувачів, щоб знаходити своїх родичів та отримувати доступ до розширеної інформації, що зберігається в базі даних GIS.
Пілотний проект для урочистої місії
Пошук певної надгробної плити на Американському національному кладовищі часто вимагає від адміністраторів тривалого та трудомісткого перегляду записів.
Щоб допомогти відвідувачам легко знаходити своїх близьких, Центр геопространствених досліджень армії США (AGC) у співпраці з Арлінгтонським національним кладовищем (ANC) завершив пілотний проєкт, що охоплює кладовища Коросаль (Панама) та Нормандія (Франція), які в сукупності налічують понад 15 000 поховань.
Цей масштабний проєкт поєднує традиційні методи зйомки та сучасні технології для створення віртуальних моделей обох кладовищ.
Моделі включають не лише підстильну поверхню та GPS-координати для кожної надгробної плити чи меморіалу, а й такі елементи, як дороги, тротуари, дерева, бордюри, жолоби, пам'ятники та багато інших штучних споруд з оціночною точністю 10 см (3,9 дюйма).
Геолоковані фотографії лицьової та тильної сторін кожної надгробної плити для полегшення ідентифікації доповнили рішення зі збору даних.
Зібрані дані були оброблені та інтегровані на ноутбуці ENFIRE. Завдяки цим інноваціям відвідувачі можуть отримувати доступ до даних кладовища, шукати близьких або знаходити історично важливі поховання за допомогою кіосків на території об'єктів, де запущено програму ANC Explorer.
Віртуальні відвідувачі мають такі самі можливості, використовуючи програму на своєму домашньому комп'ютері чи мобільному пристрої.
Метод мобільного картографування з використанням рюкзака
Щоб повністю закартографувати кладовища з максимальною деталізацією, Метью Р. Стейлі (Matthew R. Staley), науковий співробітник з військової інженерії та підтримки геодезичних робіт у Геопросторовому центрі армії США, розробив мобільне картографічне рішення на базі рюкзака.
Використання цього обладнання мінімізує витрати за рахунок скорочення часу збору даних та надання інформації у зручних для керування форматах. Воно використовує інструменти військових геодезичних служб США під назвою ENFIRE та GPS-S.
«Я об'єднав LiDAR від Velodyne з інерціальною навігаційною системою (INS) Ellipse-D з вбудованим RTK GPS від SBG Systems», — пояснює Метью Р. Стейлі.
Він обрав Ellipse-D через його комплексне GNSS- та інерціальне рішення, об'єднане в компактному пристрої з низьким енергоспоживанням.
INS/GNSS забезпечує компенсацію руху та геоприв'язку хмар точок. Крім того, для максимальної точності на цвинтарі було встановлено базову станцію кінематики в реальному часі (RTK). Окрім цього, програмне забезпечення Hypack ефективно керувало згенерованою хмарою точок.
Налаштування магнітного схилення
Одним із викликів була калібрування магнітометра, на яке впливає вміст заліза в місці розташування. Магнітне схилення змінюється залежно від місця; таким чином, транспортування рюкзака зі США до Франції змінило магнітне схилення.
Американське національне управління океанічних і атмосферних досліджень (NOAA) оновлює глобальну карту магнітного поля Землі кожні 5 років.
Цю карту можна використовувати для визначення магнітного схилення в певному місці, враховуючи конкретну локацію та дату.
SBG Systems інтегрує цю карту у свої інерціальні навігаційні системи, що забезпечує автоматичне визначення True North heading під час використання магнітометрів.
Вимірювання навколо дерев
Іншою складністю було проведення зйомки поблизу певних типів дерев, які суттєво впливають на прийом сигналу від супутників. Пан Стейлі модифікував процедуру збору даних для компенсації цієї проблеми та продовжує дослідження способів подальшого пом'якшення впливу рослинності на прийом сигналу.
Крім того, буде досліджено зменшення дальності LiDAR для досягнення вищої точності (у середньому +/- 5 см) як спосіб пом'якшення артефактів кута рискання (yaw).
«Я скоро випрошую програмне забезпечення для постобробки Qinertia від SBG, воно може допомогти зберегти високу точність за будь-яких умов», — додає військовий інженер США.
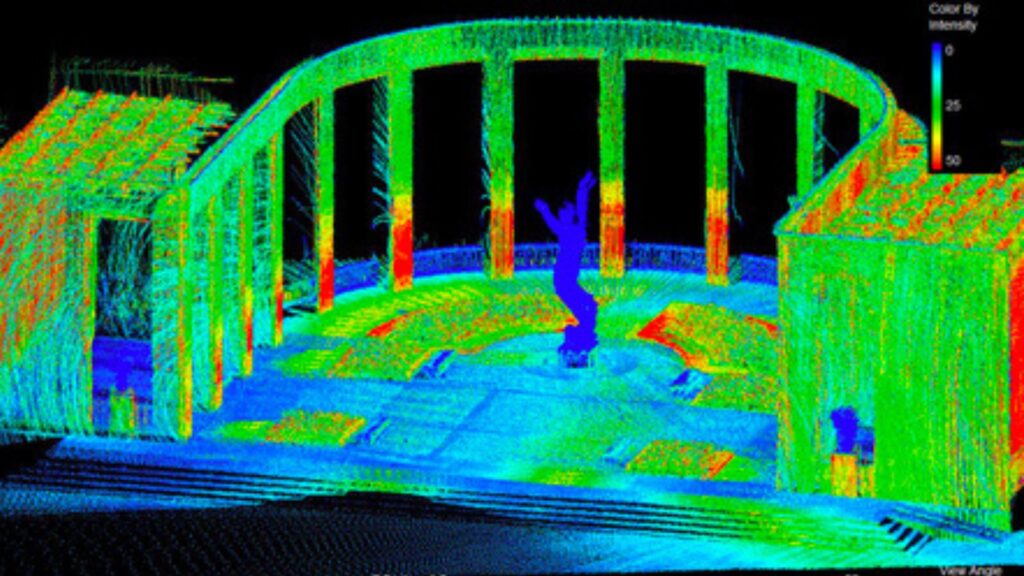
Програмне забезпечення для кінематичної післяобробки (PPK), таке як Qinertia, надає доступ до офлайн-корекцій RTK і підвищує продуктивність інерціальних навігаційних систем шляхом післяобробки інерціальних даних із сирими вимірюваннями GNSS за допомогою обчислень Forward-Backward-Merge.
Нещодавно випущене програмне забезпечення Qinertia було розроблене інтуїтивно зрозумілим і простим у використанні, і воно було незалежно охарактеризоване як найшвидше програмне забезпечення для післяобробки на ринку.
Що далі?
Першочерговим завданням було збирання даних, пов'язаних із похованнями, та підтвердження придатності наборів інструментів ENFIRE, GPS-S і LiDAR для експлуатації та управління Арлінгтонським національним кладовищем.
Фахівці усвідомили можливість проведення аудиту території, оновлення записів та оцінки будівництва за допомогою зібраних даних LiDAR.
Крім того, вони розробили стратегічні плани, які підвищили ефективність їхніх бізнес-процесів.
Тепер, коли пілотний етап завершено, Центр геопространствених досліджень армії тісно співпрацює з Арлінгтонським національним кладовищем та Американською комісією з пам'ятників битв для оцінки результатів і визначення стратегії майбутніх вдосконалень та інновацій.
Початкові результати показали, що витрати були мінімізовані порівняно з попередніми зусиллями. Крім того, кілька спільнот отримали чудову загальну окупність інвестицій.
Ellipse-D
Ellipse-D — це інерціальна навігаційна система з інтегрованою двоантенною та дводіапазонною системою RTK GNSS, сумісна з нашим програмним забезпеченням для постобробки Qinertia.
Розроблена для робототехнічних та геодезичних застосувань, вона може об'єднувати дані одометра з імпульсним сигналом або CAN OBDII для підвищення точності dead-reckoning.

Запросити ціну на Ellipse-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
У чому різниця між AHRS та INS?
Головна відмінність між системою орієнтації та визначення курсу (AHRS) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та обсязі даних, які вони надають.
AHRS надає інформацію про орієнтацію — зокрема, про положення (pitch, roll) та heading (yaw) транспортного засобу чи пристрою. Зазвичай вона використовує комбінацію датчиків, зокрема гіроскопів, акселерометрів і магнітометрів, для обчислення та стабілізації орієнтації. AHRS виводить кутове положення за трьома осями (pitch, roll та yaw), дозволяючи системі розуміти своє положення в просторі. Вона часто використовується в авіації, на БПЛА, у робототехніці та морських системах для надання точних даних про орієнтацію та heading, що є критично важливим для керування та стабілізації транспортних засобів.
INS не лише надає дані про орієнтацію (як AHRS), але й відстежує положення, швидкість та прискорення транспортного засобу з часом. Вона використовує інерційні датчики для оцінки руху в тривимірному просторі без покладання на зовнішні джерела, такі як GNSS. Вона поєднує датчики, знайдені в AHRS (гіроскопи, акселерометри), але також може включати більш складні алгоритми для відстеження положення та швидкості, часто інтегруючись із зовнішніми даними, наприклад GNSS, для підвищення точності.
Підсумовуючи, AHRS фокусується на орієнтації (положення та heading), тоді як INS надає повний набір навігаційних даних, зокрема положення, швидкість та орієнтацію.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
