Ellipse сумісний із супутниковим зв'язком Cobham
CNES заявляє про сумісність між Ellipse-D та Aviator UAV 200 для наведення антени. «INS Ellipse-D від SBG має надзвичайно компактний дизайн, який дозволить виробникам БПЛА вдосконалювати та розвивати послуги, що вони надають; це французький ноу-хау на передньому краї інновацій». – Команда центру Cesars CNES
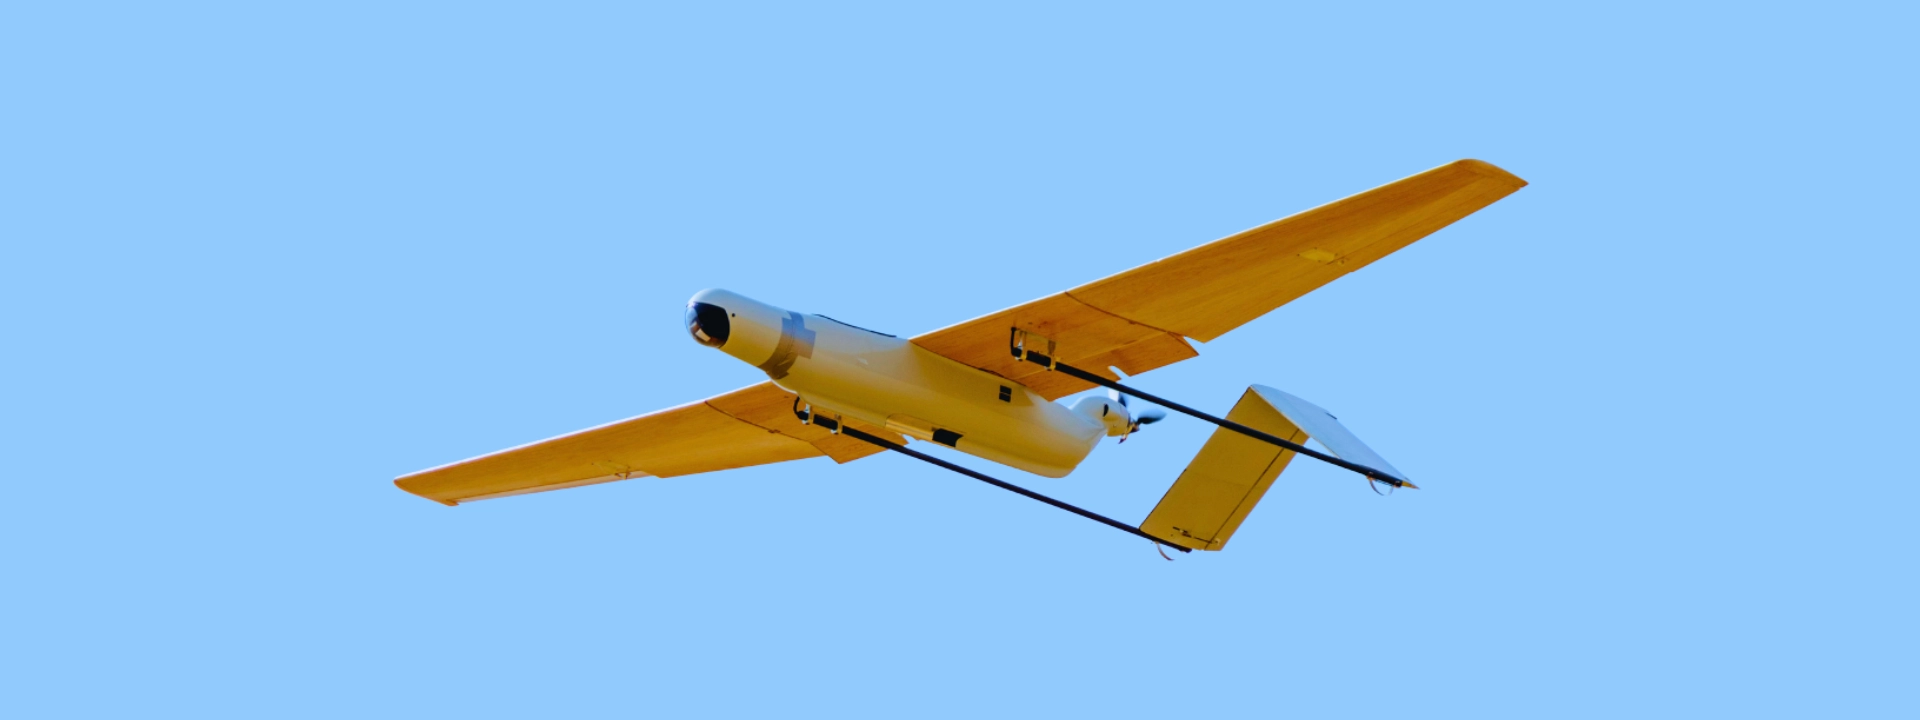
CNES, також відомий як Національний центр космічних досліджень, — це французьке агентство, що займається космічними дослідженнями. Воно діє під наглядом міністерств економіки, оборони та науки.
Центр CESARS при CNES спрощує доступ до супутникового зв’язку
Однією з його місій є розробка, представлення та реалізація Французької космічної програми для уряду країни. CNES зосереджується на 5 стратегічних напрямках: «Аріана» (ракети-носії), наука, спостереження, телекомунікації та оборона.
CNES створив центр CESARS з метою поширення та збільшення використання супутникового зв’язку в будь-яких нових сферах застосування.
CESARS відкрито приймає компанії, лабораторії та громадські організації, надаючи їм консультації, відгуки щодо технологій, допомагаючи у проведенні випробувань та надаючи доступ до самої технічної платформи, включаючи апаратне забезпечення.
Комплексне рішення для вдосконаленого управління навігацією БПЛА в режимі реального часу
Команда CESARS зазвичай тестує та перевіряє обладнання на землі перед початком проєкту. Тут метою було підтвердити сумісність між AVIATOR UAV 200 від Cobham та інерціальною навігаційною системою Ellipse-D від SBG Systems.
Ellipse-D — це мініатюрна двоантенна інерціальна навігаційна система, яка забезпечує надзвичайно точні дані навігації та орієнтації навіть у найскладніших умовах.
Подібно до всіх датчиків SBG, INS/GNSS Ellipse-D проходить ретельне тестування від -40°C до 85°C для забезпечення оптимальної продуктивності. Крім того, він ретельно калібрується для гарантування надійності за будь-яких умов.
AVIATOR UAV 200 — це компактний термінал Satcom "все в одному" (антена та модем), який поміщається в невеликий БПЛА. Він забезпечує з'єднання між БПЛА та супутником, який діє як посередник між БПЛА та наземним управлінням.
Рішення Cobham передає інформацію, наприклад відео, з БПЛА на наземне управління на дуже низькій швидкості передачі даних (200 кбіт/с). AVIATOR UAV 200 дозволяє БПЛА літати довше і далі від пункту управління завдяки зв'язку BLOS (Beyond Line of Sight).
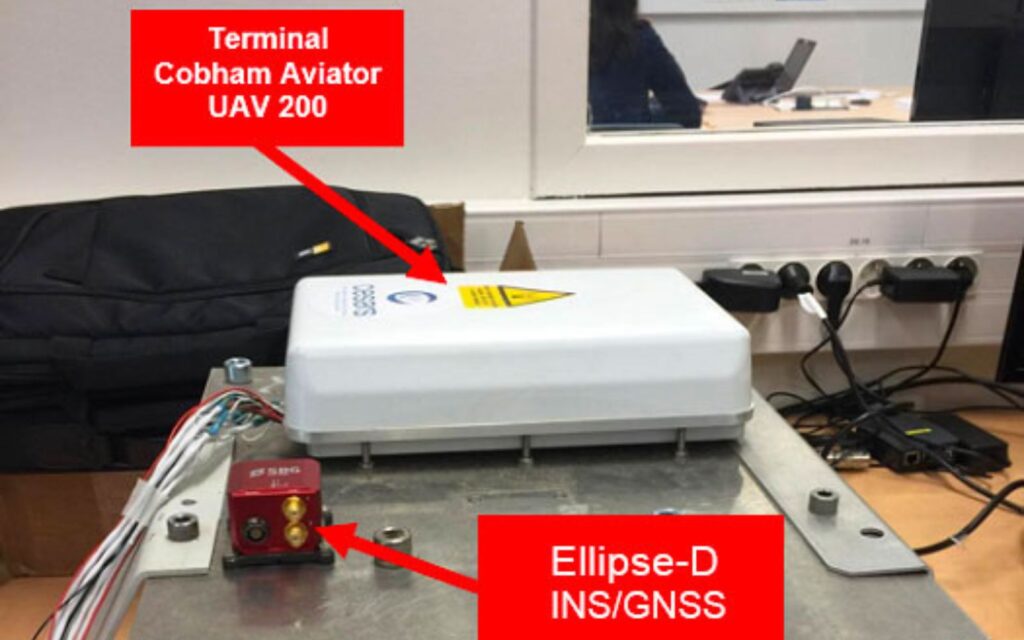
Як вони взаємодіють між собою?
Інерціальний датчик передає вхідні дані про roll, pitch, yaw, heading та положення на БПЛА AVIATOR UAV 200. Ми використовуємо ці дані для спрямування променя антени AVIATOR UAV 200 на телекомунікаційний супутник і його точного відстеження.
Згодом це сприяє підтримці оптимальної передачі даних. Чим точніше наведення антени, тим стабільнішим буде супутниковий зв'язок.
Ellipse-D INS/GNSS забезпечує точне та надійне heading на момент запуску завдяки двоантенному GNSS-приймачу, що є критично важливим для таких застосувань. Інерціальний датчик надає дані про рух і положення, щоб допомогти AVIATOR UAV 200 підтримувати супутниковий зв'язок під час польоту.
У разі spoofing інерціальна система допоможе підтримувати надійне heading завдяки розширеному фільтру Калмана.
Випробування в стаціонарних умовах та під час руху в наземній конфігурації
У жовтні 2020 року CNES провела кілька випробувань у межах CST (Тулузького космічного центру).
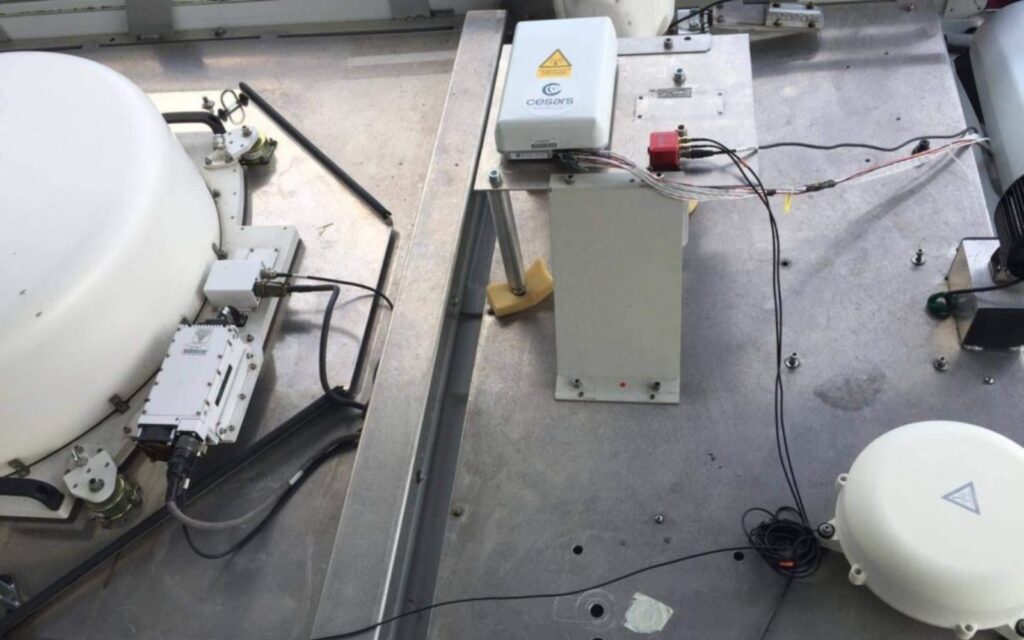
Спершу команда підготувала апаратне та програмне забезпечення в лабораторії. Крім того, вони інтегрували обладнання у вантажівку Oscar. Oscar, мобільна лабораторія, перевозить та випробовує антени OTM безпосередньо на дорогах. Підтвердивши належну роботу в стаціонарному режимі, команда провела тести OTM всередині CNES.
Зрештою, ці випробування підтвердили сумісність між інерціальним датчиком та терміналом.
Налаштування обладнання
Під час тестування у стаціонарному режимі в лабораторії CNES використовувала програмне забезпечення sbgcenter, яке постачається разом із INS/GNSS Ellipse-D, щоб налаштувати обладнання оптимально для їхнього застосування.
Ця програма пропонує різні профілі руху для налаштування параметрів розширеного фільтра Калмана задля забезпечення найкращої продуктивності за конкретних умов використання.
Обрані налаштування в програмному забезпеченні sbgCenter:
- Вибір профілю: «загальне призначення» (general purpose). Він найбільше підходив для характеру руху вантажівки Oscar. Для інтеграції на БПЛА необхідно обирати профіль БПЛА.
- Конфігурація 2 антен GNSS: вони повинні знаходитися на відстані понад 45 см від термінала Cobham та в подібному «середовищі» (достатньо близько, без перешкод між ними, зазнавати однакових динамічних навантажень).
- Орієнтація транспортного засобу відносно введеного блоку управління (у нашому випадку вони орієнтовані вздовж однієї осі).
- Якщо на носії встановлено інші датчики, їх також можна ввести (трубка Піто, акселерометр…).
- Com-порт A INS/GNSS Ellipse-D («головний») підключено до ПК для візуалізації інформації, що надходить у sbgcenter. Порт E підключено до термінала Cobham. Обидва налаштовані на швидкість 115200 бод.
- Що стосується виведення даних, частота передачі повідомлень AT_ITINS має становити щонайбільше 50 Гц.
Інтеграційне тестування та тестування OTM
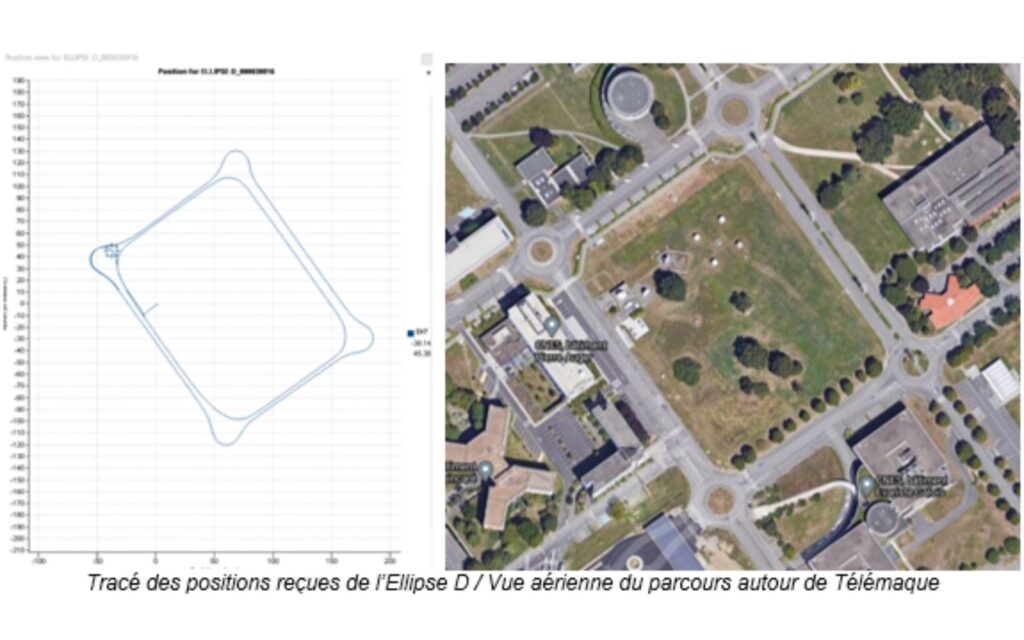
На тій самій трасі було проведено два тести «на ходу» (On-The-Move). Тестова траса включає прямі лінії та кругові розв'язки, а максимальна швидкість для її проходження становила 30 км/год
Перший тест показав, що необхідне коригування налаштувань, особливо частоти передачі, яка була встановлена занадто високою. Під час другого тесту з'єднання було стабільним, навіть при зміні напрямку, що підтвердило налаштування.
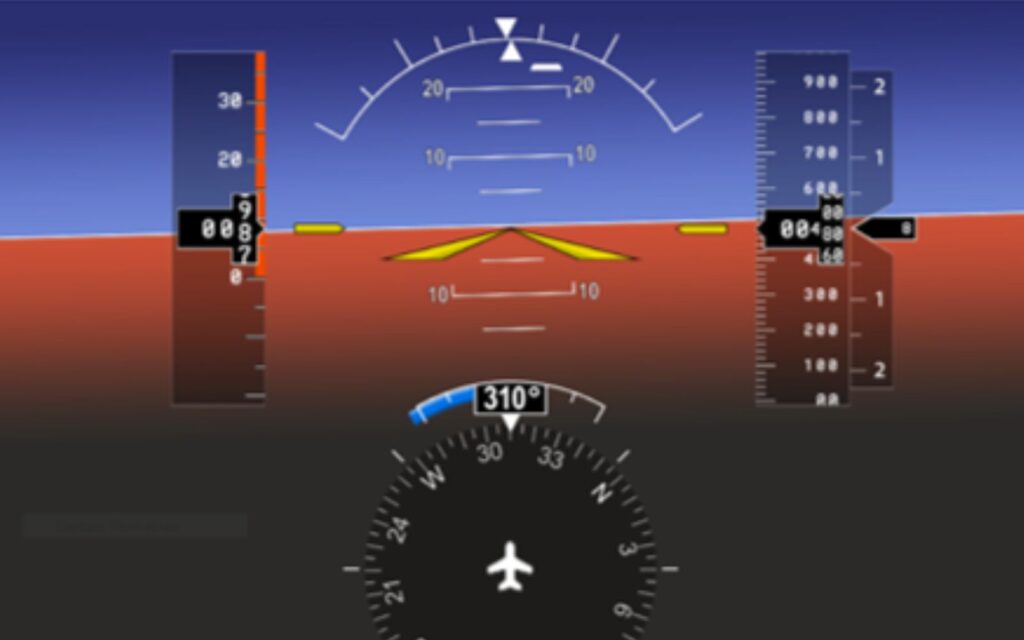
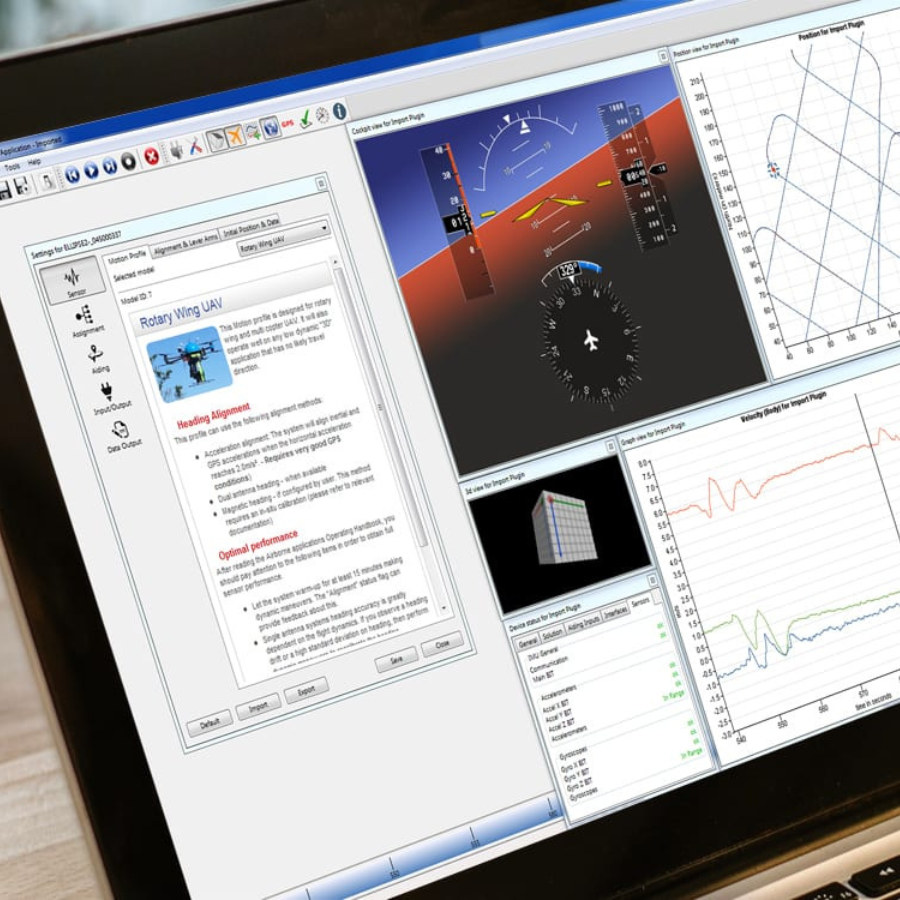
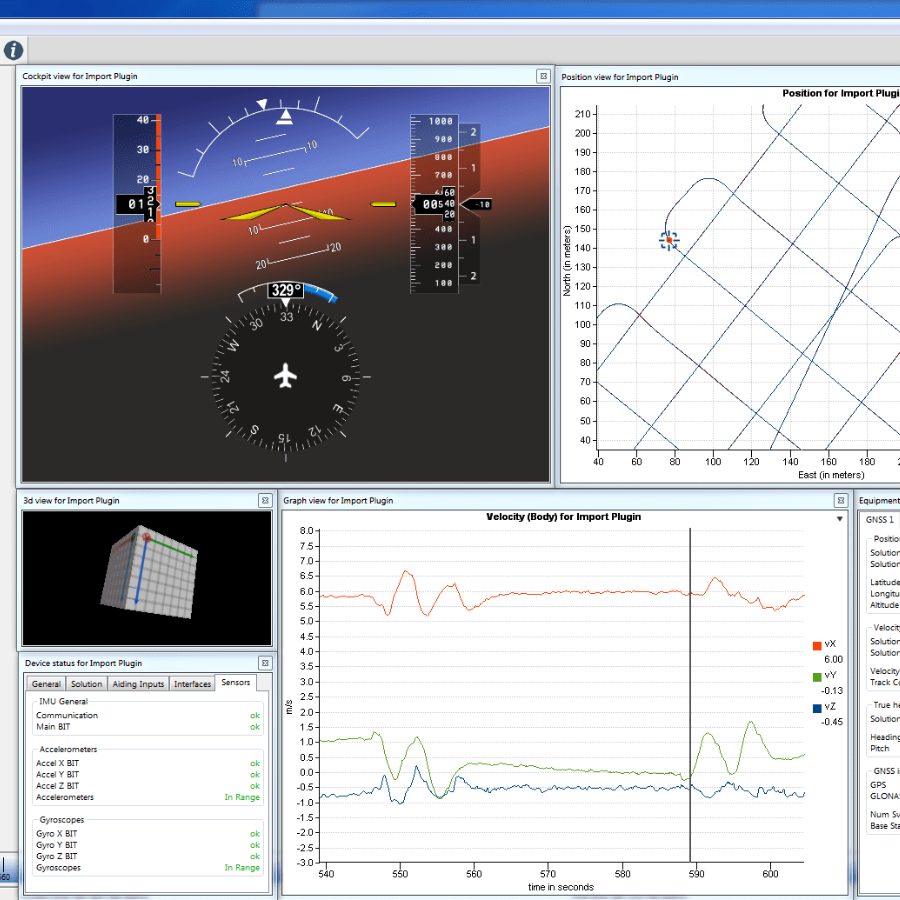
Пинг пройшов успішно, а найбільші спостережувані затримки виникають після проходження біля будівлі (можливе затінення прямої видимості - LOS). На інтерфейсі Aviator UAV 200 все працювало (рівень сигналу >50 дБГц, фіксація GPS). Записавши тестові сеанси, послідовності можна відтворити на SBGcenter за допомогою різних опцій:
- Вид положення: на ньому відображається анімована ілюстрація, за допомогою якої можна простежити траєкторію руху транспортного засобу.
- Вид з кабіни пілота: графічний інтерфейс користувача з візуалізацією даних про положення літака.
Висновок
Після всіх цих тестів команда центру Cesars CNES дійшла висновку, що інерціальна навігаційна система Ellipse-D від SBG Systems сумісна з терміналом Cobham Aviator UAV 200 у «наземній» конфігурації.
Цей переконливий тест відкриває широкий спектр можливостей для користувачів БПЛА.
Ellipse-D
Ellipse-D — це інерціальна навігаційна система з інтегрованою двоантенною та дводіапазонною системою RTK GNSS, сумісна з нашим програмним забезпеченням для постобробки Qinertia.
Розроблена для робототехнічних та геодезичних застосувань, вона може об'єднувати дані одометра з імпульсним сигналом або CAN OBDII для підвищення точності dead-reckoning.

Запросити ціну на Ellipse-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Чи використовують БПЛА GPS?
Безпілотні літальні апарати (БПЛА), широко відомі як дрони, зазвичай використовують технологію глобальної системи позиціонування (GPS) для навігації та позиціонування.
GPS є важливим компонентом навігаційної системи БПЛА, який надає дані про місцезнаходження в реальному часі, що дозволяє дрону точно визначати своє положення та виконувати різноманітні завдання.
Останніми роками цей термін було замінено новим терміном GNSS (Global Navigation Satellite System). GNSS стосується загальної категорії супутникових навігаційних систем, яка охоплює GPS та низку інших систем. Натомість GPS — це конкретний тип GNSS, розроблений Сполученими Штатами.
Як контролювати затримки виведення даних під час експлуатації БПЛА?
Контроль затримок виведення даних під час експлуатації безпілотних літальних апаратів (БПЛА) має вирішальне значення для забезпечення оперативності, точної навігації та ефективного зв’язку, особливо в оборонній сфері або в умовах виконання завдань, від яких залежить успіх місії.
Затримка на виході є важливим аспектом у системах управління в режимі реального часу, де значна затримка на виході може погіршити ефективність контурів управління. Наше вбудоване програмне забезпечення « INS » розроблено з метою мінімізації затримки на виході: після зчитування даних датчиків розширений фільтр Калмана (EKF) виконує невеликі обчислення з постійною тривалістю, перш ніж генеруються вихідні сигнали. Зазвичай спостережувана затримка на виході становить менше однієї мілісекунди.
Щоб отримати загальну затримку, до затримки передачі даних слід додати затримку обробки. Ця затримка передачі може відрізнятися залежно від інтерфейсу. Наприклад, повна передача повідомлення розміром 50 байтів через інтерфейс UART зі швидкістю 115 200 біт/с займе 4 мс. Для мінімізації затримки виведення даних слід використовувати вищі швидкості передачі даних.
Що таке геозонування безпілотних літальних апаратів (БПЛА)?
Геозонування БПЛА — це віртуальний бар’єр, що визначає конкретні географічні межі, в межах яких може здійснювати польоти безпілотний літальний апарат (БПЛА).
Ця технологія відіграє вирішальну роль у підвищенні безпеки, захищеності та дотримання вимог під час експлуатації дронів, особливо в районах, де польоти можуть становити ризик для людей, майна або обмеженого повітряного простору.
У таких галузях, як служби доставки, будівництво та сільське господарство, технологія геофенсінгу допомагає забезпечити експлуатацію дронів у безпечних і дозволених зонах, що дозволяє уникнути потенційних конфліктів та підвищити ефективність роботи.
Правоохоронні органи та служби екстреної допомоги можуть використовувати геозонування для управління польотами безпілотних літальних апаратів під час масових заходів або надзвичайних ситуацій, забезпечуючи, щоб дрони не потрапляли у зони обмеженого доступу.
Технологію геофенсінгу можна використовувати для захисту дикої природи та природних ресурсів шляхом обмеження доступу дронів до певних місць проживання тварин або природоохоронних територій.
Що таке корисне навантаження?
Під корисним навантаженням розуміється будь-яке обладнання, пристрій або матеріал, який транспортний засіб (дрон, судно… ) перевозить для виконання своїх завдань, що виходять за межі основних функцій. Корисне навантаження відрізняється від компонентів, необхідних для функціонування транспортного засобу, таких як двигуни, акумулятор та каркас.
Приклади корисних навантажень:
- Камери: камери з високою роздільною здатністю, тепловізійні камери…
- Датчики: LiDAR, гіперспектральні датчики, хімічні датчики…
- Зв’язкове обладнання: радіостанції, ретранслятори сигналу…
- Наукові прилади: метеорологічні датчики, прилади для відбору проб повітря…
- Інше спеціалізоване обладнання
