Inżynieria pojazdów autonomicznych: nawigacja Zurich UAS Racing z systemem Ellipse-D
Zespół Zurich UAS Racing rozwiązał poważne problemy z dryfem pozycji, które wcześniej uniemożliwiały im jazdę bez kierowcy. Ten przełom w inżynierii pojazdów autonomicznych pozwala teraz zespołowi rozpocząć drogę w kierunku dyscypliny autocross w słynnych zawodach Formula Student.
Ellipse-D pozwala nam uzyskać absolutną pozycję naszego samochodu na torze. Dokładna pozycja jest kluczowa dla działania naszego systemu bezzałogowego. Jednym z naszych największych problemów był dryf pozycji w czasie. Dzięki Ellipse-D będziemy mogli zmierzyć się z dyscypliną autocross, co wcześniej było dla nas niemożliwe. | Finn Scheller, lider zespołu Zurich UAS Racing Team.
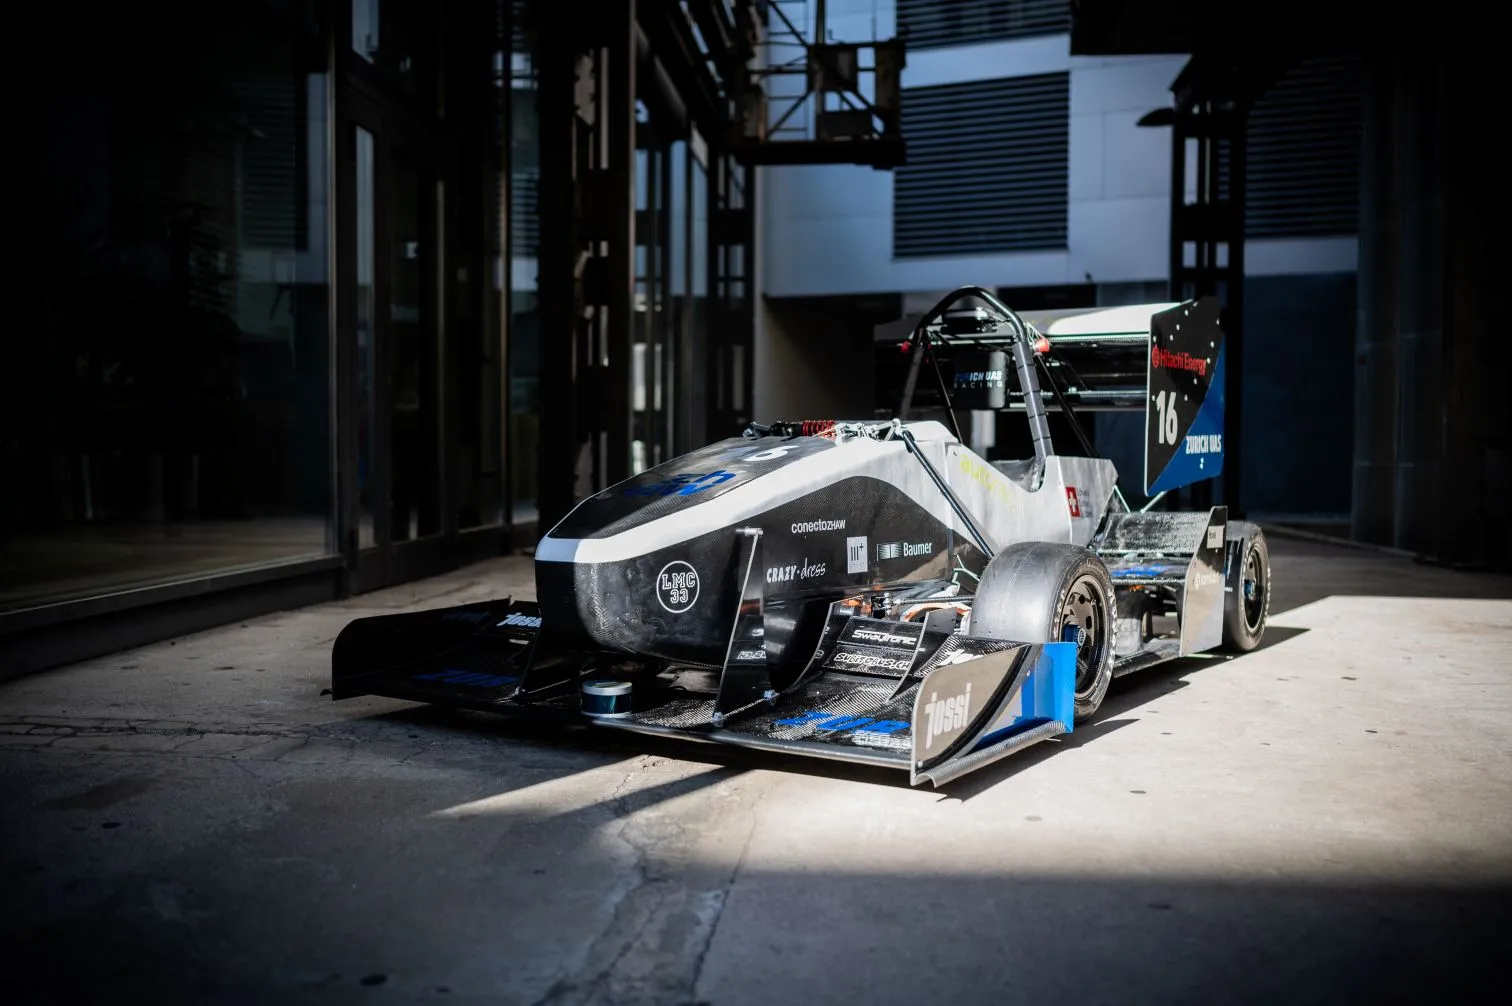
Doświadczenie zespołu w dziedzinie inżynierii pojazdów autonomicznych
Zurich UAS Racing (ZUR) to pełen pasji zespół Formula Student z Zurich University of Applied Sciences w Winterthur w Szwajcarii. To ambitne stowarzyszenie studenckie, założone w 2019 roku, bierze udział w największych na świecie zawodach inżynierskich Formula Student, budując elektryczne i autonomiczne samochody, aby ścigać się z uniwersytetami z całego świata.
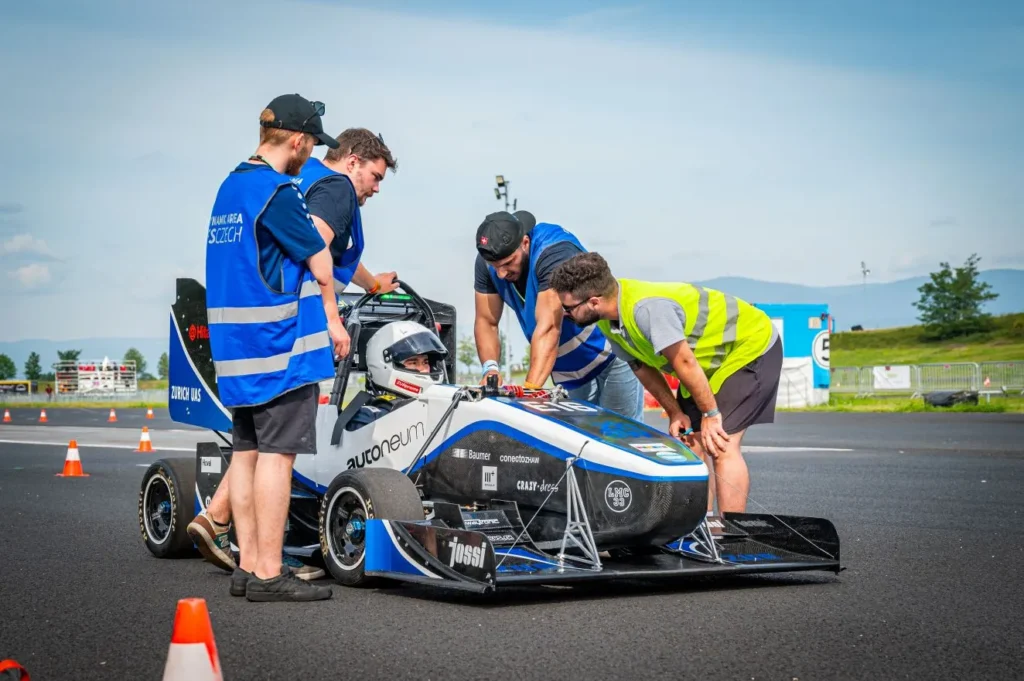
Zespół rozrósł się do ponad 70 zmotywowanych studentów z różnych kierunków studiów, których łączy wspólny cel: optymalizacja wyników wyścigowych oraz rozwój inżynierii pojazdów autonomicznych.
Formula Student
Cieszący się międzynarodowym uznaniem konkurs „Formula Student” stanowi dla zespołów studenckich wyzwanie polegające na zaprojektowaniu i zbudowaniu bolidów wyścigowych, które rywalizują w różnych dyscyplinach, w tym w projektowaniu inżynierskim, analizie kosztów oraz dynamicznych konkurencjach torowych.
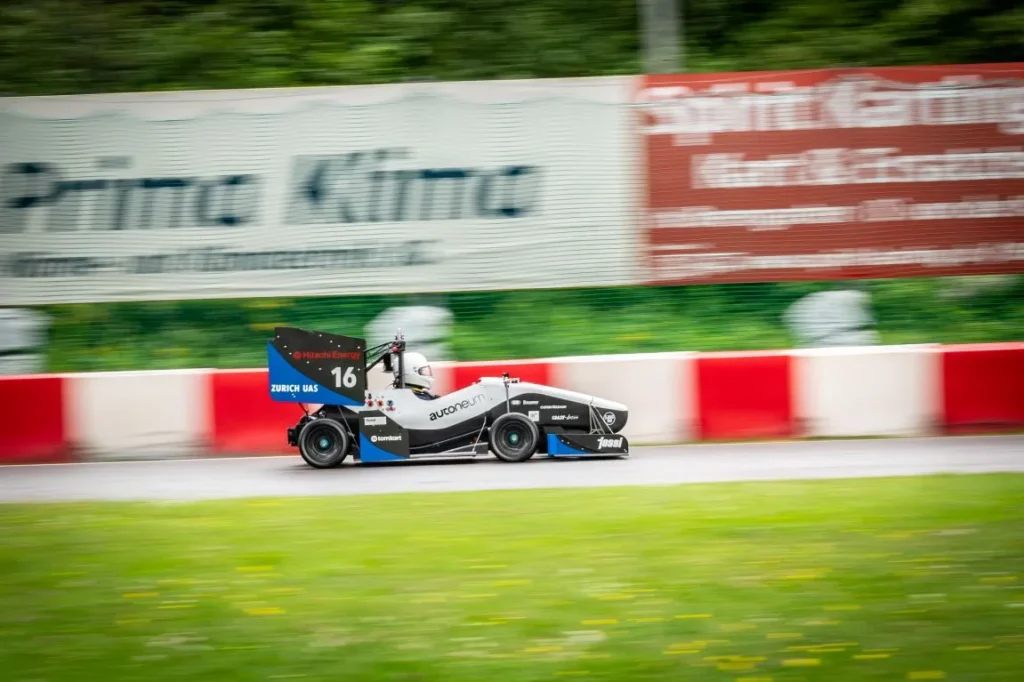
Samochód: ZUR04
Historia firmy ZUR rozpoczęła się w 2021 roku wraz z powstaniem jej pierwszego sprawnego samochodu; od 2022 roku firma z powodzeniem bierze udział w zawodach pojazdów elektrycznych (EV). Ich bezzałogowy samochód wyścigowy, ZUR04, stanowi najnowocześniejsze osiągnięcie w dziedzinie inżynierii autonomicznych pojazdów tworzonych przez studentów – wyposażony jest w cztery elektryczne silniki w piastach kół o łącznej mocy 140 kW, co pozwala mu przyspieszyć od 0 do 100 km/h w zaledwie 2,5 sekundy.
Pojazd ten jest certyfikowany przez organizację „ zaprojektowana ” zarówno do wyścigów z kierowcą, jak i autonomicznych, a jego osiągi są porównywalne z profesjonalnymi samochodami wyścigowymi. Jego system autonomicznej jazdy znajduje się obecnie w fazie testów.
Wymagania techniczne zespołu Zurich UAS Racing
ZUR potrzebował zaawansowanego Inercyjnego Systemu Nawigacyjnego (INS), który mógłby bezproblemowo zintegrować się z ich autonomicznym systemem wyścigowym, spełniając jednocześnie wysokie wymagania związane z zawodami o dużej prędkości.
Ich głównym wyzwaniem było osiągnięcie niezawodnego pozycjonowania w dynamicznym środowisku wyścigowym, gdzie tradycyjne systemy lokalizacji często zawodzą z powodu dryftu pozycji w czasie.
System musiał zapewniać absolutną dokładność pozycji, niezbędną do działania ich systemu bezzałogowego, szczególnie w wymagającej dyscyplinie autocross, która wymaga precyzyjnej nawigacji przez złożone układy stożków.
Krótko mówiąc, to były kluczowe problemy:
- Odchylenie pozycji: znaczne odchylenie w miarę upływu czasu uniemożliwiające dokładną lokalizację.
- Ograniczenie dotyczące autocrossu: brak możliwości startu w tej dyscyplinie z powodu problemów z pozycjonowaniem.
- Ograniczone możliwości analizy danych: niewystarczające dane dotyczące dynamiki pojazdu do optymalizacji oprogramowania.
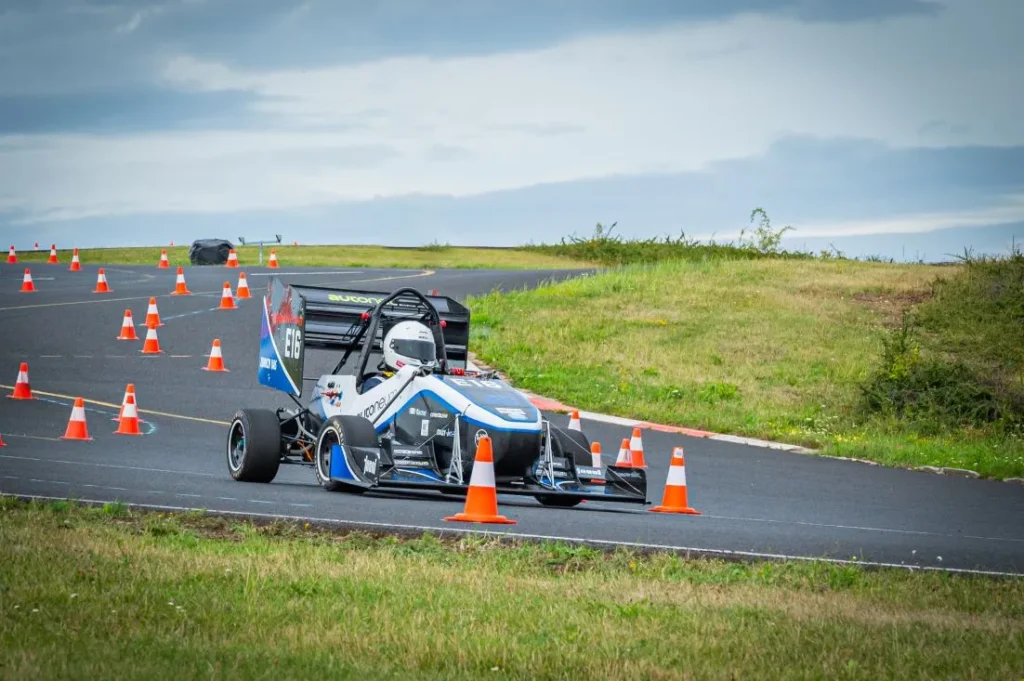
A oto główne wymagania:
- Precyzyjna lokalizacja: Konieczność określenia bezwzględnej pozycji na torze.
- Integracja z ROS: Płynna integracja z istniejącym systemem autonomicznym opartym na ROS.
- Kompaktowe rozwiązanie: Lekka jednostka o dobrym stosunku mocy do masy.
- Otwarta dokumentacja: łatwo dostępne materiały techniczne.
- Wysoka dynamika: Zdolność do radzenia sobie w ekstremalnych warunkach wyścigowych.
Po ocenie scenariusza ZUR, zarekomendowaliśmy nasz Ellipse-D, inercyjny system nawigacyjny (INS) zaprojektowana specjalnie do wymagających zastosowań, gdzie precyzja i niezawodność mają kluczowe znaczenie.
Nasze rozwiązanie dla wyścigów autonomicznych: Ellipse-D
Ellipse-D to najmniejszy system RTK GNSS/INS z dwiema antenami, zapewniający pozycjonowanie na poziomie centymetrów i precyzyjny heading dla dynamicznych zastosowań wyścigowych.
Ta technologia stanowi znaczący postęp w rozwiązaniach inżynieryjnych dla pojazdów autonomicznych, oferując zespołom:
- Wysoka precyzja: Dokładność pozycjonowania rzędu centymetrów ma kluczowe znaczenie dla precyzyjnej nawigacji po torze i omijania przeszkód w wyścigach autonomicznych.
- Heading z wykorzystaniem dwóch anten: Doskonała wydajność w trudnych środowiskach, w których zakłócenia magnetyczne pochodzące od silników elektrycznych i systemów elektronicznych mogłyby negatywnie wpłynąć na działanie tradycyjnych systemów kompasowych.
- Zgodność z wymogami wyścigowymi: Kompaktowa konstrukcja i wytrzymała budowa idealnie nadają się do wysoce dynamicznych zastosowań wyścigowych, charakteryzując się wyjątkową odpornością na drgania i temperaturę.
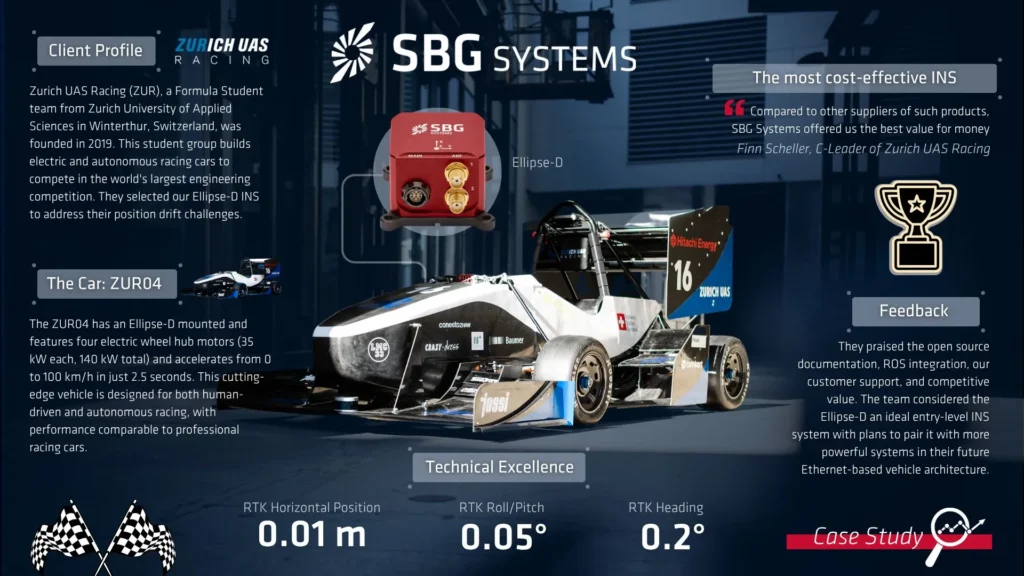
Wreszcie czwartym elementem kluczowym dla realizacji celów firmy ZUR była integracja z systemem ROS, która – jak sami stwierdzili – w połączeniu z pozostałymi funkcjami sprawiła, że cały pakiet stał się najbardziej opłacalnym rozwiązaniem dostępnym na rynku:
„Głównym czynnikiem decydującym była dla nas dokumentacja open-source oraz biblioteka interfejsów. Pełne wsparcie dla ROS jest również ogromną zaletą, ponieważ w naszym bolidzie system ROS jest już wykorzystywany. Integracja przebiegła więc bezproblemowo. Doceniliśmy także wsparcie SBG Systems dla naszego zespołu, które pomogło nam poprawić osiągi dzięki ich produktom. W porównaniu do innych dostawców takich rozwiązań, SBG Systems zaoferowało nam najlepszy stosunek jakości do ceny,” – podkreśla Scheller.
Zaawansowana integracja i wydajność
Proces integracji udowodnił wszechstronność Ellipse-D oraz skuteczność podejścia wsparcia SBG Systems. Podłączony do platform obliczeniowych RaspberryPi oraz NVIDIA Jetson, system wykorzystuje zarówno bibliotekę sbgECom, jak i pakiet ROS2 w celu zapewnienia kompleksowego dostępu do danych i ich przetwarzania.
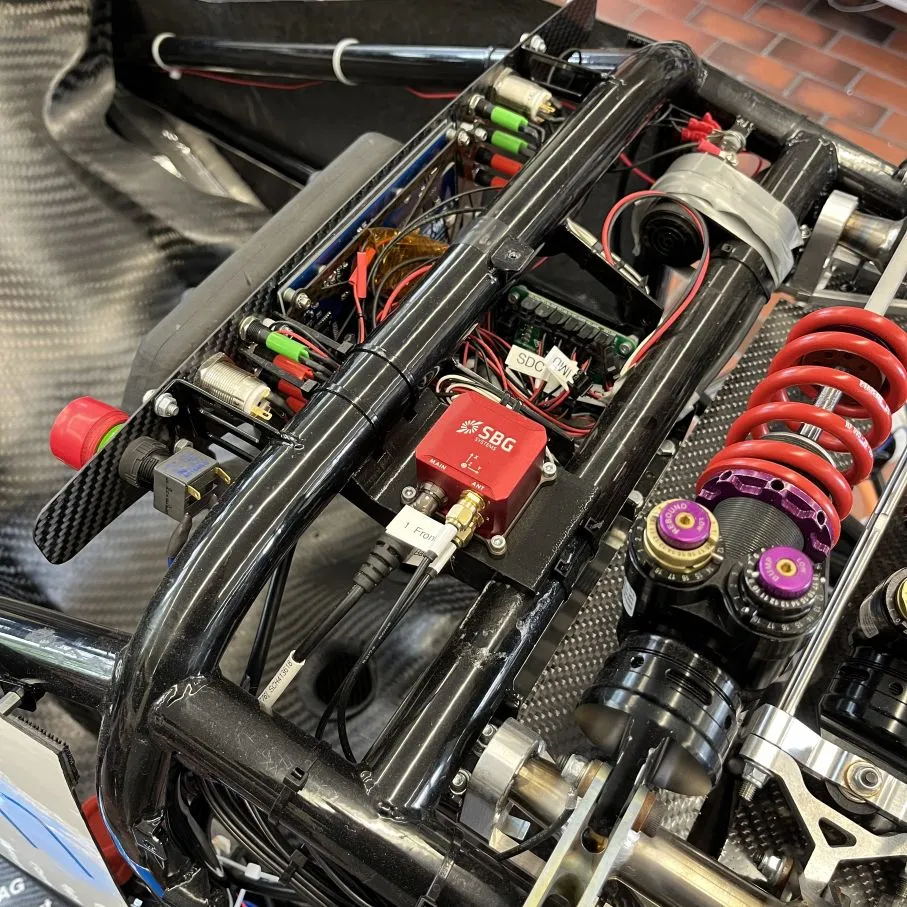
Ta architektura umożliwia dystrybucję danych nawigacyjnych w czasie rzeczywistym w całym systemie autonomicznym, zachowując jednocześnie elastyczność niezbędną do opracowywania niestandardowych algorytmów.
Zespół wykorzystuje również możliwości Ellipse-D do opracowywania zaawansowanych algorytmów wektorowania momentu obrotowego, które wykorzystują dane z systemu INS. Zbudowali również łazik i stację bazową opartą na technologii GNSS RTK, aby zapewnić precyzyjne dane referencyjne na torze.
Oprócz integracji systemu INS w swoim bezzałogowym samochodzie ZUR04 (testy na torze zaplanowano na tegoroczne lato), zespół wdrożył go również w swoim nowo zbudowanym bolidzie wyścigowym ZUR05. Ellipse-D będzie również kluczowym elementem pojazdu bezzałogowego w przyszłym sezonie – ZUR06.
Trzy najlepsze wybory drużyny Zurich UAS Racing
ZUR podkreślił trzy wyróżniające się aspekty, które cenią we współpracy z SBG Systems.
- Oprogramowanie open source: Po pierwsze, docenili oni podejście oparte na oprogramowaniu open source, które wpisuje się w ich misję edukacyjną i metodologię rozwoju. Przejrzysta dokumentacja i biblioteki interfejsów umożliwiają studentom zrozumienie i modyfikowanie systemu zgodnie z ich konkretnymi potrzebami, zapewniając nieocenione możliwości nauki w zakresie inżynierii pojazdów autonomicznych.
- Doskonała dokumentacja: Zespół docenił kompleksową i ogólnodostępną dokumentację produktów, która usprawniła proces integracji. W przeciwieństwie do wielu systemów komercyjnych, które oferują ograniczone szczegóły techniczne, podejście SBG Systems umożliwiło szybkie zrozumienie i wdrożenie.
- Dobra komunikacja: Na koniec, podkreślili wyjątkową komunikację i wsparcie, zaznaczając, że zawsze czuli się wysłuchani i otrzymywali odpowiedzi na wszystkie swoje pytania. To responsywne wsparcie okazało się kluczowe dla zespołu studenckiego pracującego pod presją krótkich terminów konkursowych.
Wnioski
Wdrożenie rozwiązania pozwoliło ZUR uporać się z najpoważniejszym wyzwaniem: dryftem pozycji, który wcześniej uniemożliwiał im konkurowanie w dyscyplinie autocross. Dzięki centymetrowej dokładności systemu Ellipse-D i określeniu heading za pomocą dwóch anten, zespół może teraz rozpocząć jazdy próbne, aby w następnym sezonie (lato 2026) wystartować bez kierowcy, wykorzystując samochód wyścigowy nowej generacji.
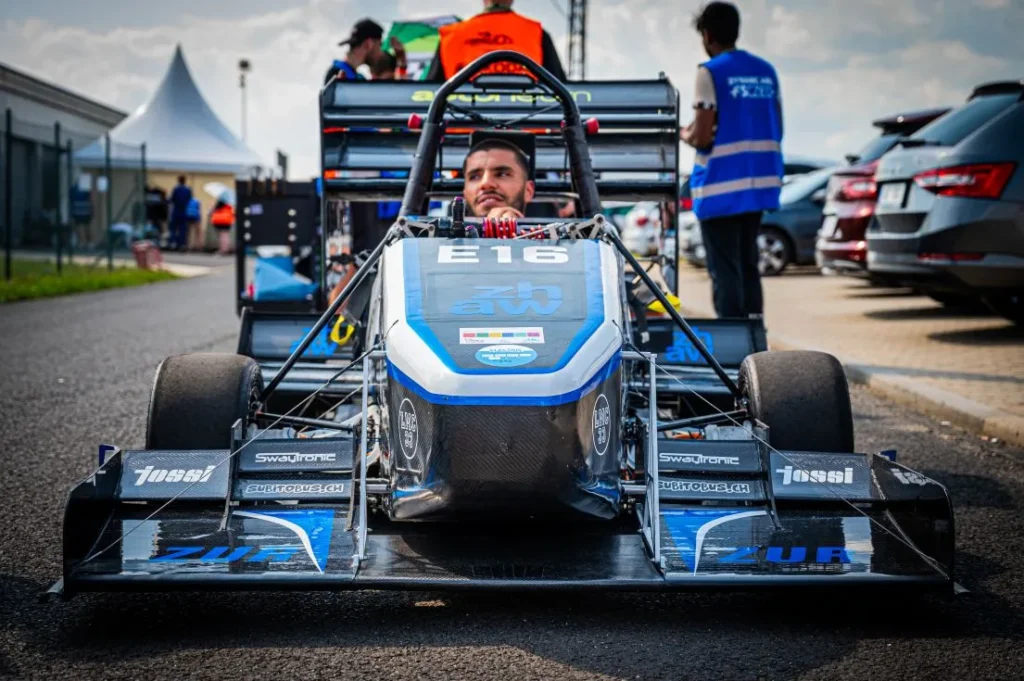
Ta współpraca stanowi przykład potęgi partnerstwa między przemysłem a edukacją w dziedzinie rozwoju technologii pojazdów autonomicznych.
„Ellipse to idealny punkt wyjścia do pracy z systemami INS. W przyszłości planujemy wykorzystać potężniejsze systemy w połączeniu z naszym nowo opracowanym systemem pojazdu opartym na sieci Ethernet” – podsumowuje Scheller.
Nasze zaangażowanie we wspieranie zespołów studenckich, takich jak ZUR, pokazuje, jak zapewnienie dostępu do profesjonalnych technologii nawigacyjnych pozwala kolejnemu pokoleniu inżynierów przesuwać granice tego, co możliwe w wyścigach autonomicznych.
Ellipse-D
Ellipse-D to kompaktowy, wysokowydajny system nawigacji inercyjnej wspomagany przez GNSS, który zapewnia niezawodne pomiary orientacji, pozycji i kołysania (heave).
Łączy w sobie IMU z dwupasmowym odbiornikiem GNSS i wykorzystuje algorytmy fuzji czujników, aby zapewnić dokładne pozycjonowanie w wymagających środowiskach.
Oferuje możliwość wykorzystania dwóch anten dla precyzyjnego określania heading w warunkach statycznych.

Poproś o wycenę Ellipse-D
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Jak działają samochody autonomiczne?
Samochody autonomiczne to pojazdy wyposażone w zaawansowane systemy, które umożliwiają im poruszanie się i sterowanie bez udziału człowieka. Pojazdy te wykorzystują połączenie czujników i algorytmów jazdy autonomicznej do rozpoznawania otoczenia, podejmowania decyzji oraz wykonywania zadań związanych z autonomiczną jazdą. Celem jest osiągnięcie pełnej autonomii, w ramach której pojazd będzie w stanie bezpiecznie i efektywnie radzić sobie ze wszystkimi aspektami jazdy.
Samochody autonomiczne wykorzystują szereg kluczowych technologii do rozpoznawania otoczenia. Należą do nich:
- GNSS (Globalny System Nawigacji Satelitarnej): do uzyskiwania aktualizacji w czasie rzeczywistym dotyczących pozycji, prędkości i kierunku jazdy samochodu autonomicznego.
- INS (Inercyjne Systemy Nawigacyjne): zapewniają utrzymanie dokładności w przypadku przerw w dostępie do sygnału GNSS. Dostarczają aktualnych w czasie rzeczywistym informacji o pozycji, prędkości i kierunku jazdy samochodu autonomicznego.
- LiDAR (Light Detection and Ranging): wykorzystanie wiązek laserowych do tworzenia szczegółowej mapy 3D otoczenia pojazdu. Technologia ta pomaga samochodowi wykrywać i mierzyć odległości do obiektów w otoczeniu, w tym innych pojazdów, pieszych i znaków drogowych.
- Radar (Radio Detection and Ranging – wykrywanie i pomiar odległości za pomocą fal radiowych): wykorzystanie fal radiowych do wykrywania prędkości, odległości i kierunku obiektów. Radar jest szczególnie przydatny w niekorzystnych warunkach pogodowych oraz do wykrywania obiektów znajdujących się w większej odległości.
- Kamery: służą do rejestrowania informacji wizualnych dotyczących otoczenia pojazdu, w tym oznakowania pasów ruchu, sygnalizacji świetlnej i znaków drogowych. Są niezbędne do interpretacji złożonych sygnałów wizualnych i podejmowania decyzji na podstawie danych wizualnych.
Jakie jest 6 stopni automatyzacji w pojazdach?
Sześć poziomów autonomii samochodów, zdefiniowanych przez Stowarzyszenie Inżynierów Motoryzacyjnych (SAE) w normie J3016, opisuje stopnie automatyzacji w pojazdach. Oto ich zestawienie:
- Poziom 0: brak automatyzacji. Ostrzeżenia lub chwilowa pomoc, np. automatyczne hamowanie awaryjne lub ostrzeganie o martwym polu, ale brak ciągłej automatyzacji.
- Poziom 1: systemy wspomagające kierowcę. Pojedynczy zautomatyzowany system wspomagający, taki jak adaptacyjny tempomat (utrzymujący prędkość i odległość) lub system utrzymania pasa ruchu.
- Poziom 2: częściowa automatyzacja. Połączenie systemów, takich jak układ kierowniczy i układ przyspieszania/hamowania, ale bez podejmowania decyzji.
- Poziom 3: automatyzacja warunkowa. Samochód przejmuje większość zadań związanych z prowadzeniem pojazdu w określonych warunkach (np. podczas jazdy po autostradzie). System może monitorować otoczenie.
- Poziom 4: wysoki stopień automatyzacji. Samochód działa samodzielnie w z góry określonych sytuacjach. W takich sytuacjach nie jest wymagana uwaga kierowcy.
- Poziom 5: pełna automatyzacja. Pojazd może wykonywać wszystkie zadania w każdym środowisku, z którym poradziłby sobie kierowca. Pojazd może nie być wyposażony w kierownicę ani pedały.
Poziomy te ilustrują przejście od pojazdów sterowanych przez człowieka do w pełni autonomicznych systemów, które są w stanie wykonywać wszystkie zadania związane z prowadzeniem pojazdu.
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Jaka jest różnica między AHRS a INS?
Główna różnica między systemem odniesienia kursu i położenia (AHRS) a inercyjnym systemem nawigacyjnym (INS) polega na ich funkcjonalności oraz zakresie dostarczanych danych.
AHRS dostarcza informacji o orientacji — w szczególności o położeniu (pitch, roll) i kierunku (yaw) pojazdu lub urządzenia. Zazwyczaj wykorzystuje kombinację czujników, w tym żyroskopy, akcelerometry i magnetometry, do obliczania i stabilizacji orientacji. AHRS podaje pozycję kątową w trzech osiach (pitch, roll i yaw), umożliwiając systemowi zrozumienie jego orientacji w przestrzeni. Jest często stosowany w lotnictwie, UAV, robotyce i systemach morskich w celu zapewnienia dokładnych danych o położeniu i kierunku, co ma kluczowe znaczenie dla kontroli i stabilizacji pojazdu.
System INS nie tylko dostarcza danych o orientacji (jak AHRS), ale także śledzi pozycję, prędkość i przyspieszenie pojazdu w czasie. Wykorzystuje czujniki inercyjne do szacowania ruchu w przestrzeni 3D bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Łączy czujniki znane z AHRS (żyroskopy, akcelerometry), ale może również zawierać bardziej zaawansowane algorytmy śledzenia pozycji i prędkości, często integrując zewnętrzne dane, takie jak GNSS, w celu uzyskania wyższej dokładności.
Podsumowując, AHRS koncentruje się na orientacji (pozycji i heading), podczas gdy INS dostarcza pełny zestaw danych nawigacyjnych, w tym pozycję, prędkość i orientację.
