Pobity światowy rekord prędkości na rowerze
System Ellipse-N użyty do pozycjonowania oficjalnych komórek chronometrażu.
„Najlepszym systemem INS, jaki mogliśmy znaleźć na rynku, była jednostka Ellipse-N od SBG Systems. Ellipse-N musiał zapewnić wysoki poziom dokładności obliczonej pozycji, prędkości 3D, przyspieszeń i kątów Eulera. Zarejestrowane wyniki dały nam szczegółowy wgląd w zachowanie roweru podczas przejazdu.” | Pan Amerigo, założyciel Enginova
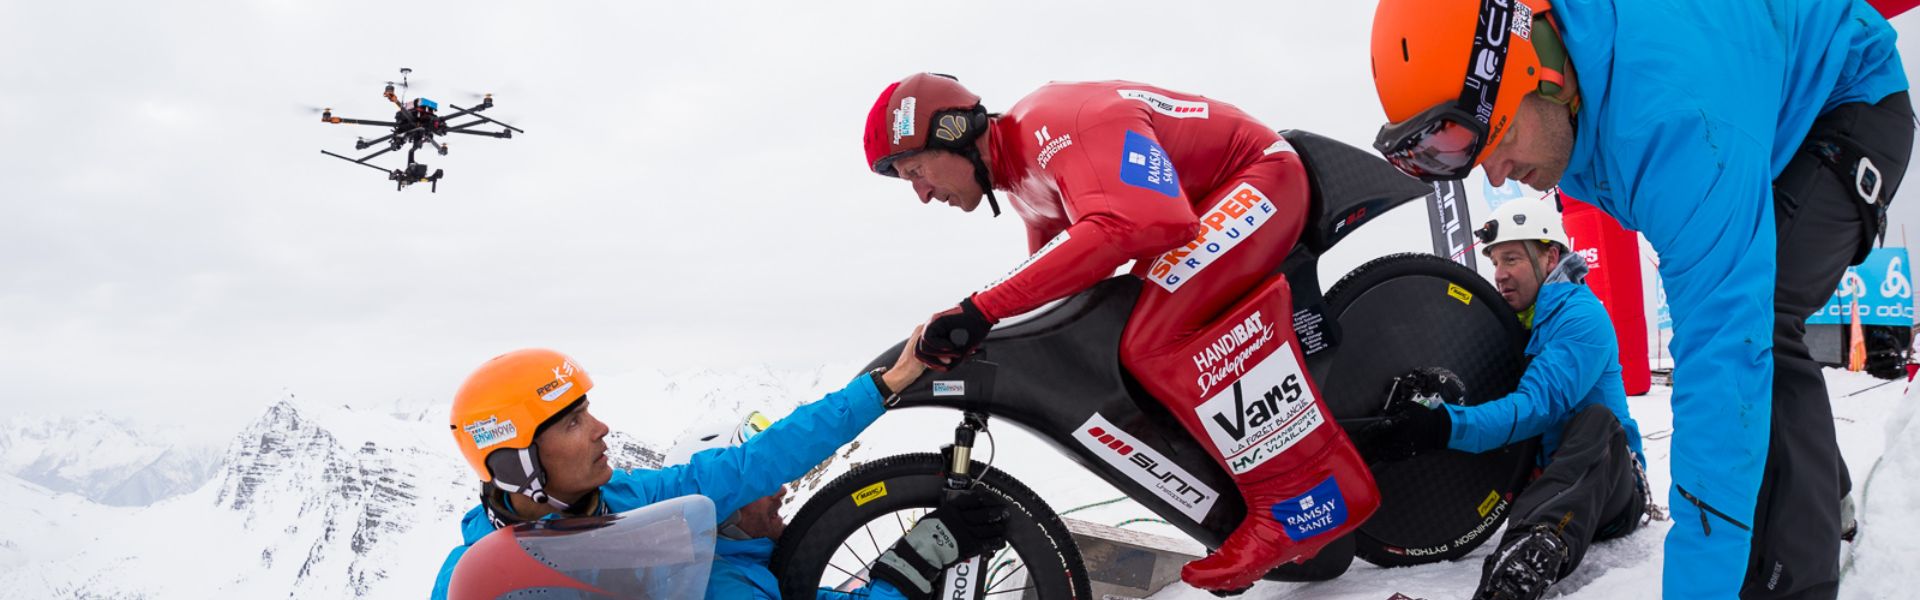
W 2000 roku Eric Barone jako pierwszy zjechał z legendarnego stoku KL w Vars (Alpy), ustanawiając rekord świata z prędkością 222,22 km/h.
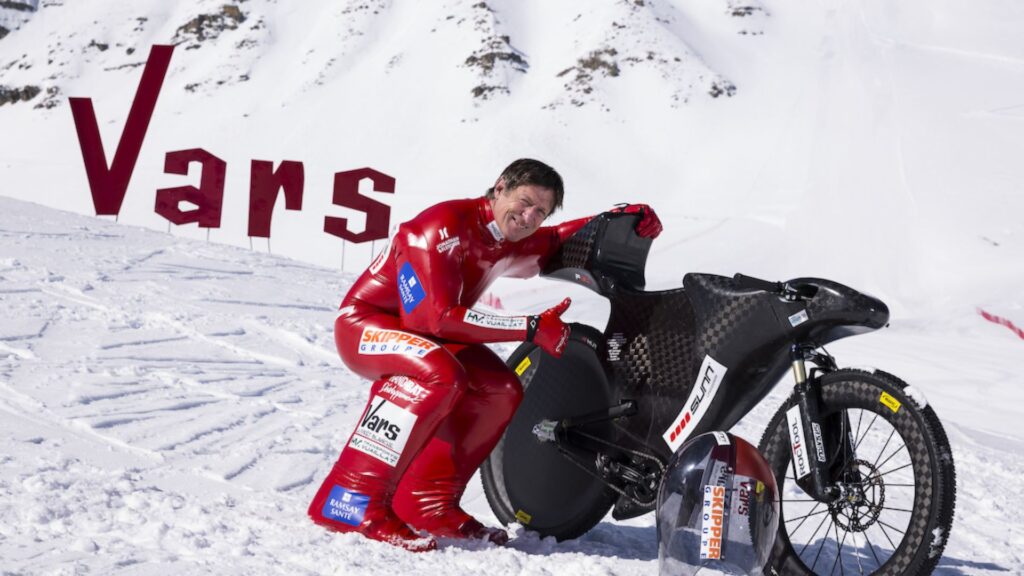
28 marca 2015 r. o godz. 7:30, pomimo niesprzyjających warunków pogodowych, Eric Barone pobił swój własny rekord świata w prędkości na rowerze, osiągając prędkość 223,30 km/h!
Zimny i wietrzny dzień, idealny do pobicia światowego rekordu prędkości na rowerze
O godz. 7:30 rano Eric Barone rusza ze szczytu słynnego stoku „Chabrieres” w ośrodku narciarskim Vars.
Podmuchy wiatru utrudniają utrzymanie roweru w pozycji startowej. W ten sobotni poranek, gdy Eric Barone wyrusza na trasę pod wiatr, temperatura odczuwalna wynosi -20°C.
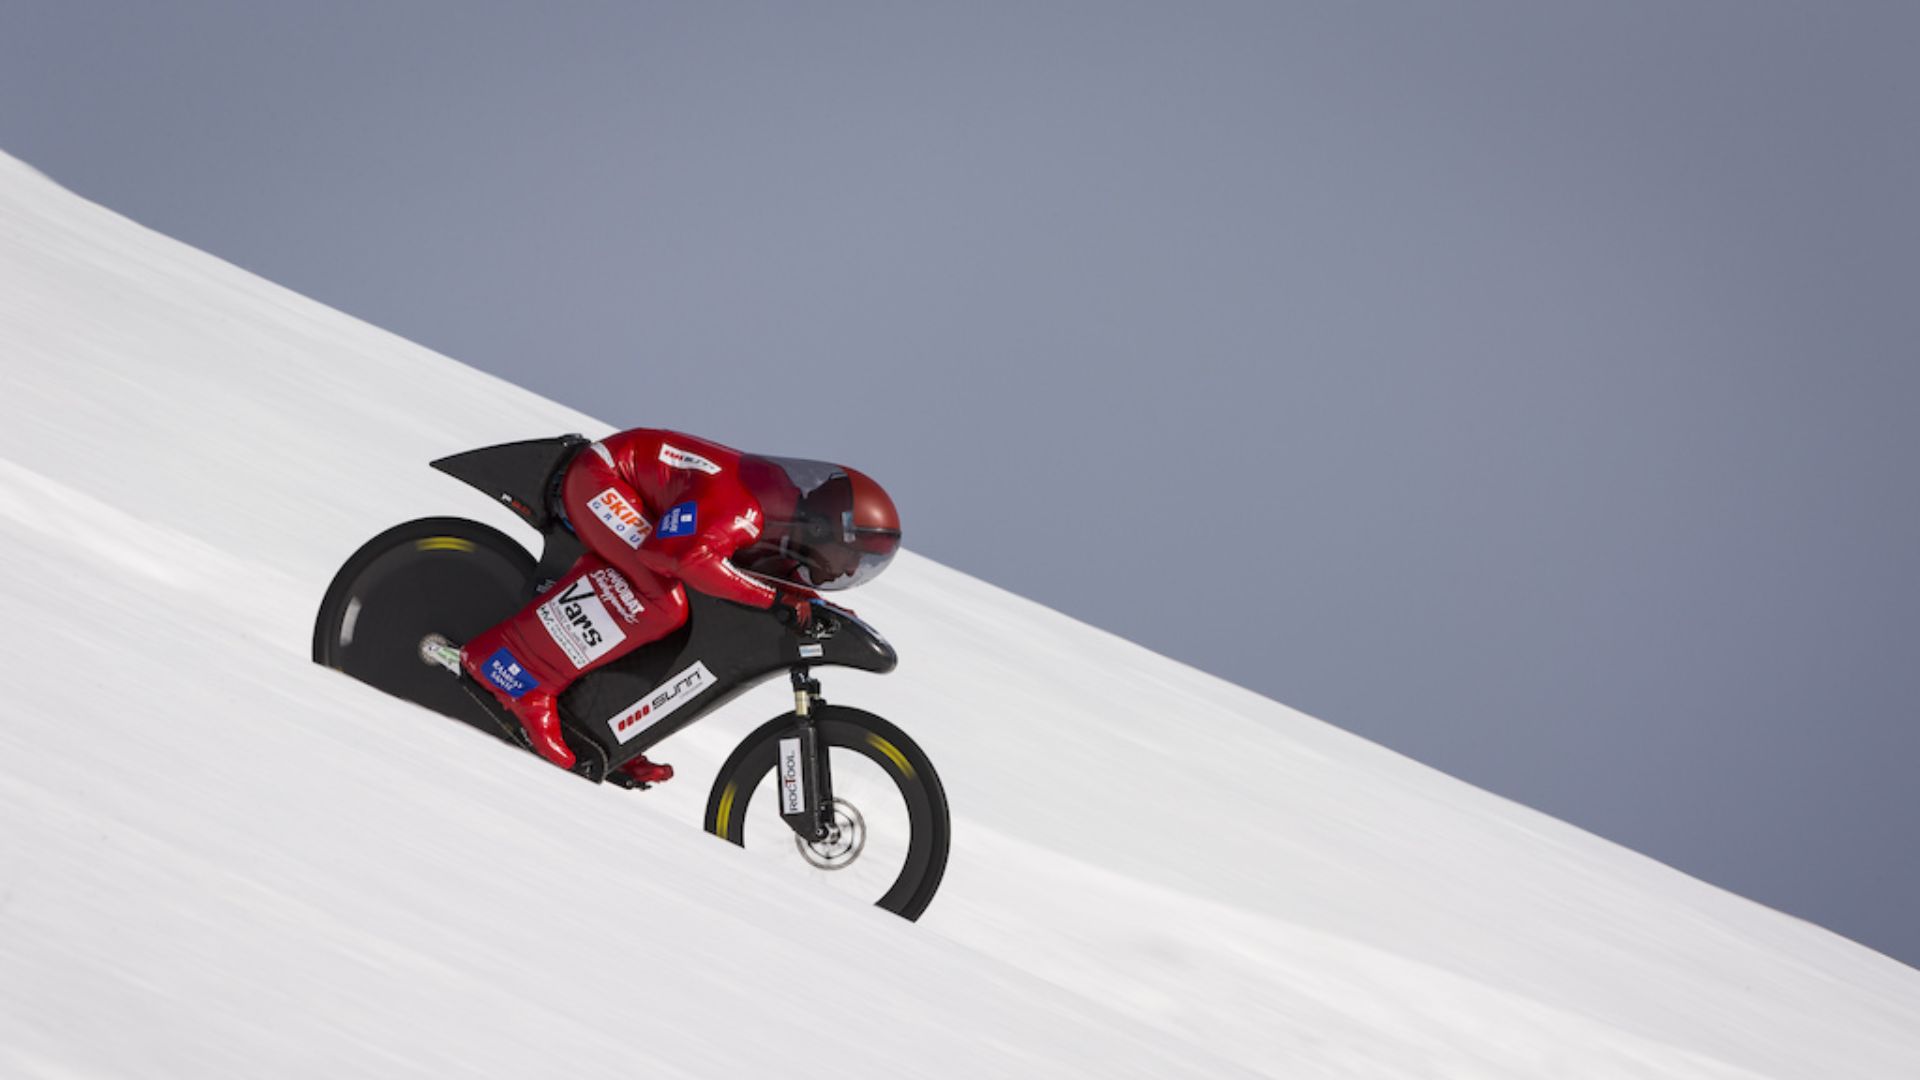
Nie trzeba dodawać, że warunki pogodowe były dalekie od ideału, ale Eric z powodzeniem jechał na rowerze i utrzymał go w ruchu przez całą drogę w dół.
Na ostatnich 500 m Eric zdołał wyważyć swoją trajektorię, wykorzystując w pełni potencjał swojego potężnego, wykonanego na zamówienie roweru, i pobił swój własny rekord świata prędkości: 223,30 km/h.
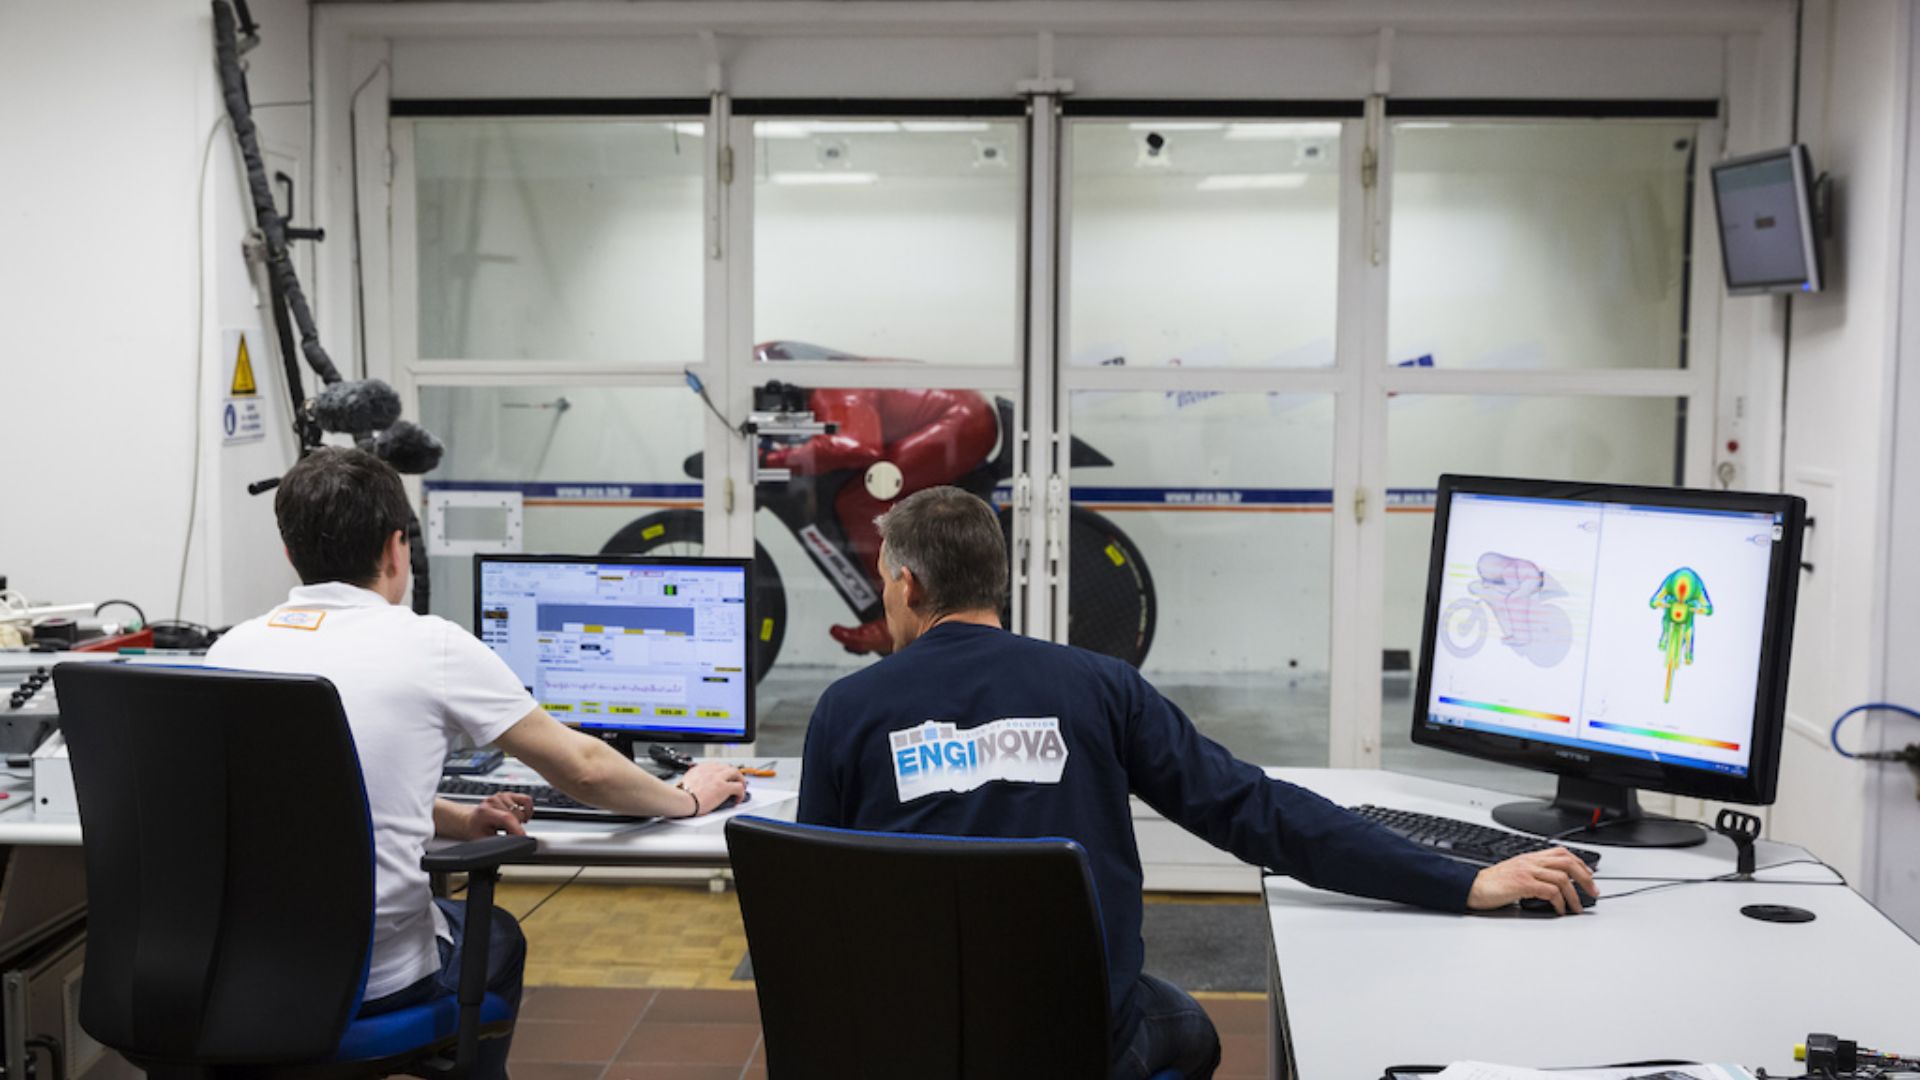
Dzięki ponad dwudziestoletniemu doświadczeniu w kierowaniu projektami i badaniach w branży sportów ekstremalnych (żeglarstwo wyczynowe, kolarstwo górskie, sporty motorowe itp.) firma Enginova odegrała kluczową rolę w osiągnięciu tego sukcesu, łącząc prototyp z rowerem seryjnym.
Aby osiągnąć najwyższą prędkość, konstrukcja szkieletu roweru oparto na teoriach lotniczych poprzez zebranie obliczeń inżynierskich, wykonanie karbonowych owiewek oraz przeprowadzenie testów w tunelu aerodynamicznym.
Zoptymalizowano również nachylenie ramy, aby zapewnić jazdę po linii prostej.
Ellipse-N użyty do pozycjonowania oficjalnych komórek chronometrażu
Podczas prób bicia rekordów świata głównym wyzwaniem jest obliczenie, w którym miejscu Eric osiągnie maksymalną prędkość bez pełnego rozbiegu. Co więcej, Ellipse-N rozwiązał ten krytyczny punkt.
Ellipse-N to miniaturowy system nawigacji inercyjnej z wbudowanym odbiornikiem GNSS. Zamontowany na rowerze, zapewnił pełny obraz zachowania maszyny przy mniejszych prędkościach, począwszy od około 180 km/h w połowie toru. Ponadto inżynierowie użyli tych wyników do porównania i udoskonalenia oprogramowania symulatora prędkości.
Na podstawie tych „niskoprędkościowych” zapisów inżynierowie ENGINOVA ekstrapolowali, gdzie wystąpi maksymalna prędkość. Wreszcie umieścili oficjalne komórki chronometru w odległości 100 metrów od siebie we właściwym miejscu.

“Podczas tego długoterminowego, udanego projektu inżynierowie Działu Badań i Wsparcia SBG Systems wykazali wysoki poziom zaangażowania, pomagając nam w dostrojeniu naszego łańcucha pomiarowego monitoringu oraz w analizie wyników. Ta współpraca zespołowa znacząco pomogła nam w osiągnięciu naszego ostatecznego celu. Naprawdę dobra robota!” | Pan Amerigo, Enginova
Ellipse-N, najlepszy INS w tak trudnych warunkach
Najlepszym systemem INS, jaki mogliśmy znaleźć na rynku, był Ellipse-N od SBG Systems. Ellipse-N musiał zapewnić wysoki poziom dokładności obliczonej pozycji, prędkości 3D, przyspieszeń i kątów Eulera. Zarejestrowane wyniki dały nam szczegółowy wgląd w zachowanie roweru podczas przejazdu.
Oprogramowanie sbgCenter software pomogło nam porównać te zarejestrowane informacje z obrazami o wysokiej częstotliwości zarejestrowanymi podczas przejazdu. Niesamowite i bardzo wydajne połączenie!” – twierdzi pan Amerigo, założyciel Enginova.
Kolejnym kluczowym punktem przy wyborze Enginova była klasa IP oraz zakres temperatur roboczych, co jest kluczowe podczas pracy na wysokości 2700 m n.p.m. Dzięki obudowie IP68 i kalibracji temperaturowej w zakresie od –40 do +85°C, Ellipse-N przerósł wymagania i działał perfekcyjnie w tych trudnych warunkach.
Ellipse-N
Ellipse-N to kompaktowy i wysokowydajny system nawigacji inercyjnej RTK (INS) z zintegrowanym dwupasmowym odbiornikiem GNSS obsługującym cztery konstelacje. Zapewnia on pomiar roll, pitch, heading i heave, a także centymetrową pozycję GNSS.
Czujnik Ellipse-N najlepiej sprawdza się w dynamicznych środowiskach i trudnych warunkach GNSS, ale może również pracować w aplikacjach o niższej dynamice z headingiem magnetycznym.

Poproś o wycenę Ellipse-N
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Czym jest post-processing GNSS?
Post-processing GNSS (czyli PPK) to podejście polegające na przetwarzaniu surowych danych pomiarowych GNSS zarejestrowanych przez odbiornik GNSS już po zakończeniu akwizycji danych. Dane te można łączyć z innymi źródłami pomiarów GNSS, aby uzyskać najbardziej kompletną i precyzyjną trajektorię kinematiczną dla danego odbiornika GNSS, nawet w najbardziej wymagających środowiskach.
Tymi innymi źródłami mogą być lokalne stacje bazowe GNSS znajdujące się na terenie projektu pozyskiwania danych lub w jego pobliżu, albo istniejące, stale działające stacje referencyjne (CORS), zazwyczaj oferowane przez agencje rządowe i/lub komercyjnych dostawców sieci CORS.
Oprogramowanie Post-Processing Kinematic (PPK) może wykorzystywać swobodnie dostępne informacje o orbitach i zegarach satelitów GNSS, aby pomóc w dalszej poprawie dokładności. PPK umożliwia precyzyjne określenie lokalizacji lokalnej stacji bazowej GNSS w ramach absolutnego globalnego układu odniesienia współrzędnych, który jest wykorzystywany.
Oprogramowanie PPK umożliwia również przeprowadzanie złożonych transformacji między różnymi układami odniesienia współrzędnych na potrzeby projektów inżynieryjnych.
Innymi słowy, zapewnia to możliwość wprowadzania poprawek, zwiększa dokładność projektu, a nawet pozwala naprawić utratę danych lub błędy powstałe podczas pomiarów lub instalacji po zakończeniu misji.
Czym jest precyzyjne pozycjonowanie punktowe?
Precise Point Positioning (PPP) to technika nawigacji satelitarnej, która zapewnia wysoką precyzję pozycjonowania poprzez korygowanie błędów sygnału satelitarnego. W przeciwieństwie do tradycyjnych metod GNSS, które często opierają się na naziemnych stacjach referencyjnych (jak w przypadku RTK), PPP wykorzystuje globalne dane satelitarne i zaawansowane algorytmy do dostarczania dokładnych informacji o lokalizacji.
PPP działa w dowolnym miejscu na świecie bez konieczności używania lokalnych stacji referencyjnych. Dzięki temu sprawdza się w odległych lub wymagających środowiskach, gdzie brakuje naziemnej infrastruktury. Korzystając z precyzyjnych danych o orbitach satelitów i zegarach, a także korekt uwzględniających efekty atmosferyczne i wielodrogowość (multipath), PPP minimalizuje typowe błędy GNSS i pozwala osiągnąć dokładność rzędu centymetrów.
Podczas gdy PPP może być wykorzystywane do pozycjonowania po przetworzeniu, które polega na analizie zebranych danych po fakcie, może również dostarczać rozwiązania do pozycjonowania w czasie rzeczywistym. PPP w czasie rzeczywistym (RTPPP) jest coraz szerzej dostępne, umożliwiając użytkownikom otrzymywanie poprawek i określanie swojej pozycji w czasie rzeczywistym.
