Analiza przyspieszenia motocykli podczas jazdy i pochylania się
Prędkość motocykla, przyspieszenie poprzeczne oraz kąt pochylenia (moto roll).
„Doceniają kompaktowe rozmiary systemu Ellipse-N oraz imponującą odporność pozycji w połączeniu z protokołem komunikacyjnym CAN i wysoką precyzją nawet w warunkach wibracji.” | Ashish S., dyrektor Zen Microsystems
Testy opon
Jakość i osiągi opon mają kluczowe znaczenie dla bezpiecznego zachowania i komfortu jazdy jednośladem. Producenci jednośladów dokładnie badają parametry opon przy wyborze swoich dostawców.
Indyjski producent opon skontaktował się z firmą Zen Microsystems, aby przetestować dobrą przyczepność swoich opon oraz możliwości pokonywania zakrętów w porównaniu z oponami lidera rynku.
Zen Microsystems to renomowany indyjski dystrybutor sprzętu testowego. Firma dostarczyła pełną analizę opon przy użyciu systemu AHRS (Attitude and Heading Reference System) Ellipse-A od SBG Systems.
Wyniki badań
Test przeprowadzono na torze testowym. Zespół Zen Microsystems zainstalował Ellipse-A podłączony do data logger CAN z wbudowanym odbiornikiem GPS.
Motocykl został wyposażony w opony firmy Zen, a następnie w opony lidera rynku w celu przeprowadzenia analizy porównawczej. W obu testach wykorzystano ten sam sprzęt pomiarowy do rejestrowania prędkości, przyspieszenia poprzecznego oraz kąta pochylenia motocykla (przechylenia).
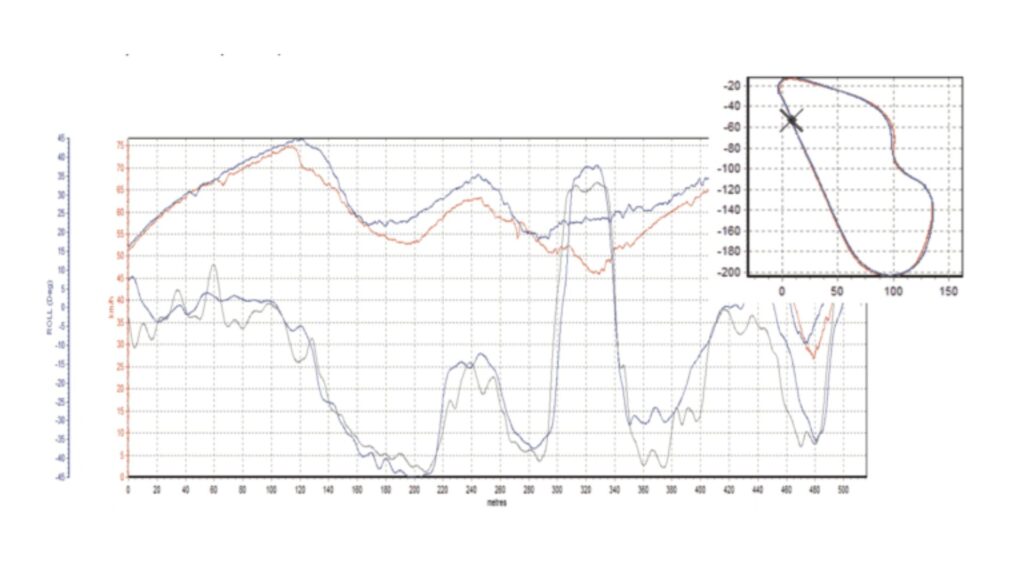
Analiza wykazała, że na tym samym zakręcie (skręcie), przy większej prędkości, opony klienta firmy Zen Microsystems umożliwiały większy poślizg motocykla podczas pokonywania zakrętów oraz większe przyspieszenia poprzeczne, co oznacza lepszą przyczepność opon do nawierzchni (wyższa przyczepność do nawierzchni).
AHRS kontra INS z wbudowanym odbiornikiem GNSS
Ta kompletna analiza była decydująca dla klienta, który mógł udowodnić wysoką jakość swoich produktów producentowi pojazdów dwukołowych.
Użyty do testu Ellipse-A AHRS to wysoce wytrzymały, miniaturowy czujnik inercyjny, który dostarcza dane o roll, pitch i heading magnetycznym dzięki wbudowanemu filtrowi Extended Kalman Filtering (EKF).
AHRS jest kompleksowo kalibrowany pod względem temperatury i dynamiki, uwzględniając odchylenia, niewspółosiowość itp. Ponieważ przestrzeń na rowerze do testowania sprzętu jest ograniczona, Ashish Samant, dyrektor Zen Microsystems, polecił swojemu klientowi Ellipse-N, miniaturowy, uniwersalny INS/GNSS firmy SBG Systems.
Ellipse-N to miniaturowy system nawigacji inercyjnej, który integruje odbiornik GNSS L1 i łączy pozycję z danymi inercyjnymi, zapewniając płynną trajektorię nawet podczas przerw w dostępie do sygnału, które mogą wystąpić w pobliżu drzew, budynków itp.
Po tym udanym teście klient Zen Microsystems wybrał Ellipse-N.
Ellipse-N
Ellipse-N to kompaktowy i wydajny system nawigacji inercyjnej RTK (INS) z zintegrowanym dwupasmowym odbiornikiem GNSS obsługującym cztery konstelacje. Zapewnia on pomiar roll, pitch, heading i heave, a także centymetrową dokładność pozycji GNSS.
Czujnik Ellipse-N najlepiej sprawdza się w dynamicznych środowiskach i trudnych warunkach odbioru sygnału GNSS. Ponadto, może on również pracować w aplikacjach o mniejszej dynamice, wykorzystując heading magnetyczny.

Poproś o wycenę Ellipse-N
Czy masz jakieś pytania?
Witamy w sekcji często zadawanych pytań! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
