Autonomiczny samochód wyścigowy
Zespół AMZ wybrał lekki i mały system INS Ellipse-N do pomiaru ruchu, synchronizacji sprzętu oraz analizy dynamiki pojazdu.
„Potrzebowaliśmy wytrzymałego, zaawansowanego systemu nawigacji inercyjnej, który ułatwiłby zadanie fuzji sensorów, na przykład z LiDAR-em.” | Miguel de la Iglesia Valls, członek zespołu
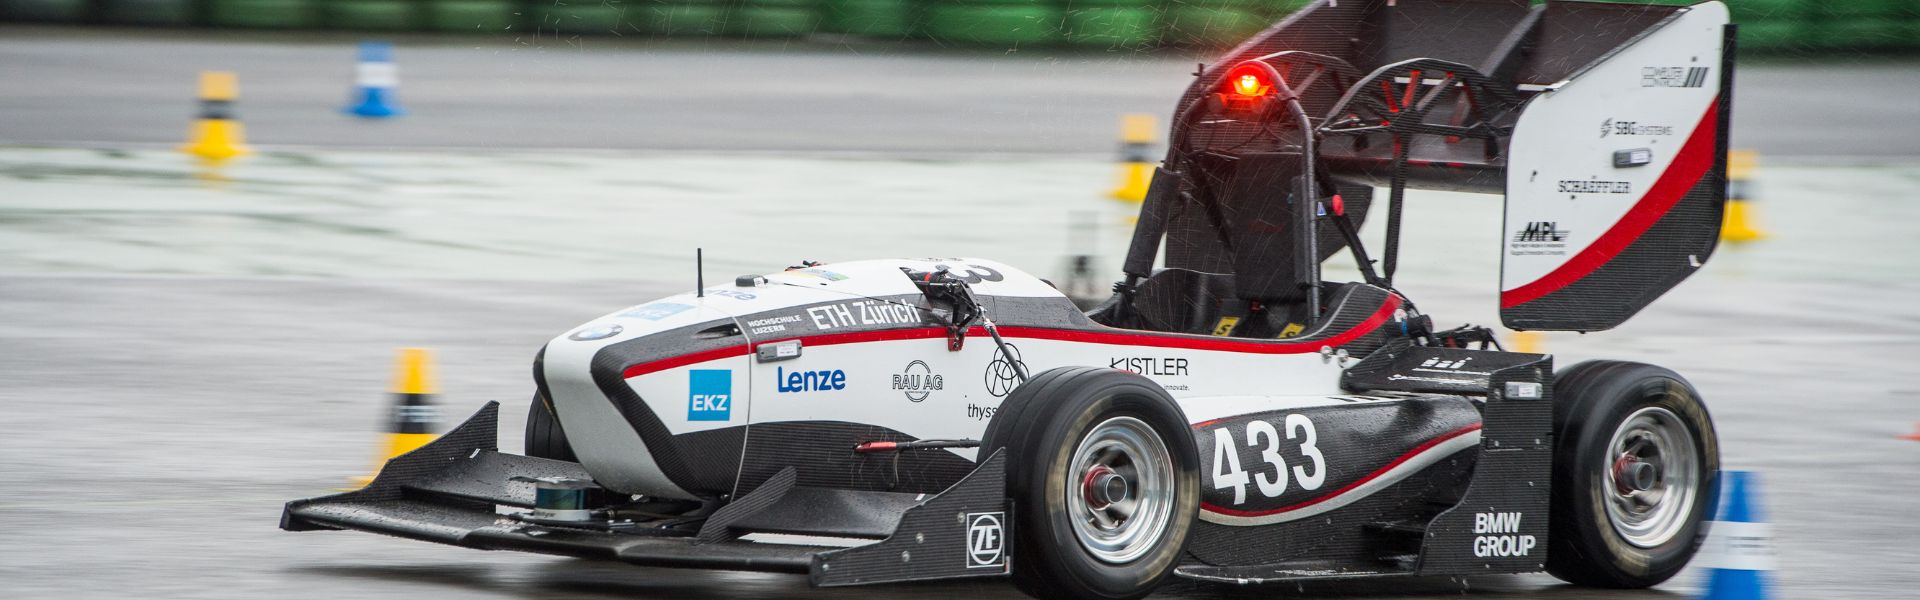
IMU i GPS, kluczowe elementy autonomicznego samochodu
Po raz pierwszy w historii Formula Student Germany wprowadziła kategorię pojazdów autonomicznych, w której samochody wyścigowe musiały zostać dostosowane do jazdy bez jakiejkolwiek interwencji człowieka.
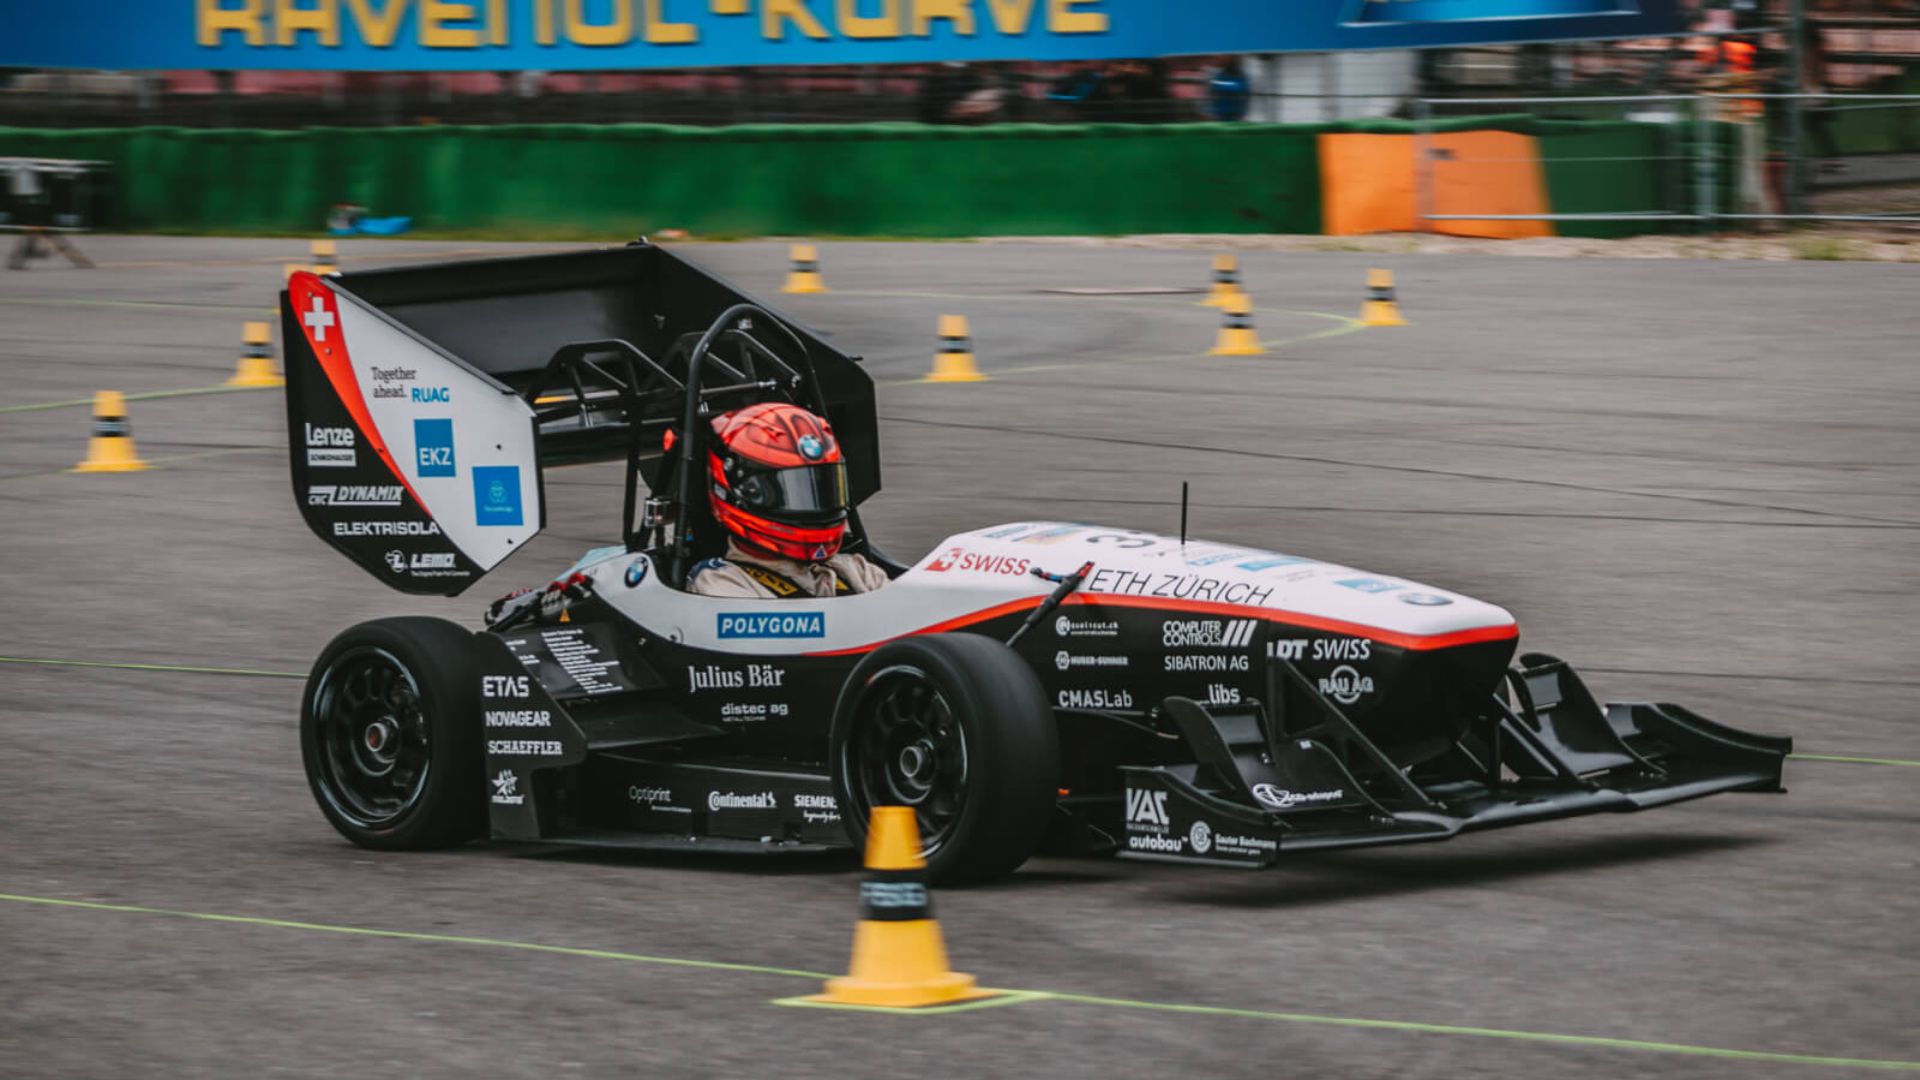
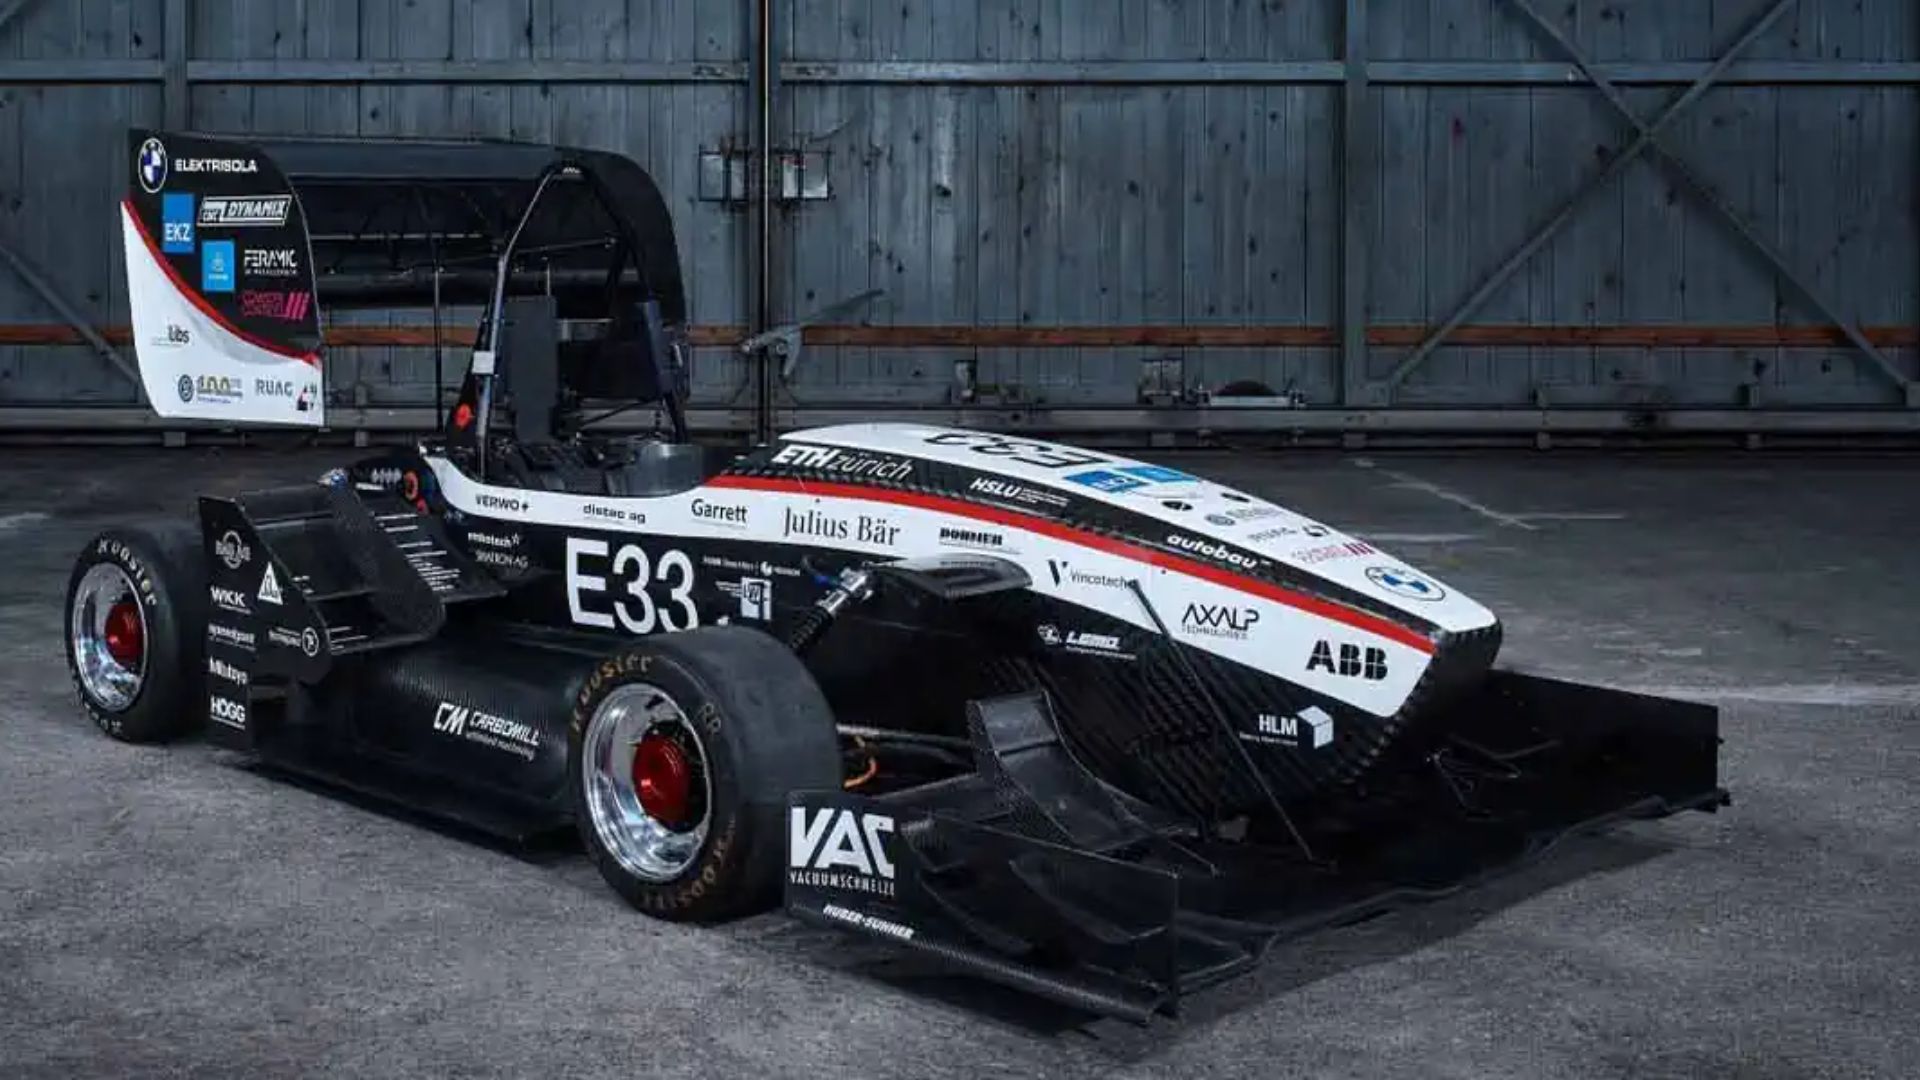
AMZ postanowiło podjąć wyzwanie i przygotowało „flüela”, swój bolid używany w zawodach od 2015 roku, do jazdy autonomicznej. Dla zespołu AMZ, podczas projektowania pojazdu autonomicznego, IMU i GPS są kluczową częścią zestawu czujników.
Ellipse-N, system INS/GNSS używany przez AMZ Racing
Lekki i mały SBG Ellipse-N to najdokładniejszy sensor w swojej kategorii, a zdaniem zespołu AMZ, również najłatwiejszy w integracji. Zespół był również zachwycony jakością wyjściowych danych o pozycji. Ellipse-N łączy dane inercyjne z informacjami o pozycji, zapewniając ciągłość trajektorii nawet w przypadku zaniku sygnału GNSS.
Stosowany w bardzo trudnych warunkach
Według zespołu AMZ był to trudny sezon testowy z bardzo upalnymi dniami, ekstremalnymi opadami deszczu, dużą ilością wibracji oraz ciągłym montażem, demontażem, podłączaniem i odłączaniem. Sensor ani razu nie zawiódł. Każdy sensor inercyjny SBG jest kalibrowany dynamicznie i temperaturowo (od -40° do 80°C), co zapewnia niezmienne działanie w każdych warunkach.
Sukces AMZ
W składzie drużyny znaleźli się:
- najpierw na skidpadzie (zdolność do jak najszybszego pokonywania zakrętów przy stałej prędkości)
- najpierw w trybie TrackDrive (wyścig na nieznanym torze wyznaczonym pachołkami),
- drugie miejsce w kategorii przyspieszenia (mierzy zdolność samochodu do szybkiego przyspieszania).
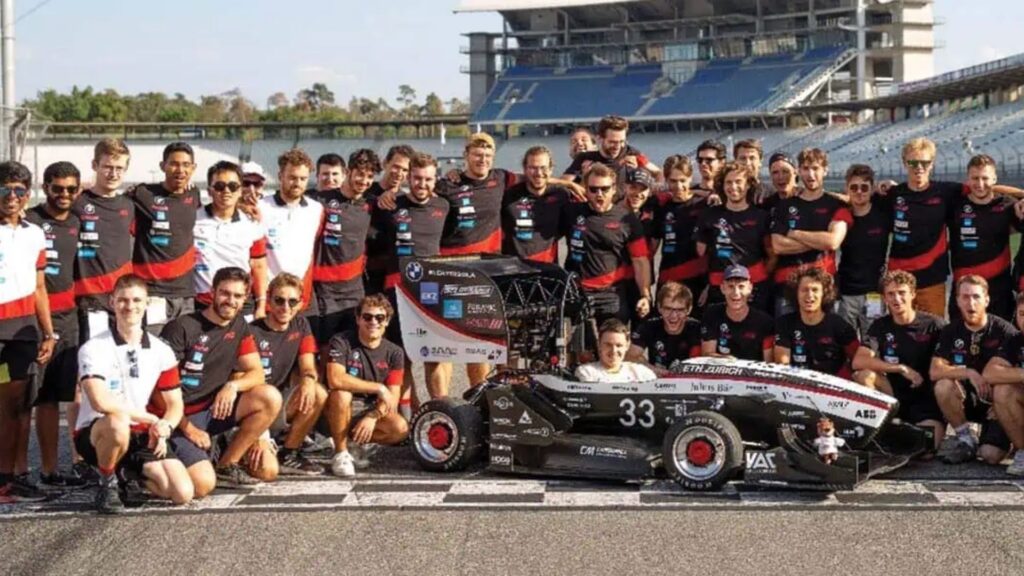
W ramach całej imprezy odbyły się konkurencje statyczne, w których drużyna również osiągnęła dobre wyniki: pierwsze miejsce w kategorii projektu inżynieryjnego i kosztów, drugie miejsce w kategorii projektu autonomicznego oraz trzecie miejsce w kategorii prezentacji biznesplanu.
Ellipse-N, wytrzymały, miniaturowy system INS/GNSS
SBG Ellipse-N oferuje dokładność 0,1° dla pochylenia i przechyłu bocznego (Roll i Pitch), 0,5° dla kursu opartego na GPS oraz pozycję GNSS z dokładnością do jednego metra (w tym przypadku konstelacje GPS + GLONASS).
„Byliśmy zachwyceni jakością żyroskopów. Nikt w naszym zespole ani na naszej uczelni nie mógł uwierzyć w tak mały znos, jakiego doświadczaliśmy” – stwierdza pan De la Iglesia Valls. Zespół AMZ był również pod wrażeniem jakości wyjściowych danych o pozycji.
Ellipse-N integruje odbiornik GNSS i w czasie rzeczywistym łączy dane inercyjne z informacjami o pozycji, zapewniając ciągłą trajektorię nawet w przypadku zaniku sygnału GNSS.
Dla aplikacji lądowych opracowano również dodatkowe algorytmy, które jeszcze bardziej poprawiają wydajność i odporność sensora inercyjnego. Niezawodność to jedna z tych cech, które docenia się dopiero wtedy, gdy jej brakuje.
Według zespołu AMZ był to trudny sezon testowy z bardzo upalnymi dniami, ekstremalnymi opadami deszczu, dużą ilością wibracji oraz ciągłym montażem, demontażem, podłączaniem i odłączaniem. Sensor ani razu nie zawiódł.
Ta niezawodność wynika również z rozbudowanej kalibracji fabrycznej. Każdy sensor inercyjny SBG jest kalibrowany pod kątem dynamiki i temperatury; błędy żyroskopów, akcelerometrów i magnetometrów w modelu Ellipse-N są korygowane i kalibrowane w zakresie od -40° do 80°C, co zapewnia stabilne działanie w każdych warunkach.
Ellipse-N
Ellipse to kompaktowy, wysokowydajny system nawigacji inercyjnej RTK ze zintegrowanym dwuzakresowym odbiornikiem GNSS o poczwórnej konstelacji. Co więcej, zapewnia on pozycjonowanie GNSS z przechyłem, pitch, heading, przechyłem i na poziomie centymetra.
Czujnik Ellipse nadaje się do dynamicznych środowisk i trudnych warunków GNSS . Ponadto działa skutecznie w zastosowaniach o niższej dynamice, wykorzystując heading magnetyczny.

Poproś o wycenę Ellipse-N
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Jaka jest różnica między AHRS a INS?
Główna różnica między systemem odniesienia kursu i położenia (AHRS) a inercyjnym systemem nawigacyjnym (INS) polega na ich funkcjonalności oraz zakresie dostarczanych danych.
AHRS dostarcza informacji o orientacji — w szczególności o położeniu (pitch, roll) i kierunku (yaw) pojazdu lub urządzenia. Zazwyczaj wykorzystuje kombinację czujników, w tym żyroskopy, akcelerometry i magnetometry, do obliczania i stabilizacji orientacji. AHRS podaje pozycję kątową w trzech osiach (pitch, roll i yaw), umożliwiając systemowi zrozumienie jego orientacji w przestrzeni. Jest często stosowany w lotnictwie, UAV, robotyce i systemach morskich w celu zapewnienia dokładnych danych o położeniu i kierunku, co ma kluczowe znaczenie dla kontroli i stabilizacji pojazdu.
System INS nie tylko dostarcza danych o orientacji (jak AHRS), ale także śledzi pozycję, prędkość i przyspieszenie pojazdu w czasie. Wykorzystuje czujniki inercyjne do szacowania ruchu w przestrzeni 3D bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Łączy czujniki znane z AHRS (żyroskopy, akcelerometry), ale może również zawierać bardziej zaawansowane algorytmy śledzenia pozycji i prędkości, często integrując zewnętrzne dane, takie jak GNSS, w celu uzyskania wyższej dokładności.
Podsumowując, AHRS koncentruje się na orientacji (pozycji i heading), podczas gdy INS dostarcza pełny zestaw danych nawigacyjnych, w tym pozycję, prędkość i orientację.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
