Usprawnienie gromadzenia danych do mapowania lotniczego
Systemy inercyjne, takie jak jednostki pomiaru inercyjnego (IMU) i inercyjne systemy nawigacyjne (INS), są kluczowymi elementami w lotniczych pomiarach pomiarowych.
Systemy te dostarczają w czasie rzeczywistym danych o orientacji, pozycji i ruchu statku powietrznego, umożliwiając precyzyjne georeferencjonowanie zebranych obrazów i danych z czujników. Systemy inercyjne współpracują z systemem GNSS (Global Navigation Satellite System), aby zapewnić, że nawet gdy sygnały GNSS są słabe lub niedostępne, statek powietrzny nadal gromadzi dokładne informacje przestrzenne.
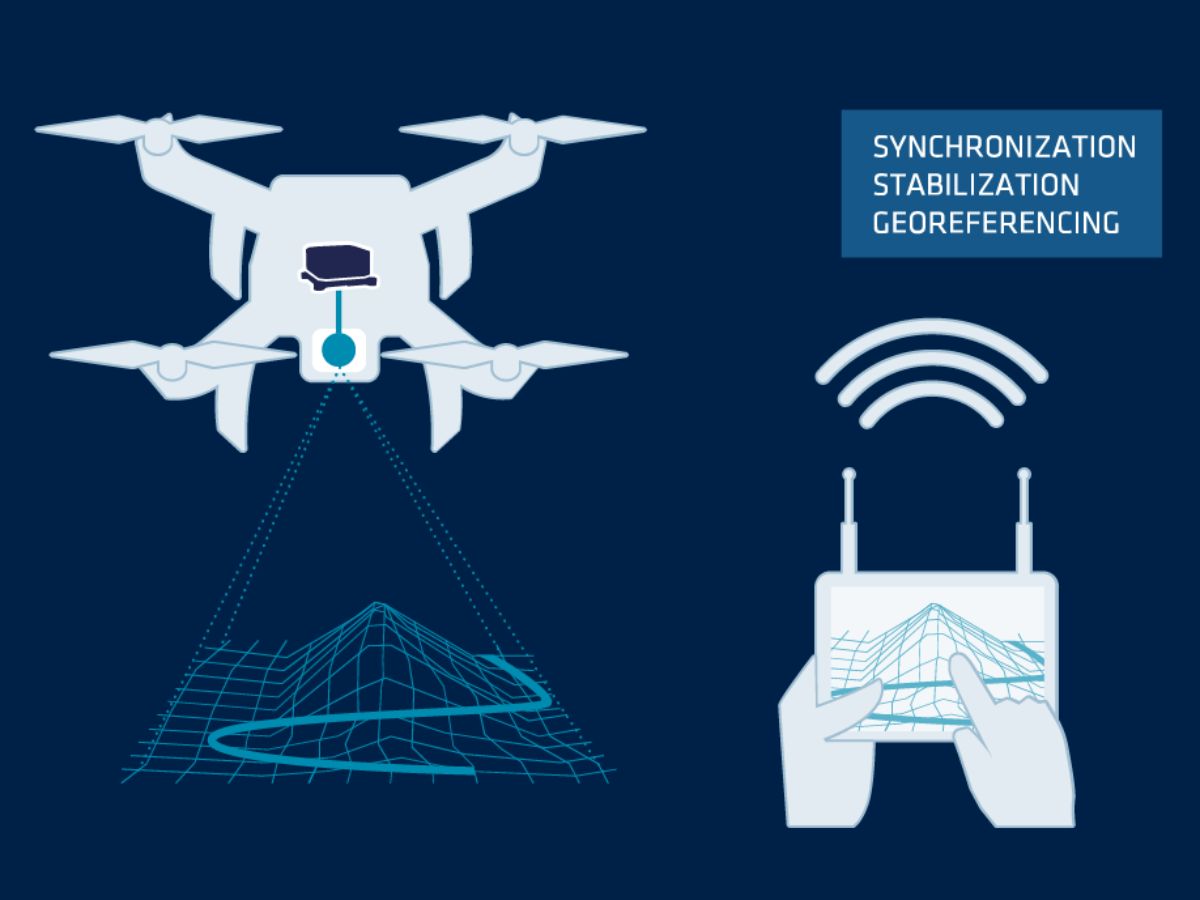
Jedną z istotnych zalet stosowania systemów inercyjnych w badaniach lotniczych jest ich zdolność do kompensowania ruchów statku powietrznego, takich jak pitch, roll i yaw, które mogą wpływać na jakość zebranych danych. Dzięki ciągłemu pomiarowi orientacji statku powietrznego, systemy inercyjne korygują wszelkie zniekształcenia w obrazach lub danych z czujników, zapewniając spójność i dokładność wyników. Jest to szczególnie ważne w zastosowaniach takich jak LiDAR, gdzie niewielkie niedokładności mogą skutkować znacznymi błędami w końcowym zbiorze danych.
Co więcej, systemy inercyjne zwiększają efektywność pomiarów lotniczych, umożliwiając szybsze pozyskiwanie danych bez kompromisów w zakresie dokładności. Geodeci mogą latać na większych wysokościach i z większymi prędkościami, pokrywając większy obszar w krótszym czasie, co obniża koszty operacyjne, przy jednoczesnym osiąganiu wysokiej jakości wyników.
Poznaj nasze rozwiązania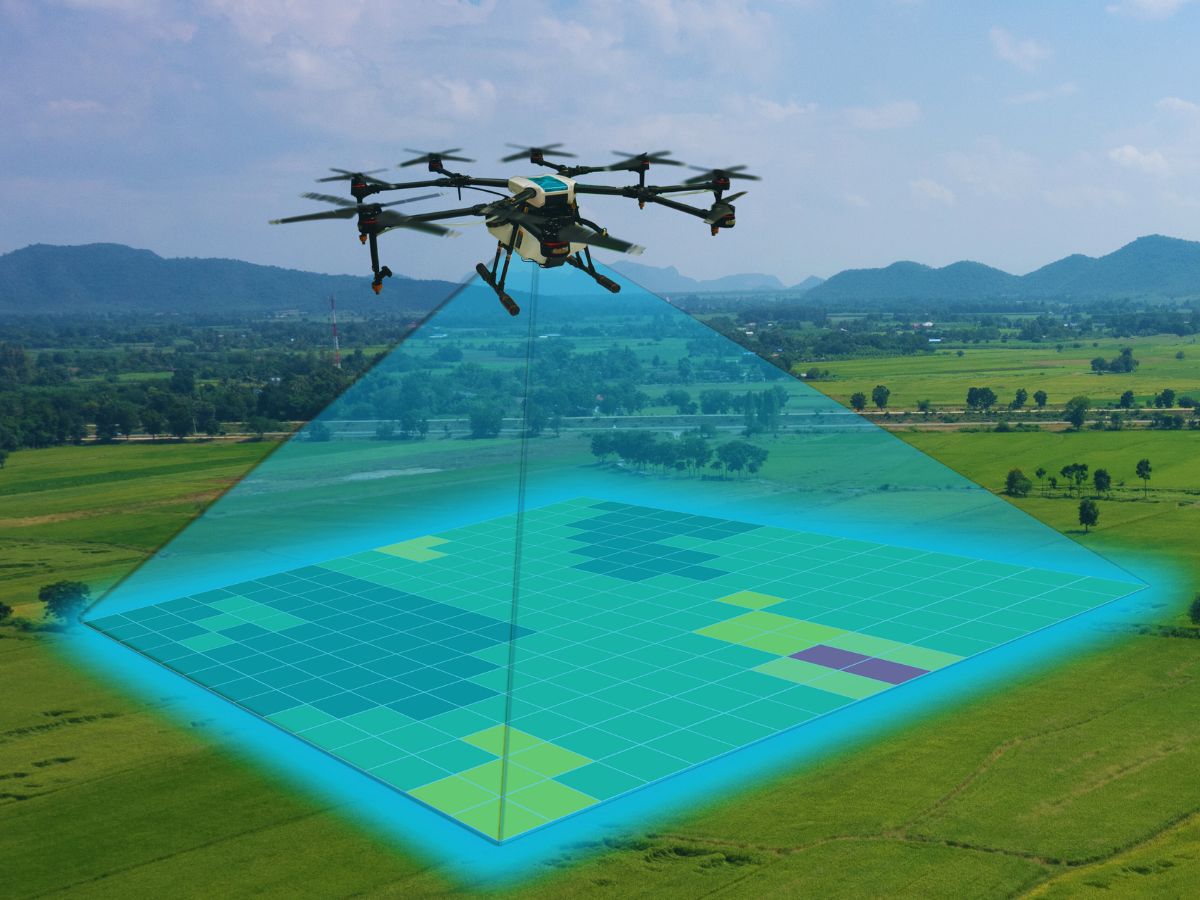
Zastosowania systemów inercyjnych w kartografii lotniczej
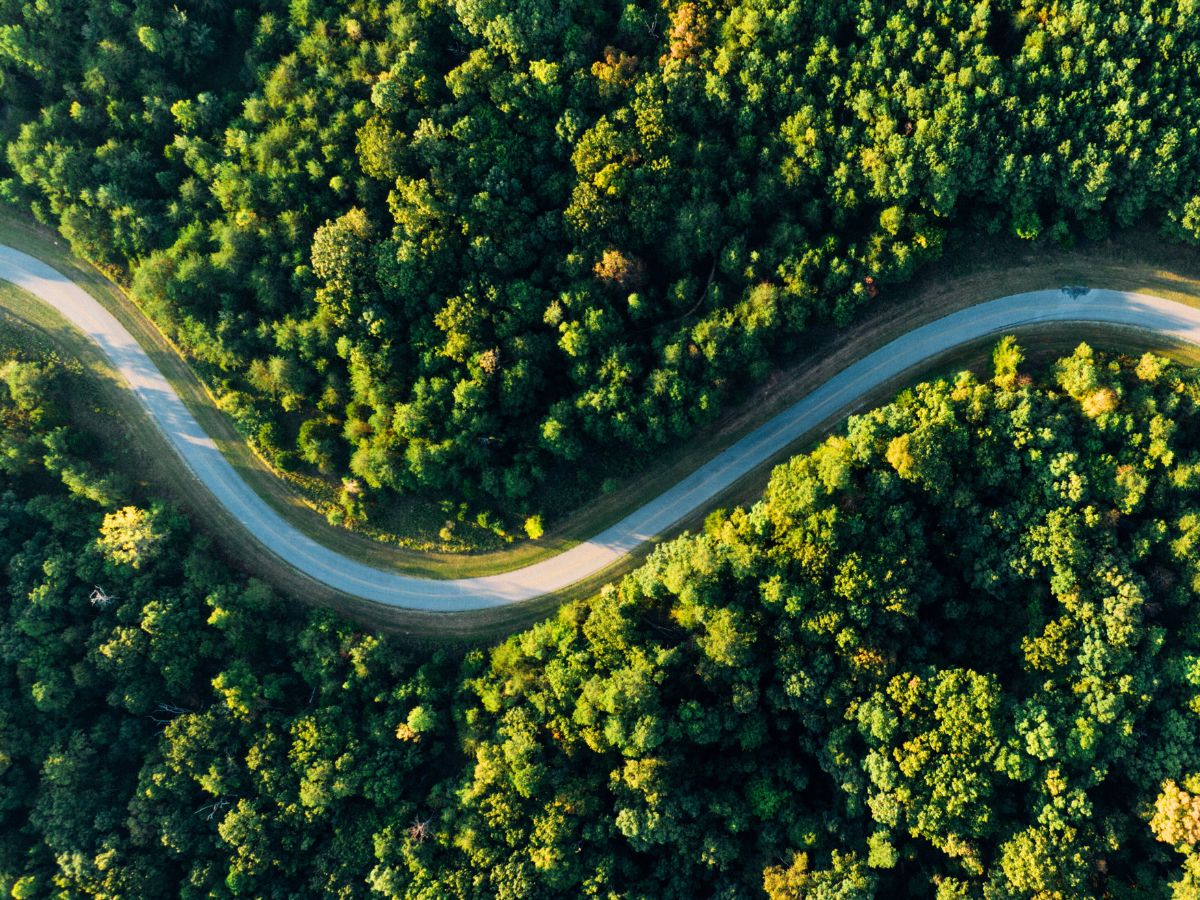
Systemy inercyjne odgrywają kluczową rolę w różnych zastosowaniach mapowania lotniczego. Na przykład mapowanie korytarzowe polega na pomiarze długich, wąskich obszarów, takich jak drogi, linie kolejowe czy rurociągi. IMU i INS pomagają utrzymać dokładne dopasowanie danych wzdłuż wyznaczonej trasy.
Pozwala to inżynierom i planistom na dokonywanie precyzyjnych obliczeń na potrzeby rozwoju i utrzymania infrastruktury.
W leśnictwie i rolnictwie systemy inercyjne pomagają dronom lub samolotom przelatywać nad dużymi obszarami w celu gromadzenia kluczowych danych. Dane te wspierają zarządzanie zasobami, monitorowanie upraw i ochronę środowiska. Dokładne mapowanie lasów i pól poprawia decyzje dotyczące użytkowania gruntów, nawadniania i zbiorów. Spostrzeżenia te zwiększają produktywność, jednocześnie zmniejszając wpływ na środowisko.
W budownictwie i planowaniu przestrzennym badania lotnicze wspierane przez systemy inercyjne dostarczają szczegółowych map topograficznych i modeli 3D terenu. Zbiory tych danych są niezbędne do projektowania i realizacji projektów na dużą skalę, ponieważ oferują jasne zrozumienie cech terenu i potencjalnych wyzwań. Dodatkowo systemy inercyjne umożliwiają przetwarzanie danych w czasie rzeczywistym, co przyspiesza harmonogramy projektów i usprawnia podejmowanie decyzji.
Pomiar lotniczy – pozycjonowanie i nawigacja w czasie rzeczywistym
W pomiarach lotniczych połączenie INS i GNSS oferuje solidne rozwiązanie do pozycjonowania i nawigacji w czasie rzeczywistym. Systemy te działają wspólnie, aby zapewnić ciągłe, wysokoprecyzyjne dane, niezależnie od warunków środowiskowych. W środowiskach pozbawionych sygnału GNSS, takich jak gęste lasy czy duże zachmurzenie, systemy inercyjne utrzymują dokładne pozycjonowanie. Zapewniają one płynny przebieg pomiarów nawet bez sygnałów satelitarnych.
Technologia INS określa pozycję statku powietrznego za pomocą akcelerometrów i żyroskopów. Czujniki te śledzą przyspieszenie i ruch rotacyjny. W połączeniu z danymi GNSS tworzy to pełny obraz ścieżki lotu i pozycji statku powietrznego. To precyzyjne pozycjonowanie gwarantuje, że wszystkie zebrane dane są dokładnie georeferencjonowane.
Pozycjonowanie w czasie rzeczywistym ma kluczowe znaczenie w środowiskach dynamicznych, w których warunki szybko się zmieniają, takich jak strefy katastrof (np. pożary lasów) lub aktywne place budowy. Umożliwia ono wprowadzanie natychmiastowych korekt trajektorii lotu i ustawień zbierania danych. Ta elastyczność pomaga geodetom w uchwyceniu najbardziej istotnych informacji. W efekcie poprawia się ogólna jakość i użyteczność danych pomiarowych.
Zapoznaj się z naszymi rozwiązaniami w zakresie pomiarów lotniczych
Nasze produkty do pomiaru ruchu i nawigacji są dostosowane do potrzeb lotniczych zastosowań pomiarowych. Nasze wysokowydajne rozwiązania INS z GNSS zapewniają pozycjonowanie, nawigację i orientację w czasie rzeczywistym. Gwarantują one doskonałą dokładność i niezawidezność pomiarów lotniczych.

Quanta Extra

Qinertia GNSS-INS
Broszura dotycząca zastosowań pomiarowych
Otrzymaj naszą broszurę bezpośrednio na swoją skrzynkę e-mailową!
Studia przypadków
Dowiedz się, w jaki sposób nasze produkty zostały z powodzeniem wdrożone w zastosowaniach związanych z pomiarami lotniczymi na całym świecie.
Nasze studia przypadku pokazują, jak systemy inercyjne SBG Systems poprawiają dokładność, niezawodność i wydajność w projektach mapowania lotniczego.
Od wielkoskalowych pomiarów infrastrukturalnych po monitorowanie środowiska – nasze systemy inercyjne udowodniły swoją wartość w szerokim zakresie zastosowań.
Doskonała dokładność i wydajność w mapowaniu LiDAR dzięki Quanta Micro
Mapowanie za pomocą technologii LiDAR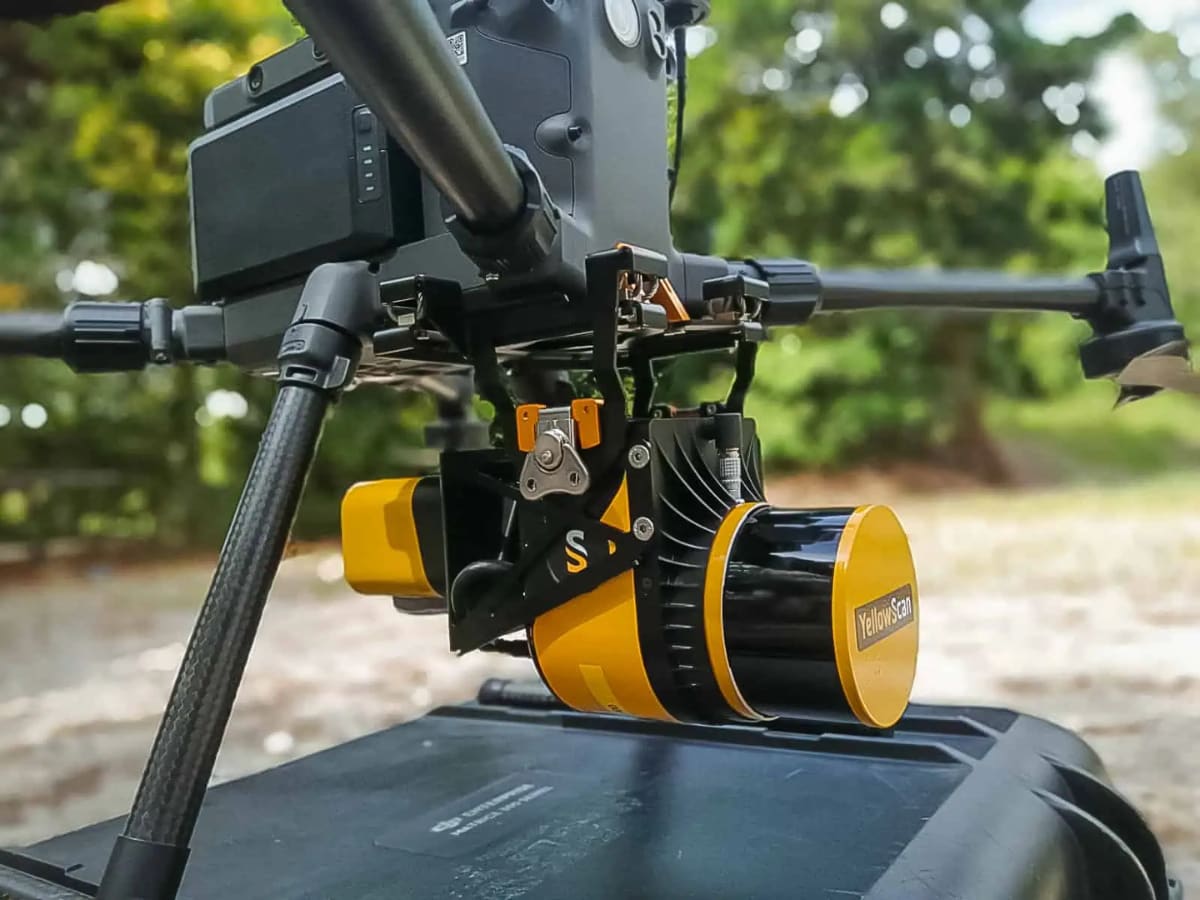
INS a RTK wspomaga obliczenia SLAM oraz synchronizuje dane z LiDAR i kamery
Mapowanie wnętrz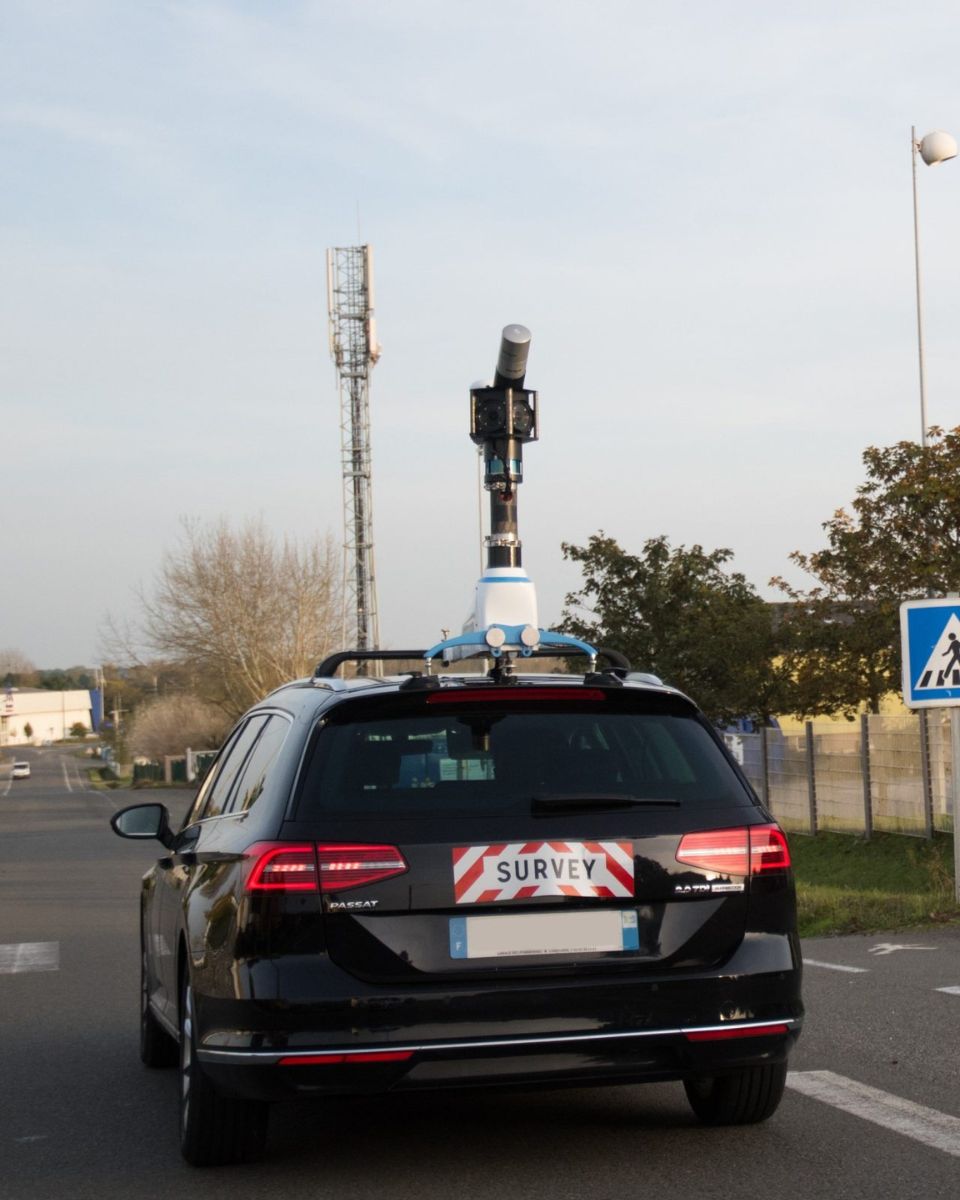
Podwójny system INS/GNSS od SBG Systems do zastosowań topograficznych i batymetrycznych z użyciem UAV
Topografia i batymetria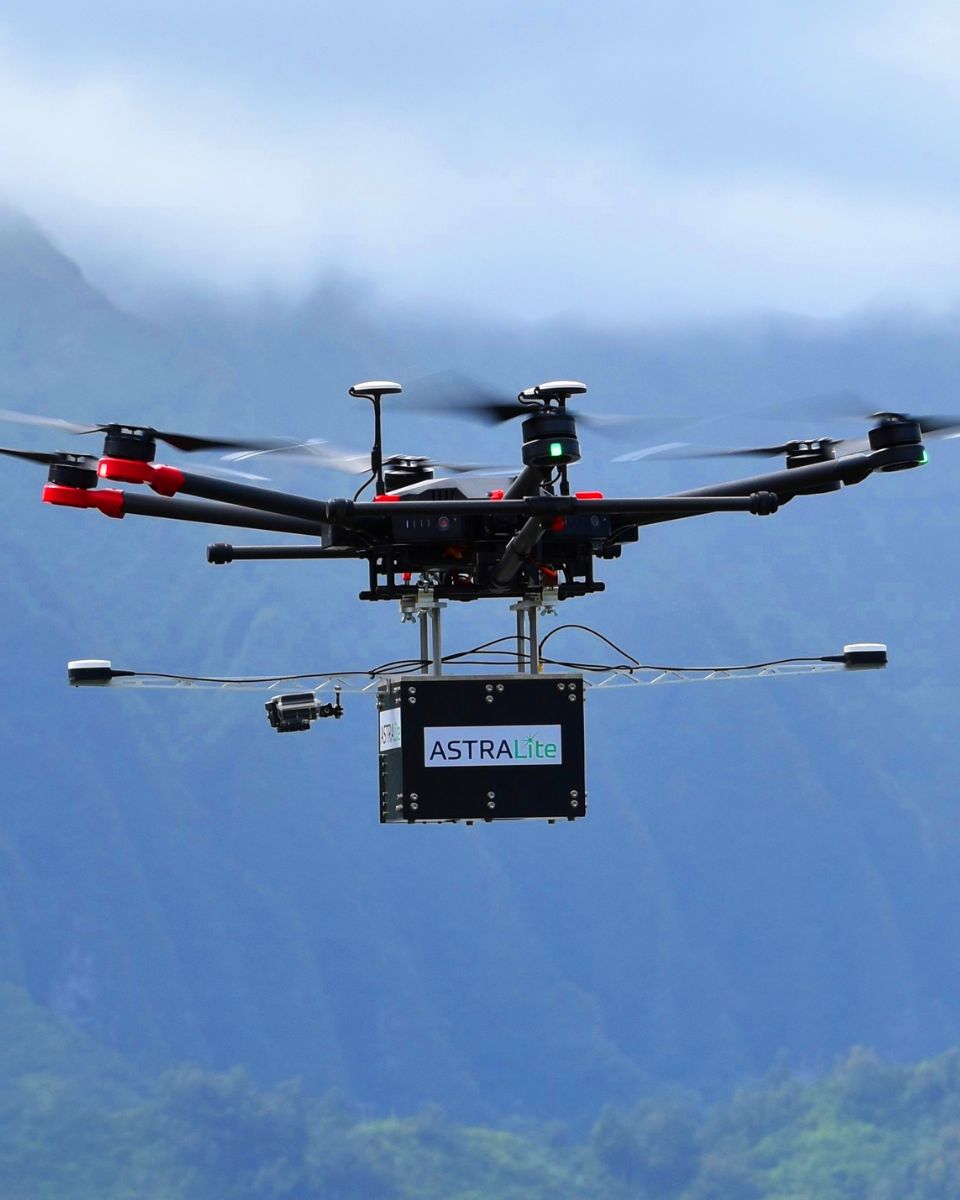
Kompensacja ruchu i georeferencjonowanie danych LiDAR z bezzałogowych statków powietrznych (UAV)
Pomiary z wykorzystaniem bezzałogowych statków powietrznych (UAV)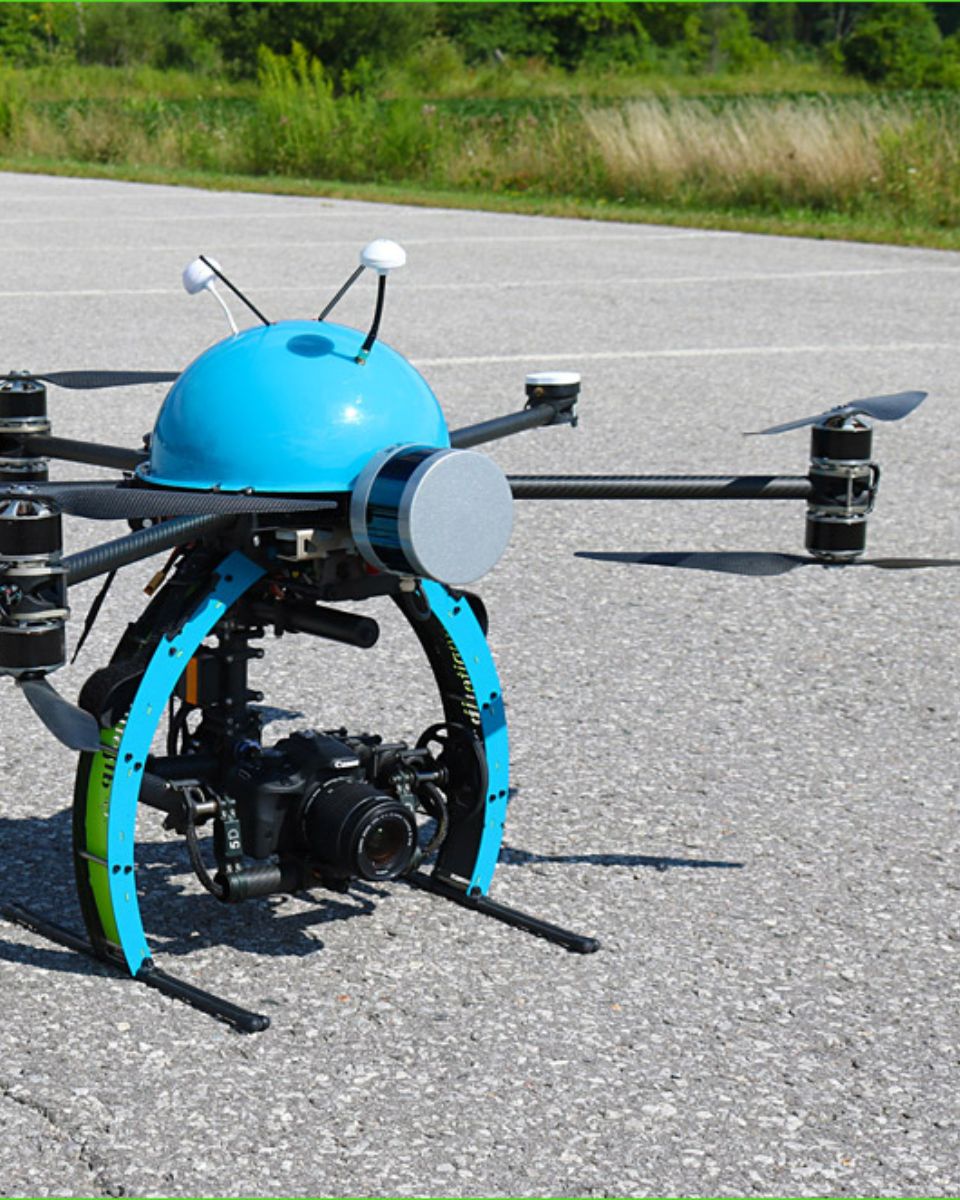

Mówią o nas
Posłuchajcie bezpośrednio od samych pionierów i klientów, którzy wdrożyli naszą technologię.
Ich opinie i historie sukcesów pokazują, jak znaczący wpływ mają nasze czujniki na praktyczne zastosowania w nawigacji bezzałogowych statków powietrznych (UAV).


Poznaj inne zastosowania geodezji
Odkryj pełen potencjał naszych zaawansowanych rozwiązań nawigacji inercyjnej w szerokim zakresie zastosowań pomiarowych. Nasza technologia wspiera operacje lądowe, powietrzne i morskie. Zapewnia wiarygodne dane, wysoką precyzję i stałą wydajność w każdym środowisku.
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Jak mogę połączyć systemy inercyjne z systemem LiDAR do mapowania z użyciem dronów?
Połączenie systemów inercycznych SBG Systems z LiDAR-em do tworzenia map z drona zwiększa dokładność i niezawodność pozyskiwania precyzyjnych danych geoprzestrzennych.
Oto, jak działa ta integracja i jakie korzyści przynosi dla mapowania z wykorzystaniem dronów:
- Metoda teledetekcyjna wykorzystująca impulsy laserowe do pomiaru odległości do powierzchni Ziemi, tworząca szczegółową mapę 3D terenu lub struktur.
- Systemy INS SBG Systems łączą inercyjną jednostkę pomiarową (IMU) z danymi GNSS, aby zapewnić dokładne pozycjonowanie, orientację (pitch, roll, yaw) i prędkość, nawet w środowiskach pozbawionych sygnału GNSS.
System inercyjny SBG jest zsynchronizowany z danymi z systemów LiDAR. INS precyzyjnie śledzi pozycję i orientację drona, podczas gdy LiDAR rejestruje szczegóły terenu lub obiektów znajdujących się poniżej.
Dzięki znajomości dokładnego położenia drona dane z systemu LiDAR można precyzyjnie umiejscowić w przestrzeni 3D.
Komponent GNSS zapewnia pozycjonowanie globalne, podczas gdy IMU oferuje dane o orientacji i ruchu w czasie rzeczywistym. Połączenie to sprawia, że nawet gdy sygnał GNSS jest słaby lub niedostępny (np. w pobliżu wysokich budynków lub gęstych lasów), INS może kontynuować śledzenie ścieżki i pozycji drona, umożliwiając spójne mapowanie LiDAR.
Czym jest georeferencjonowanie w pomiarach lotniczych?
Georeferencjonowanie to proces dopasowywania danych geograficznych (takich jak mapy, zdjęcia satelitarne czy zdjęcia lotnicze) do znanego układu współrzędnych, tak aby można je było precyzyjnie umiejscowić na powierzchni Ziemi.
Dzięki temu dane można połączyć z innymi informacjami przestrzennymi, co umożliwia przeprowadzanie precyzyjnych analiz opartych na lokalizacji oraz tworzenie map.
W kontekście geodezji georeferencjonowanie ma zasadnicze znaczenie dla zapewnienia, że dane zebrane za pomocą takich narzędzi jak LiDAR, kamery czy czujniki zamontowane na dronach są precyzyjnie przyporządkowane do współrzędnych w świecie rzeczywistym.
Dzięki przypisaniu każdemu punktowi danych współrzędnych szerokości i długości geograficznej oraz wysokości georeferencjonowanie gwarantuje, że zebrane dane odzwierciedlają dokładną lokalizację i orientację na Ziemi, co ma kluczowe znaczenie w takich zastosowaniach, jak kartografia geoprzestrzenna, monitorowanie środowiska i planowanie budowlane.
Georeferencja zazwyczaj polega na wykorzystaniu punktów kontrolnych o znanych współrzędnych, często uzyskiwanych za pomocą GNSS lub pomiarów naziemnych, w celu dopasowania zarejestrowanych danych do układu współrzędnych.
Proces ten ma kluczowe znaczenie dla tworzenia dokładnych, wiarygodnych i przydatnych zbiorów danych przestrzennych.
Czym jest fotogrametria?
Fotogrametria to nauka i technika polegająca na wykorzystywaniu zdjęć do pomiaru i odwzorowywania odległości, wymiarów oraz cech obiektów lub otoczenia. Dzięki analizie nakładających się na siebie zdjęć wykonanych pod różnymi kątami fotogrametria umożliwia tworzenie dokładnych modeli 3D, map lub pomiarów. Proces ten polega na identyfikacji wspólnych punktów na wielu zdjęciach oraz obliczaniu ich położenia w przestrzeni z wykorzystaniem zasad triangulacji.
Fotogrametria znajduje szerokie zastosowanie w różnych dziedzinach, takich jak:
- Fotogrametryczne mapowanie topograficzne: Tworzenie trójwymiarowych map krajobrazów i obszarów miejskich.
- Architektura i inżynieria: Do sporządzania dokumentacji budowlanej i analiz konstrukcyjnych.
- Fotogrametria w archeologii: dokumentowanie i rekonstrukcja stanowisk archeologicznych oraz artefaktów.
- Fotogrametria lotnicza: Do pomiarów terenowych i planowania budowlanego.
- Leśnictwo i rolnictwo: Monitorowanie upraw, lasów i zmian w użytkowaniu gruntów.
Połączenie fotogrametrii z nowoczesnymi dronami lub bezzałogowymi statkami powietrznymi (UAV) umożliwia szybkie pozyskiwanie zdjęć lotniczych, co czyni ją skutecznym narzędziem w realizacji projektów związanych z pomiarami geodezyjnymi na dużą skalę, budownictwem oraz monitorowaniem środowiska.
Czym jest IMU?
Inercyjna jednostka pomiarowa (IMU) to kompaktowy moduł czujnika, który mierzy ruch i orientację platformy poprzez rejestrowanie jej przyspieszeń liniowych oraz prędkości kątowych obrotu. W swojej konstrukcji IMU integruje trzy akcelerometry oraz trzy żyroskopy rozmieszczone wzdłuż osi ortogonalnych, co zapewnia sześć stopni swobody pomiaru.
Akcelerometry wykrywajú, jak platforma przyspiesza w przestrzeni, podczas gdy żyroskopy śledzą jej obrót. Przetwarzając te pomiary razem, an IMU dostarcza precyzyjnych informacji o zmianach prędkości, orientacji i kursu bez polegania na żadnych zewnętrznych sygnałach. Czyni to systemy IMU niezbędnymi do nawigacji w środowiskach, w których GPS jest niedostępny, niepewny lub celowo zakłócany. Ich wydajność silnie zależy od jakości sensorów, kalibracji oraz tego, jak dobrze kontrolowane są błędy – takie jak błędy składowe, szum, czynniki skalowania i niedopasowania.
Wysokiej klasy IMU zawierają zaawansowaną kalibrację, kompensację termiczną, filtrowanie drgań oraz mechanizmy stabilności dryftu, aby zapewnić, że błędy nie kumulują się szybko w czasie. Dzięki tym właściwościom IMU są wykorzystywane w szerokim zakresie zastosowań — od UAV, amunicji krążącej i pojazdów autonomicznych po AUV, robotykę i przemysłowe systemy stabilizacji — zapewniając niezawodne i ciągłe monitorowanie ruchu i orientacji nawet w najtrudniejszych warunkach operacyjnych.
