Amerykańskie cmentarze wojskowe zostały zdigitalizowane w ramach uroczystej misji
„Wybraliśmy model Ellipse-D ze względu na zintegrowane rozwiązanie GNSS i inercyjne zamknięte w kompaktowym urządzeniu o niskim poborze mocy”. | Matthew R. Staley, naukowcy zajmujący się wsparciem inżynierii wojskowej i pomiarów w Centrum Geoprzestrzennym Armii USA
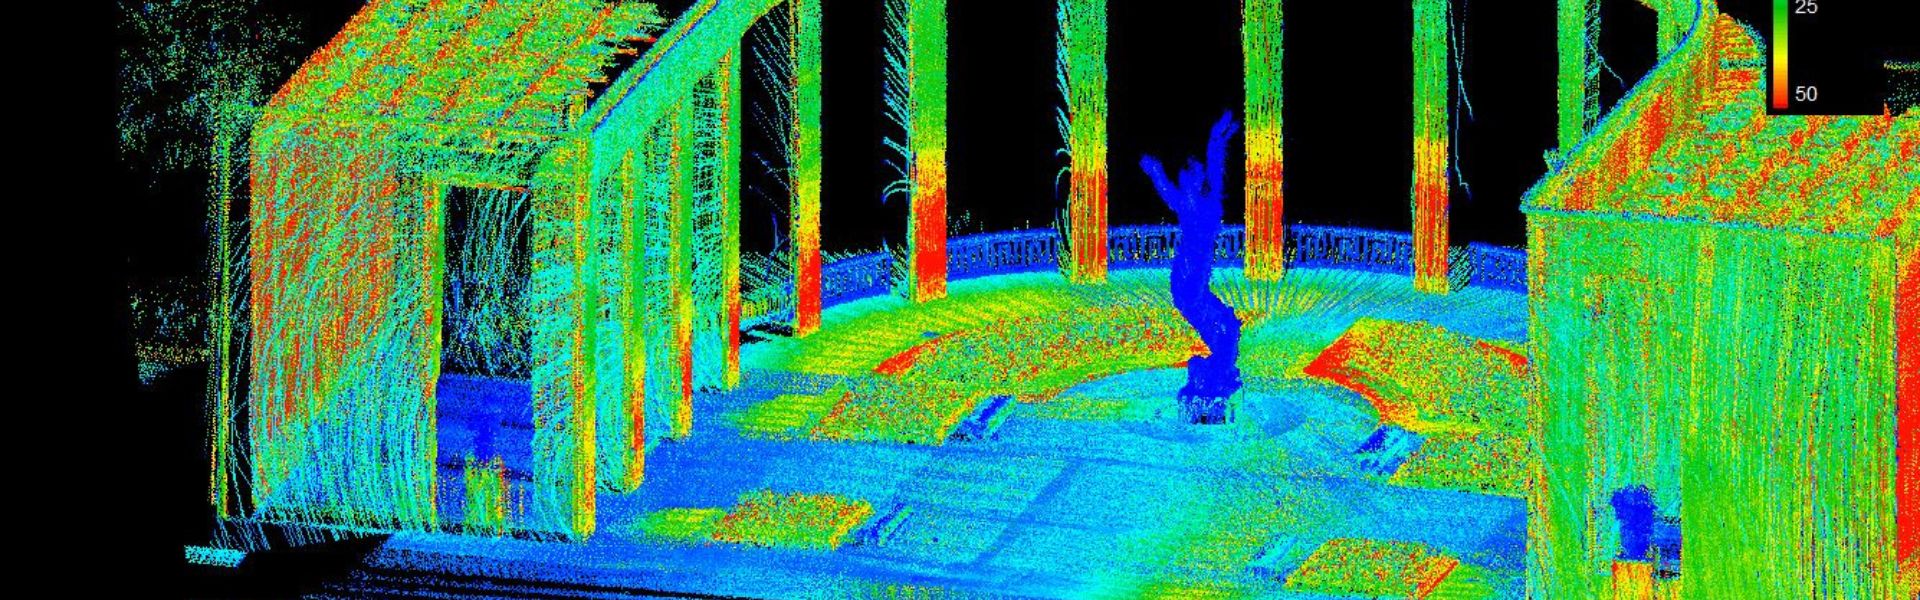
Amerykańskie Centrum Geoprzestrzenne (AGC) wykorzystało innowacyjne rozwiązania, aby pomóc odwiedzającym amerykańskie cmentarze wojskowe w odnalezieniu grobów ich bliskich.
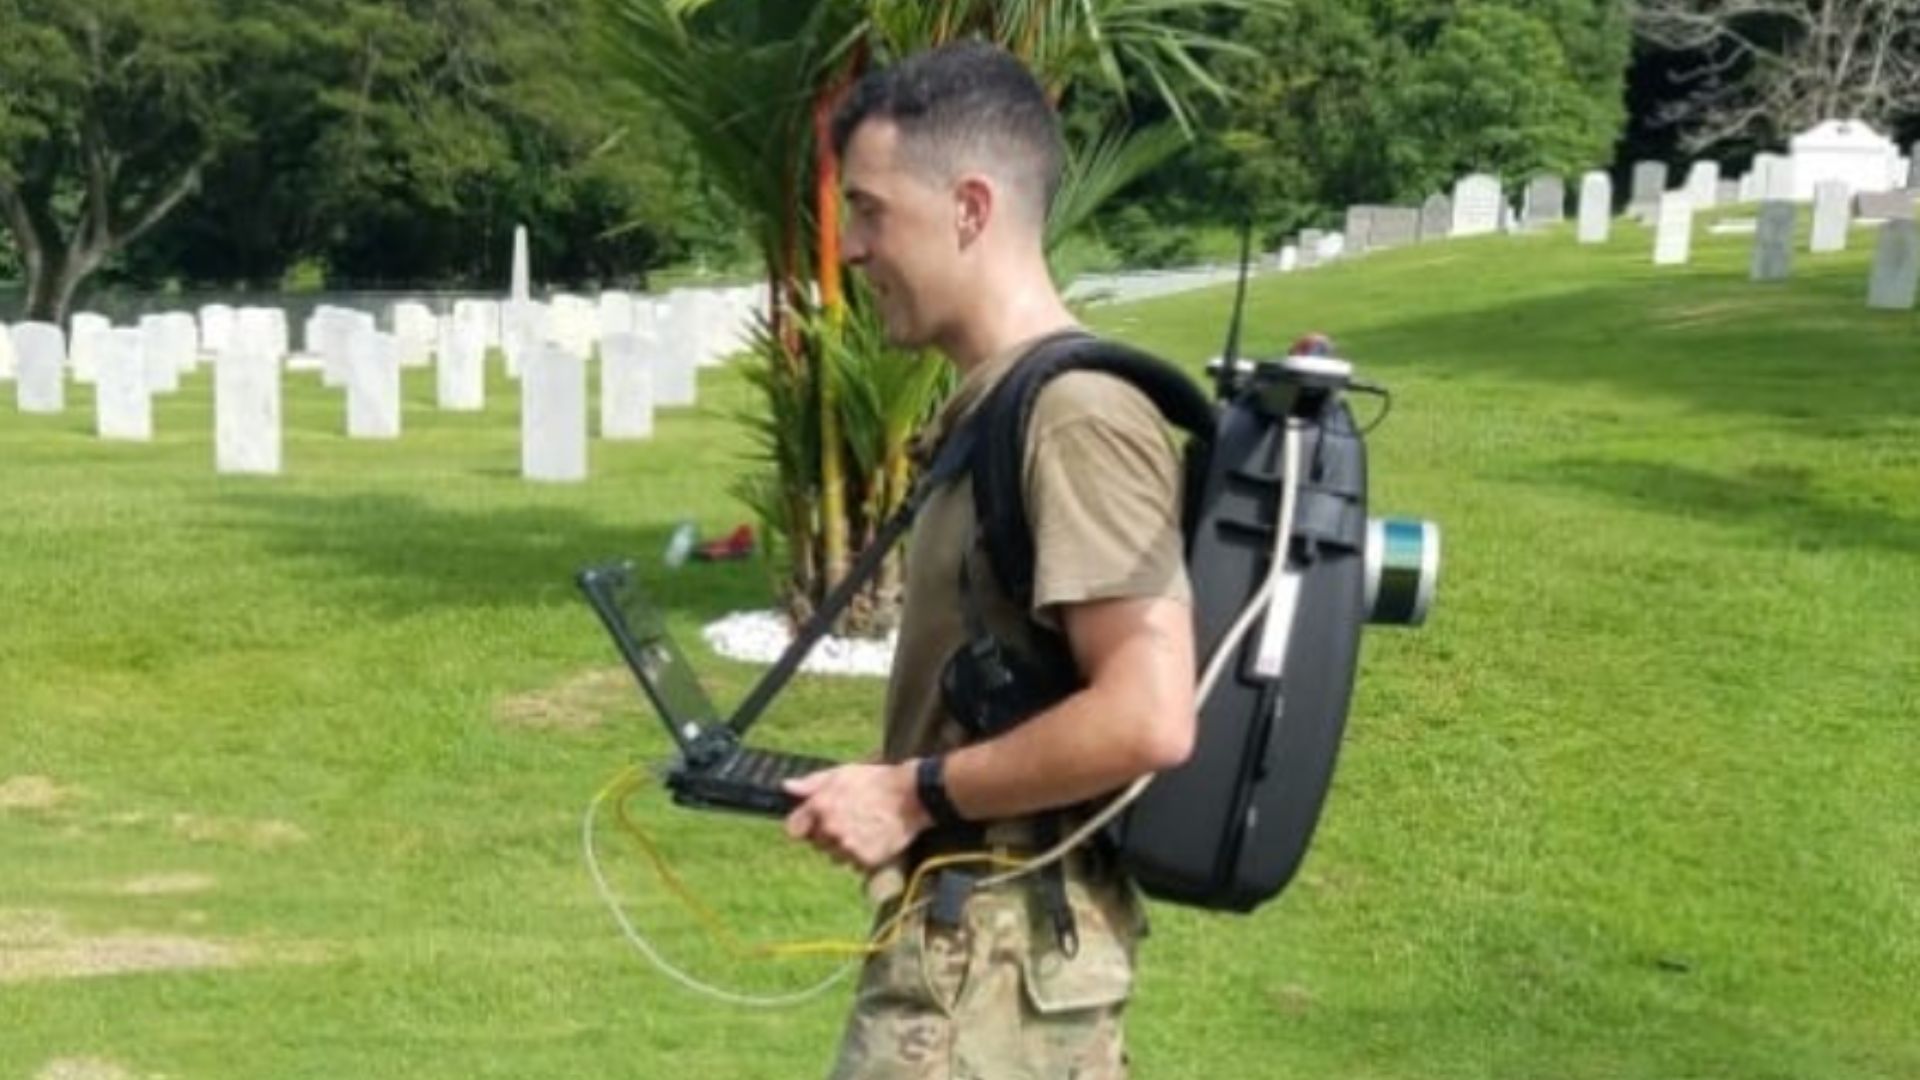
Tradycyjne metody pomiarów GPS oraz cyfryzację map 3D zintegrowano i umieszczono na plecaku skonstruowanym specjalnie na potrzeby gromadzenia danych w ramach tego projektu.
Interfejs internetowy, stanowiący front-end dla zebranych danych, zapewnia odwiedzającym prosty w obsłudze sposób na odnalezienie krewnych oraz uzyskanie dodatkowych informacji przechowywanych w bazie danych GIS.
Projekt pilotażowy dotyczący uroczystej misji
Znalezienie konkretnego nagrobka na amerykańskim cmentarzu narodowym wymaga często czasochłonnego i skomplikowanego przeglądania rejestrów przez administratorów.
Aby pomóc odwiedzającym w łatwym odnajdowaniu bliskich, amerykańskie Centrum Geoprzestrzenne (AGC) we współpracy z Cmentarzem Narodowym w Arlington (ANC) ukończyło projekt pilotażowy obejmujący cmentarze w Corozal (Panama) i Normandii (Fracja), które łącznie liczą ponad 15 000 miejsc pochówku.
Ten zakrojony na szeroką skalę projekt łączy tradycyjne metody pomiarowe z nowoczesnymi technologiami w celu utworzenia wirtualnych modeli obu cmentarzy.
Modele te obejmują nie tylko ukształtowanie terenu i współrzędne GPS każdego nagrobka lub pomnika, ale także takie elementy jak drogi, chodniki, drzewa, krawężniki, rynny, pomniki i wiele innych konstrukcji stworzonych przez człowieka, z szacowaną dokładnością do 10 cm (3,9 cala).
Rozwiązanie w zakresie pozyskiwania danych uzupełniono o geolokalizowane zdjęcia przodu i tyłu każdego nagrobka, co ułatwia ich identyfikację.
Zebrane dane zostały przetworzone i zintegrowane na laptopie ENFIRE. Dzięki tym innowacjom odwiedzający mogą uzyskać dostęp do danych cmentarza, wyszukiwać bliskich lub znajdować groby o znaczeniu historycznym za pomocą terminali samoobsługowych na terenie obiektów, na których uruchomiony jest program ANC Explorer.
Osoby odwiedzające cmentarz wirtualnie mają do dyspozycji identyczną funkcjonalność, korzystając z programu na własnym komputerze lub urządzeniu mobilnym.
Metoda mobilnego mapowania z wykorzystaniem plecaka
Aby w całości odwzorować cmentarze z maksymalną szczegółowością, Matthew R. Staley, naukowiec zajmujący się wsparciem inżynierii wojskowej i pomiarów w US Army Geospatial Center, opracował rozwiązanie mobilnego mapowania opartego na plecaku.
Wykorzystanie tego sprzętu minimalizuje koszty poprzez skrócenie czasu akwizycji danych i dostarczanie danych w formatach łatwych do zarządzania. Wykorzystuje narzędzia używane przez U.S. Military Survey Services o nazwach ENFIRE i GPS-S.
„Połączyłem LiDAR firmy Velodyne z Inercyjnym Systemem Nawigacyjnym (INS) Ellipse-D z wbudowanym RTK GPS firmy SBG Systems” wyjaśnia Matthew R. Staley.
Wybór padł na model Ellipse-D ze względu na zintegrowane rozwiązanie GNSS i inercyjne zamknięte w kompaktowym urządzeniu o niskim poborze mocy.
System INS/GNSS zapewnia kompensację ruchu oraz georeferencję chmury punktów. Ponadto na cmentarzu zainstalowano stację bazową Real Time Kinematic (RTK) w celu uzyskania maksymalnej dokładności. Dodatkowo oprogramowanie Hypack sprawnie zarządzało wygenerowaną chmurą punktów.
Regulacja deklinacji magnetycznej
Jednym z wyzwań była kalibracja magnetometru, na którą wpływa zawartość żelaza w danym miejscu. Zmiana deklinacji magnetycznej zależy od lokalizacji; w związku z tym wysyłka plecaka z USA do Francji zmieniła deklinację magnetyczną.
Amerykańska Narodowa Agencja Oceanograficzna i Atmosferyczna (NOAA) aktualizuje globalną mapę pola magnetycznego Ziemi co 5 lat.
Mapa ta może być wykorzystana, przy uwzględnieniu konkretnej lokalizacji i daty, do określenia deklinacji magnetycznej w danym miejscu.
SBG Systems osadza tę mapę w swoich inercyjnych systemach nawigacyjnych, umożliwiając automatyczne określanie True North heading przy użyciu magnetometrów.
Pomiar wokół drzew
Kolejnym wyzwaniem były pomiary w pobliżu określonych gatunków drzew, które w znacznym stopniu wpływają na odbiór sygnału satelitarnego. Pan Staley zmodyfikował procedurę zbierania danych, aby zrekompensować ten problem i kontynuuje badania nad sposobami dalszego ograniczenia wpływu roślinności na odbiór sygnału.
Dodatkowo, redukcja zasięgu LiDAR w celu uzyskania lepszej dokładności (+/- 5 cm ogółem) zostanie zbadana jako sposób na ograniczenie artefaktów odchylenia.
“Wkrótce przetestuję oprogramowanie do post-processingu Qinertia firmy SBG, które może pomóc w utrzymaniu wysokiej dokładności w każdych warunkach” dodaje Inżynier Wojskowy Stanów Zjednoczonych.
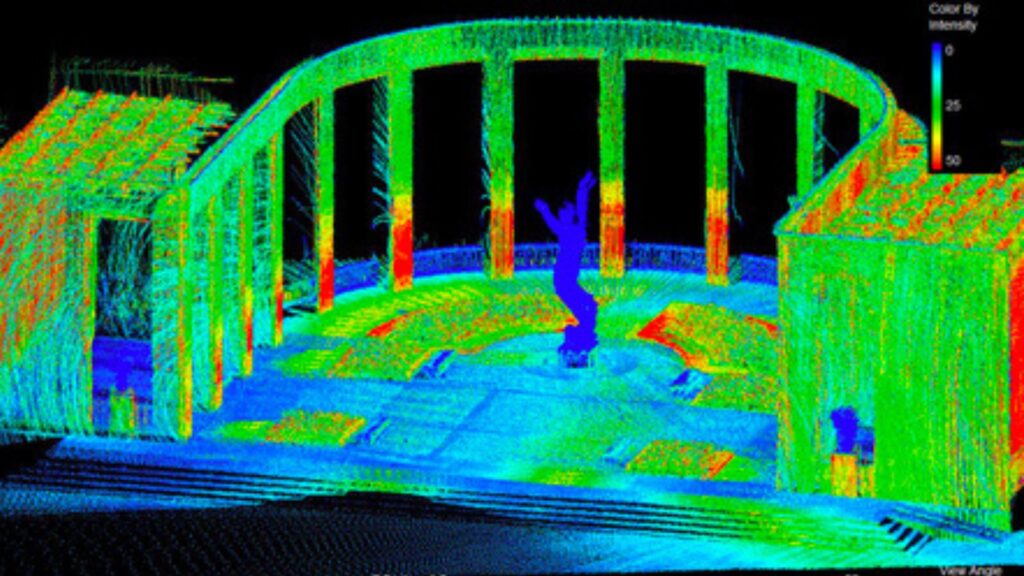
Oprogramowanie do post-processingu kinematycznego (PPK), takie jak Qinertia, zapewnia dostęp do offline'owych korekt RTK i zwiększa wydajność systemów nawigacji inercyjnej poprzez przetwarzanie danych inercyjnych wraz z surowymi obserwacjami GNSS w ramach obliczeń typu Forward-Back-Merge.
Niedawno wydane oprogramowanie Qinertia zostało zaprojektowane z myślą o intuicyjności i łatwości obsługi, a w niezależnych testach zostało uznane za najszybsze oprogramowanie do post-processingu na rynku.
Co dalej?
Główną misją było zebranie danych dotyczących pochówków oraz potwierdzenie przydatności zestawów narzędzi ENFIRE, GPS-S i LiDAR do eksploatacji i zarządzania Cmentarzem Narodowym w Arlington.
Uświadomiono sobie możliwość audytu terenów, aktualizacji rejestrów i oceny konstrukcji z wykorzystaniem zebranych danych LiDAR.
Ponadto opracowano plany strategiczne, które poprawiły efektywność ich procesów biznesowych.
Po zakończeniu fazy pilotażowej Army Geospatial Center ściśle współpracuje z Cmentarzem Narodowym w Arlington i Amerykańską Komisją Pomników Bitewnych w celu oceny wyników i określenia strategii dla przyszłych ulepszeń i innowacji.
Początkowe wyniki dowiodły, że koszty zostały zminimalizowane w porównaniu do poprzednich działań. Ponadto wiele społeczności osiągnęło doskonały ogólny zwrot z inwestycji.
Ellipse-D
Ellipse-D to inercjalny system nawigacyjny integrujący podwójną antenę i dwuczęstotliwościowy RTK GNSS, który jest kompatybilny z naszym oprogramowaniem do post-processingu Qinertia.
Zaprojektowana z myślą o robotyce i zastosowaniach geodezyjnych, może łączyć dane z licznika impulsów (Pulse) lub CAN OBDII w celu zwiększenia dokładności nawigacji inercyjnej.

Poproś o wycenę Ellipse-D
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
Jaka jest różnica między AHRS a INS?
Główna różnica między systemem odniesienia kursu i położenia (AHRS) a inercyjnym systemem nawigacyjnym (INS) polega na ich funkcjonalności oraz zakresie dostarczanych danych.
AHRS dostarcza informacji o orientacji — w szczególności o położeniu (pitch, roll) i kierunku (yaw) pojazdu lub urządzenia. Zazwyczaj wykorzystuje kombinację czujników, w tym żyroskopy, akcelerometry i magnetometry, do obliczania i stabilizacji orientacji. AHRS podaje pozycję kątową w trzech osiach (pitch, roll i yaw), umożliwiając systemowi zrozumienie jego orientacji w przestrzeni. Jest często stosowany w lotnictwie, UAV, robotyce i systemach morskich w celu zapewnienia dokładnych danych o położeniu i kierunku, co ma kluczowe znaczenie dla kontroli i stabilizacji pojazdu.
System INS nie tylko dostarcza danych o orientacji (jak AHRS), ale także śledzi pozycję, prędkość i przyspieszenie pojazdu w czasie. Wykorzystuje czujniki inercyjne do szacowania ruchu w przestrzeni 3D bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Łączy czujniki znane z AHRS (żyroskopy, akcelerometry), ale może również zawierać bardziej zaawansowane algorytmy śledzenia pozycji i prędkości, często integrując zewnętrzne dane, takie jak GNSS, w celu uzyskania wyższej dokładności.
Podsumowując, AHRS koncentruje się na orientacji (pozycji i heading), podczas gdy INS dostarcza pełny zestaw danych nawigacyjnych, w tym pozycję, prędkość i orientację.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
