Mapowanie mobilne oparte na technologii SLAM
vMS3D to mobilny system mapowania łączący w sobie najlepsze cechy technologii inercyjnej, GNSS i SLAM.
„Ellipse INS dostarcza bardzo, bardzo precyzyjne dane o prędkości.” | Pan Ninot, założyciel firmy VIAMETRIS
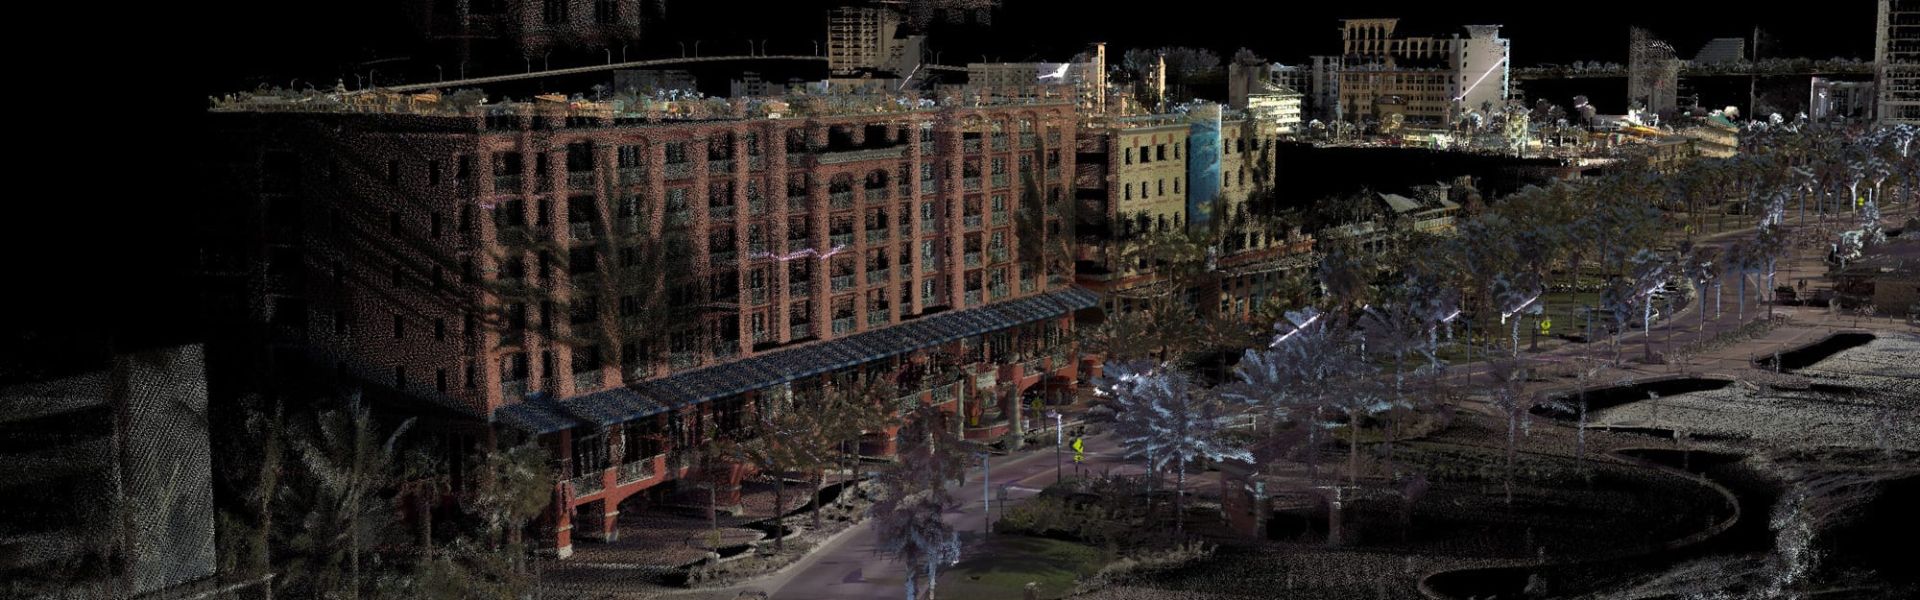
VIAMETRIS to prekursor w rozwoju rozwiązań opartych na SLAM. Dwa lata temu firma wprowadziła na rynek iMS3D, system mapowania wnętrz oparty na technologii SLAM.
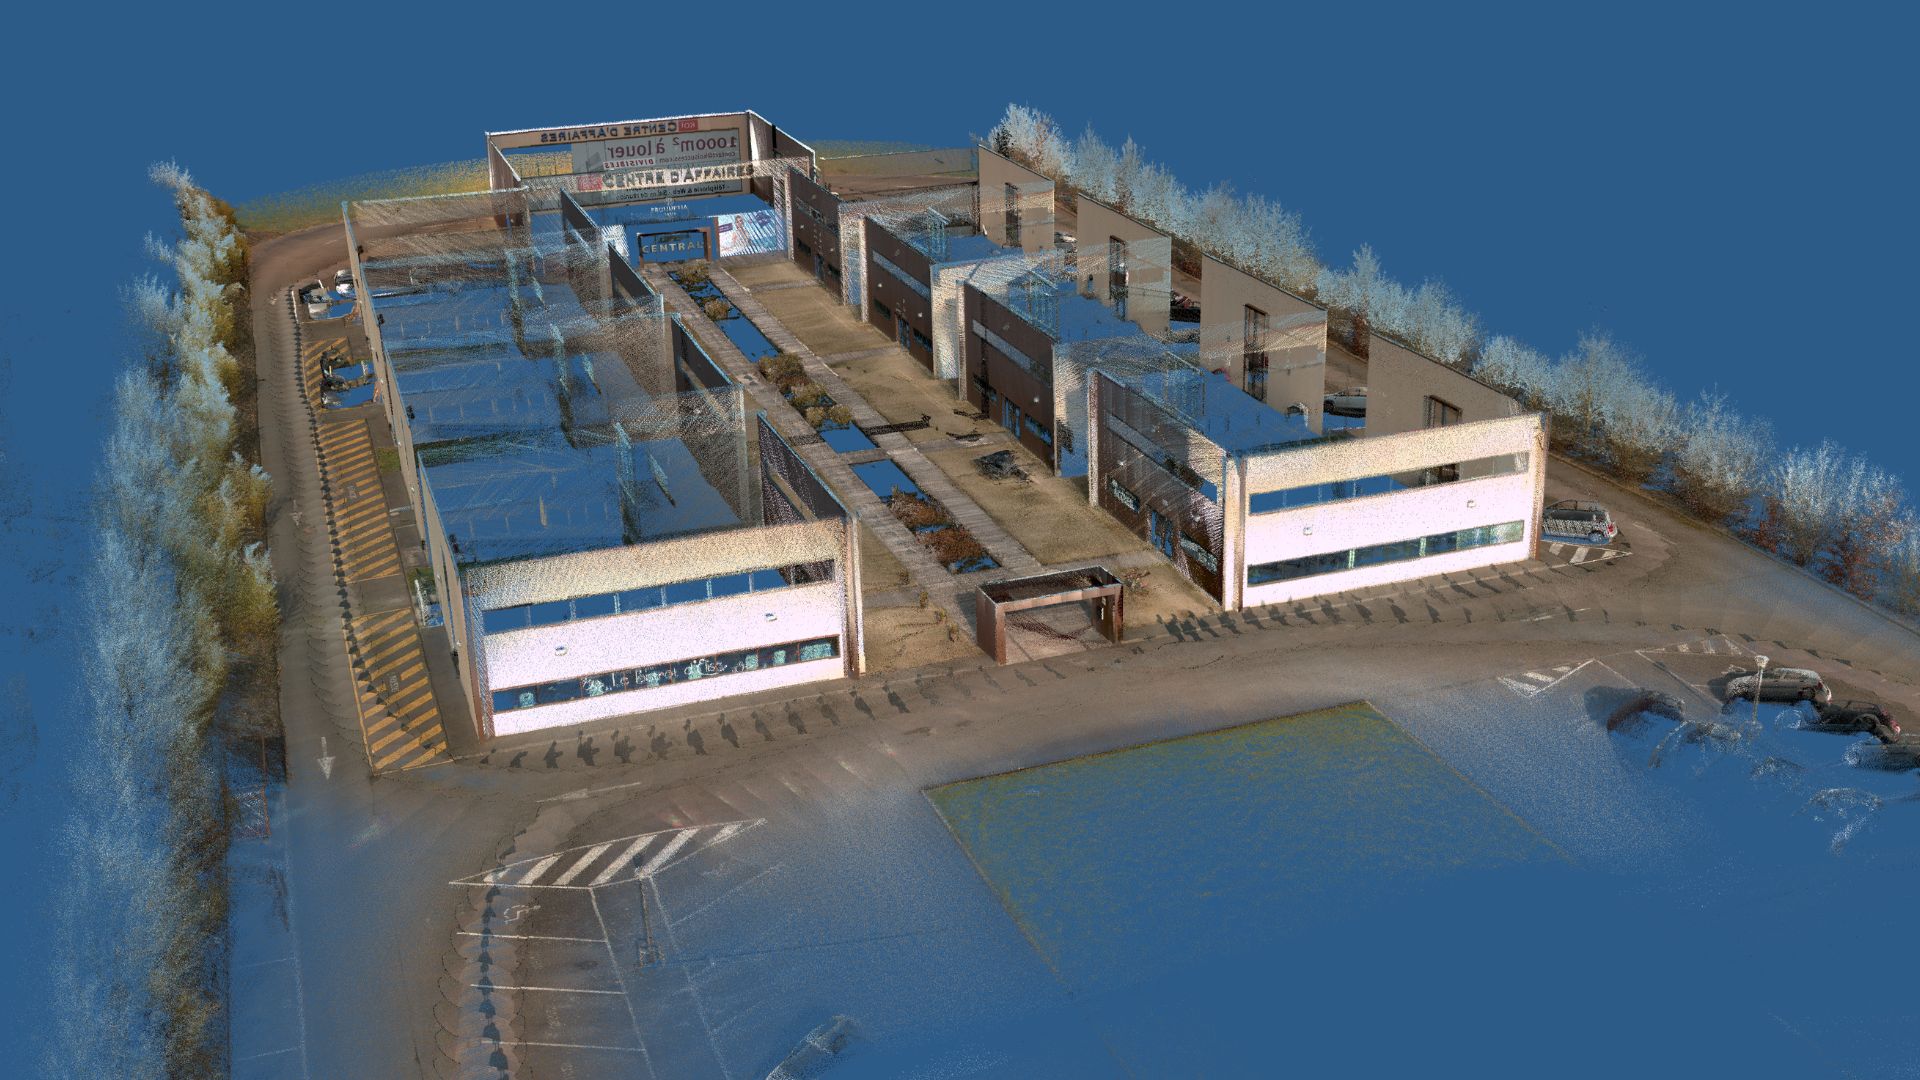
Wykorzystując to doświadczenie, firma właśnie wprowadziła na rynek nowe rozwiązanie: vMS3D, mobilny system mapowania, który łączy w sobie to, co najlepsze w technologiach inercyjnych, GNSS i SLAM, oferując innowacyjne rozwiązanie o atrakcyjnym stosunku wydajności do ceny.
Najbardziej zaawansowany system mapowania mobilnego
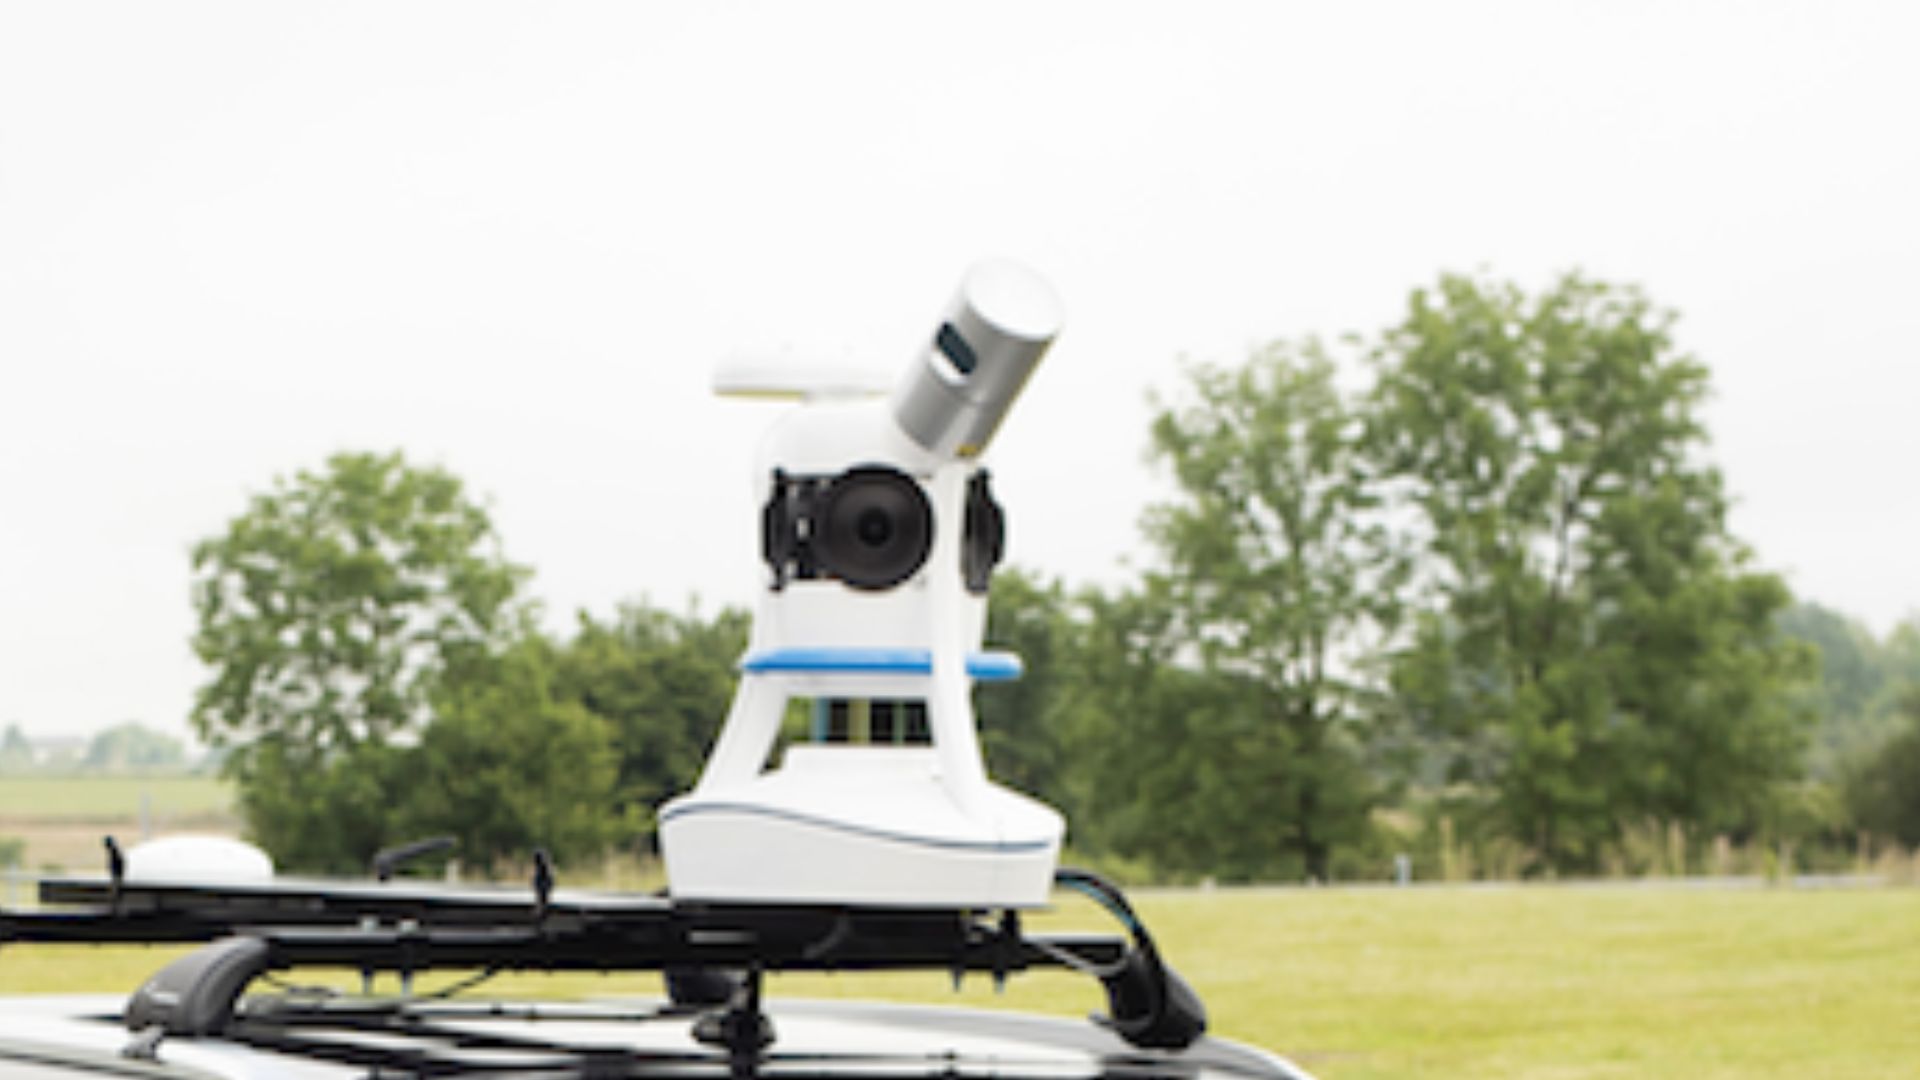
vMS3D wygląda jak klasyczny mobilny system mapowania (MMS). Integruje kamerę 360°, obrotowy LiDAR oraz wewnętrzny system nawigacyjny z odbiornikiem GNSS.
Prosty, automatyczny przepływ pracy nie odsłania subtelnych, a zarazem zaawansowanych obliczeń wewnętrznych, które czynią go wyjątkowym. W rzeczywistości vMS3D jest wyposażony w dodatkowy LiDAR używany do obliczeń SLAM.
Po pozyskaniu danych oprogramowanie do post-processing – nazwane PPiMMS – automatycznie analizuje sytuacje, w których sygnał GNSS jest wystarczający, w których preferowane jest rozwiązanie inercyjne lub w których wymagana jest technologia SLAM.
Najlepsze z technologii GNSS, inercyjnej i SLAM
Rozwiązanie vMS3D uwzględnia zalety i wady każdej z technologii w zależności od warunków ich stosowania:
- GNSS: Gdy odbiornik GNSS dostarcza niezawodne dane, na przykład w otwartej przestrzeni, rozwiązanie opiera się na jego pozycji. W przypadku zaniku lub zakłócenia sygnału GNSS system wybiera dane oparte na inercji lub technologii SLAM
- SLAM: Położenie obliczone za pomocą algorytmu SLAM jest preferowane w gęstych środowiskach, gdzie otaczające obiekty są bardzo zróżnicowane i znajdują się blisko siebie, np. w kanionach miejskich lub lasach. Możliwości algorytmu SLAM są ograniczone w środowiskach, w których obiekty znajdują się zbyt daleko lub nie da się ich rozróżnić.
- Inercja: Informacje o prędkościach i orientacji dostarczane przez Inercyjny System Nawigacyjny (INS) mogą wspomagać nawigację we wszystkich przypadkach, w których GNSS i SLAM są ograniczone. Inercyjny System Nawigacyjny dostarcza informacje o roll i pitch, aby ograniczyć wszystkie dane LiDAR, dzięki czemu chmura punktów jest odniesiona do poziomu gruntu. Prędkości obrotu są również bardzo pomocne, zwłaszcza gdy następuje gwałtowna zmiana kierunku. Rzeczywiście, kompensacja orientacji jest wymagana między dwoma skanami, gdy LiDAR jest w ruchu.
Ellipse-D, inteligentny wybór firmy VIAMETRIS
Będąc już bardzo zadowolonym z czujnika Ellipse w swoim wewnętrznym systemie iMS3D, Jérôme Ninot, założyciel firmy VIAMETRIS, nie musiał szukać daleko systemu INS do swojego nowego, innowacyjnego projektu.
„Ellipse INS dostarcza bardzo, bardzo precyzyjne dane o prędkości” – stwierdza pan Ninot.
Innowacyjne obliczenia SLAM pozwalają firmie VIAMETRIS polegać na miniaturowych i opłacalnych ekonomicznie czujnikach inercyjnych, podczas gdy inne systemy na rynku wymagają systemów inercyjnych o wyższej dokładności. Czujniki Ellipse zapewniają dokładność orientacji na poziomie 0,1°.
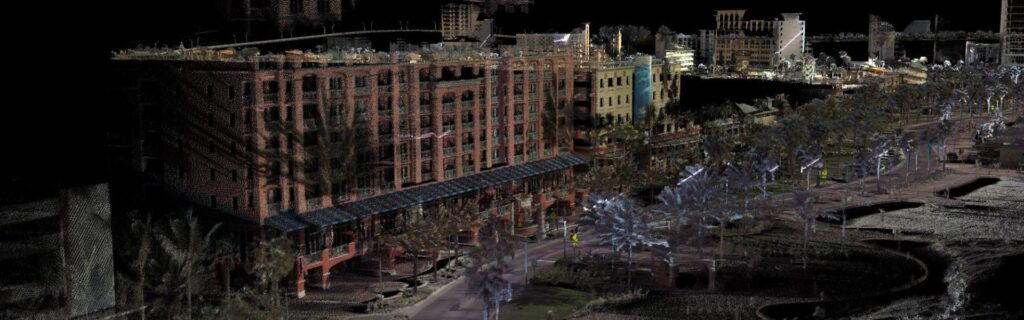
Pan Ninot wybrał również model Ellipse-D ze względu na jego zintegrowaną i miniaturową konstrukcję oraz wbudowany odbiornik RTK GNSS.
„Dzięki zintegrowanemu systemowi INS, jakiemu jest Ellipse-D, oferującemu pojedynczy interfejs komunikacyjny oraz wbudowaną synchronizację z GNSS i LiDAR-em, mogliśmy skupić się na naszej ekspertyzie w zakresie SLAM” – dodaje prezes, wspominając przy tym, że mniejsza liczba kabli to zawsze dobry wybór.
Ellipse-D, partner w wielu zastosowaniach
Zintegrowany z tym innowacyjnym rozwiązaniem, Ellipse-D wykonuje kilka zadań. Po pierwsze, dostarcza informacje o roll i pitch, aby ograniczyć wszystkie dane LiDAR, dzięki czemu chmura punktów jest odniesiona do poziomu gruntu.
Po drugie, prędkości obrotu Ellipse-D są bardzo pomocne, szczególnie gdy następuje nagła zmiana kierunku. Rzeczywiście, kompensacja orientacji jest wymagana między dwoma skanami, gdy LiDAR jest w ruchu.
Wreszcie, Ellipse-D łączy w czasie rzeczywistym informacje inercyjne i GNSS, aby zapewnić doskonałe pomiary prędkości, które są również bardzo ważne, aby stale wspomagać wewnętrzne algorytmy vMS3D.
Ellipse-D
Ellipse-D to inercjalny system nawigacyjny integrujący podwójną antenę i dwuczęstotliwościowy RTK GNSS, który jest kompatybilny z naszym oprogramowaniem do post-processingu Qinertia.
Zaprojektowana z myślą o robotyce i zastosowaniach geodezyjnych, może łączyć dane z licznika impulsów (Pulse) lub CAN OBDII w celu zwiększenia dokładności nawigacji inercyjnej.

Poproś o wycenę Ellipse-D
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Jak mogę połączyć systemy inercyjne z systemem LiDAR do mapowania z użyciem dronów?
Połączenie systemów inercycznych SBG Systems z LiDAR-em do tworzenia map z drona zwiększa dokładność i niezawodność pozyskiwania precyzyjnych danych geoprzestrzennych.
Oto, jak działa ta integracja i jakie korzyści przynosi dla mapowania z wykorzystaniem dronów:
- Metoda teledetekcyjna wykorzystująca impulsy laserowe do pomiaru odległości do powierzchni Ziemi, tworząca szczegółową mapę 3D terenu lub struktur.
- Systemy INS SBG Systems łączą inercyjną jednostkę pomiarową (IMU) z danymi GNSS, aby zapewnić dokładne pozycjonowanie, orientację (pitch, roll, yaw) i prędkość, nawet w środowiskach pozbawionych sygnału GNSS.
System inercyjny SBG jest zsynchronizowany z danymi z systemów LiDAR. INS precyzyjnie śledzi pozycję i orientację drona, podczas gdy LiDAR rejestruje szczegóły terenu lub obiektów znajdujących się poniżej.
Dzięki znajomości dokładnego położenia drona dane z systemu LiDAR można precyzyjnie umiejscowić w przestrzeni 3D.
Komponent GNSS zapewnia pozycjonowanie globalne, podczas gdy IMU oferuje dane o orientacji i ruchu w czasie rzeczywistym. Połączenie to sprawia, że nawet gdy sygnał GNSS jest słaby lub niedostępny (np. w pobliżu wysokich budynków lub gęstych lasów), INS może kontynuować śledzenie ścieżki i pozycji drona, umożliwiając spójne mapowanie LiDAR.
Czym jest echosondowanie wielowiązkowe?
Echosondowanie wielowiązkowe (MBES) to zaawansowana technika pomiarów hydrograficznych służąca do tworzenia map dna morskiego i obiektów podwodnych z dużą precyzją.
W przeciwieństwie do tradycyjnych echosond jednowiązkowych, które mierzą głębokość w jednym punkcie bezpośrednio pod statkiem, MBES wykorzystuje wachlarz wiązek sonaru do jednoczesnego rejestrowania pomiarów głębokości na szerokim pasie dna morskiego. Pozwala to na szczegółowe, wysokorozdzielcze mapowanie ukształtowania podwodnego terenu, w tym topografii, cech geologicznych oraz potencjalnych zagrożeń.
Systemy MBES emitują fale dźwiękowe, które rozchodzą się w wodzie, odbijają się od dna morskiego i powracają na statek. Analizując czas, w jakim powracają echa, system oblicza głębokość w wielu punktach, tworząc szczegółową mapę podwodnego krajobrazu.
Technologia ta ma zasadnicze znaczenie dla różnych zastosowań, w tym nawigacji, budownictwa morskiego, monitorowania środowiska oraz poszukiwania zasobów, dostarczając kluczowych danych niezbędnych do bezpiecznego prowadzenia operacji morskich oraz zrównoważonego zarządzania zasobami morskimi.
Jaka jest różnica między RTK a PPK?
Real-Time Kinematic (RTK) to technika pozycjonowania, w której korekcje GNSS są przesyłane w czasie zbliżonym do rzeczywistego, zazwyczaj przy użyciu strumienia korekcyjnego w formacie RTCM. Mogą jednak pojawić się trudności w zapewnieniu prawidłowości korekt GNSS, w szczególności ich kompletności, dostępności, pokrycia i kompatybilności.
Główną zaletą technologii PPK w porównaniu z przetwarzaniem końcowym RTK jest to, że podczas przetwarzania końcowego można zoptymalizować procesy przetwarzania danych, w tym przetwarzanie do przodu i do tyłu, podczas gdy w przypadku przetwarzania w czasie rzeczywistym każda przerwa lub niezgodność w zakresie poprawek i ich transmisji prowadzi do obniżenia dokładności pozycjonowania.
Pierwszą kluczową zaletą post-processingu GNSS (PPK) w porównaniu do czasu rzeczywistego (RTK) jest to, że system używany w terenie nie musi posiadać łącza radiowego/danych do przesyłania korekt RTCM pochodzących z stacji CORS do systemu INS/GNSS.
Głównym ograniczeniem we wdrażaniu przetwarzania końcowego jest wymóg, by aplikacja końcowa oddziaływała na otoczenie. Z drugiej strony, jeśli aplikacja jest w stanie wytrzymać dodatkowy czas przetwarzania niezbędny do wygenerowania zoptymalizowanej trajektorii, znacznie poprawi to jakość danych we wszystkich dostarczanych wynikach.
