Tworzenie map wnętrz za pomocą urządzenia noszonego na plecach
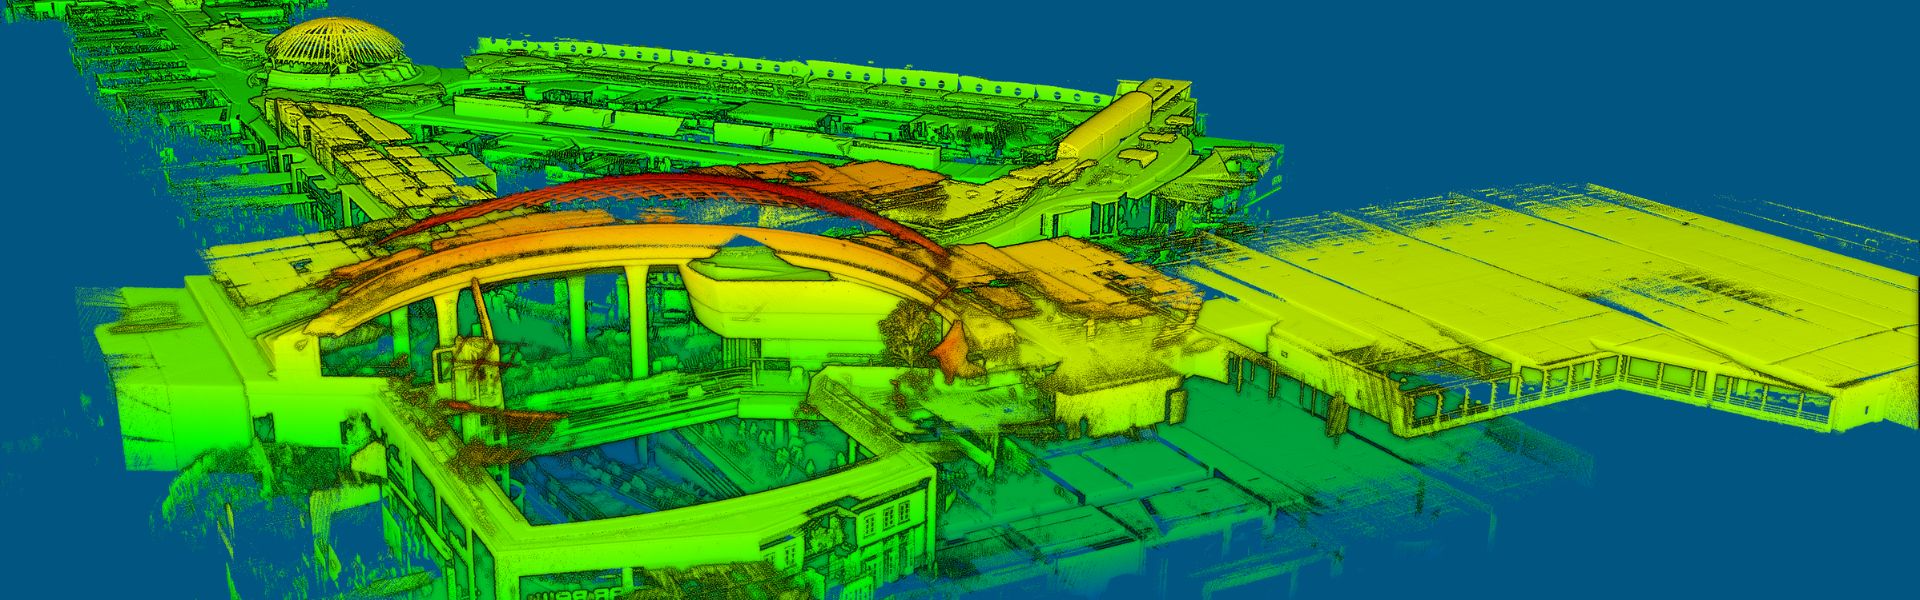
System RTK INS Ellipse-D wspomaga obliczenia SLAM oraz synchronizuje czujnik LiDAR i kamerę.
„Współpracujemy z SBG Systems, a w szczególności z serią Ellipse, już od wielu lat. Zawsze mogliśmy polegać na tych niezawodnych czujnikach inercyjnych.” | Jérôme N., założyciel VIAMETRIS
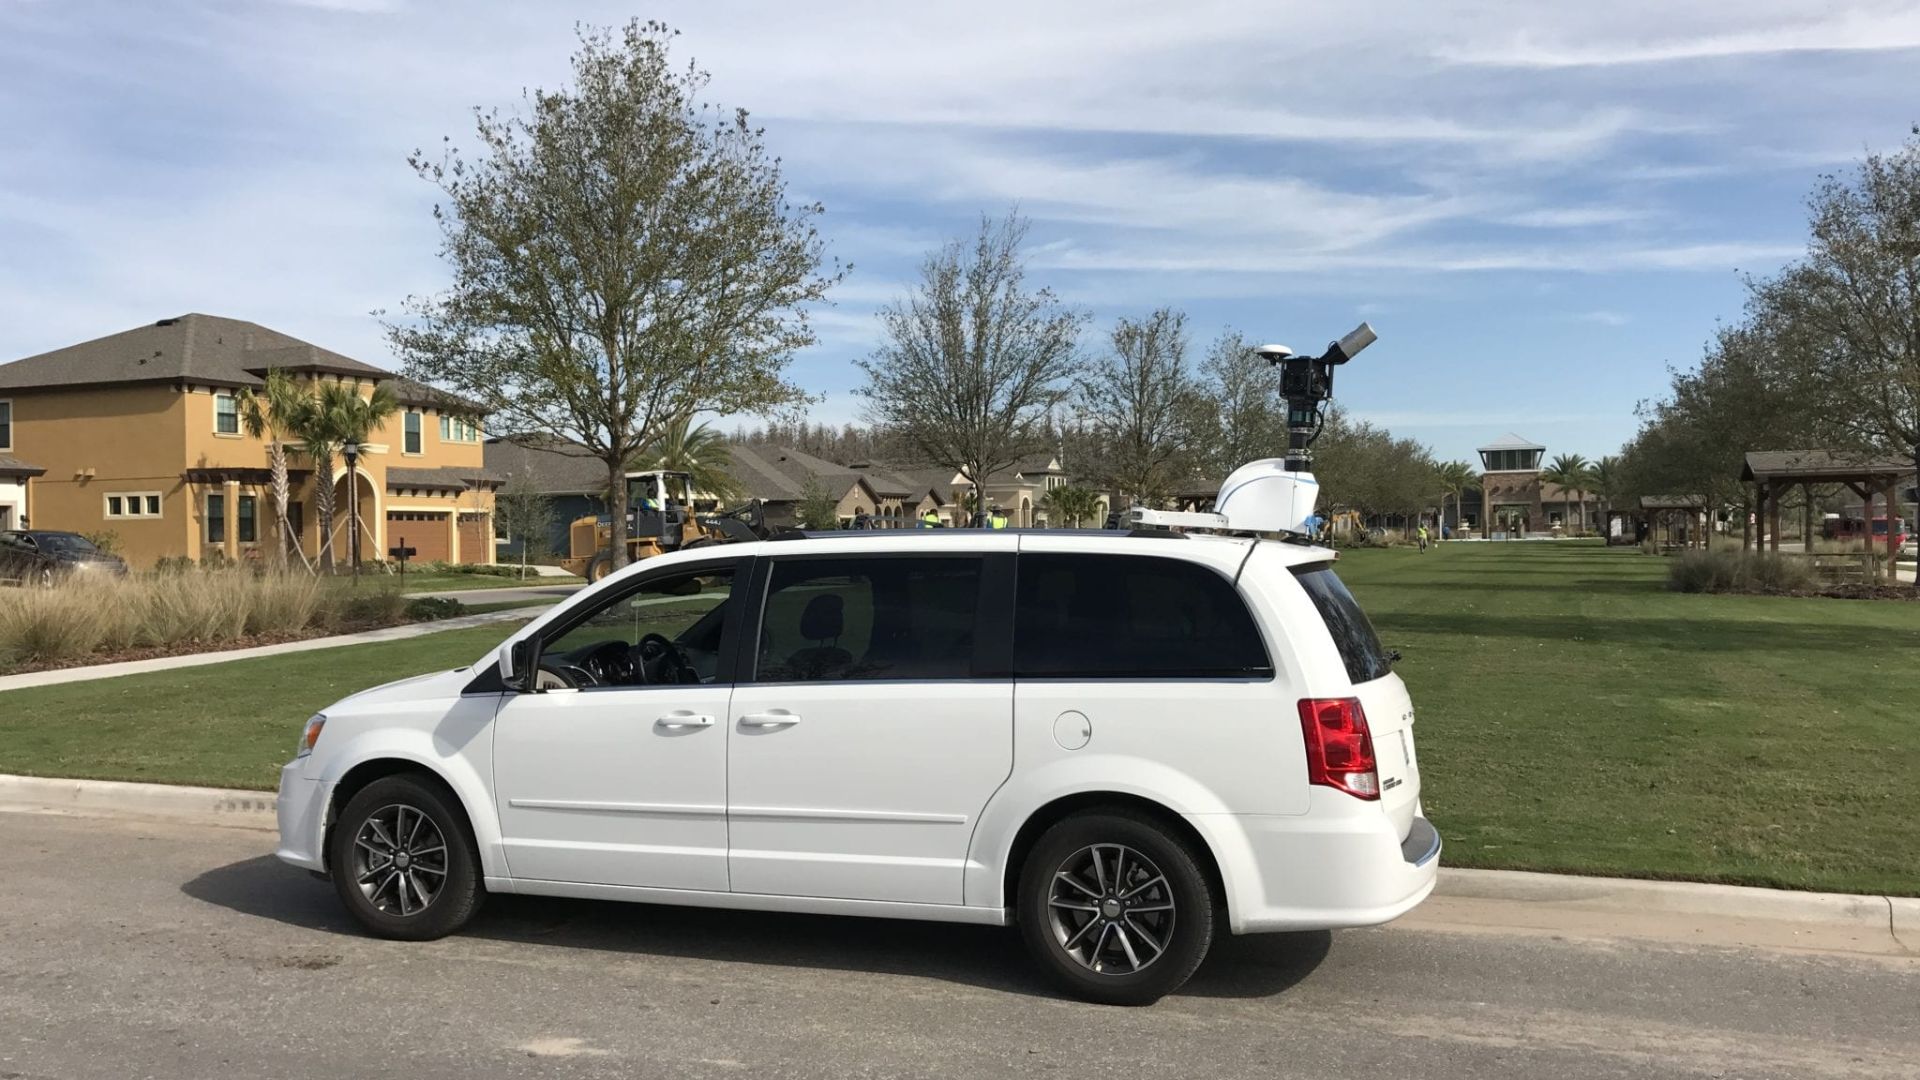
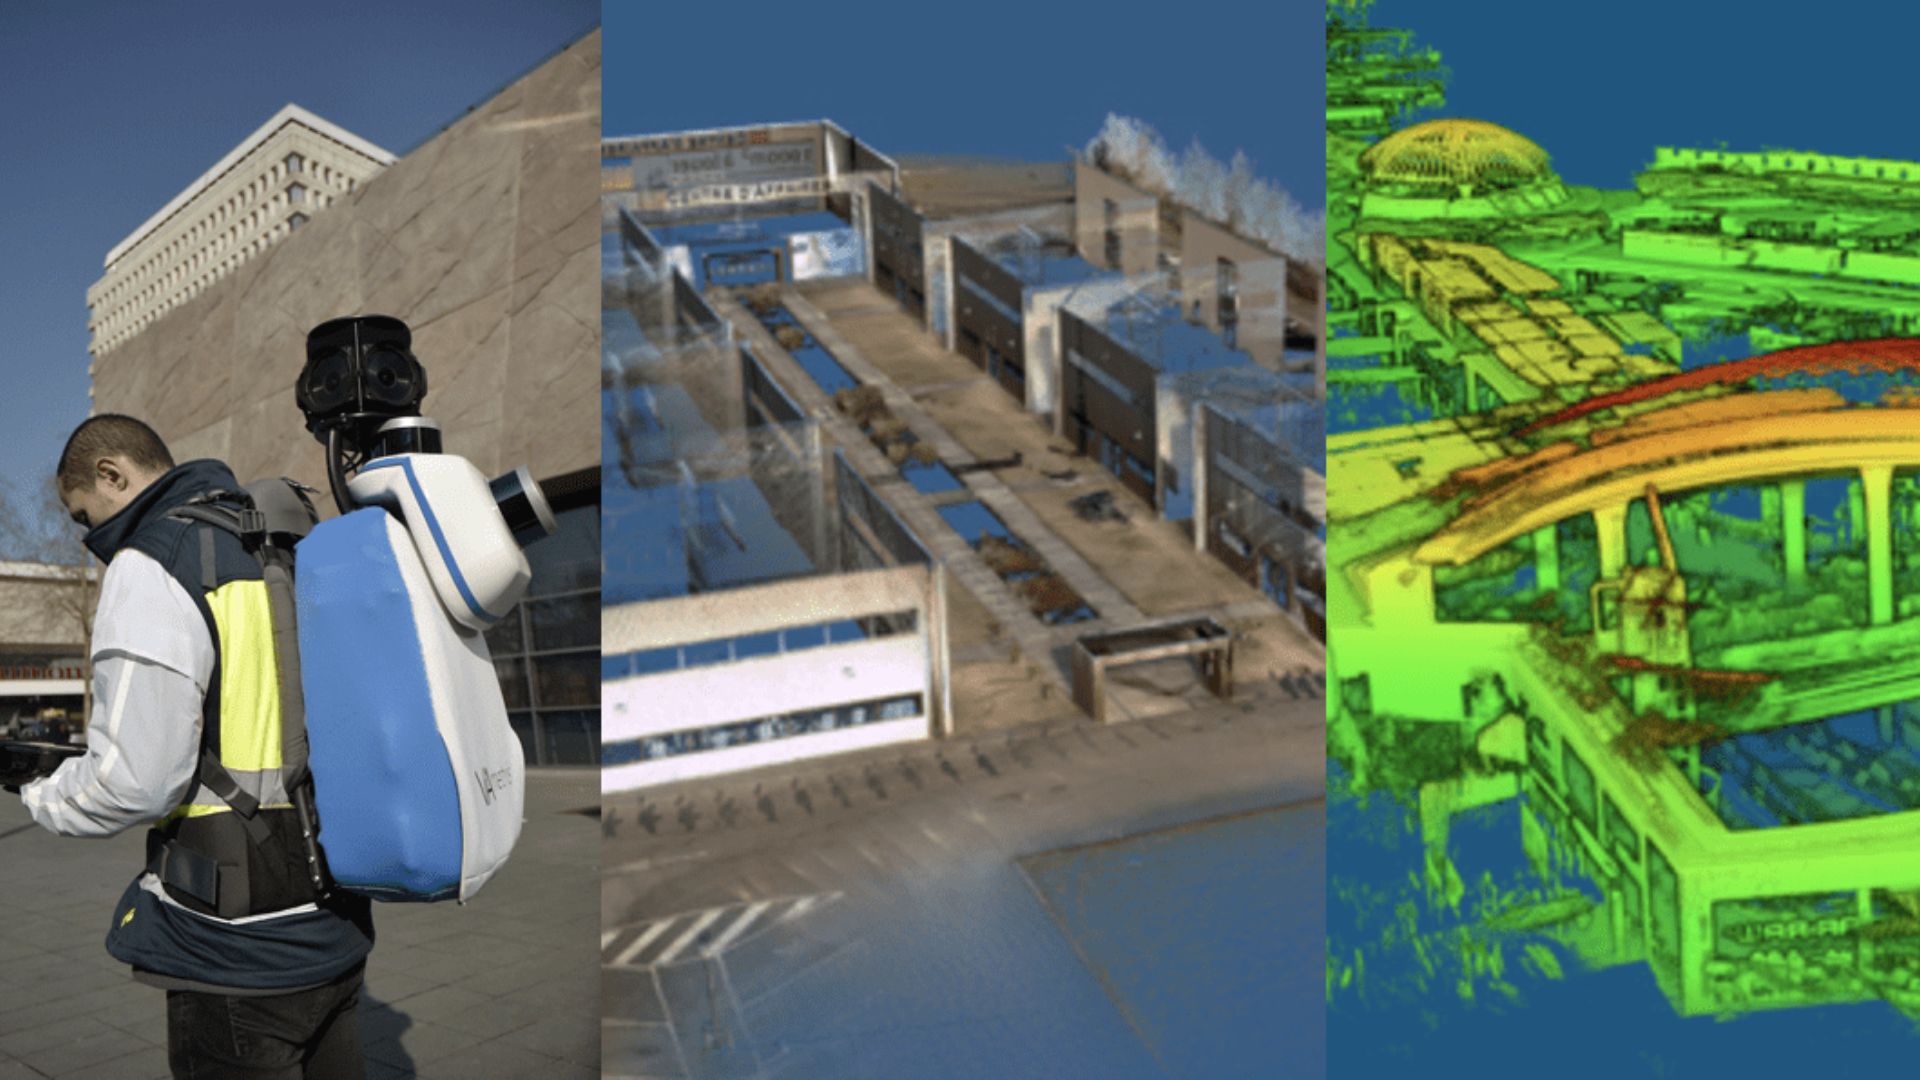
Mobilny system skanowania oparty na plecaku
System bMS3D-360 został zaprojektowana do pracy w najtrudniejszych warunkach. Zawiera dwa sensory Velodyne LiDAR, kamerę 360 Lady-bug, system inercyjny Ellipse-D SBG z wewnętrznym odbiornikiem GNSS L1/L2 oraz komputer.
Proces przyspieszony 7-krotnie
Przebieg pracy jest prosty. Specjalista pomiarowy uruchamia system, sprawdza na tablecie, czy dane GNSS i inercyjne są obliczane, i rozpoczyna pomiar.
Po powrocie do biura użytkownik uruchamia oprogramowanie do post-processingu INS/GNSS, aby zwiększyć dokładność orientacji i pozycji, a następnie używa oprogramowania VIAMETRIS do georeferencji i kolorowania chmury punktów.
Zebrane dane są gotowe do importu do najpopularniejszych programów projektowych. Ten proces jest 7-krotnie szybszy w porównaniu z tradycyjną metodą.
Brak brakujących danych; chmura punktów może być wykorzystana do dalszych pomiarów, co oznacza oszczędność czasu i kosztów podróży.
Oprócz sprawdzonej wydajności bMS3D-360, pewne szczegóły wyróżniają go na rynku, takie jak kamera 360 znajdująca się na wysuwanym maszcie, zapewniająca większe pole widzenia po rozłożeniu i większe bezpieczeństwo po złożeniu (niektóre dachy mogą być bardzo niskie, na przykład na parkingach).
Jest to jedyny plecak oferujący taką kamerę, co znacznie upraszcza pracę związaną z obróbką danych. Podczas nawigacji w chmurze punktów użytkownik otwiera unikalny obraz otoczenia zeskanowanego w 360°, zamiast przeglądać 4 różne punkty widzenia kamery.
Gdy GNSS napotyka źródła zakłóceń, INS podtrzymuje trajektorię, podczas gdy technologia SLAM jest ograniczona.
INS a RTK wspomagająca obliczenia SLAM
Ellipse to bardzo kompaktowy system nawigacji inercyjnej integrujący odbiornik GNSS L1/L2. Ten INS klasy przemysłowej oblicza roll, pitch, heading, a także pozycję dzięki wbudowanemu rozszerzonemu filtrowaniu Kalmana.
W czasie rzeczywistym dane orientacyjne Ellipse są wykorzystywane do korygowania położenia sprzętu i wspomagania obliczonego heading SLAM.
Rzeczywiście, jeśli heading oparty na SLAM jest dostarczany z częstotliwością 20 Hz, heading oparty na inercji jest dostarczany z częstotliwością 200 Hz. Pomiędzy dwoma informacjami SLAM, INS utrzymuje stabilny heading.
Odbiornik GNSS zapewnia absolutne pozycjonowanie chmury punktów i dodaje ograniczenie wysokości. Co więcej, gdy zakłócenia wpływają na GNSS, INS utrzymuje trajektorię tam, gdzie technologia SLAM zawodzi. Na przykład na parkingach bez pobliskich obiektów do pomiaru LiDAR, INS zapewnia dokładną nawigację.
Jérôme Ninot, założyciel VIAMETRIS wyjaśnia ten wybór: "Od lat współpracujemy z SBG Systems , a w szczególności z serią Ellipse . Zawsze polegaliśmy na tych solidnych czujnikach inercyjnych, więc kiedy przyszło do wyboru systemu GNSS do naszego plecaka, byliśmy zadowoleni, że Ellipse już integruje odbiornik GNSS ".
Jak twierdzi Jérôme, rezygnacja z integracji dodatkowego sprzętu to zawsze strata czasu.
Ellipse-D
Ellipse-D to inercjalny system nawigacyjny integrujący podwójną antenę i dwuczęstotliwościowy RTK GNSS, który jest kompatybilny z naszym oprogramowaniem do post-processingu Qinertia.
Zaprojektowana z myślą o robotyce i zastosowaniach geodezyjnych, może łączyć dane z licznika impulsów (Pulse) lub CAN OBDII w celu zwiększenia dokładności nawigacji inercyjnej.

Poproś o wycenę Ellipse-D
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Jaka jest różnica między AHRS a INS?
Główna różnica między systemem odniesienia kursu i położenia (AHRS) a inercyjnym systemem nawigacyjnym (INS) polega na ich funkcjonalności oraz zakresie dostarczanych danych.
AHRS dostarcza informacji o orientacji — w szczególności o położeniu (pitch, roll) i kierunku (yaw) pojazdu lub urządzenia. Zazwyczaj wykorzystuje kombinację czujników, w tym żyroskopy, akcelerometry i magnetometry, do obliczania i stabilizacji orientacji. AHRS podaje pozycję kątową w trzech osiach (pitch, roll i yaw), umożliwiając systemowi zrozumienie jego orientacji w przestrzeni. Jest często stosowany w lotnictwie, UAV, robotyce i systemach morskich w celu zapewnienia dokładnych danych o położeniu i kierunku, co ma kluczowe znaczenie dla kontroli i stabilizacji pojazdu.
System INS nie tylko dostarcza danych o orientacji (jak AHRS), ale także śledzi pozycję, prędkość i przyspieszenie pojazdu w czasie. Wykorzystuje czujniki inercyjne do szacowania ruchu w przestrzeni 3D bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Łączy czujniki znane z AHRS (żyroskopy, akcelerometry), ale może również zawierać bardziej zaawansowane algorytmy śledzenia pozycji i prędkości, często integrując zewnętrzne dane, takie jak GNSS, w celu uzyskania wyższej dokładności.
Podsumowując, AHRS koncentruje się na orientacji (pozycji i heading), podczas gdy INS dostarcza pełny zestaw danych nawigacyjnych, w tym pozycję, prędkość i orientację.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Jak mogę połączyć systemy inercyjne z systemem LiDAR do mapowania z użyciem dronów?
Połączenie systemów inercycznych SBG Systems z LiDAR-em do tworzenia map z drona zwiększa dokładność i niezawodność pozyskiwania precyzyjnych danych geoprzestrzennych.
Oto, jak działa ta integracja i jakie korzyści przynosi dla mapowania z wykorzystaniem dronów:
- Metoda teledetekcyjna wykorzystująca impulsy laserowe do pomiaru odległości do powierzchni Ziemi, tworząca szczegółową mapę 3D terenu lub struktur.
- Systemy INS SBG Systems łączą inercyjną jednostkę pomiarową (IMU) z danymi GNSS, aby zapewnić dokładne pozycjonowanie, orientację (pitch, roll, yaw) i prędkość, nawet w środowiskach pozbawionych sygnału GNSS.
System inercyjny SBG jest zsynchronizowany z danymi z systemów LiDAR. INS precyzyjnie śledzi pozycję i orientację drona, podczas gdy LiDAR rejestruje szczegóły terenu lub obiektów znajdujących się poniżej.
Dzięki znajomości dokładnego położenia drona dane z systemu LiDAR można precyzyjnie umiejscowić w przestrzeni 3D.
Komponent GNSS zapewnia pozycjonowanie globalne, podczas gdy IMU oferuje dane o orientacji i ruchu w czasie rzeczywistym. Połączenie to sprawia, że nawet gdy sygnał GNSS jest słaby lub niedostępny (np. w pobliżu wysokich budynków lub gęstych lasów), INS może kontynuować śledzenie ścieżki i pozycji drona, umożliwiając spójne mapowanie LiDAR.
Co oznacza jednoczesna lokalizacja i mapowanie?
Simultaneous Localization and Mapping (SLAM) to technika obliczeniowa, która umożliwia robotowi, pojazdowi lub urządzeniu tworzenie mapy nieznanego środowiska, jednocześnie określając własną pozycję w tej mapie.
Łączy dane z różnych czujników (np. kamer, LiDAR-u, radaru, IMU, GNSS) z algorytmami takimi jak filtrowanie lub optymalizacja, w celu uzyskania mapowania i nawigacji w czasie rzeczywistym.
SLAM umożliwia systemom autonomicznym nawigowanie i rozumienie otoczenia bez wcześniejszych map lub GPS.
