Inertialøsninger for avansert luftmobilitet
Over hele verden er inertialnavigasjonsløsninger avgjørende for å oppnå presise navigasjonsdata. Dette gjelder spesielt for AAM-operasjoner, ettersom eVTOL-fartøy trenger svært nøyaktige navigasjonsdata for å ivareta sikkerheten. De må også kunne navigere trygt i områder der GPS ikke er tilgjengelig.
Våre IMU-er og INS sørger også for kontinuerlig og nøyaktig posisjonering. De kan dessuten levere informasjon om hastighet og retning uten å være avhengige av GPS, noe som gjør dem ekstremt nyttige. Dette er spesielt viktig i tettbefolkede byer. Høye bygninger og infrastruktur forstyrrer ofte GPS-signalene. Våre treghetsbaserte løsninger sikrer imidlertid sikker og effektiv navigering under slike forstyrrede forhold. Derfor har vi utviklet løsningene våre for å oppfylle de strenge kravene til AAM-applikasjoner med nøyaktige navigasjonsdata i sanntid.
Sensorene våre bruker akselerometre, gyroskoper og avanserte algoritmer for å sikre nøyaktighet og pålitelighet. Disse funksjonene sørger for at AAM-fartøy kan navigere sikkert og effektivt i komplekse miljøer.
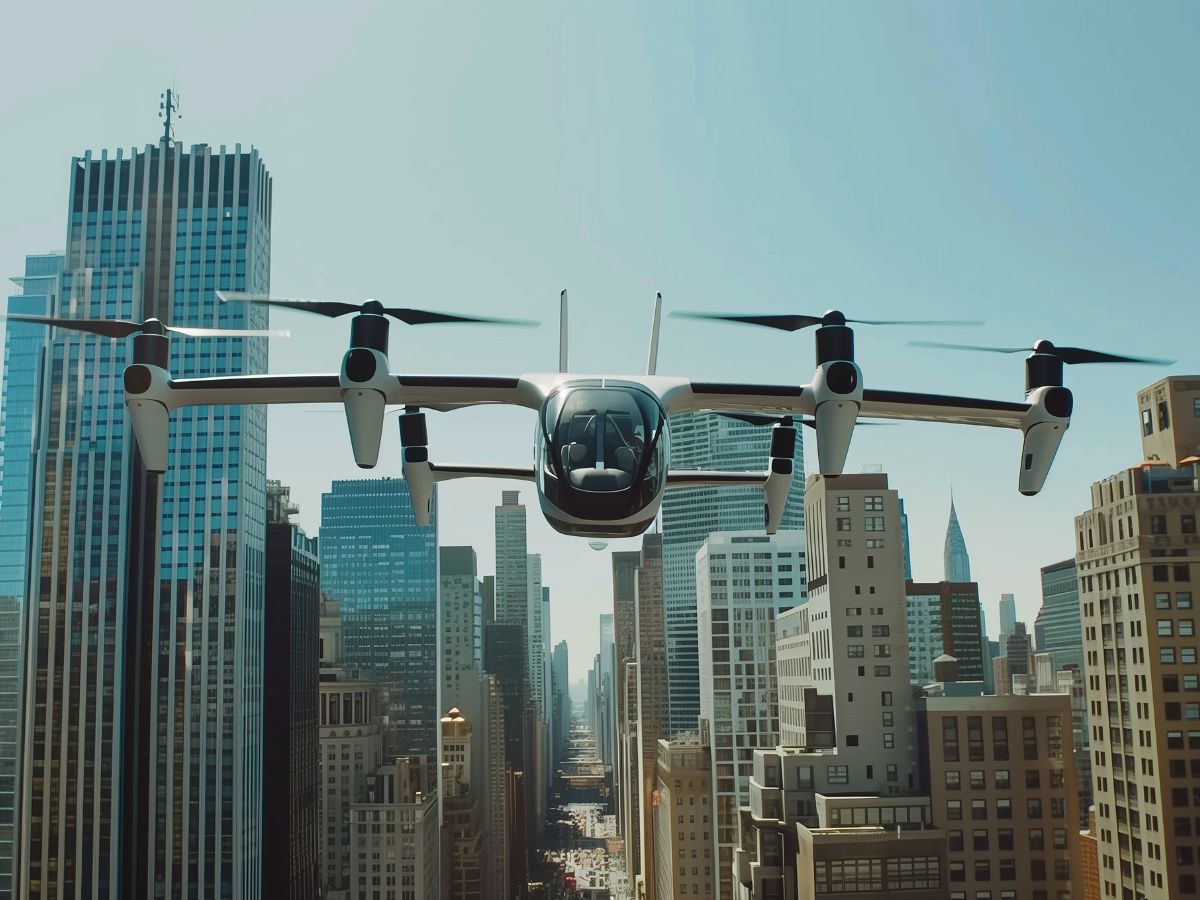
Utfordringene ved avansert luftmobilitet
AAM-bransjen står overfor unike utfordringer som krever avanserte inertialøsninger. Dette omfatter blant annet presis navigasjon i tettbebyggede bymiljøer. Videre krever det også stabile VTOL-manøvrer og pålitelig sveveevne. Høy pålitelighet og redundans er fortsatt avgjørende for passasjersikkerheten. AAM-systemer må også kunne fungere under tøffe miljøforhold. De trenger dessuten sømløs integrasjon med andre navigasjonssystemer.
For eVTOL-luftfartøy, som må ta av, sveve og lande vertikalt, er presis kontroll av orientering og hastighet avgjørende. Våre bevegelsesløsninger leverer sanntidsdata for rulling, stigning, gir og hastighet. De sikrer stabil sveving og jevne overganger mellom flymoduser.
Våre « INS » støtter alle utviklings- og testfaser i livssyklusen til et eVTOL-design. De fungerer også som sekundære enheter i sikkerhetskritiske arkitekturer.
Redusert størrelse, vekt og strømforbruk
AAM-fartøy har ofte strenge begrensninger når det gjelder størrelse, vekt og effekt (SWaP), noe som gjør det avgjørende å bruke kompakte og lette komponenter.
Våre MEMS-baserte inertialøsninger gir høyytelsesnavigasjon i et kompakt design som oppfyller strenge krav. De minimerer vekt og strømforbruk.
Denne effektiviteten er avgjørende for eVTOL-plattformer. Å redusere vekten med så lite som ett gram forbedrer flyeffektiviteten og rekkevidden.
Den høye påliteligheten til sensorene våre sikrer sikkerheten ved AAM-operasjoner. Innebygd redundans opprettholder sikkerheten i tilfelle systemfeil eller tap av eksterne signaler.
Løsninger for avansert luftmobilitet
Våre produkter benytter avanserte treghetssensorer og « GNSS »-teknologi for å gi AAM-fartøy sømløs og nøyaktig navigasjon. Disse sensorene gir uovertruffen presisjon og posisjonering i sanntid for autonome luftfartøy. De optimaliserer ytelsen i komplekse bymiljøer.

Stellar-40

Pulse-40 OEM

Quanta Micro

Ekinox Micro

Ekinox-D
Brosjyre om mobilitetsapplikasjoner
Få brosjyren vår sendt direkte til innboksen din!
De snakker om oss
Hør det direkte fra innovatørene og kundene som har tatt i bruk teknologien vår.
Deres tilbakemeldinger og suksesshistorier viser hvilken betydelig innvirkning sensorene våre har i praktiske navigasjonsapplikasjoner for UAV-er.


Utforsk andre bruksområder for autonome kjøretøy
Oppdag hvordan våre avanserte inertialnavigasjonssystemer og bevegelsessensorer revolusjonerer et bredt spekter av anvendelser innen autonome kjøretøy. Fra landbaserte roboter til undervannsfartøy – våre løsninger sikrer presis og pålitelig ytelse i mangfoldige og krevende miljøer. Utforsk hvordan vi støtter utviklingen av autonome teknologier med våre banebrytende løsninger.
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hva står VTOL for?
VTOL står for «Vertical Take-Off and Landing». Begrepet brukes om luftfartøy som kan lette, sveve og lande vertikalt, på samme måte som helikoptre.
VTOL-teknologien muliggjør mer allsidige operasjoner i trange omgivelser, for eksempel i byområder, der det kanskje ikke finnes tradisjonelle rullebaner. Denne evnen er avgjørende for ulike bruksområder, blant annet avansert luftmobilitet (AAM) og bylufttransport.
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
Hva er en treghetsmåleenhet?
Inertialmåleenheter (IMU-er) er avanserte enheter som måler og registrerer et legemes spesifikke kraft, vinkelhastighet og noen ganger magnetfeltets orientering. IMU-er er avgjørende komponenter i en rekke anvendelser, blant annet navigasjon, robotikk og bevegelsessporing. Her ser vi nærmere på deres viktigste egenskaper og funksjoner:
- Akselerometre: Måler lineær akselerasjon langs én eller flere akser. De gir data om hvor raskt et objekt øker eller reduserer farten, og kan registrere endringer i bevegelse eller posisjon.
- Gyroskoper: Måler vinkelhastighet, altså rotasjonshastigheten rundt en bestemt akse. Gyroskoper bidrar til å registrere endringer i orienteringen, slik at enheter kan opprettholde sin posisjon i forhold til et referansesystem.
- Magnetometre (valgfritt): Noen IMU-er har innebygde magnetometre som måler styrken og retningen til magnetfelt. Disse dataene kan bidra til å bestemme enhetens orientering i forhold til jordens magnetfelt, noe som forbedrer navigasjonsnøyaktigheten.
IMU-er leverer kontinuerlige data om et objekts bevegelse, noe som gjør det mulig å spore dets posisjon og orientering i sanntid. Denne informasjonen er avgjørende for anvendelser som droner, kjøretøy og robotteknologi.
I applikasjoner som kameragimbaler eller UAV-er bidrar IMU-er til å stabilisere bevegelsene ved å kompensere for uønskede bevegelser eller vibrasjoner, noe som gir en jevnere drift.
