Förbättra navigationen i autonoma fordon
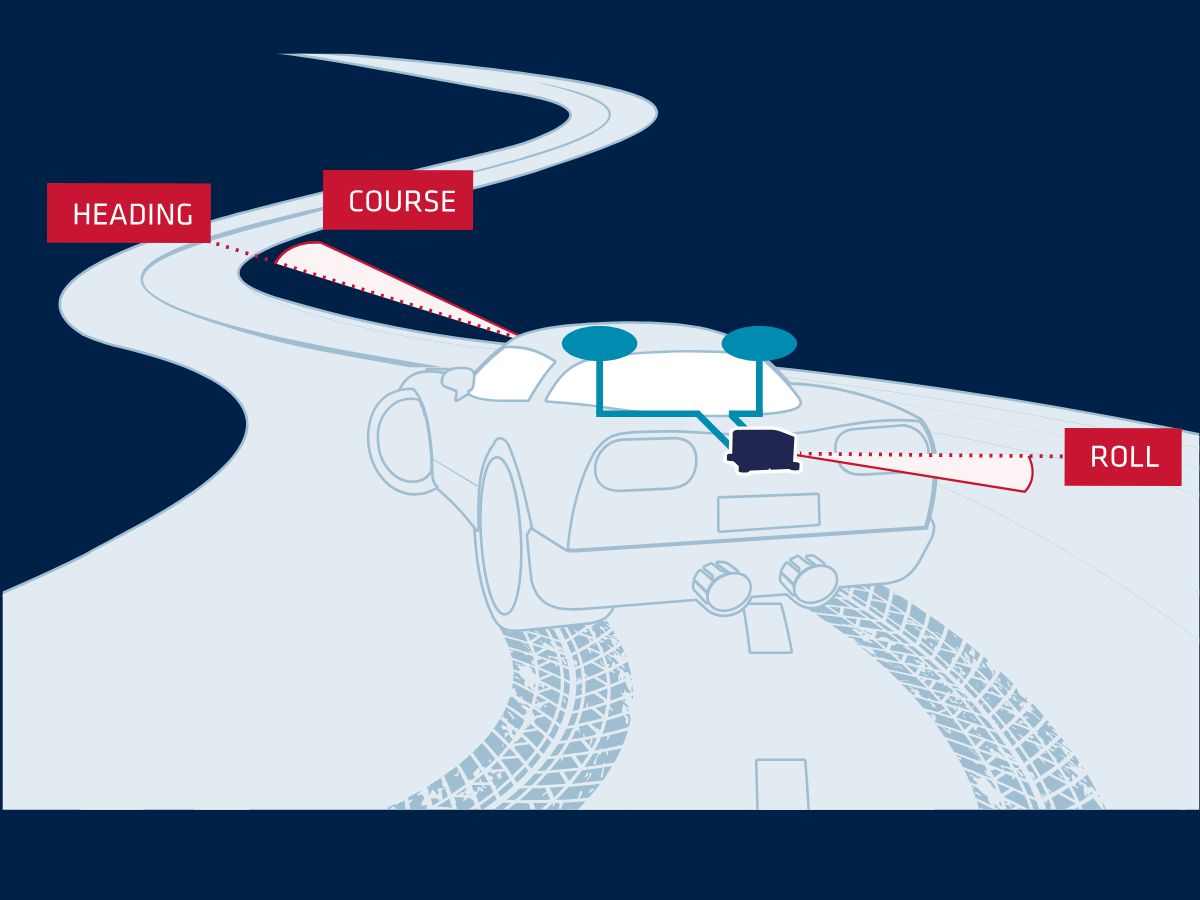
Våra INS tillhandahåller rull-, pitch- och kursvinkel i realtid, integrerade med en GNSS-mottagare för att bibehålla noggrannheten vid signalbortfall. De synkroniserar och stabiliserar exakt ytterligare utrustning, såsom LiDAR eller kameror, för tillämpningar i förarlösa bilar.
Dessutom skapar integrationen av ett INS med andra sensorer en heltäckande förståelse för fordonets omgivning. Vidare möjliggör denna integration navigation i komplexa och dynamiska scenarier med större precision.
Förbättra säkerheten och tillförlitligheten hos självkörande fordon
En av de mest krävande miljöerna för självkörande bilar är stadsmiljöer, där GNSS-signaler kan blockeras av höga byggnader och trafikförhållandena kan förändras snabbt. INS ger den noggrannhet och tillförlitlighet som krävs för att navigera säkert i dessa miljöer.
Våra INS-sensorer använder Micro-Electro-Mechanical Systems (MEMS)-teknik. Detta möjliggör mindre, mer exakta och mer energieffektiva sensorer, vilket förbättrar den totala prestandan för INS i autonoma bilar.
Tröghetsnavigeringssystem för självkörande bilar
Våra tröghetsnavigeringssystem är utformade för att erbjuda den oöverträffade noggrannhet och tillförlitlighet som krävs för att navigera i komplexa miljöer, såsom stadsklyftor, med förtroende.
Vi har skapat avancerade INS-lösningar som integreras sömlöst med dina autonoma fordonssystem och levererar realtidsdata som säkerställer exakt positionering och smidig, noggrann kontroll. Från stadsgator till utmanande terräng ger vi din teknik för självkörande bilar de robusta och högpresterande navigeringsmöjligheter som krävs för att uppnå en säker, tillförlitlig och effektiv autonom drift.
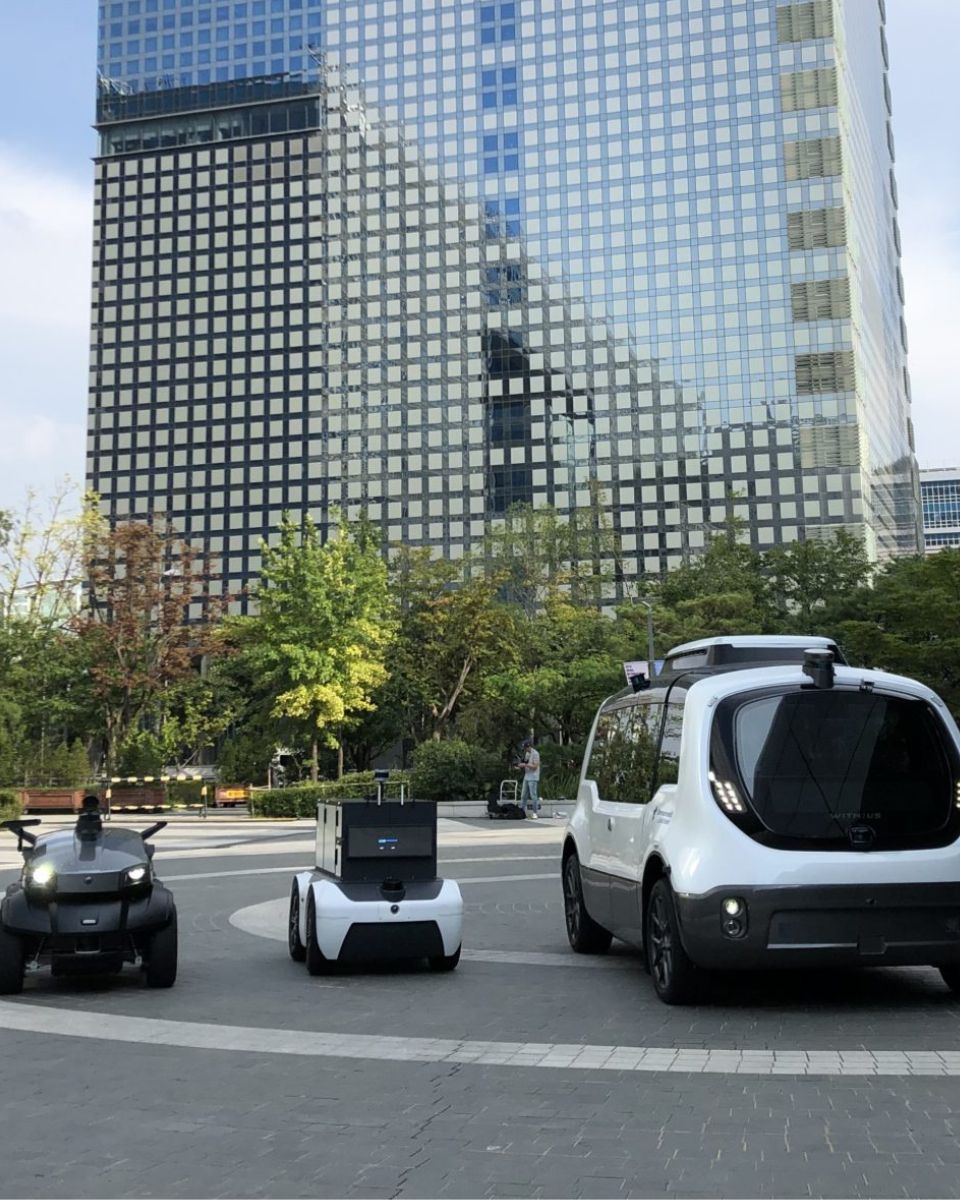
Upptäck våra lösningar för självkörande bilar
Var med och driv framtiden för autonom mobilitet, där innovation möter precision och varje resa styrs med oöverträffad noggrannhet. Upptäck våra lösningar för navigering i självkörande bilar.

Ellipse-D

Ekinox Micro

Ekinox-D
Broschyr om autonoma tillämpningar
Få vår broschyr direkt i din inkorg!
Fallstudier
Utforska hur vår tröghetsteknologi omformar landskapet för självkörande fordon i vår avsnitt för fallstudier. Dessa verkliga exempel visar hur våra avancerade sensorer möjliggör exakt navigering och robust prestanda. Våra lösningar ökar säkerheten i komplexa stadsmiljöer och säkerställer optimal funktionalitet när GNSS-signaler inte är tillgängliga.




De pratar om oss
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknologi.
Deras vittnesmål och framgångshistorier illustrerar den betydande inverkan våra sensorer har i praktiska tillämpningar för autonoma fordon.



Utforska andra potentiella tillämpningar för autonoma fordon
Autonoma fordon förändrar industrier långt bortom transportsektorn. Från jordbruk och logistik till byggnation och övervakning möjliggör avancerad navigeringssteknik smartare, säkrare och mer effektiva verksamheter. Utforska det breda utbudet av innovativa tillämpningar som drivs av autonomi.
Har du frågor?
Hitta svar på de vanligaste frågorna om de tillämpningar vi visar upp. Vår FAQ ger tydliga förklaringar för varje presenterad tillämpning, vilket hjälper användare att förstå praktiska användningsområden och fördelar. Om du inte hittar den information du behöver är du välkommen att kontakta oss direkt.
Hur fungerar självkörande bilar?
Självkörande bilar är fordon utrustade med sofistikerade system som gör att de kan navigera och styra sig själva utan mänsklig inblandning. Dessa fordon använder en kombination av sensorer och algoritmer för autonom körning för att uppfatta sin omgivning, fatta beslut och utföra köruppgifter. Målet är att uppnå full autonomi, där fordonet kan hantera alla aspekter av körningen på ett säkert och effektivt sätt.
Självkörande bilar förlitar sig på en rad nyckelteknologier för att uppfatta sin omgivning. Dessa inkluderar:
- GNSS (Global Navigation Satellite System): för att få uppdateringar i realtid om den självkörande bilens position, hastighet och riktning.
- INS (Inertial Navigation Systems): för att bibehålla noggrannheten vid eventuella bortfall av GNSS-signaler. Det ger uppdateringar i realtid om den självkörande bilens position, hastighet och riktning.
- LiDAR (Light Detection and Ranging): användning av laserstrålar för att skapa en detaljerad 3D-karta över fordonets omgivning. Denna teknik hjälper bilen att upptäcka och mäta objekt runt omkring sig, inklusive andra fordon, fotgängare och vägmärken.
- Radar (Radio Detection and Ranging): användning av radiovågor för att upptäcka föremåls hastighet, avstånd och riktning. Radar är särskilt användbart under svåra väderförhållanden och för att upptäcka föremål på längre avstånd.
- Kameror: för att fånga visuell information om fordonets omgivning, inklusive filmarkeringar, trafiksignaler och vägmärken. De är väsentliga för att tolka komplexa visuella intryck och fatta beslut baserat på visuella data.
Vad är skillnaden mellan ADAS i bilar och självkörande bilar?
ADAS (Advanced Driver Assistance Systems) ökar bilsäkerheten genom att tillhandahålla funktioner som filhållning, adaptiv farthållare och automatisk inbromsning, men kräver aktiv övervakning av föraren. Däremot syftar självkörande bilar, som är utrustade med system för autonom körning, till att helt automatisera fordonsdriften utan mänsklig inblandning.
Medan ADAS stöder förare genom att hjälpa till med uppgifter och förbättra säkerheten, är självkörande bilar utrustade för att hantera alla aspekter av autonom körning, från navigering till beslutsfattande, vilket erbjuder en högre grad av automation (SAE-nivåer) och bekvämlighet. ADAS-egenskaper eller funktioner tillskrivs SAE-nivåer under 3, och självkörande bilar i sig motsvarar lägst nivå 4.
Hur fungerar GPS?
GPS (Global Positioning System) fungerar genom att använda en konstellation av satelliter, exakt tidmätning och trilateration för att fastställa din position var som helst på jorden.
Här är den enklaste och tydligaste förklaringen:
1 – Satelliter sänder ut signaler
Cirka 30 GPS-satelliter kretsar kring jorden och sänds kontinuerligt ut:
– Sin exakta position i rymden
– Den exakta tidpunkten då signalen skickades (med hjälp av atomur)
Dessa signaler färdas med ljusets hastighet.
2 – Din mottagare mäter restiden
En GPS-mottagare (i din telefon, drönare, INS med mera) tar emot signaler från flera satelliter.
Genom att mäta hur lång tid det tog för varje signal att komma fram beräknas avståndet:
avstånd = ljusets hastighet × restid
3 – Trilateration beräknar din position
För att hitta din position använder mottagaren trilateration (inte triangulering):
- Med 1 satellit → kan du vara var som helst på en sfär
- Med 2 satelliter → cirklar korsar varandra
- Med 3 satelliter → två möjliga punkter
- Med 4 satelliter → din exakta 3D-position + klockkorrigering
Din mottagare har ingen atomur, så den fjärde satelliten behövs för att lösa tidsfel.
4 – Korrigeringar förbättrar noggrannheten
Rå GPS har fel som beror på:
- Atmosfären (jonosfären, troposfären)
- Satellitklockans drift
- Fel i banprognoser
- Flervägsreflexer (signaler som studsar mot byggnader)
För att förbättra noggrannheten:
- SBAS (t.ex. WAAS, EGNOS) ger korrigeringar i realtid
- RTK- och PPP-tekniker korrigerar fel ner till centimeternivå
- INS-koppling (IMU + GPS) utjämnar och överbryggar avbrott vid signalbortfall
6 – Slutresultat
Mottagaren kombinerar all data för att beräkna:
- Latitud
- Longitud
- Altitud
- Hastighet
- Exakt tid
Moderna GPS-mottagare gör detta dussintals eller hundratals gånger per sekund.
Vad är ett INS?
Ett INS (Inertial Navigation System) är en fristående navigeringslösning som bestämmer en plattforms position, orientering och hastighet enbart med hjälp av tröghetssensorer – vanligtvis:
- Accelerometrar (mäter linjär acceleration)
- Gyroskop (mäter vinkelrotation)
Hur det fungerar
Gyroskop spårar hur plattformen roterar (roll, pitch, yaw). Accelerometrar mäts rörelse längs tre axlar. Ett navigeringsfilter (vanligtvis ett Kalman-filter) integrerar dessa mätningar över tid för att beräkna:
- Position (x, y, z)
- Hastighet
- Attityd (orientering)
Viktiga egenskaper
- Helt autonom: Inga externa signaler krävs för drift
- Hög uppdateringsfrekvens: Ofta hundratals eller tusentals mätningar per sekund
- Fungerar i alla miljöer: Fungerar under jord, under vatten, inomhus och i GPS-fria miljöer
- Precisionen beror på sensorklass: Sträcker sig från IMU:er för konsumentmarknaden till taktiska INS och navigerings-INS
Vanliga tillämpningar
- Flyg- och rymdteknik samt försvar: robotar, UAV:er, patrullerande robotvapen, pansarfordon
- Marin: AUV:er, USV:er, fartyg, hydrografisystem
- Markrobotik: autonoma fordon, SLAM, AGV:er
- Mätning och kartering: mobila karteringssystem, LiDAR
- Industri: stabilisering, rörelsespårning
