Otonom araçların navigasyonunun geliştirilmesi
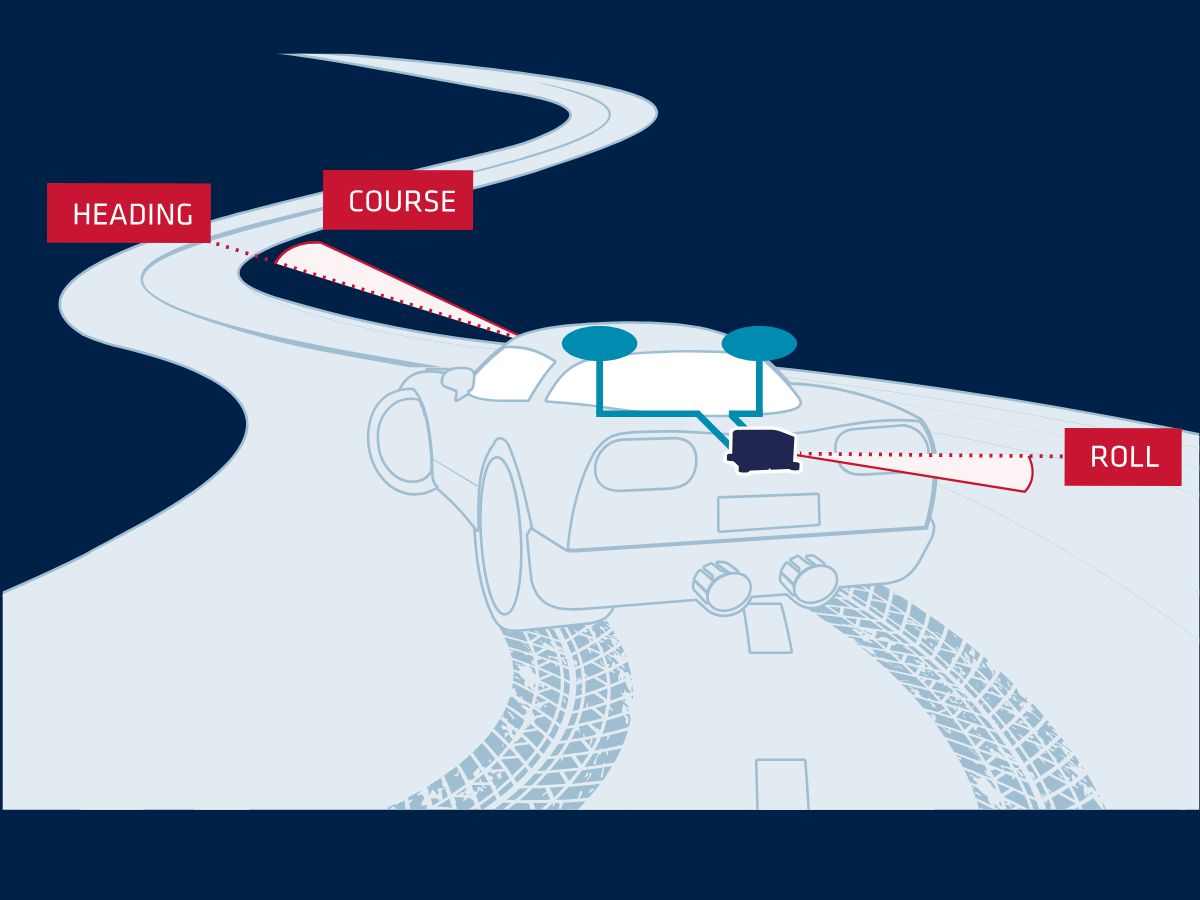
Ataletli Navigasyon Sistemlerimiz (INS), sinyal kesintileri sırasında doğruluğu korumak için bir GNSS alıcısıyla entegre olarak gerçek zamanlı yuvarlanma, eğim ve yön bilgisi sağlar. Bu sistemler, sürücüsüz araç uygulamaları için LiDAR veya kameralar gibi ek ekipmanları hassas bir şekilde senkronize eder ve stabilize eder.
Ayrıca, bir INS ’ın diğer sensörlerle entegrasyonu, aracın çevresine ilişkin kapsamlı bir anlayış sağlar. Dahası, bu entegrasyon, karmaşık ve dinamik senaryolarda daha yüksek hassasiyetle navigasyon yapılmasını mümkün kılar.
Otonom araçların güvenliğinin ve güvenilirliğinin artırılması
Otonom araçlar için en zorlu ortamlardan biri, yüksek binaların GNSS sinyallerini engelleyebildiği ve trafik koşullarının hızla değişebildiği kentsel alanlardır. INS , bu ortamlarda güvenli bir şekilde seyir yapmak için gereken doğruluğu ve güvenilirliği sağlar.
INS sensörlerimiz, Micro-Elektro-Mekanik Sistemler (MEMS) teknolojisini kullanır. Bu teknoloji, daha küçük, daha doğru ve daha az enerji tüketen sensörlerin geliştirilmesini sağlayarak, otonom araçlarda INS genel performansını artırır.
Otonom araçlar için atalet navigasyon sistemleri
Ataletli Navigasyon Sistemlerimiz, kentsel kanyonlar gibi karmaşık ortamlarda güvenle seyir yapmak için gereken rakipsiz doğruluk ve güvenilirliği sağlayacak şekilde tasarlanmıştır.
Otonom araç sistemlerinizle sorunsuz bir şekilde entegre olan ve hassas konumlandırma ile sorunsuz, doğru kontrolü sağlayan gerçek zamanlı veriler sunan gelişmiş INS çözümleri geliştirdik. Kentsel caddelerden zorlu arazilere kadar, otonom araç teknolojinizi güvenli, güvenilir ve verimli bir otonom çalışma sağlamak için gerekli olan sağlam ve yüksek performanslı navigasyon yetenekleriyle donatıyoruz.
Otonom araçlar için çözümlerimizi keşfedin
İnovasyonun hassasiyetle buluştuğu ve her yolculuğun benzersiz bir doğrulukla yönlendirildiği otonom mobilitenin geleceğini bizimle birlikte şekillendirin. Otonom araçlar için navigasyon çözümlerimizi keşfedin.

Ellipse-D

Ekinox Micro

Ekinox-D
Otonom uygulamalar broşürü
Broşürümüzü anında e-posta kutunuza alın!
Örnek olay incelemeleri
Vaka çalışmaları bölümümüzde, atalet teknolojimizin otonom araçların geleceğini nasıl yeniden şekillendirdiğini keşfedin. Bu gerçek hayattan örnekler, gelişmiş sensörlerimizin nasıl hassas navigasyon ve sağlam performans sağladığını göstermektedir. Çözümlerimiz, karmaşık kentsel ortamlarda güvenliği artırır. GNSS sinyallerinin ulaşılamadığı durumlarda da optimum işlevselliği garanti ederler.




Hakkımızda konuşuyorlar
Teknolojimizi benimseyen yenilikçiler ve müşterilerimizden ilk elden dinleyin.
Onların görüşleri ve başarı öyküleri, sensörlerimizin pratik otonom araç uygulamalarında yarattığı önemli etkiyi gözler önüne seriyor.



Otonom araçların diğer olası kullanım alanlarını keşfedin
Otonom araçlar, ulaşımın çok ötesinde birçok sektörü dönüştürüyor. Tarım ve lojistikten inşaat ve gözetime kadar, gelişmiş navigasyon teknolojileri daha akıllı, daha güvenli ve daha verimli operasyonların gerçekleştirilmesini sağlıyor. Otonomi teknolojisiyle desteklenen çok çeşitli yenilikçi uygulamaları keşfedin.
Sorularınız var mı?
Sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını burada bulabilirsiniz. SSS bölümümüz, öne çıkan her uygulama için net açıklamalar sunar. Bu bölüm, kullanıcıların uygulamaların pratik kullanım örneklerini ve avantajlarını anlamalarına yardımcı olur. Ayrıca, aradığınız bilgiyi bulamazsanız, doğrudan bizimle iletişime geçebilirsiniz.
Otonom araçlar nasıl çalışır?
Otonom araçlar, insan müdahalesi olmaksızın kendi başlarına yol bulup kontrol etmelerini sağlayan gelişmiş sistemlerle donatılmış araçlardır. Bu araçlar, çevrelerini algılamak, kararlar almak ve otonom sürüş görevlerini yerine getirmek için otonom sürüş sensörleri ile algoritmaların bir kombinasyonunu kullanır. Amaç, aracın sürüşün tüm unsurlarını güvenli ve verimli bir şekilde idare edebileceği tam otonomiye ulaşmaktır.
Otonom araçlar, çevrelerini algılamak için bir dizi temel teknolojiye dayanır. Bunlar arasında şunlar yer alır:
- GNSS (Küresel Navigasyon Uydu Sistemi): Otonom aracın konumu, hızı ve yönü hakkında gerçek zamanlı güncellemeleri almak için.
- INS (Atalet Navigasyon Sistemleri): GNSS sinyal kesintileri durumunda doğruluğu korumak amacıyla. Otonom aracın konumu, hızı ve yönü hakkında gerçek zamanlı güncellemeler sağlar.
- LiDAR (Işık Algılama ve Mesafe Ölçümü): Lazer ışınlarının kullanılmasıyla aracın çevresinin ayrıntılı bir 3B haritasının oluşturulması. Bu teknoloji, aracın çevresindeki nesneleri (diğer araçlar, yayalar ve yol işaretleri dahil) algılamasına ve mesafelerini ölçmesine yardımcı olur.
- Radar (Radyo Algılama ve Mesafe Ölçümü): Nesnelerin hızını, mesafesini ve yönünü tespit etmek için radyo dalgalarının kullanılması. Radar, özellikle elverişsiz hava koşullarında ve daha uzak mesafelerdeki nesneleri tespit etmek için yararlıdır.
- Kameralar: Şerit çizgileri, trafik ışıkları ve yol işaretleri dahil olmak üzere aracın çevresine ilişkin görsel bilgileri yakalamak için kullanılır. Karmaşık görsel ipuçlarını yorumlamak ve görsel verilere dayalı kararlar almak için vazgeçilmezdirler.
Otomobillerdeki ADAS ile otonom araçlar arasındaki fark nedir?
ADAS (Gelişmiş Sürücü Destek Sistemleri), şerit takip, uyarlanabilir hız sabitleyici ve otomatik frenleme gibi özellikler sunarak sürüş güvenliğini artırır; ancak sürücünün aktif denetimini gerektirir. Buna karşılık, otonom sürüş sistemleriyle donatılmış sürücüsüz araçlar, insan müdahalesi olmaksızın araç kullanımını tamamen otomatikleştirmeyi amaçlamaktadır.
ADAS, sürücülere çeşitli görevlerde yardımcı olarak ve güvenliği artırarak destek verirken, otonom araçlar ise navigasyondan karar verme sürecine kadar otonom sürüşün tüm yönlerini üstlenmek üzere tasarlanmış olup, daha yüksek bir otomasyon seviyesi (SAE seviyeleri) ve kolaylık sunar. ADAS özellikleri veya işlevleri 3’ün altındaki SAE seviyelerine atfedilirken, otonom araçlar ise en az seviye 4’e karşılık gelir.
GPS nasıl çalışır?
GPS (Küresel Konumlandırma Sistemi), bir uydu grubu, hassas zamanlama ve üçgenleme yöntemini kullanarak Dünya üzerindeki herhangi bir yerdeki konumunuzu belirler.
İşte en basit ve anlaşılır açıklama:
1 – Uydular sinyal yayar
Dünya yörüngesinde yaklaşık 30 adet GPS uydusu bulunmaktadır ve her biri sürekli olarak şu bilgileri iletmektedir:
– Uzaydaki tam konumu
– Sinyalin gönderildiği tam zaman (atom saatleri kullanılarak)
Bu sinyaller ışık hızında ilerler.
2 – Alıcınız, yolculuk süresini ölçer
Bir GPS alıcısı (telefonunuzda, drone'unuzda, INS vb.), birden fazla uydudan gelen sinyalleri alır.
Her bir sinyalin ulaşması için geçen süreyi ölçerek mesafeyi hesaplar:
mesafe = ışık hızı × seyahat süresi
3 – Trilaterasyon, konumunuzu hesaplar
Konumunuzu belirlemek için alıcı, üçgenleme (triangülasyon değil) yöntemini kullanır:
- 1 uyduyla → küre üzerindeki herhangi bir yerde olabilirsiniz
- 2 uydu olduğunda → daireler kesişir
- 3 uyduyla → iki olası nokta
- 4 uydu ile → tam 3B konumunuz + saat düzeltmesi
Alıcınızda atom saati bulunmadığından, zamanlama hatalarını gidermek için 4. uyduya ihtiyaç vardır.
4 – Düzeltmeler doğruluğu artırır
Ham GPS verilerinde şu kaynaklardan kaynaklanan hatalar bulunur:
- Atmosfer (iyonosfer, troposfer)
- Uydu saatindeki sapma
- Yörünge tahmin hataları
- Çoklu yol yansımaları (binalardan seken sinyaller)
Doğruluğu artırmak için:
- SBAS (örneğin, WAAS, EGNOS) gerçek zamanlı düzeltmeler sağlar
- RTK ve PPP teknikleri, hataları santimetre düzeyine kadar düzeltir
- INS Bağlantı (IMU + GPS), sinyal kaybı sırasında kesintileri giderir ve boşlukları doldurur
6 – Nihai çıktı
Alıcı, tüm verileri bir araya getirerek şunları tahmin eder:
- Enlem
- Boylam
- Rakım
- Hız
- Kesin saat
Modern GPS alıcıları bunu saniyede onlarca ya da yüzlerce kez yapar.
INS 'u nedir?
Bir INS (Ataletli Navigasyon Sistemi), yalnızca atalet sensörlerini kullanarak bir platformun konumunu, yönünü ve hızını belirleyen bağımsız bir navigasyon çözümüdür; tipik olarak:
- İvmeölçerler (doğrusal ivmeyi ölçer)
- Jiroskoplar (açısal dönüşü ölçer)
Nasıl Çalışır?
Jiroskoplar, platformun nasıl döndüğünü (yuvarlanma, eğilme, sapma) izler. İvmeölçerler ise üç eksen boyunca hareketi ölçer. Bir navigasyon filtresi (genellikle Kalman filtresi), bu ölçümleri zaman içinde entegre ederek şunları hesaplar:
- Konum (x, y, z)
- Hız
- Tutum (yönelim)
Temel Özellikler
- Tamamen otonom: Çalışması için harici sinyallere gerek yoktur
- Yüksek güncelleme hızı: Genellikle saniyede yüzlerce veya binlerce ölçüm
- Her türlü ortamda çalışır: Yeraltında, su altında, kapalı mekanlarda ve GPS sinyalinin ulaşmadığı ortamlarda çalışır
- Hassasiyet, sensör sınıfına bağlıdır: Tüketici sınıfı IMU’lardan taktik ve navigasyon sınıfı sensörlere kadar çeşitlilik gösterir INS
Yaygın Kullanım Alanları
- Havacılık ve savunma: füzeler, İHA’lar, gezici mühimmatlar, zırhlı araçlar
- Denizcilik: Otonom Sualtı Araçları (AUV), Otonom Su Üstü Araçları (USV), gemiler, hidrografi sistemleri
- Kara robotikleri: otonom araçlar, SLAM, AGV’ler
- Ölçme ve haritalama: mobil haritalama sistemleri, LiDAR
- Endüstriyel: stabilizasyon, hareket izleme
