Navigasjon med høy presisjon for autonome kjøretøy
Inertialnavigasjonssystemer (INS) gir en rekke fordeler for autonome kjøretøy. Ved hjelp av sensorer som akselerometre og gyroskoper leverer løsningen INS kontinuerlige og nøyaktige navigasjonsdata uten å være avhengig av eksterne signaler.
Våre INS gir sanntidsoppdateringer om kjøretøyets posisjon, hastighet og retning, noe som sikrer nøyaktig navigasjon selv i miljøer utenGNSS. Vi har utviklet avanserte algoritmer for å minimere feil over tid og opprettholde nøyaktigheten i kjøretøyets posisjonering.
Robusthet i krevende miljøer
Vårt « INS » fungerer pålitelig i områder med dårlig « GNSS », blant annet i tunneler, bykløfter og tett løvtak. Det beskytter mot signalforstyrrelser og -forfalskning, samtidig som det utfyller « GNSS » for å øke navigasjonssikkerheten.
Systemet gir øyeblikkelig tilbakemelding om kjøretøyets bevegelse, noe som muliggjør rask beslutningstaking og tilpasningsdyktige reaksjoner. Uten å være avhengig av eksterne signaler fungerer vårt « INS » kontinuerlig, noe som er ideelt for dynamiske miljøer. Det genererer presise data for avanserte algoritmer, som banplanlegging, hindringsunngåelse og ruteoptimalisering. Dermed oppnår autonome systemer jevnere og mer effektiv drift.
Videre opprettholder det jevn ytelse uavhengig av vær, terreng eller signalforstyrrelser. I hovedsak styrker vårt « INS » autonomien, sikrer pålitelig navigasjon og gjør det mulig for kjøretøy å operere trygt og effektivt under alle forhold.
Sanntidsdata og sensorfusjon
Våre sensorer leverer bevegelses- og orienteringsdata i sanntid, slik at autonome kjøretøy kan foreta umiddelbare justeringer av styring, akselerasjon og bremsing som reaksjon på endringer i terreng, veiforhold eller trafikk. Dette bidrar også til å opprettholde stabilitet og kontroll.
Kombinert med andre navigasjonshjelpemidler (f.eks. GNSS, LiDAR, kameraer) forbedrer de den generelle nøyaktigheten og påliteligheten. Denne sensorfusjonen forbedrer situasjonsforståelsen og beslutningsevnen. Ved å integrere data fra flere sensorer kan vårt INS bidra til å korrigere unøyaktigheter forårsaket av eksterne faktorer, noe som sikrer mer pålitelig navigasjon.
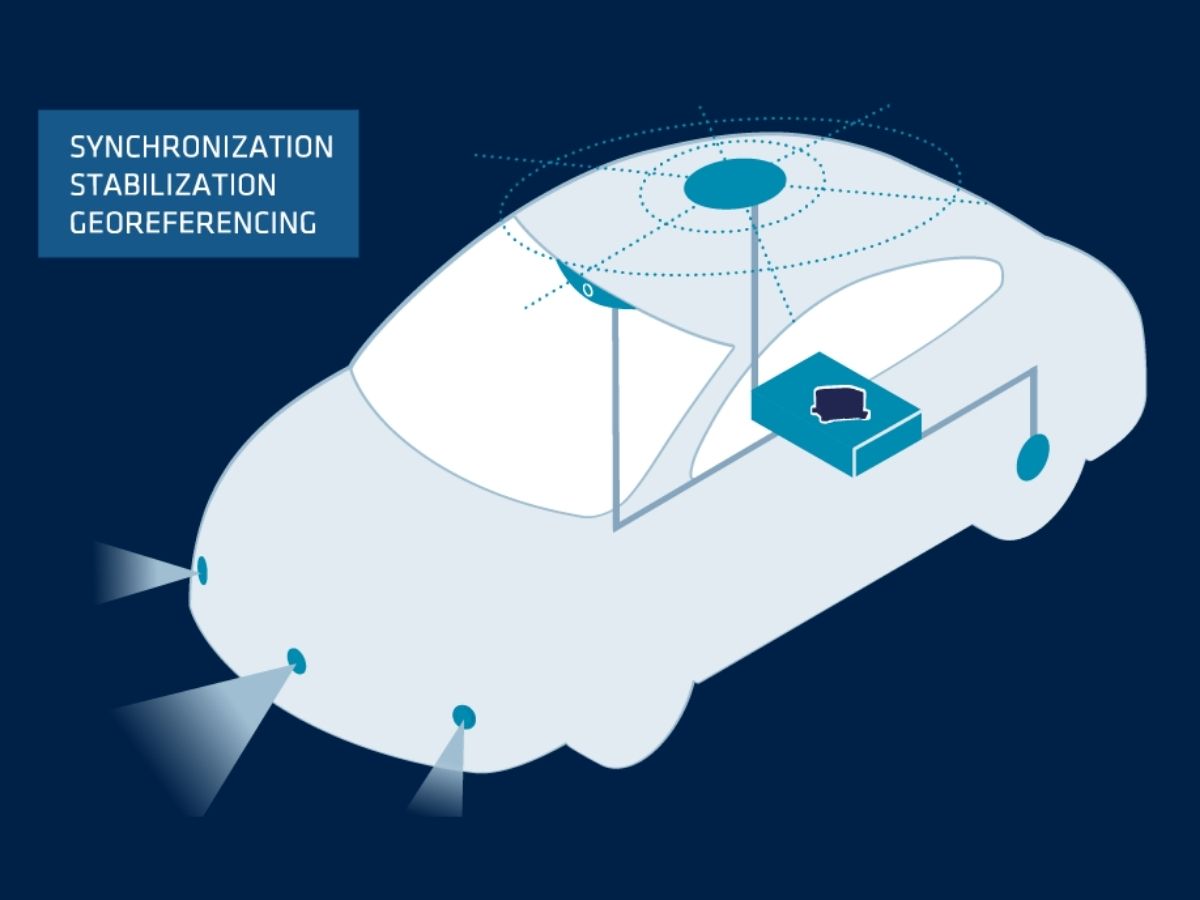
Utforsk våre løsninger for selvkjørende biler
Våre løsninger integreres sømløst med UGV-plattformer, slik at de leverer pålitelig ytelse selv under de mest krevende forholdene.

Ellipse-D

Ekinox Micro

Ekinox-D
Brosjyre om autonome applikasjoner
Få brosjyren vår sendt direkte til innboksen din!
Kundehistorier
Oppdag hvordan SBG Systems’ inertialøsninger revolusjonerer teknologien for autonome kjøretøy i vår seksjon med casestudier. Disse virkelige suksesshistoriene viser hvordan våre avanserte inertialsensorer sikrer presis navigasjon og pålitelighet i utfordrende miljøer. Fra å forbedre kjøretøysikkerheten i urbane omgivelser til å optimalisere ytelsen i situasjoner uten tilgang til « GNSS », gjør våre løsninger det mulig for autonome kjøretøy å operere med uovertruffen nøyaktighet og kontroll.
Hver casestudie gir verdifull innsikt i de innovative måtene vår teknologi driver fremtiden for autonom transport på .

TREALIS’ system for påvisning av feil på skinner med Apogee Navsight
Posisjonering av trikk og tog
Hvordan GapEOD bidrar til sikrere geofysiske undersøkelser med Ellipse
Posisjonering av trikk og tog
Forskning på autonome ferger i virkelige urbane farvann
Autonom fergenavigasjon
De snakker om oss
Hør det direkte fra innovatørene og kundene som har tatt i bruk teknologien vår.
Deres anbefalinger og suksesshistorier viser hvilken betydelig innvirkning sensorene våre har i praktiske anvendelser innen autonome kjøretøy.



Utforsk andre bruksområder for autonome inerti-systemer
Oppdag hvordan autonome inertialsystemer forandrer driften i en rekke bransjer. Fra robotikk og industriell automatisering til gruvedrift og logistikk – våre høytytende løsninger leverer presise navigasjons-, orienterings- og bevegelsesdata, selv i miljøer med store utfordringer knyttet til « GNSS ». Utforsk nye muligheter basert på pålitelig autonomi.
Har du spørsmål?
Her finner du svar på de vanligste spørsmålene om applikasjonene vi presenterer. Skulle du ikke finne det du leter etter, må du gjerne ta direkte kontakt med oss for å få hjelp.
Hvilke autonominivåer finnes det for selvkjørende biler?
Autonominivåene for selvkjørende biler er inndelt i seks nivåer (nivå 0 til nivå 5) av Society of Automotive Engineers (SAE), som definerer graden av automatisering i bilens drift. Her er en oversikt:
- Nivå 0: Ingen automatisering – Den menneskelige føreren har full kontroll over kjøretøyet til enhver tid, og det finnes kun passive systemer som varsler og advarsler.
- Nivå 1: Førerassistanse – Kjøretøyet kan bistå enten med styring eller akselerasjon/bremsing, men den menneskelige føreren må beholde kontrollen og holde øye med omgivelsene (f.eks. adaptiv cruisekontroll).
- Nivå 2: Delvis automatisering – Kjøretøyet kan styre både styring og akselerasjon/bremsing samtidig, men føreren må være oppmerksom og klar til å ta over når som helst (f.eks. Teslas Autopilot, GMs Super Cruise).
- Nivå 3: Betinget automatisering – Kjøretøyet kan håndtere alle aspekter ved kjøringen under visse forhold, men den menneskelige føreren må være klar til å gripe inn når systemet ber om det (f.eks. ved kjøring på motorvei). Føreren trenger ikke å følge med aktivt, men må være på vakt.
- Nivå 4: Høy automatisering – Kjøretøyet kan utføre alle kjøreoppgaver autonomt under bestemte forhold eller i bestemte miljøer (for eksempel i byområder eller på motorveier) uten menneskelig inngripen. I andre miljøer eller under spesielle omstendigheter kan det imidlertid være nødvendig at et menneske tar over styringen.
- Nivå 5: Full automatisering – Kjøretøyet er fullstendig autonomt og kan utføre alle kjøreoppgaver under alle forhold uten menneskelig innblanding. Det er ikke behov for en sjåfør, og kjøretøyet kan kjøre hvor som helst og under alle forhold.
Disse nivåene bidrar til å definere utviklingen av teknologien for autonome kjøretøy, fra grunnleggende førerstøtte til full autonomi.
Hva er en kilometerteller?
En kilometerteller er et instrument som brukes til å måle avstanden et kjøretøy har tilbakelagt. Den gir viktig informasjon om hvor langt et kjøretøy har kjørt, noe som er nyttig til ulike formål, for eksempel ved planlegging av vedlikehold, beregning av drivstoffeffektivitet og vurdering av gjenbruksverdi.
Kilometertellere måler avstand ut fra antall omdreininger på kjøretøyets hjul. En kalibreringsfaktor, som er basert på dekkstørrelsen, omregner hjulomdreiningene til avstand.
I mange navigasjonsapplikasjoner, særlig i kjøretøy, kan data fra kjørelengdemåleren integreres med INS andre data for å forbedre den generelle nøyaktigheten. Denne prosessen, kjent som sensorfusjon, kombinerer fordelene ved begge systemene.
Hva betyr «jamming» og «spoofing»?
Jamming og spoofing er to typer forstyrrelser som i betydelig grad kan påvirke påliteligheten og nøyaktigheten til satellittbaserte navigasjonssystemer som GNSS.
Støysending innebærer bevisst forstyrrelse av satellittsignaler ved å sende ut forstyrrende signaler på de samme frekvensene som brukes av systemer for « GNSS ». Denne forstyrrelsen kan overvelde eller overdøve de legitime satellittsignalene, slik at « GNSS »-mottakere ikke klarer å behandle informasjonen nøyaktig. Støysending brukes ofte i militære operasjoner for å forstyrre motstandernes navigasjonsevne, og det kan også påvirke sivile systemer, noe som fører til navigasjonsfeil og driftsproblemer.
Spoofing innebærer derimot overføring av forfalskede signaler som etterligner ekte GNSS signaler. Disse villedende signalene kan få GNSS mottakere til å beregne feil posisjoner eller tidspunkter. Spoofing kan brukes til å villede eller gi feilinformasjon til navigasjonssystemer, noe som potensielt kan føre til at kjøretøy eller fly kommer ut av kurs eller gir falske posisjonsdata. I motsetning til jamming, som bare hindrer signalmottak, villedes mottakeren aktivt ved spoofing ved at falsk informasjon presenteres som legitim.
Både forstyrrelse og forfalskning utgjør betydelige trusler mot integriteten til systemer som er avhengige av « GNSS », noe som krever avanserte mottiltak og robuste navigasjonsteknologier for å sikre pålitelig drift i omstridte eller utfordrende miljøer.
Hva er navigasjon etter beregning?
Dead reckoning er en navigasjonsmetode som bestemmer et kjøretøys nåværende posisjon ved kontinuerlig å beregne posisjonen ut fra en kjent tidligere posisjon ved hjelp av målte bevegelsesdata, uten å være avhengig av eksterne signaler som GPS.
I praksis tar systemet utgangspunkt i et referansepunkt – ofte den siste kjente nøyaktige posisjonen – og bruker innebygde sensorer som akselerometre, gyroskoper, hjulodometri eller hastighetslogger for å beregne hvordan kjøretøyet har beveget seg over tid. Ved å integrere disse bevegelsesmålingene beregner dead reckoning endringer i hastighet, retning og forflytning, og bygger gradvis opp et oppdatert posisjonsestimat. Selv om det gir fullt autonom navigasjon selv i miljøer uten GPS eller med svekket signal, er dead reckoning iboende utsatt for feilakkumulering: små sensoravvik, skalafaktorfeil eller miljøpåvirkninger øker over tid, noe som fører til at den estimerte banen avviker fra virkeligheten.
For å redusere denne avvikelsen kombineres kursberegning ofte med eksterne hjelpemidler som « GNSS », magnetometre, barometre eller teknikker for terrengsammenligning i moderne treghetsnavigasjonssystemer. Til tross for sine begrensninger er kursberegning fortsatt et grunnleggende prinsipp innen navigasjon, fordi den sikrer kontinuerlig posisjonering i sanntid, selv når absolutte referansepunkter ikke er tilgjengelige.
Hva er et treghetsnavigasjonssystem?
Et inertialnavigasjonssystem (INS) er en selvstendig navigasjonsløsning som bestemmer posisjonen, hastigheten og orienteringen til en plattform i bevegelse ved kontinuerlig å måle bevegelsen ved hjelp av treghetssensorer. I sin kjerne er et INS avhengig av tre akselerometre for å registrere lineære akselerasjoner langs tre vinkelrette akser, og tre gyroskoper for å måle vinkelhastigheter rundt de samme aksene. Ved å integrere disse målingene over tid beregner systemet hvordan plattformens hastighet, orientering og posisjon utvikler seg fra et kjent utgangspunkt.
Siden et « INS » ikke er avhengig av eksterne signaler som GPS, radiofyr eller visuelle referansepunkter, kan det fungere pålitelig i miljøer der eksterne navigasjonshjelpemidler ikke er tilgjengelige, blokkeres eller har redusert ytelse – for eksempel under vann, innendørs, under jorden eller i situasjoner med militær GNSS-forstyrrelse.
Moderne « INS » benytter vanligvis avanserte filtreringsalgoritmer, oftest et Kalman-filter, for å sammenføye rå sensordata, redusere avvik og beregne den mest nøyaktige navigasjonstilstanden. I mange anvendelser kombineres «INS » med « GNSS », odometre, Doppler-hastighetslogger eller magnetometre for å begrense langvarig avvik og sikre svært stabil navigasjon. Resultatet er en robust navigasjonsløsning med høy oppdateringsfrekvens, som er avgjørende for fly, UAV-er, missiler, autonome kjøretøy, skip, AUV-er og et bredt spekter av industrielle systemer som krever presis, kontinuerlig oversikt over bevegelse og orientering.
