


EKF – Utvidet Kalman-filter

Det utvidede Kalman-filteret (EKF) er et kraftig verktøy som brukes i navigasjons- og kontrollsystemer for å estimere tilstanden til et system som endrer seg over tid. Det er en utvidelse av Kalman-filteret, utviklet for å håndtere ikke-lineære systemer, noe som gjør det avgjørende for anvendelser der forholdet mellom variablene ikke er lineært.
Denne kraftige algoritmen brukes til å estimere tilstanden til et dynamisk system basert på støybefengte sensormålinger. Den bygger videre på det standard Kalman-filteret ved å tilpasse seg ikke-lineære systemer, som er vanlige i virkelige navigasjonsscenarier. Mens det tradisjonelle Kalman-filteret forutsetter lineær dynamikk og gaussisk støy, overvinner EKF disse begrensningene ved å linearisere det ikke-lineære systemet rundt det gjeldende estimatet. Dette gjør at det kan fungere effektivt i mer komplekse, virkelige miljøer.
Grunnprinsippet bak det utvidede Kalman-filteret
I sin kjerne oppdaterer EKF kontinuerlig en tilstandsvektor – et sett med variabler som beskriver systemets nåværende tilstand, for eksempel posisjon, hastighet og orientering i navigasjonssammenheng. Den baserer seg på en prosessmodell for å forutsi hvordan tilstanden utvikler seg over tid, og tar hensyn til systemdynamikk og styreinnspill. Samtidig kobler målemodellen innkommende sensordata til den estimerte tilstanden, og en kovariansmatrise representerer usikkerheten i både prediksjoner og observasjoner, noe som hjelper EKF med å balansere tilliten mellom modellestimater og sensorinnganger.
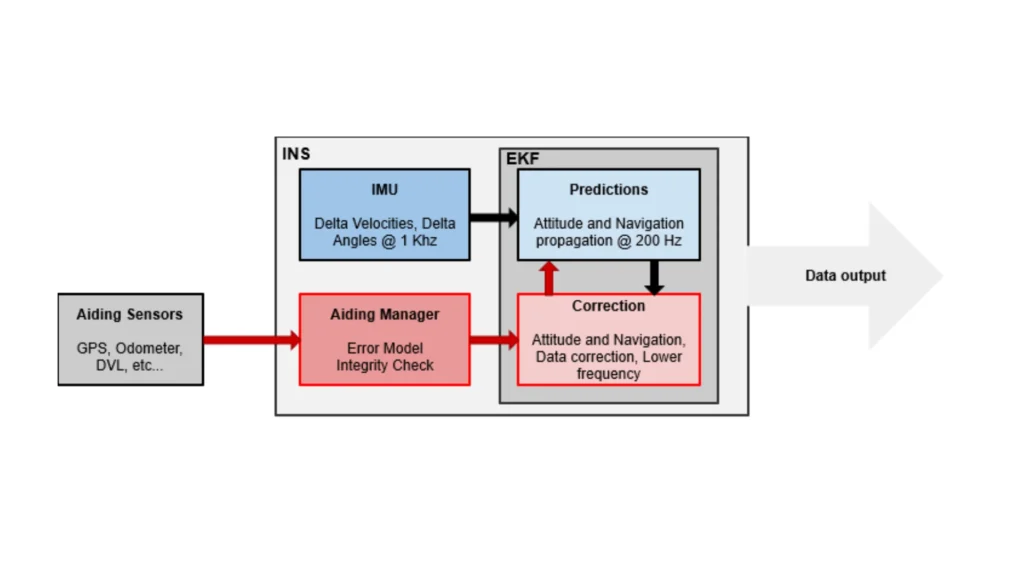
Filteret fungerer i to hovedfaser: prediksjon og oppdatering. I prediksjonsfasen bruker det prosessmodellen til å forutsi neste tilstand og beregne den tilhørende usikkerheten ved å oppdatere kovariansmatrisen. For å håndtere ikke-linearitet lineariserer EKF både prosess- og målemodellene ved hjelp av jakobimatriser – matematiske representasjoner som gir en tilnærming til hvordan systemet oppfører seg i nærheten av det gjeldende estimatet.
I oppdateringsfasen innlemmer EKF nye sensormålinger for å finjustere prediksjonen. Den beregner Kalman-forsterkningen, som bestemmer hvor stor vekt som skal tillegges de nye målingene i forhold til den predikerte tilstanden. Denne forsterkningen gjør det mulig for EKF å justere tilstandsestimatet tilsvarende og oppdatere kovariansen for å gjenspeile den reduserte usikkerheten etter målingen.
Anvendelse av EKF i moderne applikasjoner
EKF er mye brukt i moderne navigasjonssystemer på grunn av sin evne til å levere nøyaktige tilstandsestimater selv i nærvær av støy og systemkompleksitet. For eksempel er inersialnavigasjonssystemer (INS) avhengige av akselerometre og gyroskoper, som er utsatt for avvik og støy. EKF kombinerer sensordata for å gi stabile estimater av posisjon, hastighet og orientering for dynamiske plattformer. Disse estimatene er avgjørende for pålitelig drift av autonome kjøretøy, fly og andre mobile systemer.
Innen robotikk og autonome systemer muliggjør EKF robust lokalisering og kartlegging. Roboter bruker sensorer som LiDAR eller kameraer til å estimere posisjon og oppdatere kart ved hjelp av et utvidet Kalman-filter (EKF). Dette muliggjør kartlegging og lokalisering i sanntid, noe som støtter sikker og autonom drift i ukjente eller dynamiske miljøer.
Innen luftfart og forsvar spiller EKF en avgjørende rolle i styrings- og sporingssystemer. Det gjør det mulig for fly, missiler og romfartøy å opprettholde presis posisjon og bane, selv under ikke-lineære bevegelsesforhold. EKF fortsetter å fungere pålitelig når det utsettes for ytre forstyrrelser som ellers kunne forringe navigasjonsnøyaktigheten.
Teknologien bak EKF omfatter flere kritiske komponenter. Jacobimatriser støtter lineariseringsprosessen, mens sensorfusjon integrerer data fra flere kilder for å sikre robusthet og nøyaktighet. For å støtte sanntidsdrift er EKF avhengig av effektive beregningsalgoritmer for matriseoperasjoner, kovariansoppdateringer og måleintegrasjon.
Avslutningsvis er det utvidede Kalman-filteret (EKF) et uunnværlig verktøy i avanserte navigasjonssystemer. Ved å utvide Kalman-filteret til å håndtere ikke-lineære systemer oppnår man nøyaktig tilstandsestimering i sanntid. Det støtter et bredt spekter av anvendelser, inkludert robotikk, ADAS i bilindustrien, luftfart og forsvarssystemer. Å mestre EKF-prinsippene og -teknologiene er nøkkelen til å utvikle høytytende navigasjonsløsninger i komplekse og dynamiske miljøer.
