Forskning på autonome ferger i virkelige urbane farvann
WarnowstromerAI (et forskningsprosjekt ved Universitetet i Rostock) utvikler teknologi for autonome ferger som skal sikre trygg og effektiv navigering i travle urbane farvann. Ved hjelp av vår Ekinox Micro GNSS/INS oppnådde teamet presis posisjonering og pålitelige bevegelsesdata for automatisert fartøydrift. Samlet sett viser prosjektet hvordan avansert navigasjonsteknologi stille og rolig former fremtiden for innlandsskipsfarten. Det peker mot smartere og tryggere farvann der autonome fartøy kan navigere trygt i komplekse urbane farvann.

WarnowstromerAI er et forskningsprosjekt ledet av Universitetet i Rostock, med fokus på utvikling av høyt automatiserte assistansesystemer for autonome passasjerferger på innlandsvannveier. Prosjektet benytter fergen «Warnowstromer», som krysser elven Warnow langs en 500 meter lang rute i et travlt byområde.
Denne ruten benyttes av turister, kommersielle fartøy og fritidsbåter, noe som gjør den til et ideelt sted for å teste autonom fergenavigasjon, energieffektiv drift og avansert miljøgjenkjenning. På grunn av denne konstante aktiviteten opererer fergen i et dynamisk miljø der trafikkforholdene kan endre seg raskt. Denne ruten er spesielt verdifull for forskere. De kan studere hvordan automatiserte fartøy reagerer på virkelige situasjoner i stedet for i kontrollerte testmiljøer.
Kundens mål: Å muliggjøre pålitelig autonom navigasjon
Prosjektet startet med et klart mål: å utvikle et styrings- og tilbakemeldingssystem som kan støtte automatiserte hjelpefunksjoner på innlandsferger. Teamet ønsket å skape en løsning som kunne brukes på flere enn ett enkelt fartøy. For å gjøre dette mulig tok de ikke bare hensyn til teknisk ytelse, men også økonomiske og regulatoriske aspekter. Målet er å bygge et system som kan fungere sikkert og effektivt, selv i komplekse og stadig skiftende miljøer.
Helt fra starten innså utviklingsteamet at nøyaktige og pålitelige posisjonsdata ville være avgjørende for at automatiseringen skulle fungere. Ved en trafikkert elveovergang med mange fartøy, skiftende vind og varierende strømforhold er presise navigasjonsdata helt avgjørende.
Tekniske utfordringer
Det er langt fra enkelt å drive fergen autonomt. Warnowstromer beveger seg blant kommersiell skipsfart, sportsbåter, elektriske fritidsbåter og til og med svømmere. Sediment, vegetasjon og nærliggende konstruksjoner kan begrense hvor fergen kan manøvrere. Samtidig drives fergen av et batteri med begrenset kapasitet, så den må operere på en energieffektiv måte.
Disse driftsmessige begrensningene innebærer at navigasjons- og kontrollsystemene ikke bare må være nøyaktige, men også pålitelige over lange driftsperioder. Enhver ustabilitet eller tap av posisjonsinformasjon kan påvirke både sikkerheten og effektiviteten.
For å møte disse utfordringene trengte teamet:
- Navigering etter beregning i opptil 5 minutter, noe som muliggjør navigering under broer og i områder der det ikke er tilgang til « GNSS ». « IMU »-ytelse på taktisk nivå med en oppdateringsfrekvens på minst 100 Hz.
- GPS-kompass med fleksible dobbeltantenner integrert i « IMU ».
- Spesifikasjoner for gyroskopet: 0,1°/√h, 2°/h stabilitet mot avvik, 60 µg/√Hz og 20 µg akselerasjonsstøy.
Disse kravene innebar at teamet trengte et navigasjonssystem som leverer nøyaktige sanntidsdata og som fungerer pålitelig under skiftende miljøforhold.
Integrering av vår navigasjonsløsning i den autonome fergen
Teamet fant oss gjennom et søk på nettet og innså raskt at våre løsninger for inertialnavigasjon kunne dekke deres behov. Samarbeidet startet med en forespørsel om tilbud, og vi jobbet tett sammen med dem for å sikre en sømløs integrasjon. Vi leverte teamet Ekinox Micro , vårt taktiske INS/GNSS system, for å oppfylle deres strenge krav.
Ved hjelp av Ekinox Micro kunne teamet gå fra innledende tester til fullt automatiserte funksjoner gjennom en strukturert, trinnvis tilnærming.
De verifiserte først grunnleggende operasjoner ved hjelp av joystick-styring, mens systemet vårt leverte presise posisjons- og orienteringsdata. Denne innledende fasen gjorde det mulig for teamet å validere kvaliteten på navigasjonsdataene og bekrefte at de kunne støtte mer avanserte automatiseringsfunksjoner senere i prosjektet.
Deretter la de til hastighets- og posisjonskontroll ved hjelp av høyfrekvente data fra den dobbelte antennen GNSS levert av Ekinox Micro . Dette hjalp dem med å justere fergens kurs og automatiske posisjonering mer nøyaktig ved hjelp av målinger fra den virkelige verden.
Integrasjon og testing
Gjennom hele integrasjons- og testfasen gjorde systemets hurtige Ethernet-grensesnitt og tilpassede protokoll det enkelt å mate sanntidsnavigasjonsdata inn i deres kontrollalgoritmer. Ekinox Micro muliggjorde presis manøvrering selv under skiftende miljøforhold, slik at teamet kunne fokusere på de autonome funksjonene uten å måtte ty til midlertidige løsninger.
Operatørene kunne trygt overvåke den autonome fergen, med nøyaktig navigasjonsinformasjon i høy oppløsning til enhver tid. Kontinuerlig datatilgjengelighet gjorde det mulig for teamet å evaluere og forbedre autonome funksjoner som banplanlegging og objektdeteksjon trinn for trinn.
Teamet trengte svært lite støtte under integrasjonen. De klarte i stor grad å installere og konfigurere systemet på egen hånd ved hjelp av våre dokumentasjonsressurser. I etterkant av denne smidige opplevelsen uttalte de:«Deres online dokumentasjon og supportportal hjalp teamet med å integrere løsningen deres raskt. Hver gang vi oppdaget en feil, leverte supportteamet oppdateringer umiddelbart for å sikre at implementeringen fortsatte uten problemer.»
Resultater og neste trinn
Med det integrerte navigasjonssystemet har teamet nå en stabil og pålitelig kilde til posisjons- og orienteringsdata for testene sine. Dette har hjulpet dem med å evaluere automatiserte funksjoner på en tydeligere måte og justere kontrollalgoritmene ved hjelp av reelle navigasjonsdata under fergeprøvene. Det gir også et konsistent referansepunkt for å sammenligne ulike testscenarier og forbedre systemets oppførsel over tid.
Fremover vil prosjektet fortsette å utvikle seg. Teamet planlegger å kombinere navigasjonssystemet med optiske sensorer for å forbedre hvordan den autonome fergen oppdager og forstår omgivelsene sine. Dette vil støtte mer avanserte autonome funksjoner og hjelpe forskerne med å studere hvordan automatiserte ferger eller fartøy kan operere trygt i travle urbane farvann.
Når de ser tilbake på arbeidet så langt, oppsummerte teamet erfaringene sine enkelt: « Ekinox Micro er det beste sensorutstyret for å fremme autonom skipsfart i urbane områder.»
Prosjektet pågår fortsatt, men resultatene så langt viser hvordan pålitelige navigasjonsdata kan støtte utviklingen av automatisert fergeoperasjon under virkelige forhold.
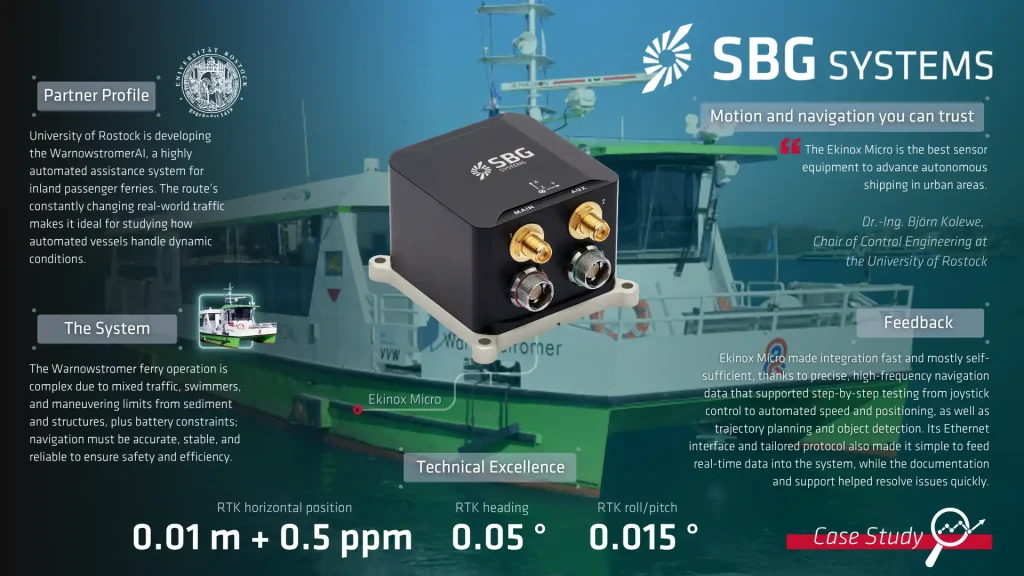
Ekinox Micro
Ekinox Micro leverer høytytende GNSS-støttet inertialnavigasjon for anvendelser på land, til sjøs og i luften. Denne miniatyrsensoren integrerer en GNSS -mottaker med taktiske MEMS-inertialsensorer for å gi overlegen nøyaktighet under krevende forhold.
Ekinox Micro er liten og lett, men likevel robust nok til å tåle tøffe miljøer.

