


MEMS-treghetssensorer
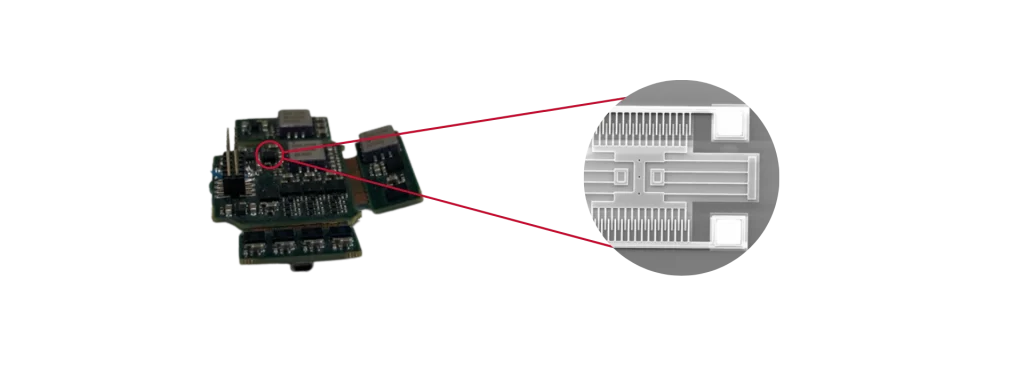
MEMS-treghetssensorer måler lineær akselerasjon og vinkelhastighet ved hjelp av mikrofabrikkerte mekaniske strukturer som er etset inn i silisiumskiver. Halvlederproduksjonen sikrer høy repeterbarhet, utmerket skalerbarhet og jevn sensorprestasjon. Dermed oppnår produsentene kompakte dimensjoner, lavere produksjonskostnader og høy pålitelighet.
En MEMS-treghetsmåleenhet (IMU) integrerer tre ortogonale akselerometre og tre gyroskoper. Sammen måler disse sensorene bevegelse i seks frihetsgrader (6-DoF). En MEMS- IMU en alene kan imidlertid ikke estimere posisjon eller kurs. Derfor integrerer produsentene GNSS -mottakere, magnetometre, odometre eller andre hjelpesensorer. Sensorfusjonsalgoritmer genererer deretter pålitelige navigasjons- og orienteringsestimater. Som et resultat fungerer systemet som et Attitude and Heading Reference System (AHRS) eller et komplett inertialnavigasjonssystem (INS).
Flere parametere definerer ytelsen til MEMS-inertialsensorer. Disse inkluderer bias-ustabilitet, «Angle Random Walk» (ARW), «Velocity Random Walk» (VRW), nøyaktighet i skalafaktoren, båndbredde, vibrasjonsdemping og termisk stabilitet. Videre kompenserer fabrikkalibrering for deterministiske sensorfeil. Disse feilene inkluderer feiljustering av akser, ikke-linearitet i skalafaktoren, g-følsomhet og temperaturavhengige bias-variasjoner. Deretter kombinerer innebygde Extended Kalman Filters (EKF) inersialmålinger med eksterne observasjoner. Denne prosessen estimerer kontinuerlig sensorfeil og reduserer inersialdrift. Følgelig opprettholder navigasjonsløsningen høyere nøyaktighet under dynamiske operasjoner.
Nylige fremskritt har forbedret MEMS-inersialteknologien betydelig. For eksempel øker lukket-sløyfe-sensorarkitekturer lineariteten og reduserer følsomheten for forspenning. På samme måte forbedrer forbedret MEMS-produksjon repeterbarheten og langsiktig stabilitet. Avansert digital signalbehandling forbedrer også støyytelsen og robustheten mot vibrasjoner. Som et resultat oppnår avanserte MEMS-sensorer nå ytelse på taktisk nivå. Samtidig er de fortsatt mindre, lettere og mer energieffektive enn tradisjonelle inertialteknologier. Derfor velger ingeniører i økende grad MEMS-sensorer til autonome kjøretøy, robotikk, hydrografi, mobil kartlegging, presisjonslandbruk og navigasjonssystemer for forsvaret.
