
I denne første artikkelen i serien «Mastering Accuracy» skal vi se nærmere på globale navigasjonssatellittsystemer (GNSS) og deres nøyaktighet når de brukes alene, med hensyn til GNSS og feilkildene knyttet til disse.
Hva er et « GNSS »-system?
Satellittbaserte posisjoneringssystemer, som GPS, har blitt allestedsnærværende og veileder oss på bilturer og fotturer. De spiller også en avgjørende rolle i en rekke ulike anvendelsesområder, fra selvkjørende biler til landbruk og landmåling.
Det er imidlertid viktig å gå bort fra begrepet «GPS» og over til det mer omfattende begrepet «GNSS» (Global Navigation Satellite System), som omfatter alle satellittkonstellasjoner, ikke bare GPS.
Det er fire globale satellittkonstellasjoner i drift (GPS, GLONASS, GALILEO, BEIDOU). I tillegg finnes det supplerende konstellasjoner som betjener lokale regioner, som Indias IRNSS, eller som utfyller de globale, slik som Japans QZSS.
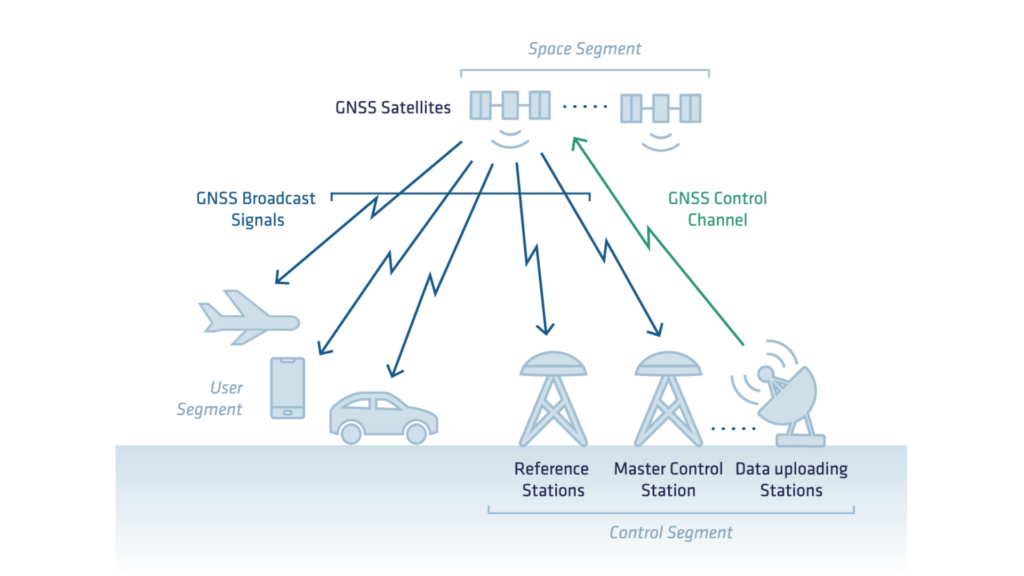
I tillegg til satellitter består et « GNSS »-system av andre viktige komponenter:
- Satellittsegmentet, som består av satellittkonstellasjonen.
- Kontrollsegmentet, som består av bakkestasjoner og utstyr. Disse har til oppgave å overvåke satellittkonstellasjonene, bestemme satellittenes posisjon og sikre at de fungerer kontinuerlig og feilfritt.
- Brukersegmentet, som omfatter utstyr som brukes til å beregne en posisjon på grunnlag av signalene som mottas fra satellittene.
GNSS grunnleggende prinsipp: trilaterasjon
GNSS bestemmer mottakerens posisjon og tid ved hjelp av trilaterasjon, ved å bruke signaler fra flere satellitter.
For å beregne en posisjon må systemet løse fire variabler: breddegrad, lengdegrad, høyde og tid. Denne prosessen krever minst fire satellitter, selv om flere satellitter forbedrer nøyaktigheten og påliteligheten.
Bildet nedenfor illustrerer hvordan trilaterasjon fungerer. Hver satellitt definerer en sfære rundt seg selv, som representerer de mulige avstandene til mottakeren.
En annen satellitt begrenser de mulige løsningene til skjæringspunktet mellom disse to sfærene. En tredje satellitt avgrenser løsningen ytterligere, slik at systemet kan fastslå en enkelt posisjon. I praktiske anvendelser må systemet også ta hensyn til tid, noe som krever en fjerde satellitt.
Signal som sendes ut fra satellittene
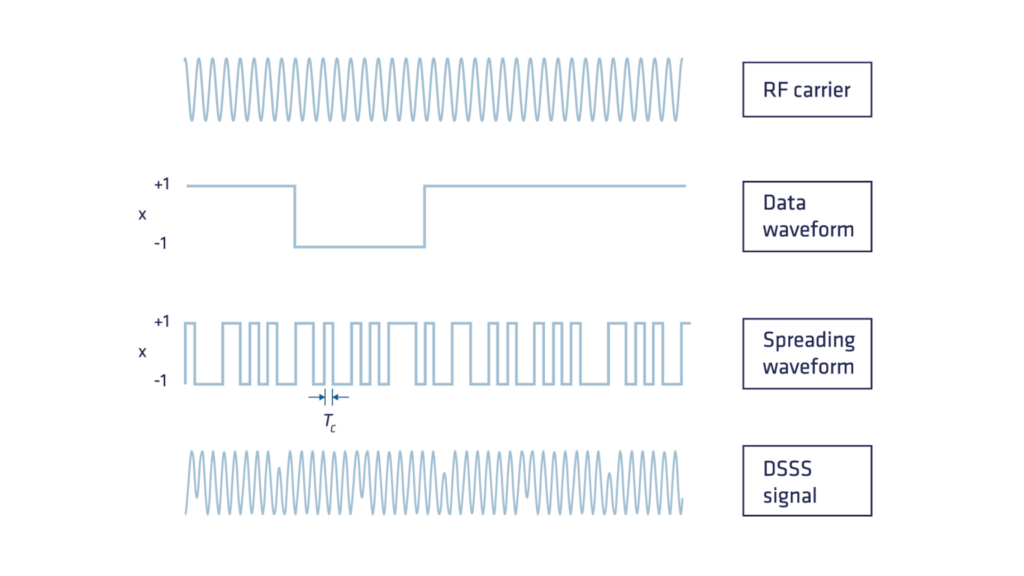
GNSS -satellittene sender ut signaler på ulike frekvensbånd, blant annet L1, L2 og L5. Det er tre grunnleggende komponenter i signalene fr GNSS :
- Navigasjonsdata (lav frekvens): Disse dataene beregnes av kontrollsegmentet og inneholder viktig informasjon som efemeridedata (keplerske bane-parametere som er nødvendige for å beregne satellittposisjoner), klokkekorreksjonsdata og tilleggsinformasjon. Dataene lastes opp til satellitten og sendes ut globalt til GNSS -mottakere.
- Pseudotilfeldig støy-kode eller PRN-kode: Hver satellitt sender ut en unik pseudotilfeldig støy-kode (PRN-kode), en deterministisk sekvens av 0-er og 1-er med høy frekvens, utformet med et forutsigbart mønster slik at mottakeren kan gjenskape den. Den viktigste fordelen med å legge til PRN-koden er at den gjør det mulig for flere satellitter å sende signaler på samme frekvens samtidig og likevel kunne gjenkjennes av mottakeren. Denne teknikken, kjent som Code Division Multiple Access (CDMA), tildeler hver satellitt en unik pseudorandom kode. Kun Glonass bruker FDMA (Frequency Division Multiple Access), der hver satellitt har en litt annen frekvens.
- RF-bærebølge: et sinusformet signal som opprinnelig ble utviklet for å overføre det sammensatte signalet bestående av navigasjonsdata og PRN-koden. Vi skal senere se hvordan denne komponenten utvikler seg til å bli grunnlaget for « GNSS »-signalet, som muliggjør posisjonsnøyaktighet på centimeternivå.
Måling av avstanden til satellitten: kode og bærefrekvensfase
Opprinnelig ble GPS-systemet utviklet slik at mottakeren benytter en PRN-kodereplika og autokorrelasjonsteknikker for å beregne avstanden mellom satellitten og mottakeren med nøyaktighet på under en meter. Bærebølgen, som opprinnelig var ment for overføring av PRN-koden, viste seg imidlertid å være et verdifullt verktøy.
Måling av bærebølgefase er riktignok mer presis, men førte til tvetydighet ved bestemmelse av avstanden mellom satellitten og mottakeren. Nedenfor presenteres en nærmere gjennomgang av begge målemetodene.
Beregning av avstand mellom satellitt og mottaker ved hjelp av PRN-kode
GNSS -mottakeren bruker en prosess kalt «Delay Lock Loop» for å bestemme tidsforsinkelsen mellom den sendte koden og den mottatte koden. Denne tidsforsinkelsen, som tilsvarer signalets utbredelsestid, omregnes deretter til en avstand ved å multiplisere den med lysets hastighet.
På grunn av manglende synkronisering mellom mottakerens og satellittens klokker kalles den resulterende avstanden imidlertid pseudorange. I tillegg til klokkesynkroniseringsfeilen påvirkes pseudorangen av flere andre feil knyttet til utbredelsesmiljøet (atmosfæren, maskinvare osv.), noe som vil bli drøftet senere i artikkelen.
Forbedring av rekkevidden mellom satellitt og mottaker: Måling av bærefase
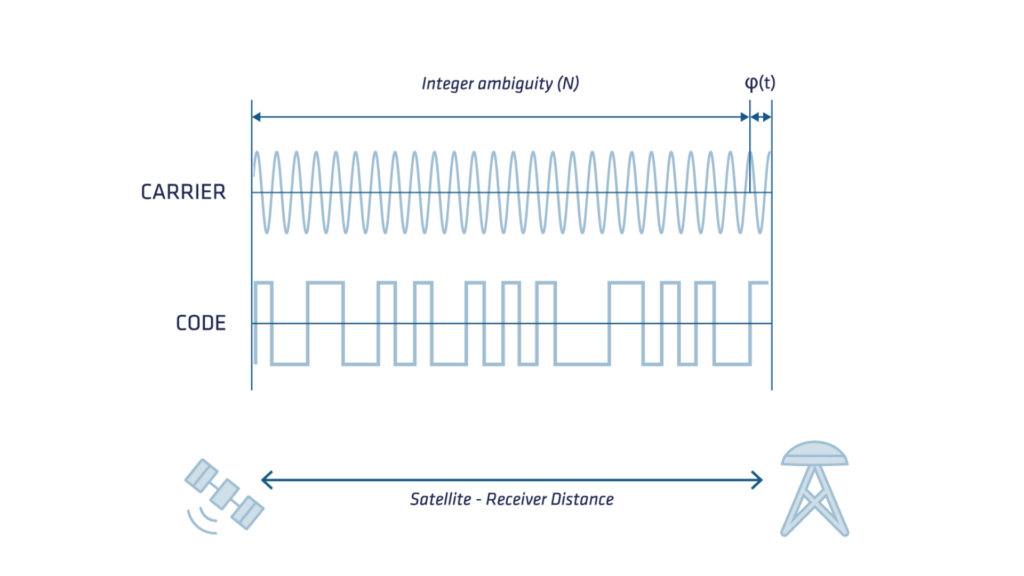
Avstanden mellom satellitten og mottakeren kan også bestemmes ved å telle antall fasesykluser som har gått mellom signalutsendelse og mottak, og multiplisere dette med bærebølgelengden.
Denne målingen er to størrelsesordener mer presis enn koden, men et konstant, ukjent heltall av sykluser (også kjent som tvetydighet) påvirker dens absolutte nøyaktighet. For å bestemme den nøyaktige utviklingen av bærefrekvensfasen akkumulerer « GNSS »-mottakeren Doppler-frekvensforskyvningene i bærefrekvensen, forårsaket av den relative bevegelsen mellom satellitten og mottakeren.
Ved signalforstyrrelser kan denne akkumuleringsprosessen ikke ta høyde for den faktiske bevegelsen, og det kan observeres brå hopp i målingen, også kjent som «syklusglidninger».
Korrekt håndtering av syklusglidninger og tvetydighet er utfordrende og sentrale aspekter ved presise posisjoneringsteknikker som Real Time Kinematics (RTK) og Precise Point Positioning (PPP).
Diagrammet nedenfor viser signalbærebølgen, koden og deres respektive oppløsninger.
Feilkilder i GNSS
Den opprinnelige nøyaktigheten for allmenn bruk (ikke-militær) av GPS var rundt 100 meter. Etter flere års utvikling (avskaffelse av «selective availability», utrulling av nye satellittkonstellasjoner og SBAS-systemer, nye satellitter og nye frekvenser) ligger nøyaktigheten for frittstående GNSS nå mellom 5 meter for mottakere i innstegssegmentet GNSS og ned til 1 meter for mottakere i toppsegmentet.
Satellittfeil
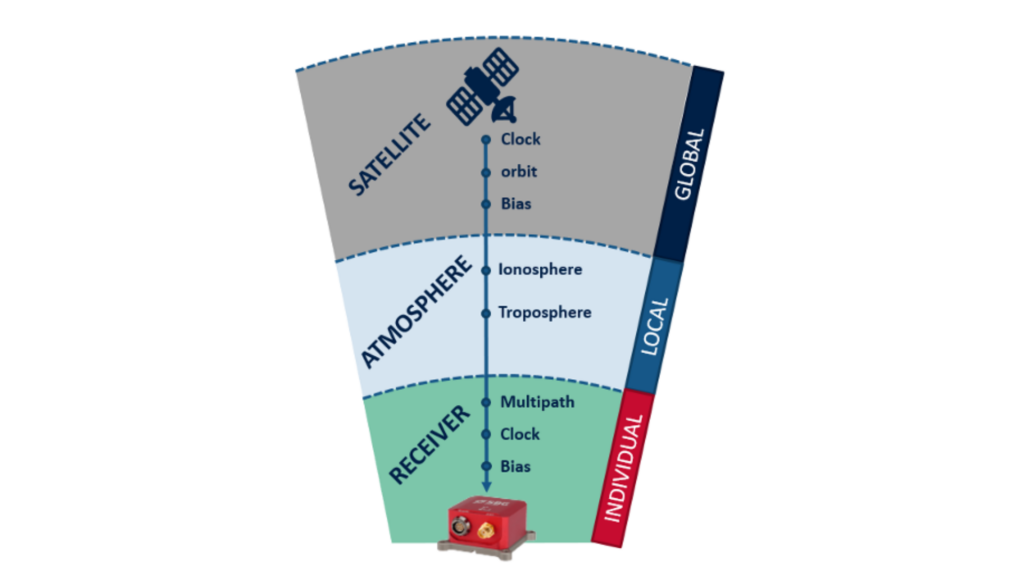
- Klokkefeil: Selv om atomklokkene på satellittene i det globale posisjoneringssystemet ( GNSS ) er svært nøyaktige, oppstår det likevel mindre avvik. Dessverre kan selv et lite avvik i satellittklokken føre til en betydelig avvik i den beregnede posisjonen som mottakeren beregner. For eksempel vil en klokkefeil på bare 10 nanosekunder gi en posisjonsfeil på 3 meter i avstandsmålingen!
- Banefeil: Selv om satellittene i « GNSS » følger svært presise og godt dokumenterte baner, oppstår det mindre variasjoner i disse banene, på samme måte som med satellittklokkene. I likhet med unøyaktigheter i klokker kan selv en liten endring i satellittbanen føre til en betydelig feil i den beregnede posisjonen. Det forblir restfeil i banen, noe som kan bidra til potensielle posisjonsfeil på opptil ±2,5 meter.
Atmosfæriske feil
- Ionosfærisk forsinkelse: Ionosfæren, som befinner seg mellom 50 og 1 000 km over jorden, inneholder ladede ioner som påvirker overføringen av radiosignaler og forårsaker posisjonsfeil (vanligvis ±5 meter, større ved økt ionosfærisk aktivitet). Den ionosfæriske forsinkelsen varierer avhengig av solaktivitet, tid på døgnet, årstid og sted, noe som gjør det vanskelig å forutsi den.
- Troposfærisk forsinkelse: I jordens ytterste atmosfæriske lag, troposfæren, oppstår variasjoner i forsinkelsen på grunn av endringer i luftfuktighet, temperatur og atmosfæretrykk.
Mottakerfeil
Mottakerens interne klokke, som er mindre nøyaktig enn satellittens atomur, samt andre feil i maskinvare og programvare, fører til støy og skjevheter i målingene.
| Forsinkelse | Opprinnelse | Størrelsesorden |
|---|---|---|
| Posisjonsfeil | Satellitt | 5m |
| Klokkeavvik | Satellitt | 0–300 km |
| Instrumental forsinkelse | Satellitt | 1–10 m |
| Relativistisk effekt | Satellitt | 10 m |
| Ionosfærisk forsinkelse | Strekning (50–1000 km) | 2–50 m |
| Troposfærisk forsinkelse | Rute (0–12 km) | 2–10 m |
| Instrumentforsinkelse | Mottaker | 1–10 m |
| Klokkeforskyvning | Mottaker | 0–300 km |
For å sikre optimal navigasjon må systemet ta hensyn til disse feilene, redusere dem ved hjelp av en spesifikk feilmodell eller estimere dem gjennom navigasjonsfilteret.
Posisjonsberegningen bør også ta hensyn til mange andre feiltermer som ikke er nevnt i denne artikkelen, for eksempel tidevannseffekter og relativistiske effekter.
Ulike feilkilder påvirker ytelsen til GNSS -teknologien, som gir svært nøyaktig posisjonering, navigasjon og tidsbestemmelse.
Faktorer som atmosfæriske forsinkelser, feil i satellittklokker og ephemerider, flerveisinterferens og mottakerstøy kan redusere nøyaktigheten. Selv om moderne korreksjonsteknikker (differensial GNSS, RTK og PPP) bidrar til å redusere GNSS og deres feilkilder, er det fortsatt avgjørende å forstå deres opprinnelse for å optimalisere GNSS ytelsen.
Etter hvert som fremskritt innen signalbehandling, sensorfusjon og maskinlæring fortsetter å utvikle seg, vil GNSS -systemene bli enda mer robuste, noe som sikrer større pålitelighet på tvers av ulike bruksområder.
