Høypresisjonsakselerometre og gyroskoper
Inertialsystemer spiller en avgjørende rolle som både primære og sekundære navigasjonshjelpemidler i forsvarsutstyr og kjøretøy (f.eks. ubemannede luftfartøyer), og fungerer sammen med GNSS, magnetometre, luftdata og andre hjelpesensorer. Disse systemene leverer kontinuerlige navigasjonsdata i sanntid som er avgjørende for å unngå kollisjoner, ruteplanlegging og situasjonsforståelse. I tillegg INS forbedrer de kjøretøyets autonomi, slik at kjøretøyene kan operere mer uavhengig på slagmarken.
Våre individuelt kalibrerte treghetssystemer med akselerometre og gyroskoper basert på avansert MEMS-teknologi gir en PNT-løsning eksepsjonell robusthet og pålitelighet. Ved å kombinere data fra disse sensorene gjennom sofistikerte algoritmer for multisensorfusjon kan svært nøyaktige INS -løsninger oppdage endringer i bevegelse, samtidig som de gir beskyttelse mot forstyrrelser og spoofing gjennom adaptivt notch-filtrering og RAIM.
Denne sensorfusjonen muliggjør presise navigasjonsdata med en avdriftfeil ved dødregning begrenset til 0,5 % til 2 % av den tilbakelagte distansen over lengre perioder.
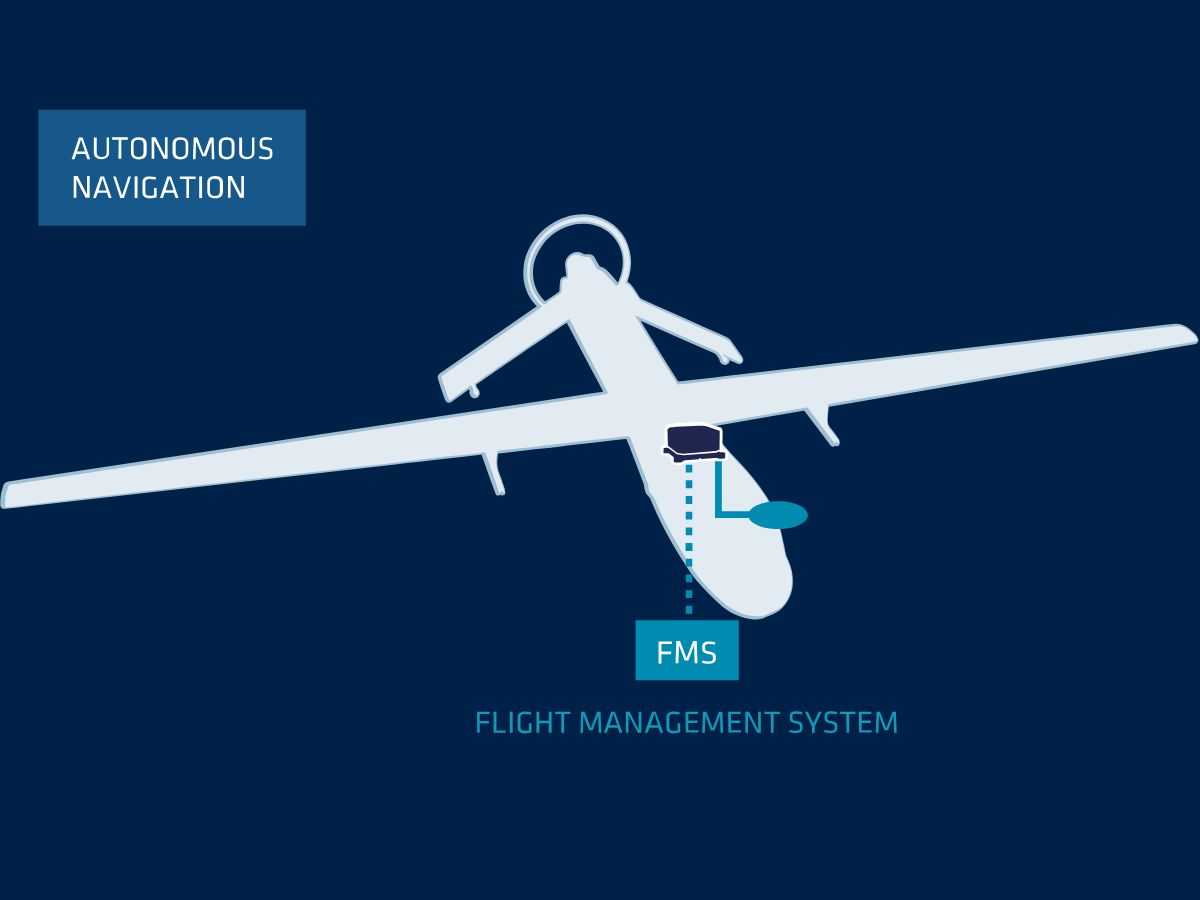
Robust og plassbesparende design
Våre navigasjonssystemer er MEMS-baserte inertialmåleenheter (IMU) som er tilgjengelige både i robuste MIL-STD- og kompakte OEM -utførelser. De er utviklet og produsert i Frankrike, og vi bruker materialer som er robuste nok til å tåle ekstreme militære forhold som støt, kraftige vibrasjoner, drastiske temperaturendringer og tøffe klimaforhold.
Vårt enestående forhold mellom størrelse, vekt og ytelse gjør dem ideelle for UAV-er og loitering-ammunisjon der begrensninger i nyttelast er avgjørende.
Pålitelighet i disse miljøene er avgjørende, da systemsvikt kan sette oppdragets suksess i fare. Disse materialene er testet i henhold til militære standarder (MIL-STD 810) og sikrer at kritiske systemer fortsetter å fungere optimalt, samtidig som de gir varsler om frekvensanalyse og muligheter for å omgå sensorhybridisering for økt motstandsdyktighet mot elektronisk krigføring.
Enkel å integrere i « OEM » og ferdige løsninger
Våre treghetssensorer integreres sømløst i alle typer UAV-er gjennom fleksible API-er, inkludert binære, NMEA- og RESTful-grensesnitt. Direkte kompatibilitet med populære autopilotsystemer som Pixhawk og Ardupilot gjør at våre INS enkel installasjon uten behov for store tilpasninger og med minimal innsats.
Denne tilpasningsevnen sikrer rask implementering gjennom flere integrasjonsalternativer, noe som reduserer nedetid og driftskostnader samtidig som navigasjonsnøyaktigheten opprettholdes. Med våre skalerbare løsninger kan forsvarsstyrker sikre at hele flåten deres drar nytte av forbedrede navigasjonsegenskaper, noe som støtter oppdragskritiske operasjoner uten å forstyrre UAV-konfigurasjonene eller kreve komplekse ettermonteringer.
Vårt verdensomspennende nettverk av 70 distributører sikrer global støtte for forsvarsapplikasjoner.
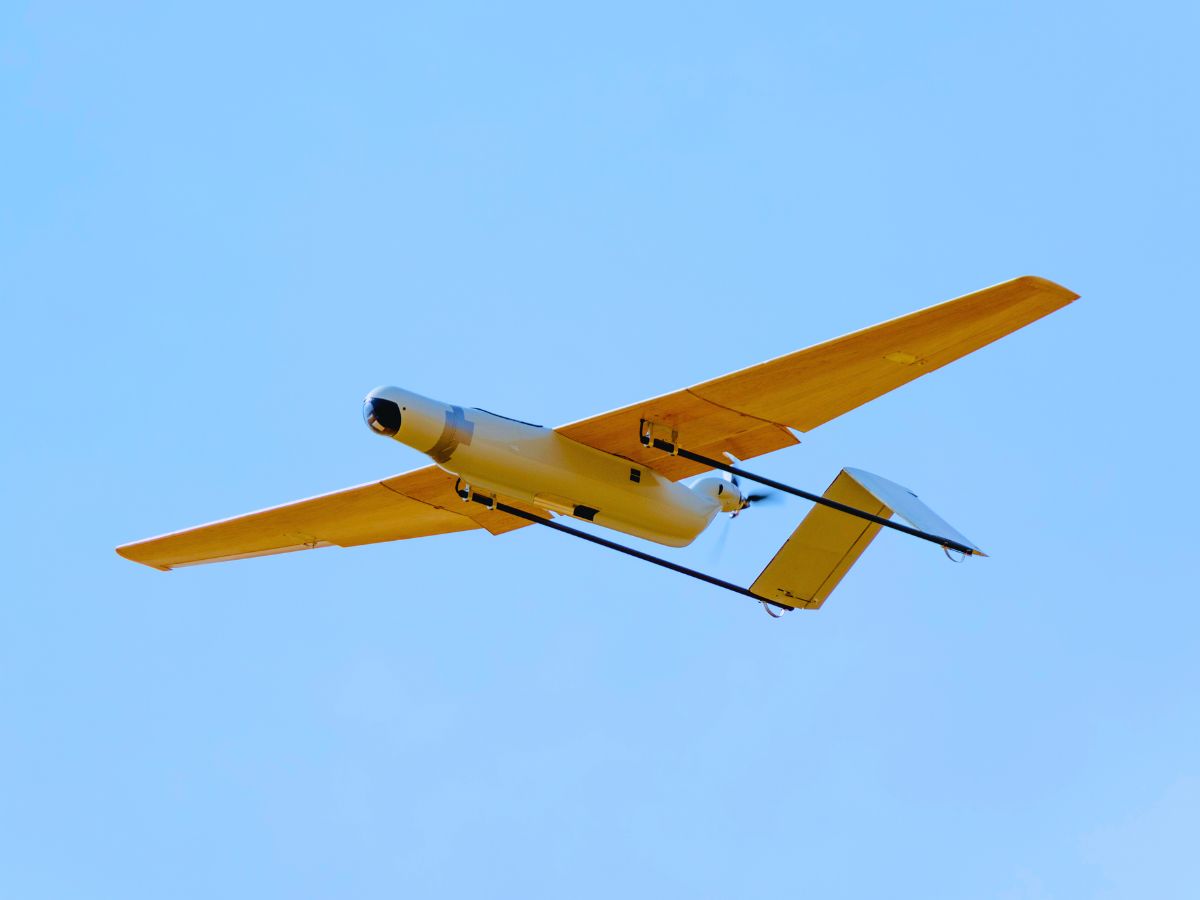
Løsninger for navigasjon av ubemannede luftfartøyer
Våre sensorer har en ekstremt lav forsinkelse mellom bevegelse og utsignal. De er nøye utformet med signalbehandling og FIR-filtrering for å gi høy båndbredde og samtidig beskytte målingen mot vibrasjoner.

Stellar-40

Ellipse-D

Ellipse-E

Ellipse-N

Ekinox Micro

Quanta Plus

Quanta Extra
Brosjyre om forsvarsapplikasjoner
Få brosjyren vår sendt direkte til innboksen din!
Kundehistorier
Utforsk suksesshistoriene bak SBG Systemss inertialøsninger for UAV-er. Oppdag hvordan våre banebrytende navigasjonssystemer har revolusjonert driften av ubemannede luftfartøyer i en rekke bransjer, fra presisjonslandbruk til forsvar.
Hver casestudie belyser praktiske anvendelser der våre avanserte inertialsensorer og GNSS -teknologi har levert uovertruffen nøyaktighet, pålitelighet og ytelse.
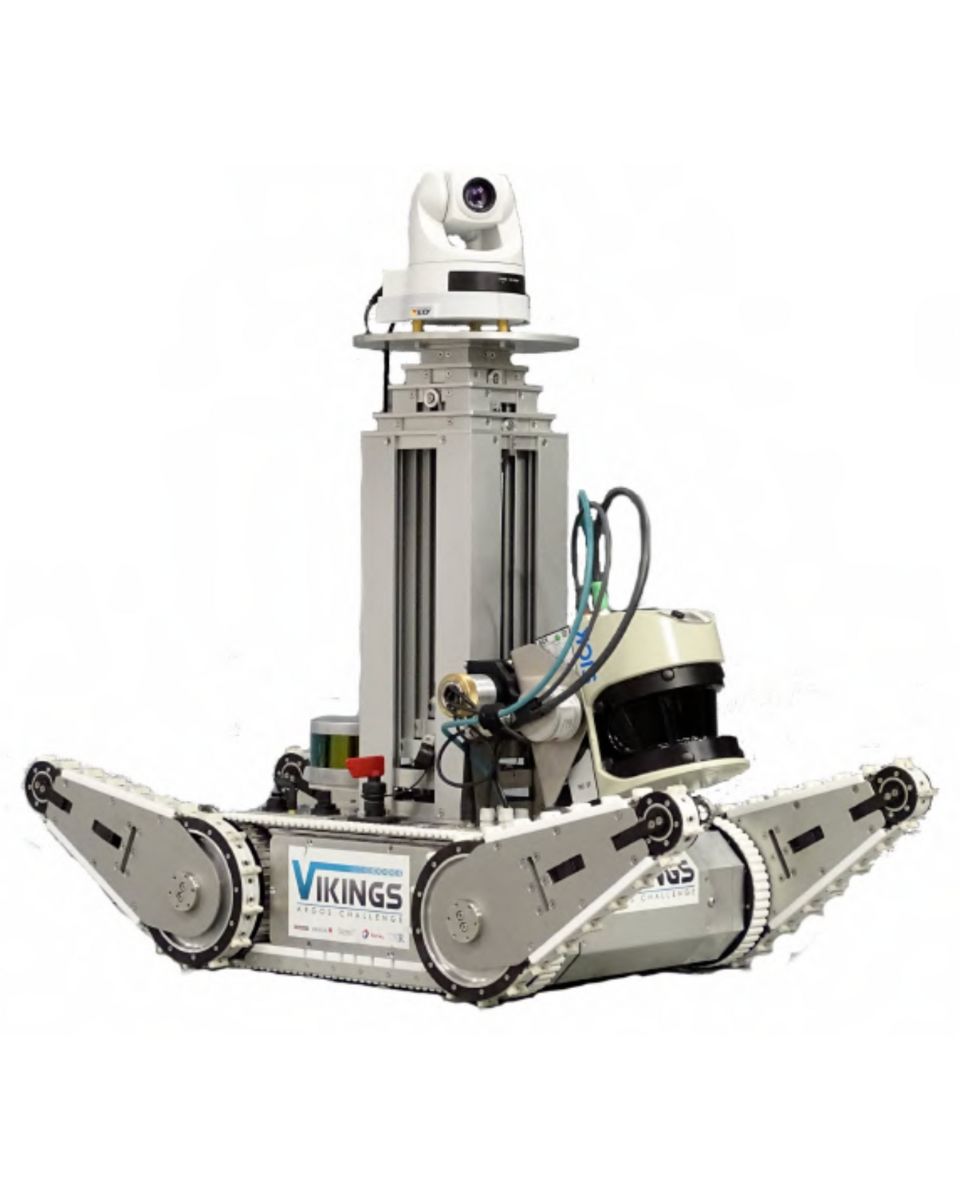

TREALIS’ system for påvisning av feil på skinner med Apogee Navsight
Posisjonering av trikk og tog
Hvordan GapEOD bidrar til sikrere geofysiske undersøkelser med Ellipse
Posisjonering av trikk og tog

De snakker om oss
Oppdag hvordan våre inertialøsninger har løftet kundenes drift og økt deres produktivitet.


Oppdag andre forsvarsrelaterte bruksområder for autonome kjøretøy
Finn ut hvordan treghetsnavigasjonssystemer forbedrer ytelsen til autonome kjøretøy i en lang rekke forsvarsapplikasjoner. Fra ubemannede bakkesystemer til autonome konvoier og rekognoseringsplattformer – våre løsninger sikrer den presise posisjoneringen, orienteringen og påliteligheten som kreves for å lykkes med oppdraget – selv i miljøer der tilgang til « GNSS » er nektet.
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om navigasjon av UAV-er (ubemannede luftfartøyer). Hvis du ikke finner det du leter etter, kan du gjerne kontakte oss direkte!
Hvilke typer integrering av « INS » er mulig i UAV-er til forsvarsformål?
Våre løsninger egner seg godt for integrering med ulike typer UAV-er for forsvarsformål, og gir allsidighet og tilpasningsevne til ulike operative behov. Våre bevegelses- og navigasjonssensorer gir systemene dine taktisk sensorteknologi uten at det går på bekostning av SWaP-C! De er spesielt egnet for bruk av integratorer.
For UAV-er som bruker « GNSS », tilbyr våre mottakere med to antenner GNSS enestående nøyaktighet. Dette er en fordel ved navigering på bakken og letter overgangen mellom navigering i luften og på bakken. I tillegg støtter alle sensorene ulike kommunikasjonsprotokoller som RS-232, CAN og Ethernet, noe som muliggjør sømløs integrering med UAV-systemer.
Til slutt er det mulig å integrere eksterne posisjoneringsløsninger som DVL eller andre navigasjonshjelpemidler for å gi nøyaktige data om rulling, stigning, kurs og høyde. Dette forbedrer navigasjonen i miljøer der signalene fr GNSS -systemet kan være svake eller utilgjengelige.
Hvordan sikrer vi at sensorkvaliteten oppfyller standardene for militære anvendelser av UAV-er?
Hos SBG Systems innebærer arbeidet med å sikre de høyeste kvalitetsstandardene for våre treghetsmåleenheter (IMU-er) en grundig prosess. Vi starter med å velge ut de beste MEMS-komponentene, med fokus på pålitelige akselerometre og gyroskoper som oppfyller våre strenge kvalitetskrav. Våre IMU-er er innkapslet i robuste hus som er konstruert for å tåle vibrasjoner og ulike miljøforhold, noe som garanterer holdbarhet og ytelse.
Vår automatiserte kalibreringsprosess benytter et 2-akset bord og dekker temperaturområder fra -40 °C til 85 °C. Denne kalibreringen kompenserer for ulike faktorer, blant annet avvik, kryssakseeffekter, feiljustering, skalafaktorer og ikke-lineariteter i akselerometre og gyroskoper, og sikrer dermed jevn ytelse under alle værforhold.
Vår kvalifiseringsprosess omfatter i tillegg en streng intern kontroll for å sikre at kun sensorer som oppfyller våre spesifikasjoner går videre i produksjonen. Hver IMU leveres med en detaljert kalibreringsrapport og har to års garanti. Denne grundige tilnærmingen sikrer høy kvalitet, pålitelighet og jevn ytelse over tid, og resulterer i førsteklasses IMU-er for forsvarssektoren og andre kritiske bruksområder.
Vi gjennomfører også grundige miljø- og utholdenhetstester for å sikre påliteligheten. Noen av sensorene våre oppfyller flere MIL-STD-standarder, noe som garanterer motstandsdyktighet mot støt, vibrasjoner og ekstreme forhold.
Hvordan kan man kontrollere forsinkelser i signalutgangen ved bruk av UAV-er?
Det er avgjørende å kontrollere utgangsforsinkelser i UAV-operasjoner for å sikre rask respons, presis navigering og effektiv kommunikasjon, særlig innen forsvar eller i oppdragskritiske anvendelser.
Utgangsforsinkelsen er et viktig aspekt i sanntidsstyringsapplikasjoner, der en høyere utgangsforsinkelse kan forringe ytelsen til reguleringssløyfene. Vår innebygde programvare « INS » er utviklet for å minimere utgangsforsinkelsen: Når sensordataene er samlet inn, utfører det utvidede Kalman-filteret (EKF) små beregninger med konstant varighet før utgangssignalene genereres. Vanligvis er den observerte utgangsforsinkelsen mindre enn ett millisekund.
Behandlingsforsinkelsen bør legges til dataoverføringsforsinkelsen hvis du ønsker å beregne den totale forsinkelsen. Denne overføringsforsinkelsen varierer fra grensesnitt til grensesnitt. For eksempel vil det ta 4 ms å fullføre overføringen av en melding på 50 byte som sendes via et UART-grensesnitt med en hastighet på 115 200 bps. Vurder å bruke høyere baudhastigheter for å minimere utgangsforsinkelsen.
Hva er PNT?
PNT står for posisjonering, navigasjon og tidsbestemmelse – de tre grunnleggende pilarene som ligger til grunn for alle moderne navigasjons- og koordineringssystemer, enten det gjelder luftfart, forsvar, sjøfart, autonome kjøretøy eller kritisk infrastruktur.
Her er en oversiktlig oversikt:
1. Plassering
Dette gir svar på spørsmålet: «Hvor er jeg?»
Det gir nøyaktige geografiske koordinater (breddegrad, lengdegrad, høyde). Opplysningene hentes vanligvis fra GNSS (GPS, Galileo, GLONASS, BeiDou) eller INS når GNSS ikke er tilgjengelig.
Uunnværlig for sporing, navigering, kartlegging og situasjonsforståelse.
2. Navigasjon
Dette gir svar på spørsmålet: «Hvordan kommer jeg meg fra A til B?»
Det innebærer å bestemme retning, hastighet og bane for å nå et mål sikkert og effektivt. Omfatter hastighet, kurs og flygestilling (rulling, stigning, gir).
Dette oppnås ofte ved hjelp av IMU-er (INS), sensorfusjonsalgoritmer, odometri eller navigasjon basert på GNSS.
3. Tidspunkt
Dette gir svaret på spørsmålet: «Hva er klokka, nøyaktig?»
Nøyaktig, synkronisert tid er avgjørende for koordineringen av systemer og signaler. Høypresis tidsmåling ligger til grunn for kommunikasjonsnettverk, militære systemer, kraftnett og selve GNSS .
Selv feil på mikrosekundnivå kan føre til svikt i kommunikasjon, datalinker eller posisjonsbestemmelse.
Hvorfor er PNT viktig?
PNT utgjør kjernen i alle moderne autonome eller styrte systemer– enten det dreier seg om missiler, UAV-er, kjøretøy, USV-er, AUV-er eller til og med mobilnettverk. Når « GNSS » svekkes eller blir utilgjengelig, blir treghetssystemer (IMU/INS) ryggraden i et robust PNT-system.
Hva er en treghetsmåleenhet?
Inertialmåleenheter (IMU-er) er avanserte enheter som måler og registrerer et legemes spesifikke kraft, vinkelhastighet og noen ganger magnetfeltets orientering. IMU-er er avgjørende komponenter i en rekke anvendelser, blant annet navigasjon, robotikk og bevegelsessporing. Her ser vi nærmere på deres viktigste egenskaper og funksjoner:
- Akselerometre: Måler lineær akselerasjon langs én eller flere akser. De gir data om hvor raskt et objekt øker eller reduserer farten, og kan registrere endringer i bevegelse eller posisjon.
- Gyroskoper: Måler vinkelhastighet, altså rotasjonshastigheten rundt en bestemt akse. Gyroskoper bidrar til å registrere endringer i orienteringen, slik at enheter kan opprettholde sin posisjon i forhold til et referansesystem.
- Magnetometre (valgfritt): Noen IMU-er har innebygde magnetometre som måler styrken og retningen til magnetfelt. Disse dataene kan bidra til å bestemme enhetens orientering i forhold til jordens magnetfelt, noe som forbedrer navigasjonsnøyaktigheten.
IMU-er leverer kontinuerlige data om et objekts bevegelse, noe som gjør det mulig å spore dets posisjon og orientering i sanntid. Denne informasjonen er avgjørende for anvendelser som droner, kjøretøy og robotteknologi.
I applikasjoner som kameragimbaler eller UAV-er bidrar IMU-er til å stabilisere bevegelsene ved å kompensere for uønskede bevegelser eller vibrasjoner, noe som gir en jevnere drift.
Hva er navigasjon etter beregning i luftfarten?
Dead reckoning i luftfarten er en tradisjonell navigasjonsmetode der man beregner flyets nåværende posisjon ved å projisere den sist kjente posisjonen fremover ved hjelp av målte eller antatte parametere som kurs, flyhastighet, tid og miljøfaktorer som vind.
I stedet for å basere seg på eksterne referansepunkter – som radiopeilere, GNSS satellitter eller visuelle landemerker – brukerdead reckoning flyets egne bevegelsesdata til å beregne hvor det bør befinne seg nå i forhold til startpunktet. Piloten eller navigasjonssystemet om bord tar utgangspunkt i en kjent posisjon og bruker deretter flyets sanne kurs og sanne lufthastighet over et gitt tidsintervall for å beregne en ny estimert posisjon.
Men siden flyet beveger seg gjennom en luftmasse som påvirkes av vind, må beregningen ta hensyn til vindretning og vindhastighet; ellers vil den beregnede kursen avvike fra den faktiske flyvebanen.
I moderne luftfart forbedrer inertialnavigasjonssystemer kursberegning ved å bruke akselerometre og gyroskoper til å måle lineære akselerasjoner og rotasjonshastigheter, og ved kontinuerlig å integrere disse målingene for å estimere hastighet, flygestilling og posisjon. Selv om denne inertialbaserte kursberegningen i betydelig grad reduserer avhengigheten av eksterne signaler, akkumuleres det likevel feil over tid på grunn av sensoravvik og støy. Av denne grunn kombineres ofte kursberegning basert på «INS » med « GNSS » eller andre hjelpekilder for å begrense avvik og opprettholde nøyaktigheten på lang sikt.
Til tross for disse begrensningene er navigasjon etter beregning fortsatt avgjørende for å sikre kontinuitet i navigasjonen ved strømbrudd i « GNSS », oppdrag med radiotaushet eller operasjoner i miljøer der eksterne referansepunkter er upålitelige eller utilgjengelige.
Treghetsnavigasjonssystemer for autonome UAV-er og forsvaret
Treghetsnavigasjonssystemer for autonome UAV-er og forsvaret
Autonome UAV-er og forsvarsplattformer må opprettholde stabil navigasjon når signaler fr GNSS -systemet ikke lenger er tilgjengelige, svekkes eller blir forstyrret. Under slike forhold gir inertialnavigasjonssystemer kontinuerlige målinger av bevegelse og orientering uten å være helt avhengige av eksterne posisjoneringssignaler.
Et inertialnavigasjonssystem kombinerer gyroskoper og akselerometre med navigasjonsalgoritmer for å beregne orientering, hastighet og posisjon. Når GNSS fortsatt er tilgjengelig, kan sensorfusjon benytte dette til å begrense inertiavviket. Når GNSS ikke lenger er tilgjengelig, fortsetter systemet navigasjonen ved hjelp av inertiavlesninger og beregnet posisjon.
1 – Navigering i områder uten GPS-dekning
Moderne UAV-er kan komme i situasjoner der «GNSS » er umulig på grunn av signalhindringer, forstyrrelser eller bevisst støysending. Derfor trenger autonome plattformer navigasjonsteknologier som kan fortsette å levere informasjon om bevegelse og posisjon uten kontinuerlig satellittposisjonering.
En « INS » måler kjøretøyets vinkelbevegelse og lineære akselerasjon. Navigasjonsprosessoren integrerer deretter disse målingene for å beregne kjøretøyets retning, hastighet og posisjon. Denne prosessen utgjør en form for navigasjon uten referansepunkt som ikke krever et eksternt posisjonssignal.
For UAV-er sikrer denne funksjonen fortsatt flykontroll når « GNSS » ikke lenger er tilgjengelig. « INS » kan fortsette å levere data om flystilling og bevegelse til flykontrollsystemet selv om andre navigasjonskilder ikke lenger er tilgjengelige.
Det samme prinsippet gjelder for ubemannede systemer som opererer i omstridte miljøer. Inertialnavigasjon gjør det mulig for autonome plattformer å opprettholde navigasjonen når GPS eller andre eksterne signaler ikke lenger er tilgjengelige. Videre kombinerer « GNSS »-støttede « INS »-arkitekturer inertialmålinger med eksterne referanser for å begrense akkumulerte navigasjonsfeil.
En integrert navigasjonsløsning ( INS ) eliminerer imidlertid ikke navigasjonsavvik. Små sensorfeil akkumuleres under integrasjonen, slik at posisjonsusikkerheten generelt øker når systemet opererer uten eksterne korreksjoner. Sensorkvaliteten blir derfor særlig viktig for oppdrag som krever langvarig drift uten tilgang til « GNSS ».
Dette forklarer hvorfor ingeniører vurderer ytelsen til treghetssensorer ut fra det forventede oppdragsmiljøet. Stabiliteten i gyroskopets avdrift, avdrift i akselerometeret, målebrus, oppdateringsfrekvens, vibrasjon, temperatur og mekanisk integrasjon kan alle påvirke navigasjonsytelsen.
2 – Valg av navigasjonssensorer for autonome oppdrag
Valget av en treghetssensor må først og fremst baseres på oppdragskravene, ikke bare på sensorkategorien i seg selv. Autonome UAV-er, styrte systemer og andre plattformer kan stille svært forskjellige krav til nøyaktighet, SWaP, dynamikk, vibrasjonsmotstand og integrasjon med « GNSS ».
En « IMU » leverer de grunnleggende treghetsmålingene fra gyroskoper og akselerometre. En « AHRS » behandler disse målingene for å gi informasjon om holdning. En « INS » kombinerer treghetsmålingene med navigasjonsbehandling og, avhengig av arkitekturen, eksterne hjelpemidler som « GNSS ».
Sensorens kvalitet påvirker også hvor raskt navigasjonsfeil akkumuleres ved avbrudd i « GNSS ». Inertialsensorer med høyere ytelse gir generelt lavere bias-ustabilitet og målebrus. Ingeniører må imidlertid avveie disse egenskapene mot krav til størrelse, vekt, strømforbruk, kostnad og integrasjon.
Våre MEMS-IMU-er er ideelle for anvendelser innen styring, navigasjon og plattformstabilisering, blant annet i styrte raketter, glidebomber og prosjektiler.
Integrasjon er også viktig. Sensoren må levere data med en passende frekvens og kommunisere effektivt med plattformens flycomputer, navigasjonsprogramvare og andre sensorer. Mekanisk montering kan også påvirke ytelsen, da vibrasjoner og strukturdynamikk kan føre til ytterligere målefeil.
Når det gjelder autonome droneoppdrag, bør ingeniører derfor vurdere følgende:
- Stabilitet i gyroskopets forspenning for langsiktig treghetsytelse.
- Accelerometerets ytelse ved beregning av hastighet og posisjon.
- Målefeil knyttet til navigasjonsstabilitet på kort sikt.
- Oppdateringsfrekvens og forsinkelse for responsive reguleringssløyfer.
- Vibrasjonsdemping for flyskrog med høy dynamikk.
- Temperaturytelse over hele driftsområdet.
- SWaP for integrering i det tilgjengelige plattformvolumet.
- GNSS integrasjon så lenge satellittstøtten er tilgjengelig.
- Grensesnitt og programvare for integrasjon med kjøretøyets arkitektur.
Skillet mellom ulike sensorklasser blir særlig viktig når et oppdrag krever kontinuerlig navigasjon under avbrudd i « GNSS ». Kompakte MEMS-systemer kan være egnet for plattformer med begrensninger når det gjelder størrelse, vekt og strømforbruk (SWaP), mens taktiske systemer med høyere ytelse kan gi bedre treghetsstabilitet for krevende bruksområder.
3 – Høypresisjons- INS -systemer for BVLOS- og ISR-operasjoner
Oppdrag utenfor visuell sikt (BVLOS) og oppdrag innen etterretning, overvåking og rekognosering (ISR) stiller ekstra krav til navigasjonssystemene. Disse plattformene kan operere over store områder og kan ha behov for stabile holdnings- og navigasjonsdata gjennom lengre flyoperasjoner.
INS en må støtte flyets flykontrollarkitektur og samtidig levere konsistent navigasjonsinformasjon til nyttelaster og oppdragssystemer. Dette kravet gjør sensorintegrasjon til en viktig del av den overordnede navigasjonsarkitekturen.
Et taktisk navigasjonssystem ( INS ) kan kombinere høytytende treghetssensorer med assistanse fra « GNSS » og innebygde navigasjonsalgoritmer. Når « GNSS » er tilgjengelig, kan navigasjonsfilteret bruke satellittmålinger til å begrense treghetsavviket. Ved et « GNSS »-brudd kan systemet fortsette å bruke treghetsmålinger inntil ekstern assistanse blir tilgjengelig igjen.
Hvilken sensorklasse som kreves, avhenger av oppdragets varighet, plattformens dynamikk, forventet varighet av driftsavbrudd og akseptabel navigasjonsfeil. Ingeniører bør derfor fastsette disse parametrene før de velger en IMU eller INS.
SBG Systems utvikler treghetsnavigasjonssensorer for bruksområder som krever nøyaktige data om posisjon, bevegelse og navigasjon. Produktsortimentet omfatter IMU-er ( AHRS), MRU-er ( ) og GNSS-støttede INS -løsninger for autonome og krevende plattformer.
Når det gjelder autonome UAV-er og forsvarsapplikasjoner, er målet ikke bare å velge en treghetssensor med høye spesifikasjoner. I stedet må ingeniørene tilpasse sensorens ytelse, integrasjon og miljøegenskaper til den samlede navigasjonsarkitekturen.
Resultatet er et navigasjonssystem som er utformet med utgangspunkt i oppdragets faktiske begrensninger, herunder tilgjengelighet av « GNSS », dynamikk, vibrasjon, SWaP og nødvendig navigasjonsnøyaktighet.
Hovedpunkter
- INS leverer kontinuerlige bevegelses- og posisjonsmålinger når « GNSS » ikke er tilgjengelig.
- Ved hjelp av kursberegning kan autonome plattformer fortsette navigasjonen selv når det oppstår avbrudd i « GNSS ».
- Treghetsfeil akkumuleres over tid, noe som gjør sensorens ytelse avgjørende under lengre driftsavbrudd.
- Gyroskopets avdriftsstabilitet og målebrus har stor innvirkning på ytelsen til inertialnavigasjon.
- Sensorintegrasjon, vibrasjon, temperatur, SWaP og grensesnitt påvirker også ytelsen på systemnivå.
- INS -enheter av taktisk kvalitet kan støtte krevende autonome applikasjoner når oppdragskravene overstiger kravene til konvensjonelle navigasjonssensorer.
