Yüksek hassasiyetli ivmeölçerler ve jiroskoplar
Atalet sistemleri, savunma cihazlarında ve araçlarında (örneğin insansız hava araçları) hem birincil hem de ikincil navigasyon yardımcıları olarak kritik bir rol oynar ve GNSS, manyetometreler, hava verileri ve diğer yardımcı sensörlerle birlikte çalışır. Bu sistemler, çarpışma önleme, rota planlama ve durum farkındalığı için hayati önem taşıyan sürekli ve gerçek zamanlı navigasyon verileri sağlar. Ayrıca, INS araçların otonomisini artırarak, araçların savaş alanında daha bağımsız bir şekilde çalışmasını sağlar.
Gelişmiş MEMS teknolojili ivmeölçerler ve jiroskoplar içeren, ayrı ayrı kalibre edilmiş atalet sistemlerimiz, bir PNT çözümüne olağanüstü dayanıklılık ve güvenilirlik kazandırır. Bu sensörlerden gelen verileri sofistike çoklu sensör füzyon algoritmalarıyla birleştirerek, yüksek hassasiyetli INS çözümleri, hareket değişikliklerini algılayabilir ve aynı zamanda uyarlanabilir çentik filtreleme ve RAIM yoluyla sinyal bozma ve sahte sinyal sorunlarını azaltabilir.
Bu sensör füzyonu, uzun süreler boyunca kat edilen mesafenin %0,5 ila %2'si ile sınırlı bir kestirim sapma hatası ile hassas navigasyon verileri sağlar.
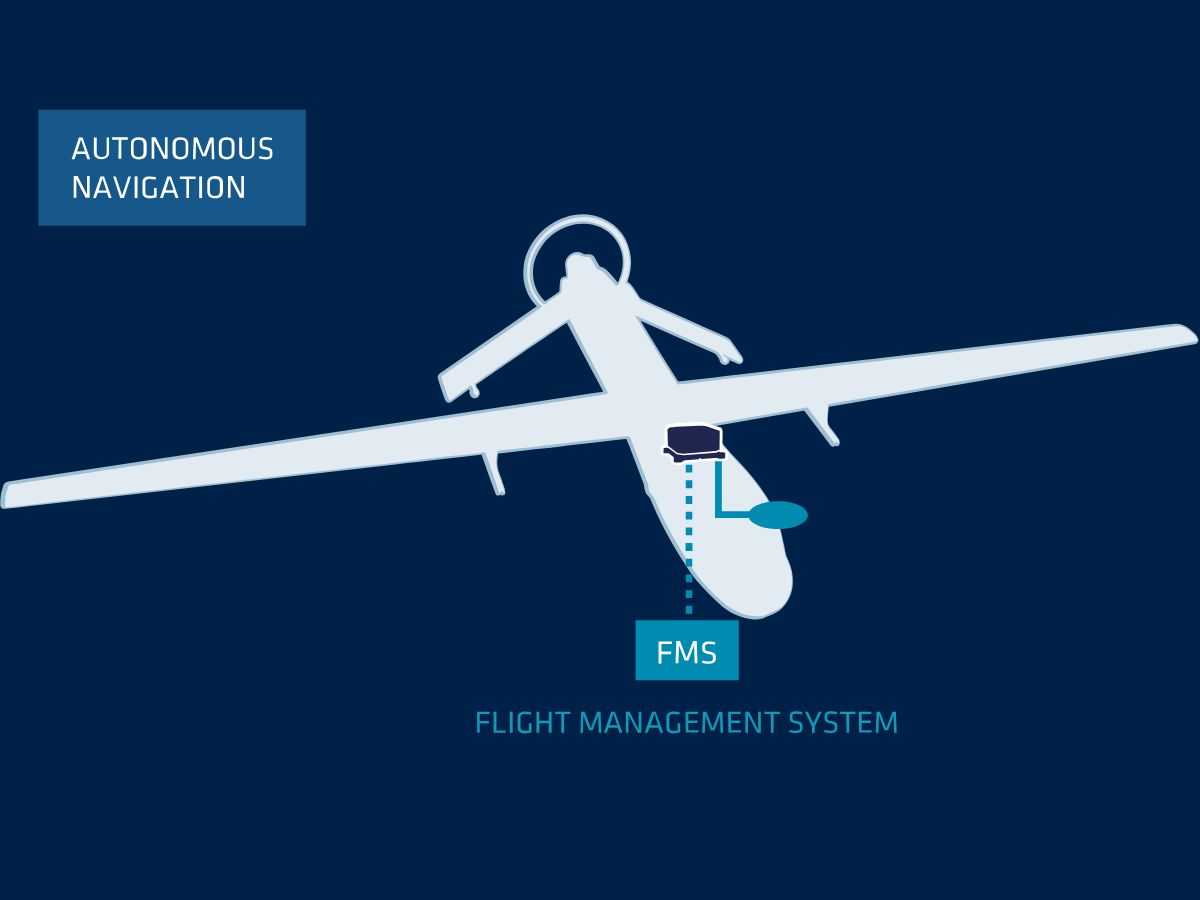
Sağlam ve yerden tasarruf sağlayan tasarım
Navigasyon sistemlerimiz, hem dayanıklı MIL-STD hem de kompakt OEM form faktörlerinde sunulan MEMS tabanlı atalet ölçüm birimleridir (IMU). Fransa’da tasarlanan ve üretilen bu sistemlerde, darbeler, şiddetli titreşimler, ani sıcaklık değişimleri ve zorlu iklim koşulları gibi aşırı askeri koşullara dayanacak kadar sağlam malzemeler kullanıyoruz.
İnanılmaz boyut, ağırlık ve performans oranımız, bu ürünleri yük kapasitesi kısıtlamalarının kritik öneme sahip olduğu İHA’lar ve gezici mühimmatlar için ideal hale getirir.
Sistem arızası görevin başarısını tehlikeye atabileceğinden, bu ortamlarda güvenilirlik hayati önem taşır. Askeri standartlara (MIL-STD 810) göre test edilen bu malzemeler, kritik sistemlerin optimum şekilde çalışmaya devam etmesini sağlarken, gelişmiş elektronik harp direnci için frekans analizi uyarıları ve sensör hibridizasyonunu atlatma yetenekleri sunar.
OEM ’e ve hazır çözümlere kolayca entegre edilebilir
Atalet sensörlerimiz, Binary, NMEA ve RESTful arayüzleri dahil olmak üzere esnek API’ler aracılığıyla her tür İHA’ya sorunsuz bir şekilde entegre olur. Pixhawk ve Ardupilot gibi popüler otopilot sistemleriyle doğrudan uyumluluk, sensörlerimizin INS önemli uyarlamalar gerektirmeden ve az çaba harcayarak kolayca kurulmasını sağlar.
Bu uyarlanabilirlik, çok sayıda entegrasyon seçeneği sayesinde hızlı bir uygulama sağlar; böylece navigasyon doğruluğunu korurken arıza süresini ve işletme maliyetlerini azaltır. Ölçeklenebilir çözümlerimizle, savunma güçleri tüm filolarının gelişmiş navigasyon yeteneklerinden yararlanmasını sağlayabilir; böylece İHA yapılandırmalarını bozmadan veya karmaşık yenileme işlemleri gerektirmeden görev açısından kritik operasyonları destekleyebilir.
70 distribütörden oluşan dünya çapındaki ağımız, savunma uygulamaları için küresel destek sağlar.
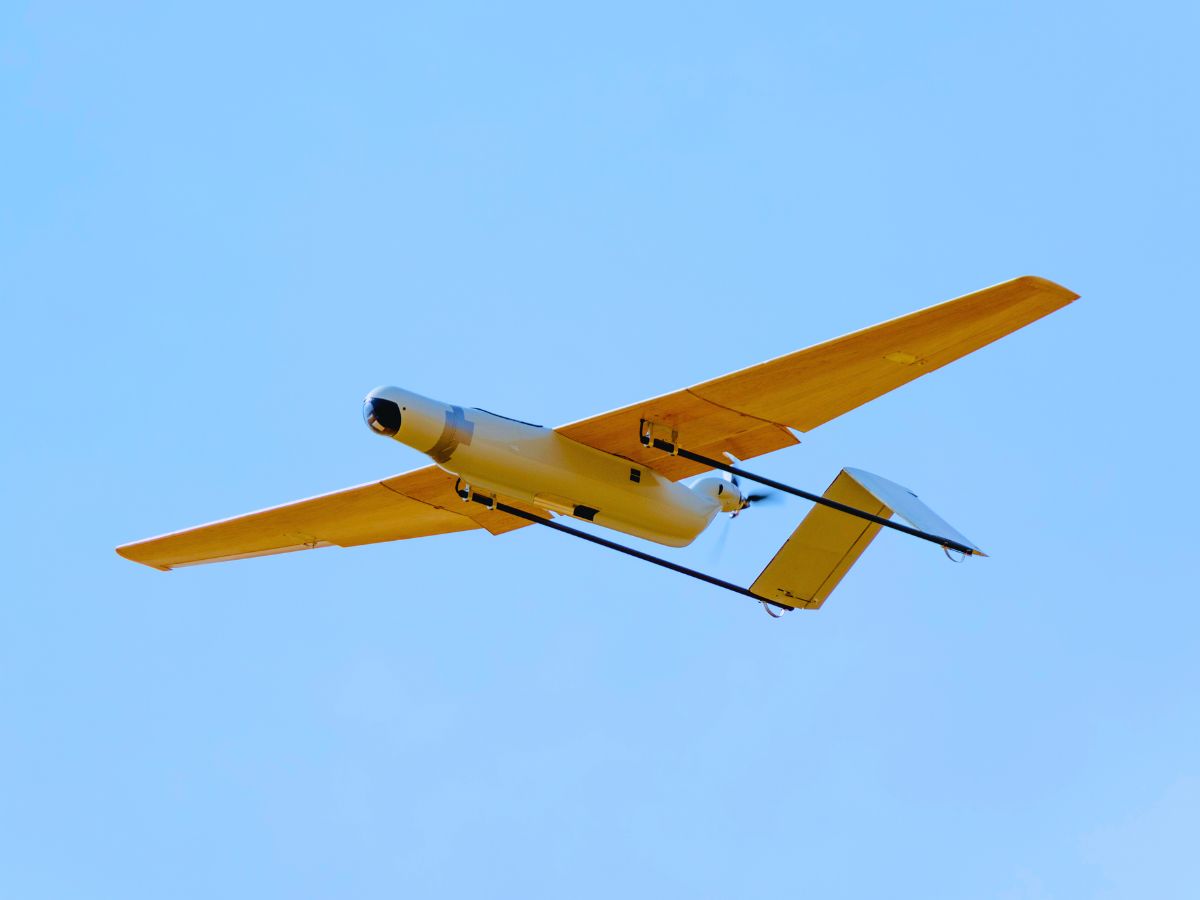
İHA navigasyonu için çözümler
Sensörlerimiz, hareket ile çıktı arasında son derece düşük bir gecikme süresi sağlar. Bu sensörler, ölçümü titreşimlerden korurken yüksek bant genişliği sunmak üzere sinyal koşullandırma ve FIR filtreleme özellikleriyle özenle tasarlanmıştır.

Stellar-40

Ellipse-D

Ellipse-E

Ellipse-N

Ekinox Micro

Quanta Plus

Quanta Extra
Savunma uygulamaları broşürü
Broşürümüzü doğrudan e-posta kutunuza alın!
Örnek olay incelemeleri
SBG Systems’ın İHA atalet çözümlerinin ardındaki başarı öykülerini keşfedin. En son teknolojiye sahip navigasyon sistemlerimizin, hassas tarımdan savunmaya kadar çeşitli sektörlerde insansız hava aracı operasyonlarını nasıl dönüştürdüğünü öğrenin.
Her bir vaka çalışması, gelişmiş atalet sensörlerimizin ve GNSS teknolojimizin eşsiz bir doğruluk, güvenilirlik ve performans sağladığı gerçek dünya uygulamalarını öne çıkarmaktadır.




Hakkımızda konuşuyorlar
Atalet tabanlı çözümlerimizin müşterilerimizin operasyonlarını nasıl bir üst seviyeye taşıdığını ve verimliliklerini nasıl artırdığını keşfedin.


Otonom araçlar için diğer savunma uygulamalarını keşfedin
Atalet navigasyon sistemlerinin, çok çeşitli savunma uygulamalarında otonom araçların performansını nasıl artırdığını keşfedin. İnsansız kara sistemlerinden otonom konvoylara ve keşif platformlarına kadar, çözümlerimiz görev başarısı için gerekli olan hassas konum belirleme, yönlendirme ve güvenilirliği sağlar — hatta GNSS erişimin engellendiği ortamlarda bile.
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, İHA’ların (insansız hava araçları) navigasyonu ile ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
Savunma amaçlı İHA’larda ne tür INS entegrasyonları mümkündür?
Çözümlerimiz, çeşitli savunma amaçlı İHA türleriyle entegrasyona son derece uygundur ve farklı operasyonel ihtiyaçlara yönelik çok yönlülük ve uyarlanabilirlik sunar. Hareket ve navigasyon sensörlerimiz, SWaP-C açısından hiçbir ödün vermeden sistemlerinize taktiksel algılama özelliği kazandırır! Bu sensörler, özellikle entegratörler tarafından kullanılmaya son derece uygundur.
GNSS ’e dayanan İHA’lar için, çift antenli GNSS alıcılarımız olağanüstü bir doğruluk sunar. Bu özellik, yüzey navigasyonu için faydalıdır ve hava ile yer navigasyonu arasında geçiş yapılmasına yardımcı olur. Ayrıca, tüm sensörler RS-232, CAN ve Ethernet gibi çeşitli iletişim protokollerini destekleyerek İHA sistemleriyle sorunsuz entegrasyona olanak tanır.
Son olarak, DVL gibi harici konum belirleme çözümlerini veya diğer seyrüsefer yardımcılarını entegre ederek, doğru yuvarlanma, eğim, yön ve irtifa verileri elde etmek mümkündür. Bu, “ GNSS ” sinyallerinin zayıf olabileceği veya mevcut olmayabileceği ortamlarda seyrüseferi iyileştirir.
Askeri amaçlı İHA uygulamalarında sensör kalite standartlarını nasıl sağlıyoruz?
SBG Systems ’da, atalet ölçüm birimlerimiz (IMU’lar) için en yüksek kalite standartlarını sağlamak titiz bir süreci gerektirir. Öncelikle, sıkı kalite gerekliliklerimizi karşılayan güvenilir ivmeölçerler ve jiroskoplara odaklanarak, üst düzey MEMS bileşenlerinin en uygun şekilde seçilmesiyle işe başlıyoruz. IMU’larımız, titreşimlere ve çevresel koşullara dayanacak şekilde tasarlanmış sağlam muhafazalar içinde yer alır ve bu sayede dayanıklılık ve performans garanti edilir.
Otomatik kalibrasyon sürecimiz, 2 eksenli bir masa içerir ve -40 °C ile 85 °C arasındaki sıcaklık aralıklarını kapsar. Bu kalibrasyon, ivmeölçerler ve jiroskoplardaki sapmalar, eksenler arası etkiler, hizasızlık, ölçek faktörleri ve doğrusal olmama durumları gibi çeşitli faktörleri telafi ederek, her türlü hava koşulunda tutarlı bir performans sağlar.
Kalifikasyon sürecimiz, yalnızca teknik özelliklerimize uyan sensörlerin üretime geçmesini sağlamak amacıyla sıkı bir şirket içi eleme sürecini de içermektedir. Her bir IMU ürününe ayrıntılı bir kalibrasyon raporu eşlik eder ve iki yıl garanti verilir. Bu titiz yaklaşım, yüksek kaliteyi, güvenilirliği ve zaman içinde tutarlı performansı garanti ederek savunma ve diğer kritik uygulamalar için üstün IMU’lar sunar.
Ayrıca, güvenilirliği sağlamak amacıyla kapsamlı çevre ve dayanıklılık testleri gerçekleştiriyoruz. Sensörlerimizden bazıları çeşitli MIL-STD standartlarına uygundur ve darbeye, titreşime ve aşırı koşullara karşı dayanıklılık sağlar.
İHA operasyonlarında çıkış gecikmeleri nasıl kontrol edilir?
İHA operasyonlarında çıkış gecikmelerini kontrol etmek, özellikle savunma veya görev açısından kritik uygulamalarda hızlı tepki veren performans, hassas navigasyon ve etkili iletişimi sağlamak açısından hayati önem taşır.
Çıkış gecikmesi, gerçek zamanlı kontrol uygulamalarında önemli bir unsurdur; bu uygulamalarda yüksek çıkış gecikmesi, kontrol döngülerinin performansını düşürebilir. “ INS ” adlı gömülü yazılımımız, çıkış gecikmesini en aza indirecek şekilde tasarlanmıştır: sensör verileri örneklendikten sonra, Genişletilmiş Kalman Filtresi (EKF), çıkışlar üretilmeden önce küçük ve sabit süreli hesaplamalar gerçekleştirir. Genellikle gözlemlenen çıkış gecikmesi bir milisaniyeden azdır.
Toplam gecikmeyi hesaplamak istiyorsanız, veri aktarım gecikmesine işleme gecikmesi de eklenmelidir. Bu aktarım gecikmesi, arayüzden arayüze değişiklik gösterir. Örneğin, bir UART arayüzü üzerinden 115200 bps hızında gönderilen 50 baytlık bir mesajın tam olarak aktarılması 4 ms sürer. Çıkış gecikmesini en aza indirmek için daha yüksek baud hızlarını göz önünde bulundurun.
PNT nedir?
PNT, Konum Belirleme, Seyrüsefer ve Zamanlama anlamına gelir — bu üç temel unsur, ister havacılık ve uzay, savunma, denizcilik, otonom araçlar ister kritik altyapı alanlarında olsun, her türlü modern seyrüsefer veya koordinasyon sisteminin işleyişini mümkün kılar.
İşte net bir döküm:
1. Konumlandırma
Bu, “Neredeyim?” sorusuna yanıt verir:
Hassas coğrafi koordinatlar (enlem, boylam, rakım) sağlar. Genellikle GNSS (GPS, Galileo, GLONASS, BeiDou) kaynaklarından elde edilir veya INSGNSS kullanılamadığında elde edilir.
İzleme, yönlendirme, haritalama ve durum farkındalığı için vazgeçilmezdir.
2. Gezinme
Bu, “A noktasından B noktasına nasıl giderim?” sorusuna yanıt verir.
Bu, bir varış noktasına güvenli ve verimli bir şekilde ulaşmak için yön, hız ve yörüngenin belirlenmesini içerir. Hız, rota ve uçuş durumu (yuvarlanma, eğilme, sapma) gibi unsurları kapsar.
Genellikle IMU’lar (INS), sensör füzyon algoritmaları, odometri veya GNSS tabanlı navigasyon kullanılarak gerçekleştirilir.
3. Zamanlama
Bu, “Tam olarak saat kaç?” sorusuna cevap verir.
Doğru ve senkronize zaman, sistemlerin ve sinyallerin koordinasyonu için hayati önem taşır. Yüksek hassasiyetli zamanlama, iletişim ağlarının, askeri sistemlerin, elektrik şebekelerinin ve GNSS ’un temelini oluşturur.
Mikrosaniye düzeyindeki hatalar bile iletişim, veri bağlantıları veya coğrafi konum belirlemede arızalara neden olabilir.
PNT Neden Önemlidir?
PNT, füzeler, İHA’lar, araçlar, USV’ler, AUV’ler ve hatta cep telefonu ağları gibi her türlü modern otonom veya güdümlü sistemintemelini oluşturur. GNSS adresindeki hizmetin kalitesi düştüğünde veya erişim engellendiğinde, atalet sistemleri (IMU/INS) dayanıklı PNT sisteminin omurgasını oluşturur.
Atalet Ölçüm Birimi nedir?
Atalet Ölçüm Birimleri (IMU’lar), bir cismin belirli kuvvetini, açısal hızını ve bazen de manyetik alan yönelimini ölçen ve bildiren gelişmiş cihazlardır. IMU’lar, navigasyon, robotik ve hareket izleme gibi çeşitli uygulamalarda hayati öneme sahip bileşenlerdir. İşte bu cihazların temel özellikleri ve işlevlerine daha yakından bir bakış:
- İvmeölçerler: Bir veya daha fazla eksen boyunca doğrusal ivmeyi ölçer. Bir nesnenin ne kadar hızlı hızlandığını veya yavaşladığını gösteren veriler sağlar ve hareket veya konumdaki değişiklikleri algılayabilir.
- Jiroskoplar: Açısal hızı, yani belirli bir eksen etrafındaki dönme hızını ölçer. Jiroskoplar, yönelim değişikliklerinin belirlenmesine yardımcı olarak cihazların bir referans çerçeveye göre konumlarını korumalarını sağlar.
- Manyetometreler (isteğe bağlı): Bazı IMU’larda, manyetik alanların şiddetini ve yönünü ölçen manyetometreler bulunur. Bu veriler, cihazın Dünya’nın manyetik alanına göre yönelimini belirlemeye yardımcı olarak navigasyon doğruluğunu artırır.
IMU’lar, bir nesnenin hareketine ilişkin sürekli veri sağlayarak, konumunun ve yöneliminin gerçek zamanlı olarak izlenmesini mümkün kılar. Bu bilgiler, insansız hava araçları, araçlar ve robotik gibi uygulamalar için hayati önem taşır.
Kamera stabilizatörleri veya İHA’lar gibi uygulamalarda, IMU’lar istenmeyen hareketleri veya titreşimleri telafi ederek hareketlerin dengelenmesine yardımcı olur ve böylece daha sorunsuz bir çalışma sağlanır.
Havacılıkta “dead reckoning” nedir?
Havacılıkta kestirimle seyrüsefer, bir uçağın son bilinen konumunu, rotası, hava hızı, zaman ve rüzgâr gibi çevresel faktörler gibi ölçülen veya varsayılan parametreleri kullanarak ileriye doğru tahmin ederek uçağın mevcut konumunu belirleyen geleneksel bir seyrüsefer yöntemidir.
Radyo fenerleri, GNSS uyduları veya görsel referans noktaları gibi dış kaynaklara dayanmak yerine,kestirimle seyir yöntemi, uçağın kendi hareket bilgilerini kullanarak, başlangıç noktasına göre şu anda nerede olması gerektiğini hesaplar. Pilot veya uçaktaki seyrüsefer sistemi, bilinen bir konumdan yola çıkar; ardından belirli bir zaman aralığı boyunca uçağın gerçek yönünü ve gerçek hava hızını kullanarak yeni bir tahmini konumu hesaplar.
Ancak, uçak rüzgârın etkisinde olan bir hava kütlesi içinde hareket ettiğinden, hesaplamada rüzgâr yönü ve hızı dikkate alınmalıdır; aksi takdirde, hesaplanan rota, uçak tarafından izlenen gerçek rotadan sapacaktır.
Modern havacılıkta, ataletli seyrüsefer sistemleri, doğrusal ivmeleri ve dönme hızlarını ölçmek için ivmeölçerler ve jiroskoplar kullanarak kestirimsel seyrüseferi geliştirir; bu ölçümleri sürekli olarak entegre ederek hız, uçuş durumu ve konumu tahmin eder. Bu ataletli kestirimsel seyrüsefer, dış sinyallere olan bağımlılığı önemli ölçüde azaltmakla birlikte, sensör sapmaları ve gürültü nedeniyle zamanla yine de hatalar biriktirir. Bu nedenle, INS tabanlı kestirme navigasyon, sapmayı sınırlamak ve uzun vadeli doğruluğu korumak için genellikle GNSS veya diğer yardımcı kaynaklarla birlikte kullanılır.
Bu sınırlamalara rağmen, kestirimle seyir, “ GNSS ” kesintileri, telsiz sessizliği gerektiren görevler ya da dış referansların güvenilmez olduğu veya kullanılamadığı ortamlarda gerçekleştirilen operasyonlar sırasında seyirin sürekliliğini sağlamak açısından hâlâ hayati önem taşımaktadır.
Otonom İHA’lar ve Savunma Alanında Kullanılan Ataletli Navigasyon Sistemleri
Otonom İHA’lar ve Savunma Amaçlı Ataletli Navigasyon Sistemleri
Otonom İHA’lar ve savunma platformları, GNSS sinyalleri kullanılamaz hale geldiğinde, kalitesi düştüğünde veya sinyal bozuntusuna uğradığında istikrarlı bir seyir sürdürmelidir. Bu koşullarda, atalet seyir sistemleri, yalnızca harici konum belirleme sinyallerine bağlı kalmadan hareket ve yönelimle ilgili sürekli ölçümler sağlar.
Bir atalet navigasyon sistemi, jiroskopları ve ivmeölçerleri navigasyon algoritmalarıyla birleştirerek konum, hız ve yönü tahmin eder. GNSS adresi erişilebilir olduğunda, sensör füzyonu bu adresi kullanarak atalet sapmasını sınırlayabilir. GNSS adresi erişilemez hale geldiğinde, sistem atalet ölçümleri ve kestirim yoluyla navigasyona devam eder.
1 – GPS Sinyalinin Alınamadığı Ortamlarda Navigasyon
Modern İHA’lar, sinyal engellemeleri, parazitler veya kasıtlı sinyal bozma nedeniyle “GNSS ” koşullarıyla karşılaşabilir. Bu nedenle, otonom platformların, sürekli uydu konumlandırması olmadan da hareket ve konum bilgilerini sağlamaya devam edebilecek navigasyon teknolojilerine ihtiyacı vardır.
INS , aracın açısal hareketini ve doğrusal ivmesini ölçer. Ardından navigasyon işlemcisi, bu ölçümleri birleştirerek aracın yönünü, hızını ve konumunu tahmin eder. Bu süreç, harici bir konum sinyali gerektirmeyen bir tür kestirim navigasyonu sağlar.
İHA'lar için bu özellik, “ GNSS ” sistemi kullanılamaz hale geldiğinde uçuş kontrolünün kesintisiz bir şekilde sürdürülmesini sağlar. Diğer navigasyon kaynakları kullanılamaz hale geldiğinde, “ INS ” sistemi uçuş kontrol sistemine tutum ve hareket verilerini sağlamaya devam edebilir.
Aynı ilke, çatışmalı ortamlarda faaliyet gösteren insansız sistemler için de geçerlidir. Atalet navigasyonu, GPS veya diğer harici sinyallerin kullanılamaz hale geldiği durumlarda otonom platformların navigasyonunu sürdürmelerini sağlar. Ayrıca, GNSS destekli INS mimarileri, biriken navigasyon hatalarını sınırlamak için atalet ölçümlerini harici referanslarla birleştirir.
Ancak, bir INS navigasyon sapmasını ortadan kaldırmaz. Entegrasyon sırasında küçük sensör hataları birikir; bu nedenle, sistem harici düzeltmeler olmaksızın çalıştıkça konum belirsizliği genellikle artar. Dolayısıyla, uzun süreli GNSS-denied operasyon gerektiren görevlerde sensör kalitesi özellikle önem kazanır.
Bu, mühendislerin atalet sensörlerinin performansını beklenen görev ortamına göre değerlendirmelerinin nedenini açıklamaktadır. Jiroskopun sapma kararlılığı, ivmeölçerin sapması, ölçüm gürültüsü, güncelleme hızı, titreşim, sıcaklık ve mekanik entegrasyon, navigasyon performansını etkileyebilecek faktörlerdir.
2 – Otonom Görevler için Navigasyon Sensörlerinin Seçimi
Bir atalet sensörünün seçimi, yalnızca sensör kategorisinden ziyade görev gereksinimlerinden yola çıkılarak yapılır. Otonom İHA’lar, güdümlü sistemler ve diğer platformlar, doğruluk, SWaP, dinamikler, titreşime dayanıklılık ve GNSS entegrasyonu açısından birbirinden çok farklı gereksinimler ortaya koyabilir.
IMU , jiroskoplar ve ivmeölçerlerden temel atalet ölçümlerini sağlar. AHRS , bu ölçümleri işleyerek konum bilgisi sağlar. INS , atalet ölçümlerini navigasyon işlemleriyle birleştirir ve mimariye bağlı olarak GNSS gibi harici destek kaynaklarını da kullanır.
Sensör sınıfı, GNSS kesintileri sırasında navigasyon hatalarının ne kadar hızlı biriktiğini de etkiler. Daha yüksek performanslı atalet sensörleri genellikle daha düşük sapma kararsızlığı ve ölçüm gürültüsü sağlar. Bununla birlikte, mühendisler bu özellikleri boyut, ağırlık, güç tüketimi, maliyet ve entegrasyon gereksinimleri ile dengelemek zorundadır.
MEMS IMU’larımız, güdümlü roketler, süzülme bombaları ve mermiler dahil olmak üzere, güdüm, navigasyon ve platform stabilizasyonu uygulamaları için idealdir.
Entegrasyon da önemlidir. Sensör, uygun bir hızda veri sağlamalı ve platformun uçuş bilgisayarı, navigasyon yazılımı ve diğer sensörlerle etkili bir şekilde iletişim kurmalıdır. Mekanik montaj da performansı etkileyebilir; zira titreşim ve yapısal dinamikler ek ölçüm hatalarına yol açabilir.
Bu nedenle, otonom drone görevleri için mühendisler şu hususları değerlendirmelidir:
- Uzun vadeli atalet performansı için jiroskop sapma kararlılığı.
- Hız ve konum tahmini için ivmeölçerin performansı.
- Kısa vadeli seyir kararlılığı için ölçüm gürültüsü.
- Duyarlı kontrol döngülerinde güncelleme hızı ve gecikme süresi.
- Yüksek dinamik özellikli uçak gövdelerinde titreşim önleme.
- Çalışma aralığı genelinde sıcaklık performansı.
- Mevcut platform hacmine entegrasyon için SWaP.
- GNSS uydu destek sistemi kullanılabilir durumda olduğunda entegrasyon.
- Araç mimarisiyle entegrasyon için arayüzler ve yazılımlar.
Bir görev, GNSS kesintileri sırasında navigasyonun kesintisizliğini gerektirdiğinde, sensör sınıfları arasındaki ayrım özellikle önem kazanır. Kompakt MEMS sistemleri, SWaP kısıtlamaları olan platformlara uygunken, daha yüksek performanslı taktik sistemler ise zorlu uygulamalar için gelişmiş atalet kararlılığı sağlayabilir.
3 – BVLOS ve ISR Operasyonları için Yüksek Hassasiyetli INS
Görüş mesafesinin ötesindeki (BVLOS) görevler ile istihbarat, gözetleme ve keşif (ISR) görevleri, seyrüsefer sistemlerine ek talepler getirmektedir. Bu platformlar geniş alanlarda faaliyet gösterebilir ve uzun süreli uçuş operasyonları boyunca istikrarlı konum ve seyrüsefer verilerine ihtiyaç duyabilir.
INS , uçağın uçuş kontrol mimarisini desteklerken, aynı zamanda yük sistemlerine ve görev sistemlerine tutarlı navigasyon bilgileri sağlamalıdır. Bu gereklilik, sensör entegrasyonunu genel navigasyon mimarisinin önemli bir parçası haline getirmektedir.
Taktik sınıf bir INS , yüksek performanslı atalet sensörlerini GNSS destek sistemi ve yerleşik navigasyon algoritmalarıyla birleştirebilir. GNSS mevcut olduğunda, navigasyon filtresi atalet sapmasını sınırlamak için uydu ölçümlerini kullanabilir. GNSS kesintisi sırasında sistem, harici destek yeniden kullanılabilir hale gelene kadar atalet ölçümlerini kullanmaya devam edebilir.
Gerekli sensör sınıfı, görev süresi, platform dinamiği, beklenen kesinti süresi ve kabul edilebilir navigasyon hatasına bağlıdır. Bu nedenle mühendisler, IMU veya INS adreslerinden seçim yapmadan önce bu parametreleri belirlemelidir.
SBG Systems Hassas konum, hareket ve navigasyon verileri gerektiren uygulamalar için atalet navigasyon sensörleri geliştirmektedir. Ürün yelpazesi, otonom ve zorlu platformlar için IMU’lar (Atalet Ölçüm Üniteleri), MRU’lar ( AHRS) ve GNSS destekli INS çözümlerini içermektedir.
Otonom İHA ve savunma uygulamaları söz konusu olduğunda amaç, sadece yüksek teknik özelliklere sahip bir atalet sensörü seçmek değildir. Bunun yerine, mühendisler sensörün performansını, entegrasyonunu ve çevresel özelliklerini genel navigasyon mimarisine uygun hale getirmelidir.
Sonuç olarak, görev GNSS 'in kullanılabilirliği, dinamikler, titreşim, SWaP ve gerekli navigasyon hassasiyeti gibi gerçek kısıtlamalar göz önünde bulundurularak tasarlanmış bir navigasyon sistemi ortaya çıkmıştır.
Önemli Noktalar
- INS GNSS ’ın kullanılamadığı durumlarda sürekli hareket ve konum ölçümleri sağlar.
- Kendi kendine hesaplama yöntemi, otonom platformların GNSS kesintileri sırasında seyrüseferlerine devam etmelerini sağlar.
- Atalet kaynaklı hatalar zamanla birikir; bu da uzun süreli kesintiler sırasında sensör performansını hayati önem taşıyan bir unsur haline getirir.
- Jiroskopun sapma kararlılığı ve ölçüm gürültüsü, atalet navigasyon performansını büyük ölçüde etkiler.
- Sensör entegrasyonu, titreşim, sıcaklık, SWaP ve arayüzler de sistem düzeyindeki performansı etkiler.
- Taktik sınıf INS , görev gereksinimleri geleneksel navigasyon sensörlerinin kapasitesini aştığında, zorlu otonom uygulamaları destekleyebilir.
