


Overskriftsmetode
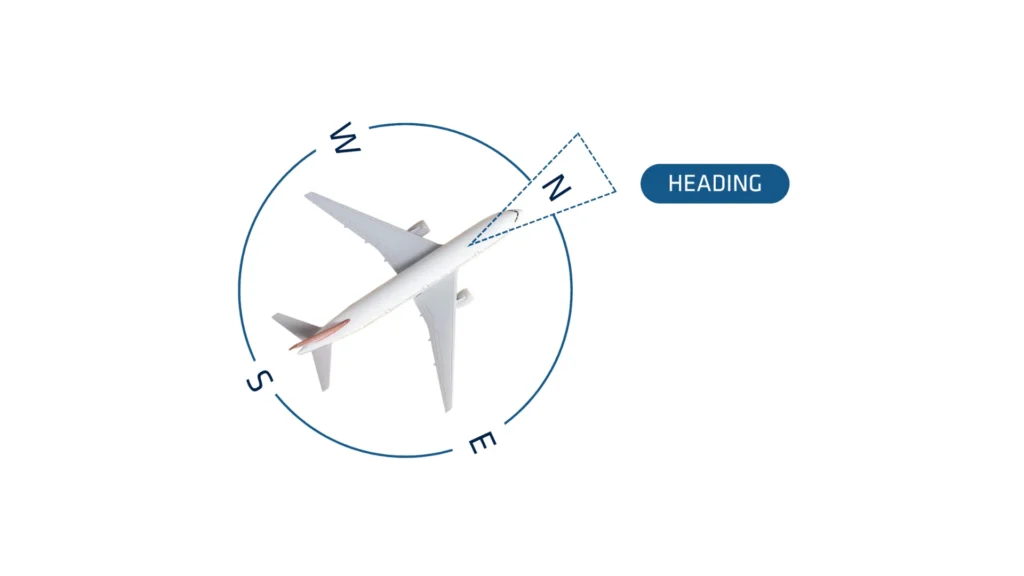
I navigasjon refererer kurs til retningen et kjøretøy eller fartøy er vendt i forhold til en referanseretning, vanligvis sann nord eller magnetisk nord. Den angis i grader, fra 0° til 360°, hvor 0° (eller 360°) angir sann nord. Kurs skiller seg fra fartsløyfen, som er den faktiske banen over bakken, og peilingen, som refererer til retningen fra ett punkt til et annet. Det er derfor viktig å velge riktig kursmetode.
Når det ikke er tilgang til GPS
I mange anvendelser er magnetometeret den eneste pålitelige måten å oppnå en god kursmåling på.
Bruk av magnetometre til kursmåling sikrer rimelig nøyaktighet når bestemte betingelser er oppfylt.
For det første er det avgjørende å utføre en korrekt magnetisk kalibrering med sensoren installert i sin endelige konfigurasjon. Denne prosessen kartlegger det omgivende magnetfeltet og tar hensyn til eventuelle forstyrrelser i nærheten av enheten.
I tillegg bidrar det til å opprettholde nøyaktigheten å plassere sensoren på avstand fra interne magnetiske forstyrrelser – som svitsjende strømforsyninger, kraftledninger og magneter. Til slutt er det avgjørende å bruke sensoren i et stabilt magnetisk miljø.
Det er mulig å håndtere forventede kortsiktige magnetiske forstyrrelser, men å forhindre langsiktige avvik er fortsatt avgjørende for å sikre pålitelig ytelse.
Metode for styring i bilindustrien
Denne modusen kan kun brukes når det foreligger en GPS-/GNSS -posisjon. Denne modusen forutsetter en viss hastighet for å kunne beregne kursen. Den krever også at kjøretøyet kjører fremover uten sideslip.
Hvis man for eksempel bruker GPS/GNSS -kurs i et fly, vil man få en feil kurs hvis flyet driver av kurs på grunn av sidevind. GPS/GNSS -kurs anbefales for bruk i biler.
Hvis dynamikken er høy
Denne modusen kan kun brukes når det foreligger en GPS/GNSS -posisjon. Den baserer seg utelukkende på GPS/GNSS -signaler og treghetssensorer, så det er ingen mekaniske eller magnetiske begrensninger her.
Kursen forblir nøyaktig under hyppige og kraftige akselerasjoner, for eksempel i svinger. Når sensoren imidlertid opererer med konstant hastighet eller står stille, baserer den seg utelukkende på gyroskoper, noe som fører til at kursen avviker på en rent treghetsbasert måte.
Hvis dynamikken er lav
GPS/GNSS -systemet beregner den sanne kursen ved hjelp av to antenner på samme GPS/GNSS -mottaker. Denne metoden benytter to GPS/GNSS -antenner for å beregne posisjon, hastighet og en sann kursvinkel som er gyldig selv når fartøyet står stille.
Fordeler med dobbeltantenne- GNSS:
- Fungerer når bilen står stille: Du trenger ikke å bevege deg eller akselerere
- Kalibreringsfri: Du trenger ingen kalibrering og trenger ikke å bekymre deg for magnetiske forstyrrelser
- Det er den mest nøyaktige løsningen
- Men det er mye mer følsomt for GPS/GNSS forhold enn systemer med én antenne. For å oppnå optimal ytelse bør det brukes under åpen himmel.
Hvilken kursmetode bør man bruke under hvilke forhold?
| Vilkår | Anbefalt metode |
| Bilindustri | GPS-kurs |
| Marine | Dobbel antenne GNSS |
| Undervanns | Magnetometre |
| Airborne | Dobbel antenne GNSS |
| Racing/Sport | GPS + akselerometre |
