
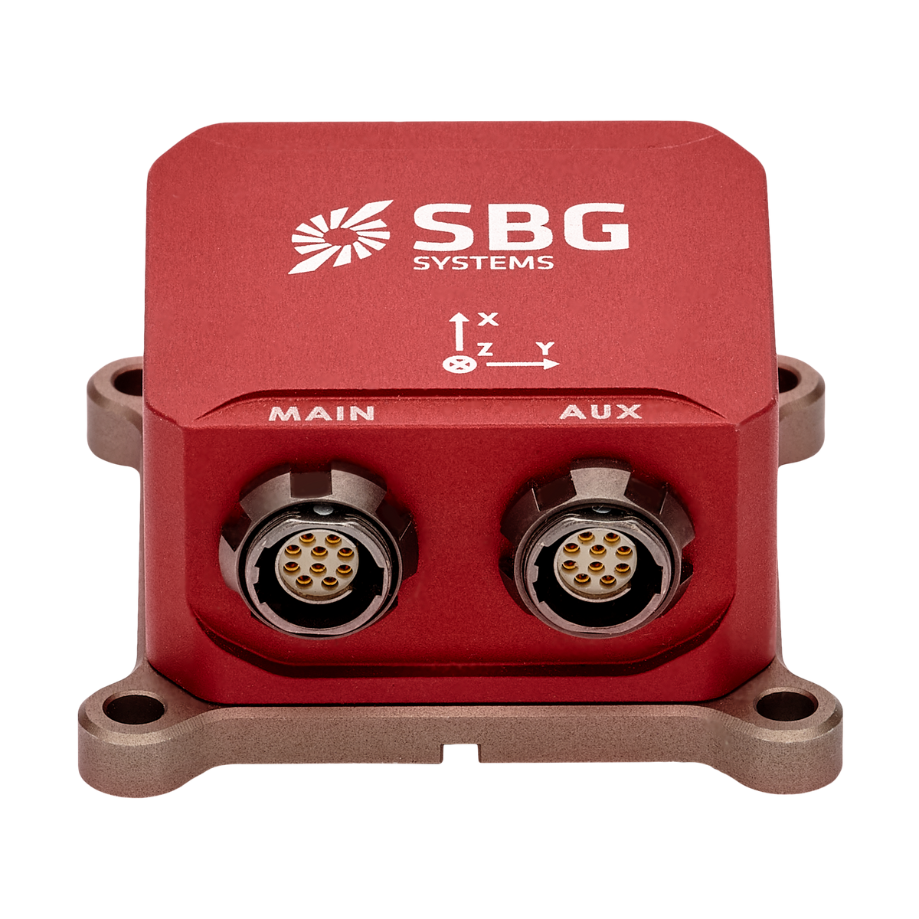


Ellipse-E Optimal integrasjon med GNSS og allsidige grensesnitt
Ellipse-E inngår i serien « Ellipse », som består av miniatyriserte, høytytende GNSS-baserte inertialnavigasjonssystemer, utviklet for å levere pålitelige opplysninger om orientering, posisjon og heving i en kompakt enhet. Den kombinerer en inertialmåleenhet (IMU) med en ekstern GNSS -mottaker, og benytter en avansert sensorfusjonsalgoritme for å gi nøyaktig posisjonering og orientering, selv i krevende miljøer.
Oppdag alle funksjonene og bruksområdene til Ellipse-E.
Ellipse-E-funksjoner
Ellipse-E bruker en avansert sensorfusjonsalgoritme for å beregne orienterings- og navigasjonsdata. Denne algoritmen kan tilpasses for å håndtere spesifikke dynamikker avhengig av bruksområdet. Bevegelsesprofiler er forhåndsinnstilte parametere som er laget for å optimalisere algoritmen for en bestemt dynamikk. Enheten har en innebygd 3-akset magnetometersensor og støtter tilkobling av eksterne sensorer som DVL, odometer og luftdata for å forbedre orienterings- og posisjonsbestemmelsen i miljøer med dårlig « GNSS ».
Les mer om Ellipse-E.


Tekniske spesifikasjoner
Ytelse ved bevegelse og navigering
1,2 m * Vertikal posisjon med ett festepunkt
1,5 m * RTK-horisontalposisjon
0,01 m + 1 ppm* * RTK-vertikalposisjon
0,02 m + 1 ppm * PPK i horisontal posisjon
0,01 m + 0,5 ppm * ** PPK vertikal posisjon
0,02 m + 1 ppm * ** Rulling/stigning ved ett punkt
0.1 ° RTK-rulling/stigning
0.05 ° PPK-rull/stigning
0,03 ° * ** Overskrift med ett punkt
0.2 ° RTK-kurs
0.2 ° PPK-overskrift
0,1 ° * **
Navigasjonsfunksjoner
Enkelt- og dobbelt GNSS -antenne Nøyaktighet for heving i sanntid
5 cm eller 5 % av svellingen Svingningsperiode for bølger i sanntid
0 til 20 sekunder Svingningsmodus i sanntid
Automatisk justering Nøyaktighet ved forsinket heving
2 cm eller 2,5 % * Forsinket hevebølgeperiode
0 til 40 sek. *
Bevegelsesprofiler
Marin, Undervanns Luft
Fly, UAV med fast vinge, helikopter, UAV Land
Kjøretøy, tungt maskineri, terrengkjøretøy, fotgjengere, jernbane, statisk utstyr, lastebiler
GNSS ytelse
Eksternt (ikke oppgitt) Frekvensbånd
Avhengig av ekstern GNSS -mottaker GNSS funksjoner
Avhengig av ekstern GNSS -mottaker GPS-signaler
Avhengig av ekstern GNSS -mottaker Galileo-signaler
Avhengig av ekstern GNSS -mottaker GLONASS-signaler
Avhengig av ekstern GNSS -mottaker Beidou-signaler
Avhengig av ekstern GNSS -mottaker Andre signaler
Avhengig av ekstern GNSS -mottaker GNSS tid til første utbedring
Avhengig av ekstern GNSS -mottaker Forstyrrelse og forfalskning
Avhengig av ekstern GNSS -mottaker
Magnetometerets ytelse
50 gauss Stabilitet i skalafaktoren (%)
0.5 % Støy (mGauss)
3 mGauss Stabilitet i forspenningen (mGauss)
1 mGauss Oppløsning (mGauss)
1,5 mGauss Samplingsfrekvens (Hz)
100 Hz Båndbredde (Hz)
22 Hz
Miljøspesifikasjoner og driftsområde
IP-68 (1 time på 2 meter) Driftstemperatur
-40 °C til 85 °C Vibrasjoner
8 g RMS – 20 Hz til 2 kHz Støtdempere
500 g i 0,1 ms MTBF (beregnet)
218 000 timer I samsvar med
MIL-STD-810
Grensesnitt
GNSS, kilometerteller, DVL, eksternt magnetometer Utdataprotokoller
NMEA, binær sbgECom, TSS, KVH, Dolog Inndataprotokoller
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Produksjonshastighet
200 Hz, 1 000 Hz (data fra «IMU ») Serielle porter
RS-232/422 opptil 2 Mbps: opptil 5 innganger/utganger CAN
1x CAN 2.0 A/B, opptil 1 Mbps Synkroniser UT
PPS, utløser opptil 200 Hz – 2 utganger Synkroniser IN
PPS, hendelsesmarkør opp til 1 kHz – 4 innganger
Mekaniske og elektriske spesifikasjoner
5 til 36 V likestrøm Strømforbruk
325 mW Antenneeffekt
3,0 VDC – maks. 30 mA per antenne | Forsterkning: 17 – 50 dB * * Vekt (g)
49 g Mål (L x B x H)
46 mm × 45 mm × 24 mm
Spesifikasjoner for tidsinnstilling
< 200 ns * PPS-nøyaktighet
< 1 µs (jitter < 1 µs) * Avdrift ved navigasjon etter beregning
1 ppm *
Bruksområder
Ellipse-E er utviklet for å gi presis navigasjon og orientering på tvers av ulike bransjer, og sikrer jevn, høy ytelse selv i krevende miljøer.
Den integreres sømløst med eksterne GNSS -moduler, slik at alle GNSS -mottakere kan levere viktige hastighets- og posisjonsdata.
Systemer med to antenner gir i tillegg fordelen av nøyaktig «True Heading», mens RTK-GPS-mottakere kan brukes til å forbedre posisjoneringsnøyaktigheten betydelig.
Opplev presisjonen og allsidigheten til Ellipse-E, og oppdag bruksområdene.
Ellipse-E-datablad
Få alle sensorfunksjonene og spesifikasjonene sendt direkte til innboksen din!
Sammenlign Ellipse-E med andre produkter
Begynn å sammenligne vårt mest avanserte utvalg av inertialsensorer for navigasjon, bevegelsesmåling og måling av heving.
Du finner de fullstendige spesifikasjonene i maskinvarehåndboken, som er tilgjengelig på forespørsel.
-

Ellipse-E
- Horisontal posisjon med ett festepunkt
- 1,2 m *
- Rulling/stigning ved ett punkt
- 0.1 °
- Overskrift med ett punkt
- 0.2 °
- PPK-overskrift
- 0,1 ° **
- GNSS mottaker
- Eksternt (ikke oppgitt)
- Datalogger
- –
- Ethernet
- –
- Vekt (g)
- 49 g
- Mål (L x B x H)
- 46 mm × 45 mm × 24 mm
-
- Horisontal posisjon med ett festepunkt
- 1.2 m
- Rulling/stigning ved ett punkt
- 0.1 °
- Overskrift med ett punkt
- 0.2 °
- PPK-overskrift
- 0,1 ° **
- GNSS mottaker
- Intern dobbel antenne
- Datalogger
- –
- Ethernet
- –
- Vekt (g)
- 65 g
- Mål (L x B x H)
- 46 mm × 45 mm × 32 mm
-
- Horisontal posisjon med ett festepunkt
- 1.2 m
- Rulling/stigning ved ett punkt
- 0.02 °
- Overskrift med ett punkt
- 0.08 °
- PPK-overskrift
- 0,035 ° **
- GNSS mottaker
- Intern dobbel antenne
- Datalogger
- 8 GB eller 48 timer ved 200 Hz
- Ethernet
- Full duplex (10/100 base-T), PTP-hovedklokke, NTP, webgrensesnitt, FTP, REST API
- Vekt (g)
- 165 g
- Mål (L x B x H)
- 42 mm × 57 mm × 60 mm
-
- Horisontal posisjon med ett festepunkt
- 1.0 m
- Rulling/stigning ved ett punkt
- 0.01 °
- Overskrift med ett punkt
- 0.03 °
- PPK-overskrift
- 0,01 ° **
- GNSS mottaker
- Intern geodetisk dobbeltantenne
- Datalogger
- 8 GB eller 48 timer ved 200 Hz
- Ethernet
- Full duplex (10/100 base-T), PTP-hovedklokke, NTP, webgrensesnitt, FTP, REST API
- Vekt (g)
- < 900 g
- Mål (L x B x H)
- 130 mm × 100 mm × 75 mm


Kompatibilitet


Ellipse-E dokumentasjon og ressurser
Ellipse-E leveres med omfattende dokumentasjon på nettet, utformet for å støtte brukerne i alle ledd.
Fra installasjonsveiledninger til avansert konfigurasjon og feilsøking – våre oversiktlige og detaljerte håndbøker sikrer problemfri integrering og drift.
Våre casestudier
Utforsk praktiske brukseksempler som viser hvordan våre løsninger øker ytelsen, reduserer driftsstans og forbedrer driftseffektiviteten.
Finn ut hvordan våre avanserte sensorer og intuitive grensesnitt gir deg den presisjonen og kontrollen du trenger for å oppnå best mulig resultat i dine applikasjoner.
Ellipse driver en selvkjørende lastebil
Autonom navigasjon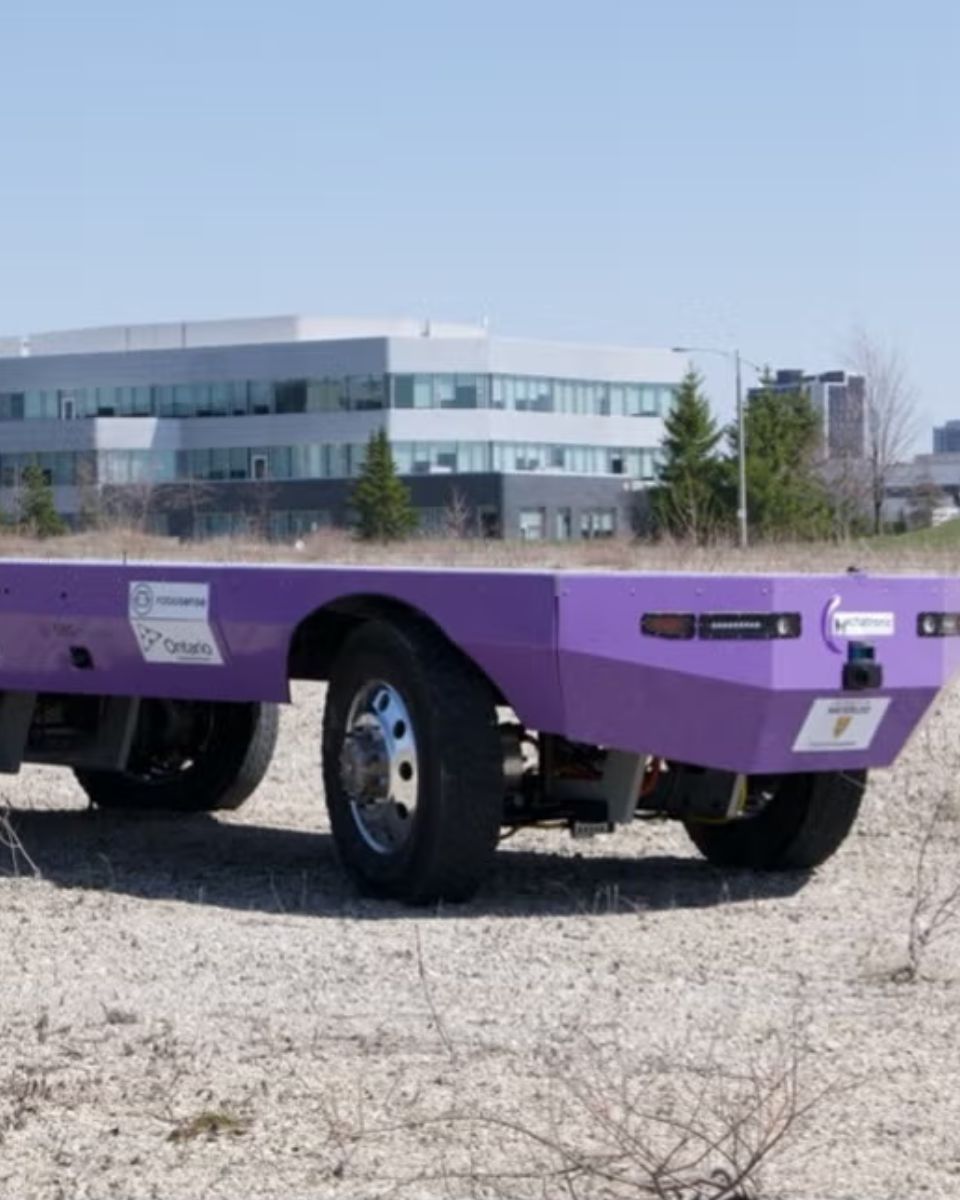
Ellipse integrert i hyperspektral bildebehandling fra luften
Navigering av ubemannede luftfartøyer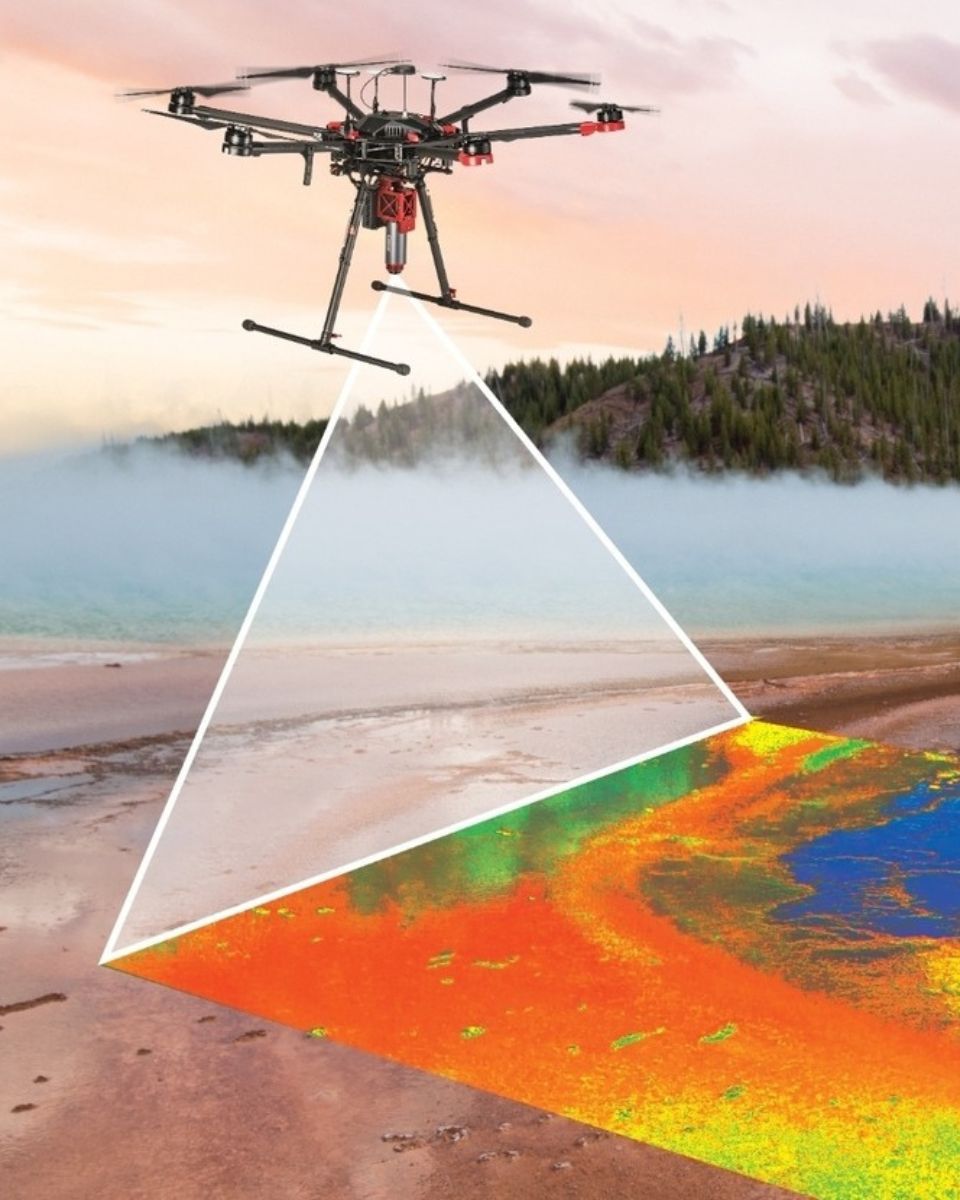


Andre produkter og tilbehør
Oppdag hvordan våre løsninger kan forvandle driften din ved å utforske vårt mangfoldige utvalg av applikasjoner. Med våre bevegelses- og navigasjonssensorer og programvare får du tilgang til banebrytende teknologier som fremmer suksess og innovasjon innen ditt felt.
Bli med oss og utnytt potensialet i løsninger for inertialnavigasjon og posisjonering på tvers av ulike bransjer.

Qinertia GNSS-INS

Kabler

Produksjonsprosess
Oppdag presisjonen og ekspertisen som ligger bak hvert eneste produkt fra SBG Systems . Videoen nedenfor gir et innblikk i hvordan vi nøye utvikler, produserer og tester våre høytytende treghetsnavigasjonssystemer.
Fra avansert ingeniørarbeid til streng kvalitetskontroll – produksjonsprosessen vår sikrer at hvert produkt oppfyller de høyeste standardene for pålitelighet og nøyaktighet.
Se videoen nå for å lære mer!
Be om et tilbud
De snakker om oss
Her presenterer vi erfaringer og anbefalinger fra fagfolk i bransjen og kunder som har tatt i bruk produktene våre i sine prosjekter.
Oppdag hvordan vår innovative teknologi har forvandlet driften deres, økt produktiviteten og gitt pålitelige resultater i en rekke ulike bruksområder.



FAQ-delen
Velkommen til vår FAQ-seksjon, der vi besvarer de viktigste spørsmålene dine om vår banebrytende teknologi og bruksområdene hennes. Her finner du utfyllende svar om produktfunksjoner, installasjonsprosesser, tips til feilsøking og anbefalte fremgangsmåter for å få mest mulig ut av løsningene våre.
Finn svarene dine her!
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hva er Real Time Kinematic?
Real-Time Kinematic (RTK) er en presis satellittnavigasjonsteknikk som brukes til å forbedre nøyaktigheten av posisjonsdata hentet fra målinger fra det globale navigasjonssatellittsystemet (GNSS). Den er mye brukt i anvendelser som landmåling, landbruk og navigasjon av autonome kjøretøy.
Ved å bruke en basestasjon som mottar signaler fr GNSS -systemet og beregner sin posisjon med høy nøyaktighet. Deretter sender den korreksjonsdata til én eller flere mobile mottakere (rovers) i sanntid. Roverne bruker disse dataene til å justere sine målinger fr GNSS , noe som forbedrer deres posisjonsnøyaktighet.
RTK gir nøyaktighet på centimeternivå ved å korrigere signaler fr GNSS n i sanntid. Dette er betydelig mer nøyaktig enn standard posisjonering med « GNSS », som vanligvis gir en nøyaktighet på noen få meter.
Korreksjonsdataene fra basestasjonen sendes til roverne via ulike kommunikasjonsmetoder, for eksempel radio, mobilnettverk eller Internett. Denne sanntidskommunikasjonen er avgjørende for å opprettholde nøyaktigheten under dynamiske operasjoner.
Hva er presis punktposisjonering?
Precise Point Positioning (PPP) er en satellittnavigasjonsteknikk som gir svært nøyaktig posisjonering ved å korrigere feil i satellittsignalene. I motsetning til tradisjonelle metoder for « GNSS », som ofte er avhengige av bakkebaserte referansestasjoner (som i RTK), benytter PPP globale satellittdata og avanserte algoritmer for å levere nøyaktig posisjonsinformasjon.
PPP fungerer overalt i verden uten behov for lokale referansestasjoner. Dette gjør det egnet for anvendelser i avsidesliggende eller krevende miljøer der det mangler infrastruktur på bakken. Ved å benytte presise data om satellittbaner og klokketider, sammen med korreksjoner for atmosfæriske effekter og flerveisutbredelse, minimerer PPP vanlige « GNSS »-feil og kan oppnå nøyaktighet på centimeternivå.
Selv om PPP kan brukes til etterbehandlet posisjonering, som innebærer analyse av innsamlede data i etterkant, kan det også tilby posisjoneringsløsninger i sanntid. Sanntids-PPP (RTPPP) blir stadig mer utbredt, noe som gjør det mulig for brukerne å motta korreksjoner og bestemme sin posisjon i sanntid.
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
