


Quanta Extra Løsning for direkte georeferering ved mobil kartlegging
Quanta Extra er et avansert, GNSS-støttet inertialnavigasjonssystem (INS) med enestående ytelse i ulike land-, sjø- og luftbaserte anvendelser, i en kompakt utforming.
Vår INS er utstyrt med en multifrekvent, firekonstellasjons-, trippelfrekvent, dobbeltantennemottaker av kartleggingsklasse ( GNSS ), som kan levere svært nøyaktig posisjonering, selv i krevende GNSS miljøer.
Quanta -systemetExtra inneholder en IMU som nærmer seg navigasjonsklasse, med ekstremt lavt sensorstøy og enestående MEMS-nøyaktighet. Den tåler langvarige GNSS avbrudd samtidig som den opprettholder navigasjonsytelse på centimeternivå. I tillegg har den høy motstandsdyktighet mot tøffe GNSS , inkludert forstyrret ionosfære, jamming og flerveisutbredelse.
Oppdag alle Quanta Extra funksjoner og bruksområder.
Quanta Extra funksjoner
Quanta Extra Inneholder avanserte gyroskoper og akselerometre i en svært kompakt utforming. Den har også en innebygd RTK- GNSS -mottaker som gir posisjonsnøyaktighet på centimeternivå. Dette gir din mobile kartleggingsløsning den høyeste presisjonen. « IMU », som utgjør kjernen i enheten, har full kompensasjon for temperaturvariasjoner for å sikre optimal ytelse i alle bruksområder. Den leverer også jevn ytelse under krevende vibrasjonsforhold.
Quanta -tillegget kan brukes som tidskilde og tilbyr flere synkroniseringsmekanismer, for eksempel intern tidsstempling av alle data, PPS (Pulse er per sekund), NTP (Network Time Protocol) og PTP (Precise Time Protocol).
Banebrytende SBG-fusjonsalgoritmer sammen med ytelsen til den høyeste IMU og GNSS -mottakeren utgjør det mest nøyaktige INS -systemet, skreddersydd for krevende kartleggingsapplikasjoner i hele det forutsigbare spekteret av GNSS -miljøer. Bruk Ethernet-tilkobling og PTP (eller PPS) for enkel integrering med eksterne sensorer som LiDAR.
Utforsk Quanta Extra s enestående funksjoner og spesifikasjoner.


Quanta Extra spesifikasjoner
Ytelse ved bevegelse og navigering
1.0 m Vertikal posisjon med ett festepunkt
1.0 m RTK-horisontalposisjon
0,01 m + 0,5 ppm RTK-vertikalposisjon
0,015 m + 1 ppm PPK i horisontal posisjon
0,01 m + 0,5 ppm * PPK vertikal posisjon
0,015 m + 1 ppm * Rulling/stigning ved ett punkt
0.01 ° RTK-rulling/stigning
0.008 ° PPK-rull/stigning
0,005 ° * Overskrift med ett punkt
0.03 ° RTK-kurs
0.02 ° PPK-overskrift
0,01 ° *
Navigasjonsfunksjoner
Enkelt- og dobbelt GNSS -antenne Nøyaktighet for heving i sanntid
5 cm eller 5 % av svellingen Svingningsperiode for bølger i sanntid
0 til 20 sekunder Svingningsmodus i sanntid
Automatisk justering
Bevegelsesprofiler
Overflatefartøy, undervannsfartøy, havkartlegging Luft
Fly, helikoptre, luftfartøy, UAV Land
Bil, kjøretøy, tog/jernbane, lastebil, tohjulinger, tungt maskineri, fotgjenger, ryggsekk, terrengkjøring
GNSS ytelse
Intern geodetisk dobbeltantenne Frekvensbånd
Flerfrekvens GNSS funksjoner
SBAS, RTK GPS-signaler
L1 C/A, L2, L2C, L5 Galileo-signaler
E1, E5a, E5b, E6 GLONASS-signaler
L1 C/A, L2 C/A, L2P, L3 Beidou-signaler
B1I, B1C, B2a, B2I, B3I Andre signaler
QZSS, Navic, L-båndet GNSS tid til første utbedring
< 45s Forstyrrelse og forfalskning
Avanserte risikoreduserende tiltak og indikatorer, OSNMA
Miljøspesifikasjoner og driftsområde
-40 °C til 85 °C Vibrasjoner
8 g RMS – 20 Hz til 2 kHz Støtdempere
500 g i 0,3 ms MTBF (beregnet)
150 000 timer I samsvar med
MIL-STD-810
Grensesnitt
GNSS, RTCM, NTRIP, kilometerteller, DVL Utdataprotokoller
NMEA, ASCII, sbgECom (binær), REST API Inndataprotokoller
NMEA, sbgECom (binær), REST API, RTCM, TSS1, Septentrio SBF, Novatel Binary og Trimble GNSS Datalogger
8 GB eller 48 timer ved 200 Hz Produksjonshastighet
Opptil 200 Hz Ethernet
Full duplex (10/100 base-T), PTP/NTP, NTRIP, webgrensesnitt, FTP Serielle porter
3x TTL UART, full duplex CAN
1x CAN 2.0 A/B, opptil 1 Mbps Synkroniser UT
SYNC-utgang, PPS, virtuell kilometerteller, LED-drivere for statusvisning Synkroniser IN
PPS, kilometerteller, hendelser med opptil 1 kHz
Mekaniske og elektriske spesifikasjoner
4,5 til 5,5 V likestrøm Strømforbruk
< 3.5 W Antenneeffekt
5 V likestrøm – maks. 150 mA per antenne | Forsterkning: 17 – 50 dB Vekt (g)
64 g + 250 g (IMU) Mål (L x B x H)
Prosessor: 51,5 mm x 78,75 mm x 20 mm | IMU : 56 mm x 56 mm x 50,5 mm
Spesifikasjoner for tidsinnstilling
< 200 ns PTP-nøyaktighet
< 1 µs PPS-nøyaktighet
< 1 µs (jitter < 1 µs) Avdrift ved navigasjon etter beregning
1 ppm
Quanta Extra applikasjoner
Quanta Extra er utviklet for navigasjon og orientering med høy presisjon i de mest krevende bruksområdene, og gir pålitelig ytelse i luft-, land- og sjømiljøer.
Quanta Extra inneholder dedikerte bevegelsesprofiler som er skreddersydd for ulike kjøretøystyper, og som optimaliserer sensorfusjonsalgoritmene for hvert enkelt bruksområde.
Utforsk alle bruksområder.
Quanta Extra datablad
Få alle sensorfunksjonene og spesifikasjonene sendt direkte til innboksen din!
Sammenlign « Quanta »Extra med andre produkter
Oppdag hvordan Apogee-D skiller seg ut fra våre banebrytende treghetssensorer, som er fagmessig utviklet for navigasjon, bevegelsessporing og presis måling av heving.
-
Quanta Extra
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.008 °
- RTK-kurs
- 0.02 °
- GNSS mottaker
- Intern geodetisk dobbeltantenne
- Vekt (g)
- 64 g + 250 g (IMU)
- Mål (L x B x H)
- Prosessor: 51,5 mm x 78,75 mm x 20 mm | IMU : 56 mm x 56 mm x 50,5 mm
-
- RTK-horisontalposisjon
- 0,01 m + 1 ppm
- RTK-rulling/stigning
- 0.05 °
- RTK-kurs
- 0.2 °
- GNSS mottaker
- Intern dobbel antenne
- Vekt (g)
- 65 g
- Mål (L x B x H)
- 46 × 45 × 32 mm
-
- RTK-horisontalposisjon
- 0,01 m + 1 ppm
- RTK-rulling/stigning
- 0.015 °
- RTK-kurs
- 0.05 °
- GNSS mottaker
- Intern dobbel antenne
- Vekt (g)
- 38 g
- Mål (L x B x H)
- 50 × 37 × 23 mm
-
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.02 °
- RTK-kurs
- 0.03 °
- GNSS mottaker
- Intern geodetisk dobbeltantenne
- Vekt (g)
- 76 g
- Mål (L x B x H)
- 51,5 × 78,75 × 20 mm


Kompatibilitet


Dokumentasjon og ressurser
Quanta Extra leveres med omfattende nettdokumentasjon, utformet for å støtte brukerne i hvert trinn.
Fra installasjonsveiledninger til avansert konfigurasjon og feilsøking – våre oversiktlige og detaljerte håndbøker sikrer problemfri integrering og drift.
Kundehistorier
Utforsk praktiske bruksområder som viser hvordan våre « Quanta »Extra øker ytelsen, reduserer driftsstans og forbedrer driftseffektiviteten. Finn ut hvordan våre avanserte sensorer og intuitive grensesnitt gir deg den presisjonen og kontrollen du trenger for å oppnå best mulig resultat i dine bruksområder.
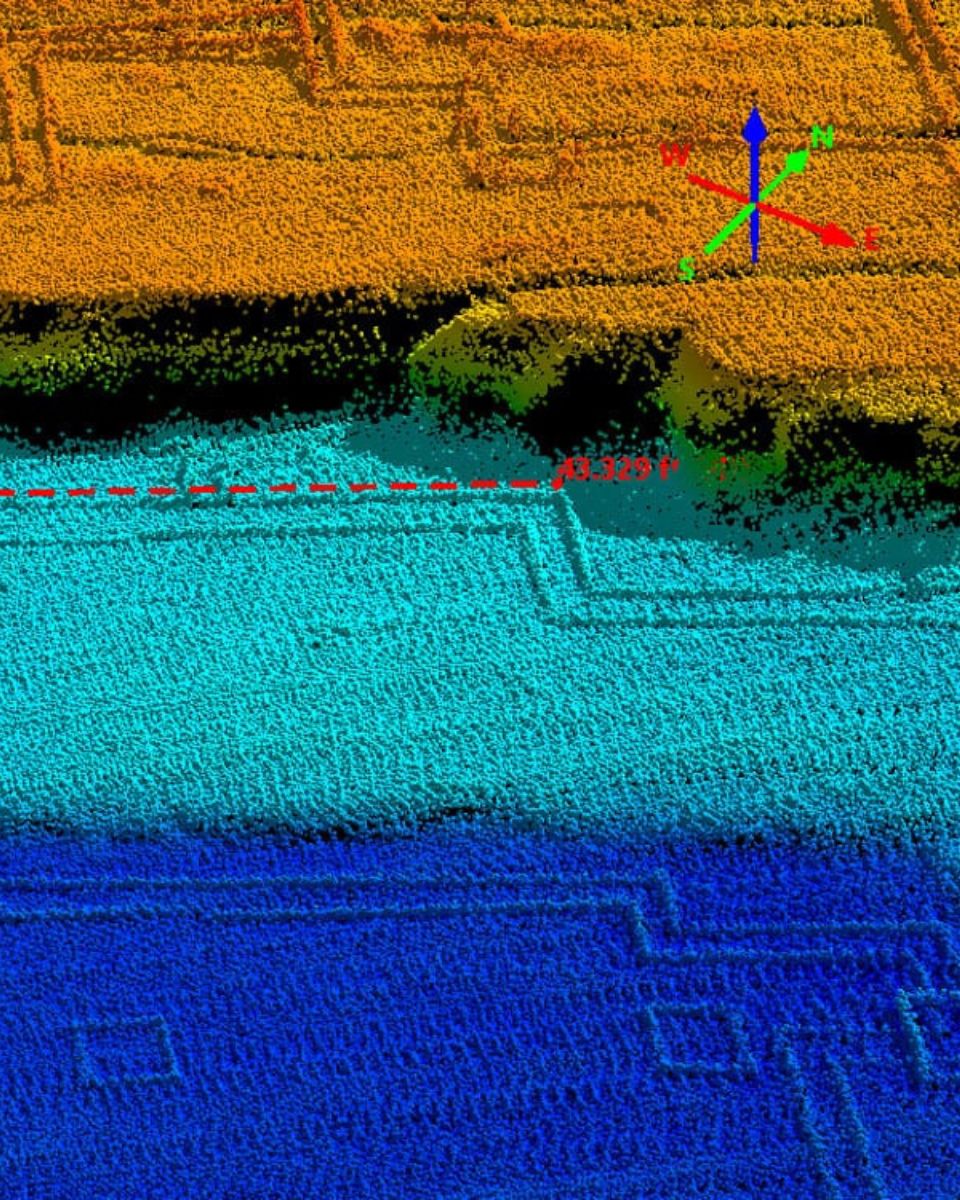
SBG Systems dual INS/GNSS for topografisk og batymetrisk kartlegging ved hjelp av UAV-er
Topografi og batymetri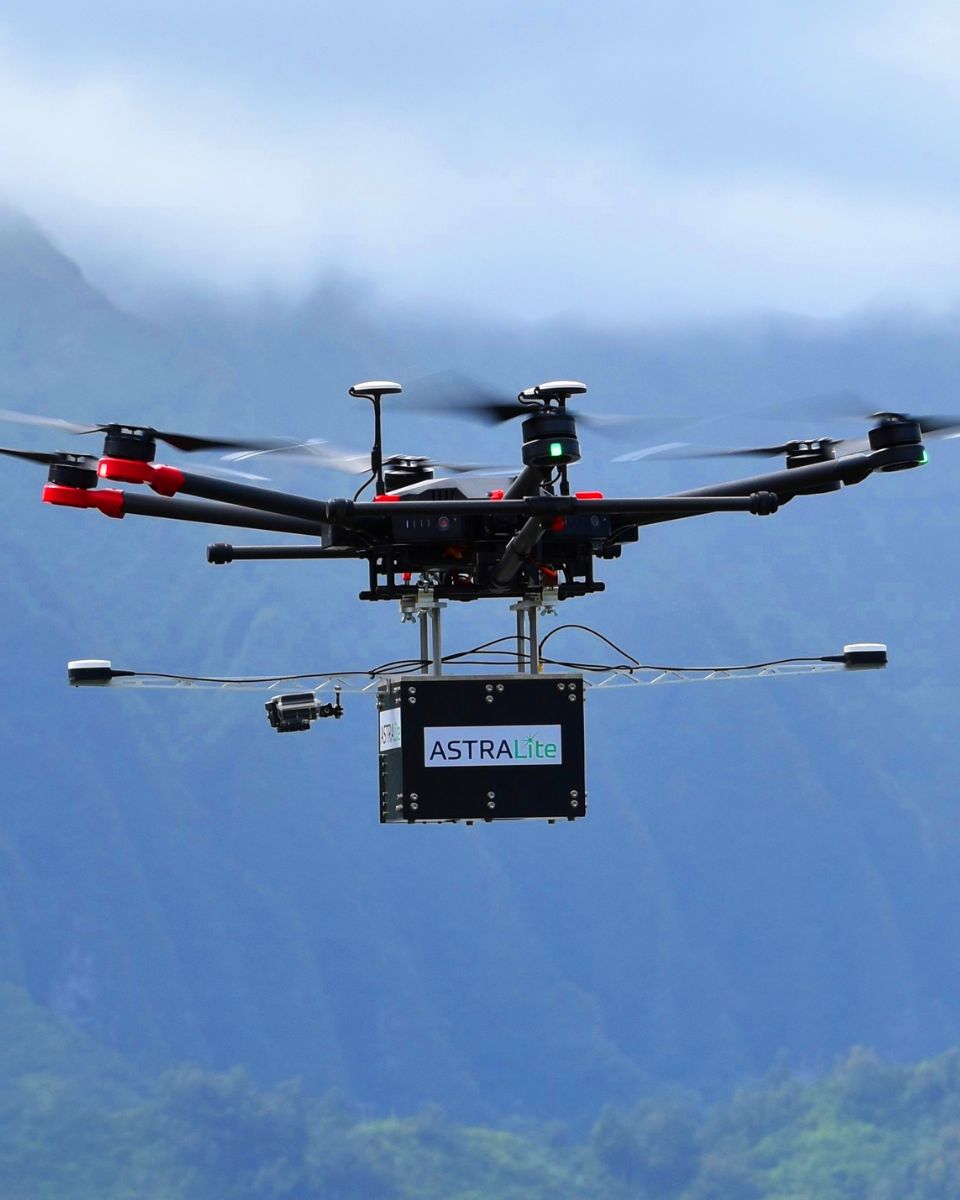
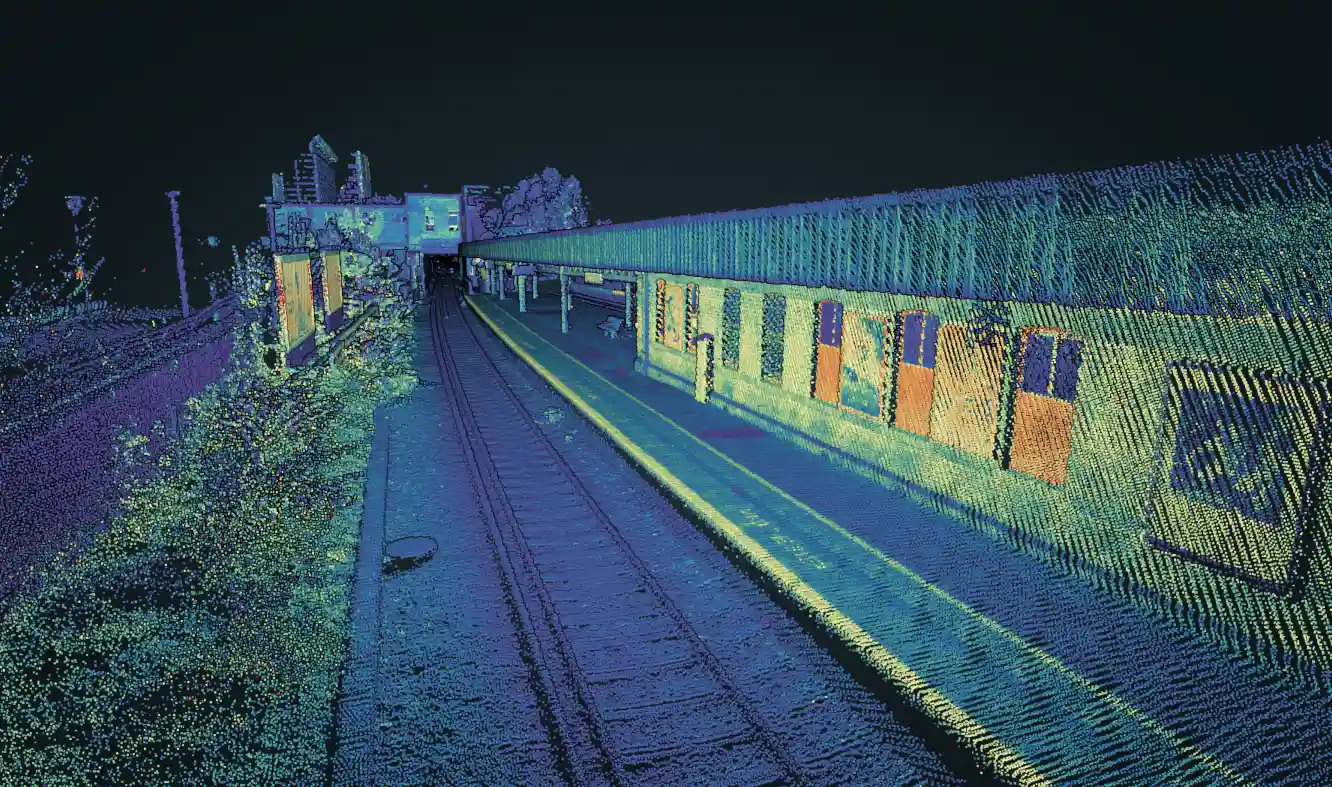
Perfekt nøyaktighet og effektivitet ved LiDAR-kartlegging med Quanta Micro
LiDAR-kartlegging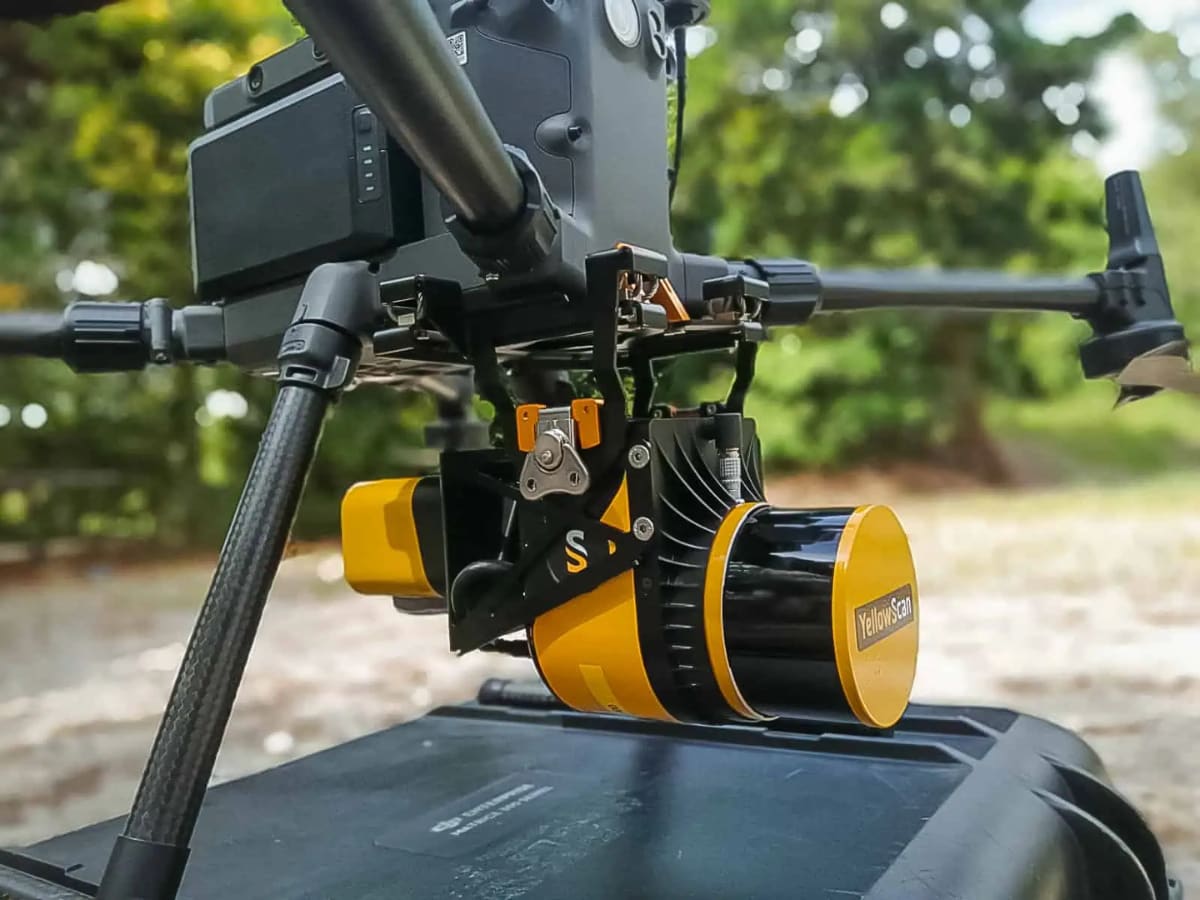



Andre produkter og tilbehør
Oppdag hvordan våre løsninger kan forvandle driften din ved å utforske vårt mangfoldige utvalg av applikasjoner. Med våre bevegelses- og navigasjonssensorer og programvare får du tilgang til banebrytende teknologier som fremmer suksess og innovasjon innen ditt felt.
Bli med oss og utnytt potensialet i løsninger for inertialnavigasjon og posisjonering på tvers av ulike bransjer.

Qinertia GNSS-INS

Kabler

Produksjonsprosess
Oppdag presisjonen og ekspertisen som ligger bak hvert eneste produkt fra SBG Systems . Videoen nedenfor gir et innblikk i hvordan vi nøye utvikler, produserer og tester våre høytytende treghetsnavigasjonssystemer.
Fra avansert ingeniørarbeid til streng kvalitetskontroll – produksjonsprosessen vår sikrer at hvert produkt oppfyller de høyeste standardene for pålitelighet og nøyaktighet.
Se videoen nå for å lære mer!

Be om et tilbud
De snakker om oss
Her presenterer vi erfaringer og anbefalinger fra fagfolk i bransjen og kunder som har benyttet seg av vår « INS » i sine prosjekter.
Oppdag hvordan vår innovative teknologi har forvandlet driften deres, økt produktiviteten og gitt pålitelige resultater i en rekke ulike bruksområder.



FAQ-delen
Velkommen til vår FAQ-seksjon, der vi besvarer de viktigste spørsmålene dine om vår banebrytende teknologi og bruksområdene hennes. Her finner du utfyllende svar om produktfunksjoner, installasjonsprosesser, tips til feilsøking og anbefalte fremgangsmåter for å få mest mulig ut av opplevelsen din med vår INS.
Finn svarene dine her!
Hvordan kan jeg kombinere inertialsystemer med en LIDAR for kartlegging med drone?
Ved å kombinere SBG Systemss treghetssystemer med LiDAR for kartlegging med droner oppnås økt nøyaktighet og pålitelighet ved innsamling av presise geospatiale data.
Slik fungerer integrasjonen, og slik kommer den til nytte ved kartlegging med droner:
- En fjernmålingsmetode som bruker laserimpulser til å måle avstander til jordoverflaten, og dermed skaper et detaljert 3D-kart over terrenget eller bygninger.
- SBG Systems INS kombinerer en inertialmåleenhet (IMU) med data fr GNSS n for å gi nøyaktig posisjonering, orientering (pitch, roll, yaw) og hastighet, selv i miljøer uten tilgang til « GNSS ».
SBGs treghetssystem er synkronisert med LiDAR-dataene. Det integrerte treghetssystemet ( INS ) sporer nøyaktig dronens posisjon og orientering, mens LiDAR registrerer detaljer om terrenget eller objektene under.
Ved å kjenne til dronens nøyaktige orientering kan LiDAR-dataene plasseres nøyaktig i 3D-rommet.
GNSS -komponenten sørger for global posisjonering, mens IMU gir orienterings- og bevegelsesdata i sanntid. Denne kombinasjonen sikrer at selv når GNSS -signalet er svakt eller utilgjengelig (f.eks. i nærheten av høye bygninger eller tett skog), kan INS fortsette å spore dronens bane og posisjon, noe som muliggjør konsistent LiDAR-kartlegging.
Hvordan kan man kontrollere forsinkelser i signalutgangen ved bruk av UAV-er?
Det er avgjørende å kontrollere utgangsforsinkelser i UAV-operasjoner for å sikre rask respons, presis navigering og effektiv kommunikasjon, særlig innen forsvar eller i oppdragskritiske anvendelser.
Utgangsforsinkelsen er et viktig aspekt i sanntidsstyringsapplikasjoner, der en høyere utgangsforsinkelse kan forringe ytelsen til reguleringssløyfene. Vår innebygde programvare « INS » er utviklet for å minimere utgangsforsinkelsen: Når sensordataene er samlet inn, utfører det utvidede Kalman-filteret (EKF) små beregninger med konstant varighet før utgangssignalene genereres. Vanligvis er den observerte utgangsforsinkelsen mindre enn ett millisekund.
Behandlingsforsinkelsen bør legges til dataoverføringsforsinkelsen hvis du ønsker å beregne den totale forsinkelsen. Denne overføringsforsinkelsen varierer fra grensesnitt til grensesnitt. For eksempel vil det ta 4 ms å fullføre overføringen av en melding på 50 byte som sendes via et UART-grensesnitt med en hastighet på 115 200 bps. Vurder å bruke høyere baudhastigheter for å minimere utgangsforsinkelsen.
Hva er en LiDAR?
LiDAR (Light Detection and Ranging) er en fjernmålingsteknologi som bruker laserlys til å måle avstander til objekter eller overflater. Ved å sende ut laserimpulser og måle tiden det tar før lyset kommer tilbake etter å ha truffet et mål, kan LiDAR generere nøyaktig, tredimensjonal informasjon om omgivelsenes form og egenskaper. Teknologien brukes ofte til å lage 3D-kart med høy oppløsning av jordoverflaten, bygninger og vegetasjon.
LiDAR-systemer er mye brukt i en rekke bransjer, blant annet:
- Topografisk kartlegging: For å kartlegge landskap, skoger og bymiljøer.
- Autonome Lidar-kjøretøy: Til navigasjon og hindringsdeteksjon.
- Landbruk: For å overvåke avlingene og forholdene på åkrene.
- Miljøovervåking: Til modellering av flom, kysterosjon og annet.
LiDAR-sensorer kan monteres på droner, fly eller kjøretøy, noe som muliggjør rask datainnsamling over store områder. Teknologien er høyt verdsatt for sin evne til å levere detaljerte og nøyaktige målinger selv i krevende miljøer, som tette skoger eller ulendt terreng.
Hva er nyttelast?
Med nyttelast menes alt utstyr, alle enheter eller alt materiale som et kjøretøy (drone, fartøy …) frakter for å utføre sin tiltenkte oppgave utover de grunnleggende funksjonene. Nyttelasten skiller seg fra komponentene som er nødvendige for driften av kjøretøyet, slik som motorer, batteri og ramme.
Eksempler på nyttelaster:
- Kameraer: kameraer med høy oppløsning, termiske kameraer…
- Sensorer: LiDAR, hyperspektrale sensorer, kjemiske sensorer…
- Kommunikasjonsutstyr: radioer, signalforsterkere…
- Vitenskapelige instrumenter: værsensorer, luftprøvetakere…
- Annet spesialutstyr
