Högprecisionsaccelerometrar och gyroskoplösningar
Tröghetssystem spelar en kritisk roll som både primära och sekundära navigeringshjälpmedel i försvarsenheter och fordon (t.ex. obemannade luftfartyg), i samverkan med GNSS, magnetometer, air data och andra stödsensorer. Dessa system tillhandahåller kontinuerliga navigeringsdata i realtid som är avgörande för kollisionsundandragande, vägplanering och situational awareness. Dessutom förbättrar INS fordonets autonomi, vilket gör att fordonen kan operera mer självständigt på slagfältet.
Våra individuellt kalibrerade tröghetssystem med accelerometrar och gyroskop baserade på avancerad MEMS-teknik ger exceptionell motståndskraft och tillförlitlighet i en PNT-lösning. Genom att kombinera data från dessa sensorer med sofistikerade algoritmer för multisensordfusion kan INS-lösningar med hög noggrannhet detektera rörelseförändringar samtidigt som de erbjuder skydd mot störning och spoofing genom adaptiv notch-filtrering och RAIM.
Denna sensordfusion möjliggör exakta navigeringsdata med ett död räkning-driftfel (dead reckoning) begränsat till 0,5 % till 2 % av den tillryggalagda sträckan under längre tidsperioder.
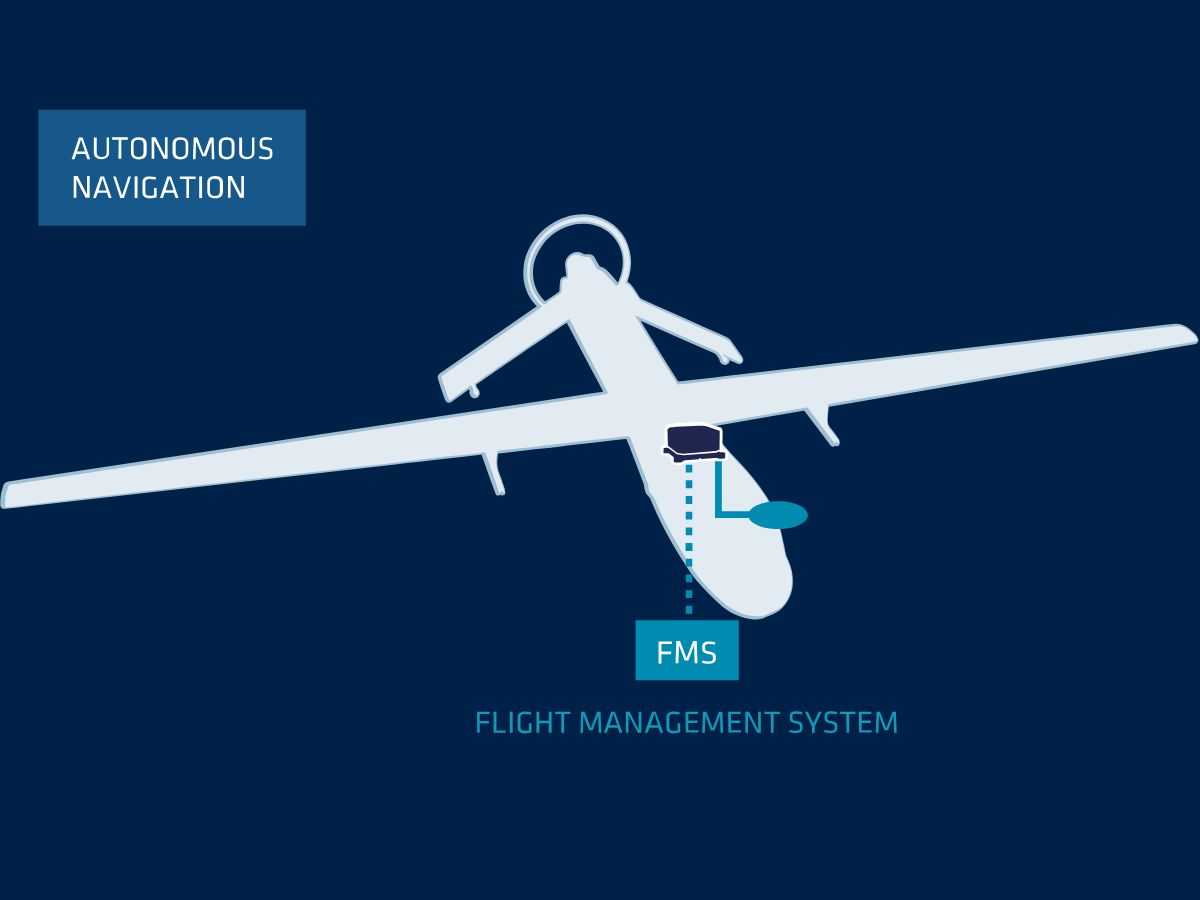
Robust och utrymmessnål design
Våra navigeringssystem är MEMS-baserade tröghetsmätenheter (IMU) som finns tillgängliga i både tåliga MIL-STD-format och kompakta OEM-format. De är designade och tillverkade i Frankrike med material som är tillräckligt robusta för att tåla extrema militära förhållanden som stötar, kraftiga vibrationer, drastiska temperaturförändringar och tuffa klimat.
Vårt otroliga förhållande mellan storlek, vikt och prestanda gör dem idealiska för UAV:er och loitering munitions där begränsningar gällande nyttolast är avgörande.
Tillförlitlighet i dessa miljöer är helt avgörande eftersom ett systemfel kan äventyra uppdragets framgång. Dessa material har testats mot militära standarder (MIL-STD 810) och säkerställer att kritiska system fortsätter att fungera optimalt samtidigt som de tillhandahåller varningssignaler för frekvensanalys och funktioner för kringgående av sensorhybridisering för ökad motståndskraft inom elektronisk krigföring.
Lättintegrerade OEM- och boxlösningar
Våra tröghetssensorer integreras sömlöst i alla typer av UAV:er genom flexibla API:er, inklusive binära, NMEA- och RESTful-gränssnitt. Direkt kompabilitet med populära autopilotssystem som Pixhawk och Ardupilot gör att vår INS enkelt kan installeras utan att det krävs omfattande anpassningar eller stora arbetsinsatser.
Denna anpassningsbarhet säkerställer snabb implementering genom flera integrationsalternativ, vilket minskar stilleståndstid och driftskostnader samtidigt som navigeringsnoggrannheten bibehålls. Med våra skalbara lösningar kan försvarsmakter säkerställa att hela deras flotta drar nytta av förbättrade navigeringsmöjligheter, vilket stöder verksamhetskritiska insatser utan att störa UAV-konfigurationer eller kräva komplexa efterhandsmodifieringar.
Vårt världsomspännande nätverk med 70 distributörer garanterar global support för försvarsapplikationer.
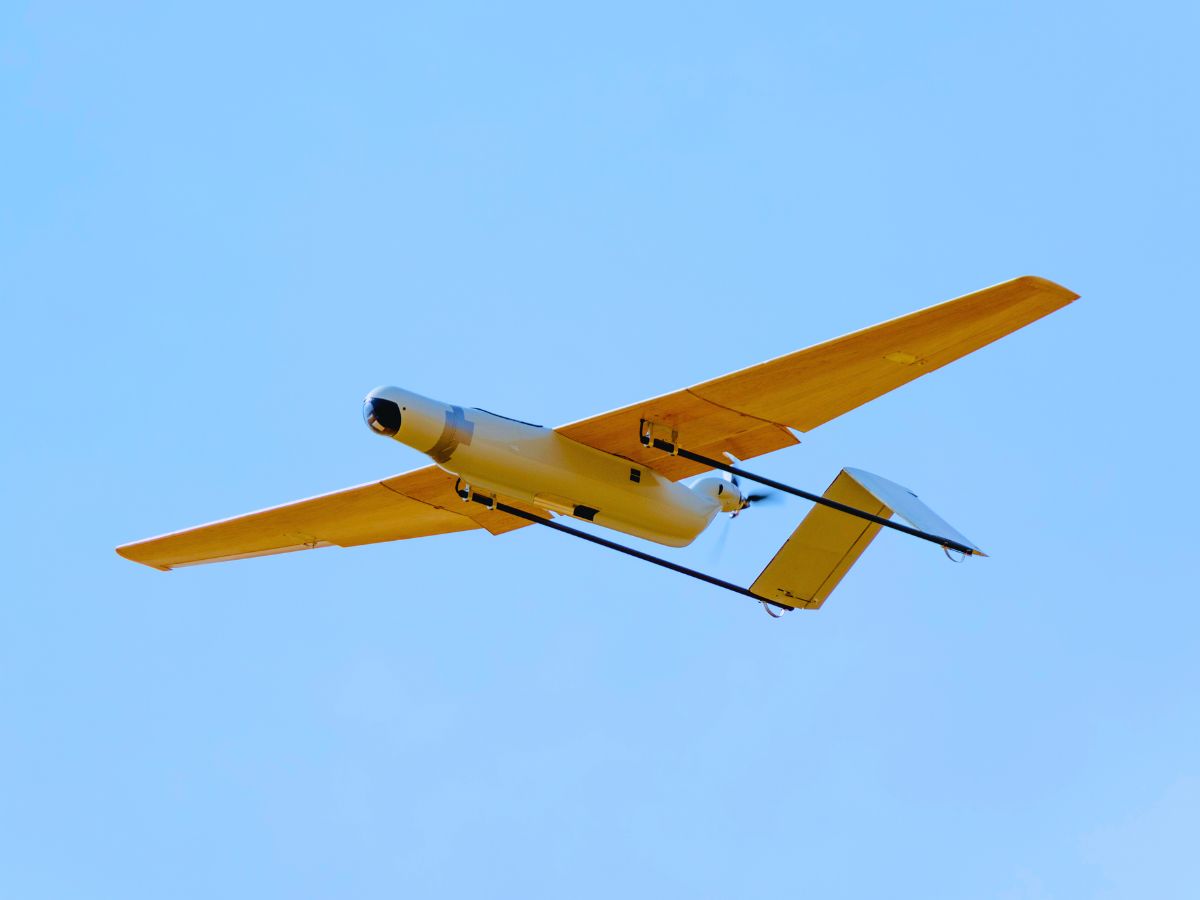
Solutions for UAV navigation
Våra sensorer ger extremt låg latens mellan rörelse och utdata. De är noggrant utformade med signalkonditionering och FIR-filtrering för att leverera hög bandbredd samtidigt som mätningen skyddas mot vibrationer.

Stellar-40

Ellipse-D

Ellipse-E

Ellipse-N

Ekinox Micro

Quanta Plus

Quanta Extra
Broschyr om försvarsapplikationer
Få vår broschyr skickad direkt till din inkorg!
Fallstudier
Utforska framgångshistorierna bakom SBG Systems inertiallösningar för UAV. Upptäck hur våra banbrytande navigeringssystem har förändrat driften av obemannade luftfarkoster inom olika branscher, från precisionsjordbruk till försvar.
Varje fallstudie belyser tillämpningar i den verkliga världen där våra avancerade inertialsensorer och GNSS-teknik har levererat oöverträffad noggrannhet, tillförlitlighet och prestanda.




De pratar om oss
Upptäck hur våra inertiallösningar har förbättrat våra kunders verksamhet och ökat deras produktivitet.


Upptäck andra försvarsapplikationer för autonoma farkoster
Utforska hur tröghetsnavigeringssystem förbättrar prestandan hos autonoma farkoster i ett brett spektrum av försvarsapplikationer. Från obemannade marksystem till autonoma konvojer och spaningsplattformar tillhandahåller våra lösningar den exakta positionering, orientering och tillförlitlighet som krävs för framgång i uppdraget – även i GNSS-störda miljöer.
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om navigation för UAV (obemannade luftfarkoster). Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vilka typer av INS-integrering är möjliga i militära UAV:er?
Våra lösningar lämpar sig väl för integrering med olika typer av försvars-UAV:er och erbjuder mångsidighet och anpassningsbarhet för olika operativa behov. Våra rörelse- och navigeringssensorer tillför taktiska mätningar till dina system utan kompromisser gällande SWaP-C! De är särskilt lämpade för systemintegratörer.
För UAV:er som förlitar sig på GNSS erbjuder våra GNSS-mottagare med två antenner en exceptionell noggrannhet. Detta är fördelaktigt för ytnavigation och underlättar övergången mellan luft- och marknavigation. Dessutom stöder alla sensorer olika kommunikationsprotokoll som RS-232, CAN och Ethernet, vilket möjliggör sömlös integrering med UAV-system.
Slutligen är det möjligt att integrera externa positioneringslösningar som DVL eller andra navigeringshjälpmedel för att tillhandahålla noggranna data om roll, pitch, kurs och höjd. Detta förbättrar navigationen i miljöer där GNSS-signaler kan vara svaga eller otillgängliga.
Hur säkerställer vi kvalitetsstandarder för sensorer i militära UAV-tillämpningar?
På SBG Systems innefattar arbetet med att säkerställa högsta möjliga kvalitetsstandarder för våra tröghetsmätenheter (IMU:er) en noggrann process. Vi börjar med optimalt urval av exklusiva MEMS-komponenter, med fokus på tillförlitliga accelerometrar och gyroskop som uppfyller våra stränga kvalitetskrav. Våra IMU:er inryms i robusta höljen utformade för att tåla vibrationer och miljöförhållanden, vilket garanterar hållbarhet och prestanda.
Vår automatiserade kalibreringsprocess innefattar ett 2-axligt bord och hanterar temperaturintervall från -40°C till 85°C. Denna kalibrering kompenserar för olika faktorer, inklusive bias, tväraxeleffekter, felinriktning, skalningsfaktorer och olinjäriteter i accelerometrar och gyroskop, vilket säkerställer konsekvent prestanda under alla väderförhållanden.
Vår kvalificeringsprocess innefattar dessutom strikta interna tester för att säkerställa att endast sensorer som uppfyller våra specifikationer går vidare i produktionen. Varje IMU åtföljs av en detaljerad kalibreringsrapport och har två års garanti. Detta rigorösa tillvägagångssätt säkerställer hög kvalitet, tillförlitlighet och konsekvent prestanda över tid, vilket ger överlägsna IMU:er för försvar och andra kritiska tillämpningar.
Vi utför även noggranna miljö- och uthållighetstester för att säkerställa tillförlitlighet. Vissa av våra sensorer uppfyller flera MIL-STD-standarder, vilket garanterar motståndskraft mot stötar, vibrationer och extrema förhållanden.
Hur man kontrollerar utdatafördröjningar vid UAV-operationer
Att kontrollera utdatafördröjningar vid UAV-operationer är avgörande för att säkerställa snabb respons, exakt navigation och effektiv kommunikation, särskilt inom försvaret eller i missionskritiska tillämpningar.
Utdatalatensen är en viktig aspekt i realtidsstyrda applikationer, där en högre utdatalatens kan försämra styrlooparnas prestanda. Vår inbyggda INS-programvara har utformats för att minimera utdatalatensen: när sensordata har samplats utför det utökade Kalman-filtret (EKF) små beräkningar med konstant tid innan utdata genereras. Vanligtvis är den observerade utdatafördröjningen mindre än en millisekund.
Bearbetningslatensen bör läggas till dataöverföringslatensen om du vill få den totala fördröjningen. Denna överföringslatens varierar från ett gränssnitt till ett annat. Till exempel tar ett meddelande på 50 byte som skickas på ett UART-gränssnitt i 115200 bps 4 ms för komplett överföring. Överväg högre baud-hastigheter för att minimera utdatalatensen.
Vad är PNT?
PNT står för Positioning, Navigation and Timing (positionering, navigation och tidmätning) – de tre grundläggande pelarna som möjliggör alla moderna navigerings- eller koordineringssystem, oavsett om det gäller flyg- och rymdfart, försvar, sjöfart, autonoma fordon eller kritisk infrastruktur.
Här är en tydlig uppdelning:
1. Positionering
Detta besvarar frågan: "Var befinner jag mig?"
Det ger exakta geografiska koordinater (latitud, longitud, altitud). Härstammar vanligen från GNSS (GPS, Galileo, GLONASS, BeiDou) eller INS när GNSS inte är tillgängligt.
Viktigt för spårning, vägledning, kartläggning och lägesmedvetenhet.
2. Navigation
Detta besvarar: "Hur tar jag mig från A till B?"
Det innebär att bestämma riktning, hastighet och bana för att nå ett resmål på ett säkert och effektivt sätt. Inkluderar hastighet, färdväg och attityd (roll, pitch, yaw).
Uppnås ofta med hjälp av IMU:er/INS, sensorfusionalgoritmer, odometri eller GNSS-baserad navigation.
3. Tidmätning
Detta besvarar: "Vad är klockan, helt exakt?"
Noggrann, synkroniserad tid är avgörande för samordning av system och signaler. Tidmätning med hög precision ligger till grund för kommunikationsnätverk, militära system, elnät och själva GNSS.
Till och med fel på mikrosekundnivå kan leda till fel i kommunikation, datalänkar eller geolokalisering.
Varför är PNT viktigt?
PNT är kärnan i alla moderna autonoma eller styrda system – oavsett om det gäller missiler, UAV:er, fordon, USV:er, AUV:er eller till och med mobilnät. När GNSS är försämrat eller blockerat blir tröghetsystem (IMU/INS) ryggraden i en motståndskraftig PNT.
Vad är en tröghetsmätare (IMU)?
Tröghetsmätare (IMU:er) är sofistikerade enheter som mäter och rapporterar en kropps specifika kraft, vinkelhastighet och ibland magnetfältsorientering. IMU:er är avgörande komponenter inom olika områden som navigering, robotik och rörelsespårning. Här är en närmare titt på deras nyckelfunktioner:
- Accelerometrar: Mäter linjär acceleration längs en eller flera axlar. De tillhandahåller data om hur snabbt ett föremål ökar eller minskar sin hastighet och kan detektera förändringar i rörelse eller position.
- Gyroskop: Mäter vinkelhastighet, eller rotationshastigheten kring en specifik axel. Gyroskop hjälper till att bestämma orienteringsförändringar, vilket gör att enheter kan behålla sin position i förhållande till ett referenssystem.
- Magnetometrar (valfritt): Vissa IMU:er innehåller magnetometrar, som mäter styrkan och riktningen hos magnetfält. Dessa data kan hjälpa till att fastställa enhetens orientering i förhållande till jordens magnetfält, vilket ökar navigeringsprecisionen.
IMU:er tillhandahåller kontinuerlig data om ett föremåls rörelse, vilket möjliggör spårning i realtid av dess position och orientering. Denna information är avgörande för tillämpningar som drönare, fordon och robotik.
I applikationer som kameragimbalar eller UAV:er hjälper IMU:er till att stabilisera rörelser genom att kompensera för oönskade rörelser eller vibrationer, vilket resulterar i smidigare drift.
Vad är bestickning inom luftfarten?
Bestickning inom luftfarten är en traditionell navigeringsmetod som uppskattar ett luftfarfigs aktuella position genom att projicera dess senast kända position framåt med hjälp av uppmätta eller antagna parametrar som kurs, flyghastighet, tid och miljöfaktorer som vind.
Istället för att förlita sig på externa referenser – som radiofyrar, GNSS-satelliter eller visuella landmärken – använder bestickning luftfartygets egen rörelseinformation för att beräkna var det bör befinna sig nu i förhållande till var det startade. Piloten eller det ombordvarande navigeringssystemet utgår från en känd position och tillämpar sedan luftfartygets sanna kurs och sanna flyghastighet under ett visst tidsinterval för att beräkna en ny uppskattad position.
Eftersom luftfartyget rör sig genom en luftmassma som påverkas av vind måste beräkningen dock inkludera vindriktning och hastighet, annars kommer den beräknade färdvägen att avvika från den faktiskt flugna banan.
I modern flygning förbättrar tröghetsnavigeringssystem bestickningen genom att använda accelerometrar och gyroskop för att mäta linjära accelerationer och rotationshastigheter, och integrerar kontinuerligt dessa mätningar för att uppskatta hastighet, attityd och position. Även om denna tröghetsbaserade bestickning dramatiskt förbättrar oberoendet av externa signaler, samlar den fortfarande på sig fel över tid på grund av sensorbias och brus. Av denna anledning kombineras INS-baserad bestickning ofta med GNSS eller andra stödkällor för att begränsa drift och bibehålla långsiktig noggrannhet.
Trots dessa begränsningar är bestickning fortfarande avgörande för att säkerställa kontinuitet i navigationen vid GNSS-avbrott, radiotysta uppdrag eller operationer i miljöer där externa referenser är osäkra eller otillgängliga.
Tröghetsnavigeringssystem för autonoma UAV:er och försvarsindustrin
Tröghetsnavigeringssystem för autonoma UAV:er och försvarsindustrin
Autonoma UAV:er och försvarsplattformar måste upprätthålla stabil navigation när GNSS-signaler blir otillgängliga, försämrade eller störda. Under dessa förhållanden tillhandahåller tröghetsnavigeringssystem kontinuerliga mätningar av rörelse och orientering utan att uteslutande förlita sig på externa positioneringssignaler.
Ett tröghetsnavigeringssystem kombinerar gyroskop och accelerometrar med navigeringsalgoritmer för att uppskatta attityd, hastighet och position. När GNSS är tillgängligt kan sensorfusion användas för att begränsa tröghetsdrift. När GNSS blir otillgängligt fortsätter systemet navigationen genom tröghetsmätningar och bestickning.
1 – Navigation i GPS-störda miljöer
Moderna UAV:er kan råka ut för GNSS-fria förhållanden till följd av signalblockering, störningar eller avsiktlig störning (jamming). Autonoma plattformar är därför i behov av navigationsteknik som kan fortsätta leverera information om rörelse och läge utan kontinuerlig satellitpositionering.
Ett INS mäter farkostens vinkelrörelse och linjära acceleration. Navigationsprocessorn integrerar sedan dessa mätvärden för att uppskatta farkostens orientering, hastighet och position. Denna process ger en form av dött räknande (dead reckoning) som inte är beroende av en extern positionsignal.
För UAV:er stöder denna förmåga fortsatt flygkontroll när GNSS inte är tillgängligt. Det går för ett INS att fortsätta leverera data om läge och rörelse till flygstyrsystemet samtidigt som andra navigationskällor blir otillgängliga.
Samma princip gäller för obemannade system som verkar i omstridda miljöer. Inertialnavigation gör det möjligt för autonoma plattformar att upprätthålla navigationen när GPS eller andra externa signaler inte längre är tillgängliga. Dessutom kombinerar GNSS-stödda INS-arkitekturer inertialmätningar med externa referenser för att begränsa ackumulerade navigeringsfel.
Ett INS eliminerar dock inte navigationsdrift. Små sensorfel ackumuleras under integreringen, vilket gör att osäkerheten i positionen i regel ökar när systemet körs utan externa korrigeringar. Sensorkvaliteten blir därför extra viktig för uppdrag som kräver utökad drift i GNSS-fria miljöer.
Detta förklarar varför ingenjörer utvärderar tröghetssensorers prestanda utifrån den förväntade uppdragsmiljön. Gyrostabilitet (bias stability), accelerometer-bias, mätbrus, uppdateringsfrekvens, vibrationer, temperatur och mekanisk integrering kan alla påverka navigationsprestandan.
2 – Att välja navigationssensorer för autonoma uppdrag
Valet av en tröghetssensor börjar med uppdragskraven snarare än enbart sensorkategorin. Autonoma UAV:er, styrda system och andra plattformar kan ställa vitt skilda krav på noggrannhet, SWaP, dynamik, vibrationstålighet och GNSS-integration.
En IMU tillhandahåller de grundläggande inertialmätningarna från gyroskop och accelerometrar. Ett AHRS bearbetar dessa mätningar för att leverera information om läge. Ett INS kombinerar inertialmätningar med navigationsbearbetning och, beroende på arkitektur, externt stöd som GNSS.
Sensorgraden påverkar även hur snabbt navigeringsfel ackumuleras vid GNSS-avbrott. Inertialsensorer med högre prestanda ger i regel lägre biasinstabilitet och mätbrus. Ingenjörer måste dock väga dessa egenskaper mot storlek, vikt, strömförbrukning, kostnad och integrationskrav.
Våra MEMS-IMU:er lämpar sig utmärkt för tillämpningar inom styrning, navigation och plattformsstabilisering, inklusive styrda raketer, glidbomber och projektiler.
Integration är också av betydelse. Sensorn måste leverera data med lämplig frekvens och kommunicera effektivt med plattformens flygdator, navigationstunga mjukvara och övriga sensorer. Det mekaniska montaget kan också påverka prestandan eftersom vibrationer och strukturell dynamik kan introducera ytterligare mätfel.
För autonoma drönaruppdrag bör ingenjörer därför utvärdera följande:
- Gyrostabilitet (bias stability) för långsiktig inertialprestanda.
- Accelerometerprestanda för hastighets- och positionsuppskattning.
- Mätbrus för kortsiktig navigationsstabilitet.
- Uppdateringsfrekvens och latens för svarsvilliga styrloopar.
- Vibrationsdämpning för flygplanskroppar med hög dynamik.
- Temperaturprestanda över hela det operativa registret.
- SWaP för integration i tillgänglig plattformsvolym.
- GNSS-integration när satellitstöd finns tillgängligt.
- Gränssnitt och mjukvara för integration med farkostarkitekturen.
Skillnaden mellan sensorgrader blir särskilt viktig när ett uppdrag kräver kontinuerlig navigation under GNSS-avbrott. Kompakta MEMS-system kan passa SWaP-begränsade plattformar, medan taktiska system med högre prestanda kan erbjuda förbättrad inertialstabilitet för krävande tillämpningar.
3 – Högprecisions-INS för BVLOS- och ISR-operationer
Uppdrag utom synhåll för operatören (BVLOS) samt underrättelse-, övervaknings- och spaningsuppdrag (ISR) ställer ytterligare krav på navigationssystemen. Dessa plattformar kan operera över stora områden och kan behöva stabil data om läge och navigation under utökade flygoperationer.
INS måste stödja flygplanets flygstyrningsarkitektur samtidigt som den levererar konsekvent navigeringsinformation till nyttolaster och uppdragssystem. Detta krav gör sensorintegration till en viktig del av den övergripande navigeringsarkitekturen.
En taktiskt klassad INS kan kombinera högpresterande tröghetssensorer med GNSS-stöd och inbäddade navigeringsalgoritmer. När GNSS är tillgängligt kan navigeringsfiltret använda satellitmätningar för att begränsa tröghetsdriften. Vid ett GNSS-avbrott kan systemet fortsätta att använda tröghetsmätningar tills externt stöd blir tillgängligt igen.
Den erforderliga sensorklassen beror på uppdragets varaktighet, plattformsdynamik, förväntad avbrottstid och acceptabelt navigeringsfel. Ingenjörer bör därför definiera dessa parametrar innan de väljer en IMU eller INS.
SBG Systems utvecklar tröghetsnavigeringssensorer för tillämpningar som kräver exakta data om attityd, rörelse och navigering. Produktutbudet omfattar IMU:er, AHRS/MRU:er och GNSS-stödda INS-lösningar för autonoma och krävande plattformar.
För autonoma UAV- och försvarsapplikationer är målet inte enbart att välja en tröghetssensor med höga specifikationer. Istället måste ingenjörerna matcha sensorprestanda, integration och miljöegenskaper med den kompletta navigeringsarkitekturen.
Resultatet är ett navigeringssystem som är utformat kring uppdragets faktiska begränsningar, inklusive GNSS-tillgänglighet, dynamik, vibrationer, SWaP och erforderlig navigeringsnoggrannhet.
Viktiga slutsatser
- INS tillhandahåller kontinuerliga rörelse- och attitydmätningar när GNSS inte är tillgängligt.
- Död räkning (dead reckoning) gör det möjligt för autonoma plattformar att fortsätta navigera under GNSS-avbrott.
- Tröghetsfel ackumuleras över tid, vilket gör sensorprestandan kritisk vid utökade avbrott.
- Gyroskopets biasstabilitet och mätbrus påverkar tröghetsnavigeringens prestanda avsevärt.
- Sensorintegration, vibrationer, temperatur, SWaP och gränssnitt påverkar också prestandan på systemnivå.
- En taktiskt klassad INS kan stödja krävande autonoma tillämpningar när uppdragskraven överstiger dem för konventionella navigeringssensorer.
