Kontinuitet i navigasjonen ved strømbrudd i GNSS
Våre navigasjonsløsninger gir flere fordeler for ubemannede kjøretøy (UGV-er), spesielt i utfordrende miljøer der andre navigasjonsteknologier kan svikte.
UGV-ene dine kan nå operere effektivt i miljøer der GNSS signaler ikke er tilgjengelige, er upålitelige eller blir bevisst forstyrret (f.eks. bykanjoner, underjordiske tunneler eller omstridte slagmarker). Dette er avgjørende for rednings- og forsvarsoppdrag der GNSS forstyrrelser kan svekke navigasjonsnøyaktigheten til UGV-ene dine.
Takket være våre navigasjonsløsninger mottar UGV-en din uavbrutt navigasjonsdata uten å være avhengig av eksterne referanser som GNSS. Dette gjør at UGV-en din kan opprettholde situasjonsbevissthet og autonomi selv når kommunikasjonen eller eksterne signaler går tapt.
Høy presisjon i dynamiske miljøer
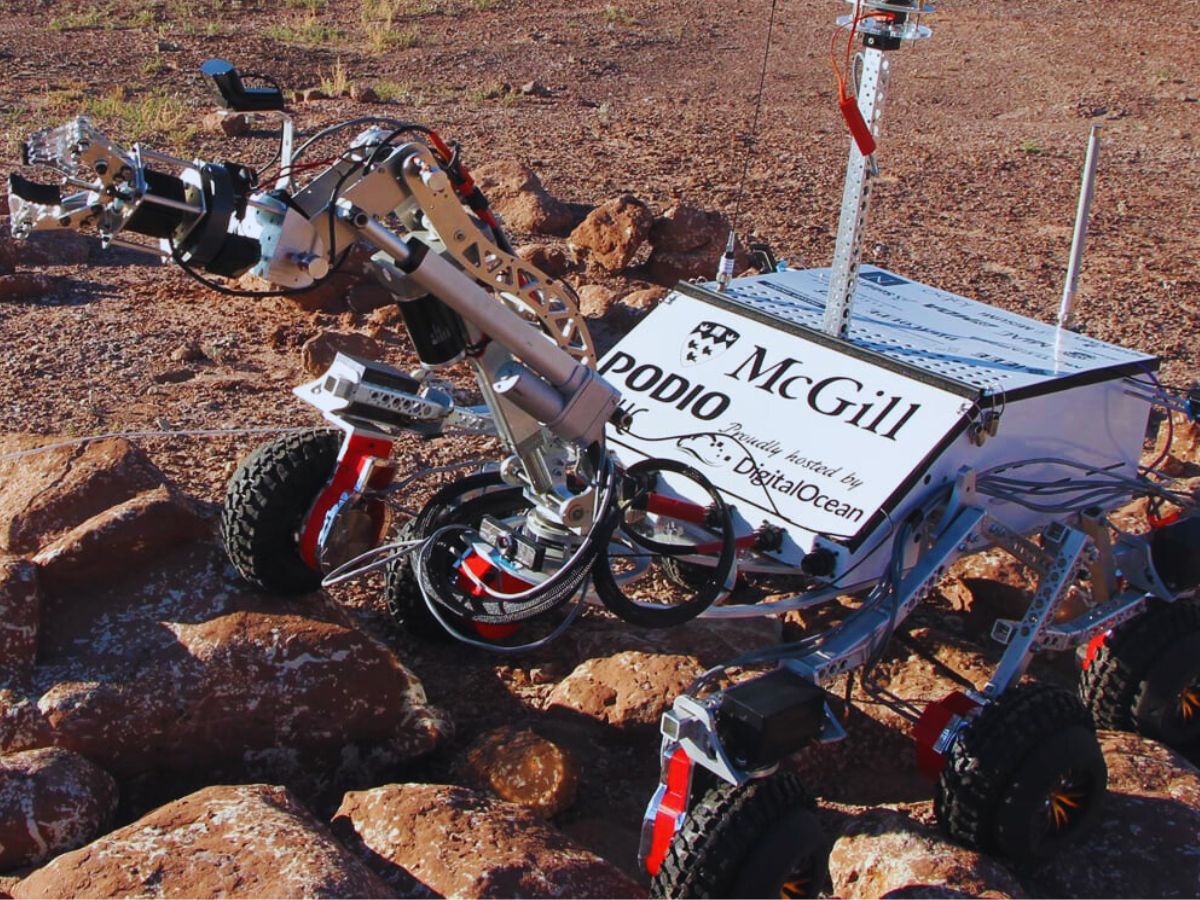
Våre navigasjonssystemer samler kontinuerlig inn sanntidsdata om kjøretøyets posisjon, hastighet og orientering (rulling, krengning, gir), noe som muliggjør presis styring selv i svært dynamiske miljøer, som for eksempel ulendt terreng eller terrengkjøring.
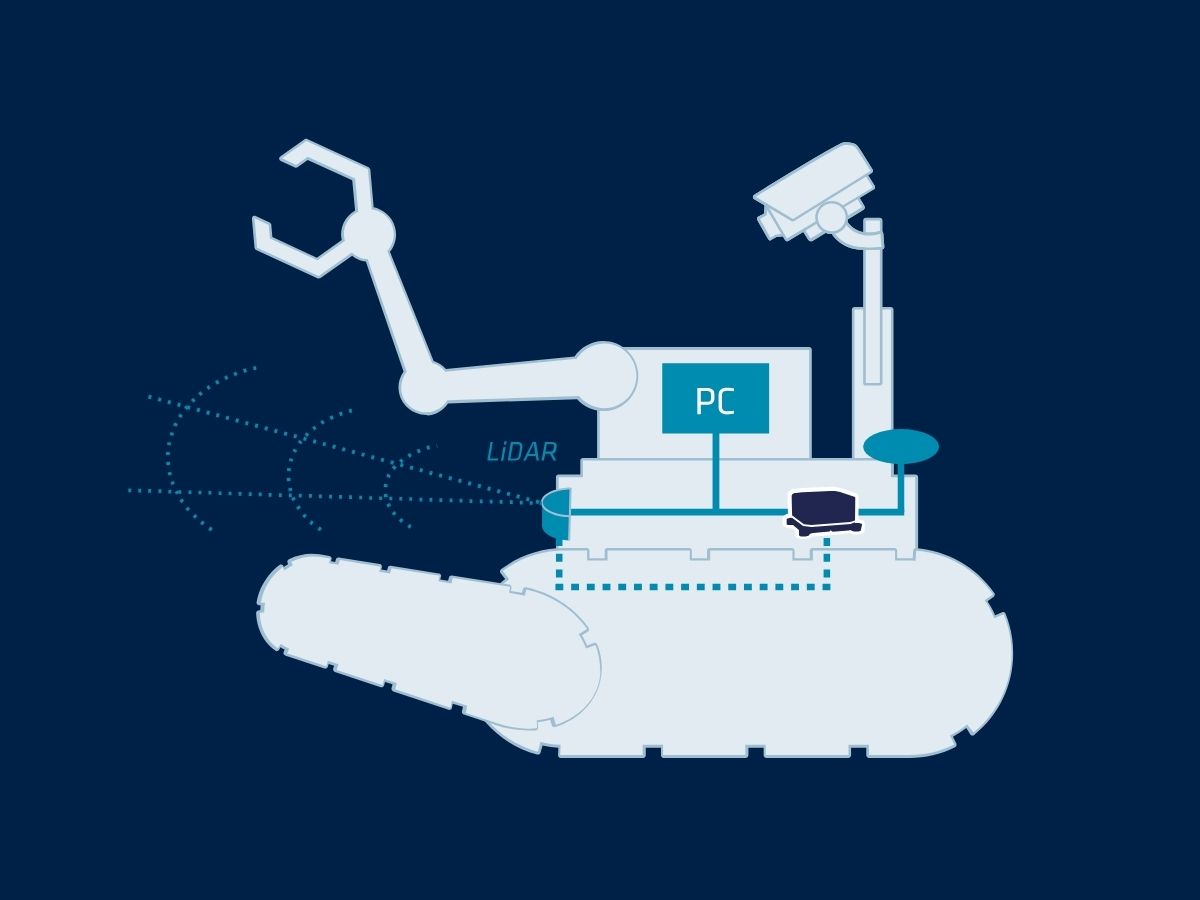
Presisjonen til sensorene våre sikrer pålitelig ytelse i komplekse og raskt skiftende miljøer. For å forbedre kjøretøyets posisjonsdata kan du integrere vårt « INS » med andre innebygde sensorer som kameraer, LiDAR og odometri for å danne et navigasjonssystem med flere sensorer. Denne sensorfusjonen forbedrer den generelle lokaliseringsnøyaktigheten og situasjonsforståelsen.
I tillegg tilbyr de svært pålitelige navigasjonsdata, noe som reduserer risikoen for kollisjon eller mislykkede oppdrag. Dette er spesielt avgjørende i militære operasjoner eller farlige miljøer, der sikkerhet er av største betydning.
Robusthet under tøffe forhold
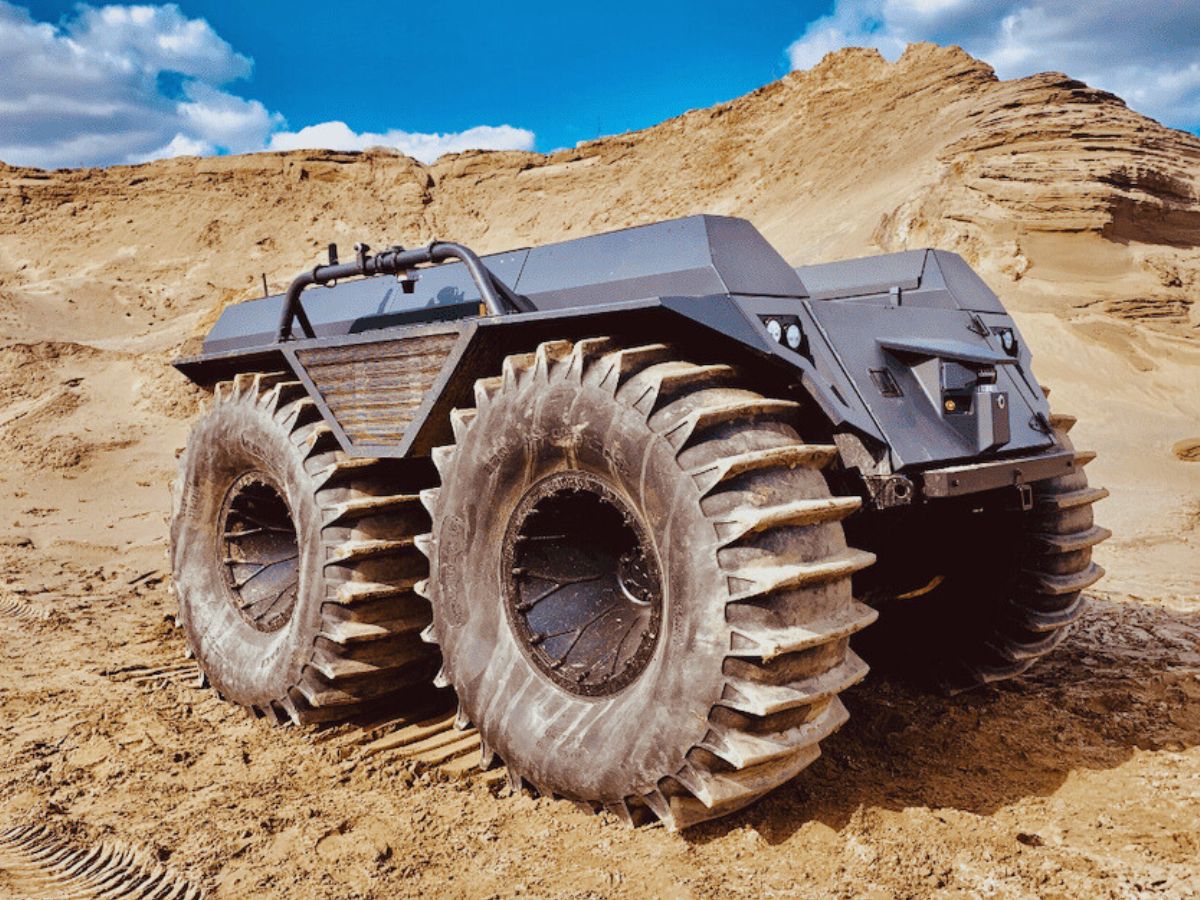
Et autonomt bakkekjøretøy opererer ofte i ekstreme miljøer (som ørkener, skoger eller katastrofeområder) der miljøfaktorer som støv, vær eller elektromagnetisk forstyrrelse kan påvirke andre navigasjonssystemer.
Våre løsninger er svært motstandsdyktige mot slike forhold, noe som sikrer pålitelig ytelse. Ved å levere svært nøyaktige orienterings- og posisjonsdata forbedrer sensorene våre et UGVs evne til å planlegge og følge komplekse ruter autonomt, og minimerer dermed behovet for menneskelig inngripen.
Denne funksjonaliteten forbedrer driftseffektiviteten innen forsvar, logistikk og industrielle anvendelser.
Utvalg av produkter
Våre løsninger integreres sømløst med UGV-plattformer, slik at de leverer pålitelig ytelse selv under de mest krevende forholdene.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Brosjyre om forsvarsapplikasjoner
Få brosjyren vår rett i innboksen din!
Kundehistorier
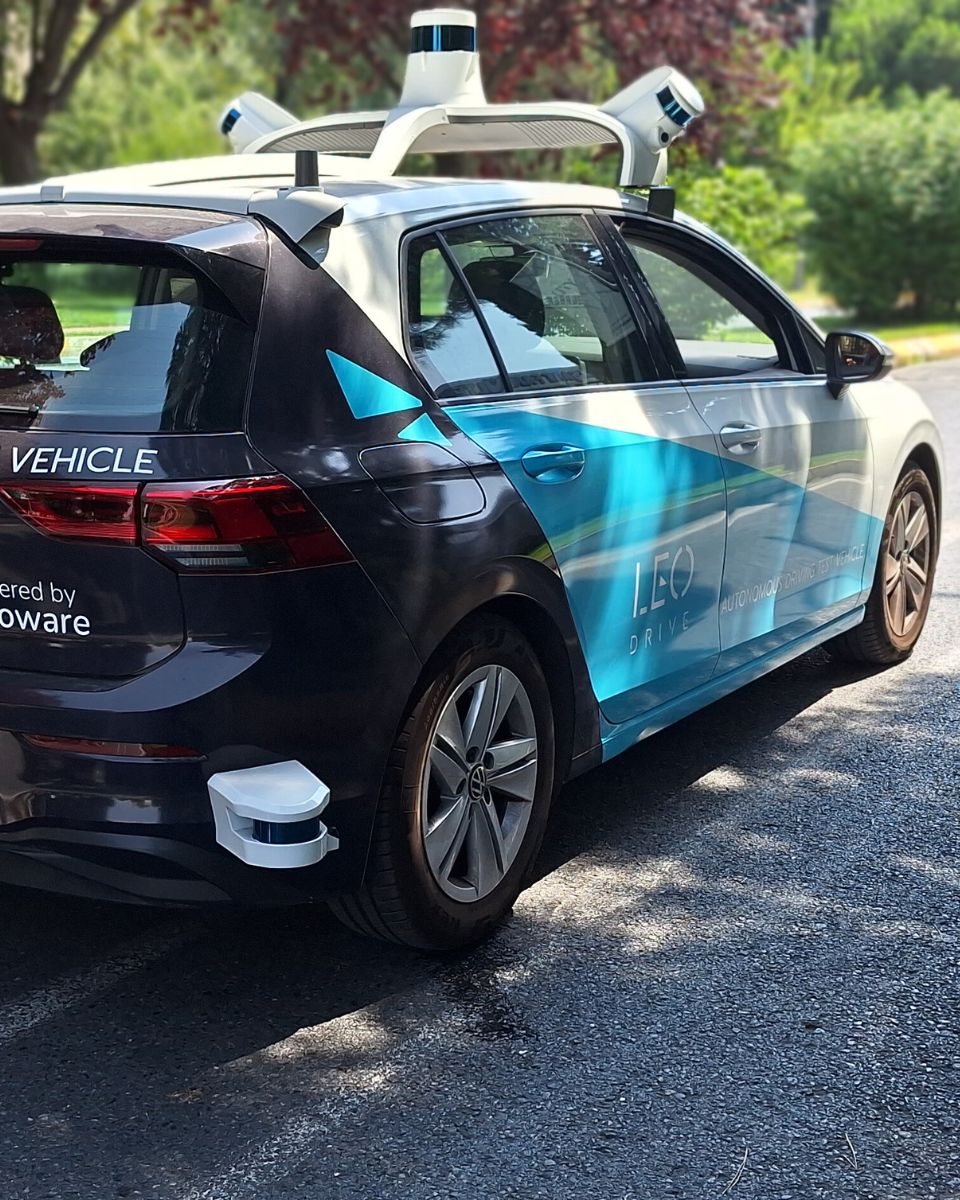
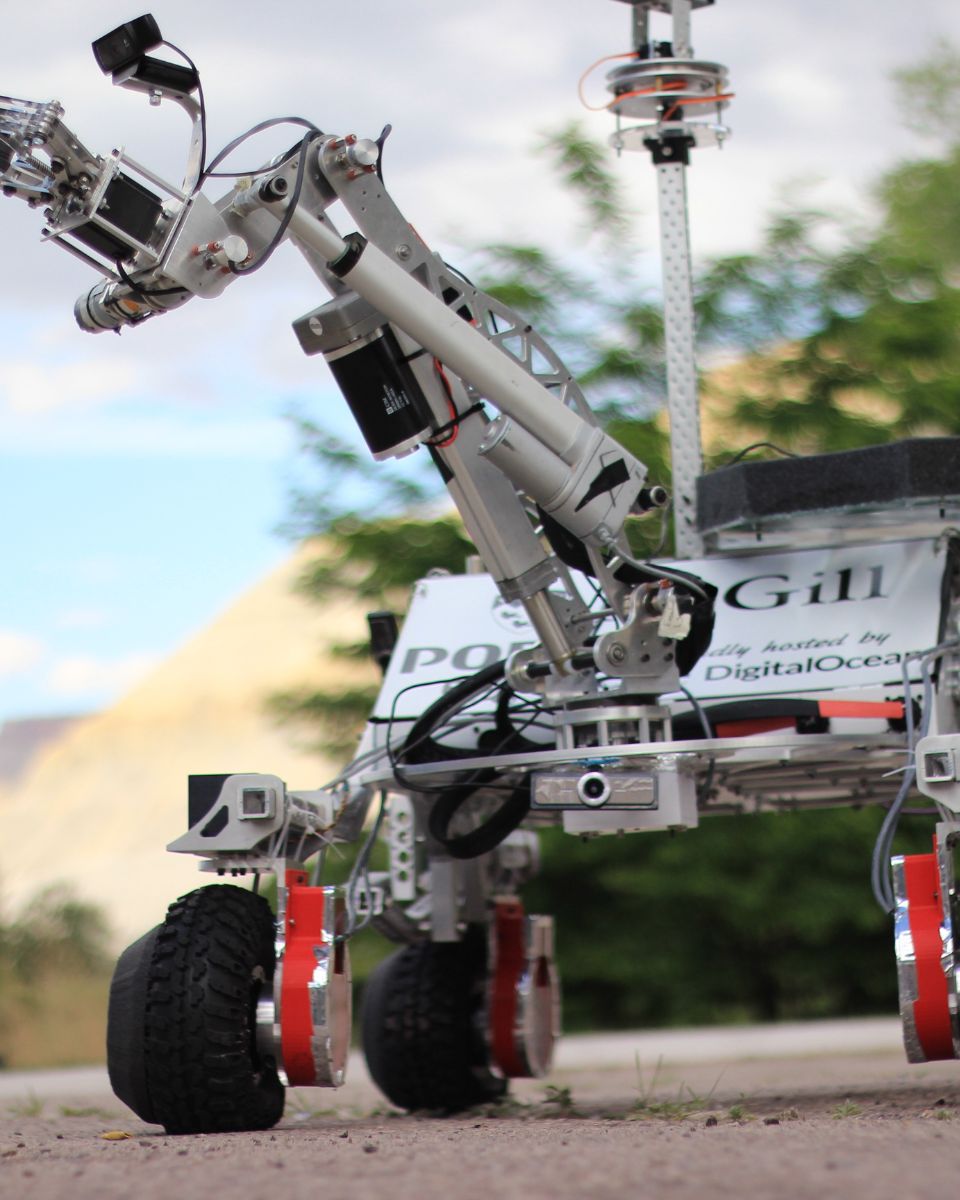
Utforsk suksesshistoriene bak våre inertialøsninger for UGV-er. Lær mer om den betydelige innvirkningen våre avanserte navigasjonssystemer har på UGV-drift i en rekke bransjer.
Gjennom hver enkelt casestudie ser vi nærmere på konkrete eksempler som viser hvordan våre avanserte inertialsensorer og « GNSS »-teknologi konsekvent har levert uovertruffen nøyaktighet, pålitelighet og ytelse i praktiske situasjoner. Få detaljert innsikt og praktiske eksempler på hvordan våre løsninger takler komplekse utfordringer og bidrar til operasjonell fortreffelighet.
Dykk ned i våre casestudier for å se hvordan våre inersialløsninger kan løfte prosjektene dine og oppnå enestående resultater.



De snakker om oss
Hør det direkte fra innovatørene og kundene som har tatt i bruk teknologien vår.
Deres tilbakemeldinger og suksesshistorier viser hvilken betydelig innvirkning sensorene våre har i praktiske navigasjonsapplikasjoner for ubemannede kjøretøy (UGV).



Oppdag andre bruksområder for ubemannede systemer
Utforsk de mange bruksområdene for treghetssystemer i ubemannede plattformer på land, til sjøs og i luften. Fra autonome kjøretøy og UAV-er til undervannsdroner og overflatefartøy – våre teknologier sikrer presis navigasjon, stabilitet og kontroll selv i de mest krevende miljøene.
Har du spørsmål?
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
Hva betyr «jamming» og «spoofing»?
Jamming og spoofing er to typer forstyrrelser som i betydelig grad kan påvirke påliteligheten og nøyaktigheten til satellittbaserte navigasjonssystemer som GNSS.
Støysending innebærer bevisst forstyrrelse av satellittsignaler ved å sende ut forstyrrende signaler på de samme frekvensene som brukes av systemer for « GNSS ». Denne forstyrrelsen kan overvelde eller overdøve de legitime satellittsignalene, slik at « GNSS »-mottakere ikke klarer å behandle informasjonen nøyaktig. Støysending brukes ofte i militære operasjoner for å forstyrre motstandernes navigasjonsevne, og det kan også påvirke sivile systemer, noe som fører til navigasjonsfeil og driftsproblemer.
Spoofing innebærer derimot overføring av forfalskede signaler som etterligner ekte GNSS signaler. Disse villedende signalene kan få GNSS mottakere til å beregne feil posisjoner eller tidspunkter. Spoofing kan brukes til å villede eller gi feilinformasjon til navigasjonssystemer, noe som potensielt kan føre til at kjøretøy eller fly kommer ut av kurs eller gir falske posisjonsdata. I motsetning til jamming, som bare hindrer signalmottak, villedes mottakeren aktivt ved spoofing ved at falsk informasjon presenteres som legitim.
Både forstyrrelse og forfalskning utgjør betydelige trusler mot integriteten til systemer som er avhengige av « GNSS », noe som krever avanserte mottiltak og robuste navigasjonsteknologier for å sikre pålitelig drift i omstridte eller utfordrende miljøer.
Hva er treghetsnavigasjon?
Inertialnavigasjon er en metode for å bestemme et kjøretøys posisjon, orientering og bevegelse ved utelukkende å bruke interne sensorer, uten å være avhengig av eksterne signaler som GPS. I sin kjerne måler et inertialnavigasjonssystem (INS) hvordan et objekt beveger seg ved kontinuerlig å spore dets akselerasjon og rotasjon i tre dimensjoner. Det bruker en inertialmåleenhet (IMU), som inneholder akselerometre for å registrere lineær akselerasjon og gyroskoper for å måle vinkelhastighet. Ved å integrere disse målingene matematisk over tid beregner systemet hastighet, orientering og til slutt posisjon i forhold til et kjent utgangspunkt.
Siden den er helt selvstendig, fungerer inertialnavigasjon i alle miljøer – under jorden, under vann, i verdensrommet eller i områder uten GPS-dekning – noe som gjør den uunnværlig for anvendelser som missiler, fly, ubåter, autonome kjøretøy og robotikk. Moderne løsninger for « INS » kombinerer ofte inertialsensorer med tilleggskilder, som « GNSS »-mottakere, magnetometre, barometre eller Doppler-hastighetsloggere, for å redusere avvik og forbedre nøyaktigheten på lang sikt. Høyytelses- INS er er avhengige av presis sensorkalibrering, avanserte filtreringsalgoritmer og robust feilmodellering for å levere stabile, pålitelige navigasjonsdata selv i de mest krevende miljøene.
