Kompakt treghetsnavigasjonssystem som brukes til autonom navigasjon
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
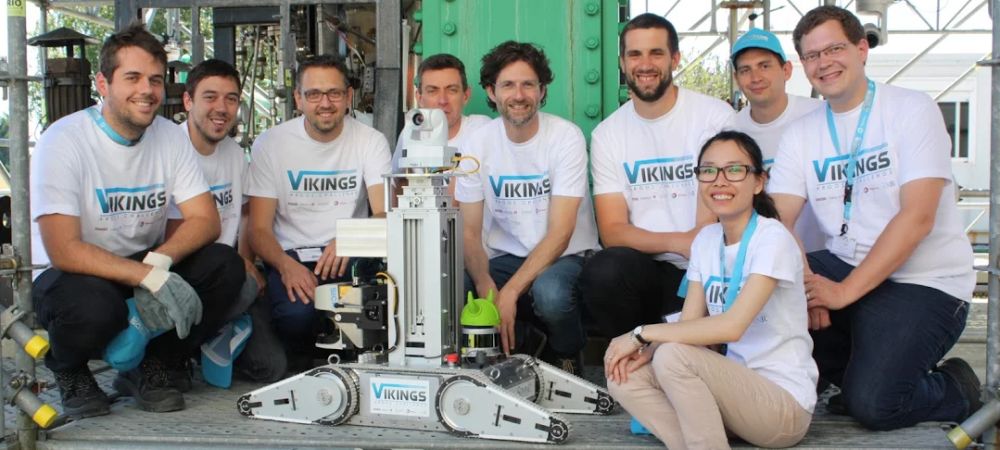
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
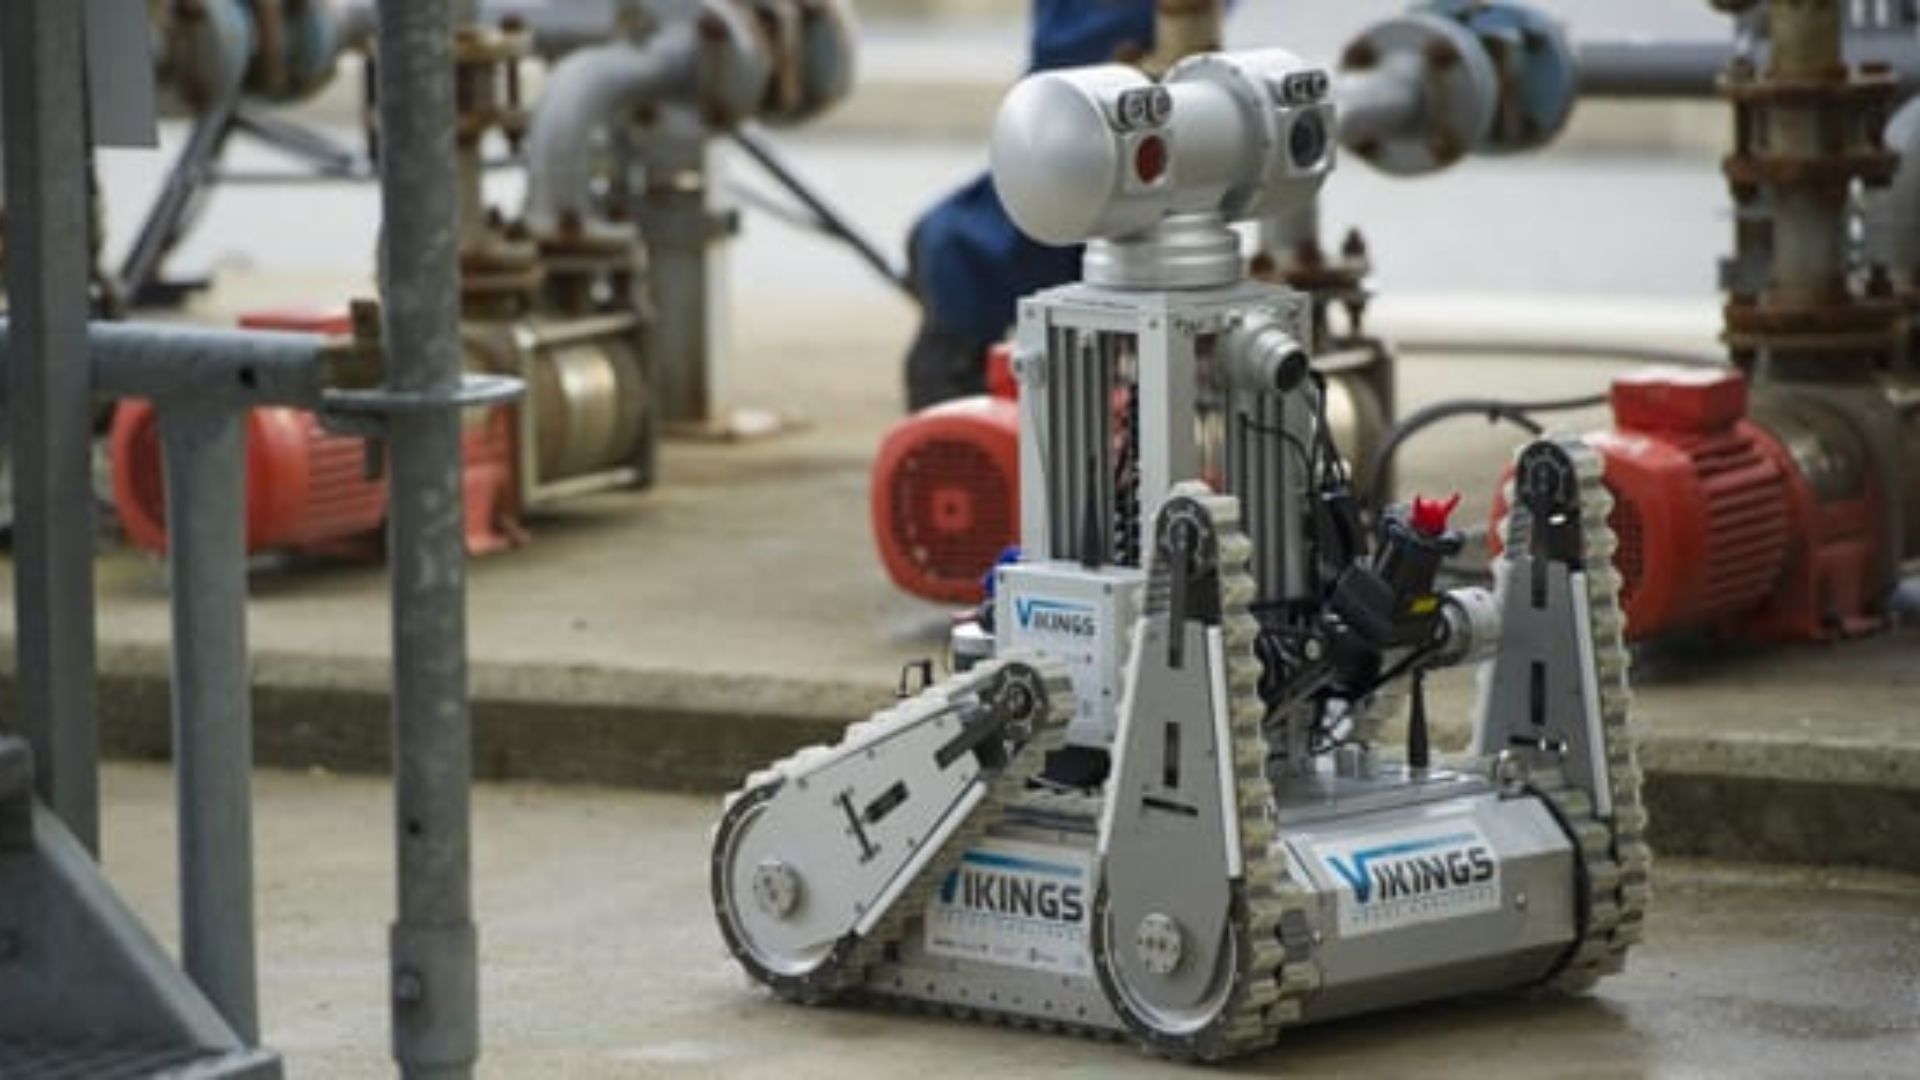
Autonom robot for olje- og gassanlegg
ARGOS-utfordringen (Autonomous Robot for Gas and Oil Sites), som ble lansert i desember 2013, arrangeres av olje- og gasselskapet TOTAL i samarbeid med det franske nasjonale forskningsrådet (ANR).
Målet er å utvikle en ny generasjon autonome roboter innen tre år, som kan utføre inspeksjonsoppgaver, oppdage avvik og håndtere nødsituasjoner. Målet med denne konkurransen er å utvikle en autonom robot som kan bevege seg på olje- og gassanlegg for å øke sikkerheten for TOTALs operatører.
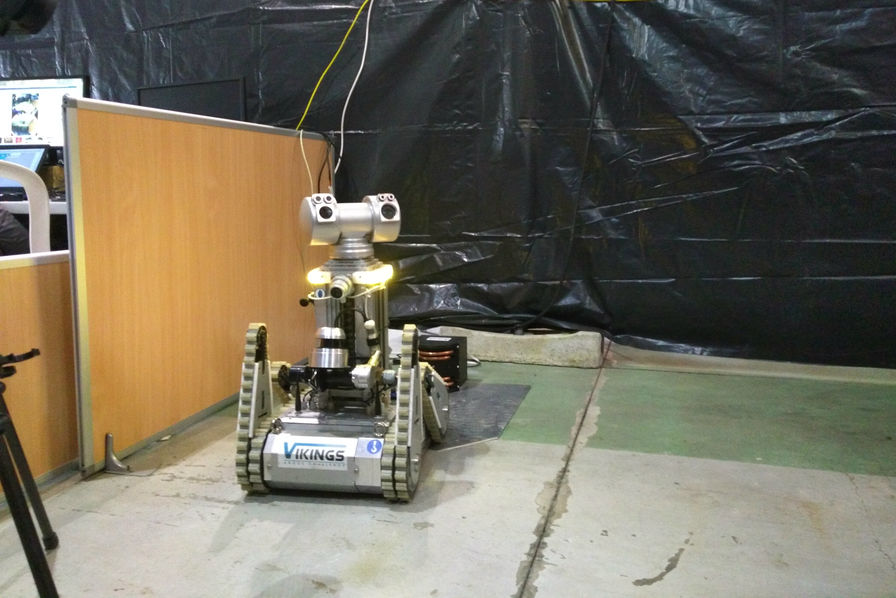
Datafusjon fra flere sensorer
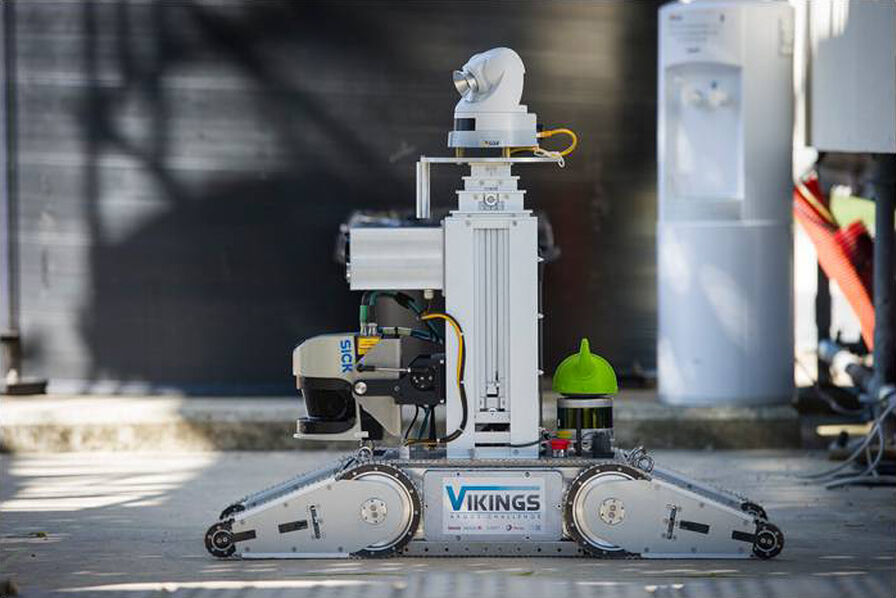
VIKINGS-roboten beregner sin posisjon ved å kombinere odometrisk prediksjon med data fra treghetssensorer. I tillegg korrigerer den disse opplysningene ved hjelp av to LiDAR-sensorer, én foran og én bak, for å oppnå 360°-dekning.
Roboten bruker belter, noe som fører til glidning under rotasjoner. Derfor gir denne kjøretøytypen spesielt dårlig nøyaktighet i odometrien. Videre blir treghetssystemet avgjørende for å beregne kursen nøyaktig. Til slutt gir « Ellipse-A fully» pålitelige målinger av rulling og stigning.
Å oppnå posisjonsnøyaktighet på centimeternivå
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
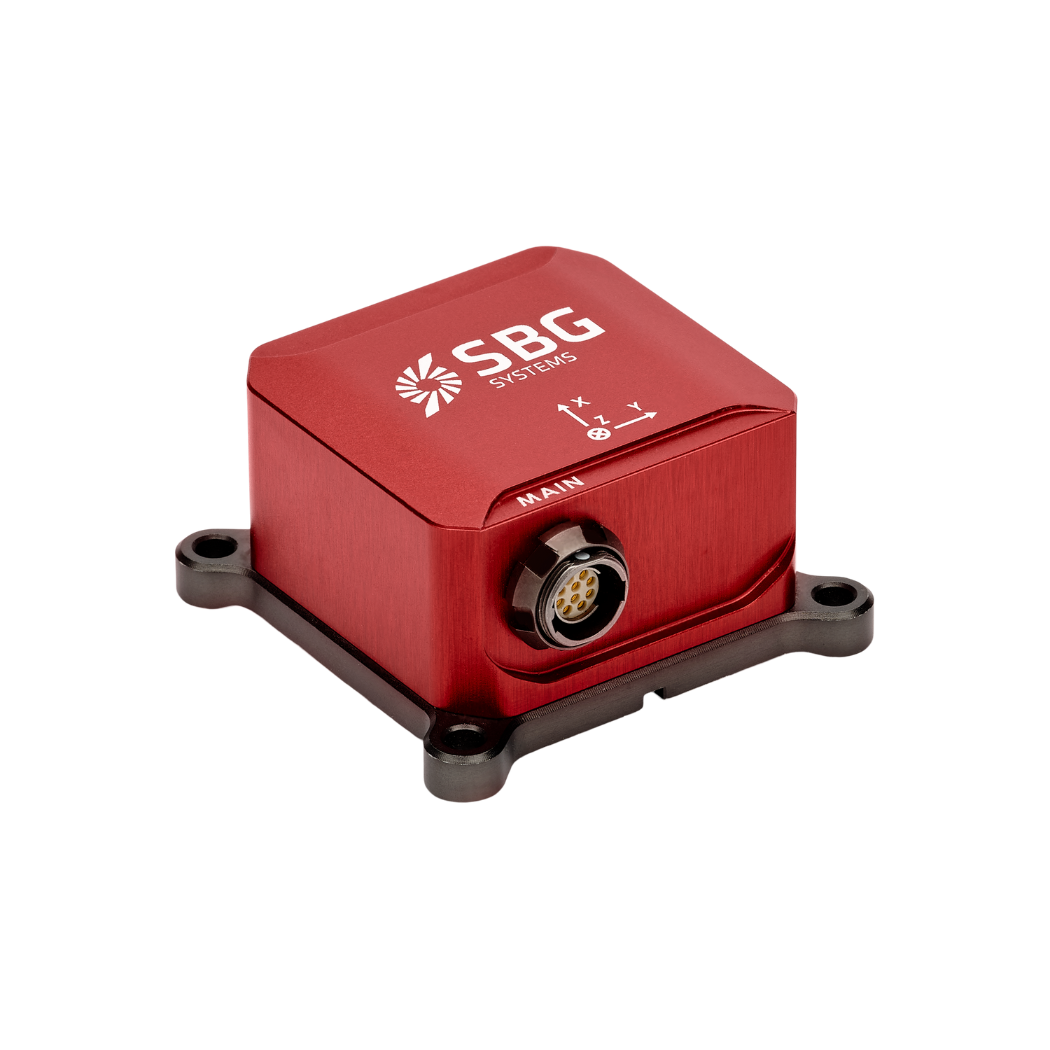
Ellipse-A
Ellipse-A er et prisgunstig og høytytende referansesystem for flystilling og kurs (AHRS). Systemet har en førsteklasses magnetisk kalibreringsprosedyre for optimal kurs, og er egnet for applikasjoner med lav til middels dynamikk.
Denne robuste treghetssensoren er fabrikkalibrert fra -40 °C til 85 °C og leverer data for rulling, stigning, kurs og heving.
Be om et tilbud på « Ellipse-A»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom AHRS og INS?
Hovedforskjellen mellom et holdnings- og kursreferansesystem (AHRS) og et inertialnavigasjonssystem (INS) ligger i funksjonaliteten og omfanget av dataene de leverer.
AHRS gir informasjon om orientering – nærmere bestemt holdningen (pitch, roll) og kursen (yaw) til et kjøretøy eller en enhet. Systemet bruker vanligvis en kombinasjon av sensorer, blant annet gyroskoper, akselerometre og magnetometre, for å beregne og stabilisere orienteringen. AHRS et gir ut vinkelposisjonen langs tre akser (pitch, roll og yaw), slik at et system kan forstå sin orientering i rommet. Det brukes ofte innen luftfart, UAV-er, robotikk og marine systemer for å gi nøyaktige data om stilling og kurs, noe som er avgjørende for kjøretøyets styring og stabilisering.
Et « INS » leverer ikke bare orienteringsdata (som AHRS), men sporer også kjøretøyets posisjon, hastighet og akselerasjon over tid. Det bruker treghetssensorer til å beregne bevegelse i 3D-rommet uten å være avhengig av eksterne referanser som GNSS. Det kombinerer sensorene som finnes i AHRS (gyroskoper, akselerometre), men kan også omfatte mer avanserte algoritmer for posisjons- og hastighetssporing, og integreres ofte med eksterne data som GNSS for økt nøyaktighet.
Kort sagt fokuserer « AHRS » på orientering (stilling og kurs), mens « INS » gir et komplett sett med navigasjonsdata, inkludert posisjon, hastighet og orientering.
Hva er presis punktposisjonering?
Precise Point Positioning (PPP) er en satellittnavigasjonsteknikk som gir svært nøyaktig posisjonering ved å korrigere feil i satellittsignalene. I motsetning til tradisjonelle metoder for « GNSS », som ofte er avhengige av bakkebaserte referansestasjoner (som i RTK), benytter PPP globale satellittdata og avanserte algoritmer for å levere nøyaktig posisjonsinformasjon.
PPP fungerer overalt i verden uten behov for lokale referansestasjoner. Dette gjør det egnet for anvendelser i avsidesliggende eller krevende miljøer der det mangler infrastruktur på bakken. Ved å benytte presise data om satellittbaner og klokketider, sammen med korreksjoner for atmosfæriske effekter og flerveisutbredelse, minimerer PPP vanlige « GNSS »-feil og kan oppnå nøyaktighet på centimeternivå.
Selv om PPP kan brukes til etterbehandlet posisjonering, som innebærer analyse av innsamlede data i etterkant, kan det også tilby posisjoneringsløsninger i sanntid. Sanntids-PPP (RTPPP) blir stadig mer utbredt, noe som gjør det mulig for brukerne å motta korreksjoner og bestemme sin posisjon i sanntid.
