

Baudhastighet
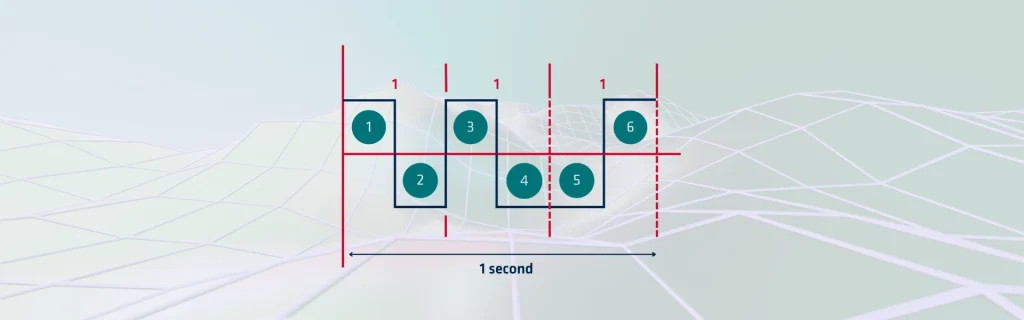
Baudhastighet angir antall signalendringer som overføres per sekund i en kommunikasjonskanal. Den måler kommunikasjonshastigheten i form av symboler snarere enn rene biter. Mange digitale systemer setter baudhastigheten lik antall biter per sekund, men dette stemmer bare når hvert symbol inneholder én bit.
Moderne modulasjonsskjemaer koder ofte flere biter per symbol, slik at bithastigheten kan overstige baudraten. I innebygde systemer og treghetssensorer refererer det vanligvis til hastigheten på utveksling av databiter over en seriell linje.
Krav til datagjennomstrømning
En høytytende MEMS-inertialmåleenhet (IMU) kan generere hundrevis av måleverdier per sekund. Hver måleverdi kan inneholde avlesninger fra tre gyroskoper, tre akselerometre og eventuelt et magnetometer eller barometer. Avhengig av oppløsningen (f.eks. 16- eller 32-bits heltall) kan en enkelt dataramme lett nå flere titalls byte.
Tenk for eksempel på en IMU som sender ut 100 målinger per sekund, der hver måling inneholder 24 byte med data. Det tilsvarer:
100 målinger/s × 24 byte/måling = 2 400 byte/s
Siden hver byte vanligvis overføres med en start- og stoppbit (totalt 10 bit), blir den rå overføringshastigheten omtrent 24 000 bit/s. I dette tilfellet vil en baudrate på 38 400 være tilstrekkelig.
Høyere samplingsfrekvenser eller tilleggsdatafelt (f.eks. temperatur, statusflagg, tidsstempling) krever imidlertid høyere baudrater. Mange profesjonelle IMU-er støtter derfor 115 200 baud eller til og med 921 600 baud for å garantere tilstrekkelig båndbredde.
Hensyn til ventetid
I inertialnavigasjon er forsinkelse like viktig som datagjennomstrømning. Navigasjonsalgoritmer – for eksempel strapdown-integrasjon for estimering av holdning og posisjon – krever ferske data med presise intervaller. Hvis baudraten er for lav, kan sensoravlesningene komme for sent, noe som reduserer navigasjonsnøyaktigheten.
Ved å sette en høyere baudrate reduserer utviklerne kommunikasjonsforsinkelser og sikrer at hver sensoroppdatering leveres nær sanntid. Dette er spesielt viktig i luftfarts-, marine- og autonome kjøretøysapplikasjoner, der navigasjonsfeil kan akkumuleres raskt.
Pålitelighet og støyimmunitet
Høyere baudhastigheter øker hastigheten, men gjør også systemet mer utsatt for feil som skyldes elektromagnetisk forstyrrelse, kabelimpedans og jordingsproblemer. I tøffe miljøer, som for eksempel i tungt maskineri eller militære plattformer, velger ingeniører ofte konservative baudhastigheter. Denne tilnærmingen maksimerer robustheten og sikrer stabil kommunikasjon under krevende driftsforhold.
Noen inersialsystemer tilbyr konfigurerbare baudhastigheter, noe som gjør det mulig for integratorer å tilpasse kommunikasjonshastigheten avhengig av systemarkitektur og miljømessige begrensninger.
Anvendelser av baudrate
Baudhastigheten er langt mer enn bare et tall i en konfigurasjonsmeny – den er en avgjørende faktor for pålitelig kommunikasjon mellom elektroniske enheter (UART). Innenfor området med treghetssensorer og navigasjonssystemer har den direkte innvirkning på datagjennomstrømning, forsinkelse og robusthet.
For å velge riktig baudhastighet må man finne en balanse mellom systemets behov: er den for lav, kan det oppstå flaskehalser i dataflyten; er den for høy, kan overføringen bli utsatt for feil. Etter hvert som inersialsensorer blir mer sofistikerte og applikasjoner krever høyere presisjon, forblir evnen til å optimalisere innstillingene for baudrate en essensiell ferdighet for ingeniører og systemintegratorer.
Kort sagt, uansett om du integrerer et kompakt MEMS- IMU t i en drone eller et taktisk INS i et fly, sikrer oppmerksomhet på baudraten at navigasjonsdataene dine flyter jevnt, nøyaktig og pålitelig – slik at systemet ditt holder kursen.
