航空測量データの収集の改善
慣性計測装置(IMU)や慣性航法システム(INS)などの慣性システムは、航空測量において極めて重要なコンポーネントです。
これらのシステムは、航空機の姿勢、位置、移動に関するリアルタイムデータを提供し、収集された画像やセンサーデータを正確にジオレフェンシングすることを可能にします。慣性システムはGNSS(全地球航法衛星システム)と連携して動作し、GNSS信号が微弱または利用できない状況下でも、航空機が正確な空間情報の収集を継続できるようにします。
航空測量で慣性システムを使用する大きな利点のひとつは、収集データの品質に影響を与えるピッチ、ロール、ヨーといった航空機の動きを補正できる点にあります。慣性システムは航空機の姿勢を継続的に測定することで、画像やセンサーデータの歪みを補正し、一貫性のある正確な結果を保証します。これは、わずかな不正確さが最終的なデータセットに大きな誤差をもたらすLiDARなどの用途において特に重要です。
さらに、慣性システムは精度を妥協することなく迅速なデータ取得を可能にすることで、航空測量の効率を高めます。測量士はより高高度かつ高速で飛行し、より短時間で広い範囲をカバーできるため、高品質な結果を維持しながら運用コストを削減できます。
当社のソリューションをご覧ください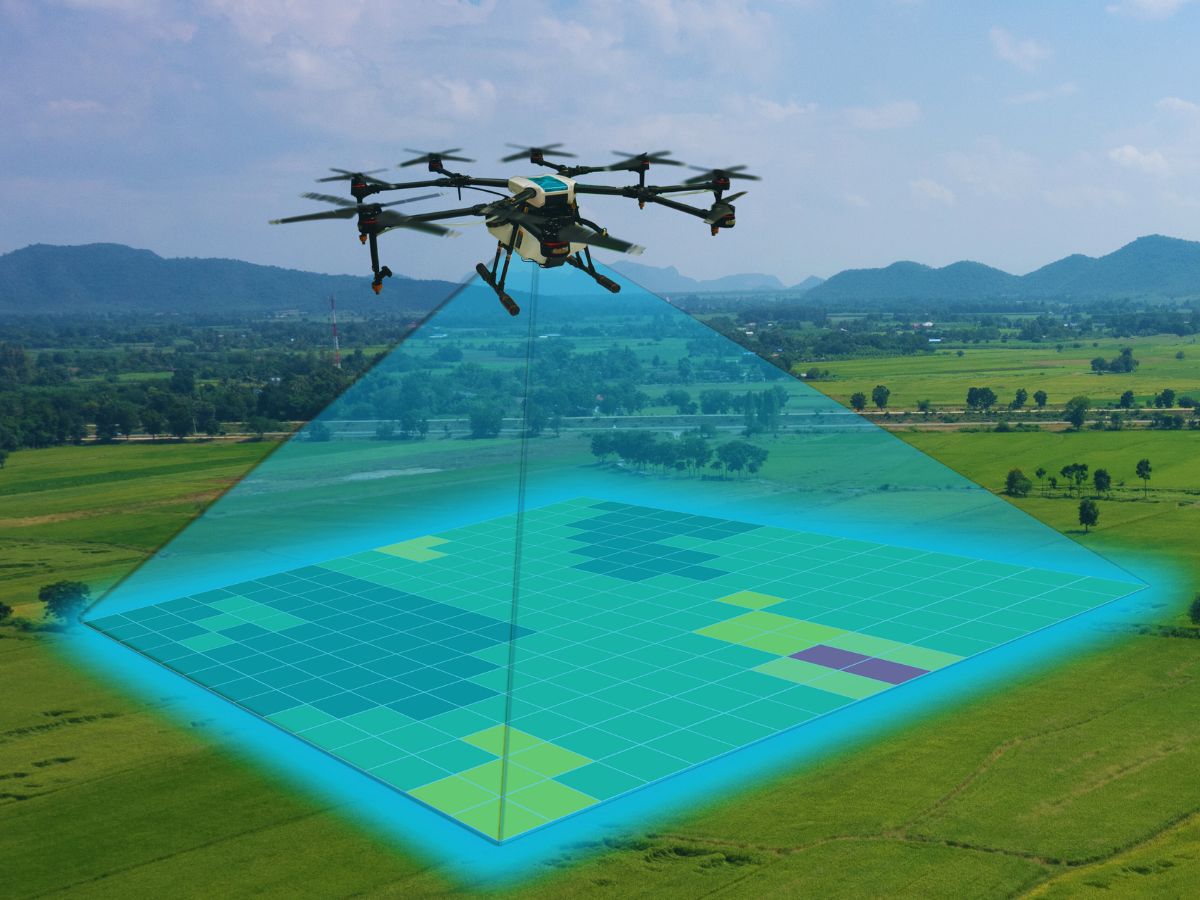
航空マッピングにおける慣性システムの用途
慣性システムは、さまざまな空中マッピングアプリケーションにおいて重要な役割を果たします。たとえば、回廊マッピングでは、道路、鉄道、パイプラインなどの長く狭いエリアの測量を行います。IMUとINSは、マッピングされたルートに沿ってデータを正確に整列させるのに役立ちます。
これにより、エンジニアや計画担当者は、インフラストラクチャの開発とメンテナンスに向けて正確な計算を行うことができます。
林業や農業において、慣性システムはドローンや航空機が広範囲の上空を飛行して重要なデータを収集するのを支援します。このデータは、資源管理、作物モニタリング、環境保全をサポートします。森林や農地の正確なマッピングにより、土地利用、灌漑、および収穫に関する意思決定が改善されます。これらの洞察により、環境への影響を軽減しながら生産性が向上します。
建設や都市計画において、慣性システムによってサポートされる空中測量は、詳細な地形図と地形の3Dモデルを提供します。これらのデータセットは、土地の特徴や潜在的な課題についての明確な理解を提供するため、大規模プロジェクトの設計と実施に不可欠です。さらに、慣性システムによりリアルタイムのデータ処理が可能になり、プロジェクトのタイムラインが迅速化され、意思決定が向上します。
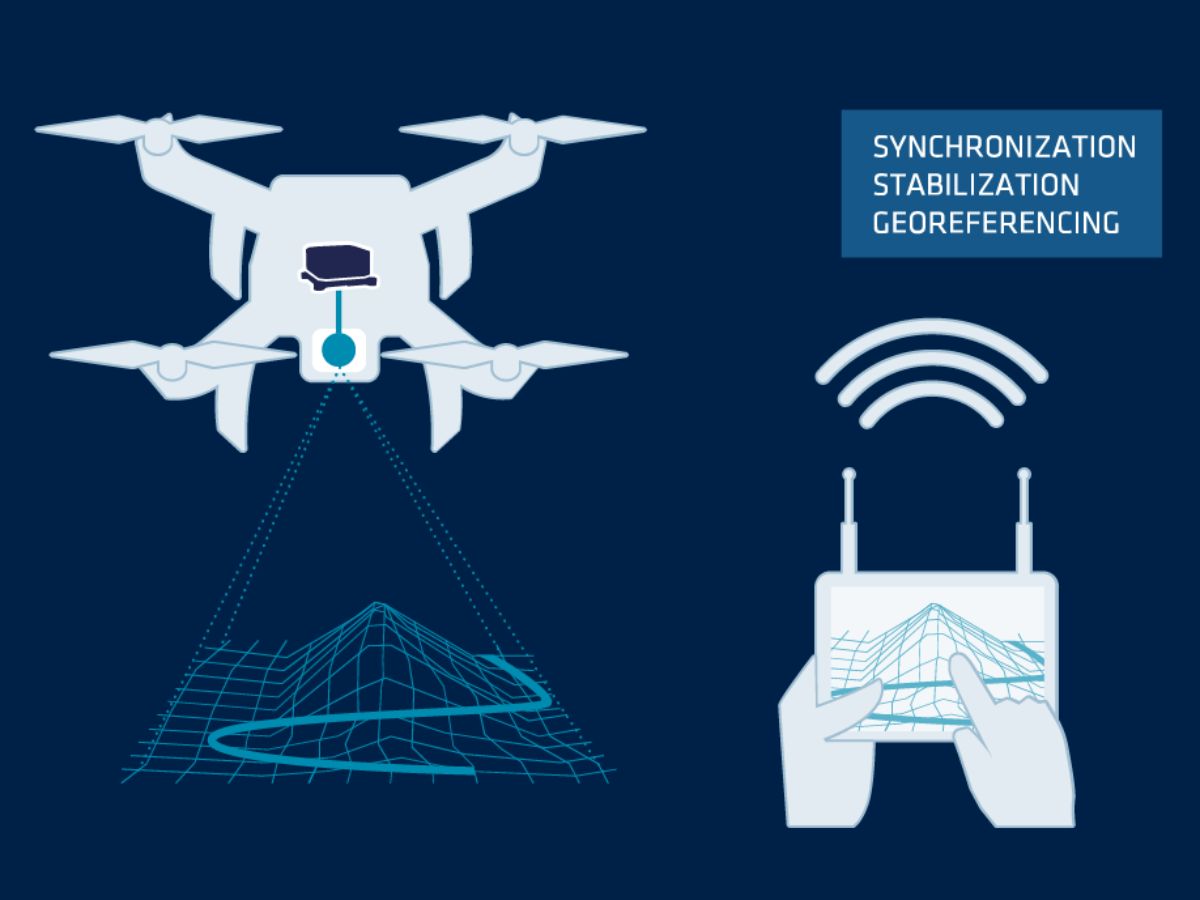
航空測量におけるリアルタイム測位および航法
航空測量において、INSとGNSSの組み合わせは、リアルタイムの位置測位とナビゲーションに向けた堅牢なソリューションを提供します。これらのシステムは連携して動作し、環境条件に関わらず継続的かつ高精度なデータを提供します。密集した森林や厚い雲に覆われたようなGNSS電波障害環境(GNSS-denied)においても、慣性システムは正確な位置測位を維持します。衛星信号が得られない場合でも、測量はスムーズに継続されます。
INSテクノロジーは、加速度計とジャイロスコープを使用して航空機の位置を特定します。これらのセンサーは加速度と回転運動を追跡します。GNSSデータと組み合わせることで、航空機の飛行経路と位置の全体像が構築されます。この高精度な位置測位により、収集されたすべてのデータが正確にジオレフェンシングされます。
災害ゾーン(例:山火事)や稼働中の建設現場など、状況が急速に変化する動的な環境では、リアルタイムの位置測位が極めて重要です。これにより、飛行経路やデータ収集設定のオンザフライでの調整が可能になります。この柔軟性により、測量士は最も関連性の高い情報を取得できるようになり、その結果、測量データの全体的な品質と有用性が向上します。
航空測量向けのソリューションをご覧ください
当社のモーションおよびナビゲーション製品は、航空測量用途のニーズに合わせて調整されています。GNSSを搭載した高性能なINSソリューションにより、リアルタイムの測位、ナビゲーション、姿勢情報を提供します。航空測量において、優れた精度と信頼性を保証します。

Quanta Extra

Qinertia GNSS-INS
測量用途のパンフレット
パンフレットをメールボックスに直接お届けします!
導入事例
当社の製品が、世界中の航空測量用途にどのようにうまく導入されてきたかをご覧ください。
当社の事例紹介では、SBG Systemsの慣性システムが空中マッピングプロジェクトの精度、信頼性、効率をどのように向上させるかをご覧いただけます。
大規模なインフラ測量から環境モニタリングに至るまで、当社の慣性システムは幅広い用途でその価値を実証してきました。
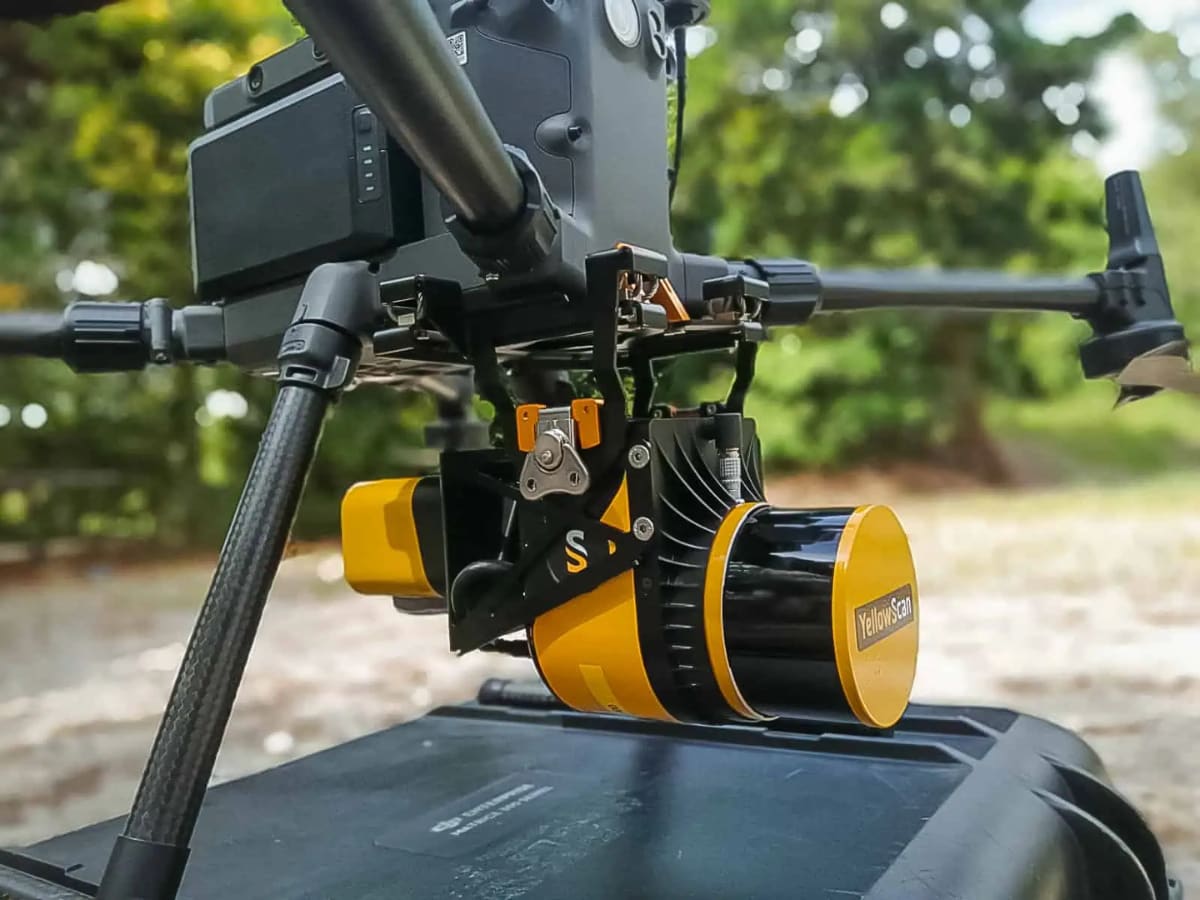
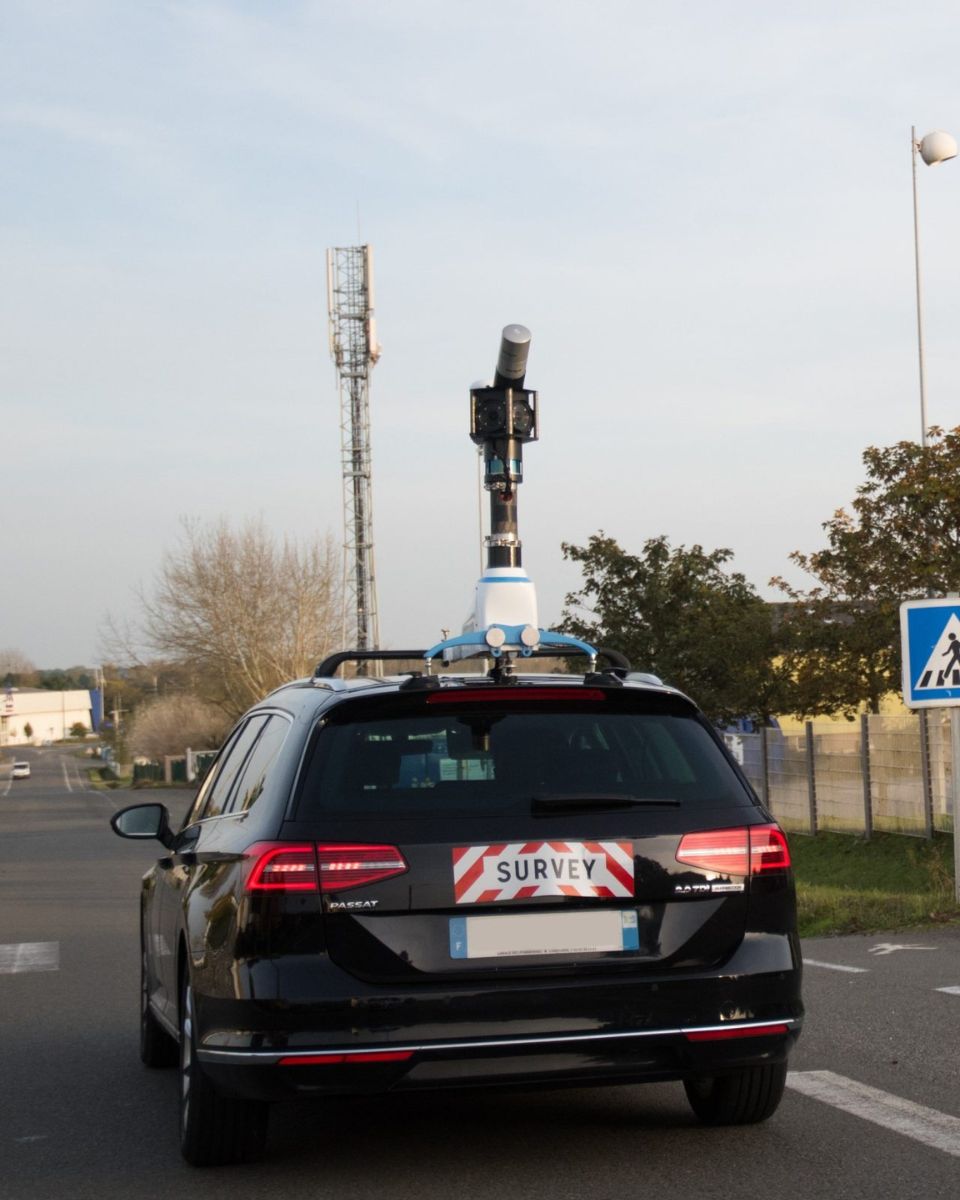
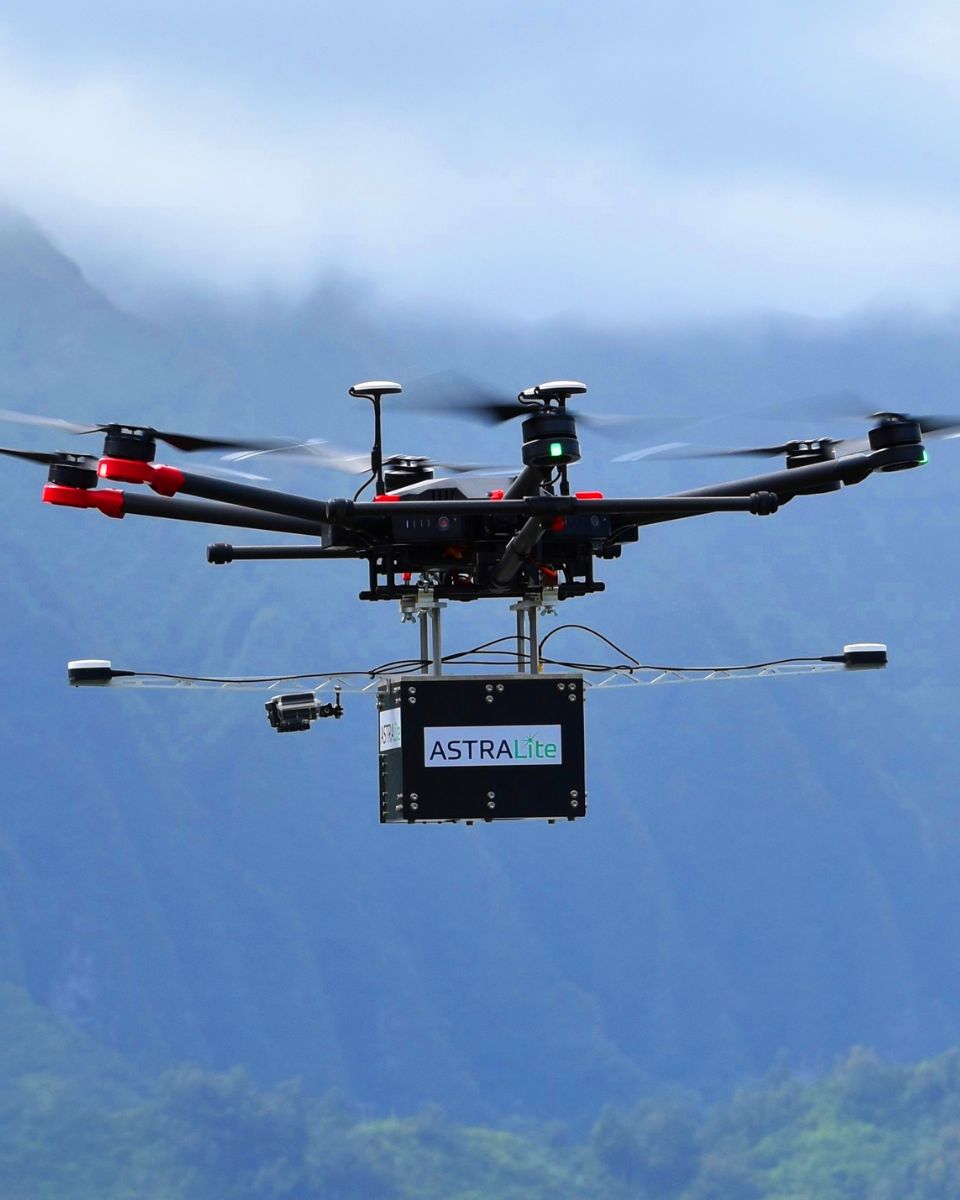
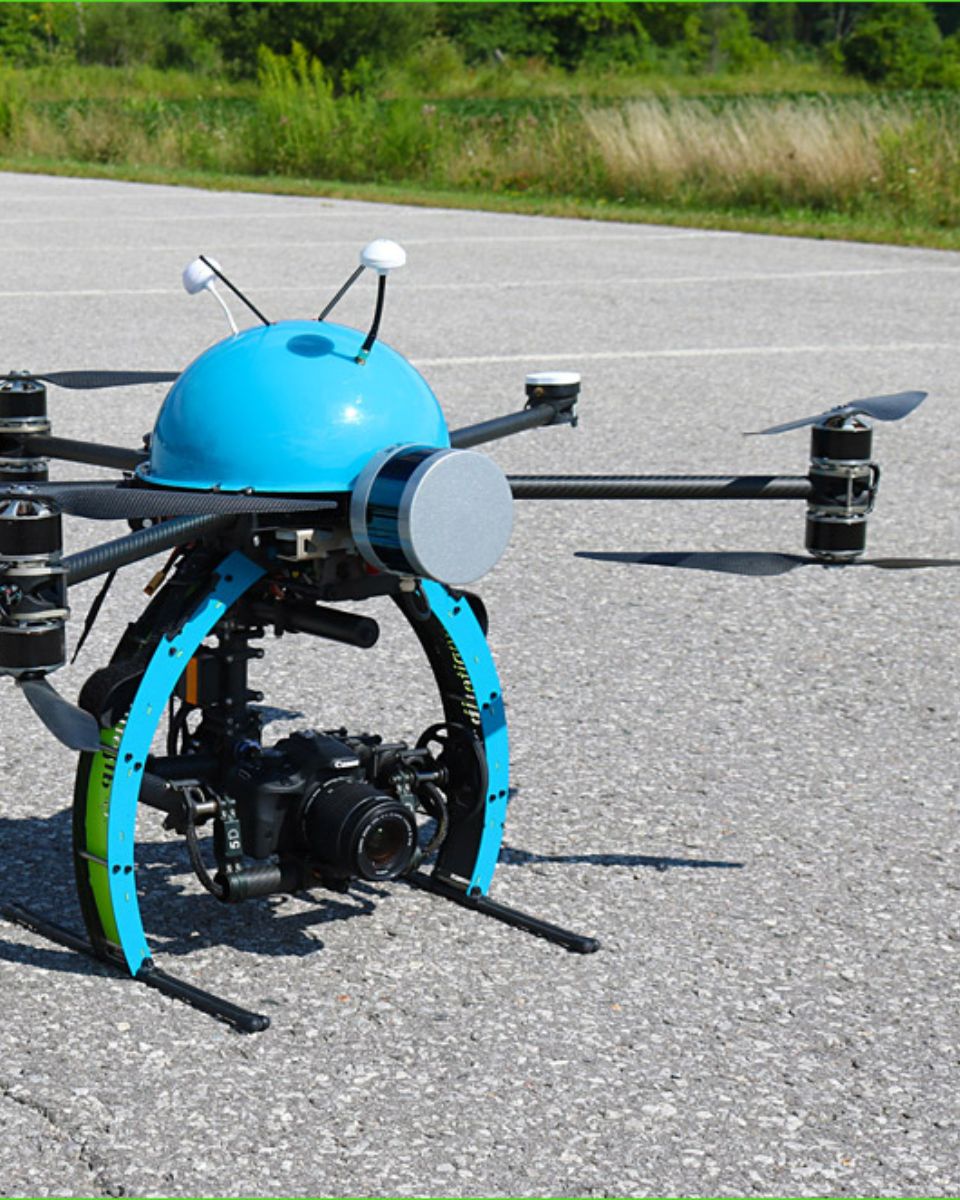
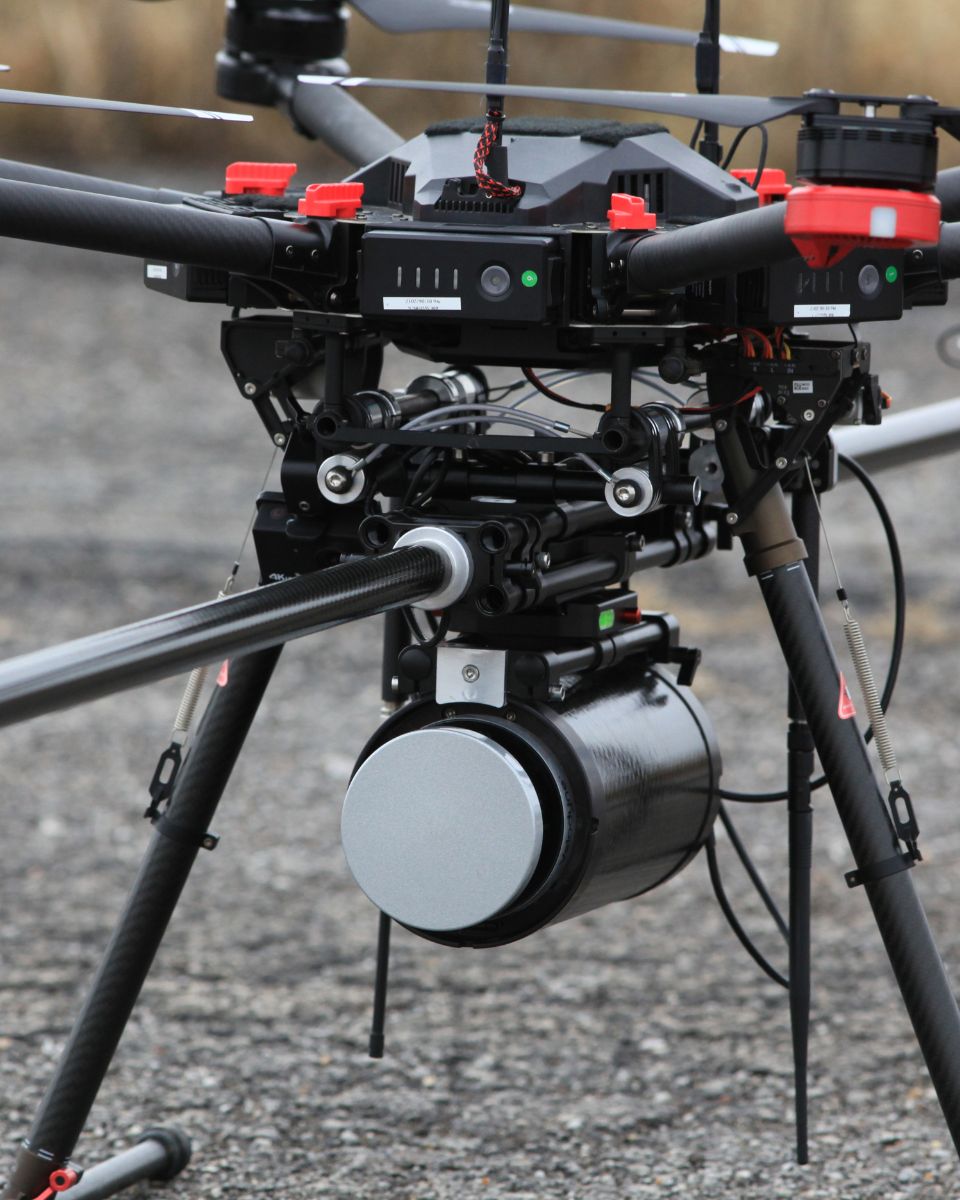

彼らは私たちのことを話している
当社の技術を採用したイノベーターやクライアントから、直接その声を聞いてみてください。
お客様の声や成功事例は、当社のセンサーが実用的なUAVナビゲーション用途において大きな影響を与えていることを示しています。


その他の測量用途をご覧ください
幅広い測量用途において、当社の高度な慣性航法ソリューションのポテンシャルを最大限に引き出してください。当社のテクノロジーは、陸、空、海での運用をサポートします。あらゆる環境で信頼性の高いデータ、高精度、および一貫したパフォーマンスを保証します。
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
ドローンマッピングのために慣性システムとLIDARをどのように組み合わせることができますか?
SBG Systemsの慣性システムとLiDARをドローンマッピングに組み合わせることで、高精度な地理空間データの取得における精度と信頼性が向上します。
この連携の仕組みと、ドローンによるマッピングにどのようなメリットがあるかを以下に説明します:
- レーザーパルスを使用して地表までの距離を測定し、地形や構造物の詳細な3Dマップを作成するリモートセンシング手法です。
- SBG SystemsのINSは、慣性計測装置(IMU)とGNSSデータを組み合わせることで、GNSSが利用できない環境においても、正確な位置、姿勢(ピッチ、ロール、ヨー)、速度を提供します。
SBGの慣性システムはLiDARデータと同期します。INSがドローンの位置と姿勢を高精度で追跡する一方、LiDARが下方の地形やオブジェクトの詳細を捉えます。
ドローンの正確な向きを把握することで、LiDARデータを3次元空間上で正確に位置決めすることができます。
GNSSコンポーネントがグローバルな測位を提供し、IMUがリアルタイムの姿勢および移動データを提供します。この組み合わせにより、GNSSの電波が弱い、または利用できない状況(高層ビルの近隣や鬱蒼とした森林など)でも、INSはドローンの軌跡と位置の追跡を継続でき、一貫性のあるLiDARマッピングが可能になります。
航空測量におけるジオレファレンシングとは何ですか?
地理参照とは、地図、衛星画像、航空写真などの地理データを既知の座標系に整合させ、地球の表面上に正確に位置決めできるようにする処理のことです。
これにより、データを他の空間情報と統合することができ、正確な位置情報に基づく分析やマッピングが可能になります。
測量において、ジオリファレンシングは、LiDARやカメラ、ドローンに搭載されたセンサーなどの機器によって収集されたデータを、実世界の座標に正確に紐付けるために不可欠です。
各データポイントに緯度、経度、標高を割り当てることで、ジオレファレンシングは、取得されたデータが地球上の正確な位置と向きを反映するようにします。これは、地理空間マッピング、環境モニタリング、建設計画などの用途において極めて重要です。
ジオレフェンシングには通常、GNSSや地上測量で取得された既知の座標を持つコントロールポイントを使用して、取得したデータを座標系に合わせる作業が含まれます。
このプロセスは、正確で信頼性が高く、実用的な空間データセットを作成するために不可欠です。
フォトグラメトリーとは何ですか?
写真測量とは、写真を用いて物体や環境の距離、寸法、特徴を測定し、地図化する科学および技術のことです。異なる角度から撮影された重なり合う画像を分析することで、写真測量により、正確な3Dモデル、地図、あるいは測定値を作成することが可能になります。このプロセスでは、複数の写真に共通する点を特定し、三角測量の原理を用いてそれらの空間上の位置を算出します。
写真測量法は、以下のようなさまざまな分野で広く利用されています:
- 写真測量による地形図作成:景観や市街地の3Dマップの作成。
- 建築・土木:建築図面や構造解析に使用されます。
- 考古学における写真測量:遺跡や遺物の記録と復元。
- 航空写真測量:土地測量および建設計画のため。
- 林業および農業:作物、森林、および土地利用の変化のモニタリング。
フォトグラメトリーを最新のドローンやUAV(無人航空機)と組み合わせることで、航空写真の迅速な収集が可能となり、大規模な測量、建設、環境モニタリングプロジェクトにおいて効率的なツールとなります。
IMUとは?
慣性計測ユニット(IMU)は、プラットフォームの線形加速度と角速度を捉えることで、その運動と姿勢を測定するコンパクトなセンサーモジュールです。その核心として、IMUは直交軸に沿って配置された3つの加速度計と3つのジャイロスコープを統合し、6つの自由度の測定を提供します。
加速度計はプラットフォームが空間内でどのように加速するかを検知し、ジャイロスコープはそれがどのように回転するかを追跡します。これらの測定値を組み合わせて処理することにより、IMUは外部信号に一切頼ることなく、速度、姿勢、および進路の変化に関する正確な情報を提供します。これにより、IMUはGPSが利用できない、信頼できない、または意図的に妨害されている環境における航法に不可欠なものとなります。その性能は、センサーの品質、校正、そしてバイアス、ノイズ、スケールファクター、ミスアライメントなどの誤差がどの程度制御されているかに大きく依存します。
高精度なIMUには、誤差が時間とともに急速に蓄積しないようにするための高度な校正、熱補正、振動フィルタリング、バイアス安定化メカニズムが含まれています。これらの特性により、IMUはUAV、巡航ミサイル、無人車両からAUV、ロボット工学、産業用安定化システムに至るまで幅広い用途で使用されており、最も過酷な運用条件下でも動きと姿勢の堅牢かつ継続的な認識を提供します。
