Удосконалення збору даних для аерофотозйомки
Інерціальні системи, такі як інерціальні вимірювальні блоки (IMU) та інерціальні навігаційні системи (INS), є життєво важливими компонентами в аерофотозйомці.
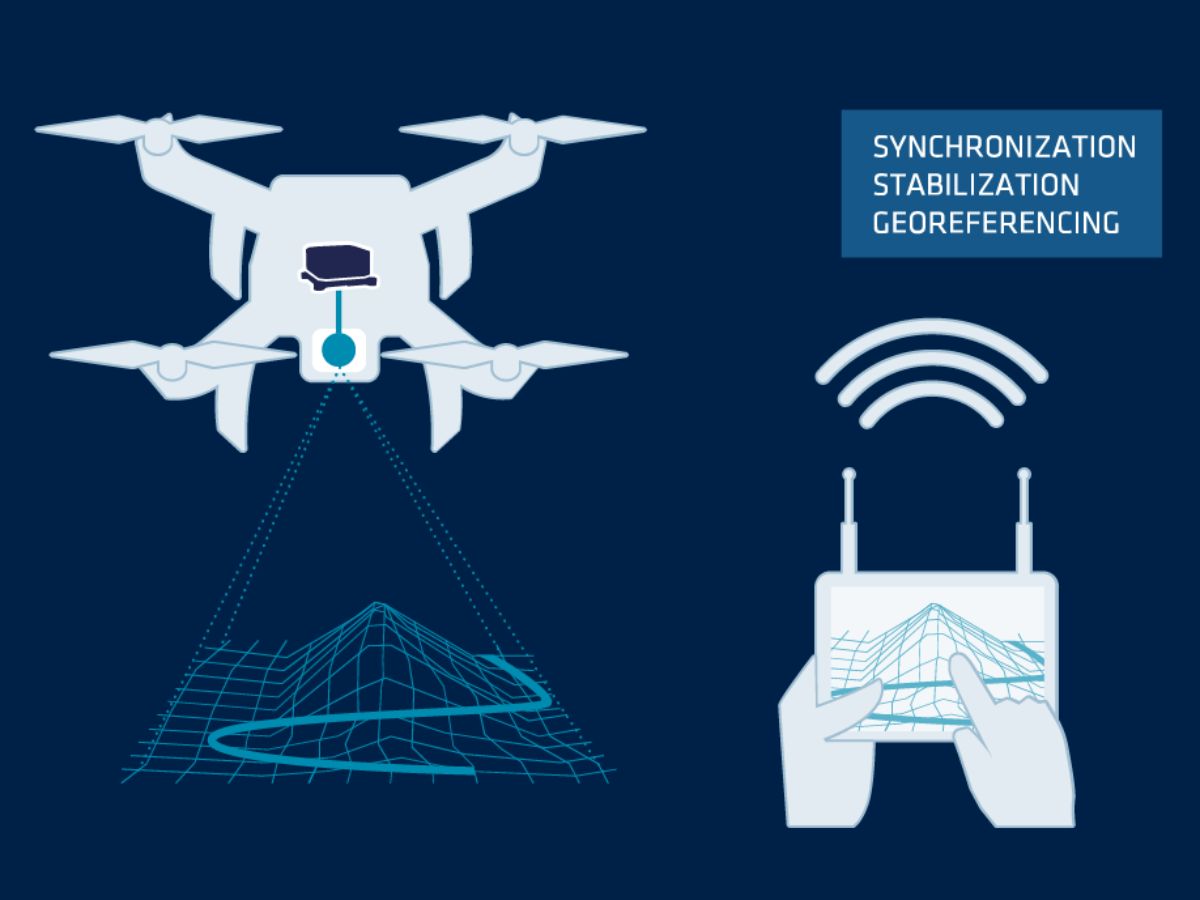
Ці системи надають дані в реальному часі про орієнтацію, положення та рух повітряного судна, що дозволяє здійснювати точне прив'язування зібраних зображень і даних датчиків до координат (геореференсинг). Інерціальні системи працюють разом із GNSS (глобальна навігаційна супутникова система), щоб гарантувати, що навіть коли сигнали GNSS слабкі або недоступні, повітряне судно продовжує збирати точну просторову інформацію.
Однією з істотних переваг використання інерціальних систем у аерофотозйомці є їхня здатність компенсувати рухи повітряного судна, такі як pitch, roll та yaw, які можуть впливати на якість зібраних даних. Постійно вимірюючи положення повітряного судна, інерціальні системи виправляють будь-які спотворення у знімках або даних датчиків, гарантуючи незмінність і точність результатів. Це особливо важливо в таких додатках, як LiDAR, де незначні неточності можуть призвести до суттєвих помилок у кінцевому наборі даних.
Крім того, інерціальні системи підвищують ефективність аерофотозйомки, дозволяючи швидше отримувати дані без шкоди для точності. Фахівці зі зйомки можуть літати на більших висотах і з більшою швидкістю, охоплюючи більшу площу за менший час, що знижує експлуатаційні витрати та водночас забезпечує високу якість результатів.
Ознайомтеся з нашими рішеннями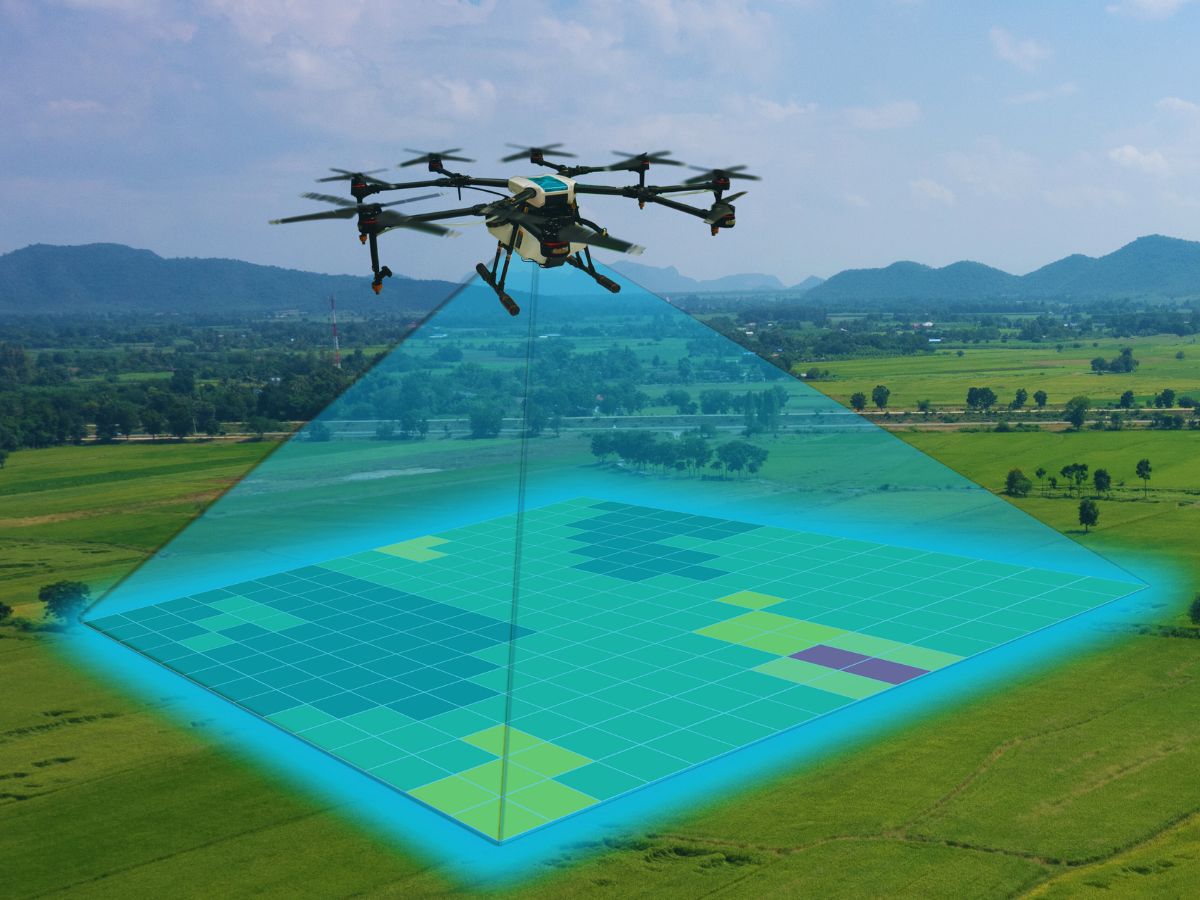
Застосування інерціальних систем в аерокартографуванні
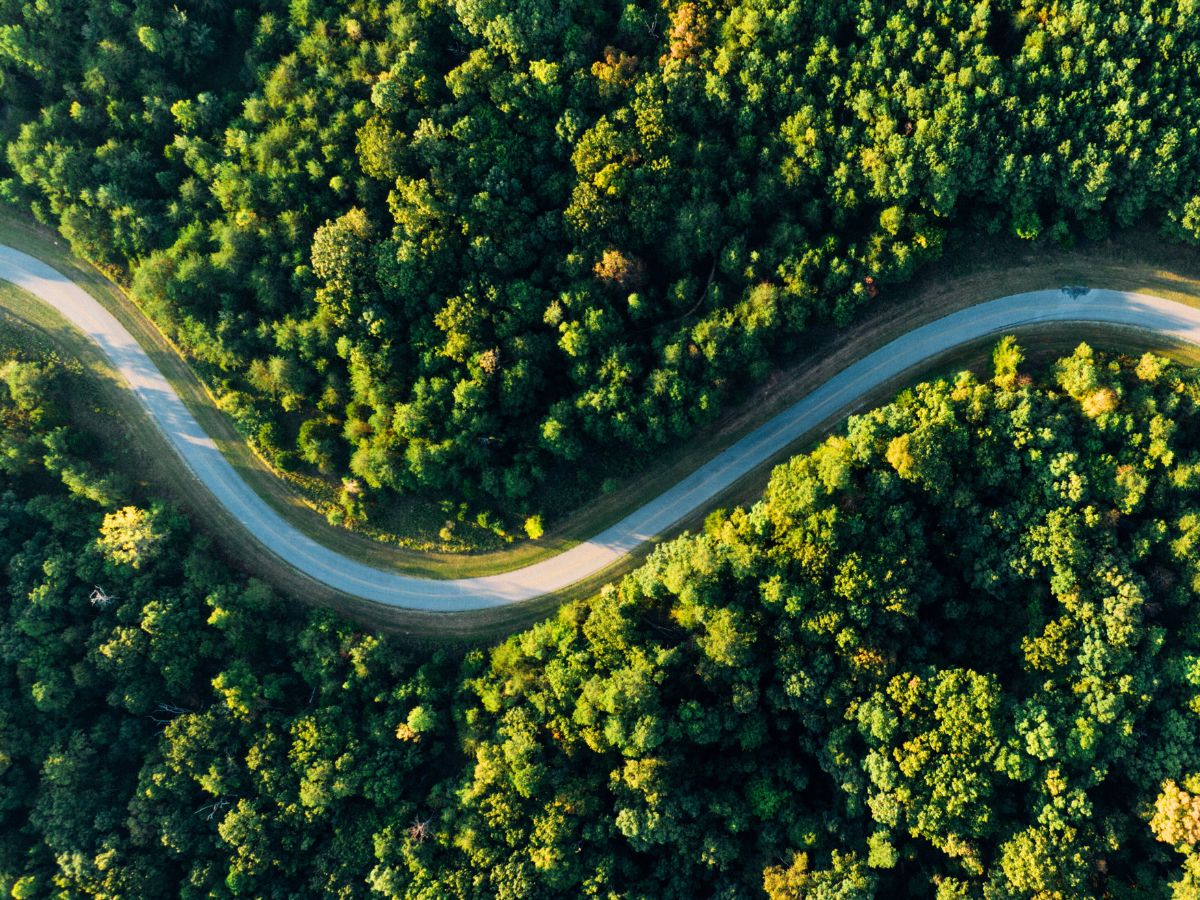
Інерціальні системи відіграють вирішальну роль у різних додатках аерозйомки. Наприклад, коридорне картування передбачає зйомку довгих вузьких ділянок, таких як дороги, залізниці або трубопроводи. IMU та INS допомагають підтримувати точне вирівнювання даних уздовж нанесеного на карту маршруту.
Це дозволяє інженерам і планувальникам робити точні розрахунки для розвитку та обслуговування інфраструктури.
У лісовому та сільському господарстві інерціальні системи допомагають дронам або літакам пролітати над великими площами для збору важливих даних. Ці дані підтримують управління ресурсами, моніторинг посівів та охорону довкілля. Точне картування лісів і полів покращує прийняття рішень щодо землекористування, зрошення та збору врожаю. Ці відомості підвищують продуктивність і водночас зменшують вплив на навколишнє середовище.
У будівництві та міському плануванні аерофотозйомка, що підтримується інерціальними системами, забезпечує детальні топографічні карти та 3D-моделі рельєфу. Ці набори даних є важливими для проєктування та реалізації великомасштабних проєктів, оскільки вони дають чітке розуміння особливостей землі та потенційних проблем. Крім того, інерціальні системи забезпечують обробку даних у режимі реального часу, що прискорює терміни реалізації проєктів та покращує прийняття рішень.
Аерофотозйомка, визначення координат та навігація в режимі реального часу
У аерофотозйомці поєднання INS та GNSS пропонує надійне рішення для позиціонування та навігації в реальному часі. Ці системи працюють у тандемі, щоб забезпечувати безперервні високоточні дані незалежно від умов довкілля. В умовах GNSS-denied, таких як густі ліси чи щільна хмарність, інерціальні системи підтримують точне позиціонування. Вони гарантують плавне продовження зйомки навіть за відсутності супутникових сигналів.
Технологія INS визначає положення повітряного судна за допомогою акселерометрів і гіроскопів. Ці датчики відстежують прискорення та обертальний рух. У поєднанні з даними GNSS це створює повну картину траєкторії польоту та положення повітряного судна. Це точне позиціонування гарантує, що всі зібрані дані будуть точно прив'язані до координат.
Позиціонування в реальному часі має вирішальне значення в динамічних середовищах, де умови швидко змінюються, наприклад у зонах стихійних лих (наприклад, лісові пожежі) або на активних будівельних майданчиках. Воно дозволяє на льоту вносити корективи в траєкторії польоту та налаштування збору даних. Така гнучкість допомагає фахівцям зі зйомки збирати найрелевантнішу інформацію. У результаті загальна якість і корисність даних зйомки підвищуються.
Ознайомтеся з нашими рішеннями для аерофотозйомки
Наші продукти для визначення руху та навігації створені з урахуванням потреб аерофотозйомки. Наші високоефективні рішення INS із GNSS забезпечують позиціювання, навігацію та орієнтацію в реальному часі. Вони гарантують чудову точність і надійність під час проведення аерофотозйомки.

Quanta Extra

Qinertia GNSS-INS
Брошура про програми для геодезії
Отримайте нашу брошуру прямо на свою електронну пошту!
Приклади з практики
Дізнайтеся, як наші продукти успішно застосовуються у сфері аерофотозйомки по всьому світу.
Наші тематичні дослідження показують, як інерціальні системи SBG Systems підвищують точність, надійність та ефективність проєктів аерокартування.
Від великомасштабних інфраструктурних вишів до екологічного моніторингу — наші інерціальні системи довели свою цінність у широкому спектрі застосувань.
Ідеальна точність та ефективність у LiDAR-картографуванні з Quanta Micro
Картографування за допомогою LiDAR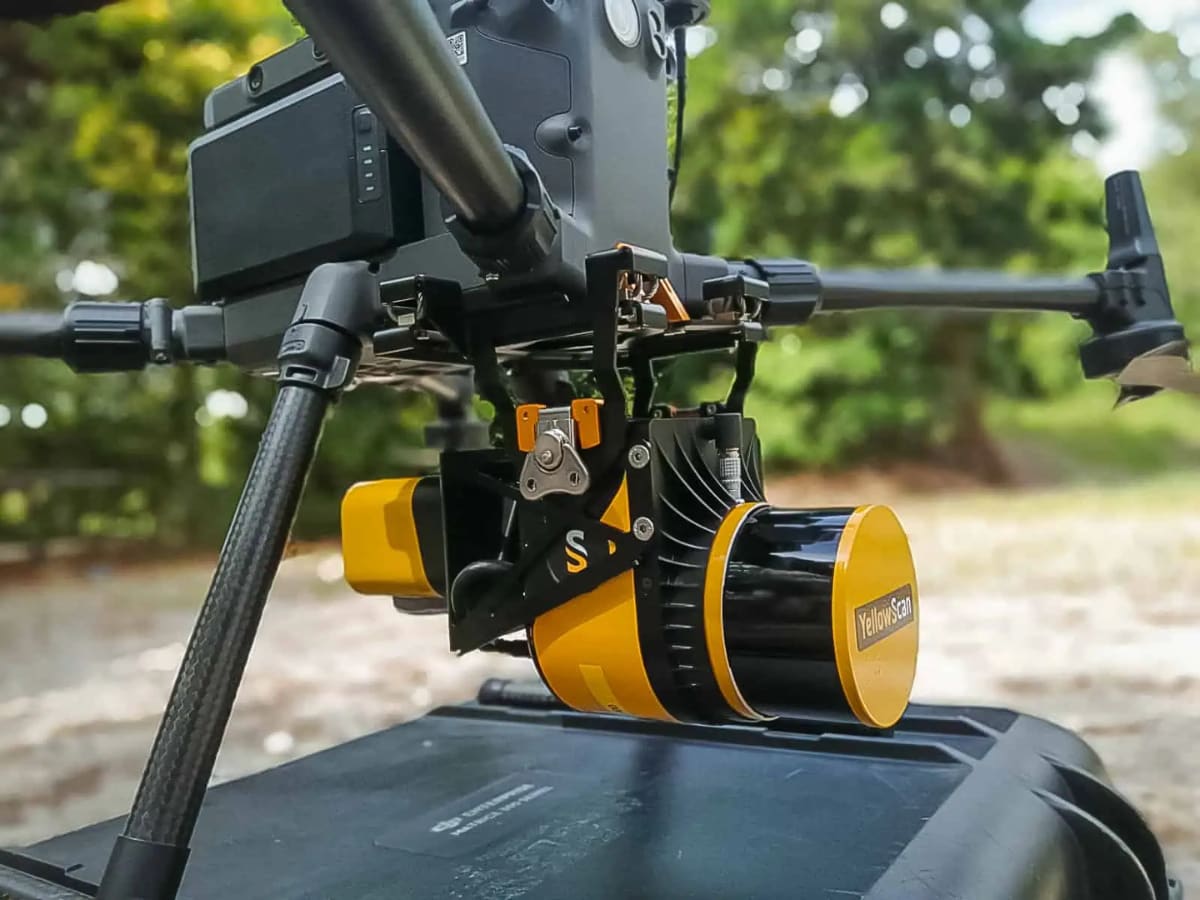
RTK INS сприяє обчисленням SLAM та синхронізує дані з LiDAR і камери
Картографування приміщень
Подвійна INS/GNSS від SBG Systems для топографічної та батиметричної зйомки з БПЛА
Топографія та батиметрія
Компенсація руху та геореференціювання даних LiDAR, отриманих за допомогою БПЛА
Геодезичні вимірювання за допомогою БПЛА

Про нас говорять
Дізнайтеся безпосередньо від самих новаторів та клієнтів, які вже використовують нашу технологію.
Їхні відгуки та історії успіху свідчать про значний вплив наших датчиків на практичне застосування навігації безпілотних літальних апаратів.


Ознайомтеся з іншими програмами для геодезії
Розкрийте весь потенціал наших передових інерціальних навігаційних рішень у найширшому спектрі геодезичних завдань. Наша технологія підтримує наземні, повітряні та морські операції. Вона гарантує надійність даних, високу точність і стабільну продуктивність у будь-якому середовищі.
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Як об'єднати інерціальні системи з лідаром (LiDAR) для картографування за допомогою дронів?
Поєднання інерціальних систем SBG Systems з LiDAR для картографування за допомогою дронів підвищує точність і надійність збору точних геопросторових даних.
Ось як працює ця інтеграція та які переваги вона дає для картографування за допомогою дронів:
- Метод дистанційного зондування, який використовує лазерні імпульси для вимірювання відстаней до земної поверхні, створюючи детальну 3D-карту рельєфу або споруд.
- SBG Systems INS поєднує інерціальний вимірювальний блок (IMU) із даними GNSS для забезпечення точного позиціонування, орієнтації (pitch, roll, yaw) та швидкості навіть у середовищах із denied GNSS.
Інерціальна система SBG синхронізована з даними LiDAR. INS точно відстежує положення та орієнтацію дрона, тоді як LiDAR захоплює деталі рельєфу або об'єктів внизу.
Знаючи точне положення дрона, дані LiDAR можна точно розмістити у тривимірному просторі.
Компонент GNSS забезпечує глобальне позиціонування, тоді як IMU надає дані про орієнтацію та рух у реальному часі. Ця комбінація гарантує, що навіть у разі слабкого або недоступного сигналу GNSS (наприклад, поблизу високих будівель або густих лісів), INS може продовжувати відстежувати траєкторію та положення дрона, забезпечуючи стабільне створення LiDAR-карти.
Що таке геореференціювання в аерофотозйомці?
Геореференціювання — це процес прив’язки географічних даних (таких як карти, супутникові знімки або аерофотознімки) до відомої системи координат, щоб їх можна було точно розмістити на поверхні Землі.
Це дає змогу інтегрувати дані з іншою просторовою інформацією, що забезпечує можливість проведення точного аналізу та картографування на основі географічного розташування.
У контексті геодезії геореференціювання відіграє ключову роль у забезпеченні точного прив’язування даних, зібраних за допомогою таких пристроїв, як LiDAR, камери або датчики на дронах, до реальних координат.
Завдяки прив’язці кожної точки даних до широти, довготи та висоти над рівнем моря геореференціювання гарантує, що зібрані дані відображають точне місцезнаходження та орієнтацію на Землі, що має вирішальне значення для таких сфер застосування, як геопросторове картографування, моніторинг навколишнього середовища та планування будівництва.
Геоприв'язка зазвичай передбачає використання опорних точок із відомими координатами, які часто отримують за допомогою GNSS або наземної зйомки, для узгодження отриманих даних із системою координат.
Цей процес має вирішальне значення для створення точних, надійних і придатних для використання просторових наборів даних.
Що таке фотограмметрія?
Фотограмметрія — це наука та техніка, що полягає у використанні фотографій для вимірювання та відображення на картах відстаней, розмірів та особливостей об’єктів або навколишнього середовища. Завдяки аналізу знімків, зроблених під різними кутами та що перекриваються, фотограмметрія дає змогу створювати точні 3D-моделі, карти або вимірювання. Цей процес полягає у визначенні спільних точок на кількох фотографіях та обчисленні їхніх положень у просторі з використанням принципів триангуляції.
Фотограмметрія широко застосовується в різних галузях, таких як:
- Топографічне картографування методом фотограмметрії: створення 3D-карт ландшафтів та міських територій.
- Архітектура та інженерія: для підготовки будівельної документації та проведення конструктивного аналізу.
- Фотограмметрія в археології: документування та реконструкція пам’яток і артефактів.
- Аерофотограмметричні зйомки: для вимірювання земельних ділянок та планування будівництва.
- Лісове господарство та сільське господарство: моніторинг сільськогосподарських культур, лісів та змін у землекористуванні.
Поєднання фотограмметрії з сучасними дронами або БПЛА (безпілотними літальними апаратами) дає змогу швидко збирати аерофотознімки, що робить її ефективним інструментом для реалізації масштабних проектів у сферах геодезії, будівництва та моніторингу стану навколишнього середовища.
Що таке IMU?
Інерціальний вимірювальний блок (IMU) — це компактний модуль датчиків, який вимірює рух та орієнтацію платформи шляхом фіксації її лінійних прискорень і кутових швидкостей обертання. За своєю суттю IMU об'єднує три акселерометри та три гіроскопи, розташовані вздовж ортогональних осей, щоб забезпечити шість ступенів вимірювання.
Акселерометри визначають, як платформа прискорюється в просторі, тоді як гіроскопи відстежують її обертання. Опрацьовуючи ці вимірювання разом, IMU надає точну інформацію про зміни швидкості, положення (attitude) та heading без покладання на будь-які зовнішні сигнали. Це робить IMU незамінними для навігації в середовищах, де GPS недоступний, ненадійний або навмисно denied. Їхня продуктивність сильно залежить від якості датчиків, калібрування та того, наскільки добре контролюються похибки, такі як зміщення (biases), шум, масштабні коефіцієнти та невідповідності осей.
Висококласні IMU містять розширене калібрування, температурну компенсацію, фільтрацію вібрацій та механізми стабілізації зміщення (bias stability), щоб гарантувати, що похибки не накопичуються швидко з часом. Завдяки цим характеристикам IMU використовуються в широкому спектрі застосувань — від БПЛА, боєприпасів, що баражують, і автономних транспортних засобів до AUV, робототехніки та промислових систем стабілізації, забезпечуючи надійне, безперервне усвідомлення руху та орієнтації навіть у найсуворіших умовах експлуатації.
