バックパックを用いた屋内マッピング
Ellipse-D RTK INSは、SLAMの計算を支援し、LiDARとカメラを同期させます。
「SBG Systems、そして特にEllipseシリーズと協力して何年もの月日が経ちます。私たちは常にこれらの堅牢な慣性センサーを信頼してきました。」 | Jérôme N.(VIAMETRIS創業者)
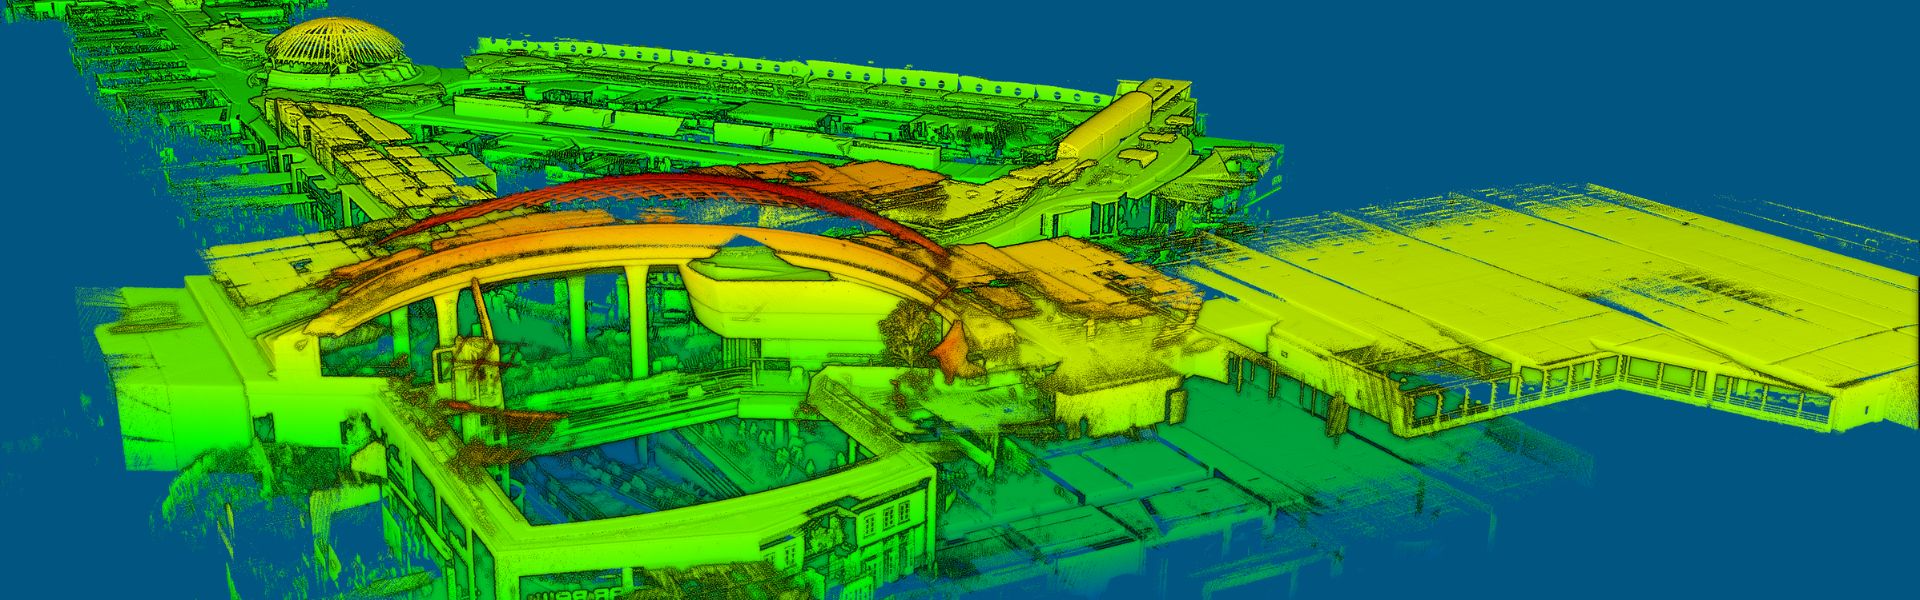
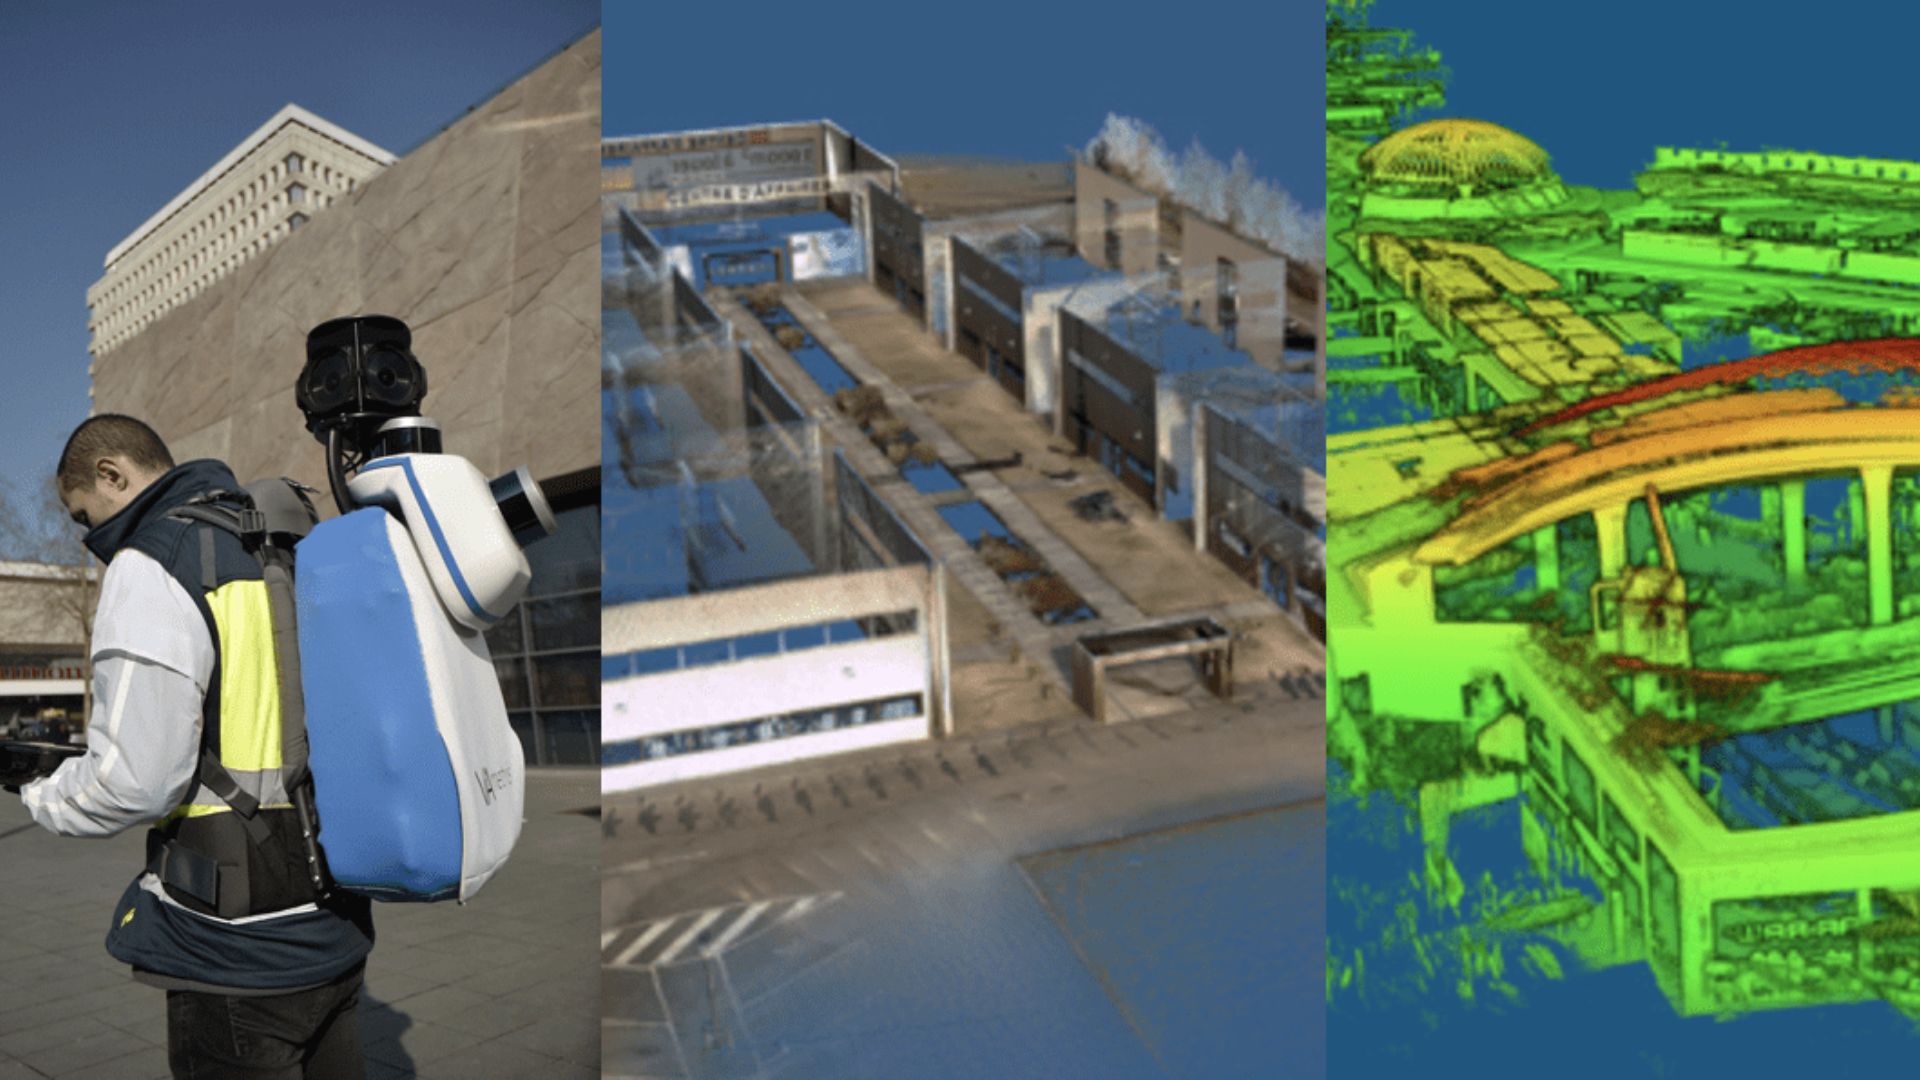
バックパック型モバイルスキャンシステム
bMS3D-360は、最も過酷な環境向けに設計されています。2台のVelodyne製LiDARセンサー、360度Ladybugカメラ、SBGの慣性航法システム(内蔵L1/L2 GNSS受信機付き)であるEllipse-D、およびコンピュータを搭載しています。
7倍に高速化されたワークフロー
ワークフローはシンプルです。測量士がシステムを起動し、GNSSと慣性の情報が計算されていることをタブレットで確認してから測量を開始します。
オフィスに戻ったら、ユーザーはINS/GNSS後処理ソフトウェアを起動して姿勢と位置の精度を高め、その後VIAMETRISソフトウェアを使用して点群のジオレファレンスと色付けを行います。
収集したデータは、一般的な設計ソフトウェアにすぐにインポートできる状態になります。このワークフローにより、従来の方法と比較して7倍のスピードアップが図られます。
データの欠落はなく、点群はさらなる測定に使用できるため、時間と出張費用の節約につながります。
bMS3D-360の実証された性能に加え、展開時にはより広い視野を確保し、収納時には安全性を高める(例えば駐車場の天井が非常に低い場合など)ための伸縮ポール上の360度カメラなど、市場で差別化を図る細かい特長があります。
このようなカメラを備えた唯一のバックパックであり、処理作業が大幅に簡素化されます。点群内をナビゲートする際、ユーザーは4つの異なるカメラ視点を見る代わりに、360度スキャンされた環境の単一の画像を開くことができます。
GNSSが外乱の原因に直面した際、SLAM技術が制限される場所でもINSが軌道を維持します。
SLAM計算を支援するRTKINS
Ellipse-Dは、L1/L2 GNSS受信機を統合した非常にコンパクトな慣性航法システムです。この産業グレードのINSは、内蔵された拡張カルマンフィルタリングにより、ロール、ピッチ、方位、および位置を計算します。
リアルタイムで、Ellipse-Dの姿勢データは設備の姿勢を補正し、SLAMによって計算された方位を補助するために使用されます。
実際、SLAMベースの方位が20 Hzで提供されるのに対し、慣性ベースの方位は200 Hzで配信されます。2つのSLAM情報の間に、INSが方位を堅牢に維持します。
GNSS受信機は、点群に絶対位置を提供し、高度の制約を追加します。さらに、GNSSが外乱の影響を受けた場合でも、SLAM技術が機能しない状況でINSが軌道を維持します。例えば、LiDAR測定の近くに物体がない駐車場などにおいて、INSは正確なナビゲーションを保証します。
VIAMETRISの創業者であるJérôme Ninot氏はこの選択について次のように説明しています。「私たちがSBG Systems、特にEllipseシリーズを使い始めてからすでに何年も経ちます。私たちは常にこれらの堅牢な慣性センサーに頼ってきたため、バックパック用のINS/GNSSシステムを選ぶ際、Ellipse-DにすでにGNSS受信機が統合されていることを知って大変嬉しく思いました。」
追加の機器を統合する手間がかからないことは、常に時間の節約になるとJérôme氏は強調します。
Ellipse-D
Ellipse-Dは、デュアルアンテナと二周波RTK GNSSを統合した慣性航法システムであり、当社のポストプロセッシングソフトウェア「Qinertia」と互換性があります。
ロボティクスや地理空間アプリケーション向けに設計されており、パルス入力またはCAN OBDIIによるオドメーター入力を融合させることで、推測航法(デッドレコニング)の精度を高めることができます。

Ellipse-D の見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
AHRSとINSの違いは何ですか?
姿勢方位基準装置(AHRS)と慣性航法システム(INS)の主な違いは、その機能と提供するデータの範囲にあります。
AHRSは姿勢情報、具体的には車両やデバイスの姿勢(ピッチ、ロール)および方位(ヨー)を提供します。通常、ジャイロスコープ、加速度計、磁気センサーなどのセンサーを組み合わせて使用し、姿勢を計算して安定化させます。AHRSは3軸(ピッチ、ロール、ヨー)の角度位置を出力するため、システムは空間内での自身の方向を把握することができます。航空機、UAV、ロボット工学、海洋システムなどで広く使用されており、車両の制御や安定化に不可欠な正確な姿勢および方位データを提供します。
INSは、(AHRSのように)姿勢データを提供するだけでなく、時間の経過に伴う車両の位置、速度、加速度も追跡します。GNSSのような外部基準に依存せず、慣性センサーを使用して3次元空間での動きを推定します。AHRSに搭載されているセンサー(ジャイロスコープ、加速度計)を組み合わせるだけでなく、位置や速度を追跡するための高度なアルゴリズムが含まれている場合もあり、精度を向上させるためにGNSSなどの外部データと統合されることがよくあります。
要約すると、AHRSは姿勢(姿勢角および方位)に焦点を当てているのに対し、INSは位置、速度、姿勢を含むナビゲーションデータの完全なスイートを提供します。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
ドローンマッピングのために慣性システムとLIDARをどのように組み合わせることができますか?
SBG Systemsの慣性システムとLiDARをドローンマッピングに組み合わせることで、高精度な地理空間データの取得における精度と信頼性が向上します。
この連携の仕組みと、ドローンによるマッピングにどのようなメリットがあるかを以下に説明します:
- レーザーパルスを使用して地表までの距離を測定し、地形や構造物の詳細な3Dマップを作成するリモートセンシング手法です。
- SBG SystemsのINSは、慣性計測装置(IMU)とGNSSデータを組み合わせることで、GNSSが利用できない環境においても、正確な位置、姿勢(ピッチ、ロール、ヨー)、速度を提供します。
SBGの慣性システムはLiDARデータと同期します。INSがドローンの位置と姿勢を高精度で追跡する一方、LiDARが下方の地形やオブジェクトの詳細を捉えます。
ドローンの正確な向きを把握することで、LiDARデータを3次元空間上で正確に位置決めすることができます。
GNSSコンポーネントがグローバルな測位を提供し、IMUがリアルタイムの姿勢および移動データを提供します。この組み合わせにより、GNSSの電波が弱い、または利用できない状況(高層ビルの近隣や鬱蒼とした森林など)でも、INSはドローンの軌跡と位置の追跡を継続でき、一貫性のあるLiDARマッピングが可能になります。
同時自己位置推定とマッピング(SLAM)とはどういう意味ですか?
自己位置推定と環境地図作成 (SLAM) は、ロボット、車両、またはデバイスが未知の環境の地図を構築しながら、同時にその地図内での自己位置を特定することを可能にする計算技術です。
これは、様々なセンサー(例:カメラ、LiDAR、レーダー、IMU、GNSS)からのデータと、フィルタリングや最適化などのアルゴリズムを組み合わせて、リアルタイムの地図作成とナビゲーションを実現します。
SLAMにより、自律システムは事前の地図やGPSなしで周囲をナビゲートし、その環境を理解することが可能になります。
