山火事の鎮火を支援するEllipse
Fire Flightのソリューションは、山火事の消火活動を支援するために当社の慣性計測装置(IMU)を採用しています。
「Ellipseは、優れた技術サポートに支えられており、当社のシステムに簡単に統合できるGPS/IMUでした。その結果、世界中で山火事マッピングシステムを正常に展開することができました。過去数年間にわたり私と私のチームが受けたサポートに感謝しています。」| Dr Paul D.、Chief Executive Officer、Fire Flight Technologies
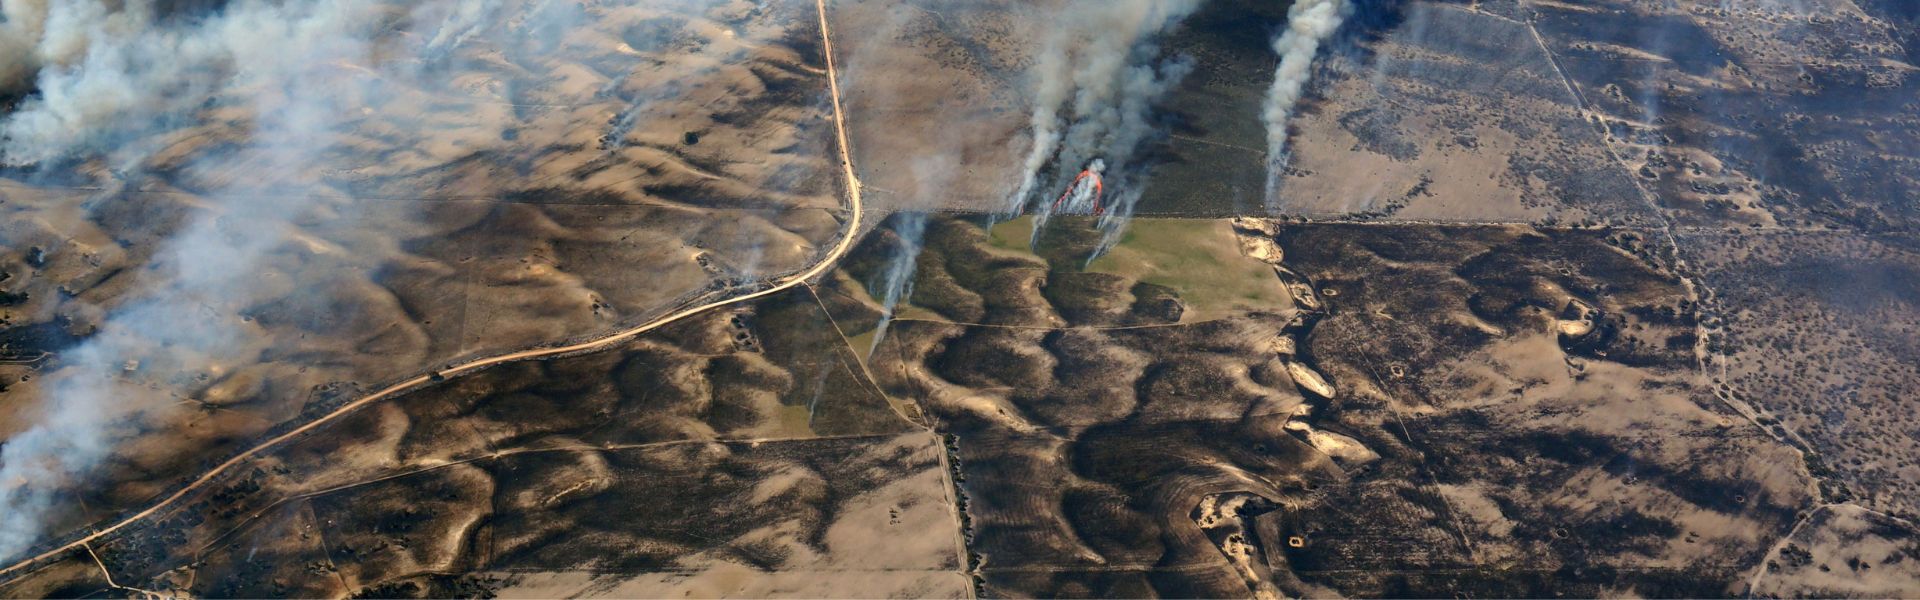
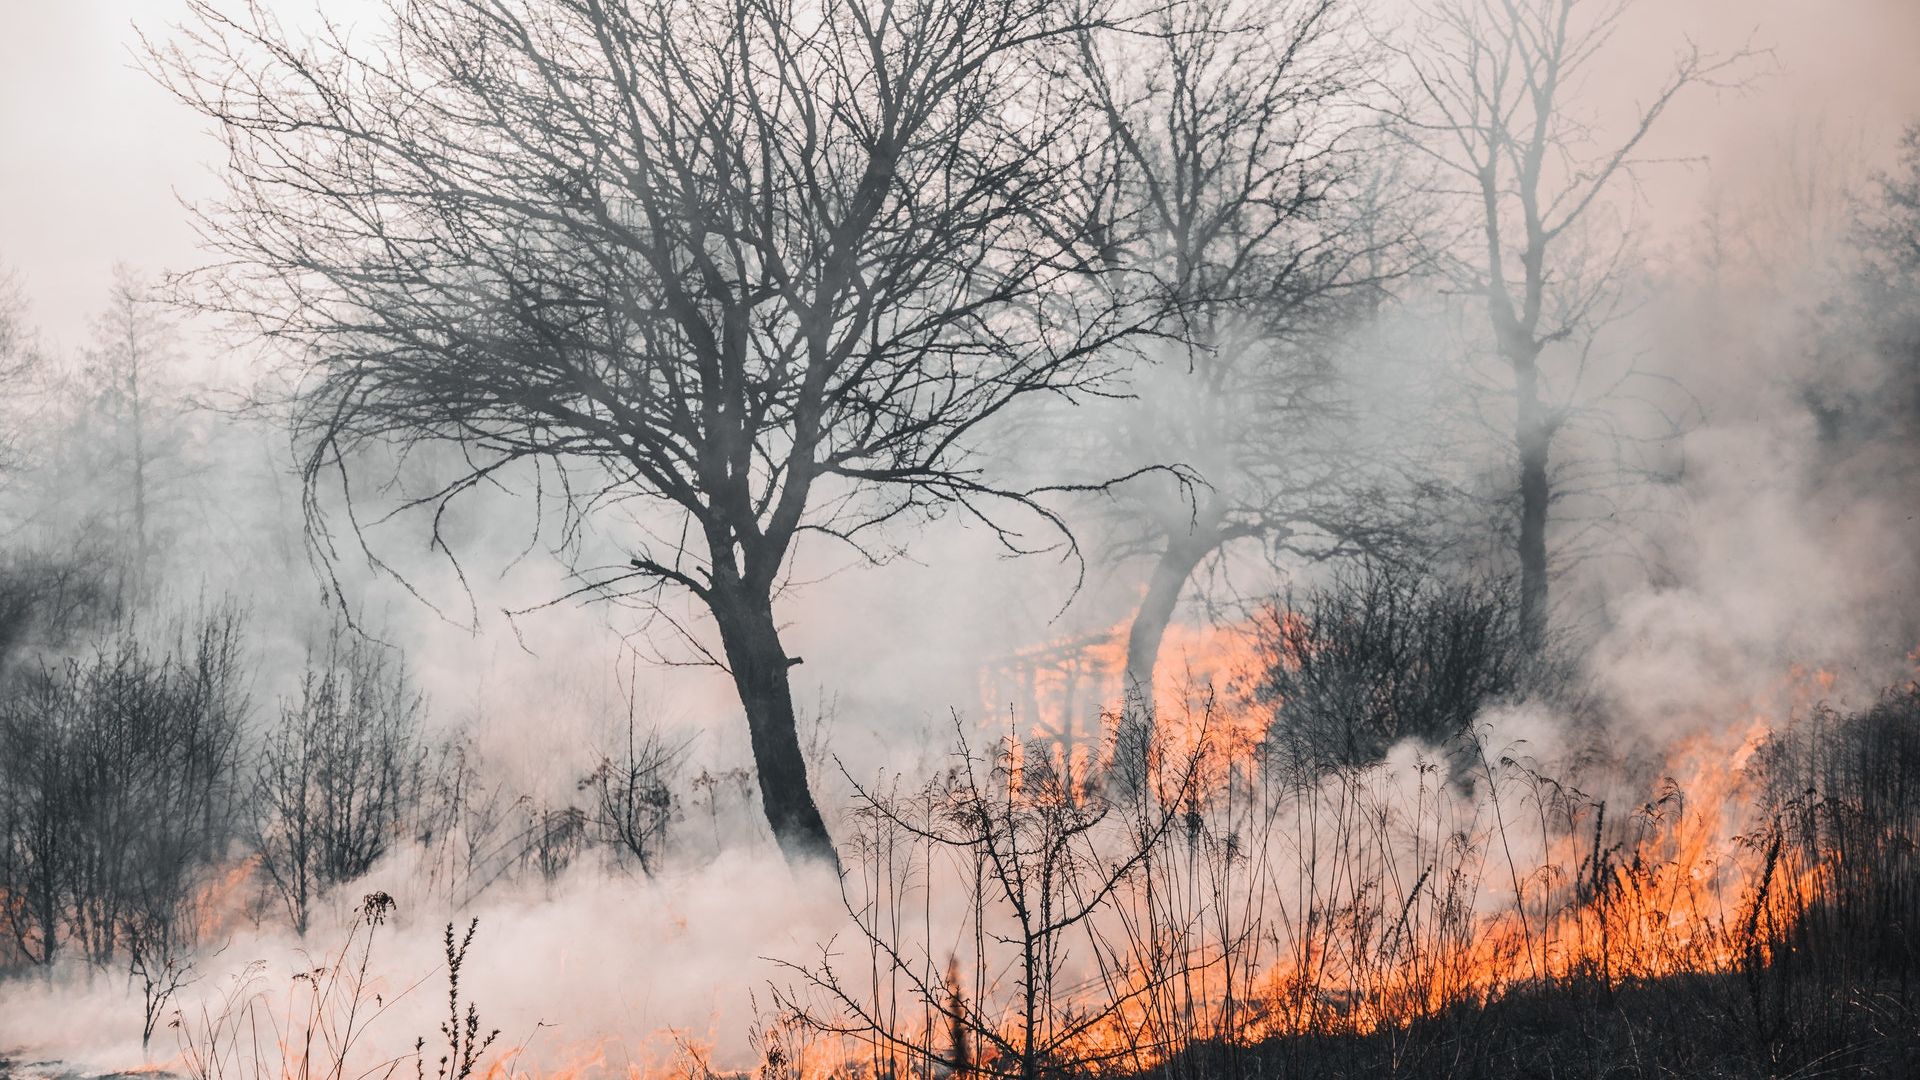
気候変動は、森林火災(オーストラリアでは「ブッシュファイヤー」として知られている)のリスクと規模の増大の一因となっています。
森林火災は毎年、数千ヘクタールもの森林を破壊しています。森林火災の予測と早期発見は、人命、インフラ、そして生態学的に脆弱な地域を救うことができます。
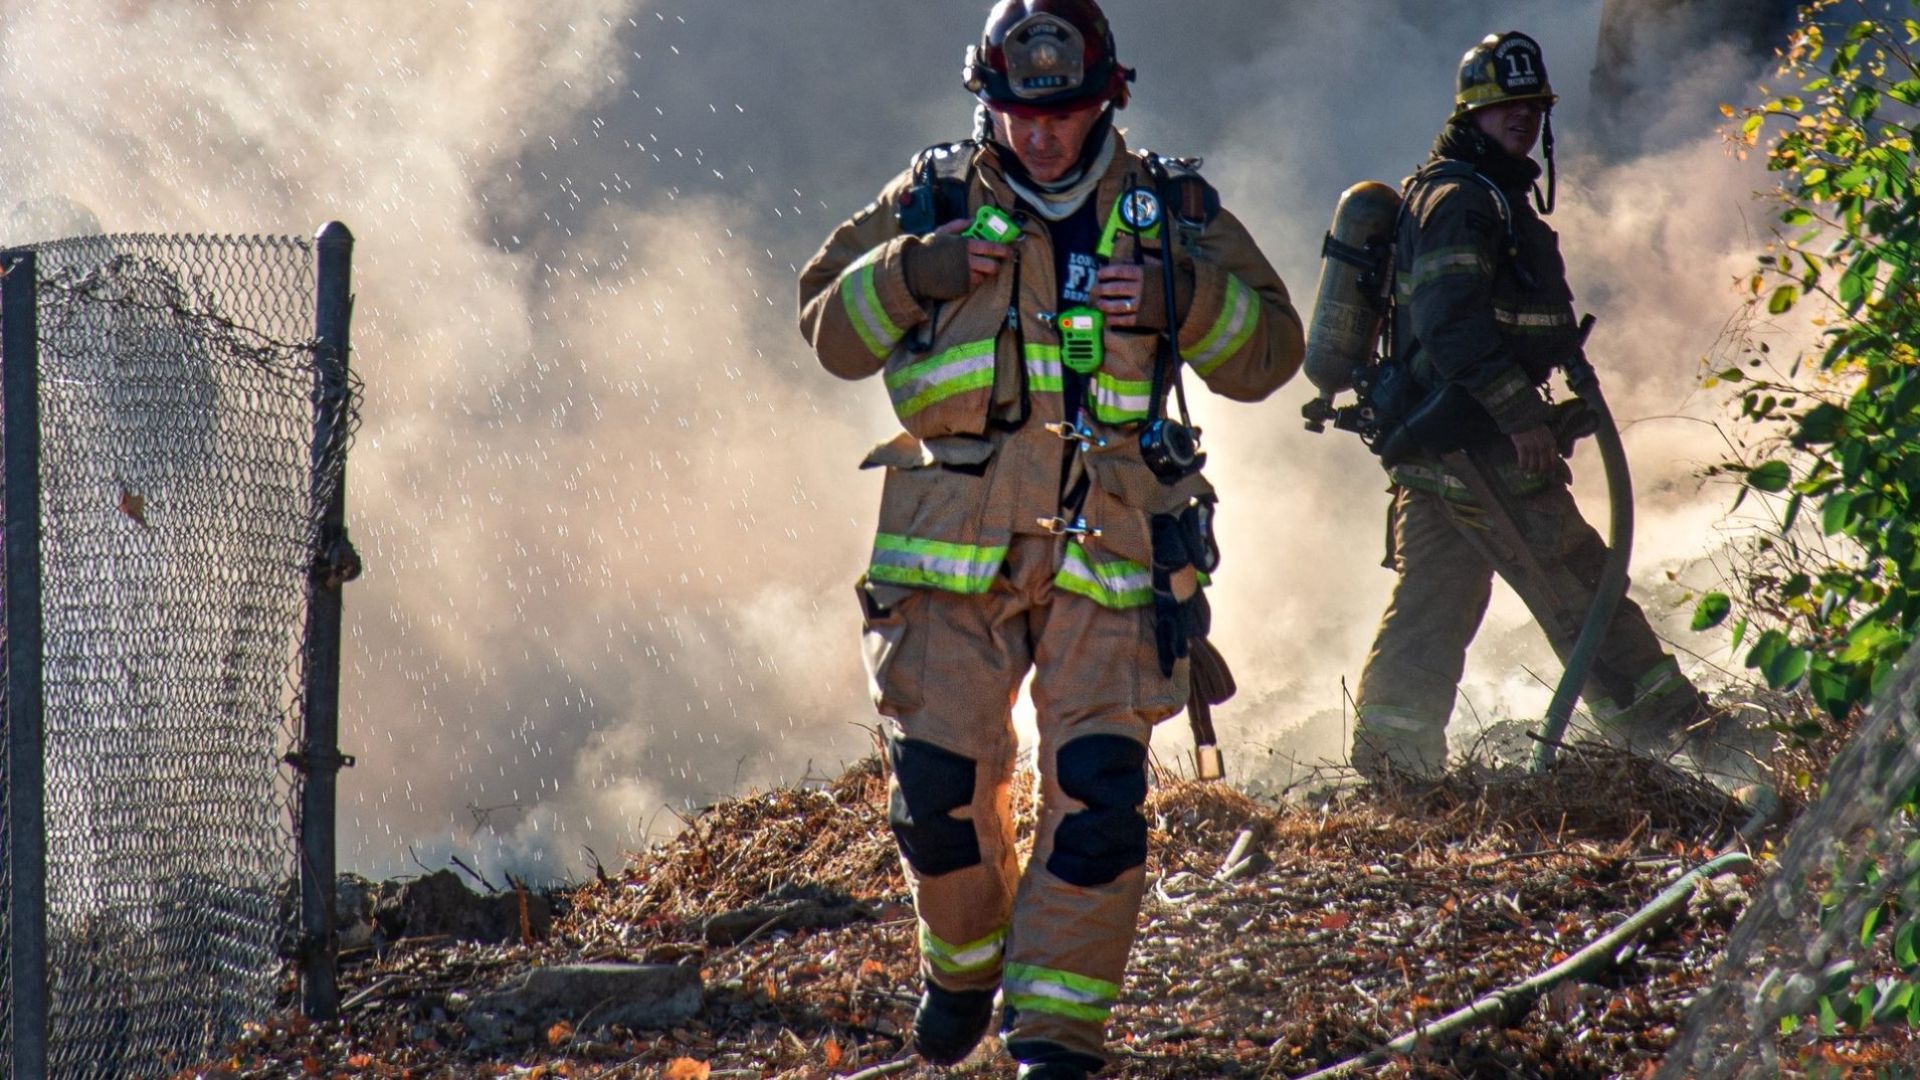
同様に重要なのは、森林火災発生中および発生後の復旧計画です。森林火災がより頻繁に発生するにつれて、消防機関は森林火災と戦うためにリアルタイムの火災マップを生成する技術に依存しています。
オーストラリアに拠点を置くFire Flight社は、リアルタイム火災マッピングおよび火災インテリジェンスサービスの世界的なプロバイダーです。同社は、エンドユーザー(火災管理者や消防機関など)に、火災境界に関する情報と火災の熱画像マップを提供しています。
Fire Flight社の火災マッピングシステムは、有人航空機に搭載されたハードウェア(火災マッピングカメラ、GPS/IMU、コンピューター)とソフトウェアの組み合わせです。この航空機は、活動中の森林火災の上空を高く飛行し、そこでリアルタイムで正確なマップを作成します。
これらのマップはエンドユーザーと共有され、彼らが消火活動の計画を立てるのに役立ちます。
IMUの精度がカギ
山火事マップの地理空間精度は、システムに統合されたIMUの精度に直接依存します。さらに、Fire Flightは、山火事マッピングシステムに正確なリアルタイムデータを提供するコスト効率の高いIMUを使用することを目指していました。
過去には他社からIMUを購入していましたが、それらのユニットは精度が低く、不満を引き起こしました。いくつかの競合他社をテストした後、Fire Flightは最終的に当社のEllipse-Dソリューションを承認しました。さらに、ニーズを分析した後、当社の製品チームは最適なオプションとしてEllipse-Dを推奨しました。
デュアルアンテナINSであるEllipse-Dは、シングルアンテナシステムよりも正確な方位を提供します。しかし、Fire FlightはEllipse-DのデュアルGNSSアンテナの設置について懸念を表明しました。彼らは、潜在的な設置上の課題や追加の認証要件について心配していました。
シームレスな統合
初期テストとデモンストレーションの後、Fire Flightチームは、当社が推奨するEllipse-DのデュアルGNSSの採用を確信しました。彼らはその信頼性と高精度を評価し、Ellipse-Dを選択しました。Fire Flight社は、統合フェーズにおける当社のサポートチームの迅速な対応を称賛しました。
Fire Flight社の火災マッピングシステムへのEllipse-Dの統合はシームレスに行われました!このパートナーシップは、気候変動がもたらす重大な課題に対して、革新技術がどのように貢献できるかを示す好例です。
人命、財産、そして環境を守るという使命を支援する航空イメージング技術のソリューションにおいて、Fire Flight社に貢献できることを非常に誇りに思っています。
Ellipse-D
Ellipse-Dは、デュアルアンテナとデュアル周波数RTK GNSSを統合した慣性航法システムであり、弊社の後処理ソフトウェアQinertiaと互換性があります。
ロボットおよび地理空間アプリケーション向けに設計されており、デッドレコニング(自律航法)の精度を向上させるために、PulseまたはCAN OBDIIによるオドメーター入力を融合させることができます。

Ellipse-D の見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリケーションに関するよくある質問への回答をご覧いただけます。また、お探しの情報が見つからない場合は、直接お問い合わせいただければ、さらに詳しいサポートをさせていただきます。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
RTKとPPKの違いは何ですか?
リアルタイムキネマティック(RTK)は、通常RTCMフォーマットの補正ストリームを使用して、GNSS補正をほぼリアルタイムで送信する測位技術です。しかし、GNSS補正の完全性、可用性、カバレッジ、互換性といった点に関して、確実性を確保する上での課題が存在する場合があります。
RTKの後処理と比較して、PPKの最大の利点は、フォワード処理やバックワード処理を含むデータ処理作業を後処理の段階で最適化できる点にある。一方、リアルタイム処理では、補正値やその伝送に中断や不整合が生じると、測位精度が低下してしまう。
GNSSポストプロセッシング(PPK)とリアルタイム(RTK)の最初の重要な利点は、現場で使用されるシステムが、CORSからのRTCM補正をINS/GNSSシステムに取り込むためのデータリンクや無線を備えている必要がないという点です。
ポストプロセッシングの導入における主な制約は、最終的なアプリケーションが環境に対して何らかの処理を行う必要があるという点です。一方、最適化された軌道を生成するために必要な追加の処理時間をアプリケーションが許容できるのであれば、すべての成果物のデータ品質を大幅に向上させることができます。
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
