


Pulse-20 Unità di misura inerziale a 6 gradi di libertà
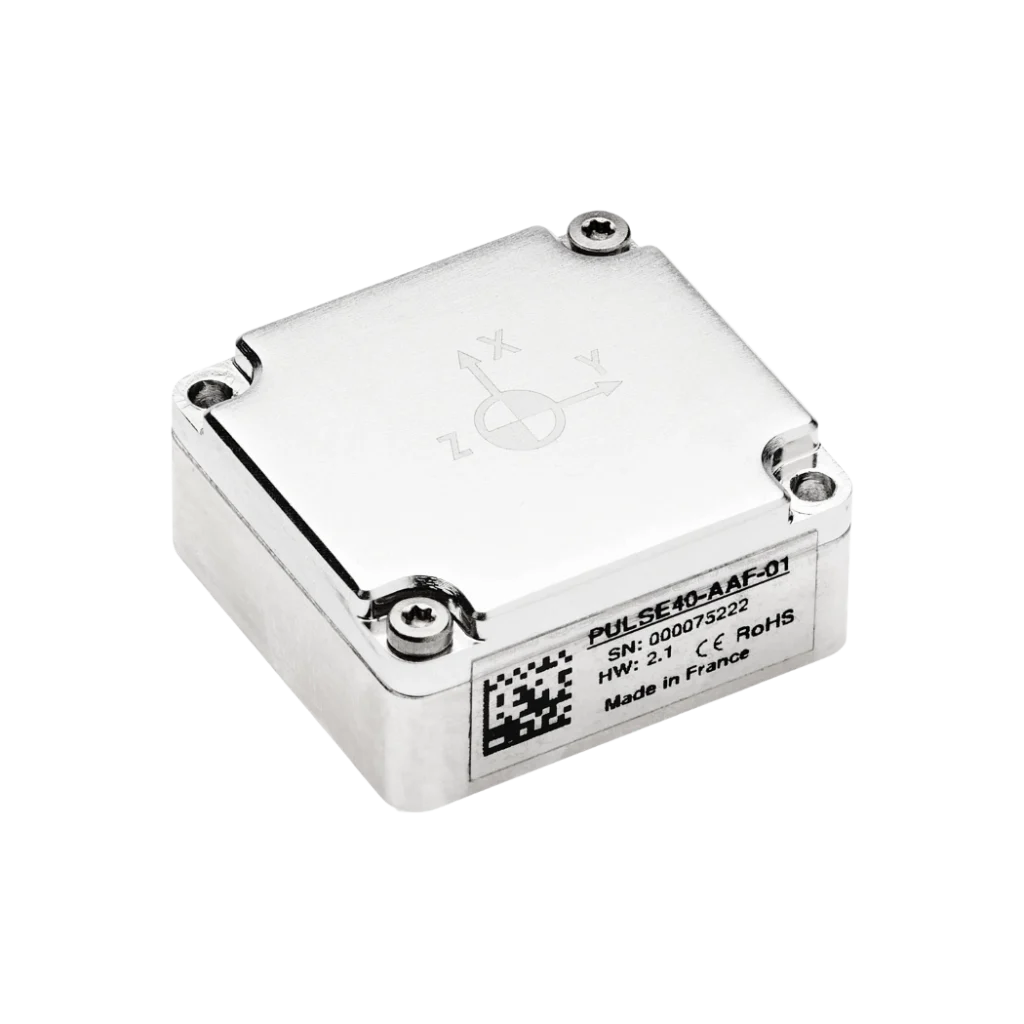
Pulse-20 è la IMU a 6 DoF di grado industriale completamente calibrata più compatta.
Grazie al suo design sub-miniaturizzato, può essere integrata in molteplici tipi di veicoli, dalla navigazione civile e subacquea alle applicazioni per la difesa. È inoltre estremamente robusta rispetto ai vincoli ambientali, con una sopravvivenza agli urti ineguagliabile, una forte resistenza alle vibrazioni e mantiene prestazioni eccezionali in tutte le condizioni.
Pulse-20 rappresenta quindi il miglior sensore di movimento per applicazioni con spazi limitati e condizioni ambientali gravose.
Scopri tutte le sue caratteristiche e applicazioni.
Caratteristiche di Pulse-20
Pulse-20 è progettata per massimizzare le capacità e le prestazioni della tecnologia MEMS in un fattore di forma compatto. Questa IMU sub-miniaturizzata integra un accelerometro a 3 assi e un giroscopio a 3 assi, accuratamente calibrati, compensati in temperatura e filtrati con un filtro FIR su misura per garantire prestazioni eccezionali, anche nelle condizioni più gravose. La IMU supporta sia la comunicazione seriale RS-422 che CAN, offrendo un'integrazione flessibile in un'ampia gamma di applicazioni.


Specifiche tecniche
Prestazioni dell'accelerometro
±40 g Ripetibilità della deriva a lungo termine
1500 μg * Instabilità di bias in fase di avvio
14 μg ** Fattore di scala
100 ppm * Camminata casuale a velocità
0,03 m/s/√h ** Errore di rettifica delle vibrazioni
0,05 mg/g² Larghezza di banda
203 Hz
Prestazioni del giroscopio
± 1000 °/s Ripetibilità della deriva a lungo termine
750 °/h * Instabilità di bias in fase di avvio
7 °/h ** Fattore di scala
500 ppm * Camminata casuale angolare
0,18 °/√h ** Errore di rettifica delle vibrazioni
<1 °/h/g² *** Larghezza di banda
125 Hz
Interfacce
Binario sbgECom Tasso di produzione
Fino a 2 kHz Porte seriali
1 porta RS422, 1 porta RS232 CAN
1x CAN 2.0 A/B, fino a 1 Mbps Uscita di sincronizzazione
1 uscita di sincronizzazione Sincronizzazione IN
1 ingresso orologio Modalità dell'orologio
Interno, Esterno diretto (2 kHz), Esterno scalato (da 1 Hz a 1 kHz) Configurazione IMU
sbgECom, sbgCenter (ODR, sincronizzazione in entrata/in uscita, eventi)
Specifiche meccaniche ed elettriche
da 4 a 15 V CC Consumo energetico
400 mW Peso
10 g Dimensioni (L x P x A)
26,8 mm x 18,8 mm x 9,5 mm
Specifiche ambientali e campo di funzionamento
IP-50 Temperatura di esercizio
da -40 °C a 85 °C Vibrazioni
10 g RMS | da 20 Hz a 2 kHz Ammortizzatori
< 2000 g MTBF (calcolato)
50.000 ore Conforme a
MIL-STD-810
Applicazioni
Pulse-20 fornisce dati precisi di assetto e prua in un pacchetto compatto e ad alte prestazioni, adatto a un'ampia gamma di applicazioni.
Nella navigazione aerea, garantisce un controllo di volo stabile con precisione e leggerezza, anche in condizioni difficili. Nella navigazione terrestre, migliora la fusione dei sensori e l'orientamento, consentendo un movimento fluido del veicolo.
Adattabile e resiliente, la nostra IMU è la soluzione ideale per i settori che necessitano di sensori di orientamento compatti e potenti.
Scopri la sua gamma completa di applicazioni e potenzia le capacità del tuo progetto.
Scheda tecnica di Pulse-20
Ricevi tutte le caratteristiche e le specifiche dei sensori direttamente nella tua casella di posta!
Confronta Pulse-20 con altri prodotti
Scopri come il Pulse-20 si confronta con altri prodotti grazie alla nostra esaustiva tabella di confronto. Esplora i vantaggi unici che offre in termini di prestazioni, precisione e design compatto, rendendolo una soluzione di spicco per le vostre esigenze di orientamento e navigazione.
-

Pulse-20
- Intervallo dell'accelerometro
- ± 40 g
- Intervallo del giroscopio
- ± 1000 °/s
- Instabilità dell'accelerometro dovuta alla deriva durante il funzionamento
- 14 μg
- Instabilità in fase di funzionamento dovuta alla deviazione del giroscopio
- 7 °/h
- Camminata casuale a velocità variabile
- 0,03 m/s/√h
- Camminata casuale angolare
- 0,08 °/√h
- Larghezza di banda dell'accelerometro
- 203 Hz
- Larghezza di banda del giroscopio
- 125 Hz
- Tasso di produzione
- Fino a 2 kHz
- Tensione di funzionamento
- da 4 a 15 V CC
- Consumo energetico
- 0.40 W
- Peso (g)
- 10 g
- Dimensioni (L x P x A)
- 26,8 x 18,8 x 9,5 mm
-
- Intervallo dell'accelerometro
- ±40 g
- Intervallo del giroscopio
- ± 4000 °/s
- Instabilità dell'accelerometro dovuta alla deriva durante il funzionamento
- 6 μg
- Instabilità in fase di funzionamento dovuta alla deviazione del giroscopio
- 0,5 °/h
- Camminata casuale a velocità variabile
- 0,02 m/s/√h
- Camminata casuale angolare
- 0,18 °/√h
- Larghezza di banda dell'accelerometro
- 250 Hz
- Larghezza di banda del giroscopio
- 250 Hz
- Tasso di produzione
- Fino a 2 kHz
- Tensione di funzionamento
- da 3,3 a 5,5 V CC
- Consumo energetico
- 0.30 W
- Peso (g)
- 19 g
- Dimensioni (L x P x A)
- 30 x 28 x 13,3 mm
-
- Intervallo dell'accelerometro
- ±40 g
- Intervallo del giroscopio
- ± 400 °/s
- Instabilità dell'accelerometro dovuta alla deriva durante il funzionamento
- 6 μg
- Instabilità in fase di funzionamento dovuta alla deviazione del giroscopio
- 0,1 °/h
- Camminata casuale a velocità variabile
- 0,02 m/s/√h
- Camminata casuale angolare
- 0,012 °/√h
- Larghezza di banda dell'accelerometro
- 100 Hz
- Larghezza di banda del giroscopio
- 100 Hz
- Tasso di produzione
- Fino a 2 kHz
- Tensione di funzionamento
- Da 5 a 36 V CC
- Consumo energetico
- < 1.8 W
- Peso (g)
- 260 g
- Dimensioni (L x P x A)
- 56 x 56 x 50,5 mm

Compatibilità



Documentazione di Pulse-20
Pulse-20 è fornito con una documentazione completa, progettata per supportare gli utenti in ogni fase.
Dalle guide all'installazione fino alla configurazione avanzata e alla risoluzione dei problemi, i nostri manuali chiari e dettagliati assicurano un'integrazione e un funzionamento ottimali.
Casi studio
Esplora i casi d'uso reali che dimostrano come le nostre IMU migliorano le prestazioni, riducono i tempi di inattività e incrementano l'efficienza operativa. Scopri come i nostri sensori avanzati e le interfacce intuitive offrono la precisione e il controllo necessari per eccellere nelle tue applicazioni.





Processo di produzione
Scopri la precisione e l'esperienza che caratterizzano ogni prodotto SBG Systems. Il seguente video offre uno sguardo dietro le quinte su come progettiamo, produciamo e testiamo meticolosamente i nostri sistemi inerziali ad alte prestazioni.
Dall'ingegneria avanzata al rigoroso controllo di qualità, il nostro processo di produzione garantisce che ogni prodotto soddisfi i più alti standard di affidabilità e precisione.
Guardalo ora per saperne di più!

Richiedi un preventivo
Si parla di noi
Presentiamo le esperienze e le testimonianze di professionisti del settore e clienti che hanno utilizzato i nostri prodotti nei loro progetti.
Scopri come la nostra tecnologia innovativa ha trasformato le loro attività, migliorato la produttività e garantito risultati affidabili in diverse applicazioni.



Hai qualche domanda?
Benvenuti nella nostra sezione FAQ, dove rispondiamo alle vostre domande più urgenti sulla nostra tecnologia all'avanguardia e sulle sue applicazioni. Qui troverete risposte esaurienti sulle caratteristiche del prodotto (pulse series), sui processi di installazione, sui consigli per la risoluzione dei problemi e sulle migliori pratiche per massimizzare la vostra esperienza. Che siate nuovi utenti in cerca di guida o professionisti esperti alla ricerca di approfondimenti avanzati, le nostre FAQ sono progettate per fornire le informazioni di cui avete bisogno.
Trova le tue risposte qui!
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Che cos'è un'unità di misura inerziale?
Le Unità di Misura Inerziale (IMU) sono dispositivi sofisticati che misurano e registrano la forza specifica, la velocità angolare e, in alcuni casi, l'orientamento del campo magnetico di un corpo. Le IMU sono componenti cruciali in svariate applicazioni, tra cui navigazione, robotica e tracciamento del movimento. Ecco un'analisi dettagliata delle loro principali caratteristiche e funzioni:
- Accelerometri: misurano l'accelerazione lineare lungo uno o più assi. Forniscono dati sulla velocità con cui un oggetto accelera o decelera e sono in grado di rilevare variazioni di movimento o di posizione.
- Giroscopi: Misurano la velocità angolare, o il tasso di rotazione attorno a un asse specifico. I giroscopi aiutano a determinare i cambiamenti di orientamento, consentendo ai dispositivi di mantenere la loro posizione rispetto a un sistema di riferimento.
- Magnetometri (opzionale): Alcune IMU includono magnetometri, che misurano l'intensità e la direzione dei campi magnetici. Questi dati possono aiutare a determinare l'orientamento del dispositivo rispetto al campo magnetico terrestre, migliorando l'accuratezza della navigazione.
Le IMU forniscono dati continui sul movimento di un oggetto, consentendo il tracciamento in tempo reale della sua posizione e del suo orientamento. Queste informazioni sono fondamentali per applicazioni come droni, veicoli e robotica.
In applicazioni come i gimbal per telecamere o gli UAV, le IMU aiutano a stabilizzare i movimenti compensando oscillazioni o vibrazioni indesiderate, garantendo operazioni più fluide.
Cos'è l'RMS nel GPS/GNSS?
RMS sta per Root Mean Square (valore quadratico medio) e funge da misura statistica utilizzata per quantificare l'entità media degli errori nei dati di navigazione, comprese le misurazioni GPS e inerziali. Riflette il livello di errore previsto di un sistema e indica l'affidabilità delle sue prestazioni.
Valori RMS più bassi indicano una maggiore accuratezza di navigazione e una maggiore affidabilità complessiva del sistema. L’accuratezza si riferisce alla vicinanza di una misurazione al valore reale, mentre la precisione indica la coerenza delle misurazioni ripetute. In assenza di errori sistematici, accuratezza e precisione diventano strettamente correlate, e l’RMS aiuta a esprimere l’accuratezza in termini statistici. Si calcola elevando al quadrato tutti i singoli errori, calcolandone la media e infine estraendo la radice quadrata, in modo da impedire che gli errori positivi e negativi si annullino a vicenda.
L'RMS corrisponde a un livello di probabilità del 68,3%, il che significa che c'è una probabilità del 68,3% che l'errore reale rimanga entro il valore RMS. Nei rilievi GPS o GNSS, la precisione viene spesso espressa con la notazione RMS. Ad esempio, "5 mm + 1 ppm (rms)" indica una probabilità del 68,3% che l'errore non superi 5 mm più 1 mm per ogni chilometro misurato. Se viene rilevata una linea di base di 10 km, ciò significa che vi è una probabilità del 68,3% che l'errore misurato rimanga pari o inferiore a 15 mm.
Questa misura standard è applicata nelle valutazioni di navigazione 1D, 2D e 3D ed è utilizzata per valutare le prestazioni di posizione, velocità e assetto. Svolge un ruolo cruciale nel determinare la qualità del sensore, l'efficacia della calibrazione e le prestazioni dell'algoritmo sia durante le fasi di test che quelle operative. Convertendo errori di navigazione complessi in un singolo valore numerico, l'RMS consente un chiaro confronto tra i sistemi, supporta decisioni informate e rafforza la validazione del sistema nelle applicazioni reali.
