


Pulse-20 Inercyjna jednostka pomiarowa o 6 stopniach swobody
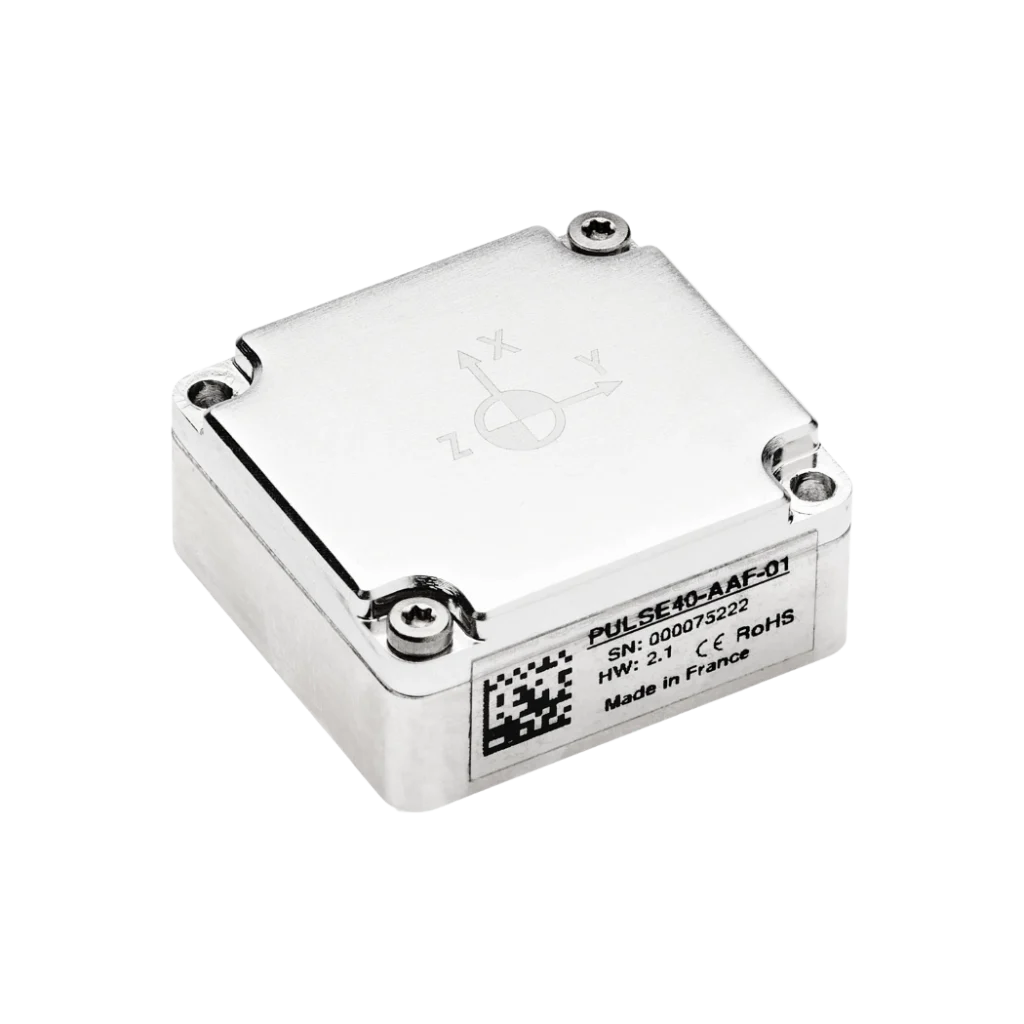
Pulse-20 to najbardziej kompaktowy, w pełni skalibrowany, przemysłowy moduł IMU o 6 stopniach swobody (6 DoF).
Dzięki miniaturowej konstrukcji może być integrowany z wieloma różnymi typami pojazdów – od nawigacji cywilnej i podwodnej po zastosowania obronne. Jest również niezwykle odporny na czynniki środowiskowe, oferując niezrównaną wytrzymałość na wstrząsy, odporność na wibracje oraz zachowując znakomitą wydajność w każdych warunkach.
Dlatego Pulse-20 to najlepszy sensor ruchu do zastosowań o ograniczonej przestrzeni i w trudnych warunkach środowiskowych.
Odkryj wszystkie jego funkcje i zastosowania.
Właściwości Pulse-20
Model Pulse-20 został zaprojektowany tak, aby maksymalnie wykorzystać możliwości i wydajność technologii MEMS w kompaktowej obudowie. Ten subminiaturowy moduł IMU integruje 3-osiowy akcelerometr oraz 3-osiowy żyroskop. Elementy te są starannie skalibrowane, skompensowane temperaturowo i przefiltrowane za pomocą dedykowanego filtra FIR, co zapewnia wyjątkową wydajność nawet w najtrudniejszych warunkach. Moduł IMU obsługuje zarówno komunikację szeregową RS-422, jak i CAN, oferując elastyczną integrację w szerokim zakresie zastosowań.


Dane techniczne
Wydajność akcelerometru
±40 g Długoterminowa powtarzalność dryftu
1500 μg * Niestabilność spowodowana odchyleniem podczas jazdy
14 μg ** Współczynnik skalowania
100 ppm * Losowy spacer prędkościowy
0,03 m/s/√h ** Błąd korekcji drgań
0,05 mg/g² Przepustowość
203 Hz
Wydajność żyroskopu
± 1000 °/s Długoterminowa powtarzalność dryftu
750 °/h * Niestabilność spowodowana odchyleniem podczas jazdy
7 °/h ** Współczynnik skalowania
500 ppm * Losowy spacer kątowy
0,18°/√h ** Błąd korekcji drgań
<1 °/h/g² *** Przepustowość
125 Hz
Interfejsy
Binary sbgECom Output rate
Do 2 kHz Porty szeregowe
1x RS422, 1x RS232 CAN
1x CAN 2.0 A/B, do 1 Mb/s Wyjście synchronizacji
1 x wyjście synchronizacyjne Synchronizacja WEJŚCIE
1x wejście zegara Tryby pracy zegara
Internal, External Direct (2kHz), External Scaled (1Hz to 1kHz) Konfiguracja IMU
sbgECom, sbgCenter (ODR, synchronizacja wejścia/wyjścia, zdarzenia)
Dane techniczne dotyczące części mechanicznych i elektrycznych
od 4 do 15 V prądu stałego Pobór mocy
400 mW Waga
10 g Wymiary (dł. x szer. x wys.)
26,8 mm × 18,8 mm × 9,5 mm
Specyfikacje środowiskowe i zakres pracy
IP-50 Temperatura pracy
od -40 °C do 85 °C Wibracje
10 g RMS | od 20 Hz do 2 kHz Amortyzatory
< 2000 g MTBF (obliczony)
50 000 godzin Zgodność z
MIL-STD-810
Zastosowania
Pulse-20 dostarcza precyzyjne dane dotyczące orientacji i heading w kompaktowej, wysokowydajnej obudowie, odpowiedniej do szerokiego zakresu zastosowań.
W nawigacji powietrznej zapewnia stabilne sterowanie lotem dzięki lekkiej precyzji, nawet w trudnych warunkach. W nawigacji lądowej zwiększa fuzję czujników i orientację, umożliwiając płynny ruch pojazdu.
Nasz IMU, adaptowalny i odporny, jest idealnym rozwiązaniem dla branż potrzebujących kompaktowych, wydajnych czujników orientacji.
Odkryj pełen zakres jego zastosowań i podnieś możliwości swojego projektu.
Karta katalogowa Pulse-20
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj Pulse-20 z innymi produktami
Sprawdź, jak Pulse-20 wypada na tle innych produktów dzięki naszej kompleksowej tabeli porównawczej. Odkryj jego unikalne zalety w zakresie wydajności, precyzji i kompaktowej konstrukcji, które czynią go wyróżniającym się wyborem dla Twoich potrzeb związanych z orientacją i nawigacją.
-

Pulse-20
- Zakres akcelerometru
- ± 40 g
- Zakres działania żyroskopu
- ± 1000 °/s
- Odchylenie akcelerometru a niestabilność podczas jazdy
- 14 μg
- Niestabilność odchylenia żyroskopu podczas pracy
- 7 °/h
- Losowy spacer o stałej prędkości
- 0,03 m/s/√h
- Losowy spacer kątowy
- 0,08°/√h
- Pasmo przenoszenia akcelerometru
- 203 Hz
- Szerokość pasma żyroskopu
- 125 Hz
- Output rate
- Do 2 kHz
- Napięcie robocze
- od 4 do 15 V prądu stałego
- Pobór mocy
- 0.40 W
- Masa (g)
- 10 g
- Wymiary (dł. x szer. x wys.)
- 26,8 × 18,8 × 9,5 mm
-
- Zakres akcelerometru
- ±40 g
- Zakres działania żyroskopu
- ± 4000 °/s
- Odchylenie akcelerometru a niestabilność podczas jazdy
- 6 μg
- Niestabilność odchylenia żyroskopu podczas pracy
- 0,5°/h
- Losowy spacer o stałej prędkości
- 0,02 m/s/√h
- Losowy spacer kątowy
- 0,18°/√h
- Pasmo przenoszenia akcelerometru
- 250 Hz
- Szerokość pasma żyroskopu
- 250 Hz
- Output rate
- Do 2 kHz
- Napięcie robocze
- od 3,3 do 5,5 V DC
- Pobór mocy
- 0.30 W
- Masa (g)
- 19 g
- Wymiary (dł. x szer. x wys.)
- 30 × 28 × 13,3 mm
-
- Zakres akcelerometru
- ±40 g
- Zakres działania żyroskopu
- ± 400 °/s
- Odchylenie akcelerometru a niestabilność podczas jazdy
- 6 μg
- Niestabilność odchylenia żyroskopu podczas pracy
- 0,1°/h
- Losowy spacer o stałej prędkości
- 0,02 m/s/√h
- Losowy spacer kątowy
- 0,012°/√h
- Pasmo przenoszenia akcelerometru
- 100 Hz
- Szerokość pasma żyroskopu
- 100 Hz
- Output rate
- Do 2 kHz
- Napięcie robocze
- od 5 do 36 VDC
- Pobór mocy
- < 1.8 W
- Masa (g)
- 260 g
- Wymiary (dł. x szer. x wys.)
- 56 × 56 × 50,5 mm

Kompatybilność



Dokumentacja Pulse-20
Pulse-20 jest dostarczany z kompleksową dokumentacją, zaprojektowaną tak, aby wspierać użytkowników na każdym kroku.
Od przewodników instalacyjnych po zaawansowaną konfigurację i rozwiązywanie problemów – nasze przejrzyste i szczegółowe instrukcje zapewniają bezproblemową integrację i działanie.
Studia przypadków
Poznaj rzeczywiste przypadki użycia pokazujące, jak nasze moduły IMU zwiększają wydajność, skracają przestoje i poprawiają efektywność operacyjną. Dowiedz się, jak nasze zaawansowane czujniki i intuicyjne interfejsy zapewniają precyzję i kontrolę niezbędne do osiągania sukcesów w Twoich zastosowaniach.
Bezzałogowy wahadłowiec ze zintegrowanym systemem RTK INS GNSS
Pojazdy autonomiczne

Ellipse napędza autonomiczną ciężarówkę
Nawigacja autonomiczna


Proces produkcyjny
Odkryj precyzję i wiedzę ekspertów stojącą za każdym produktem SBG Systems. Poniższy film prezentuje od wewnątrz, jak skrupulatnie projektujemy, produkujemy i testujemy nasze wysokowydajne systemy inercyjne.
Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości – nasz proces produkcji gwarantuje, że każdy produkt spełnia najwyższe standardy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!

Poproś o wycenę
Mówią o nas
Prezentujemy doświadczenia i opinie specjalistów z branży oraz klientów, którzy wykorzystali nasze produkty w swoich projektach.
Dowiedz się, w jaki sposób nasza innowacyjna technologia zmieniła sposób ich działania, zwiększyła wydajność i zapewniła niezawodne wyniki w różnych zastosowaniach.



Czy masz jakieś pytania?
Witamy w naszej sekcji FAQ, gdzie odpowiadamy na najważniejsze pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań. Znajdziesz tu wyczerpujące odpowiedzi na temat funkcji produktów (seria Pulse), procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz najlepszych praktyk, które pozwolą Ci w pełni wykorzystać nasze rozwiązania. Niezależnie od tego, czy jesteś nowym użytkownikiem szukającym wskazówek, czy doświadczonym profesjonalistą poszukującym zaawansowanych informacji, nasze FAQ zostały zaprojektowane tak, aby dostarczyć Ci potrzebnych wiadomości.
Znajdź swoje odpowiedzi tutaj!
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czym jest inercyjna jednostka pomiarowa?
Inercyjne jednostki pomiarowe (IMU) to zaawansowane urządzenia, które mierzą i przesyłają dane o sile pozornej, prędkości kątowej oraz niekiedy orientacji pola magnetycznego ciała. IMU są kluczowymi komponentami w różnych zastosowaniach, w tym w nawigacji, robotyce i śledzeniu ruchu. Oto bliższe spojrzenie na ich najważniejsze cechy i funkcje:
- Akcelerometry: Mierzą przyspieszenie liniowe wzdłuż jednej lub kilku osi. Dostarczają danych dotyczących tempa przyspieszania lub zwalniania obiektu oraz umożliwiają wykrywanie zmian ruchu lub położenia.
- Żyroskopy: Mierzą prędkość kątową, czyli szybkość obrotu wokół określonej osi. Żyroskopy pomagają określać zmiany orientacji, umożliwiając urządzeniom utrzymanie pozycji względem układu odniesienia.
- Magnetometry (opcjonalnie): Niektóre IMU zawierają magnetometry, które mierzą siłę i kierunek pól magnetycznych. Dane te mogą pomóc w określeniu orientacji urządzenia względem pola magnetycznego Ziemi, zwiększając dokładność nawigacji.
IMU dostarczają ciągłych danych o ruchu obiektu, umożliwiając śledzenie jego pozycji i orientacji w czasie rzeczywistym. Informacje te mają kluczowe znaczenie w zastosowaniach takich jak drony, pojazdy i robotyka.
W zastosowaniach takich jak głowice stabilizujące kamery czy drony (UAV), IMU pomagają stabilizować ruchy poprzez kompensowanie niepożądanych drgań lub wibracji, co przekłada się na płynniejszą pracę.
Czym jest RMS w GPS/GNSS?
RMS oznacza błąd średniokwadratowy (Root Mean Square) i służy jako miara statystyczna stosowana do określania średniej wielkości błędów w danych nawigacyjnych, w tym pomiarach GPS i inercyjnych. Odzwierciedla oczekiwany poziom błędów systemu i wskazuje, jak niezawodnie działa.
Niższe wartości RMS oznaczają wyższą dokładność nawigacji i ogólną niezawodność systemu. Dokładność odnosi się do tego, jak bardzo pomiar zbliża się do wartości rzeczywistej, natomiast precyzja wskazuje na spójność powtarzanych pomiarów. W przypadku braku błędów systematycznych dokładność i precyzja są ze sobą ściśle powiązane, a wartość RMS pozwala wyrazić dokładność w sposób statystyczny. Oblicza się ją poprzez podniesienie wszystkich poszczególnych błędów do kwadratu, uśrednienie ich, a następnie obliczenie pierwiastka kwadratowego, aby zapobiec wzajemnemu znoszeniu się błędów dodatnich i ujemnych.
RMS odpowiada poziomowi prawdopodobieństwa 68,3%, co oznacza, że istnieje 68,3% szans, że rzeczywisty błąd mieści się w wartości RMS. W pomiarach GPS lub GNSS dokładność jest często wyrażana za pomocą notacji RMS. Na przykład zapisek „5 mm + 1 ppm (rms)” oznacza 68,3% szans, że błąd nie przekroczy 5 mm plus 1 mm na każdy zmierzony kilometr. Jeśli mierzona jest baza o długości 10 km, oznacza to, że istnieje 68,3% prawdopodobieństwa, iż zmierzony błąd pozostanie na poziomie 15 mm lub poniżej.
Ta standardowa miara jest stosowana w ocenach nawigacyjnych 1D, 2D i 3D oraz służy do oceny wydajności pozycji, prędkości i orientacji. Odgrywa kluczową rolę w określaniu jakości czujników, skuteczności kalibracji i wydajności algorytmów, zarówno w fazach testowych, jak i operacyjnych. Poprzez konwersję złożonych błędów nawigacyjnych na pojedynczą wartość liczbową, RMS umożliwia jasne porównanie między systemami, wspiera świadome decyzje i wzmacnia walidację systemu w rzeczywistych zastosowaniach.
