


Pulse-20 Centrale inertielle à 6 degrés de liberté
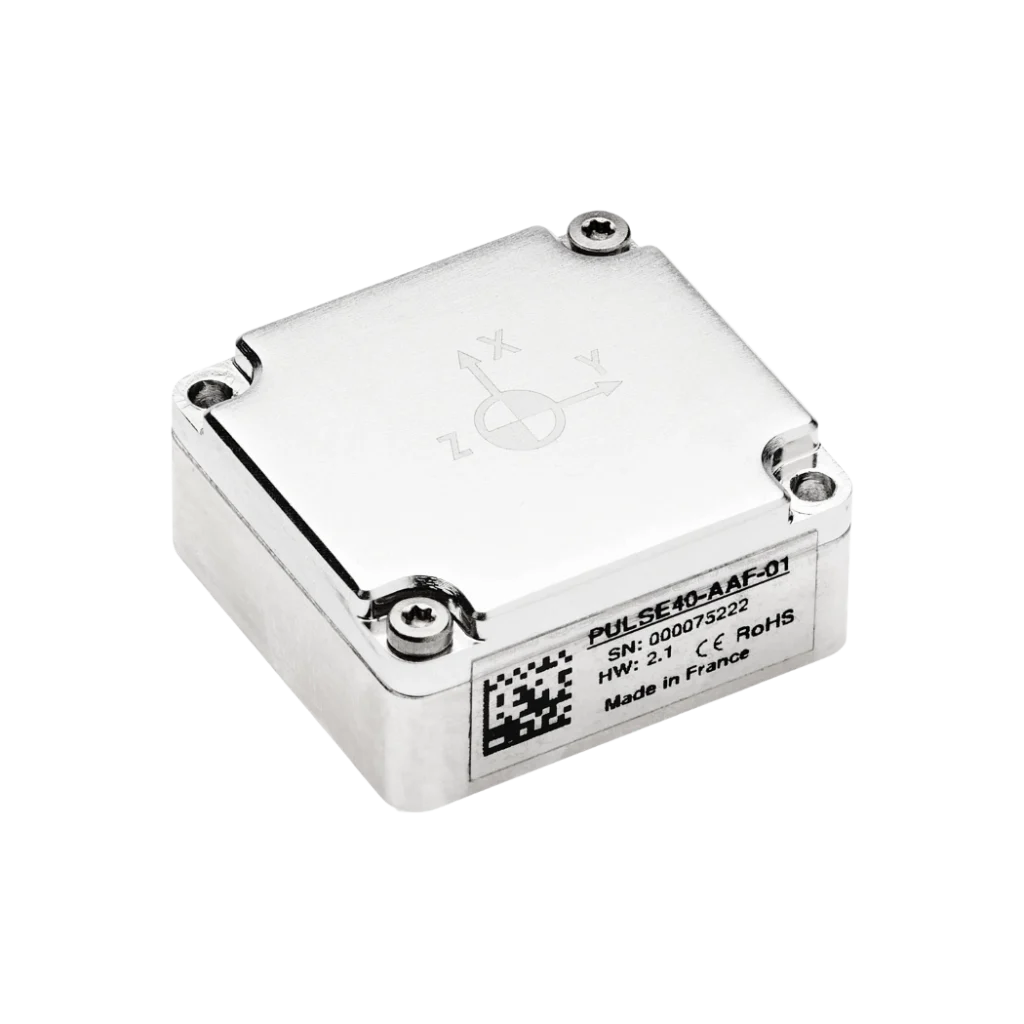
La Pulse-20 est l'IMU 6 DoF de qualité industrielle entièrement étalonnée la plus compacte du marché.
Grâce à sa conception subminiature, elle peut être intégrée dans de multiples types de véhicules, de la navigation civile et sous-marine aux applications de défense. Elle se montre également très résistante aux contraintes environnementales, offrant une survivabilité inégalée face aux chocs, une grande robustesse aux vibrations et des performances exceptionnelles en toutes circonstances.
La Pulse-20 constitue par conséquent le meilleur capteur de mouvement pour les applications soumises à des contraintes d'encombrement et à des environnements difficiles.
Découvrez toutes ses fonctionnalités et applications.
Caractéristiques du Pulse-20
La Pulse-20 est conçue pour maximiser les capacités et les performances de la technologie MEMS dans un format compact. Cette IMU subminiature intègre un accéléromètre à 3 axes et un gyroscope à 3 axes. Ceux-ci sont soigneusement étalonnés, compensés en température et filtrés à l'aide d'un filtre RIF sur mesure afin de garantir des performances remarquables, même dans les conditions les plus extrêmes. L'IMU prend en charge les communications série RS-422 et CAN, offrant ainsi une intégration flexible pour un large éventail d'applications.


Spécifications
Performance de l'accéléromètre
±40 g Répétabilité de la dérive à long terme
1500 μg * Instabilité de biais en cours de fonctionnement
14 μg ** Facteur d'échelle
100 ppm * Marche aléatoire de vitesse
0,03 m/s/√h ** Erreur de redressement de vibration
0,05 mg/g² Bande passante
203 Hz
Performance du gyroscope
± 1000 °/s Répétabilité de la dérive à long terme
750 °/h * Instabilité de biais en cours de fonctionnement
7 °/h ** Facteur d'échelle
500 ppm * Bruit blanc angulaire (Angular Random Walk)
0,18 °/√h ** Erreur de redressement de vibration
<1 °/h/g² *** Bande passante
125 Hz
Interfaces
Binaire sbgECom Fréquence de sortie
Jusqu'à 2 kHz Ports série
1x RS422, 1x RS232 CAN
1x CAN 2.0 A/B, jusqu'à 1 Mbps Sync OUT
1 x Sortie de synchronisation Sync IN
1x Entrée d'horloge Modes d'horloge
Interne, Externe Direct (2 kHz), Externe Échelonné (1 Hz à 1 kHz) Configuration de l'IMU
sbgECom, sbgCenter (ODR, sync in/out, événements)
Spécifications mécaniques et électriques
4 à 15 VDC Consommation électrique
400 mW Poids
10 g Dimensions (LxlxH)
26,8 mm x 18,8 mm x 9,5 mm
Spécifications environnementales et plage de fonctionnement
IP-50 Température de fonctionnement
-40 °C à 85 °C Vibrations
10 g RMS | 20 Hz à 2 kHz Chocs
< 2000 g MTBF (calculé)
50 000 heures Conforme à
MIL-STD-810
Applications
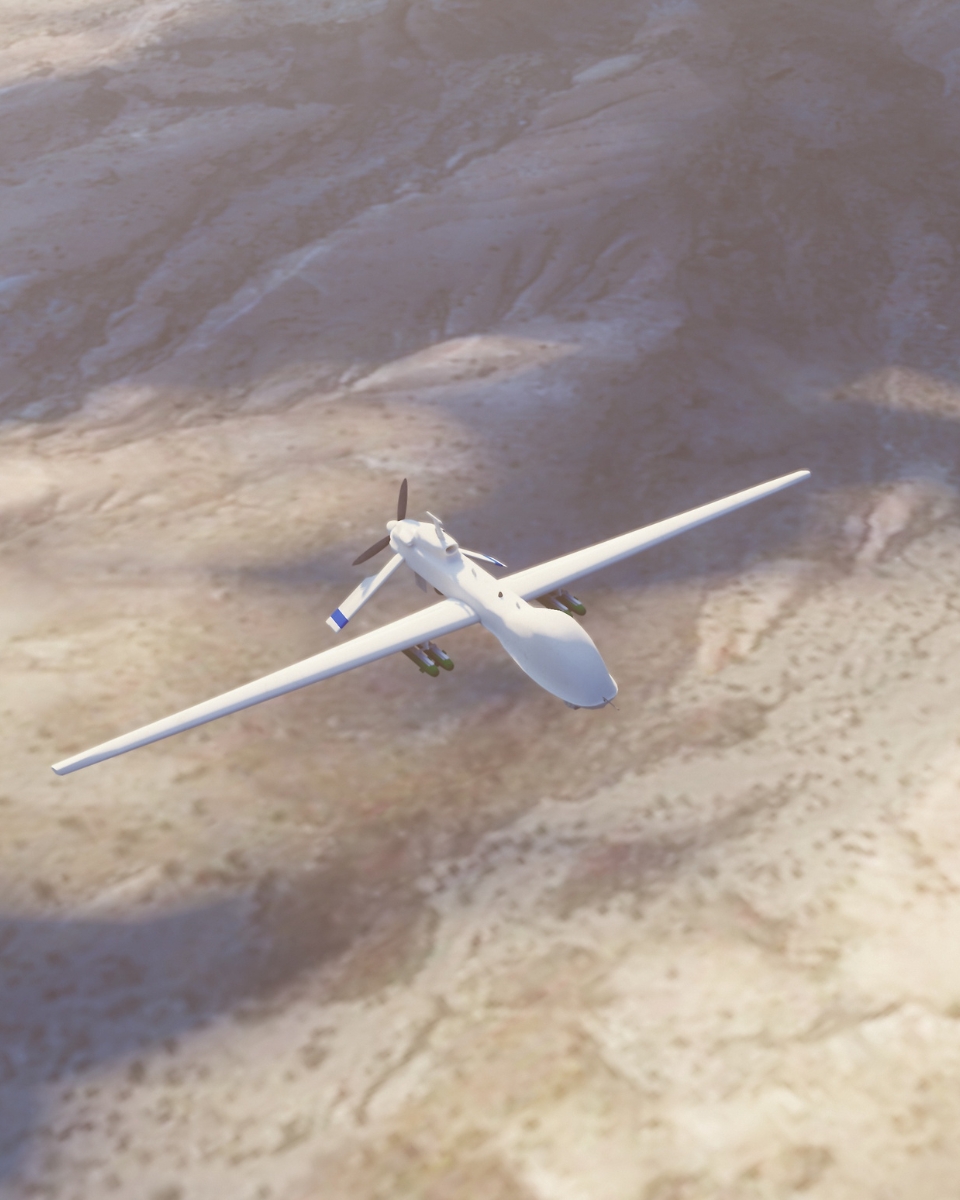
La Pulse-20 fournit des données précises d'attitude et de cap dans un boîtier compact et haute performance adapté à un large éventail d'applications.
En navigation aéroportée, elle garantit un contrôle de vol stable avec une précision légère, même dans des conditions difficiles. En navigation terrestre, elle améliore la fusion de capteurs et l'orientation, permettant un déplacement fluide du véhicule.
Adaptable et résiliente, notre IMU est la solution incontournable pour les industries ayant besoin de capteurs d'orientation compacts et puissants.
Découvrez toute l'étendue de ses applications et démultipliez le potentiel de votre projet.
Fiche technique du Pulse-20
Recevez toutes les fonctionnalités et spécifications du capteur directement dans votre boîte de réception !
Comparer le Pulse-20 avec d'autres produits
Consultez notre tableau comparatif détaillé pour découvrir comment le Pulse-20 se positionne par rapport à d'autres produits. Vous y découvrirez ses avantages uniques en termes de performance, de précision et de conception compacte, faisant de lui un choix de premier ordre pour vos besoins d'orientation et de navigation.
-

Pulse-20
- Gamme de l'accéléromètre
- ± 40 g
- Gamme du gyroscope
- ± 1000 °/s
- Instabilité de biais en cours de fonctionnement de l'accéléromètre
- 14 μg
- Instabilité de biais en cours de fonctionnement du gyroscope
- 7 °/h
- Marche aléatoire de vitesse
- 0,03 m/s/√h
- Marche aléatoire angulaire
- 0,08 °/√h
- Bande passante de l'accéléromètre
- 203 Hz
- Bande passante du gyroscope
- 125 Hz
- Fréquence de sortie
- Jusqu'à 2 kHz
- Tension d'alimentation
- 4 à 15 VDC
- Consommation électrique
- 0.40 W
- Poids (g)
- 10 g
- Dimensions (LxlxH)
- 26,8 x 18,8 x 9,5 mm
-
- Gamme de l'accéléromètre
- ±40 g
- Gamme du gyroscope
- ± 4000 °/s
- Instabilité de biais en cours de fonctionnement de l'accéléromètre
- 6 µg
- Instabilité de biais en cours de fonctionnement du gyroscope
- 0,5 °/h
- Marche aléatoire de vitesse
- 0,02 m/s/√h
- Marche aléatoire angulaire
- 0,18 °/√h
- Bande passante de l'accéléromètre
- 250 Hz
- Bande passante du gyroscope
- 250 Hz
- Fréquence de sortie
- Jusqu'à 2 kHz
- Tension d'alimentation
- 3,3 à 5,5 VDC
- Consommation électrique
- 0.30 W
- Poids (g)
- 19 g
- Dimensions (LxlxH)
- 30 x 28 x 13,3 mm
-
- Gamme de l'accéléromètre
- ±40 g
- Gamme du gyroscope
- ± 400 °/s
- Instabilité de biais en cours de fonctionnement de l'accéléromètre
- 6 µg
- Instabilité de biais en cours de fonctionnement du gyroscope
- 0,1 °/h
- Marche aléatoire de vitesse
- 0,02 m/s/√h
- Marche aléatoire angulaire
- 0,012 °/√h
- Bande passante de l'accéléromètre
- 100 Hz
- Bande passante du gyroscope
- 100 Hz
- Fréquence de sortie
- Jusqu'à 2 kHz
- Tension d'alimentation
- 5 à 36 VCC
- Consommation électrique
- < 1.8 W
- Poids (g)
- 260 g
- Dimensions (LxlxH)
- 56 x 56 x 50,5 mm

Compatibilité



Documentation du Pulse-20
Le Pulse-20 est fourni avec une documentation complète, conçue pour accompagner les utilisateurs à chaque étape.
Des guides d'installation à la configuration avancée et au dépannage, nos manuels clairs et détaillés garantissent une intégration et un fonctionnement fluides.
Études de cas
Explorez des cas d'usage réels démontrant comment nos IMU améliorent les performances, réduisent les temps d'arrêt et optimisent l'efficacité opérationnelle. Découvrez comment nos capteurs avancés et nos interfaces intuitives vous apportent la précision et le maîtrise nécessaires pour exceller dans vos applications.





Processus de production
Découvrez la précision et l'expertise qui se cachent derrière chaque produit SBG Systems. Cette vidéo vous offre un aperçu de la façon dont nous concevons, fabriquons et testons méticuleusement nos systèmes inertiels haute performance.
De l'ingénierie avancée au contrôle qualité rigoureux, notre processus de production garantit que chaque produit répond aux plus hauts standards de fiabilité et de précision.
Regardez dès maintenant pour en savoir plus !

Demander un devis
Ils parlent de nous
Nous présentons les retours d'expérience et les témoignages de professionnels de l'industrie et de clients qui ont intégré nos produits dans leurs projets.
Découvrez comment notre technologie innovante a transformé leurs opérations, amélioré leur productivité et délivré des résultats fiables à travers diverses applications.



Vous avez des questions ?
Bienvenue dans notre section FAQ, où nous répondons à vos questions les plus urgentes concernant notre technologie de pointe et ses applications. Vous y trouverez des réponses complètes sur les caractéristiques des produits (série pulse), les processus d'installation, les conseils de dépannage et les meilleures pratiques pour optimiser votre expérience. Que vous soyez un nouvel utilisateur à la recherche de conseils ou un professionnel expérimenté en quête d'informations avancées, nos FAQ sont conçues pour vous fournir les informations dont vous avez besoin.
Trouvez vos réponses ici !
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Qu'est-ce qu'une centrale inertielle (IMU) ?
Les Unités de Mesure Inertielle (IMU) sont des dispositifs sophistiqués qui mesurent et fournissent des données sur la force spécifique d'un corps, sa vitesse angulaire, et parfois l'orientation de son champ magnétique. Les IMU constituent des éléments essentiels dans diverses applications, notamment la navigation, la robotique et le suivi de mouvement. Voici un aperçu plus détaillé de leurs principales caractéristiques et fonctions :
- Accéléromètres : Mesurent l'accélération linéaire le long d'un ou de plusieurs axes. Ils fournissent des données sur la vitesse à laquelle un objet accélère ou décélère et permettent de détecter les changements de mouvement ou de position.
- Gyroscopes: Mesurent la vitesse angulaire, ou le taux de rotation autour d'un axe spécifique. Ils aident à déterminer les changements d'orientation, permettant aux dispositifs de maintenir leur position par rapport à un référentiel.
- Magnétomètres (en option) : Certaines IMU intègrent des magnétomètres, qui mesurent l'intensité et la direction des champs magnétiques. Ces données permettent de déterminer l'orientation de l'appareil par rapport au champ magnétique terrestre, améliorant ainsi la précision de la navigation.
Les IMU fournissent des données en continu sur le mouvement d'un objet, permettant un suivi en temps réel de sa position et de son orientation. Cette information est essentielle pour des applications telles que les drones, les véhicules et la robotique.
Dans des applications telles que les nacelles stabilisées (gimbals) pour caméras ou les UAV, les IMU contribuent à stabiliser les mouvements en compensant les déplacements ou vibrations indésirables, garantissant ainsi des opérations plus fluides.
Qu'est-ce que le RMS en GPS/GNSS ?
L'erreur quadratique moyenne (RMS pour Root Mean Square) constitue une mesure statistique utilisée pour quantifier l'amplitude moyenne des erreurs dans les données de navigation, y compris les mesures GPS et inertielles. Elle reflète le niveau d'erreur attendu d'un système et témoigne de sa fiabilité de fonctionnement.
Des valeurs RMS plus faibles traduisent une précision de navigation accrue et une meilleure fiabilité globale du système. La précision désigne la proximité d'une mesure par rapport à la valeur réelle, tandis que la fidélité indique la cohérence de mesures répétées. En l'absence d'erreurs systématiques, exactitude et fidélité sont étroitement liées, et la valeur RMS permet d'exprimer la précision de manière statistique. Elle est calculée en élevant au carré toutes les erreurs individuelles, en faisant la moyenne, puis en extrayant la racine carrée afin d'éviter que les erreurs positives et négatives ne s'annulent.
Le RMS correspond à un niveau de probabilité de 68,3 %, ce qui signifie qu'il y a 68,3 % de chances que l'erreur réelle reste comprise dans la valeur RMS. En arpentage GPS ou GNSS, la précision est souvent exprimée avec la notation RMS. Par exemple, « 5 mm + 1 ppm (rms) » indique une probabilité de 68,3 % que l'erreur ne dépasse pas 5 mm plus 1 mm pour chaque kilomètre mesuré. Si une ligne de base de 10 km est arpentée, cela signifie qu'il y a une probabilité de 68,3 % que l'erreur mesurée soit inférieure ou égale à 15 mm.
Cette mesure standard est appliquée dans les évaluations de navigation 1D, 2D et 3D et est utilisée pour évaluer les performances de position, de vitesse et d'attitude. Elle joue un rôle crucial dans la détermination de la qualité des capteurs, de l'efficacité de la calibration et de la performance des algorithmes, tant pendant les phases de test qu'opérationnelles. En convertissant les erreurs de navigation complexes en une seule valeur numérique, le RMS permet une comparaison claire entre les systèmes, soutient les décisions éclairées et renforce la validation des systèmes dans des applications réelles.
