


RMS – Valore quadratico medio
Il valore quadratico medio o RMS (Root Mean Square) è una misura statistica che quantifica l'ampiezza di un segnale variabile. È ampiamente utilizzato nella navigazione inerziale per descrivere il rumore del sensore, l'instabilità del bias e la qualità complessiva delle misurazioni inerziali. L'RMS esprime la potenza effettiva di un segnale prendendo la radice quadrata della media dei valori al quadrato. Questo processo garantisce che le deviazioni positive e negative contribuiscano in egual misura al risultato.
Gli ingegneri si affidano all'RMS per caratterizzare le uscite di accelerometri e giroscopi, specialmente quando valutano la propagazione degli errori in un'unità di misura inerziale (IMU). Questo svolge quindi un ruolo essenziale nel valutare quanto bene un sistema di navigazione inerziale (INS) possa mantenere la precisione durante il dead reckoning.
Impatto sulla navigazione inerziale
Nella navigazione inerziale, l'RMS viene frequentemente applicato per quantificare sia il rumore di misurazione che gli errori residui nella posizione, velocità e assetto integrati. Ad esempio, il rumore di accelerazione RMS aiuta a determinare come le fluttuazioni casuali influenzino le stime di velocità dopo l'integrazione.
Il rumore della velocità angolare RMS, spesso espresso come cammino casuale angolare (angular random walk), influenza direttamente la deriva dell'assetto. I produttori specificano molte metriche di prestazione, come il cammino casuale della velocità, la ripetibilità del bias e la densità del rumore di uscita, utilizzando i suoi valori. Queste specifiche basate su RMS consentono ai system integrator di confrontare diverse IMU, stimare la deriva di navigazione nel tempo e progettare strategie di filtraggio appropriate.
Il filtro di Kalman, ampiamente utilizzato nell'integrazione INS/GNSS, utilizza i livelli di rumore RMS nelle sue matrici di covarianza di processo e misurazione per gestire l'incertezza e ridurre gli errori di stima.
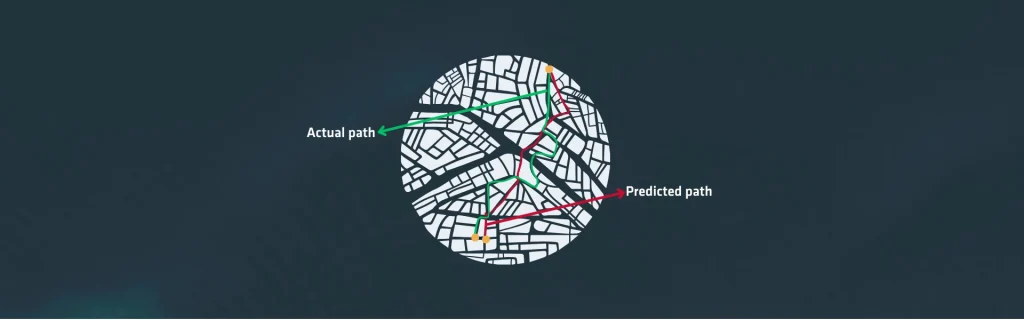
L'RMS funge anche da metrica cruciale quando si convalidano le prestazioni di navigazione tramite post-elaborazione. Gli analisti calcolano le differenze RMS tra le traiettorie stimate e le soluzioni di riferimento per valutare la qualità di un INS durante i test che coinvolgono l'assenza di GNSS o manovre ad alta dinamica.
Un basso errore RMS indica un comportamento stabile del sensore e un filtraggio efficace. Al contrario, un errore RMS elevato evidenzia problemi come deriva termica, vibrazioni meccaniche o calibrazione insufficiente.
Poiché l'RMS riassume l'ampiezza complessiva delle variazioni, consente agli ingegneri di giudicare la robustezza del sistema sotto stress ambientali. In questo modo, funge da strumento fondamentale per caratterizzare il comportamento dei sensori inerziali, valutare gli algoritmi di navigazione e garantire che un INS funzioni in modo affidabile attraverso diversi profili di missione.
