


Pulse-20 6自由度慣性計測装置
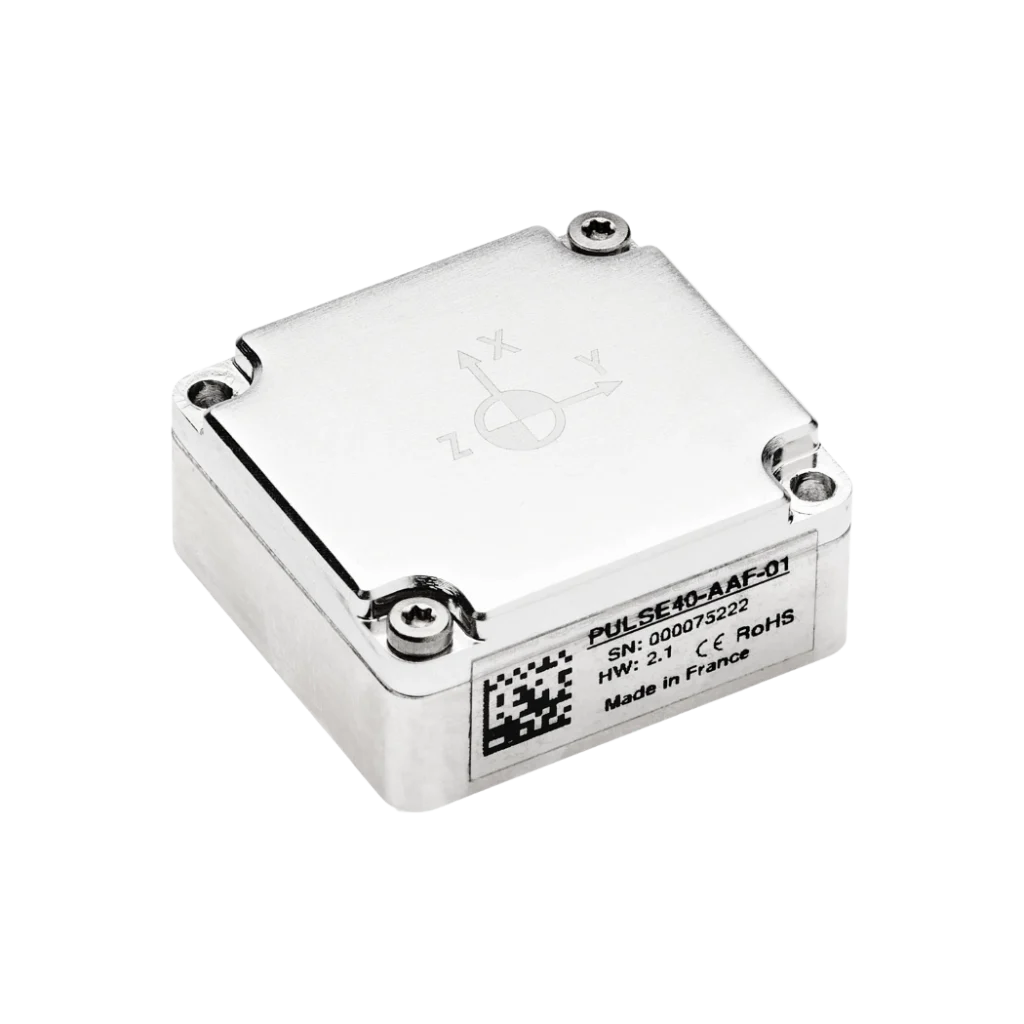
Pulse-20は、完全校正済みの産業用6自由度(6 DoF)IMUとして非常にコンパクトな設計を実現しています。
超小型設計により、民生用・水中航法から防衛用途まで、多様なタイプの車両に統合可能です。また、環境制約に対しても非常に堅牢であり、衝撃に対する比類なき残存性、振動に対する堅牢性を備え、あらゆる条件下で優れたパフォーマンスを維持します。
そのため、Pulse-20は厳しい環境条件とスペースの制約がある用途に最適なモーションセンサーです。
すべての機能と用途をご覧ください。
Pulse-20の特徴
Pulse-20は、コンパクトなフォームファクタでMEMS技術の能力と性能を最大限に引き出すよう設計されています。この超小型IMUは、3軸加速度計と3軸ジャイロスコープを統合しています。これらは慎重に校正および温度補正され、専用のFIRフィルターでフィルタリングされているため、過酷な条件下でも卓越したパフォーマンスを発揮します。IMUはRS-422シリアル通信とCAN通信の両方をサポートし、幅広いアプリケーションで柔軟な統合を実現します。


仕様
加速度センサーの性能
±40 g 長期バイアス再現性
1500 μg * バイアス・インラン不安定性
14 μg ** スケール係数
100 ppm * 速度ランダムウォーク
0.03 m/s/√h ** 振動補正誤差
0.05 mg/g² 帯域幅
203 Hz
ジャイロスコープの性能
± 1000 °/s 長期バイアス再現性
750 °/h * バイアス・インラン不安定性
7 °/h ** スケール係数
500 ppm * 角度ランダムウォーク
0.18 °/√h ** 振動補正誤差
<1 °/h/g² *** 帯域幅
125 Hz
インターフェース
バイナリ sbgECom 出力率
最大2kHz シリアルポート
RS422×1、RS232×1 CAN
CAN 2.0 A/B(1系統)、最大1 Mbps Sync OUT
同期出力 1 系統 Sync IN
1x クロック入力 クロックモード
内部、外部ダイレクト(2kHz)、外部スケーリング(1Hz~1kHz) IMU設定
sbgECom、sbgCenter(ODR、同期入出力、イベント)
機械・電気仕様
4~15 VDC 消費電力
400 mW 重量
10 g 外形寸法(長さ×幅×高さ)
26.8 mm × 18.8 mm × 9.5 mm
環境仕様及び動作範囲
IP-50 動作温度
-40 °C ~ 85 °C 振動耐性
10 g RMS | 20 Hz ~ 2 kHz 衝撃耐性
< 2000 g 平均故障間隔(MTBF)(算出値)
50,000時間 準拠規格
MIL-STD-810
用途
Pulse-20は、幅広い用途に適したコンパクトかつ高性能なパッケージで、正確な姿勢および方位データを提供します。
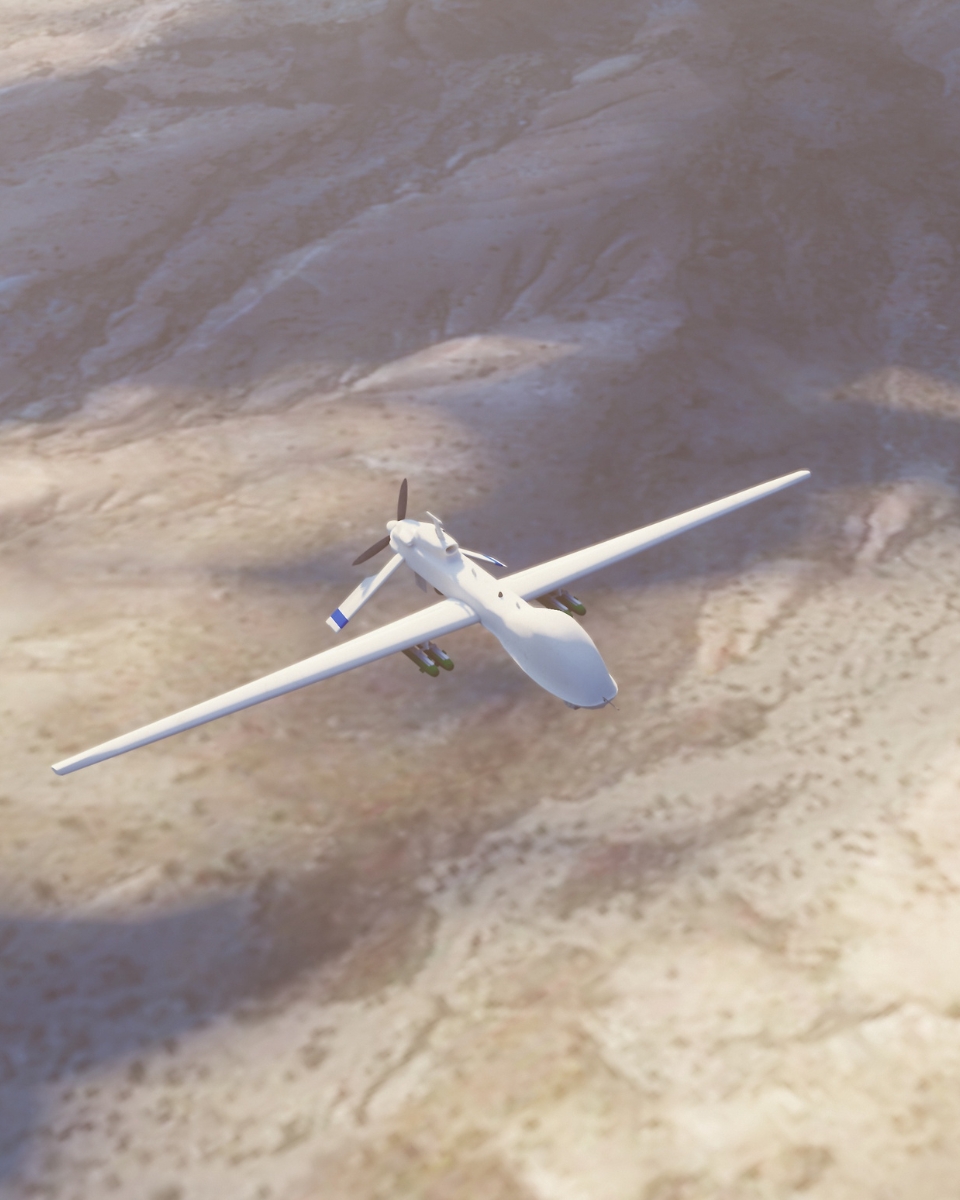
航空航法においては、過酷な条件下でも軽量かつ高精度で安定した飛行制御を保証します。陸上航法では、センサーフュージョンと方位計測を強化し、車両の円滑な移動を実現します。
適応性とレジリエンスを備えた当社のIMUは、コンパクトで強力な方位センサーを必要とする産業界にとって頼りになるソリューションです。
あらゆる用途をご覧いただき、プロジェクトの能力を高めてください。
Pulse-20 データシート
センサーの機能や仕様に関する情報を、メールで直接お届けします!
Pulse-20 と他製品の比較
包括的な比較表で、Pulse-20 と他製品の違いをご確認ください。パフォーマンス、高精度、コンパクトな設計における独自の優位性を発揮し、お客様の姿勢およびナビゲーションのニーズに最適な選択肢となります。
-

Pulse-20
- 加速度計の測定範囲
- ± 40 g
- ジャイロスコープの測定範囲
- ± 1000 °/s
- 加速度計のバイアスによる走行中の不安定性
- 14 μg
- ジャイロスコープのバイアスによる走行中の不安定性
- 7 °/h
- 速度ランダムウォーク
- 0.03 m/s/√h
- アンギュラー・ランダムウォーク
- 0.08 °/√h
- 加速度計の帯域幅
- 203 Hz
- ジャイロスコープの帯域幅
- 125 Hz
- 出力率
- 最大2kHz
- 動作電圧
- 4~15 VDC
- 消費電力
- 0.40 W
- 重量(g)
- 10 g
- 外形寸法(長さ×幅×高さ)
- 26.8 × 18.8 × 9.5 mm
-
- 加速度計の測定範囲
- ±40 g
- ジャイロスコープの測定範囲
- ± 4000 °/s
- 加速度計のバイアスによる走行中の不安定性
- 6 μg
- ジャイロスコープのバイアスによる走行中の不安定性
- 0.5°/h
- 速度ランダムウォーク
- 0.02 m/s/√h
- アンギュラー・ランダムウォーク
- 0.18 °/√h
- 加速度計の帯域幅
- 250 Hz
- ジャイロスコープの帯域幅
- 250 Hz
- 出力率
- 最大2kHz
- 動作電圧
- 3.3~5.5 VDC
- 消費電力
- 0.30 W
- 重量(g)
- 19 g
- 外形寸法(長さ×幅×高さ)
- 30 × 28 × 13.3 mm
-
- 加速度計の測定範囲
- ±40 g
- ジャイロスコープの測定範囲
- ± 400 °/s
- 加速度計のバイアスによる走行中の不安定性
- 6 μg
- ジャイロスコープのバイアスによる走行中の不安定性
- 0.1 °/h
- 速度ランダムウォーク
- 0.02 m/s/√h
- アンギュラー・ランダムウォーク
- 0.012 °/√h
- 加速度計の帯域幅
- 100 Hz
- ジャイロスコープの帯域幅
- 100 Hz
- 出力率
- 最大2 kHz
- 動作電圧
- 5~36 VDC
- 消費電力
- < 1.8 W
- 重量(g)
- 260 g
- 外形寸法(長さ×幅×高さ)
- 56 × 56 × 50.5 mm

互換性



導入事例
IMUがどのようにパフォーマンスを向上させ、ダウンタイムを削減し、運用効率を高めるかを示す実際のユースケースをご覧ください。高度なセンサーと直感的なインターフェースが、アプリケーションで卓越するために必要な精度と制御をどのように提供するかを学びましょう。





製造工程
すべてのSBG Systems製品の背後にある精度と専門知識をご覧ください。以下のビデオでは、当社がどのように細心の注意を払って高性能慣性システムを設計、製造、テストしているかの舞台裏をご紹介します。
高度なエンジニアリングから厳格な品質管理に至るまで、当社の製造プロセスにより、各製品が最高水準の信頼性と精度を満たしていることが保証されます。
今すぐ視聴して詳細をご覧ください!

お見積り依頼
彼らは私たちのことを話している
当社の製品をプロジェクトで活用してくださった業界の専門家やお客様からの体験談や声をご紹介します。
当社の革新的なテクノロジーが、さまざまな用途において、お客様の業務をどのように変革し、生産性を向上させ、信頼性の高い成果をもたらしたかをご覧ください。



ご質問はありますか?
最先端技術とその用途に関するよくあるご質問(FAQ)へようこそ。ここでは、製品機能(Pulseシリーズ)、インストール手順、トラブルシューティングのヒント、エクスペリエンスを最大化するためのベストプラクティスに関する包括的な回答をご覧いただけます。ガイダンスをお探しの新規ユーザーの方も、高度な知見をお探しの経験豊富なプロフェッショナルの方も、必要な情報が見つかるようにFAQが設計されています。
こちらから回答をお探しください!
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
慣性計測装置(IMU)とは?
慣性計測装置(IMU)は、物体の比力、角速度、場合によっては磁界の向きを測定し報告する高度なデバイスです。IMUは、ナビゲーション、ロボティクス、モーション追跡など、さまざまな用途において不可欠なコンポーネントです。主な特徴と機能について詳しく見ていきましょう:
- 加速度センサー:1つまたは複数の軸に沿った直線加速度を測定します。物体がどのくらいの速さで加速または減速しているかに関するデータを提供し、動きや位置の変化を検知することができます。
- ジャイロスコープ:角速度、つまり特定の軸を中心とした回転速度を測定します。ジャイロスコープは姿勢の変化を特定するのに役立ち、デバイスが基準フレームに対してその位置を維持できるようにします。
- 磁力計 (オプション): 一部のIMUには磁力計が搭載されており、これらは磁場の強度と方向を測定します。このデータは、地球の磁場に対するデバイスの向きを決定するのに役立ち、測位精度を向上させます。
IMUは物体の動きに関する継続的なデータを提供し、その位置と姿勢のリアルタイム追跡を可能にします。この情報は、ドローン、車両、ロボティクスなどの用途において非常に重要です。
カメラジンバルやUAVなどの用途では、IMUが不要な動きや振動を補正して動きを安定させるため、よりスムーズな運用が可能になります。
GPS/GNSSにおけるRMSとは?
RMS(二乗平均平方根)とは、GPSや慣性測定を含むナビゲーションデータの誤差の平均的な大きさを定量化するために使用される統計的尺度です。システムの期待される誤差レベルを反映し、その性能の信頼性を示します。
RMS値が低いほど、測位精度とシステム全体の信頼性が高くなります。精度とは、測定値が真の値にどれだけ近いかを示すものであり、一方、正確性とは、繰り返し測定した値がどれだけ一貫しているかを示します。系統誤差が存在しない場合、精度と正確性は密接に関連し、RMSは統計的な方法で精度を表現するのに役立ちます。RMSは、個々の誤差をすべて二乗し、その平均を求め、さらに平方根を算出することで計算されます。これにより、正の誤差と負の誤差が互いに相殺されるのを防ぐことができます。
RMSは68.3%の確率水準に相当し、真の誤差がRMS値内に収まる確率が68.3%あることを意味します。GPSやGNSSの測量では、精度は多くの場合RMS表記で表されます。例えば、「5 mm + 1 ppm (rms)」は、誤差が5 mmに加え、測定された1キロメートルごとに1 mmを超えない確率が68.3%であることを示しています。10 kmの基線を測量する場合、測定された誤差が15 mm以下に留まる確率が68.3%あることになります。
この標準的な評価尺度は、1D、2D、3Dのナビゲーション評価に適用され、位置、速度、姿勢の性能評価に用いられます。これは、テスト段階と運用段階の両方において、センサー品質、キャリブレーションの有効性、およびアルゴリズム性能を決定する上で極めて重要な役割を果たします。複雑なナビゲーションエラーを単一の数値に変換することで、RMSはシステム間の明確な比較を可能にし、情報に基づいた意思決定を支援し、実世界のアプリケーションにおけるシステム検証を強化します。
