


Pulse-20 Unidade de medida inercial de 6 graus de liberdade
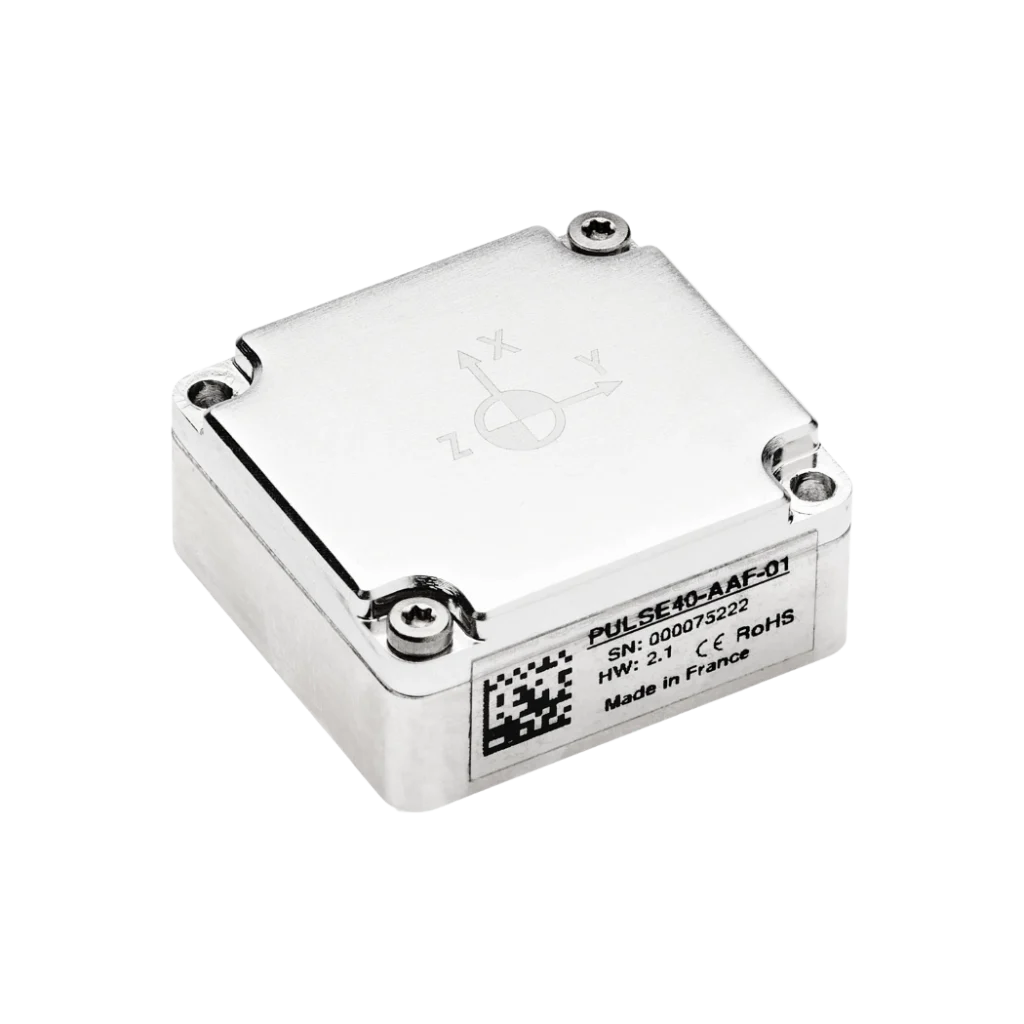
A Pulse-20 é a IMU de 6 DoF de grau industrial totalmente calibrada mais compacta.
Com seu design subminiatura, ela pode ser integrada a vários tipos diferentes de veículos, desde navegação civil e submarina até aplicações de defesa. Ela também é altamente robusta contra restrições ambientais, apresentando sobrevivibilidade inigualável a choques, robustez a vibrações e mantendo um desempenho excepcional em todas as condições.
Portanto, a Pulse-20 é o melhor sensor de movimento para aplicações com restrição de espaço e condições ambientais severas.
Descubra todos os seus recursos e aplicações.
Recursos do Pulse-20
A Pulse-20 foi projetada para maximizar as capacidades e o desempenho da tecnologia MEMS em um formato compacto. Esta IMU subminiatura integra um acelerômetro de 3 eixos e um giroscópio de 3 eixos. Eles são cuidadosamente calibrados, compensados termicamente e filtrados com um filtro FIR personalizado para garantir um desempenho excepcional, mesmo nas condições mais severas. A IMU é compatível com comunicação serial RS-422 e CAN, oferecendo integração flexível em uma ampla gama de aplicações.


Especificações
Desempenho do acelerômetro
±40 g Repetibilidade do viés de longo prazo
1.500 μg * Instabilidade de desvio durante a corrida
14 μg ** Fator de escala
100 ppm * Caminhada aleatória de velocidade
0,03 m/s/√h ** Erro de correção de vibração
0,05 mg/g² Largura de banda
203 Hz
Desempenho do giroscópio
± 1000 °/s Repetibilidade do viés de longo prazo
750 °/h * Instabilidade de desvio durante a corrida
7 °/h ** Fator de escala
500 ppm * Caminhada aleatória angular
0,18 °/√h ** Erro de correção de vibração
<1 °/h/g² *** Largura de banda
125 Hz
Interfaces
sbgECom binário Taxa de produção
Até 2 kHz Portas seriais
1 porta RS422, 1 porta RS232 CAN
1x CAN 2.0 A/B, até 1 Mbps Saída de sincronização
1 saída de sincronização Sincronização IN
1 entrada de clock Modos de relógio
Interno, Externo Direto (2 kHz), Externo Escalonado (1 Hz a 1 kHz) Configuração da IMU
sbgECom, sbgCenter (ODR, sincronização de entrada/saída, eventos)
Especificações mecânicas e elétricas
4 a 15 VDC Consumo de energia
400 mW Peso
10 g Dimensões (C x L x A)
26,8 mm x 18,8 mm x 9,5 mm
Especificações ambientais e faixa de operação
IP-50 Temperatura de operação
-40 °C a 85 °C Vibrações
10 g RMS | 20 Hz a 2 kHz Amortecedores
< 2000 g MTBF (calculado)
50.000 horas Em conformidade com
MIL-STD-810
Aplicações
A Pulse-20 fornece dados precisos de atitude e proa em um pacote compacto e de alto desempenho, adequado para uma ampla gama de aplicações.
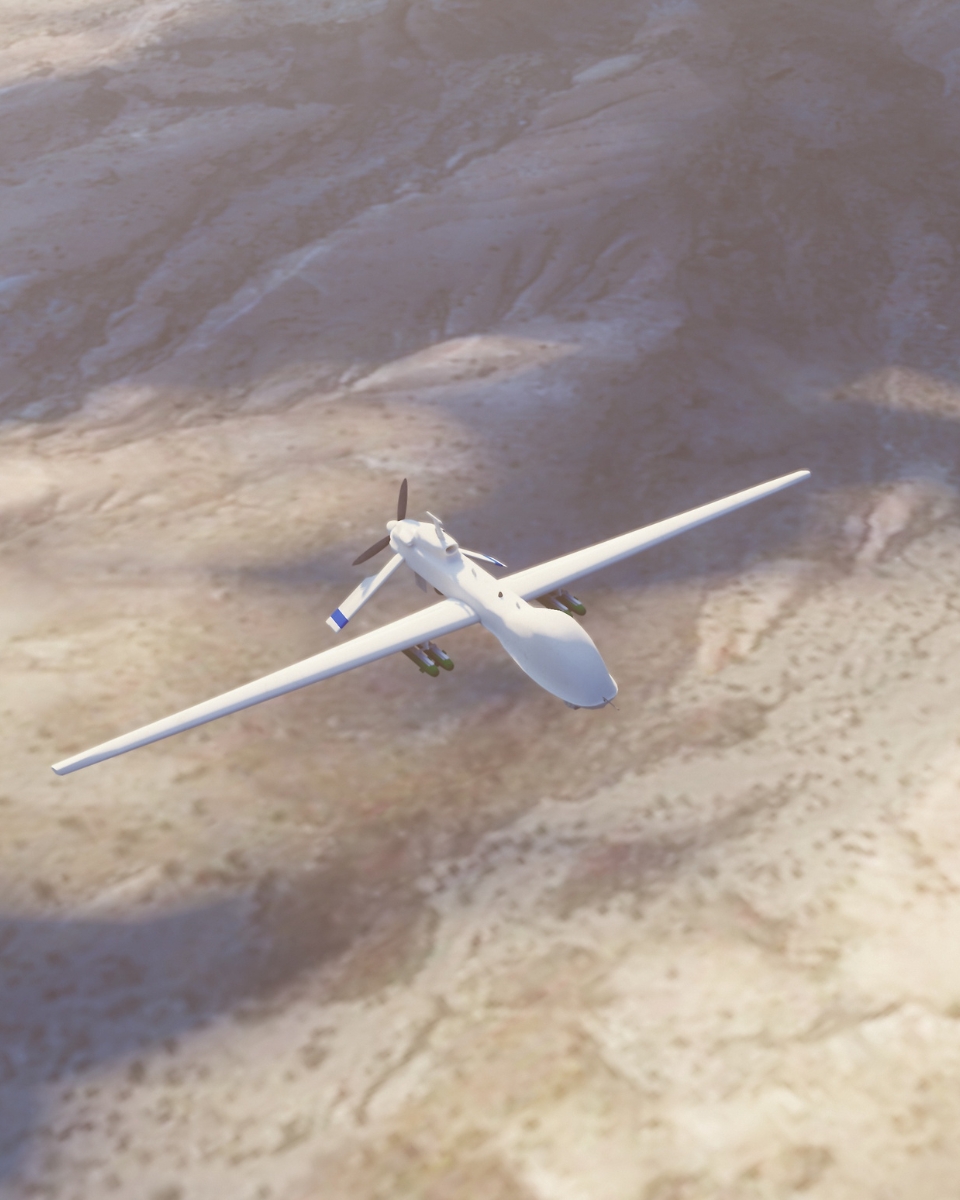
Para navegação aérea, ela assegura um controle de voo estável com precisão de baixo peso, mesmo em condições adversas. Na navegação terrestre, ela aprimora a fusão de sensores e a orientação, permitindo o movimento suave do veículo.
Adaptável e resiliente, nossa IMU é a solução ideal para indústrias que necessitam de sensores de orientação compactos e potentes.
Descubra toda a sua gama de aplicações e potencialize as capacidades do seu projeto.
Folha de dados do Pulse-20
Receba todas as funcionalidades e especificações dos sensores diretamente na sua caixa de entrada!
Comparar o Pulse-20 com outros produtos
Explore como o Pulse-20 se compara a outros produtos com nossa tabela comparativa abrangente. Descubra as vantagens exclusivas que ele oferece em desempenho, precisão e design compacto, tornando-o uma escolha de destaque para suas necessidades de orientação e navegação.
-

Pulse-20
- Faixa do acelerômetro
- ± 40 g
- Faixa do giroscópio
- ± 1000 °/s
- Instabilidade de bias do acelerômetro em operação (in-run)
- 14 μg
- Instabilidade de bias do giroscópio em funcionamento
- 7 °/h
- Velocity Random Walk
- 0,03 m/s/√h
- Angular Random Walk
- 0,08 °/√h
- Largura de banda do acelerômetro
- 203 Hz
- Largura de banda do giroscópio
- 125 Hz
- Taxa de produção
- Até 2 kHz
- Tensão de operação
- 4 a 15 VDC
- Consumo de energia
- 0.40 W
- Peso (g)
- 10 g
- Dimensões (C x L x A)
- 26,8 x 18,8 x 9,5 mm
-
- Faixa do acelerômetro
- ±40 g
- Faixa do giroscópio
- ± 4000 °/s
- Instabilidade de bias do acelerômetro em operação (in-run)
- 6 µg
- Instabilidade de bias do giroscópio em funcionamento
- 0,5 °/h
- Velocity Random Walk
- 0,02 m/s/√h
- Angular Random Walk
- 0,18 °/√h
- Largura de banda do acelerômetro
- 250 Hz
- Largura de banda do giroscópio
- 250 Hz
- Taxa de produção
- Até 2 kHz
- Tensão de operação
- 3,3 a 5,5 VDC
- Consumo de energia
- 0.30 W
- Peso (g)
- 19 g
- Dimensões (C x L x A)
- 30 x 28 x 13,3 mm
-
- Faixa do acelerômetro
- ±40 g
- Faixa do giroscópio
- ± 400 °/s
- Instabilidade de bias do acelerômetro em operação (in-run)
- 6 µg
- Instabilidade de bias do giroscópio em funcionamento
- 0,1 °/h
- Velocity Random Walk
- 0,02 m/s/√h
- Angular Random Walk
- 0,012 °/√h
- Largura de banda do acelerômetro
- 100 Hz
- Largura de banda do giroscópio
- 100 Hz
- Taxa de produção
- Até 2 kHz
- Tensão de operação
- 5 a 36 VCC
- Consumo de energia
- < 1.8 W
- Peso (g)
- 260 g
- Dimensões (C x L x A)
- 56 x 56 x 50,5 mm

Compatibilidade



Documentação do Pulse-20
O Pulse-20 vem com documentação completa, projetada para apoiar os usuários em cada etapa.
Desde guias de instalação até configuração avançada e solução de problemas, nossos manuais claros e detalhados garantem uma integração e operação sem interrupções.
Estudos de caso
Explore casos de uso reais que demonstram como nossa IMU aprimora o desempenho, reduz o tempo de inatividade e melhora a eficiência operacional. Descubra como nossos sensores avançados e interfaces intuitivas fornecem a precisão e o controle necessários para você se destacar em suas aplicações.





Processo de produção
Descubra a precisão e a experiência por trás de cada produto SBG Systems. O vídeo a seguir oferece uma visão interna de como projetamos, fabricamos e testamos meticulosamente nossos sistemas inerciais de alto desempenho.
Da engenharia avançada ao rigoroso controle de qualidade, nosso processo de produção garante que cada produto atenda aos mais altos padrões de confiabilidade e precisão.
Assista agora para saber mais!

Solicite um orçamento
Eles falam sobre nós
Apresentamos as experiências e depoimentos de profissionais da indústria e clientes que aproveitaram nossos produtos em seus projetos.
Descubra como nossa tecnologia inovadora transformou suas operações, aumentou a produtividade e entregou resultados confiáveis em diversas aplicações.



Você tem alguma dúvida?
Bem-vindo à nossa seção de FAQ, onde esclarecemos suas dúvidas mais importantes sobre nossa tecnologia de ponta e suas aplicações. Aqui você encontrará respostas abrangentes sobre recursos de produtos (Pulse series), processos de instalação, dicas de solução de problemas e melhores práticas para maximizar sua experiência. Seja você um novo usuário em busca de orientações ou um profissional experiente procurando insights avançados, nossas FAQs foram elaboradas para fornecer as informações de que você precisa.
Encontre suas respostas aqui!
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
O que é uma Unidade de Medida Inercial?
Unidades de Medida Inerciais (IMUs) são dispositivos sofisticados que medem e relatam a força específica, a velocidade angular e, às vezes, a orientação do campo magnético de um corpo. As IMUs são componentes cruciais em várias aplicações, incluindo navegação, robótica e rastreamento de movimento. Abaixo, detalhamos suas principais características e funções:
- Acelerômetros: Medem a aceleração linear ao longo de um ou mais eixos. Eles fornecem dados sobre a rapidez com que um objeto está acelerando ou desacelerando e conseguem detectar alterações de movimento ou posição.
- Giroscópios: Medem a velocidade angular, ou a taxa de rotação em torno de um eixo específico. Os giroscópios ajudam a determinar mudanças de orientação, permitindo que os dispositivos mantenham sua posição em relação a um referencial.
- Magnetômetros (opcional): Alguns IMUs incluem magnetômetros, que medem a intensidade e a direção dos campos magnéticos. Esses dados podem ajudar a determinar a orientação do dispositivo em relação ao campo magnético da Terra, aumentando a precisão da navegação.
As IMUs fornecem dados contínuos sobre o movimento de um objeto, permitindo o rastreamento em tempo real de sua posição e orientação. Essas informações são essenciais para aplicações como drones, veículos e robótica.
Em aplicações como estabilizadores de câmera (gimbals) ou VANTs, as IMUs ajudam a estabilizar os movimentos ao compensar deslocamentos indesejados ou vibrações, resultando em operações mais suaves.
O que é RMS em GPS/GNSS?
RMS significa Root Mean Square (Raiz Média Quadrática) e serve como uma medida estatística usada para quantificar a magnitude média de erros em dados de navegação, incluindo GPS e medições inerciais. Ele reflete o nível de erro esperado de um sistema e indica quão confiavelmente ele opera.
Valores de RMS mais baixos representam maior precisão de navegação e confiabilidade geral do sistema. A exatidão refere-se a quão perto uma medição está do valor verdadeiro, enquanto a precisão indica a consistência de medições repetidas. Quando os erros sistemáticos estão ausentes, exatidão e precisão tornam-se intimamente relacionadas, e o RMS ajuda a expressar a exatidão de forma estatística. Ele é calculado elevando ao quadrado todos os erros individuais, tirando a média deles e, em seguida, extraindo a raiz quadrada para evitar que erros positivos e negativos se anulem.
O RMS corresponde a um nível de probabilidade de 68,3%, o que significa que há 68,3% de chance de o erro real permanecer dentro do valor de RMS. Em levantamentos topográficos por GPS ou GNSS, a precisão é frequentemente expressa com a notação RMS. Por exemplo, "5 mm + 1 ppm (rms)" indica uma chance de 68,3% de que o erro não exceda 5 mm mais 1 mm para cada quilômetro medido. Se uma linha de base de 10 km for mapeada, isso significa que há uma probabilidade de 68,3% de que o erro medido permaneça em ou abaixo de 15 mm.
Esta métrica padrão é aplicada em avaliações de navegação 1D, 2D e 3D e é utilizada para avaliar o desempenho de posição, velocidade e atitude. Ela desempenha um papel crucial na determinação da qualidade do sensor, eficácia da calibração e desempenho do algoritmo durante as fases de teste e operação. Ao converter erros de navegação complexos em um único valor numérico, o RMS permite uma comparação clara entre sistemas, apoia decisões informadas e fortalece a validação do sistema em aplicações do mundo real.
