


Pulse Інерціальний вимірювальний блок із 6 ступенями свободи
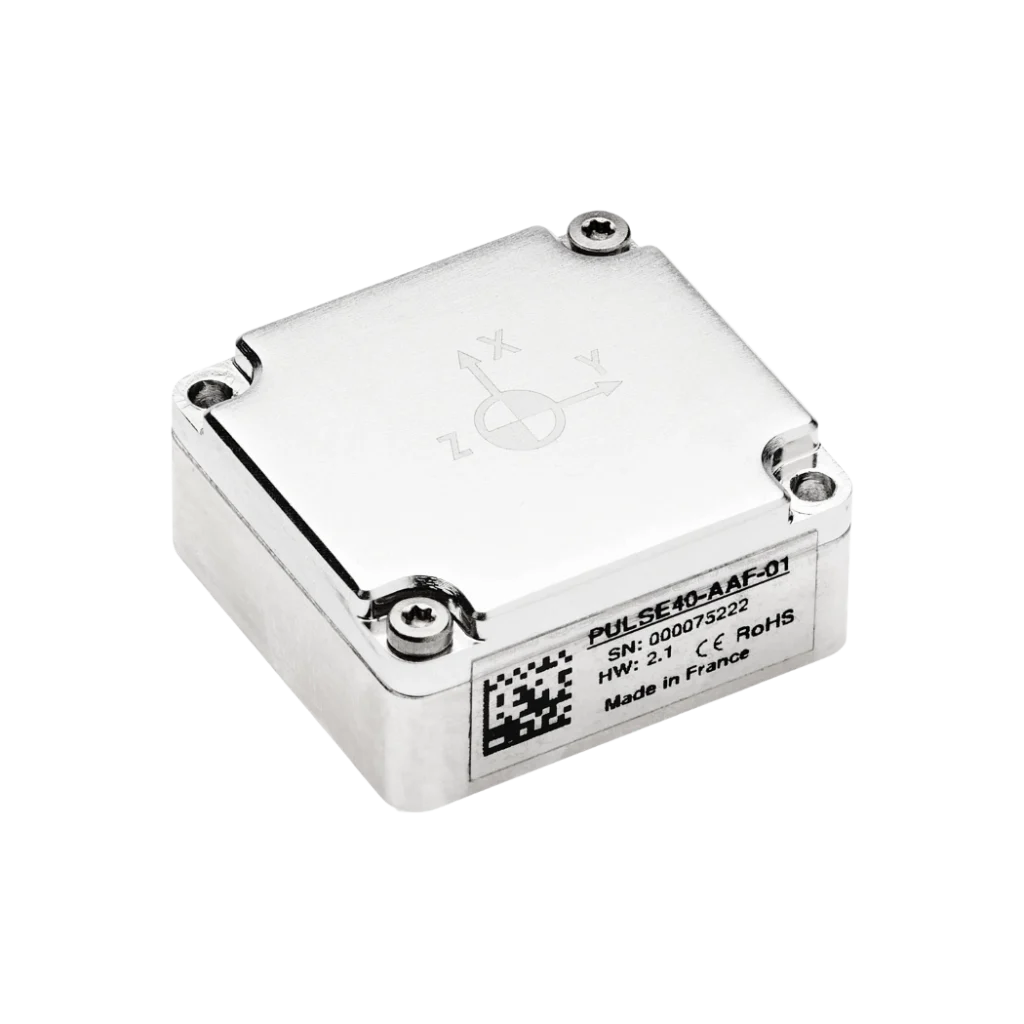
Pulse-20 — це найкомпактніший повністю відкалібрований IMU промислового класу з 6 ступенями свободи (6 DoF).
Завдяки своїй надмініатюрній конструкції він може інтегруватися в транспортні засоби різних типів: від цивільних і підводних навігаційних систем до оборонних застосувань. Він також вирізняється високою стійкістю до впливів довкілля, має неперевершену живучість в умовах ударів, міцність до вібрацій і підтримує надзвичайну продуктивність за будь-яких умов.
Тому Pulse-20 є найкращим датчиком руху для обмеженого простору в суворих умовах експлуатації.
Дізнайтеся про всі його функції та сфери застосування.
Характеристики Pulse-20
Pulse-20 розроблено так, щоб максимально розкрити можливості та продуктивність технології MEMS у компактному формфакторі. Цей надмініатюрний IMU об'єднує 3-осьовий акселерометр і 3-осьовий гіроскоп. Вони ретельно відкалібровані, з компенсацією температурних похибок і відфільтровані за допомогою спеціального КІХ-фільтра (FIR filter), що гарантує видатну продуктивність навіть у найсуворіших умовах. IMU підтримує як послідовний інтерфейс RS-422, так і зв'язок через CAN, пропонуючи гнучку інтеграцію для найрізноманітніших застосувань.


Технічні характеристики
Характеристики акселерометра
±40 g Довгострокова повторюваність похибки
1500 мкг * Нестабільність з ухилом під час руху
14 мкг ** Коефіцієнт масштабування
100 ppm * Випадкова прогулянка зі швидкістю
0,03 м/с/√h ** Похибка виправлення вібрації
0,05 мг/г² Пропускна здатність
203 Гц
Характеристики гіроскопа
± 1000 °/с Довгострокова повторюваність похибки
750 °/год * Нестабільність з ухилом під час руху
7 °/год ** Коефіцієнт масштабування
500 ppm * Кутовий випадковий блукання
0,18 °/√h ** Похибка виправлення вібрації
<1 °/h/g² *** Пропускна здатність
125 Гц
Інтерфейси
Бінарний файл sbgECom Швидкість випуску
До 2 кГц Послідовні порти
1 порт RS422, 1 порт RS232 CAN
1 порт CAN 2.0 A/B, швидкість до 1 Мбіт/с Вихід синхронізації
1 x вихід синхронізації Вхід синхронізації
1 вхід годинникового сигналу Режими роботи годинника
Внутрішній, зовнішній прямий (2 кГц), зовнішній з масштабуванням (від 1 Гц до 1 кГц) Конфігурація IMU
sbgECom, sbgCenter (ODR, синхронізація вхідних/вихідних даних, події)
Технічні характеристики механічної та електричної частин
від 4 до 15 В постійного струму Споживання електроенергії
400 мВт Вага
10 g Розміри (Д×Ш×В)
26,8 мм × 18,8 мм × 9,5 мм
Екологічні характеристики та діапазон експлуатації
IP-50 Робоча температура
від -40 °C до 85 °C Вібрації
10 г RMS | від 20 Гц до 2 кГц Амортизатори
< 2000 g MTBF (розраховане значення)
50 000 годин Відповідає вимогам
MIL-STD-810
Застосування
Pulse-20 забезпечує точні дані про положення та heading у компактному високопродуктивному виконанні, придатному для широкого спектра завдань.
Для авіаційної навігації він гарантує стабільне керування польотом з легкою точністю навіть у складних умовах. У наземній навігації він покращує злиття датчиків та орієнтацію, забезпечуючи плавний рух транспортного засобу.
Адаптивний та стійкий, наш IMU є надійним рішенням для галузей, які потребують компактних та потужних датчиків орієнтації.
Відкрийте для себе всюдибіжність його застосувань і розширте можливості свого проєкту.
Технічний паспорт Pulse-20
Отримуйте інформацію про всі функції та технічні характеристики датчиків прямо на свою електронну пошту!
Порівняти Pulse-20 з іншими продуктами
Дізнайтеся, як Pulse-20 виглядає на тлі інших продуктів за допомогою нашої комплексної таблиці порівняння. Відкрийте для себе його унікальні переваги в продуктивності, точності та компактному дизайні, що робить його видатним вибором для ваших потреб орієнтації та навігації.
-

Pulse
- Діапазон акселерометра
- ± 40 g
- Діапазон дії гіроскопа
- ± 1000 °/с
- Нестабільність зміщення акселерометра під час руху
- 14 мкг
- Нестабільність зміщення гіроскопа під час руху
- 7 °/год
- Випадкова прогулянка зі швидкістю
- 0,03 м/с/√h
- Кутовий випадковий блукання
- 0,08 °/√h
- Смуга пропускання акселерометра
- 203 Гц
- Ширина смуги пропускання гіроскопа
- 125 Гц
- Швидкість випуску
- До 2 кГц
- Робоча напруга
- від 4 до 15 В постійного струму
- Споживання електроенергії
- 0.40 W
- Вага (г)
- 10 g
- Розміри (Д×Ш×В)
- 26,8 × 18,8 × 9,5 мм
-
- Діапазон акселерометра
- ±40 g
- Діапазон дії гіроскопа
- ± 4000 °/с
- Нестабільність зміщення акселерометра під час руху
- 6 мкг
- Нестабільність зміщення гіроскопа під час руху
- 0,5 °/год
- Випадкова прогулянка зі швидкістю
- 0,02 м/с/√h
- Кутовий випадковий блукання
- 0,18 °/√h
- Смуга пропускання акселерометра
- 250 Гц
- Ширина смуги пропускання гіроскопа
- 250 Гц
- Швидкість випуску
- До 2 кГц
- Робоча напруга
- від 3,3 до 5,5 В постійного струму
- Споживання електроенергії
- 0.30 W
- Вага (г)
- 19 g
- Розміри (Д×Ш×В)
- 30 × 28 × 13,3 мм
-
- Діапазон акселерометра
- ±40 g
- Діапазон дії гіроскопа
- ± 400 °/с
- Нестабільність зміщення акселерометра під час руху
- 6 мкг
- Нестабільність зміщення гіроскопа під час руху
- 0,1 °/год
- Випадкова прогулянка зі швидкістю
- 0,02 м/с/√h
- Кутовий випадковий блукання
- 0,012 °/√h
- Смуга пропускання акселерометра
- 100 Гц
- Ширина смуги пропускання гіроскопа
- 100 Гц
- Швидкість випуску
- До 2 кГц
- Робоча напруга
- від 5 до 36 В постійного струму
- Споживання електроенергії
- < 1.8 W
- Вага (г)
- 260 g
- Розміри (Д×Ш×В)
- 56 × 56 × 50,5 мм

Сумісність



Документація Pulse-20
Pulse-20 постачається з повною документацією, розробленою для підтримки користувачів на кожному етапі.
Від посібників з встановлення до розширеної конфігурації та пошуку несправностей — наші чіткі та детальні інструкції гарантують безперебійну інтеграцію та роботу.
Приклади з практики
Ознайомтеся з реалістичними прикладами використання, які демонструють, як наші IMU підвищують продуктивність, зменшують час простою та покращують ефективність роботи. Дізнайтеся, як наші передові датчики та інтуїтивно зрозумілі інтерфейси забезпечують точність і контроль, необхідні для досягнення успіху у ваших проєктах.
Безпілотний шатл з інтегрованою системою RTK INS GNSS
Автономні транспортні засоби

Ellipse забезпечує роботу самокерованої вантажівки
Автономна навігація


Виробничий процес
Відкрийте для себе точність та експертність, що стоять за кожним продуктом SBG Systems. Це відео пропонує поглянути зсередини на те, як ми ретельно проєктуємо, виробляємо та тестуємо наші високопродуктивні інерціальні системи.
Від передової інженерії до суворого контролю якості, наш виробничий процес гарантує, що кожен продукт відповідає найвищим стандартам надійності та точності.
Дивіться зараз, щоб дізнатися більше!

Запитайте про вартість
Про нас говорять
Ми представляємо досвід та відгуки фахівців галузі та клієнтів, які використовували наші продукти у своїх проєктах.
Дізнайтеся, як наша інноваційна технологія змінила їхню діяльність, підвищила продуктивність та забезпечила надійні результати в різних сферах застосування.



У вас є питання?
Ласкаво просимо до нашого розділу поширених запитань (FAQ), де ми відповідаємо на ваші найгостріші запитання про наші передові технології та їх застосування. Тут ви знайдете вичерпні відповіді щодо характеристик продукту (серія pulse), процесів встановлення, порад щодо усунення несправностей та найкращих практик для максимального покращення вашого досвіду. Незалежно от того, чи ви новий користувач, який шукає поради, чи досвідчений професіонал у пошуках розширених інсайтів, наші поширені запитання створені для того, щоб надати необхідну інформацію.
Знайдіть свої відповіді тут!
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Що таке інерціальна вимірювальна система?
Інерціальні вимірювальні блоки (IMU) — це складні пристрої, які вимірюють та передають дані про питому силу, кутову швидкість, а іноді й орієнтацію магнітного поля тіла. IMU є важливими компонентами в різних галузях застосування, зокрема в навігації, робототехніці та відстеженні рухів. Нижче наведено детальніший огляд їхніх ключових характеристик і функцій:
- Акселерометри: вимірюють лінійне прискорення вздовж однієї або кількох осей. Вони надають дані про те, з якою швидкістю об’єкт прискорюється або сповільнюється, а також можуть фіксувати зміни руху чи положення.
- Гіроскопи: вимірюють кутову швидкість, тобто швидкість обертання навколо певної осі. Гіроскопи допомагають визначати зміни орієнтації, що дозволяє пристроям зберігати своє положення відносно системи відліку.
- Магнітометри (опціонально): Деякі IMU містять магнітометри, які вимірюють силу та напрямок магнітних полів. Ці дані допомагають визначити орієнтацію пристрою відносно магнітного поля Землі, підвищуючи точність навігації.
IMU надають безперервні дані про рух об'єкта, дозволяючи відстежувати його положення та орієнтацію в реальному часі. Ця інформація є критично важливою для таких застосувань, як дрони, транспортні засоби та робототехніка.
У таких застосуваннях, як стабілізатори камери або БПЛА, IMU допомагають стабілізувати рухи, компенсуючи небажані переміщення або вібрації, що забезпечує плавнішу роботу.
Що таке RMS у GPS/GNSS?
RMS розшифровується як Root Mean Square (середньоквадратичне значення) і служить статистичним мірилом, яке використовується для кількісної оцінки середньої величини похибок у навігаційних даних, включно з GPS та інерціальними вимірюваннями. Воно відображає очікуваний рівень похибки системи та вказує на надійність її роботи.
Чим нижчі значення RMS, тим вища точність навігації та загальна надійність системи. Точність визначає, наскільки вимірюване значення наближене до істинного, тоді як прецизія вказує на стабільність повторних вимірювань. За відсутності систематичних похибок точність і прецизія тісно пов’язані між собою, а RMS дозволяє статистично оцінити точність. Його обчислюють шляхом піднесення всіх окремих похибок до квадрату, усереднення їхніх значень, а потім обчислення квадратного кореня, щоб запобігти взаємному гасуванню позитивних і негативних похибок.
RMS відповідає рівню ймовірності 68,3%, що означає існування 68,3% ймовірності того, що справжня похибка залишиться в межах значення RMS. Під час зйомки за допомогою GPS або GNSS точність часто виражається у нотації RMS. Наприклад, «5 мм + 1 ppm (rms)» вказує на 68,3% ймовірність того, що похибка не перевищить 5 мм плюс 1 мм на кожен виміряний кілометр. Якщо знімається базисна лінія завдовжки 10 км, це означає, що існує 68,3% ймовірність того, що виміряна похибка залишиться на рівні або нижче 15 мм.
Цей стандартний показник застосовується під час оцінки навігації в 1D, 2D та 3D і використовується для оцінки точності визначення положення, швидкості та орієнтації. Він відіграє вирішальну роль у визначенні якості датчиків, ефективності калібрування та продуктивності алгоритмів як на етапі випробувань, так і під час експлуатації. Перетворюючи складні навігаційні похибки на єдине числове значення, середньоквадратичне відхилення (RMS) забезпечує чітке порівняння між системами, сприяє прийняттю обґрунтованих рішень та підвищує надійність валідації систем у реальних умовах експлуатації.
