Rover UGV per Marte con Ellipse-N
Il rover marziano semi-autonomo di McGill integra un INS/GNSS in miniatura di SBG Systems per la navigazione autonoma.
“Il dispositivo ci ha permesso di fermarci a 20 centimetri di distanza dall'ultimo waypoint, dopo oltre 500 metri di navigazione alla cieca, un risultato mai raggiunto prima nella competizione.” | Il team di McGill Robotics
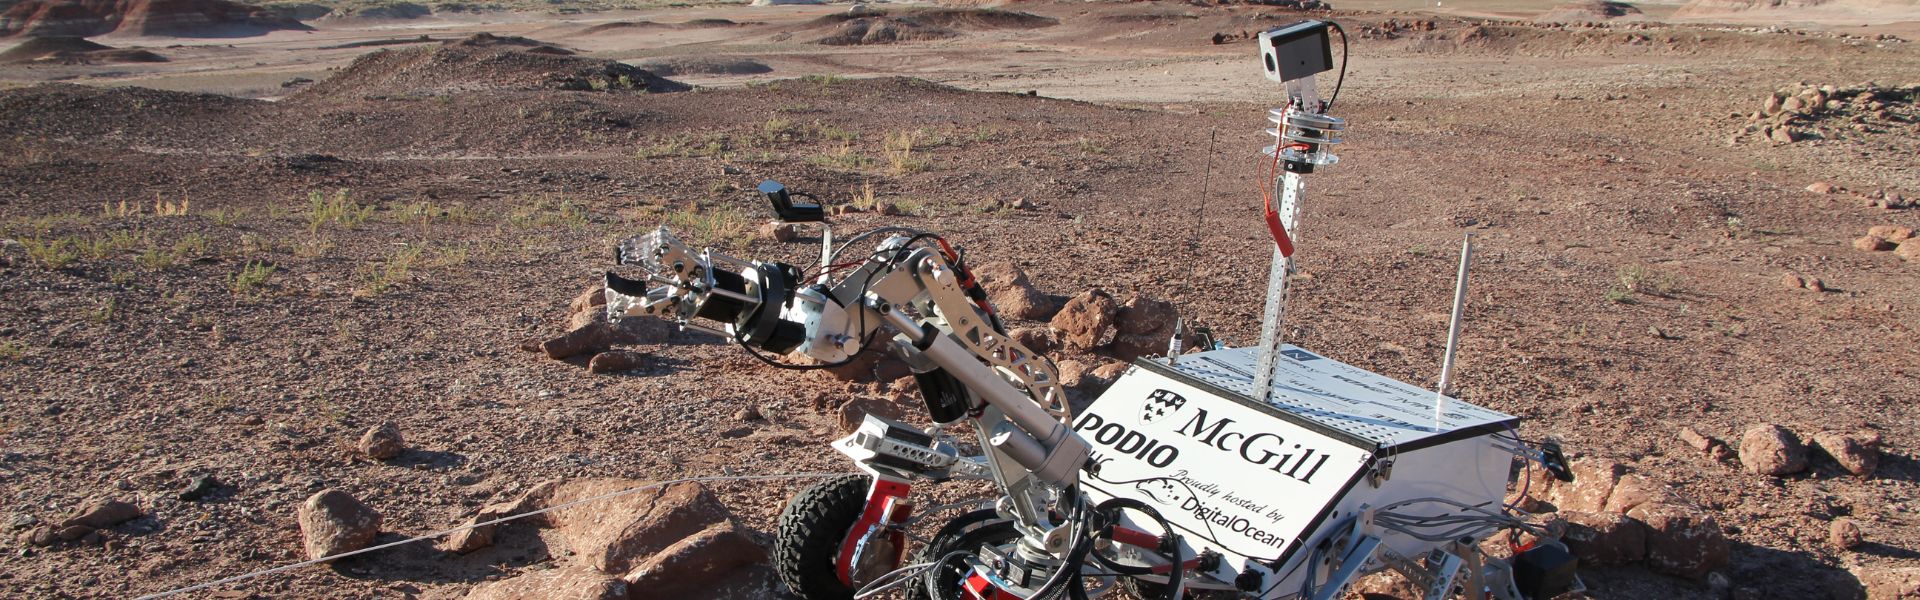
Il progetto Mars Rover
Il team McGill Robotics ha progettato il robot per partecipare a due competizioni internazionali che richiedevano a ogni team di operare il proprio rover, da un centro di controllo nascosto, in un ambiente desertico simile a Marte, attraverso varie prove per completare compiti complessi.
Questi compiti includevano l'attraversamento di terreni accidentati, il trasporto di carichi utili in località remote, la manutenzione di un complesso pannello di controllo e l'analisi di campioni di terreno raccolti.
Durante ogni prova, i team dovevano operare i loro rover in modalità wireless per più di 1 chilometro e fare affidamento continuo sul feedback dei sensori fornito dalle IMU di bordo, GPS, telecamere e strumenti scientifici.
Miglior risultato nella prova di orientamento per non vedenti
Il team ha acquistato l'IG-500N di SBG Systems tra una competizione e l'altra, il che si è rivelato fondamentale per il successo all'ERC. Inoltre, la precisione dell'IG-500N ha permesso di ottenere il punteggio più alto nelle attività di navigazione alla cieca. In questo compito, i team navigano verso coordinate GPS in terreni difficili senza l'uso di telecamere.
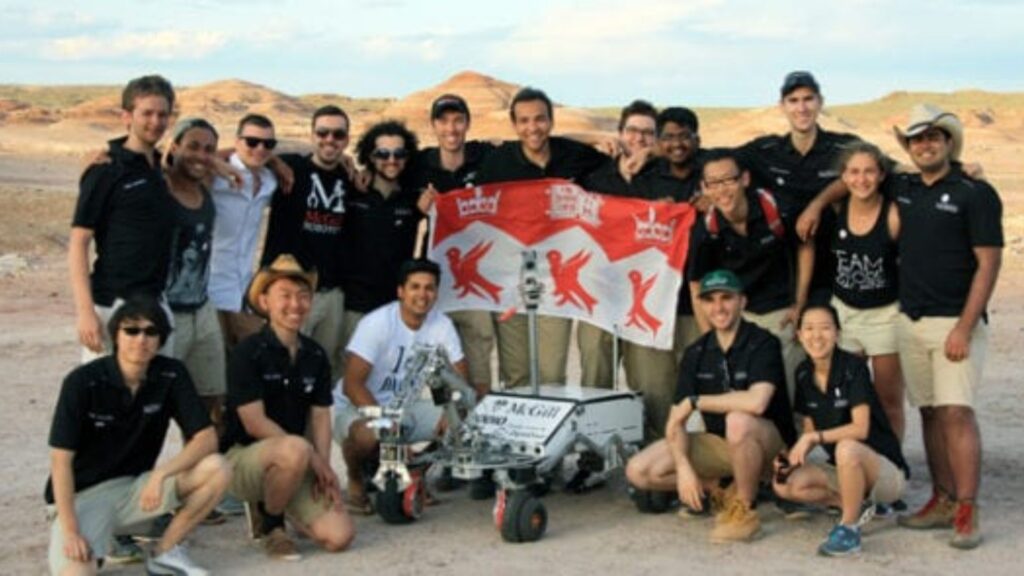
Il dispositivo ci ha permesso di fermarci a 20 centimetri di distanza dall'ultimo waypoint, dopo oltre 500 metri di navigazione alla cieca, un risultato mai raggiunto prima in questa competizione.
Facile integrazione
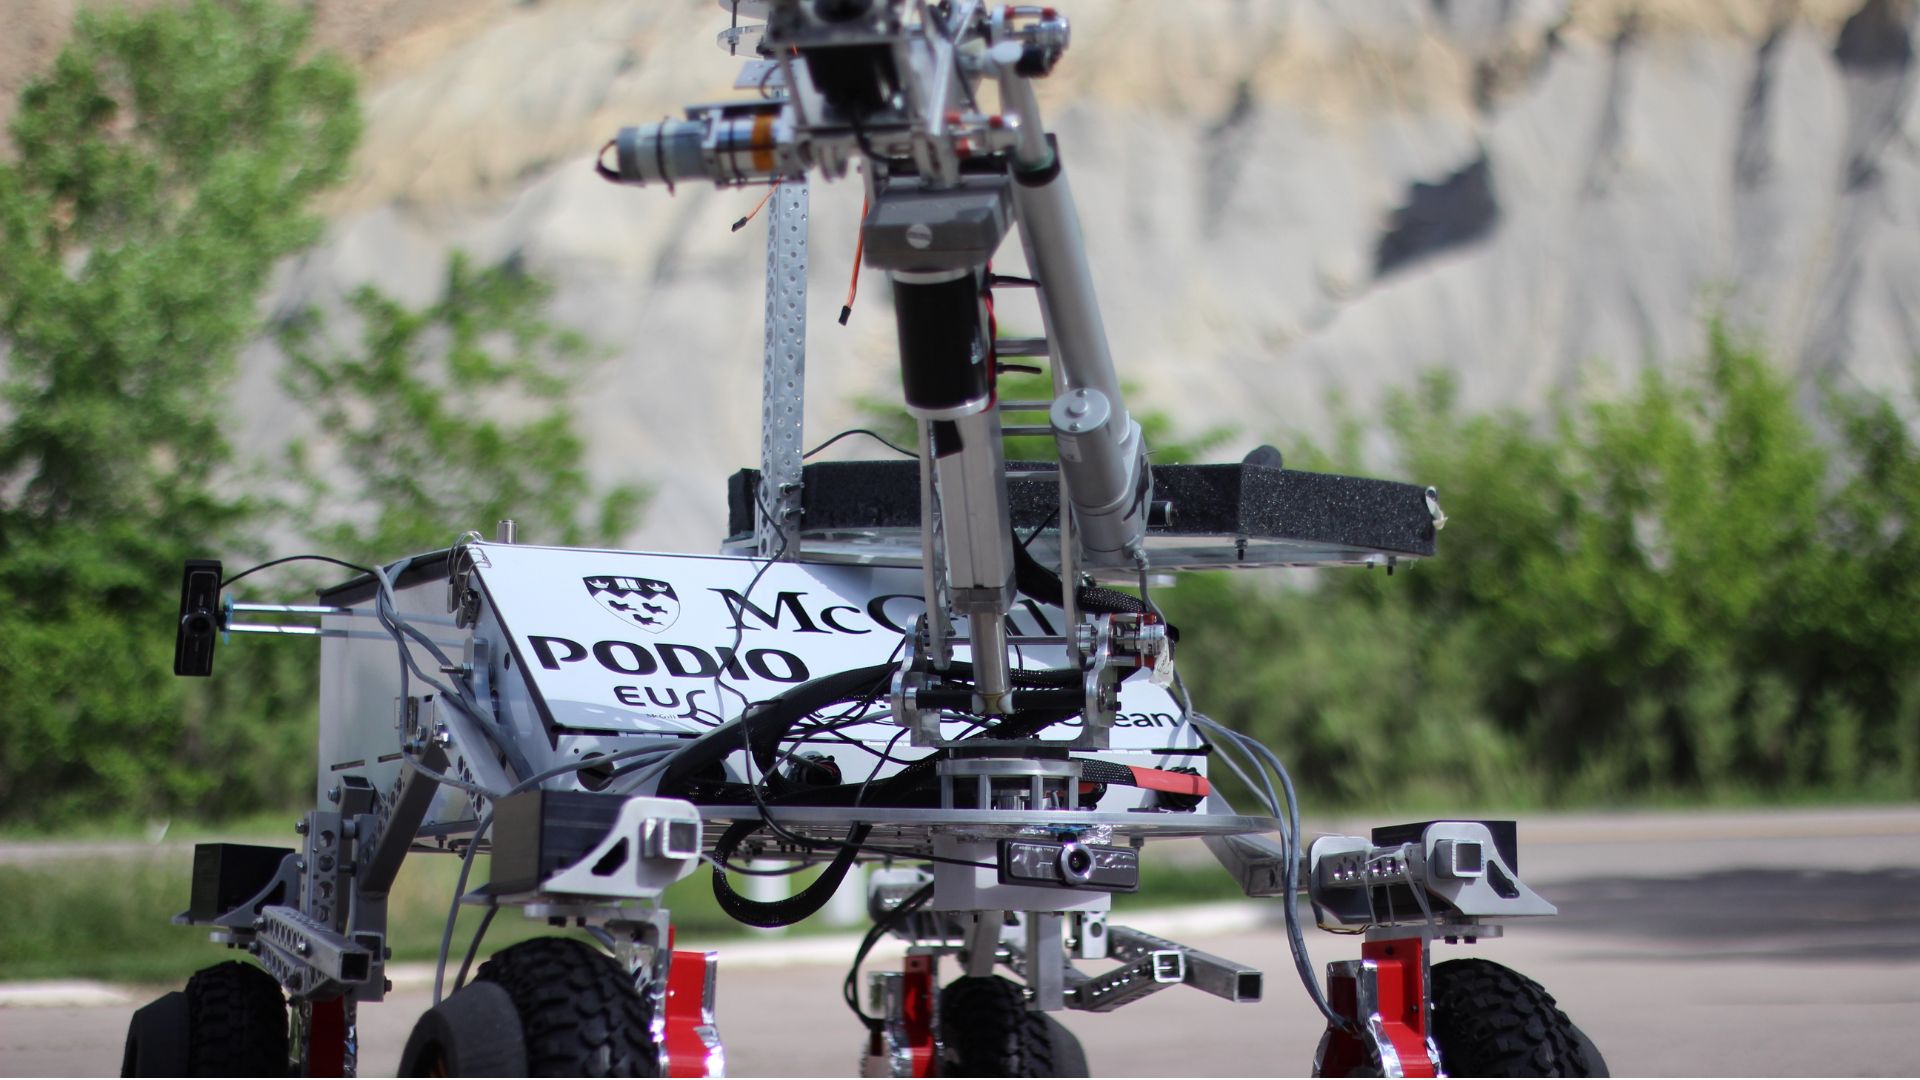
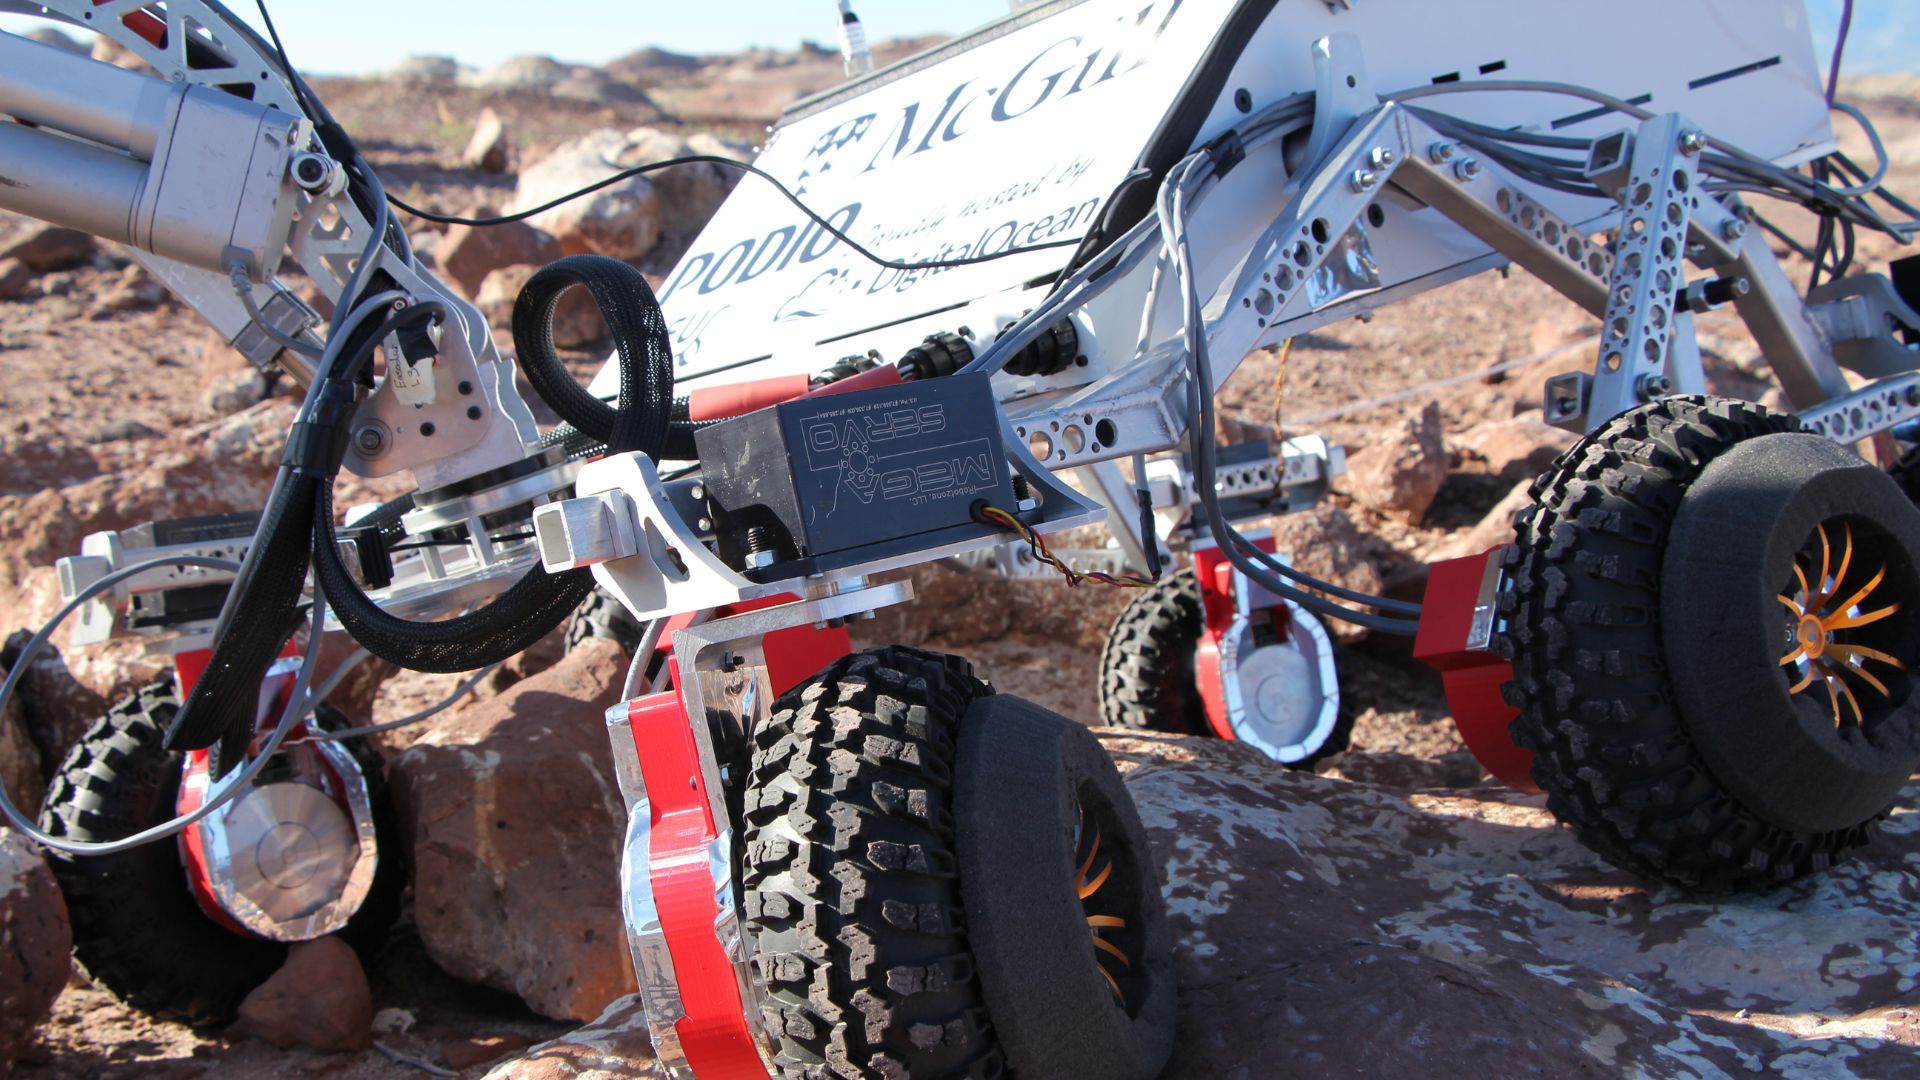
I McGill hanno integrato efficacemente la libreria sbgCom distribuita con l’IG-500N nella loro architettura software tramite un wrapper in C++.
Hanno utilizzato la funzione di inizializzazione nel costruttore della classe e implementato le funzioni di callback per garantire un funzionamento thread-safe, in modo da continuare a ricevere aggiornamenti dal dispositivo in modalità continua senza interrompere il processo di trasmissione al resto del sistema. Ciò è stato poi utilizzato per la creazione di un publisher ROS. La qualità dell’implementazione della libreria e la progettazione dell’interfaccia hanno reso l’intero processo molto intuitivo e piuttosto semplice.

“Siamo immensamente grati a SBG Systems, poiché i nostri straordinari risultati all'European Rover Challenge non sarebbero stati certamente possibili senza l'eccezionale assistenza di SBG Systems.” | Il team McGill Robotics
Ellipse-N
Ellipse-N è un Sistema di Navigazione Inerziale RTK compatto e ad alte prestazioni con un ricevitore GNSS integrato a doppia banda e quadrupla costellazione. Inoltre, fornisce rollio, beccheggio, rotta, sussultio e posizionamento GNSS centimetrico.
Il sensore Ellipse-N offre le massime prestazioni in ambienti dinamici e in condizioni GNSS difficili. Inoltre, funziona anche in applicazioni a minore dinamica utilizzando l'orientamento magnetico.

Richiedi un preventivo per Ellipse-N
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Che cos’è un payload?
Per “carico utile” si intende qualsiasi attrezzatura, dispositivo o materiale che un veicolo (drone, imbarcazione… ) trasporta per svolgere la funzione prevista oltre alle funzioni di base. Il carico utile è distinto dai componenti necessari al funzionamento del veicolo, quali motori, batteria e telaio.
Esempi di payload:
- Telecamere: telecamere ad alta risoluzione, telecamere termiche…
- Sensori: LiDAR, sensori iperspettrali, sensori chimici…
- Apparecchiature di comunicazione: radio, ripetitori di segnale…
- Strumenti scientifici: sensori meteorologici, campionatori d’aria…
- Altre attrezzature specializzate
INS , accetta segnali provenienti da sensori ausiliari esterni?
I sistemi di navigazione inerziale della nostra azienda accettano input da sensori di ausilio esterni, come sensori di dati atmosferici, magnetometri, odometri, DVL e altri.
Questa integrazione rende l'INS estremamente versatile e affidabile, soprattutto in ambienti in cui il segnale GNSS non è disponibile.
Questi sensori esterni migliorano le prestazioni complessive e la precisione dell’ INS , fornendo dati complementari.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
