Collaboration entre le Fraunhofer Institute IOSB et SBG Systems
Le Fraunhofer Institute est une organisation de recherche allemande renommée, pionnière de l'innovation dans un large éventail de domaines scientifiques.
« Les grands robots autonomes s'apprêtent à révolutionner prochainement l'industrie de la construction, en transformant l'efficacité et l'innovation. » | Florian OLLIER, responsable marketing chez SBG Systems
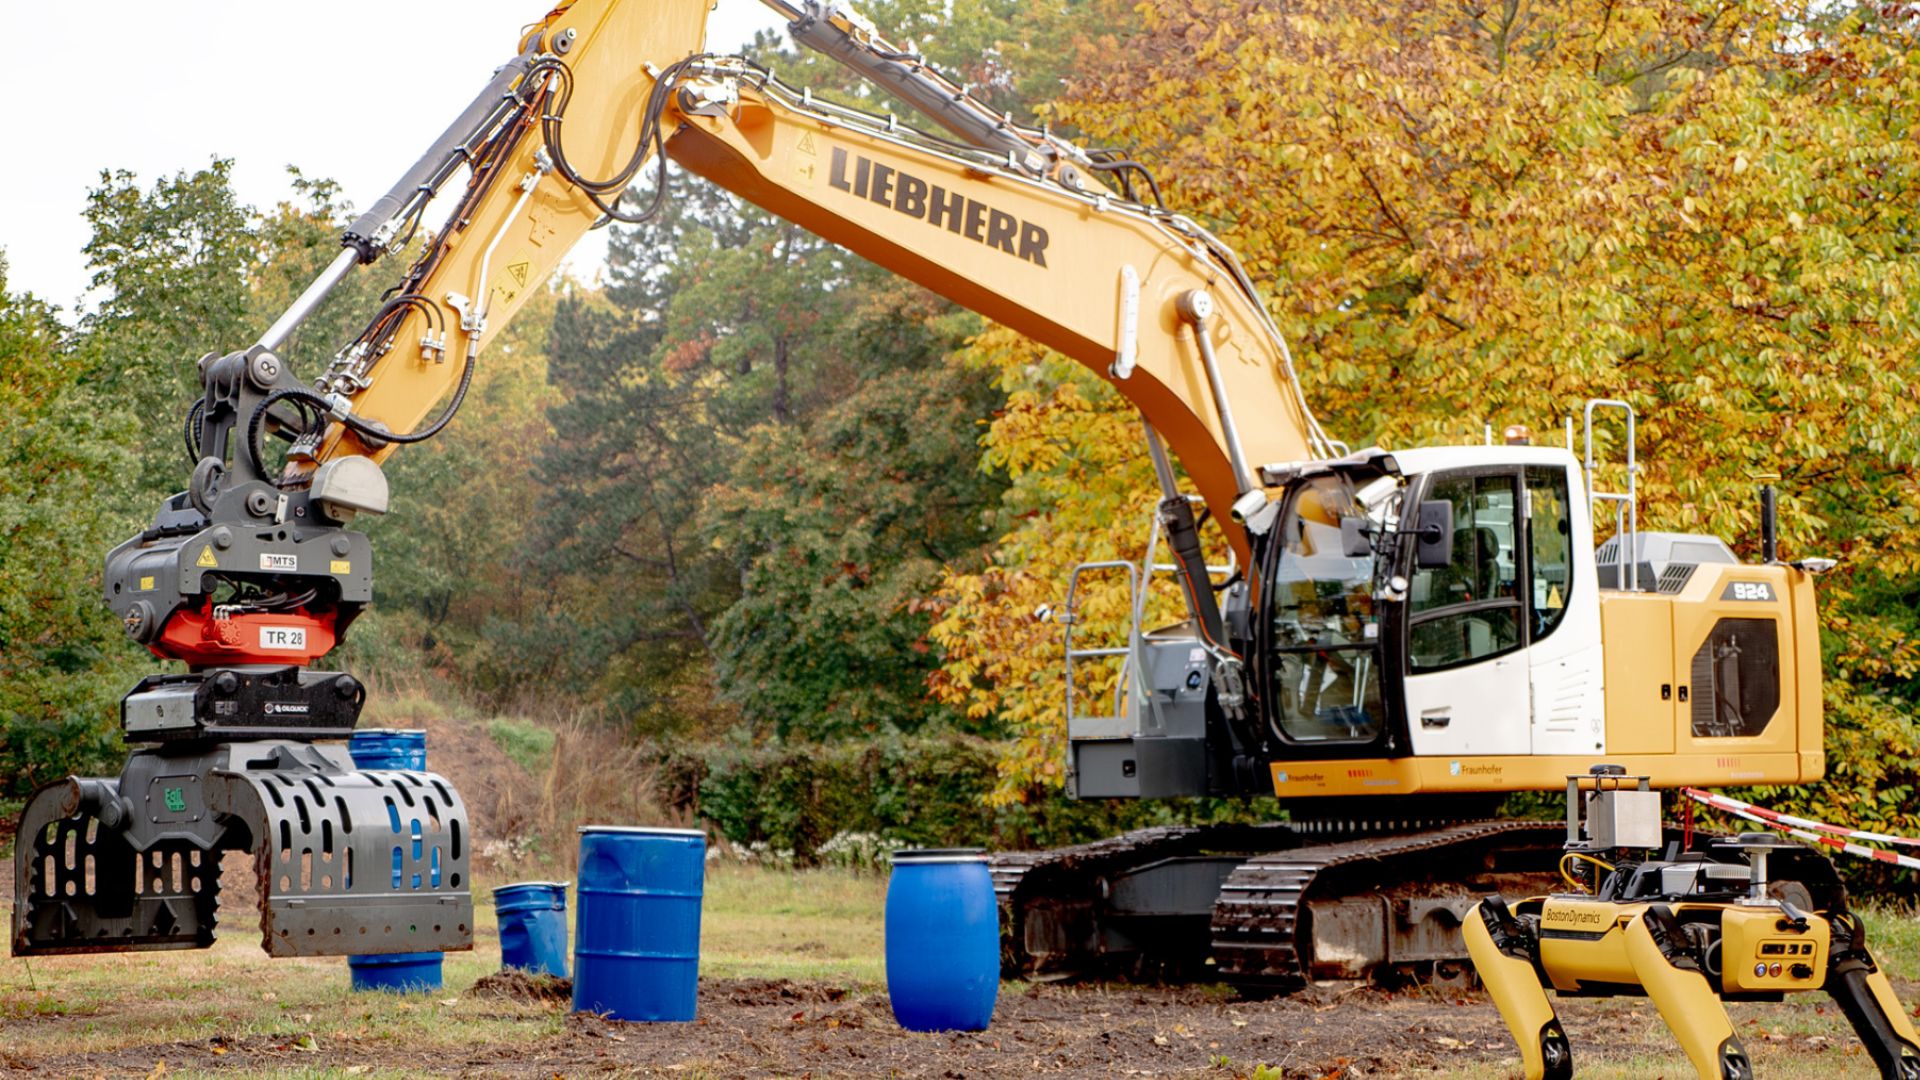
L'institut Fraunhofer, une organisation de recherche allemande de renom, est un pionnier de l'innovation dans un large éventail de domaines scientifiques. Au sein de son vaste réseau de 76 instituts, l'Institut Fraunhofer d'optronique, de technologies des systèmes et d'exploitation d'images IOSB se distingue par ses travaux novateurs sur les systèmes robotiques mobiles autonomes.
Cette étude de cas explore la collaboration entre Fraunhofer IOSB et SBG Systems, en se concentrant sur l'intégration de nos capteurs inertiels dans des véhicules de construction autonomes.
Réinventer la technologie de la construction
Les systèmes autonomes sont devenus indispensables pour les tâches dangereuses, difficiles ou monotones pour l'être humain.
Le groupe de recherche Autonomous Robotic Systems du Fraunhofer IOSB se spécialise dans le développement de véhicules de construction autonomes, allant des excavatrices pour environnements non structurés aux Unimogs qui tirent un camion-benne pour évacuer la terre du chantier de construction.
Les véhicules autonomes doivent comprendre leur environnement et créer une carte 3D pour déterminer leur position. Ils utilisent les données des capteurs pour déterminer comment se déplacer dans leur environnement.
Une collaboration dont nous sommes fiers
Pour parvenir à une véritable autonomie dans les véhicules de construction, des capteurs précis et fiables sont indispensables. Ces capteurs doivent fournir des données en temps réel pour la perception de l'environnement, la cartographie et la navigation.
Fraunhofer IOSB avait besoin d'un fournisseur capable de livrer des capteurs inertiels haute performance pour améliorer les capacités de ses véhicules de construction autonomes.
Nous sommes fiers de collaborer avec le prestigieux Institut Fraunhofer, reconnu pour son innovation. Fraunhofer IOSB a utilisé plusieurs de nos produits sur différentes plateforme.
Mise en œuvre
Une application notable implique l'intégration de notre capteur inertiel Ekinox dans une excavatrice autonome capable de déblayer la terre.
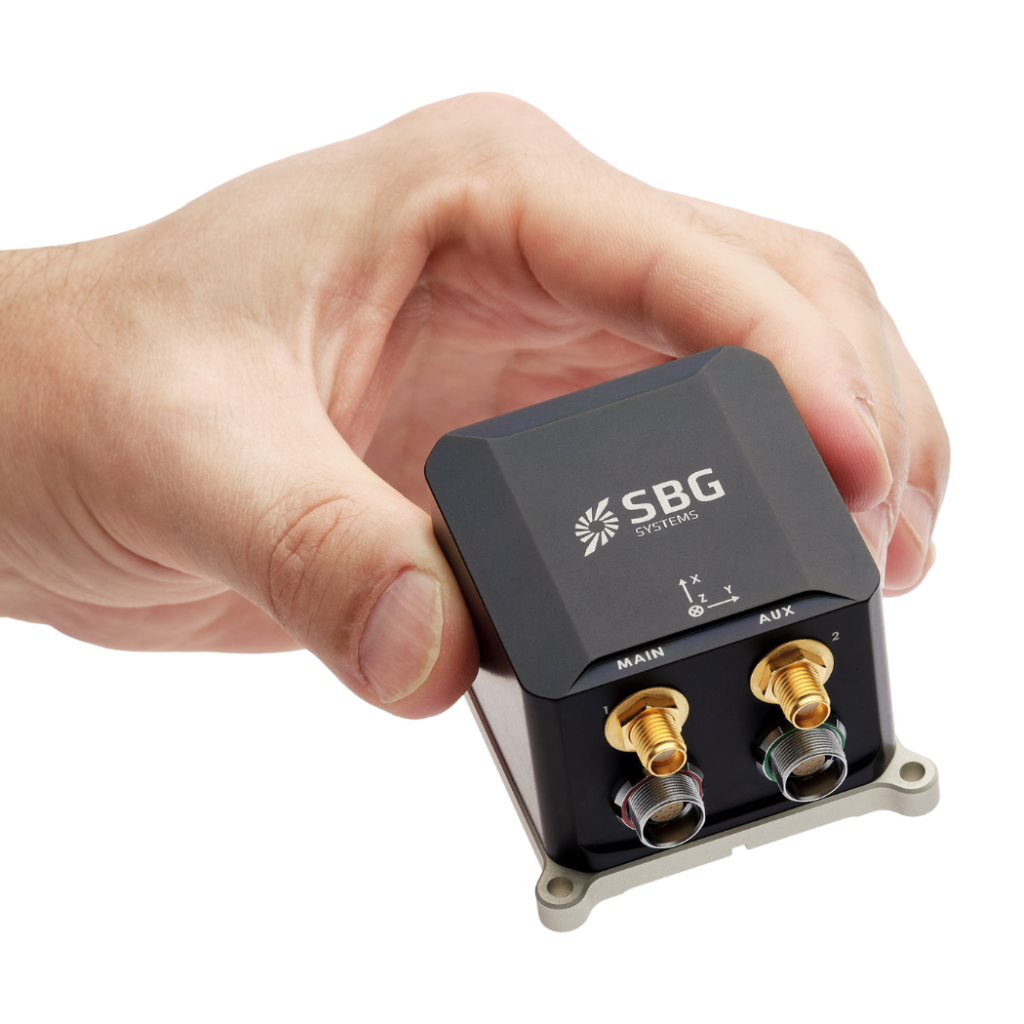
L'Ekinox a joué un rôle clé dans la capture des données de mouvement et d'orientation du véhicule, permettant une cartographie précise de l'environnement en temps réel.
Ces données, combinées aux algorithmes avancés développés par les chercheurs de Fraunhofer, ont permis une perception, une cartographie et une navigation précises.
Résultats
- Excavation autonome / Déblaiement de terre autonome : L'excavatrice équipée de l'Ekinox Micro de SBG Systems a atteint un niveau élevé d'autonomie dans les tâches de déblaiement. La précision et la fiabilité du capteur inertiel ont contribué à la capacité du véhicule à opérer de manière indépendante dans des environnements non structurés.
- Récupération de fûts : l'excavateur autonome a fait preuve de polyvalence en étendant ses capacités à la récupération de fûts. Il a été capable d'accomplir diverses tâches au sein de sa zone d'opération.
- Opérations Unimog : Fraunhofer IOSB est actuellement en train de convertir l'Unimog en un robot tractant une remorque benne pour transporter la terre hors du chantier. Les capteurs inertiels de SBG Systems alimentent la chaîne d'autonomie, censée améliorer l'efficacité et la sécurité de l'opération.
En quelques mots
Le Fraunhofer IOSB et SBG Systems démontrent comment des capteurs de pointe et la recherche stimulent des avancées majeures. De plus, leur partenariat met en lumière l'impact de l'innovation sur la croissance technologique.
L'intégration d'IMU avancées dans les véhicules de chantier autonomes améliore les capacités actuelles des machines. En outre, cette intégration ouvre la voie à de futures avancées en robotique autonome. Enfin, le Fraunhofer IOSB et SBG Systems collaborent pour repousser les limites de la technologie autonome.
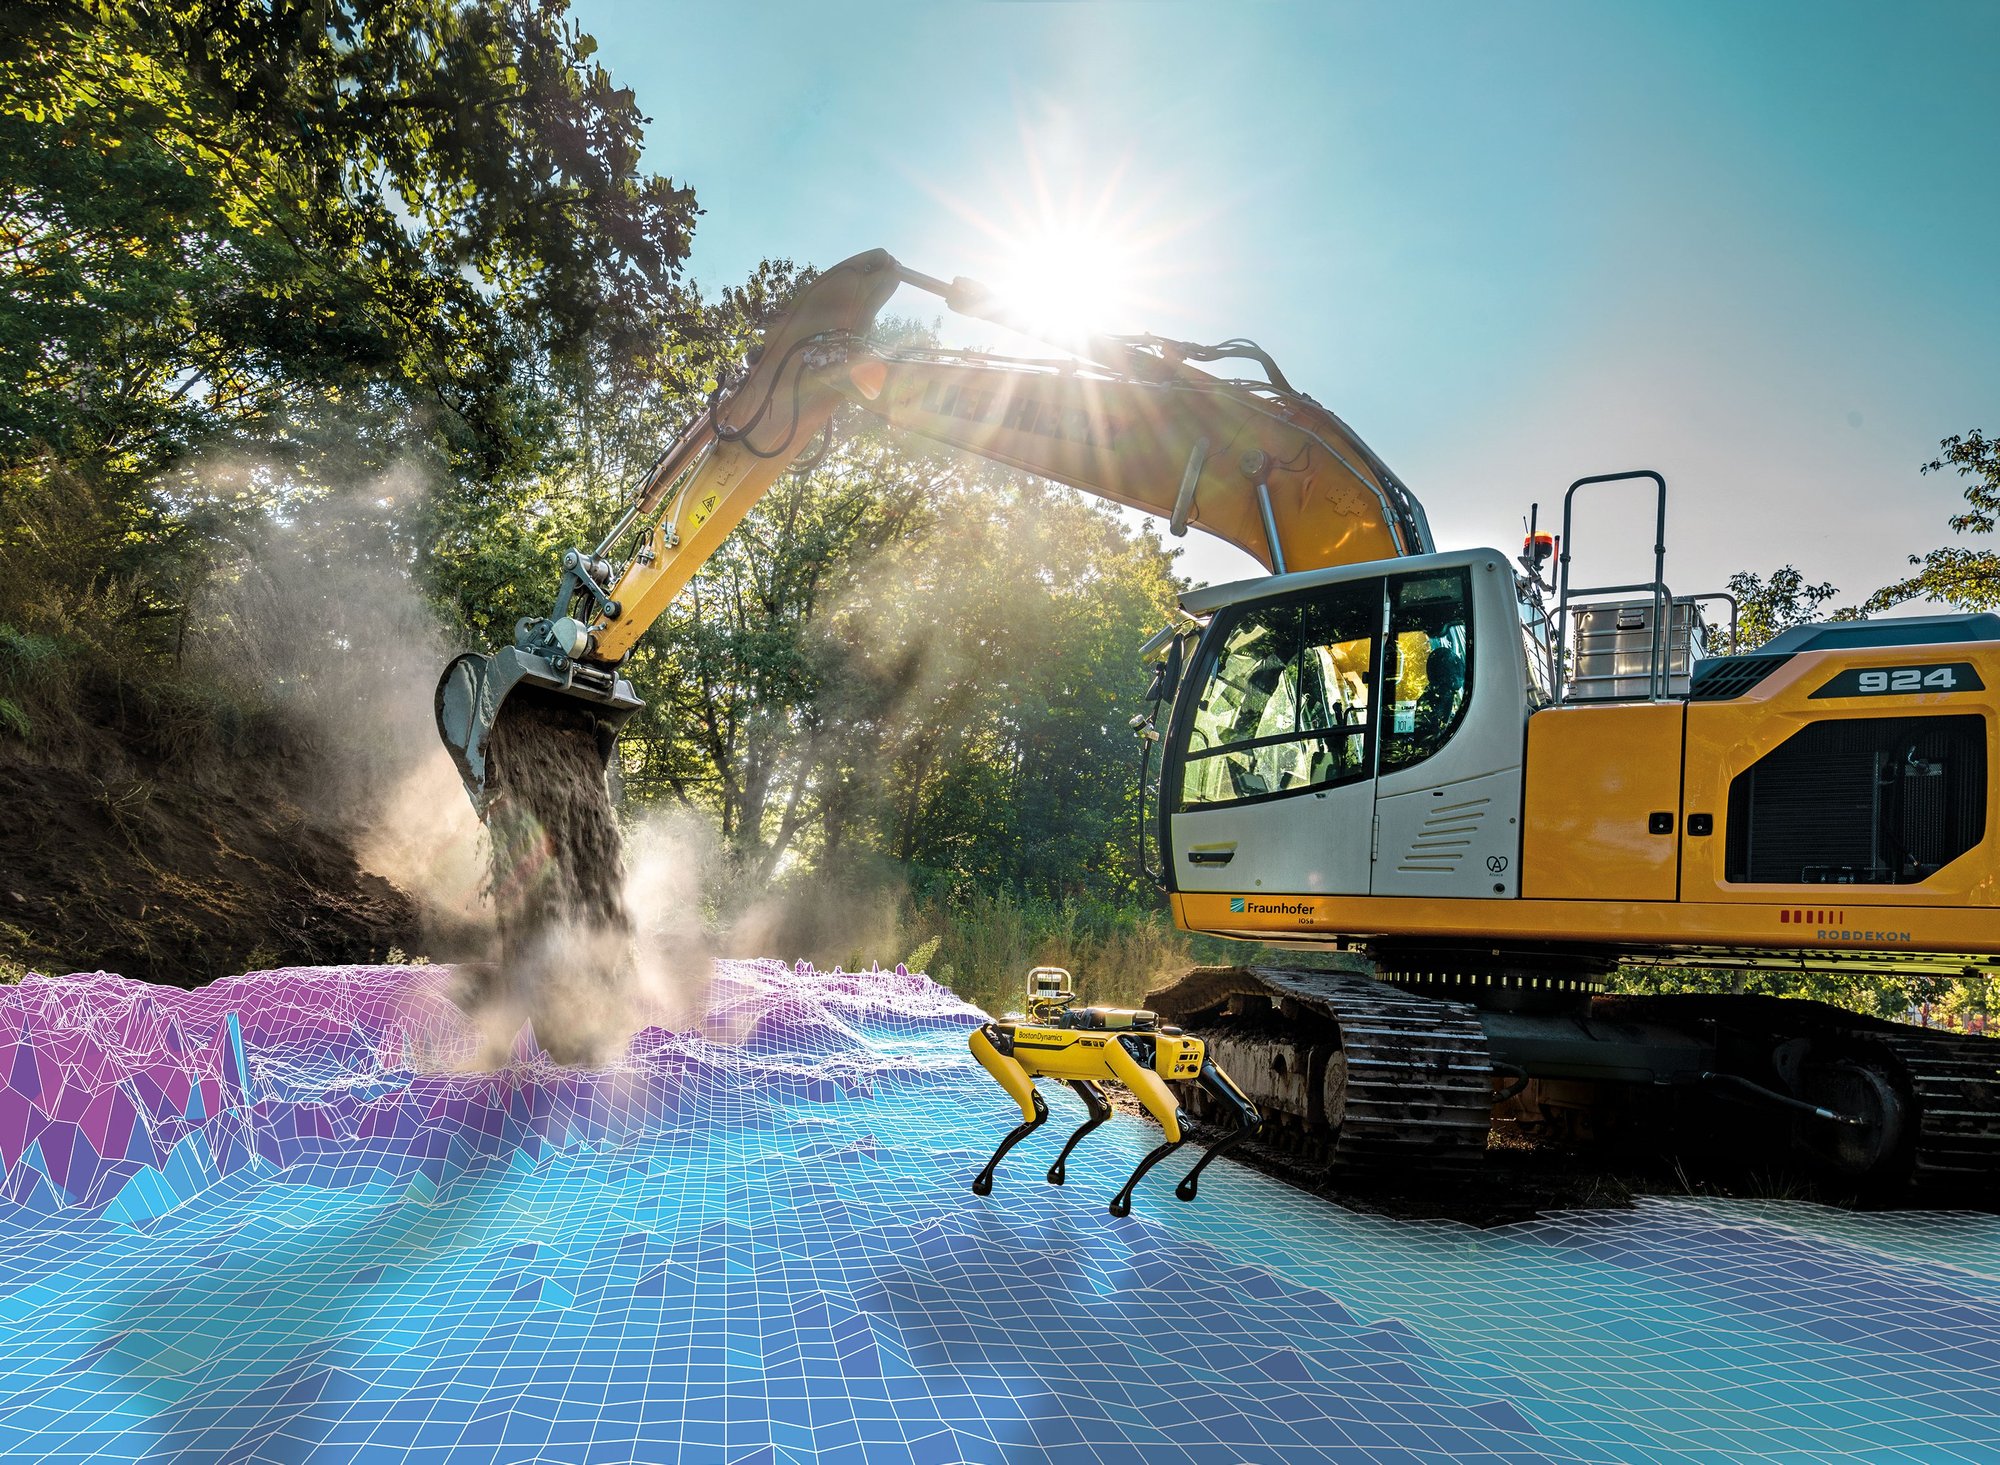
Ekinox Micro
L'Ekinox Micro associe un capteur inertiel MEMS haute performance à un récepteur GNSS double antenne, multi-fréquence et quad-constellation pour offrir une précision inégalée, même dans les applications les plus exigeantes. Il est doté d'un enregistreur de données intégré de 8 Go.
Conçu pour fonctionner dans les conditions les plus rudes, l'Ekinox Micro est qualifié selon les normes militaires, ce qui en fait le choix idéal pour toute application critique.
Demander un devis pour l'Ekinox Micro
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions fréquentes concernant nos applications présentées. Par ailleurs, si vous ne trouvez pas la réponse adéquate, n'hésitez pas à nous contacter directement pour obtenir de l'aide.
Qu'est-ce qu'une charge utile ?
Une charge utile désigne tout équipement, dispositif ou matériel transporté par un véhicule (drone, navire...) pour accomplir sa mission au-delà de ses fonctions de base. La charge utile est distincte des composants nécessaires au fonctionnement du véhicule, tels que ses moteurs, sa batterie et son châssis.
Exemples de charges utiles :
- Caméras : caméras haute résolution, caméras d'imagerie thermique...
- Capteurs : LiDAR, capteurs hypersspectraux, capteurs chimiques…
- Équipement de communication : radios, répéteurs de signal…
- Instruments scientifiques : capteurs météorologiques, échantillonneurs d'air…
- Autre équipement spécialisé
Qu'est-ce que le post-traitement GNSS ?
Le post-traitement GNSS, ou PPK, est une méthode qui consiste à traiter les mesures de données GNSS brutes enregistrées sur un récepteur GNSS après la phase d'acquisition des données. Celles-ci peuvent être combinées avec d'autres sources de mesures GNSS pour obtenir la trajectoire cinématique la plus complète et la plus précise pour ce récepteur GNSS, y compris dans les environnements les plus exigeants.
Ces autres sources peuvent être une station de base GNSS locale située sur ou à proximité du projet d'acquisition de données, ou des stations permanentes existantes (CORS) généralement proposées par des organismes gouvernementaux et/ou des fournisseurs de réseaux CORS commerciaux.
Un logiciel de Post-Processing Kinematic (PPK) peut exploiter les informations d'orbite et d'horloge des satellites GNSS disponibles gratuitement, afin d'améliorer encore la précision. Le PPK permet la détermination précise de la position d'une station de base GNSS locale dans un système de référence de coordonnées global absolu, qui est utilisé.
Le logiciel PPK prend également en charge les transformations complexes entre différents référentiels de coordonnées pour les besoins des projets d'ingénierie.
En d'autres termes, il permet d'accéder à des corrections, d'améliorer la précision du projet, et peut même corriger les pertes ou erreurs de données survenues pendant le levé ou l'installation après la mission.
L'INS accepte-t-elle les données de capteurs d'aide extérieurs ?
Les systèmes de navigation inertielle de notre entreprise acceptent les données de capteurs d'aide externes, tels que les sondes anémobarométriques, les magnétomètres, les locs photomètres, les DVL et autres.
Cette intégration rend l'INS extrêmement polyvalent et fiable, en particulier dans les environnements où le GNSS est indisponible.
Ces capteurs externes améliorent les performances globales et la précision de l'INS en fournissant des données complémentaires.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Que signifie MEMS ?
MEMS est l'acronyme de Micro-Electro-Mechanical Systems (systèmes micro-électro-mécaniques). Il s'agit de dispositifs miniaturisés qui intègrent des éléments mécaniques, des capteurs, des actionneurs et de l'électronique sur un substrat de silicium commun grâce à la technologie de microfabrication. Les MEMS sont de minuscules composants mécaniques construits sur une puce qui peuvent détecter, contrôler et actionner à l'échelle microscopique. Ils sont largement utilisés dans les IMU, les capteurs de pression, les microphones, les accéléromètres, les gyroscopes, les dispositifs médicaux et les systèmes automobiles.
