L'Ellipse-D propulse un camion autonome
Camion autonome doté de roues motrices indépendantes et d'un système de direction.
« L'Ellipse-D de SBG Systems s'est avérée simple d'utilisation, extrêmement précise et stable, avec un faible encombrement — des atouts essentiels pour le développement de notre WATonoTruck. » | Amir K., Professeur et Directeur, Université de Waterloo
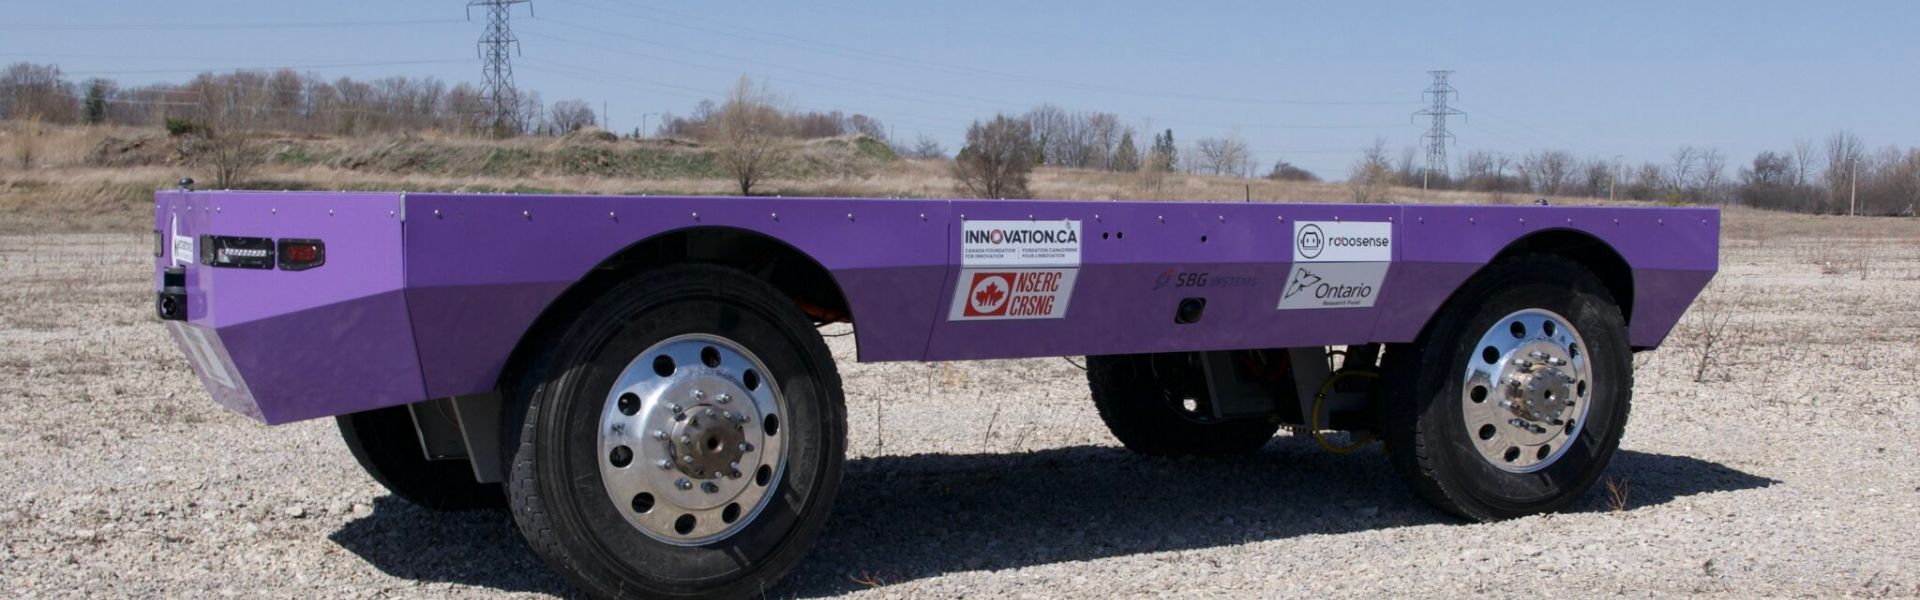
Nous savons tous que les accidents de la route sont dus à des erreurs de conduite, à des conditions météorologiques défavorables ou à des défaillances de véhicules. Mais et si nous pouvions faire rouler les véhicules de manière autonome pour éviter ces accidents ? Par exemple, un camion autonome ou une voiture autonome.
C'est le principe des véhicules autonomes, sur lequel le laboratoire de systèmes de véhicules mécatroniques (MVS) de l'Université de Waterloo travaille dans le cadre d'un projet appelé WATonoTruck (WATerloo autonomous Truck).
Il s'agit d'un camion à plateau autonome conçu pour la manutention de matériaux lourds, l'agriculture et les applications de service. Il utilise des méthodes de contrôle avancées pour analyser les mouvements du camion, en particulier dans des conditions dangereuses ou en cas de dysfonctionnement, garantissant ainsi sécurité et efficacité.
Le laboratoire a pour objectif d'étendre l'application de la technologie des véhicules autonomes au-delà du transport de passagers. Il souhaite l'utiliser dans d'autres secteurs tels que l'agriculture, l'exploitation minière et le transport maritime, augmentant ainsi l'efficacité et réduisant les temps d'arrêt opérationnels.
Découvrez WATonoTruck
Un camion qui n'a pas besoin de conducteur – c'est le WATonoTruck ! Il s'agit d'un camion à plateau autonome doté d'un système de direction et d'entraînement de roues indépendant. Il est construit sur la plateforme de module d'angle (CM).
Les CM ont été développés dans une optique de conception de véhicule modulaire et peuvent être installés sur n'importe quel châssis et dans n'importe quelle configuration.
Chaque CM fonctionne comme un véhicule électrique monoroue équipé de sa propre unité de contrôle. Il permet un fonctionnement indépendant avec des systèmes de direction, de freinage, de traction et de suspension.
Cela rend le camion extrêmement intelligent et adaptable à toutes les applications et à tous les terrains.
Le WATonoTruck propulsé par l'Ellipse-D
En tant que leader des solutions de positionnement et de navigation de haute précision, nous sommes fiers de collaborer avec le laboratoire de systèmes de véhicules mécatroniques de l'Université de Waterloo.
Nous fournissons l'Ellipse-D, un INS RTK à double antenne, offrant une précision inégalée en position et en cap.
Ce niveau de précision est crucial pour la navigation autonome, assurant le mouvement sûr et précis du WATonoTruck même dans des environnements difficiles.

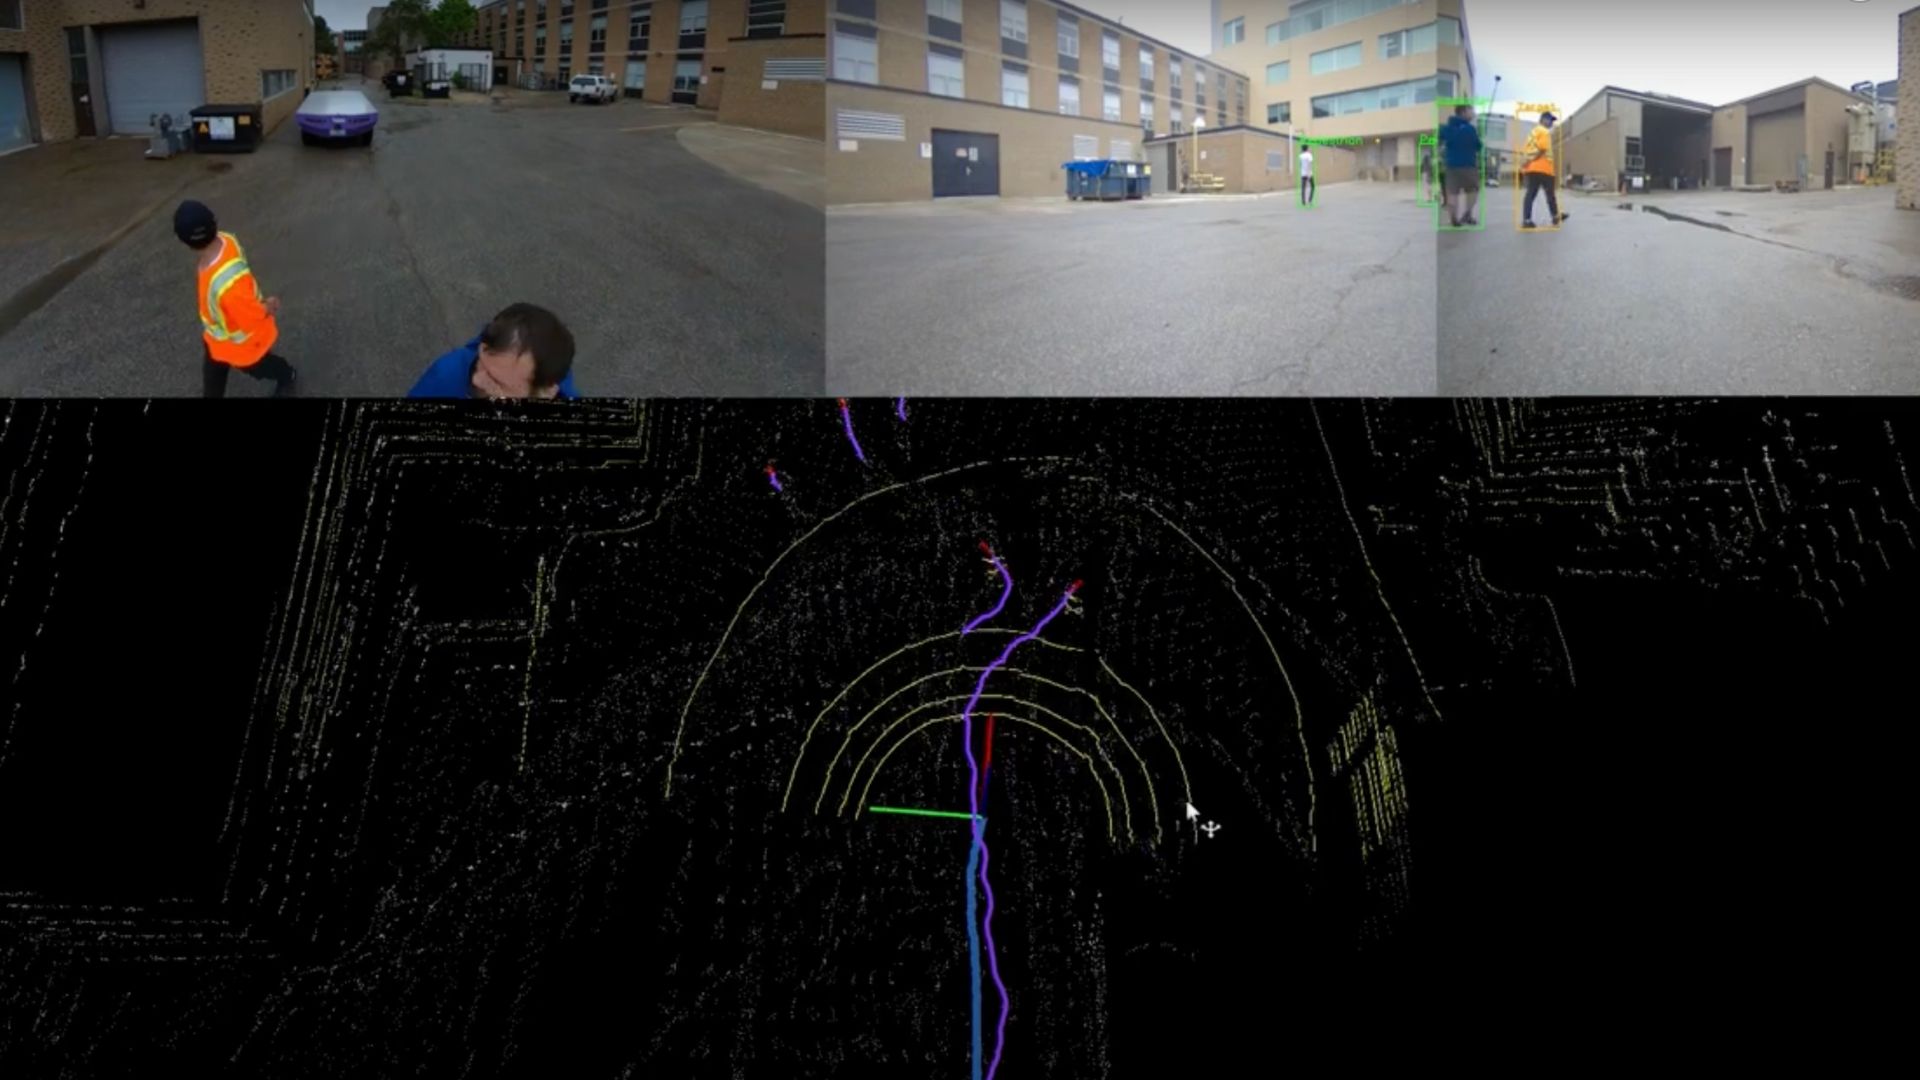
Ellipse-D (3ème génération), des capteurs LiDAR et des caméras avancées – cette suite de capteurs complète permet la cartographie environnementale en temps réel, la détection d'obstacles et la planification de trajectoire.
Grâce à notre parrainage, le développement du WATonoTruck par le laboratoire bénéficie d'un soutien essentiel en termes de haute précision, garantissant un mouvement et une navigation fiables.
Cette initiative collaborative contribue non seulement au développement réussi du WATonoTruck, mais favorise également la croissance des applications de véhicules autonomes dans toutes les industries, stimulant l'innovation et la sécurité dans les transports et au-delà.
Ellipse-D
L'Ellipse-D est un système de navigation inertielle intégrant une double antenne et un GNSS RTK bi-fréquence, compatible avec notre logiciel de post-traitement Qinertia.
Conçu pour les applications robotiques et géospatiales, il permet de fusionner les données d'un odomètre avec un signal d'impulsions (Pulse) ou CAN OBDII pour une précision accrue en navigation à estimes.

Demander un devis pour l'Ellipse-D
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Quelle est la différence entre le RTK et le PPK ?
Le temps réel cinématique (RTK) est une technique de positionnement où les corrections GNSS sont transmises en quasi-temps réel, généralement à l'aide d'un flux de correction au format RTCM. Des difficultés peuvent toutefois survenir pour garantir les corrections GNSS, en particulier leur exhaustivité, leur disponibilité, leur couverture et leur compatibilité.
Le principal avantage du post-traitement PPK par rapport au RTK est que les opérations de traitement des données peuvent être optimisées en post-traitement, incluant un traitement vers l'avant et vers l'arrière, tandis qu'en temps réel, toute interruption ou incompatibilité dans les corrections et leur transmission entraînera un positionnement d'une précision moindre.
Un premier avantage clé du post-traitement GNSS (PPK) par rapport au temps réel (RTK) est que le système utilisé sur le terrain n'a pas besoin de liaison de données (datalink)/radio pour injecter les corrections RTCM provenant des CORS dans le système INS/GNSS.
La principale limite à l'adoption du post-traitement est la nécessité pour l'application finale d'agir sur l'environnement. En revanche, si votre application peut tolérer le temps de traitement supplémentaire nécessaire pour produire une trajectoire optimisée, cela améliorera considérablement la qualité des données pour l'ensemble de vos livrables.
Qu'est-ce que le Precise Point Positioning ?
Le Precise Point Positioning (PPP) est une technique de navigation par satellite qui offre un positionnement de haute précision en corrigeant les erreurs de signal satellite. Contrairement aux méthodes GNSS traditionnelles, qui reposent souvent sur des stations de référence au sol (comme en RTK), le PPP utilise des données satellitaires mondiales et des algorithmes avancés pour fournir des informations de localisation précises.
Le PPP fonctionne partout dans le monde sans nécessiter de stations de référence locales. Il convient donc parfaitement aux applications dans des environnements isolés ou difficiles où l'infrastructure au sol fait défaut. En utilisant des données précises d'orbite et d'horloge des satellites, ainsi que des corrections pour les effets atmosphériques et de trajets multiples, le PPP minimise les erreurs GNSS courantes et peut atteindre une précision centimétrique.
Bien que le PPP puisse être utilisé pour le positionnement post-traité, impliquant l'analyse des données collectées a posteriori, il peut également offrir des solutions de positionnement en temps réel. Le PPP en temps réel (RTPPP) est de plus en plus répandu, permettant aux utilisateurs de recevoir des corrections et de déterminer leur position en temps réel.
