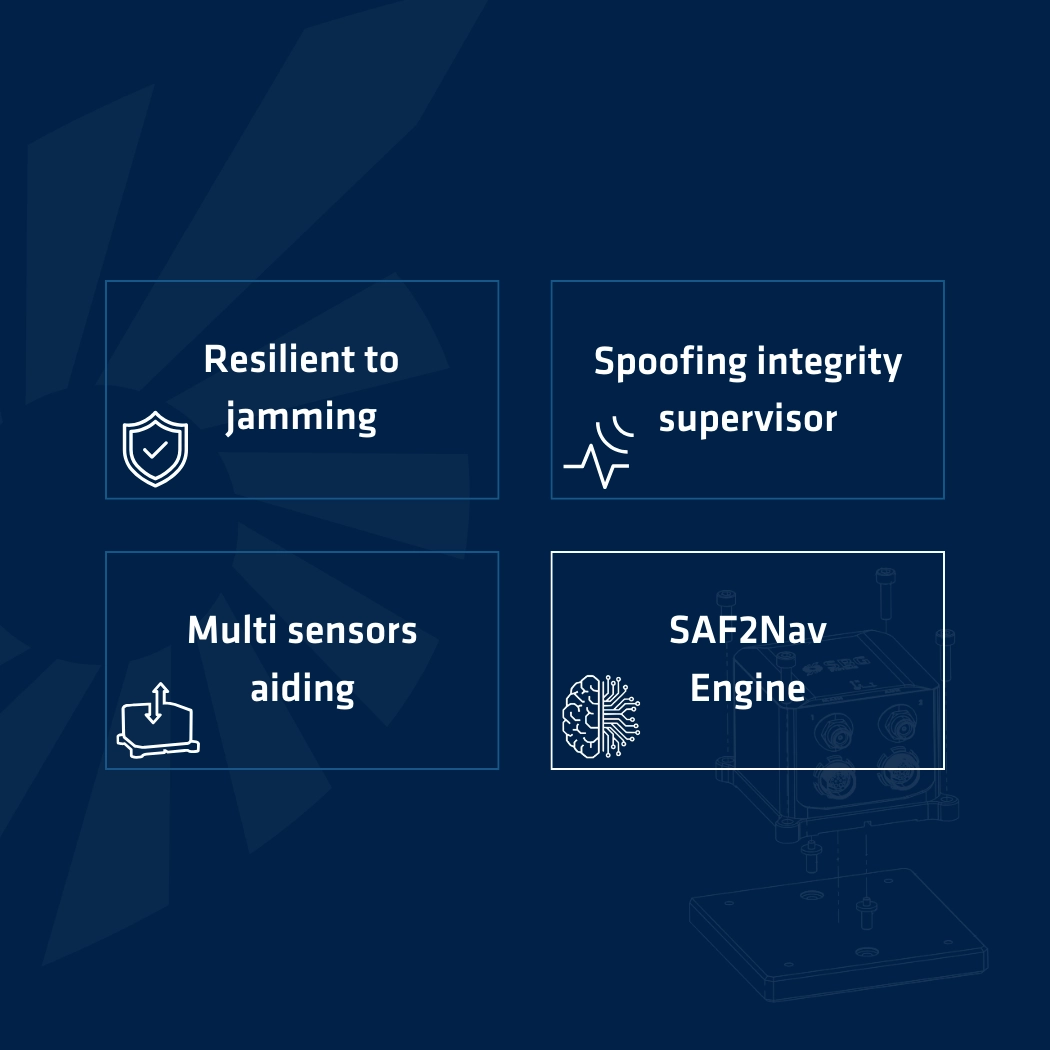
Möt SAF2Nav: vår nya robusta navigeringsstack
I en era där GNSS-tillförlitlighet inte längre kan tas för given sätter SAF2Nav en ny standard för tålig navigering. Denna navigeringsstack, utvecklad av SBG Systems, överskrider gränserna för traditionell tröghetsnavigering genom att integrera flera datakällor för att leverera kontinuerlig och pålitlig positionering – även i de mest fientliga miljöer utsatta för störning och spoofing.
SAF2Nav bygger på nästan två decenniers expertis inom sensorfusion och kombinerar ett modulärt plug-and-play-integrationsramverk med en avancerad tvåstegsmotor för integritetsfusion. Tillsammans möjliggör de sömlös integrering av tredjepartssensorer samtidigt som de säkerställer automatisk bortsortering av avvikande mätvärden, kontinuerlig integritetsövervakning och tillförlitlig prestanda i land-, luft- och marindynamik.
SAF2Nav återspeglar vårt ständiga engagemang för att leverera navigering som du kan lita på – idag och i framtiden. Denna funktion finns nu tillgänglig via en enkel firmwareuppdatering för Ellipse-serien (version 3.3) och Ekinox/Apogee/Quanta/Navsight-produkterna (version 6.0).
GNSS och dess felkällor
Utforska grunderna för GNSS och dess noggrannhet. Läs om trilateration, signalmätningar, felkällor och tekniker för exakt positionering.
Läs hela artikeln
Differentiella korrektioner från DGPS till PPK
Utforska hur avancerade GNSS-korrigeringsteknologier som DGNSS, SBAS, RTK och PPK förbättrar positioneringsnoggrannheten till centimeter-nivå.
Läs hela artikeln
Ambiguitetslösning vid exakt punktpositionering (PPP)
Ta reda på mer om ambiguitetslösning vid exakt punktpositionering (PPP) och hur du kan uppnå centimeter-noggrannhet med GNSS utan att vara beroende av lokala referensstationer eller tät markinfrastruktur.
Läs hela artikeln
Effekten av atmosfäriska fel på RTK och PPK
Upptäck hur vår Ionoshield-teknologi kan dämpa effekterna av jonosfären på RTK- och PPK-korrektioner.
Läs hela artikeln
Introduktion till MEMS-teknologi
Utforska grunderna i MEMS-teknik. Lär dig mer om sensorklass, mätområden, vibrationshantering och tekniker för exakt positionering.
Läs hela artikeln
Vetenskapliga artiklar
Vi bedriver flera forskningsprojekt för att designa innovativa och effektiva produkter.
För att designa och tillverka tillförlitliga och högpresterande lösningar är avancerad forskning och utbyte av vetenskapliga data med branschkollegor avgörande. Det är därför vi regelbundet talar vid specialiserade evenemang och delar med oss av vår kunskap genom vetenskapliga artiklar.
Här nedan hittar du några av våra senaste publikationer som vi har presenterat vid evenemang som ION GNSS, Inertial Sensors and Systems, med flera.
