En un escenario cotidiano, la precisión de un sistema global de navegación por satélite (GNSS) independiente es más que suficiente para ayudar a alguien a orientarse, pero muchas aplicaciones requieren una mayor precisión. Se han desarrollado numerosas tecnologías de corrección diferencial para mejorar la precisión del GNSS hasta 1 cm, lo que permite una amplia gama de nuevas aplicaciones.
Lograr tal precisión requiere prestar atención al sistema de referencia utilizado para los cálculos y los resultados de posicionamiento, un tema tratado en Geodesia y Transformaciones de Datum, que queda fuera del ámbito de este artículo.
Correcciones GNSS
La mejora de la precisión del GNSS se basa en la corrección de diversos errores.
Existen muchos tipos de correcciones que proporcionan diferentes niveles de cobertura y rendimiento.
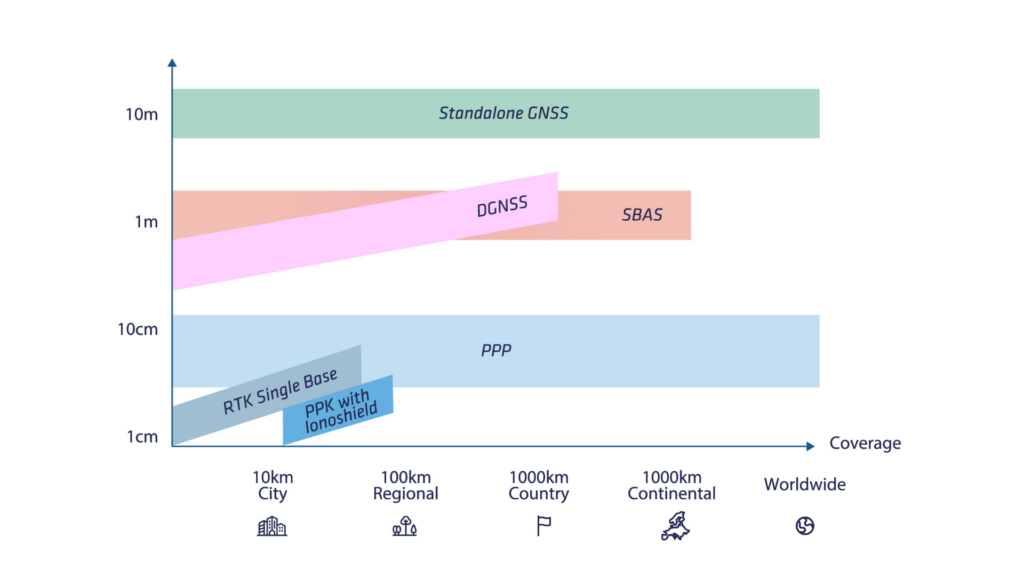
Los principales se detallan en la tabla siguiente. En este artículo, trataremos los fundamentos de las correcciones más comunes: una breve explicación del DGNSS, seguida de explicaciones detalladas sobre SBAS y RTK; y describiremos las ventajas del PPK.
El próximo artículo de esta serie examinará con más detalle Ionoshield y PPP.
GNSS diferencial (DGNSS)
El DGNSS tradicional basado en códigos parte de un supuesto sencillo: se asume que los errores de los satélites y los errores atmosféricos locales son los mismos en áreas pequeñas. De este modo, se puede utilizar un par de receptores GPS para cancelar tanto los errores atmosféricos (ionosféricos y troposféricos) como los de los satélites, mejorando así el rendimiento de la navegación.
En este modo de funcionamiento, se instala un receptor GNSS de estación base a pocos kilómetros del rango de funcionamiento del receptor GNSS móvil. La estación base transmite un conjunto de correcciones al receptor móvil mediante un módem RF o GSM. El receptor móvil puede utilizar estas correcciones para calcular una posición diferencial (en relación con la estación base).
Esta técnica puede mejorar la precisión de la navegación hasta el nivel submétrico, pero ahora está obsoleta, ya que el RTK se ha convertido en el estándar para el posicionamiento de alta precisión.
SBAS (Satellite Based Augmentation System)
El sistema SBAS se desarrolló para permitir la navegación segura de aeronaves civiles. Desde entonces, se ha utilizado en muchas otras aplicaciones para usuarios finales que requieren mayor precisión que un receptor GNSS independiente.
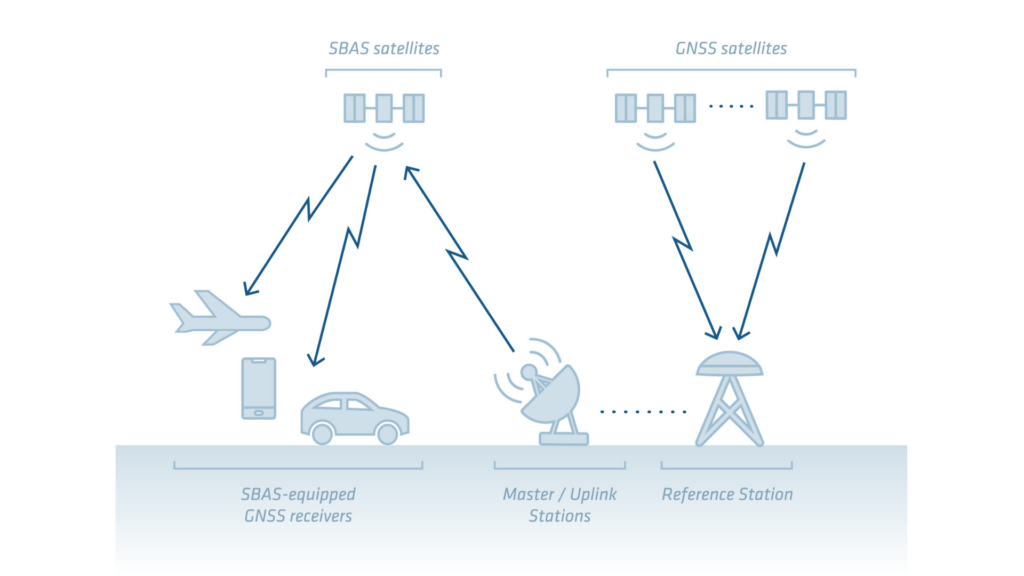
El concepto de SBAS consiste en utilizar una red de estaciones de referencia para calcular correcciones que puedan mejorar el rendimiento del GPS en un área amplia (cobertura continental).
Estas correcciones son transmitidas posteriormente por satélites geoestacionarios SBAS dedicados. Los receptores GNSS modernos pueden rastrear estas correcciones directamente a través de su antena GNSS habitual y utilizarlas en su motor de posicionamiento, como el SBAS que ofrece una precisión de 1 metro.
El objetivo principal de todas las constelaciones SBAS no es lograr la máxima precisión, sino permitir que el GNSS alcance la precisión mínima para la aplicación prevista (navegación y aterrizaje de aeronaves) con un concepto añadido de integridad (medición precisa del error de posición).
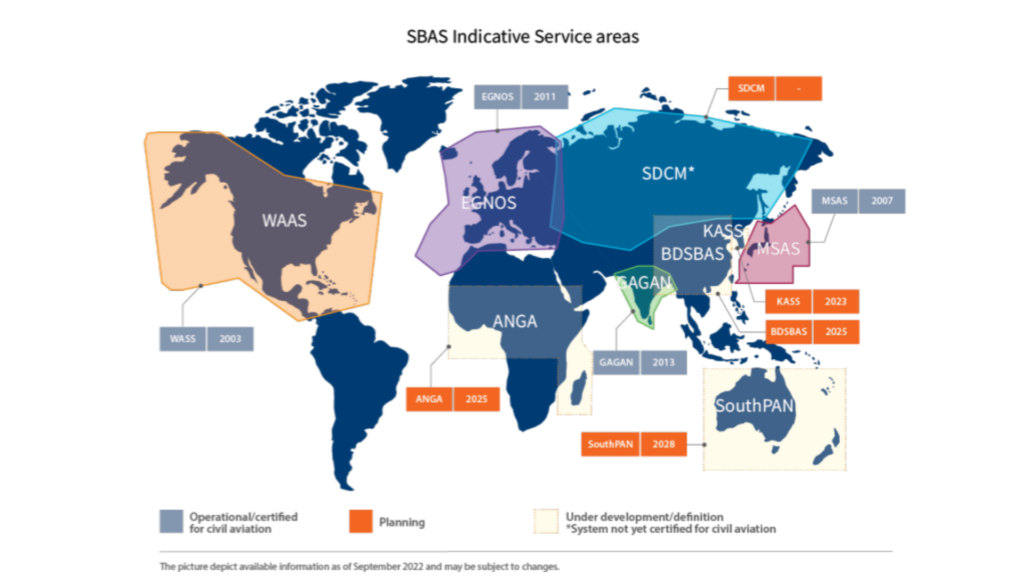
Los sistemas SBAS actualmente en uso incluyen:
- WAAS para los países de Norteamérica
- EGNOS para Europa
- GAGAN para la India
- MSAS para Japón
Sin embargo, la mayoría de los SBAS actuales solo proporcionan correcciones para la constelación GPS, lo que los hace subóptimos para la navegación terrestre. Las futuras soluciones SBAS (por ejemplo, EGNOS V2) ofrecerán correcciones multiconstelación.
Tecnología detrás de SBAS
Las distintas soluciones SBAS utilizan la misma tecnología subyacente para proporcionar correcciones. Proporcionan correcciones para:
- Errores de los relojes de los satélites
- Desviaciones de las órbitas de los satélites
- Errores atmosféricos
El sistema SBAS también proporciona información de integridad de los satélites que puede utilizarse para rechazar datos de satélites que funcionen mal.
Las correcciones atmosféricas también se calculan utilizando la red de estaciones base para proporcionar un patrón de los errores atmosféricos. El valor de error transferido corresponde al retardo vertical introducido por la atmósfera en puntos determinados denominados IGP (puntos de rejilla ionosférica). A continuación, el receptor puede corregir el retardo para las diferentes señales de cada satélite.
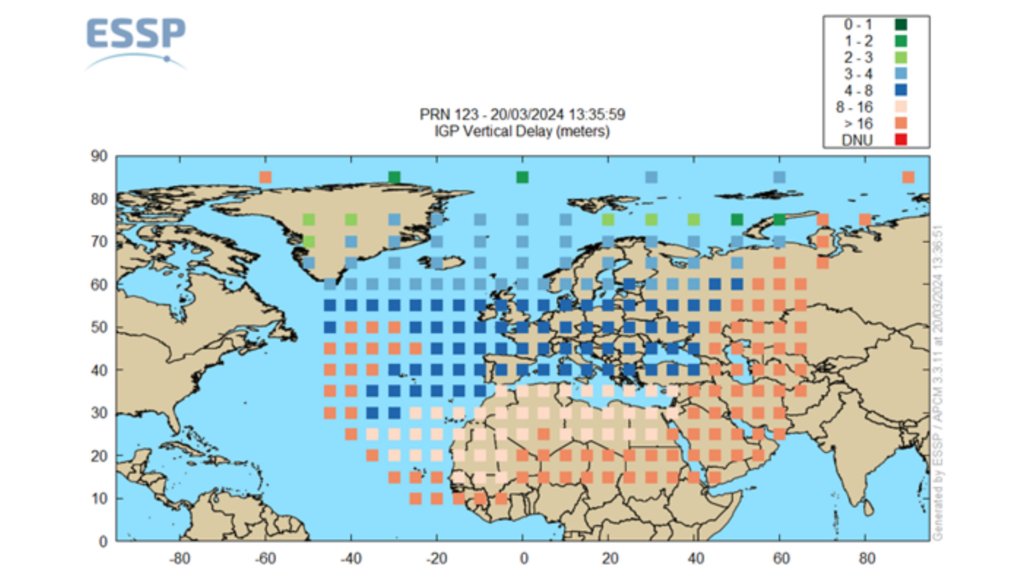
Utilizando la información proporcionada por SBAS, el receptor puede corregir los errores en las mediciones basadas en pseudorrangos, mejorando la precisión de la posición hasta aproximadamente 1,2 m RMS en horizontal y 1,6 m RMS en vertical. Esto supone una mejora significativa en comparación con un GNSS independiente, especialmente en el componente vertical.
Cinemática en tiempo real (RTK) y cinemática postprocesada (PPK)
La tecnología RTK se introdujo por primera vez para aplicaciones topográficas a mediados de los años noventa. Al igual que el sistema de posicionamiento global diferencial (DGPS) tradicional, el RTK se basa en una estación base situada con precisión y receptores GNSS móviles.
Dos pasos de cálculo clave permiten un posicionamiento con precisión centimétrica:
- Doble diferencia
- Medición de la fase de la portadora y resolución de ambigüedades
Doble diferencia
El DGPS generalmente utiliza únicamente mediciones de diferencia simple y de código.
Por otro lado, el RTK añade mediciones de fase y emplea un enfoque de "diferencia doble". En este método, las mediciones de la base se restan de las mediciones del rover, y todas las mediciones de los satélites de navegación se restan a un satélite pivote.
Este enfoque puede compensar todos los errores inducidos por los satélites, los errores inducidos por el receptor, así como los errores atmosféricos que se asumen constantes en las inmediaciones de la estación base.
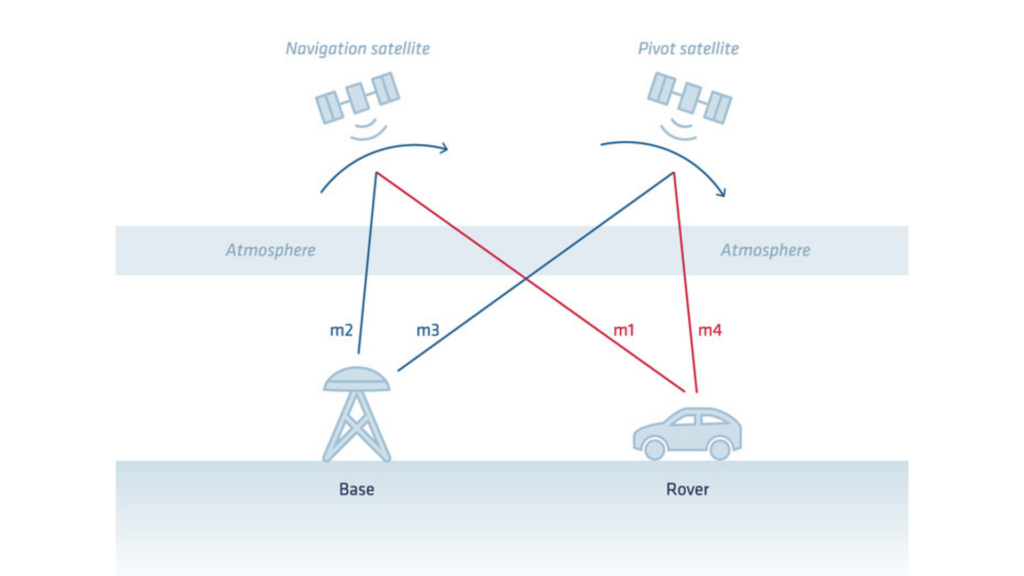
A partir de este cálculo obtenemos:
- La posición del rover (latitud/longitud/altitud) en el datum de la estación base
- La hora del rover
La distancia entre la estación base y el rover se denomina línea base y es un factor clave en el RTK. A medida que aumenta la línea base, el margen de error aumenta ligeramente porque los errores atmosféricos comunes y los errores de órbita de los satélites comunes no se cancelan por completo. Esto es el típico «+1 ppm» que se observa en las especificaciones de precisión de posición RTK.
Medición de la fase de la portadora y resolución de ambigüedades
La medida de fase de la portadora, introducida en nuestro artículo anterior, es necesaria para reducir los errores al nivel de centímetros.
El desafío con las medidas de fase de la portadora es que son intrínsecamente ambiguas (o incompletas). Falta un número entero de ciclos de fase de la portadora en la medición. Esta parte faltante también se conoce como "ambigüedad".
El proceso de posicionamiento cinemático en tiempo real (RTK) comienza estimando estas ambigüedades. Este proceso también se conoce como modo "RTK Float". En este modo, las ambigüedades convergen lentamente pero no son valores enteros. Esto permite al receptor suavizar la posición y lograr una precisión de aproximadamente un decímetro.
Para lograr la máxima precisión y robustez, el siguiente paso es identificar el valor entero para cada una de estas ambigüedades en tiempo real. Este proceso se llama resolución de ambigüedad entera.
El resultado de la resolución de ambigüedad maximiza la precisión RTK y proporciona una mayor robustez. Esto se conoce comúnmente como modo "RTK Fixed".
Si el seguimiento de fase hacia un satélite en particular se interrumpe, se produce un evento de "salto de ciclo" (cycle slip) y se debe resolver nuevamente la ambigüedad entera para ese satélite. Por esta razón, un exceso de saltos de ciclo (y especialmente saltos de ciclo en todos los satélites al mismo tiempo) tiene un efecto negativo en el rendimiento RTK. Una buena antena, una ubicación adecuada de la antena y un entorno de RF limpio son esenciales para limitar estos eventos.
Cinemática post-proceso
Como hemos visto, el RTK es la aplicación de estas correcciones «en tiempo real», lo que significa que el receptor móvil debe disponer de una conexión de enlace de datos con la estación base para poder calcular el procesamiento RTK sobre el terreno.
Algunas aplicaciones no necesitan la trayectoria en tiempo real, pero podrían beneficiarse de una mayor precisión o de una configuración más sencilla. El posprocesamiento cinemático (PPK) puede satisfacer esas necesidades. Con el PPK, el receptor móvil recopila sus propios datos GNSS brutos durante la toma de datos sin recibir correcciones en tiempo real. Posteriormente, estos datos se posprocesan utilizando información precisa de una estación base o de una red de estaciones de referencia.
El PPK ofrece una mayor flexibilidad en la recopilación de datos porque no depende de correcciones en tiempo real. A menudo se utiliza en situaciones donde la comunicación en tiempo real es difícil o innecesaria, como en cartografía aérea, topografía con drones o investigación científica.
Ventajas de utilizar PPK para correcciones diferenciales.
El PPK ofrece las siguientes ventajas clave al procesar datos GNSS:
- Flujo de trabajo de campo mejorado: Un coste importante de una misión basada en RTK es garantizar que haya una estación base cerca, configurar una estación base si es necesario, asegurar una conexión de datos fiable, etc. Qinertia cuenta con un gran número de redes CORS integradas y acceso directo a redes de terceros. Esto elimina la complejidad de garantizar la disponibilidad de una base y de configurar una conexión de datos fiable.
- Control de calidad mejorado: Muchos indicadores de calidad ayudan a evaluar el rendimiento real de un procesamiento. Estos incluyen estadísticas avanzadas, separación (diferencia entre la posición/actitud calculada durante el procesamiento hacia adelante y hacia atrás), así como indicadores de las señales GNSS.
- Rendimiento general mejorado: La resolución de ambigüedades RTK puede llevar algún tiempo (desde unos pocos segundos hasta unos pocos minutos, dependiendo de la distancia a la estación base y de las condiciones atmosféricas). Esto puede ser significativo al inicio de una adquisición o en condiciones GNSS difíciles. El PPK mitiga estos efectos procesando tanto en dirección de avance como de retroceso para maximizar la tasa de corrección. El rendimiento también se puede mejorar utilizando algoritmos más avanzados o empleando efemérides de satélite precisas.
